ZeroErr eRob 110 I Robotik Döner Aktüatör
ZeroErr eRob 110 I Robotik Döner Aktüatör
ZeroErr
Teslim alım stok durumu yüklenemedi


Genel Bakış
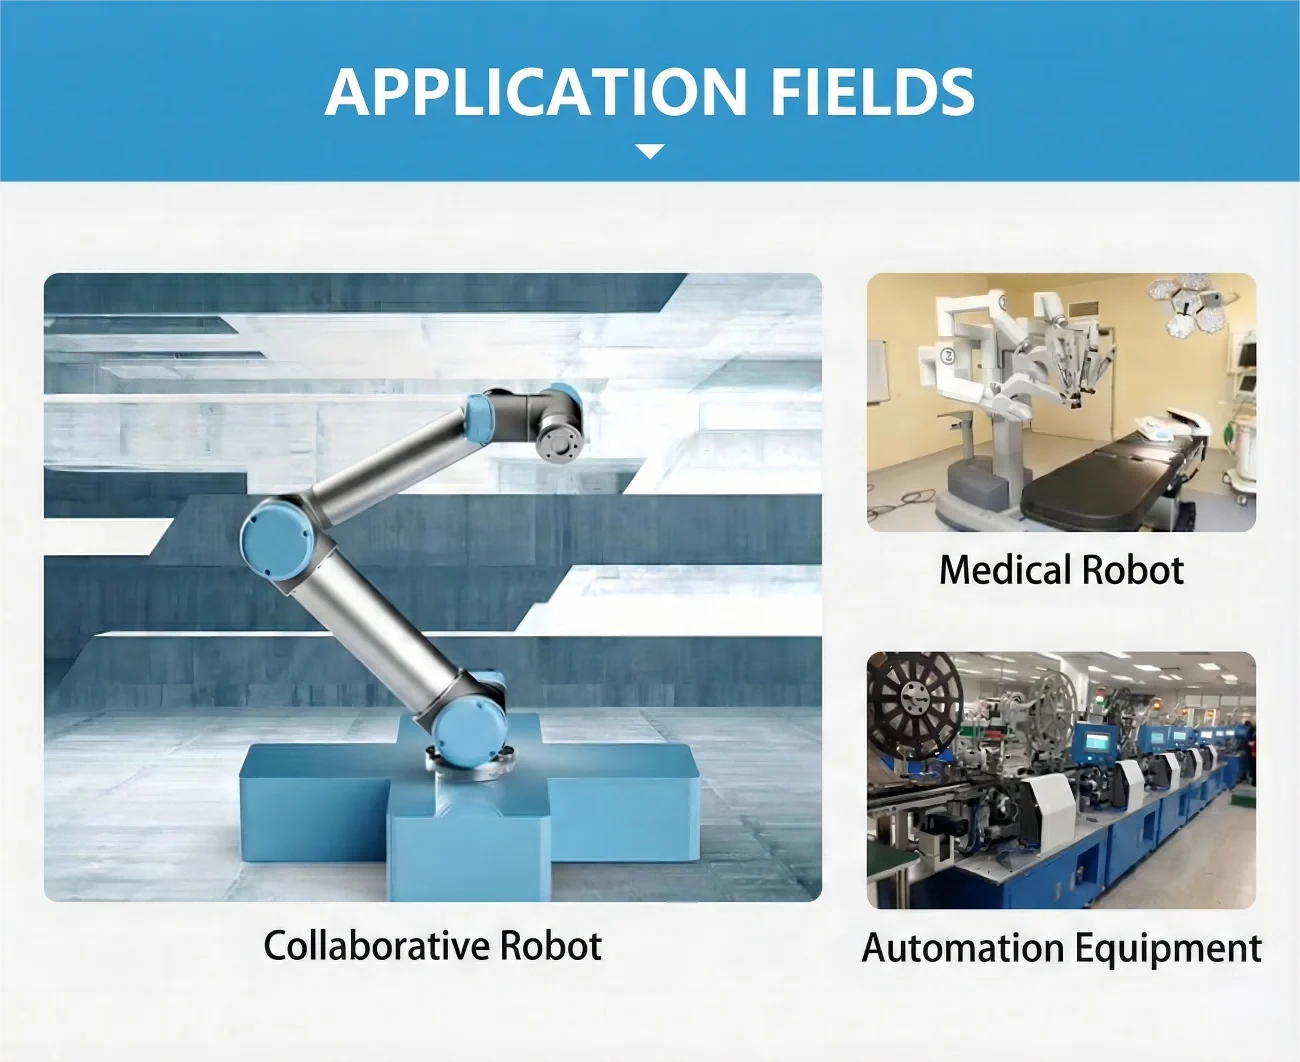
ZeroErr eRob 110 I, işbirlikçi robotlar, tıbbi robotlar ve otomasyon ekipmanları için yapılandırılabilir bir robotik döner aktüatör ailesidir.
Yapılandırmalar
Bir fren ile veya frensiz, gerekli azaltma oranı ve çok dönüş ve tork seçeneği ile birlikte bir CANopen veya EtherCAT versiyonu seçin.
- Versiyon seçimleri: CANopen veya EtherCAT; frenli veya frensiz.
- Azaltma oranı seçimleri: 50, 80, 100, 120 veya 160.
- Çok dönüş ve tork seçimleri: çok dönüş ile veya çok dönüş olmadan, ve tork ile veya tork olmadan.
Özellikler
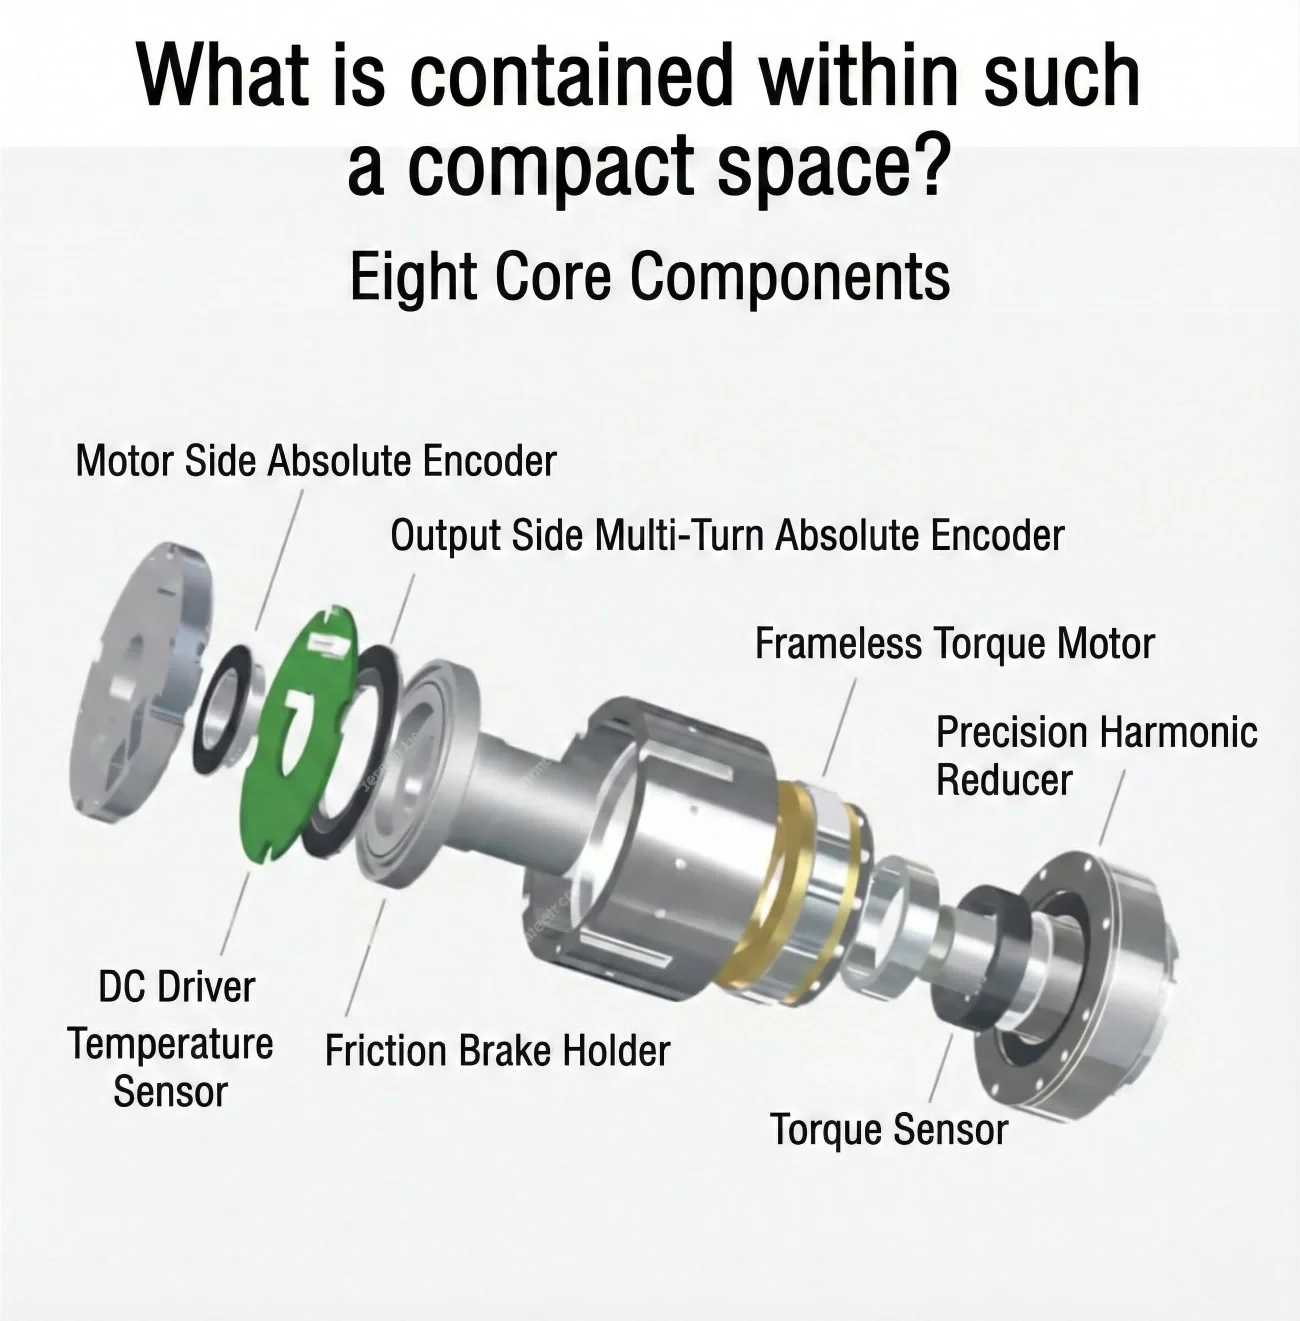
Temel modül bileşenleri arasında motor tarafında bir mutlak enkoder, çerçevesiz tork motoru, hassas harmonik redüktör, DC sürücü ve sıcaklık sensörü bulunmaktadır.
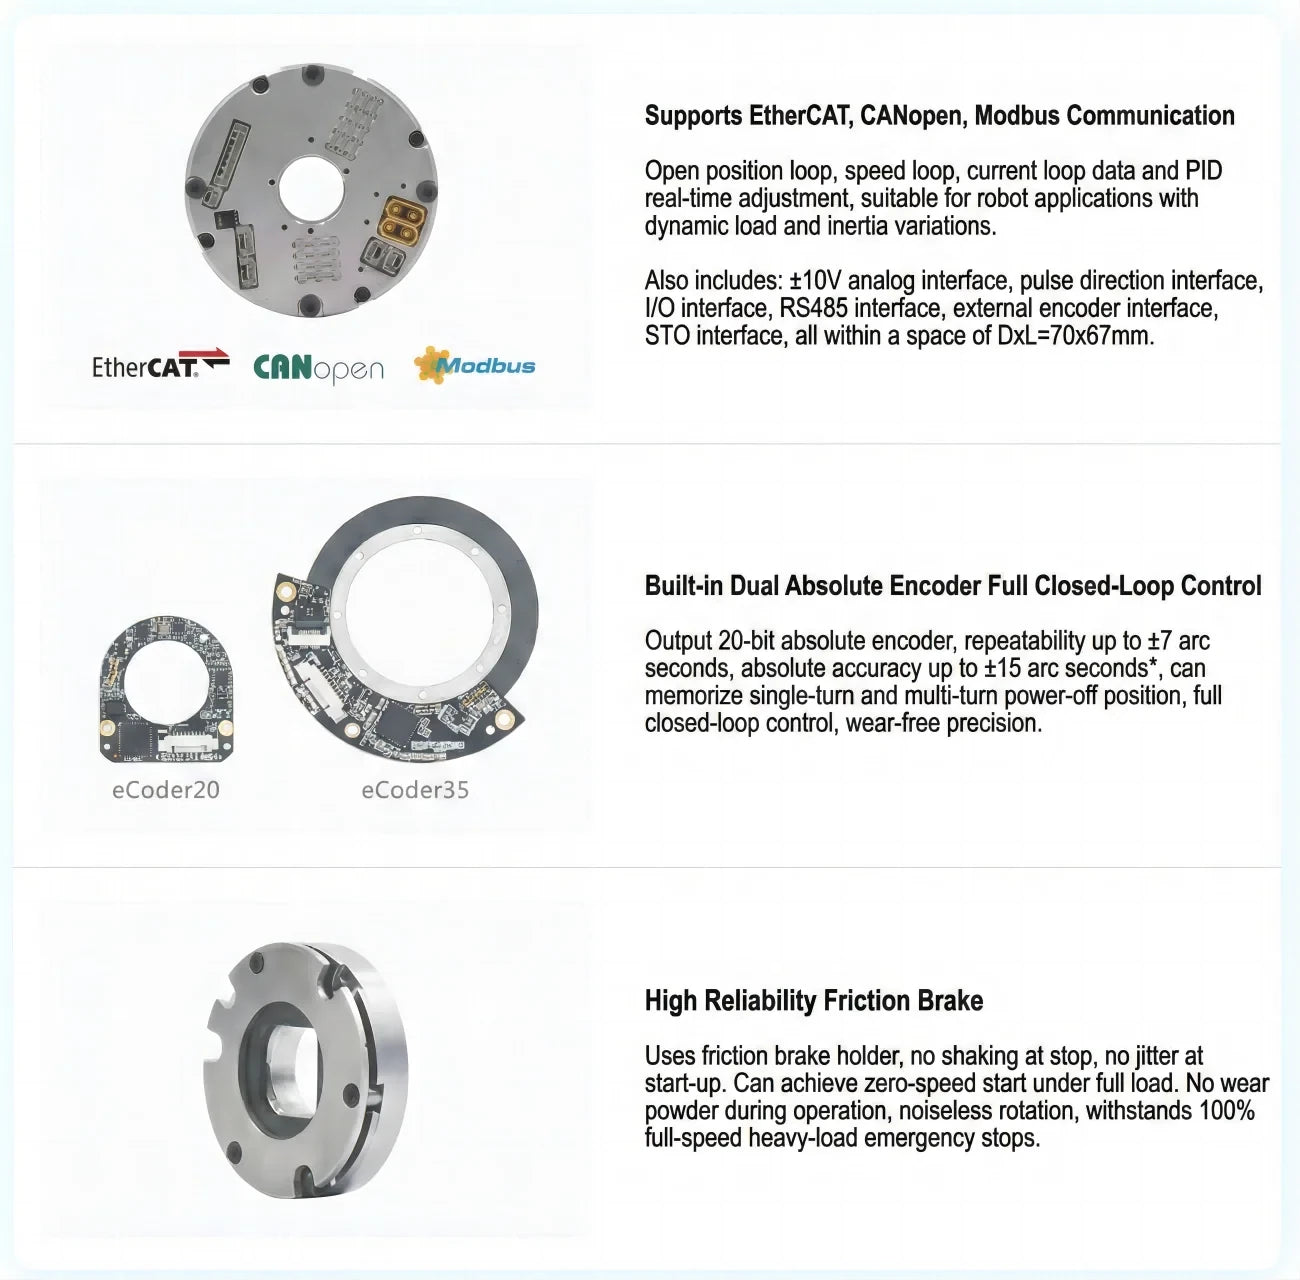
İletişim yetenekleri arasında EtherCAT, CANopen ve Modbus bulunmaktadır.Modül, PID gerçek zamanlı ayarlama ve yerleşik çift mutlak enkoder tam kapalı döngü kontrolü ile açık pozisyon döngüsü, hız döngüsü ve akım döngüsü verileri sağlar.
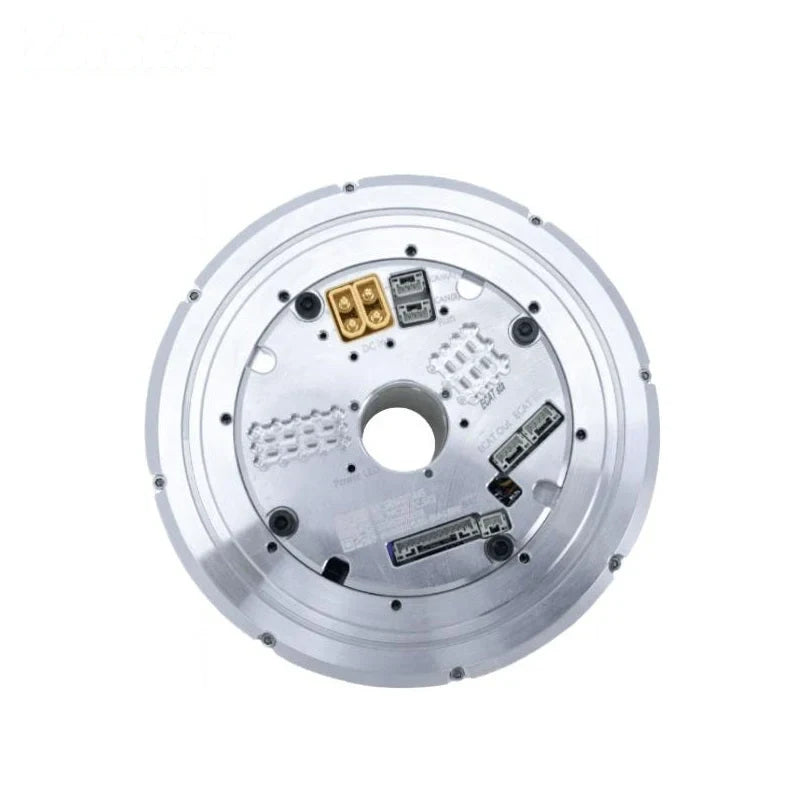
EtherCAT ve CANopen döner aktüatör versiyonları için belgede isteğe bağlı RS485, Pulse/DIR, I/O, ±10 V analog, harici enkoder ve STO arayüzleri listelenmiştir.
Enkoder, seçilen enkoder yapılandırmasına bağlı olarak tek dönüş ve çok dönüş güç kesilmesi pozisyonunu hafızasında tutabilir.
Frenli yapılandırmalar, yüksek güvenilirlikte bir sürtünme freni kullanır. Belirtilen özellikleri arasında stabil durma, tam yük altında sıfır hızda başlama, çalışma sırasında güç tüketmeme, sessiz dönüş ve %100 tam hızda ağır yükte acil durma bulunmaktadır.
Teknik Özellikler
Teknik tablo, 25-50, 25-80 ve 25-100 gerinim dalgası dişli oranı sütunları için aşağıdaki değerleri sağlamaktadır.
| Parametre | Değer (Oran 25-50) | Değer (Oran 25-80) | Değer (Oran 25-100) |
|---|---|---|---|
| Model | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| Gerilim dalga dişli oranı | 25-50 | 25-80 | 25-100 |
| Başlangıç ve duruş için maksimum tork (Nm) | 127 | 178 | 204 |
| Ortalama yük torkunda izin verilen max.value (Nm) | 72 | 113 | 140 |
| Nominal tork (Nm) | 51 | 82 | 87 |
| İzin verilen maksimum anlık tork (Nm) | 242 | 332 | 369 |
| Max.dönme hızı (RPM) |
60 |
37.5 | 30 |
| Motor gücü (W) |
723 |
723 | 723 |
| Güç Giriş Voltajı (V) | 48V (±10%) Lütfen "Anahtarlamalı Güç Kaynağı ve ePower Karşılaştırması" ve "eRob Dönme Aktüatörü Kullanıcı Kılavuzu" Bölüm 3'ü okuyun, eRob modülünü beslemek için net talimatlar için. |
48V (±10%) Lütfen "Anahtarlamalı Güç Kaynağı ve ePower Karşılaştırması" ve "eRob Dönme Aktüatörü Kullanıcı Kılavuzu" Bölüm 3'ü okuyun, eRob modülünü beslemek için net talimatlar için. |
48V (±10%) Lütfen "Anahtarlamalı Güç Kaynağı ve ePower Karşılaştırması" ve "eRob Döner Aktüatör Kullanıcı Kılavuzu" Bölüm 3'ü okuyarak eRob modülünü beslemek için net talimatlar aldığınızdan emin olun. |
| Gerilme dalga dişli çıkış atalet (g-mm²) | 717286 | 717286 | 717286 |
| Gerilme dalga dişli çıkış kütlesi (KG) |
0.56 |
0.56 | 0.56 |
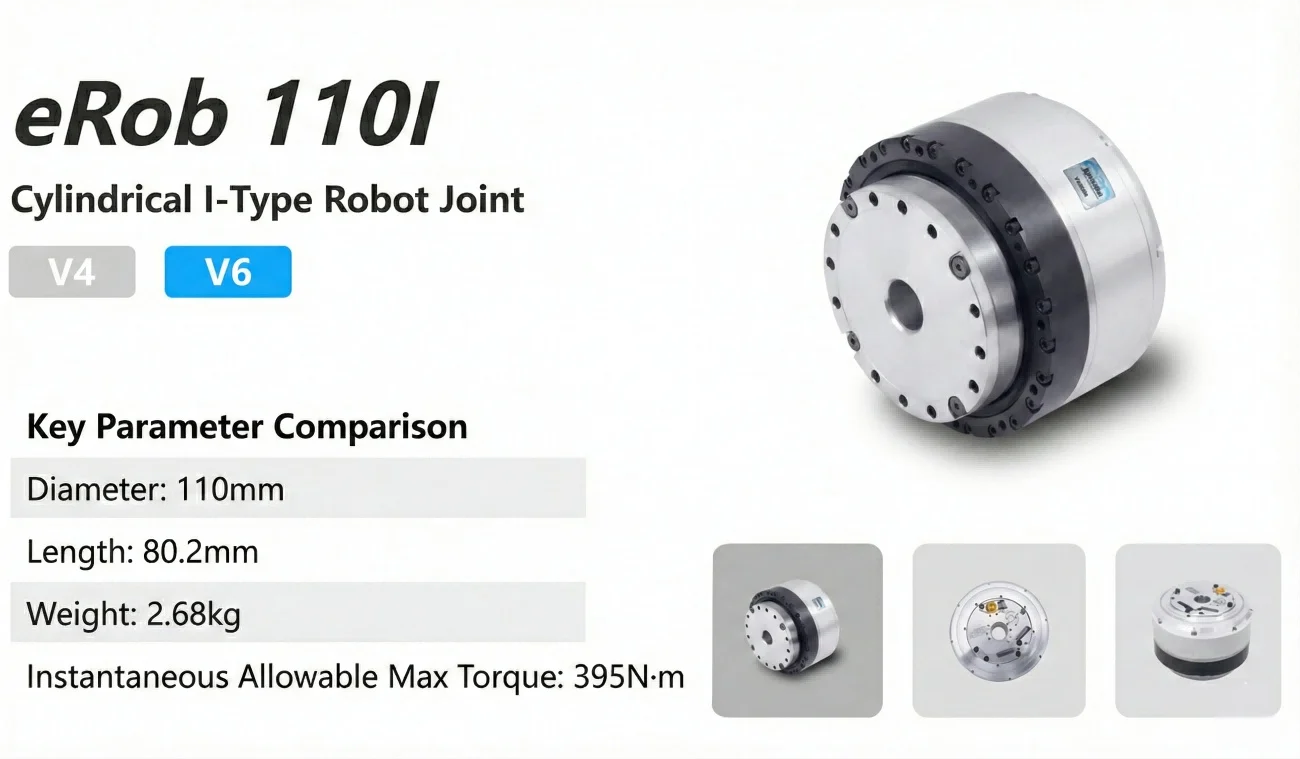
| Dış çap*uzunluk | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| Gerilme dalgası dişli girişi atalet (g-mm²) | 308632 | 308632 | 308632 |
| Gerilme dalgası dişli girişi kütlesi (KG) | 0.53 | 0.53 | 0.53 |
| Ağırlık (KG) | 2.57 | 2.57 | 2.57 |
| Ortak parametreler | ID: 18mm, IP ızgara:IP54*, Fren modeli: sürtünme freni | ID: 18mm, IP ızgara:IP54*, Fren modeli: sürtünme freni | ID: 18mm, IP ızgara:IP54*, Fren modeli: sürtünme freni |
| Opsiyonel cihaz |
İletişim türü: EtherCAT / CANopen/Modbus, Çıkış enkoder çözünürlüğü: 19Bit. Tekrar edilebilirlik/Dogru: ±7/±15 açısal saniye veya ±10/±25 açısal saniye. |
İletişim türü: EtherCAT / CANopen/Modbus, Çıkış enkoder çözünürlüğü: 19Bit. Tekrar edilebilirlik/Dogru: ±7/±15 açısal saniye veya ±10/±25 açısal saniye. | İletişim türü: EtherCAT / CANopen/Modbus, Çıkış enkoder çözünürlüğü: 19Bit. Tekrar edilebilirlik/Dogru: ±7/±15 açısal saniye veya ±10/±25 açısal saniye. |
| EtherCAT versiyonu döner aktüatör |
Opsiyonel arayüz: RS485, Pulse/DIR, I/O, ±10V Analog ve STO. |
Opsiyonel arayüz: RS485, Pulse/DIR, I/O, ±10V Analog ve STO. | Opsiyonel arayüz: RS485, Pulse/DIR, I/O, ±10V Analog ve STO. |
| CANopen versiyonu döner aktüatör | Opsiyonel arayüz: RS485, Pulse/DIR, I/O, ±10V Analog ve STO. | Opsiyonel arayüz: RS485, Pulse/DIR, I/O, ±10V Analog ve STO. | Opsiyonel arayüz: RS485, Pulse/DIR, I/O, ±10V Analog ve STO. |
- Çıkış mutlak-enkoder tekrarlanabilirliği: ±7 açısal saniyeye kadar.
- Çıkış mutlak-enkoder mutlak doğruluğu: ±15 açısal saniyeye kadar.
Versiyon-Spesifik Referans
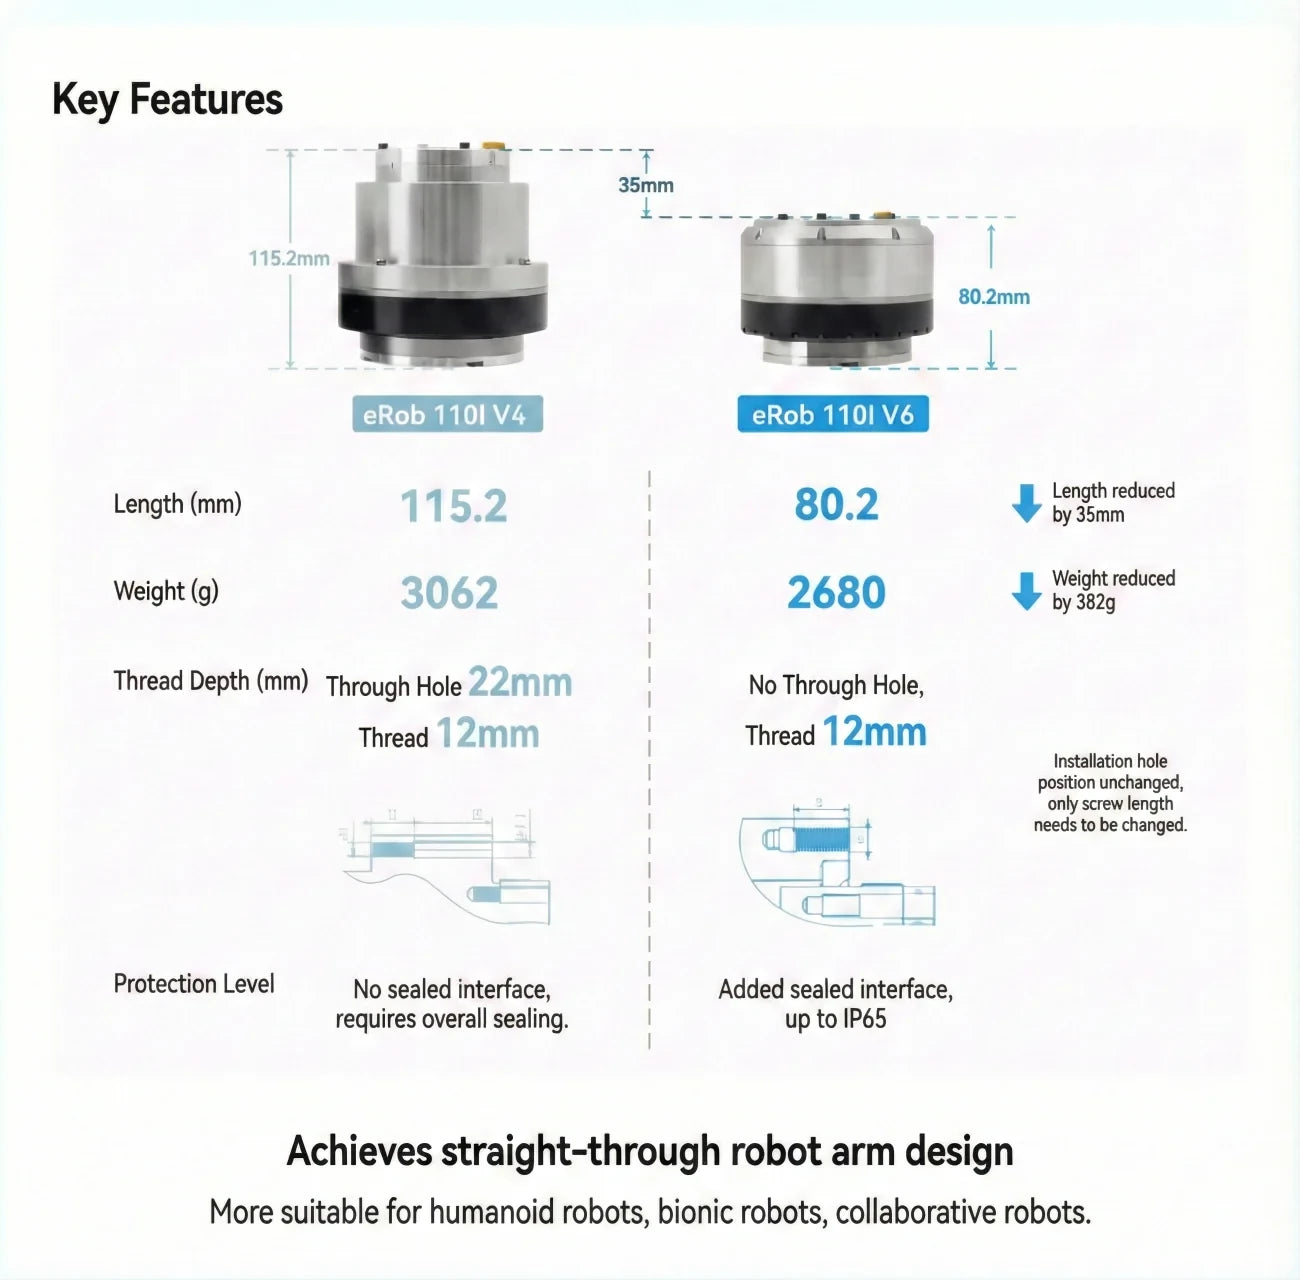
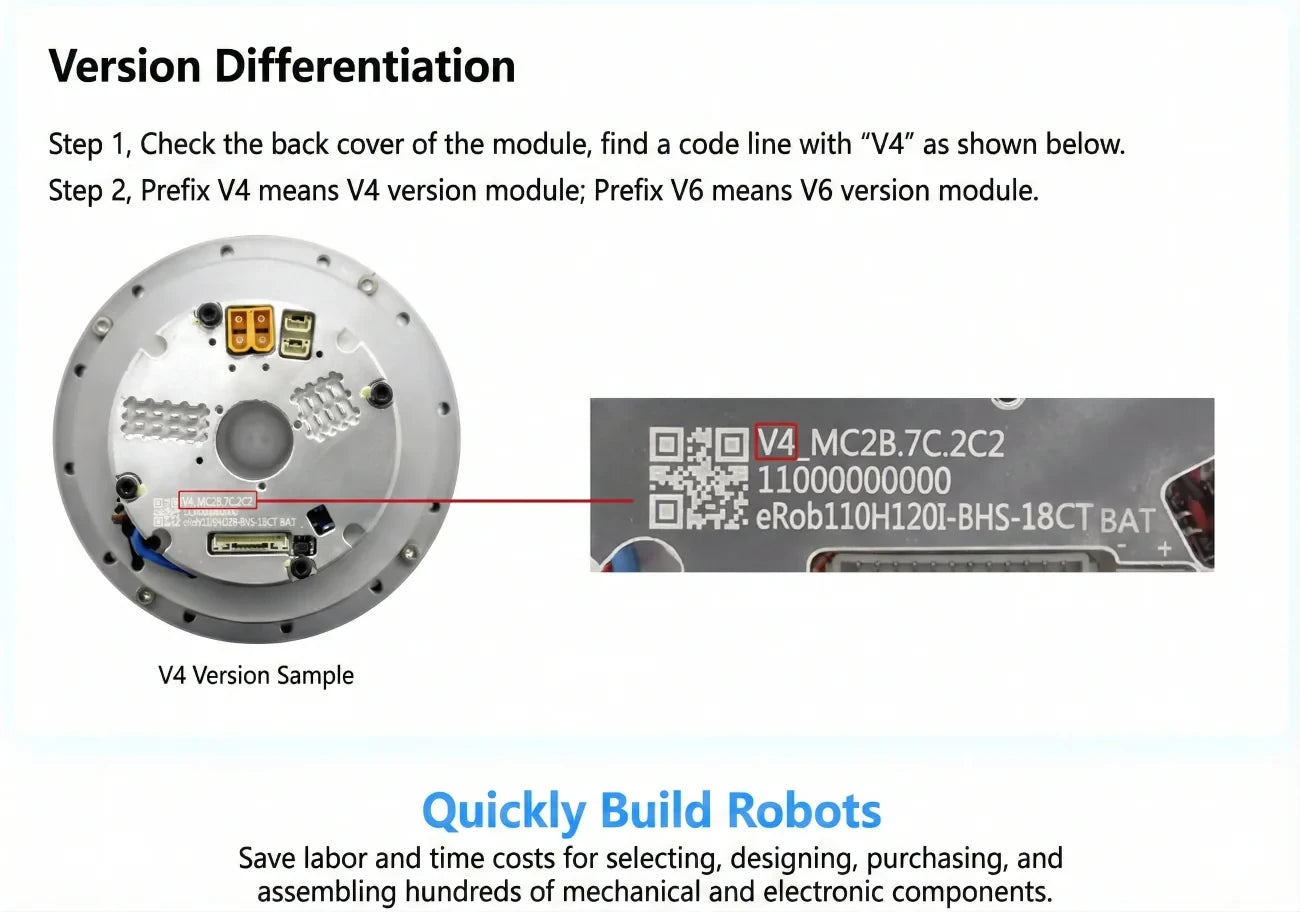
Referans materyalleri, eRob 110I V4 ve V6 modüllerini arka kapak kod satırındaki V4 veya V6 ön eki ile ayırt eder. Bu tanımlar, bu listelemede seçilebilir etiketler değildir, bu nedenle V4/V6'ya özgü bilgiler her yapılandırmaya uygulanmamalıdır.
Uygulamalar
- İşbirlikçi robotlar
- Tıbbi robotlar
- Otomasyon ekipmanları
- İnsansı Robotlar
- Robotik Kollar
- Ekoskeletonlar
- Dört Ayaklı Robotlar
- AGV Araçları
- ARU Robotları
Belgeler
İndirmeler & Kaynaklar
- Ürün Belgesi (PDF)
- 3D Model — STEP Dosyası (ZIP)
- 3D Model — STEP Dosyası (ZIP)
- Montaj Çizimi (PDF)
- Montaj Çizimi (PDF)
Görsel Detaylar
Ürün Videosu
Özellikler ve Performans
Seçenekler ve Model Karşılaştırması
Uygulama Örnekleri
Kurulum ve Kullanım
Özellikler ve Tasarım
Arayüzler ve Bağlantılar