


SteadyWin GIM3510-8 модуль суглоба малого робота, планетарний редуктор 8:1, CAN-драйвер, подвійний енкодер, 24В 60Вт
SteadyWin GIM3510-8 модуль суглоба малого робота, планетарний редуктор 8:1, CAN-драйвер, подвійний енкодер, 24В 60Вт
SteadyWin
Не вдалося завантажити інформацію про можливість самовивозу


Огляд
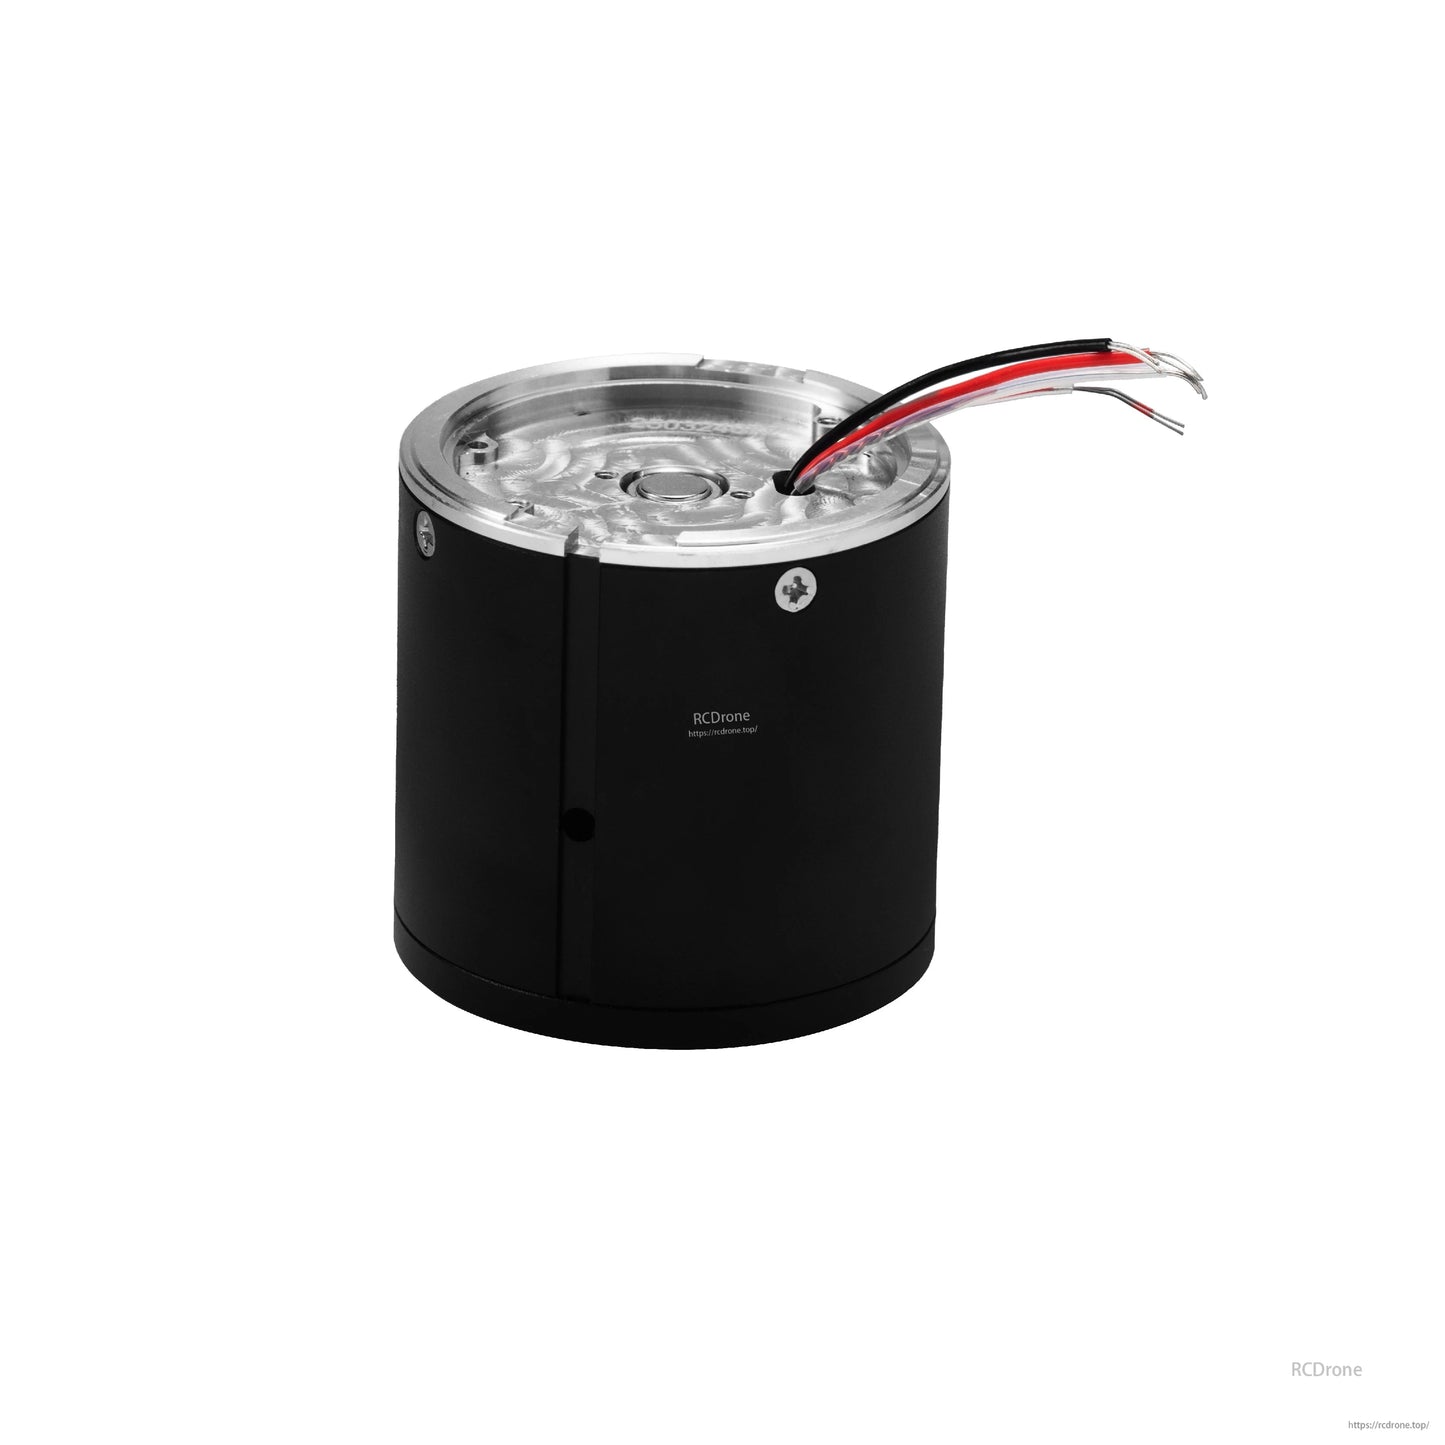
Модуль малого роботизованого суглоба SteadyWin GIM3510-8 є інтегрованим роботизованим приводом суглоба, який поєднує в собі мотор Aloha, планетарний редуктор 8:1, вбудований драйвер зв'язку та подвійні енкодери в компактному циліндричному корпусі. З номінальним живленням 24 В (широкий діапазон 12–40 В або 12–48 В в залежності від плати драйвера), високою вихідною швидкістю до 564,6 об/хв після редукції та зв'язком по CAN-шині, він призначений для агресивних гуманоїдних роботів, роботизованих рук, мобільних платформ та інших багатосистемних систем, які потребують точного, замкнутого контролю руху.
Ключові особливості
- Високошвидкісний планетарний редуктор: планетарний редуктор 8:1 з номінальною вихідною швидкістю 535,5 об/хв та максимальною 564,6 об/хв (GDZ34), підходить для швидко рухомих суглобів.
- Широкий діапазон напруги: Номінальна робота 24 В з діапазоном вхідної напруги 12–40 В (GDZ34) або 12–48 В (GDS34) для гнучкого проектування енергетичних систем.
- Ефективний вихідний момент: Постійний момент до 0.32 N.m/A з номінальним моментом до 1.68 N.m і піковим моментом до 6.02 N.m, що забезпечує ефективну передачу потужності для легких і середніх роботизованих суглобів.
- Інтегрований драйвер з CAN-шиною: Вбудована плата драйвера (GDS34 або GDZ34) підтримує CAN-зв'язок для спрощення підключення та мережевого управління.
- Подвійний зворотний зв'язок енкодера: 14-бітний енкодер на драйвері та другий енкодер на вихідному валу для точного зворотного зв'язку щодо позиції та швидкості.
- Компактна структура: Лише 46 мм зовнішній діаметр з загальною довжиною від 46.5 мм (без драйвера) до 51.5 мм (з драйвером), що дозволяє щільні багатосуглобові конфігурації.
- Екологічна стійкість: Рейтинг захисту IP54, робоча температура від -20°C до +80°C та рівень шуму нижче 60 дБ.
- Функції захисту: Захист від перевищення температури, перевищення напруги та перевантаження допомагає підтримувати безпечну та надійну роботу в системах робототехніки з безперервним режимом роботи.
- Механічна міцність: Підтримує осьове навантаження до 75 Н та радіальне навантаження до 300 Н на вихідному валу, з зворотним зазором редуктора 15 дугових хвилин.
- Опція індивідуального гальма: Підтримує інтеграцію індивідуального гальма для суглобів, які потребують утримуючого моменту при відключенні живлення.
Для технічної підтримки, налаштування або питань інтеграції щодо модуля малого роботизованого суглоба GIM3510-8, будь ласка, зв'яжіться з https://rcdrone.top/ або надішліть електронний лист на [email protected].
Застосування
- Гуманоїдні роботи
- Роботизовані руки
- Екзоскелети
- Чотириногі роботи
- AGV транспортні засоби
- ARU роботи
Специфікації
| Параметр | Одиниця | GIM3510-8 + GDS34 (SDC101) | GIM3510-8 + GDZ34 |
|---|---|---|---|
| Модель | - | GIM3510-8 | GIM3510-8 |
| Модель плати драйвера | - | GDS34 (SDC101) | GDZ34 |
| Номінальна напруга | В | 24 | 24 |
| Діапазон напруги | В | 12–48 | 12–40 |
| Номінальна потужність | Вт | 98 | 60 |
| Номінальний крутний момент | N.m | 1.68 | 1.00 |
| Максимальний крутний момент | N.m | 3.41 | 6.02 |
| Номінальна швидкість після редукції | об/хв | 430 | 535.5 |
| Максимальна швидкість після редукції | об/хв | 529 | 564.6 |
| Номінальний струм | A | 4.1 | 2.5 |
| Максимальний струм | A | 8.30 | 25.30 |
| Опір фази | Ом | 0.48 | 0.48 |
| Індуктивність фази | мГн | 0.31 | 0.31 |
| Константа швидкості | об/хв/В | 22.04 | 23.53 |
| Константа крутного моменту | N.m/A | 0.44 | 0.32 |
| Кількість пар полюсів | Пари | 7 | 7 |
| Передаточне число | - | 8:1 | 8:1 |
| Тип передачі | - | Планетарна | Планетарна |
| Матеріал редуктора | - | ALU | ALU |
| Зазор редуктора | аркмін | 15 | 15 |
| Вага мотора без драйвера | г | 247.6 | 247.6 |
| Вага мотора з драйвером | г | 259.6 | 259.6 |
| Розмір без драйвера (діаметр x довжина) | мм | Ø46 x 46.5 | Ø46 x 46.5 |
| Розмір з драйвером (діаметр x довжина) | мм | Ø46 x 51.5 | Ø46 x 51.5 |
| Максимальне осьове навантаження | N | 75 | 75 |
| Максимальне радіальне навантаження | N | 300 | 300 |
| Шум | dB | <60 | <60 |
| Зв'язок | - | CAN | CAN |
| Другий енкодер на вихідному валу | - | ТАК | ТАК |
| Клас захисту | - | IP54 | IP54 |
| Робоча температура | °C | -20 до +80 | -20 до +80 |
| Роздільна здатність енкодера (енкодер драйвера) | біт | 14 | 14 |
| Окреме підтримка енкодера | - | НІ | НІ |
| Кастомна підтримка гальм | - | ТАК | ТАК |
Посібники
- SteadyWin_GIM3510-8_Схема_встановлення.stp
- GlM3510-8_схема_монтажу.pdf
- Gl3510-8_з_гальмом_схема_монтажу.pdf
Деталі
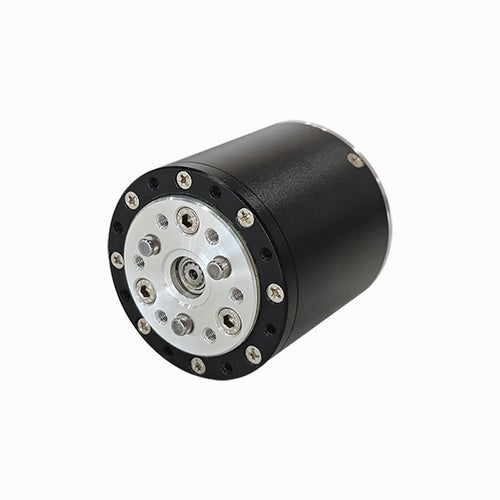
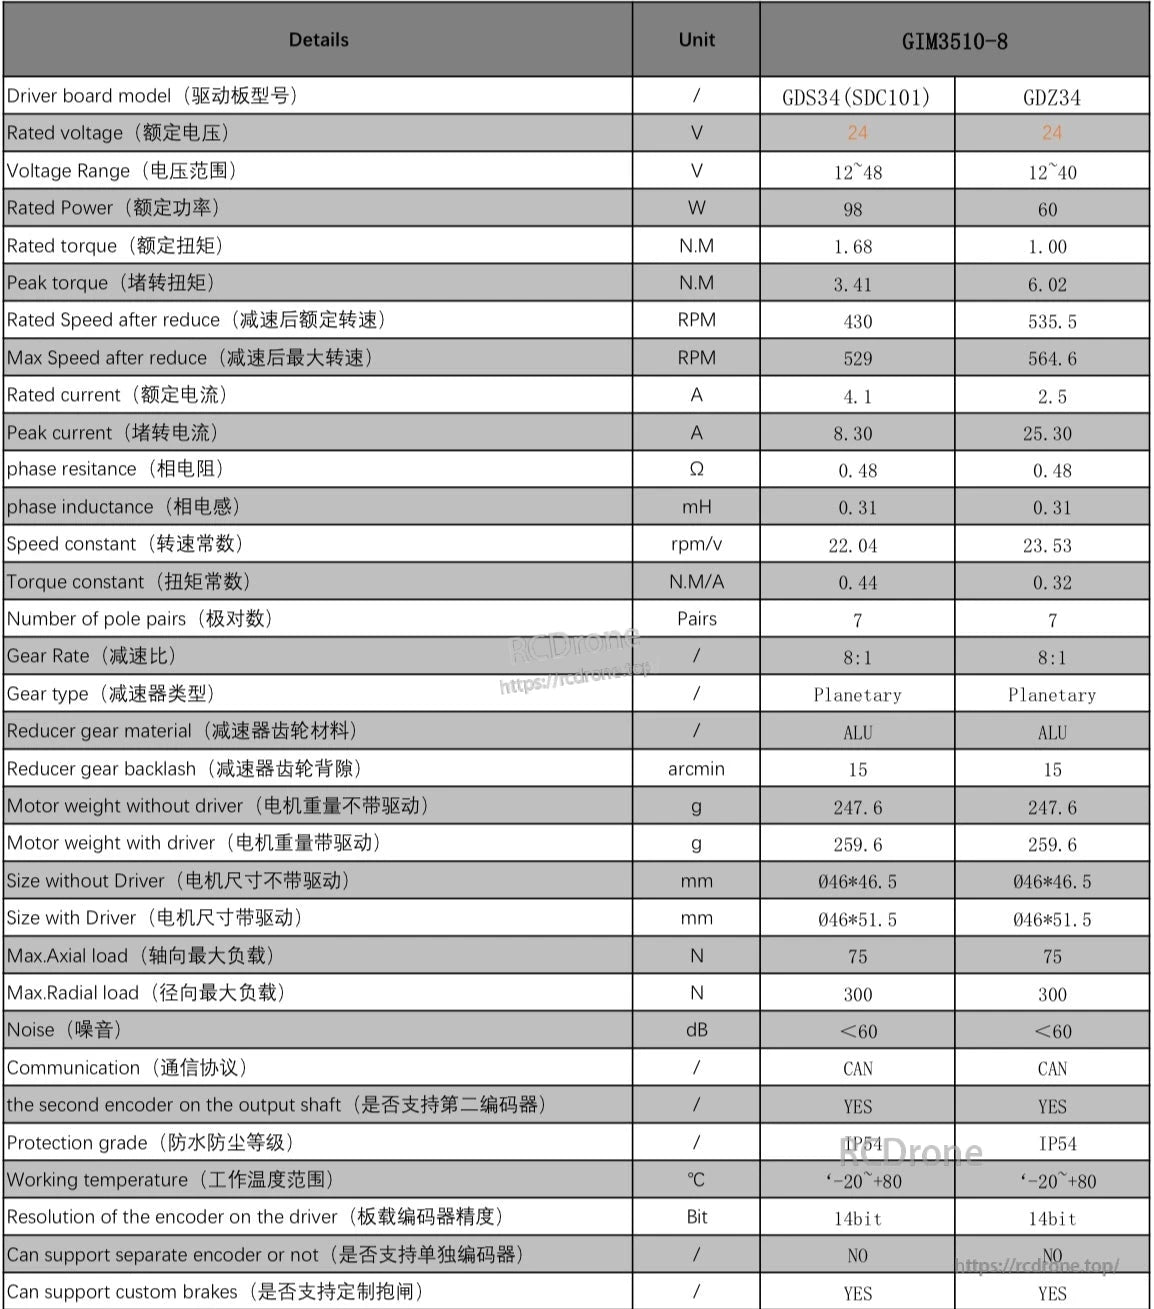
Специфікації суглоба робота GIM3510-8 порівнюють плати драйверів GDS34 та GDZ34. Ключові показники включають напругу, потужність, крутний момент, швидкість, струм, вагу, розмір, вантажопідйомність, шум, зв'язок, енкодер, клас захисту, діапазон температури та підтримку індивідуального гальма.