Контролер польоту TBS Lucid FC Freestyle 20x20, гіроскоп ICM-42688P, 6 UART, 3S-6S
Контролер польоту TBS Lucid FC Freestyle 20x20, гіроскоп ICM-42688P, 6 UART, 3S-6S
TBS
Не вдалося завантажити інформацію про можливість самовивозу


Огляд
TBS Lucid FC Freestyle 20x20 Контролер польоту - це контролер польоту 20x20, розроблений для гонок та фрістайлу дронів. Він використовує гіроскоп ICM-42688P, мікроконтролер AT32F435RMT7 з тактовою частотою 288 МГц, шість UART, 8 МБ флеш-пам'яті blackbox та підключення plug-and-play для сумісних ESC та цифрової системи DJI O3.
Контролер польоту сумісний з ESC 20x20 та підтримує підключення 4-в-1 ESC, використовуючи стандарт з'єднання Betaflight. Він розроблений для екосистем TBS Crossfire та TBS Tracer, а також підтримує інші радіоприймачі. Додаткові паяльні площадки розташовані для зручної установки в компактні рами дронів.
Ключові особливості
- Гіроскоп ICM-42688P для версії Freestyle.
- Мікроконтролер AT32F435RMT7 з тактовою частотою 288 МГц.
- Шість UART та 8 МБ флеш-пам'яті blackbox.
- Підключення FC-to-ESC та DJI O3 plug-and-play.
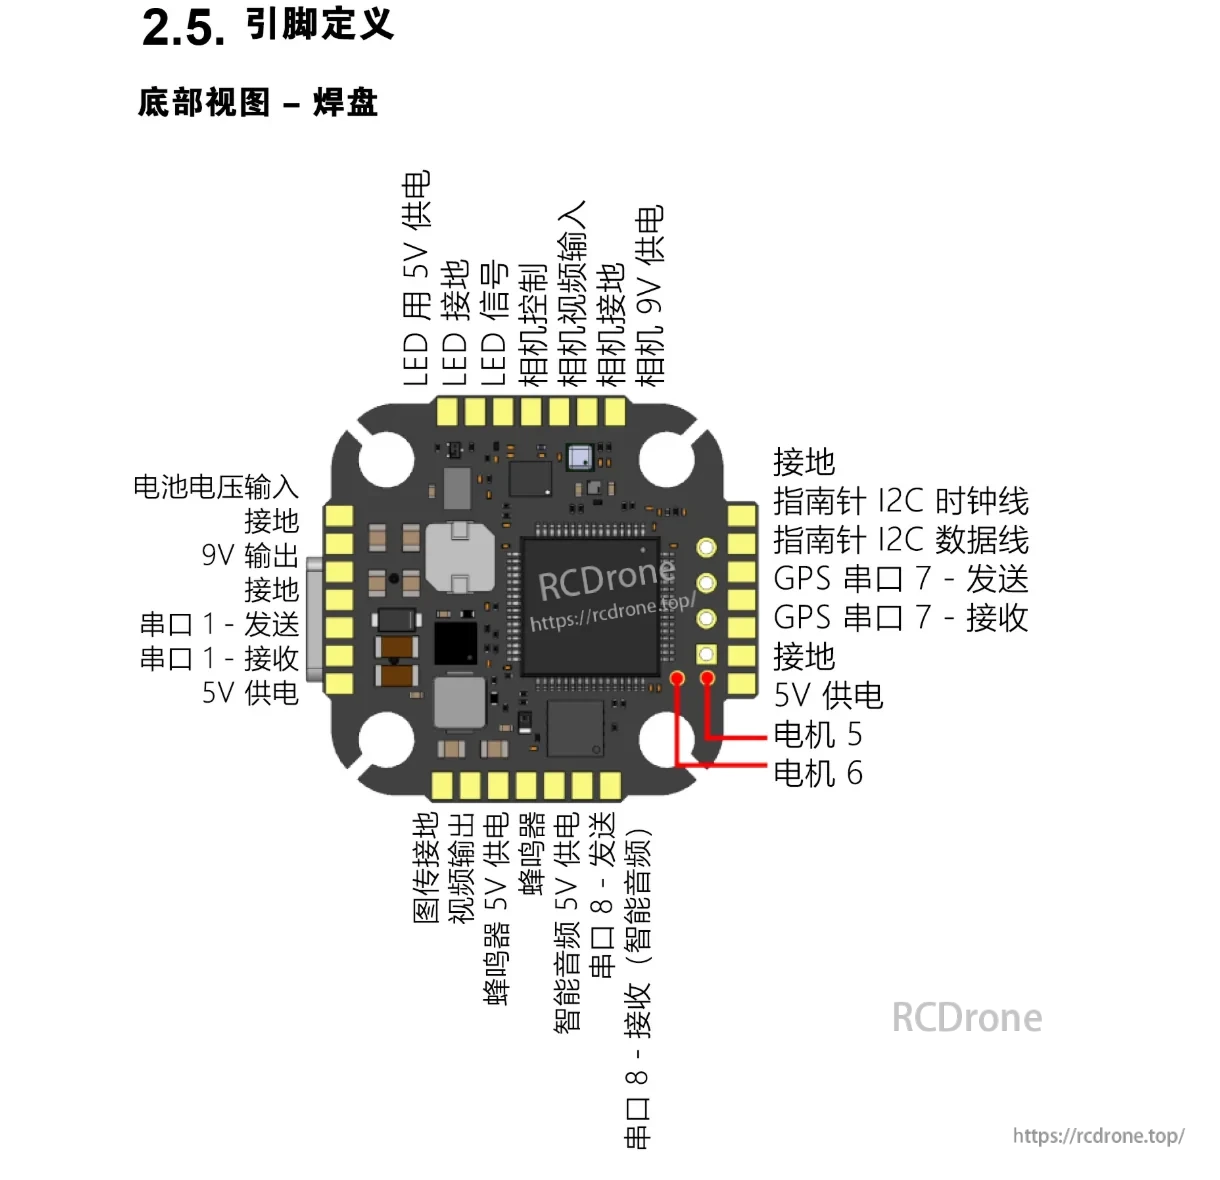
- USB-C інтерфейс, роз'єм ESC, кнопка завантажувача, світлодіод статусу, інтерфейс приймача та HD відеоінтерфейс.
- Чотири виходи для моторів з телеметрією та вимірюванням струму.
- Виходи BEC 9V та 5V.
- Ранні зразки продукції мали перевернуті позначення UART3 RX та TX. Виправлені виробничі одиниці використовують правильні позначення.
Специфікації
| MCU | AT32F435RMT7, 288MHz |
|---|---|
| Гіроскоп | ICM-42688P |
| Виходи для моторів | 4 мотори з телеметрією та датчиком струму |
| BEC | 9V, 2.5A; 5V, 2A |
| OSD | AT7456E |
| Blackbox | 8 МБ |
| UARTs | 6: UART1, UART3, UART4, UART5, UART7, UART8 |
| Вхідна напруга | 3S-6S |
| Розмір плати | 31мм x 29мм |
| Схема монтажу | 20мм x 20мм |
| Вага | 4.51g |
За замовчуванням та рекомендоване призначення портів
- UART2: телеметрія ESC
- UART3: DJI O3 Air Unit
- UART4: DJI O3 SBus
- UART5: приймач CRSF
- UART7: GPS
- UART8: SmartAudio
Документована конфігурація контролера польоту
- Орієнтація плати Betaflight: Рол 180 градусів, Кут нахилу 0 градусів, Кут повороту 90 градусів.
- Перше напрямок гіроскопа: за годинниковою стрілкою, 0 градусів.
- Вирівнювання MAG: за замовчуванням.
- Зовнішній датчик напруги Betaflight: масштаб 210, дільник 10, множник 1.
- Зовнішній датчик напруги INAV: масштаб 2100, зміщення 0.
- Функції GPIO активні на високому рівні.
- Керування камерою Betaflight та INAV ADC використовують пін MCU PC5.
- SWDIO використовує пін MCU PA13 для Користувача 1, а SWDCLK використовує пін MCU PA14 для Користувача 2.
Для функцій пінів Користувача 1 та Користувача 2 в INAV, задокументовані команди CLI: set pinio_box1 = 47 та set pinio_box2 = 48. Щоб увімкнути пін управління камерою як ADC, задокументована команда: set vbat_adc_channel = 3. Документація з виводами пінів зазначає, що функції користувачів SWDIO та SWDCLK видалені на контролерах польоту, позначених P4 та пізніше. Також зазначається, що плати, позначені P1, P2 або P3, не підтримують вибір напруги, і що пін VBAT безпосередньо підключений до напруги батареї.
Для отримання допомоги з продуктом або налаштуванням, зверніться до https://rcdrone.top/.
Що входить
- TBS Lucid 20x20 FC
- FC-to-ESC підключай та працюй кабель
- DJI O3 підключай та працюй кабель
- 4 гумові демпфери M3
- 4 гвинти M3 x 8
Застосування
Підходить для побудови гоночних та фристайл дронів 20x20 з використанням сумісних ESC 20x20, 4-в-1 ESC, цифрового відеообладнання DJI O3, GPS, приймачів CRSF або пристроїв SmartAudio.
Посібники
Деталі