


SITO DRIVE HS-32-IV 減速機,適用於機器人,速度比50-120
SITO DRIVE HS-32-IV 減速機,適用於機器人,速度比50-120
SITO DRIVE
定價
$495.60 USD
定價
售價
$495.60 USD
單價
每
已包含稅額。
結帳時計算運費。
無法載入取貨服務供應情況


概述
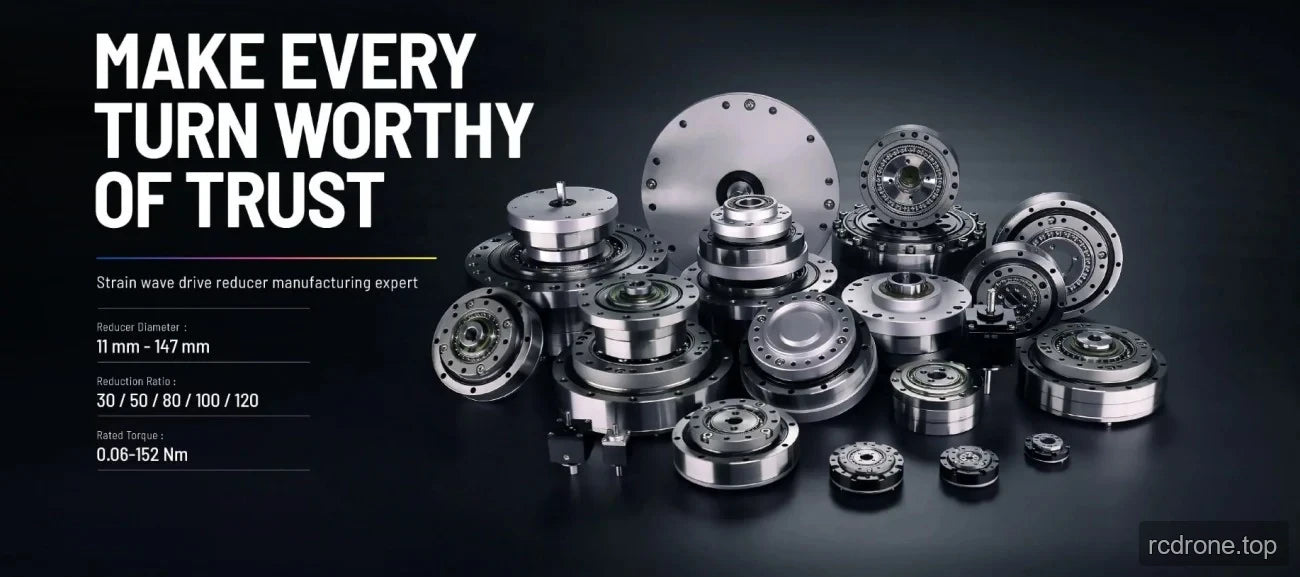
這款SITO DRIVE HS-32-IV 減速器提供50、80、100或120的速比選項,適用於機器人 應用,包括人形機器人、機械手臂、外骨骼、四足機器人、自動導引車(AGV)和ARU機器人。根據所需的扭矩和回程值選擇比率:在2000 r/min輸入下,額定扭矩範圍為76至137 Nm,而回程為≤20弧秒或≤10弧秒,具體取決於選項。
特點
- 四個可選的速比:50、80、100和120。
- 所有比率選項的最大允許輸入速度為4800 rpm,允許的平均速度為3500 rpm。
- 所有比率選項的慣性矩為1.69 × 10⁻⁴ kg·m²。
規格
| 參數 | 比率 50 | 比率 80 | 比率 100 | 比率 120 |
|---|---|---|---|---|
| 型號 | HS-32-IV | HS-32-IV | HS-32-IV | HS-32-IV |
| 傳動比 | 50 | 80 | 100 | 120 |
| 額定扭矩在 2000 r/min 輸入 | 76 Nm | 118 Nm | 137 Nm | 137 Nm |
| 啟動/停止時允許的峰值扭矩 | 216 Nm | 304 Nm | 333 Nm | 353 Nm |
| 最大允許平均負載扭矩 | 108 Nm | 167 Nm | 216 Nm | 216 Nm |
| 瞬時最大扭矩 | 382 Nm | 568 Nm | 647 Nm | 686 Nm |
| 最大允許輸入速度 | 4800 rpm | 4800 rpm | 4800 rpm | 4800 rpm |
| 允許的平均速度 | 3500 rpm | 3500 rpm | 3500 rpm | 3500 rpm |
| 慣性矩 | 1.69 × 10⁻⁴ kg·m² | 1.69 × 10⁻⁴ kg·m² | 1.69 × 10⁻⁴ kg·m² | 1.69 × 10⁻⁴ kg·m² |
| 背隙 | ≤20 弧秒 | ≤20 弧秒 | ≤10 弧秒 | ≤10 弧秒 |
SITO HS 32 IV 減速器 — 3D 模型 (STEP)
應用
- 人形機器人和外骨骼: 選擇速度比和相應的扭矩值以進行關節驅動設計。
- 機器手臂: 在選擇用於關節運動的減速器時,使用所述的輸入速度、扭矩和背隙值。
- 四足機器人、AGV車輛和ARU機器人: 根據所需的傳動比和允許的扭矩選擇可用的比率。
視覺細節
產品視頻
規格和性能
其他產品詳情
特點與設計
應用範例
