


EYOU PHU20H-90 হারমোনিক ড্রাইভ রোবট অ্যাকচুয়েটর, ৪৮ ভি CANopen/EtherCAT রোবোটিক্সের জন্য
EYOU PHU20H-90 হারমোনিক ড্রাইভ রোবট অ্যাকচুয়েটর, ৪৮ ভি CANopen/EtherCAT রোবোটিক্সের জন্য
EYOU
নিয়মিত দাম
$693.00 USD
নিয়মিত দাম
বিক্রয় মূল্য
$693.00 USD
ইউনিট মূল্য
প্রতি
ট্যাক্স অন্তর্ভুক্ত.
শিপিং চেকআউটের সময় গণনা করা হবে।
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
EYOU PHU20H-90 একটি হারমোনিক-ড্রাইভ রোবট অ্যাকচুয়েটর মডিউল যা একটি বিল্ট-ইন ড্রাইভার, 48 VDC রেটেড অপারেটিং ভোল্টেজ এবং নির্বাচনী 81, 101, বা 121 রিডাকশন রেশিও সহ। ব্রেক এবং নন-ব্রেক অপশন উপলব্ধ। এটি ইথারক্যাট এবং ক্যানওপেন যোগাযোগ সমর্থন করে এবং মানবাকৃতির রোবট, রোবটিক হাত, এক্সোস্কেলেটন, চতুষ্পদ রোবট, AGV যানবাহন এবং ARU রোবট সহ রোবটিক অ্যাপ্লিকেশনগুলির জন্য নির্দিষ্ট করা হয়েছে।
Features
- নির্বাচনী 81, 101, বা 121 রিডাকশন রেশিও সহ হারমোনিক রিডিউসার।
- ডুয়াল অ্যাবসোলিউট এনকোডার সহ বিল্ট-ইন ড্রাইভার: মোটর সাইড 19-বিট এবং রিডিউসার সাইড 19-বিট।
- ইথারক্যাট এবং ক্যানওপেন যোগাযোগ প্রোটোকল; ক্যান FD, ইথারক্যাট, পাওয়ার, এবং STO সংযোগ নির্দিষ্ট করা হয়েছে।
- ক্যানওপেন এবং ইথারক্যাট প্রোটোকল সমর্থন সফটওয়্যার কনফিগারেশনের মাধ্যমে পরিবর্তন করা যেতে পারে।
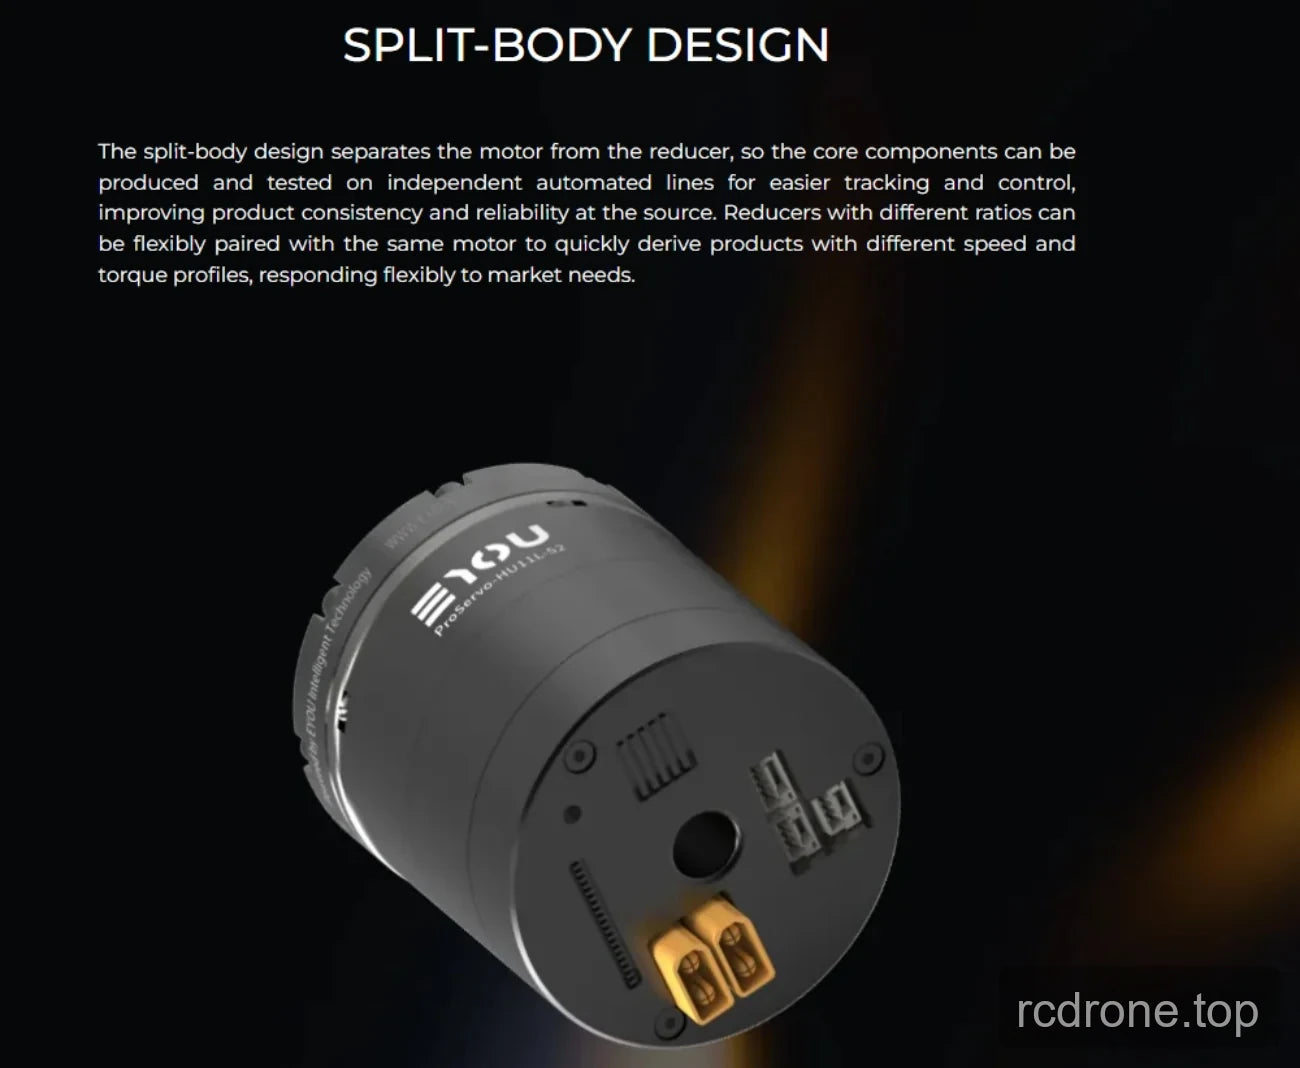
- স্প্লিট-বডি আর্কিটেকচার মোটর এবং রিডিউসারকে আলাদা করে।
- ব্রেক এবং নন-ব্রেক অপশনগুলি প্রদান করা হয়।
স্পেসিফিকেশন
| প্যারামিটার | অনুপাত 81 | অনুপাত 101 | অনুপাত 121 |
|---|---|---|---|
| মডিউল মডেল | PHU-20H-90 | ||
| রিডিউসার টাইপ | হারমোনিক | ||
| মোটর রেটেড পাওয়ার | 267 W | ||
| মোটর রেটেড টর্ক | 0.85 N·m | ||
| মোটর পিক টর্ক | 2.55 N·m | ||
| হ্রাস অনুপাত | 81 | 101 | 121 |
| জয়েন্ট রেটেড পাওয়ার (জীবন সীমাবদ্ধতা) | 109 W | 104 W | 87 W |
| 2000 rpm ইনপুটে রেটেড টর্ক | 42 N·m | 50 N·m | 50 N·m |
| আউটপুটে গড় লোড টর্ক | 58 N·m | 61 N·m | 61 N·m |
| আউটপুটে পিক টর্ক | 91 N·m | 102 N·m | 108 N·m |
| আউটপুটে সর্বাধিক অনুমোদিত বাইরের টর্ক (তাত্ক্ষণিক) | 158 N·m | 182 N·m | 182 N·m |
| ব্যাকল্যাশ | ≤20 আর্কসেক | ≤20 আর্কসেক | ≤20 আর্কসেক |
| আউটপুটে রেটেড স্পিড (জীবন সীমাবদ্ধতা) | 25 rpm | 20 rpm | 17 rpm |
| আউটপুটে পিক স্পিড | 38 rpm | 31 rpm | 25 rpm |
| ব্রেক (B/N) | B/N | ||
| আকার (বাহ্যিক ব্যাস × অক্ষীয়) | Φ90 × 85.৮ মিমি | ||
| ওজন (বি/এন) | ১.৭৪ / ১.৫৮ কেজি | ||
| হলো ডায়ামিটার | ১৩ মিমি | ||
| হাউজিং এর চেহারা (প্রক্রিয়া রঙ) | কালো অ্যানোডাইজড (নন-স্যান্ডব্লাস্টেড) | ||
| রিডিউসার এর চেহারা (প্রক্রিয়া রঙ) | বাহ্যিক রিং কালো করা | ||
| রেডিয়াল (ডাইনামিক/স্ট্যাটিক) আউটপুটে অনুমোদিত লোড | ৬৫০ এন | ||
| অ্যাক্সিয়াল (ডাইনামিক/স্ট্যাটিক) আউটপুটে অনুমোদিত লোড | ৬৫০ এন | ||
| আউটপুট বেন্ডিং মোমেন্ট | ১৪০ এন·ম | ||
| রিডিউসার টর্শনাল স্টিফনেস | ২৩,০০০ এন·ম/র্যাড | ২৩,০০০ এন·ম/র্যাড | ২৩,০০০ এন·ম/র্যাড |
| রিডিউসার ইনপুট ইনর্শিয়া (বি) | ১৩৭.৩৭৮ কেজি·মিমি² | ১৩৭.৩৭৮ কেজি·মিমি² | ১৩৭.৩৭৮ কেজি·মিমি² |
| সমতুল্য যৌথ আউটপুট জড়তা (বি) | ৯০১,৩৩৭ কেজি·মিমি² | ১,৪০১,৩৯৩ কেজি·মিমি² | ২,০১১,৩৫১ কেজি·মিমি² |
| নির্ধারিত কার্যকরী ভোল্টেজ | ৪৮ ভি ডিসি | ||
| কার্যকরী ভোল্টেজ পরিসীমা | ২৪–৪৮ ভি ডিসি | ||
| ড্রাইভার | নির্মিত | ||
| এনকোডার/বিট | ডুয়াল অ্যাবসোলিউট; মোটর পাশে ১৯-বিট এবং রিডিউসার পাশে ১৯-বিট | ||
| ড্রাইভার ইন্টারফেস (টার্মিনাল মডেল বর্ণনা দেখুন) | পাওয়ার (ডিসি ইন, ডিসি আউট), কান এফডি (ইন, আউট), ইথারক্যাট (ইন, আউট), এসটিও (১, ২) | ||
| যোগাযোগ প্রোটোকল (যোগাযোগ বর্ণনা দেখুন) | ইথারক্যাট / কানওপেন | ||
| নিয়ন্ত্রণ মোড | প্রোফাইল পজিশন (পিপি), প্রোফাইল ভেলোসিটি (পিভি), প্রোফাইল টর্ক (পিটি), সাইক্লিক সিঙ্ক্রোনাস পজিশন (সিএসপি), সাইক্লিক সিঙ্ক্রোনাস ভেলোসিটি (সিএসভি), ইত্যাদি | ||
| অপারেটিং পরিবেশ তাপমাত্রা | −20 থেকে 60 °C | ||
| হাউজিং অপারেটিং তাপমাত্রা | ≤60 °C | ||
| শব্দ | ≤60 dB | ||
| জীবন | >10,000 ঘন্টা | ||
অ্যাপ্লিকেশন
- মানবাকৃতির রোবট
- রোবটিক হাত
- এক্সোস্কেলেটন
- চতুর্ভুজ রোবট
- এজিভি যানবাহন
- এআরইউ রোবট
ডাউনলোড
- EYOU CANable — ব্যবহারকারী ম্যানুয়াল (PDF)
- PHU20 EYOU — 3D মডেল (STP)
- EYOU PHU20H 90 ড্রয়িং — ড্রয়িং (PDF)
- EYOU PHU RHU সিরিজ জয়েন্ট CANopen EtherCAT যোগাযোগ — ম্যানুয়াল (PDF)
- EYOU রোবট জয়েন্ট ক্যাটালগ — রোবট জয়েন্ট পণ্য ক্যাটালগ (PDF)
- EYOU RP সিরিজ EN V1.0 20260608 — ব্যবহারকারী ম্যানুয়াল (PDF)
- EYOU UART ডিবাগ মডিউল — ব্যবহারকারী ম্যানুয়াল (PDF)
ভিজ্যুয়াল বিস্তারিত
পণ্যের দৃশ্য

বৈশিষ্ট্য এবং ডিজাইন


অ্যাপ্লিকেশন উদাহরণ


ইন্টারফেস এবং সংযোগ

অতিরিক্ত পণ্যের বিস্তারিত



