EYOU RHU14L-52 48V হারমোনিক ড্রাইভ রোবট জয়েন্ট অ্যাকচুয়েটর, হিউম্যানয়েড রোবটের জন্য ৫০/৮০/১০০ অনুপাত
EYOU RHU14L-52 48V হারমোনিক ড্রাইভ রোবট জয়েন্ট অ্যাকচুয়েটর, হিউম্যানয়েড রোবটের জন্য ৫০/৮০/১০০ অনুপাত
EYOU
নিয়মিত দাম
$495.00 USD
নিয়মিত দাম
বিক্রয় মূল্য
$495.00 USD
ইউনিট মূল্য
প্রতি
ট্যাক্স অন্তর্ভুক্ত.
শিপিং চেকআউটের সময় গণনা করা হবে।
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
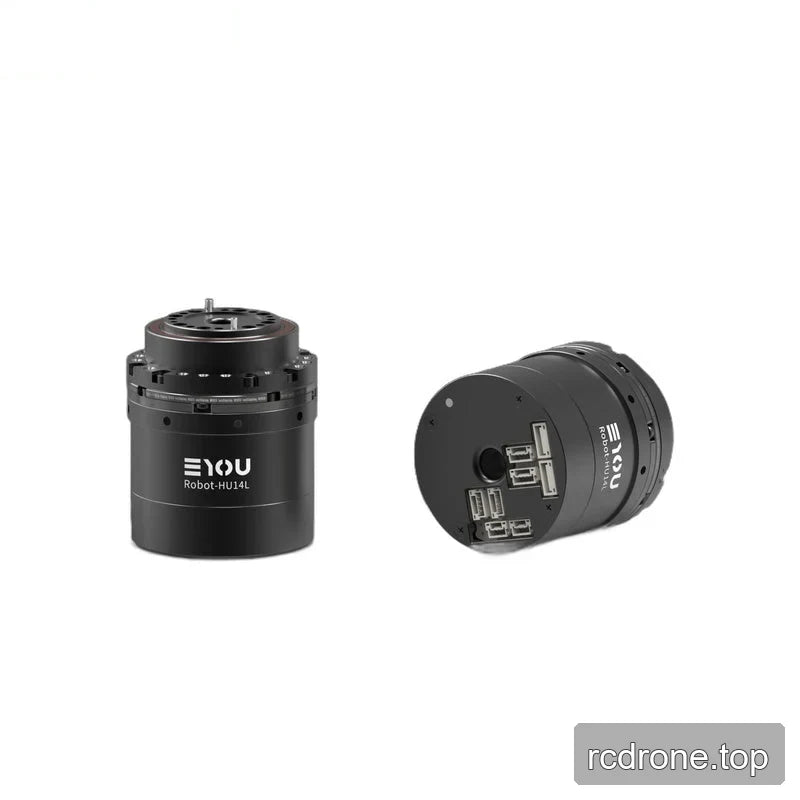
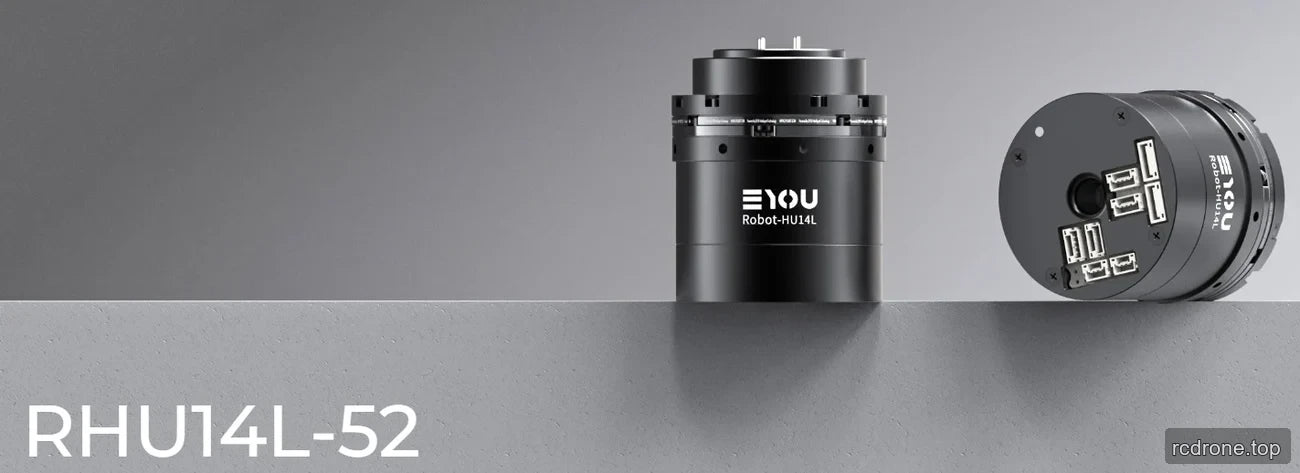
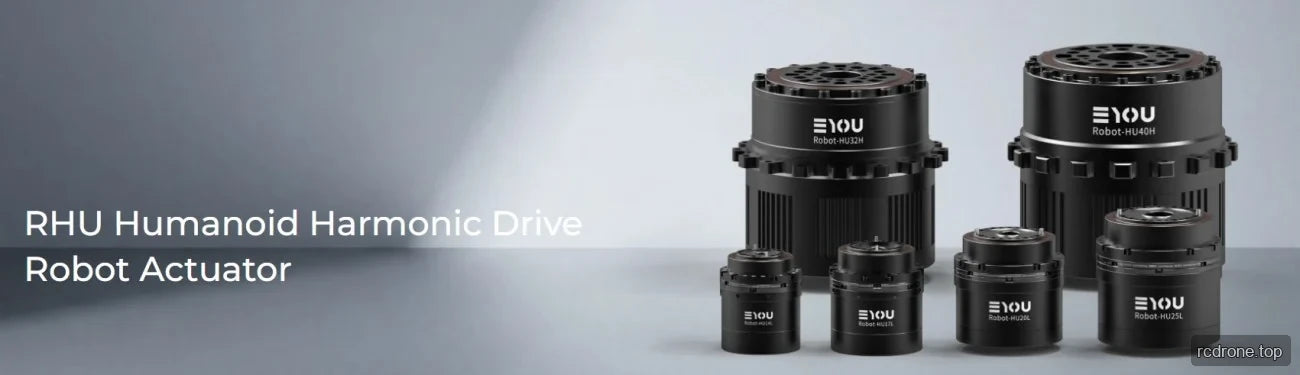
EYOU RHU14L-52 হল একটি 48 V হারমোনিক-ড্রাইভ রোবট জয়েন্ট অ্যাকচুয়েটর মানবাকৃতির রোবট জয়েন্টের জন্য। এটি একটি হারমোনিক রিডিউসার, বিল্ট-ইন ড্রাইভার এবং ডুয়াল অ্যাবসোলিউট এনকোডারকে একত্রিত করে, 50, 80, বা 100 রিডাকশন-রেশিও অপশন এবং ব্রেক সহ বা ব্রেক ছাড়া নির্বাচন সহ। EtherCAT এবং CANopen যোগাযোগ, একাধিক নিয়ন্ত্রণ মোড, এবং কমপ্যাক্ট 52 × 65 মিমি মাত্রা রোবট-জয়েন্ট ডিজাইনে একীকরণ সমর্থন করে।
Features
- বিল্ট-ইন ড্রাইভার সহ হারমোনিক রিডিউসার।
- ডুয়াল অ্যাবসোলিউট এনকোডার: মোটর সাইড 17-বিট এবং রিডিউসার সাইড 19-বিট।
- 48 VDC রেটেড অপারেটিং ভোল্টেজ; 24–48 VDC অপারেটিং-ভোল্টেজ পরিসীমা।
- EtherCAT এবং CANopen যোগাযোগ প্রোটোকল।
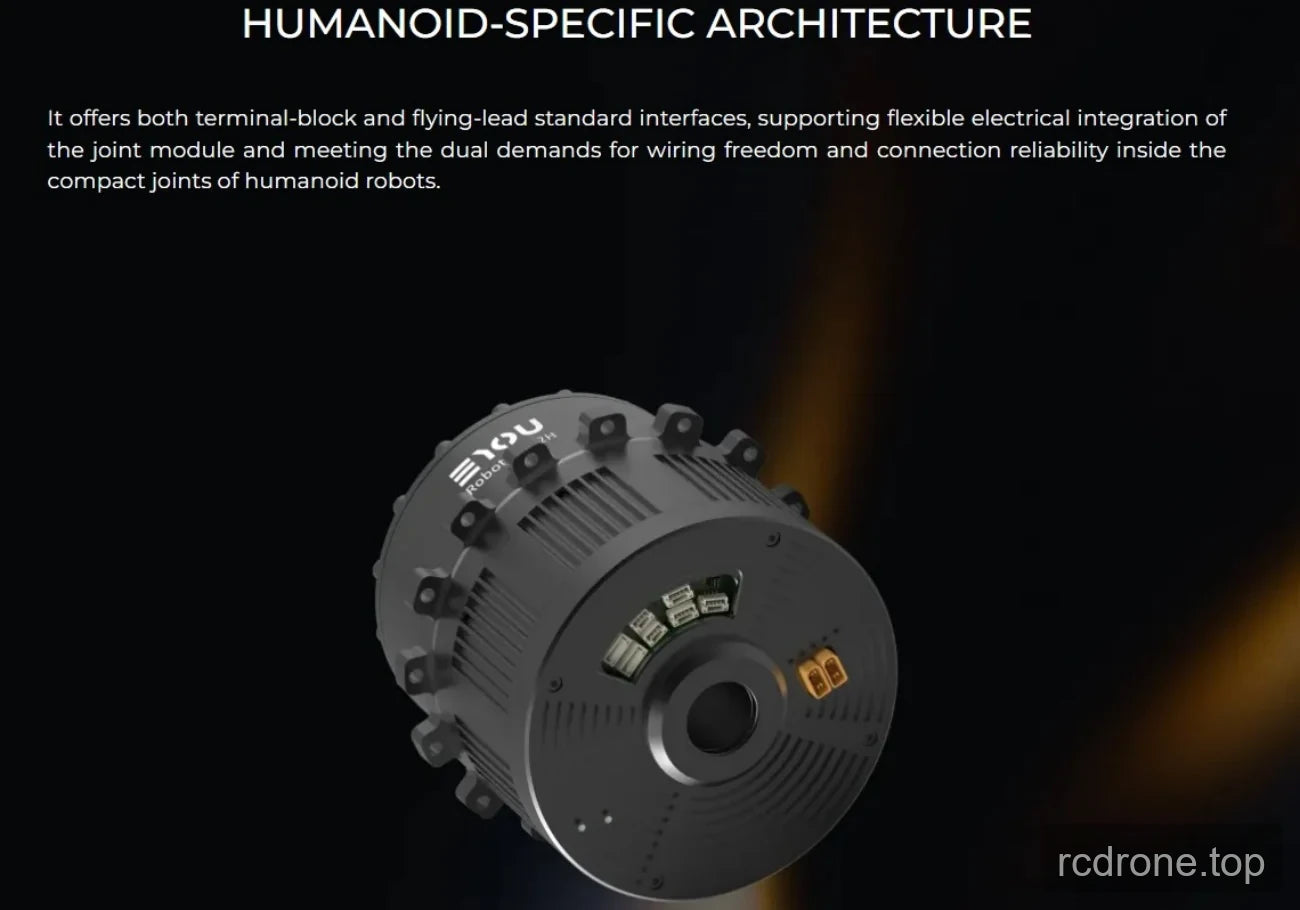
- পাওয়ার (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), এবং STO (1, 2) ড্রাইভার ইন্টারফেস; টার্মিনাল মডেল বর্ণনা দেখুন।
- ব্রেক এবং নন-ব্রেক অপশন সহ নির্বাচনী 50, 80, এবং 100 রিডাকশন রেশিও।
- নিয়ন্ত্রণ মোড: প্রোফাইল পজিশন (PP), প্রোফাইল ভেলোসিটি (PV), প্রোফাইল টর্ক (PT), সাইক্লিক সিঙ্ক্রোনাস পজিশন (CSP), সাইক্লিক সিঙ্ক্রোনাস ভেলোসিটি (CSV), ইত্যাদি।
স্পেসিফিকেশন
মডিউল এবং মোটর
| প্যারামিটার | মান |
|---|---|
| মডিউল মডেল | RHU14L-52 |
| রিডিউসার টাইপ | হারমোনিক |
| মোটর রেটেড পাওয়ার | 46 W |
| মোটর রেটেড টর্ক | 0.11 N·m |
| মোটর পিক টর্ক | 0.33 N·m |
| হ্রাস অনুপাতের বিকল্পসমূহ | 50 / 80 / 100 |
| ব্রেক (B/N) | B/N |
| আকার (বাহ্যিক ব্যাস × অক্ষীয়) | Φ52 × 65 mm |
| ওজন (B/N) | 0.397 / 0.৩৮২ কেজি |
| হলো ডায়ামিটার | ৮ মিমি |
| হাউজিং এর চেহারা (প্রক্রিয়া রঙ) | কালো অ্যানোডাইজড (অ-স্যান্ডব্লাস্টেড) |
| রিডিউসার এর চেহারা (প্রক্রিয়া রঙ) | বাহ্যিক রিং কালো করা |
অনুপাত-নির্ভর কর্মক্ষমতা
| প্যারামিটার | অনুপাত ৫০ | অনুপাত ৮০ | অনুপাত ১০০ |
|---|---|---|---|
| জয়েন্ট রেটেড পাওয়ার (জীবন সীমাবদ্ধতা) | ১৫ W | ১৪ W | ১১ W |
| রেটেড টর্ক ২০০০ rpm ইনপুটে | ৩.৭ N·m | ৫.৪ N·m | ৫.৪ N·m |
| আউটপুটে গড় লোড টর্ক | ৪.৮ N·m | ৭.7 N·m | 7.7 N·m |
| আউটপুটে পিক টর্ক | 12 N·m | 16 N·m | 19 N·m |
| আউটপুটে সর্বাধিক অনুমোদিত বাইরের টর্ক (তাত্ক্ষণিক) | 24 N·m | 35 N·m | 35 N·m |
| ব্যাকল্যাশ | ≤20 আর্কসেক | ≤20 আর্কসেক | ≤20 আর্কসেক |
| আউটপুটে রেটেড স্পিড (জীবন সীমাবদ্ধতা) | 40 rpm | 25 rpm | 20 rpm |
| আউটপুটে পিক স্পিড | 99 rpm | 62.5 rpm | 50 rpm |
| রিডিউসার ইনপুট জড়তা (B) | 7.71 kg·mm² | 7.71 kg·mm² | 7.71 কেজি·মিমি² |
| সমতল যৌথ আউটপুট জড়তা (বি) | 19,275 কেজি·মিমি² | 49,344 কেজি·মিমি² | 77,100 কেজি·মিমি² |
যান্ত্রিক, বৈদ্যুতিক, এবং পরিবেশগত
| প্যারামিটার | মান |
|---|---|
| আউটপুটে রেডিয়াল (গতি/স্থির) অনুমোদিত লোড | 180 এন |
| আউটপুটে অক্ষীয় (গতি/স্থির) অনুমোদিত লোড | 180 এন |
| আউটপুট বেন্ডিং মোমেন্ট | 12 এন·ম |
| রিডিউসার টর্শনাল স্টিফনেস | 5000 এন·ম/রেড |
| রেটেড অপারেটিং ভোল্টেজ | 48 ভি ডিসি |
| অপারেটিং ভোল্টেজ পরিসীমা | 24–48 ভি ডিসি |
| ড্রাইভার | বিল্ট-ইন |
| এনকোডার/বিট | ডুয়াল অ্যাবসোলিউট / মোটর সাইড 17-বিট & রিডিউসার সাইড 19-বিট |
| ড্রাইভার ইন্টারফেস (টার্মিনাল মডেল বর্ণনা দেখুন) | পাওয়ার (ডিসি ইন/ডিসি আউট), কান এফডি (ইন/আউট), ইথারক্যাট (ইন/আউট), এসটিও (1, 2) |
| যোগাযোগ প্রোটোকল (যোগাযোগ বর্ণনা দেখুন) | ইথারক্যাট / কানওপেন |
| নিয়ন্ত্রণ মোড | প্রোফাইল পজিশন (পিপি), প্রোফাইল ভেলোসিটি (পিভি), প্রোফাইল টর্ক (পিটি), সাইক্লিক সিঙ্ক্রোনাস পজিশন (সিএসপি), সাইক্লিক সিঙ্ক্রোনাস ভেলোসিটি (সিএসভি), ইত্যাদি |
| কার্যকরী পরিবেশ তাপমাত্রা | -20–60 °C |
| হাউজিং তাপমাত্রা বৃদ্ধি | ≤60 °C |
| শব্দ | ≤60 dB |
| জীবন | >10,000 ঘন্টা |
অ্যাপ্লিকেশনসমূহ
- মানবাকৃতির রোবট
- রোবটিক হাত
- এক্সোস্কেলেটন
- চতুর্ভুজ রোবট
- এজিভি যানবাহন
- এআরইউ রোবট
ডকুমেন্টেশন
- ইইউ CANable — ব্যবহারকারী ম্যানুয়াল (PDF)
- ইইউ RHU 14L 52 অঙ্কন — 14 অঙ্কন (PDF)
- ইইউ PHU RHU সিরিজ জয়েন্ট CANopen EtherCAT যোগাযোগ — ম্যানুয়াল (PDF)
- ইইউ রোবট জয়েন্ট ক্যাটালগ — রোবট জয়েন্ট পণ্য ক্যাটালগ (PDF)
- ইইউ RP সিরিজ EN V1.0 20260608 — ব্যবহারকারী ম্যানুয়াল (PDF)
- EYOU UART ডিবাগ মডিউল — ব্যবহারকারী ম্যানুয়াল (PDF)
ভিজ্যুয়াল বিস্তারিত
পণ্যের দৃশ্য
অ্যাপ্লিকেশন উদাহরণ
ইন্টারফেস এবং সংযোগ
ফিচার এবং ডিজাইন
অতিরিক্ত পণ্যের বিস্তারিত