EYOU RHU20L-70 হারমোনিক ড্রাইভ রোবট জয়েন্ট অ্যাকচুয়েটর, ৪৮ ভি, ৫০/৮০/১০০ অনুপাত হিউম্যানয়েড রোবটের জন্য
EYOU RHU20L-70 হারমোনিক ড্রাইভ রোবট জয়েন্ট অ্যাকচুয়েটর, ৪৮ ভি, ৫০/৮০/১০০ অনুপাত হিউম্যানয়েড রোবটের জন্য
EYOU
নিয়মিত দাম
$567.00 USD
নিয়মিত দাম
বিক্রয় মূল্য
$567.00 USD
ইউনিট মূল্য
প্রতি
ট্যাক্স অন্তর্ভুক্ত.
শিপিং চেকআউটের সময় গণনা করা হবে।
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
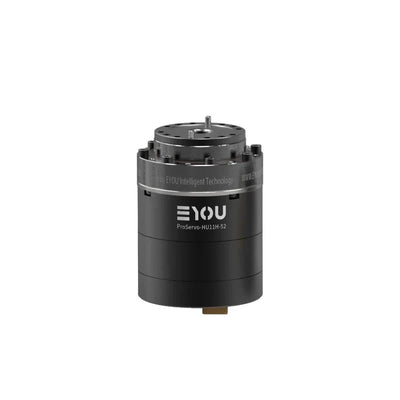
EYOU RHU20L-70 একটি হারমোনিক-ড্রাইভ রোবট জয়েন্ট অ্যাকচুয়েটর মানবাকৃতির রোবট অ্যাপ্লিকেশনের জন্য। এটি একটি 180 W মোটর, বিল্ট-ইন ড্রাইভার, ডুয়াল অ্যাবসোলিউট এনকোডার, এবং 48 VDC রেটেড অপারেশনকে Φ70 × 68 মিমি মডিউলে সংযুক্ত করে। প্রয়োজনীয় আউটপুট টর্ক, গতি, এবং ইন্টিগ্রেশন ব্যবস্থার জন্য 50, 80, বা 100 রিডাকশন অনুপাত এবং একটি ব্রেক বা ব্রেক ছাড়া সংস্করণ নির্বাচন করুন।
Features
- বিল্ট-ইন ড্রাইভার সহ হারমোনিক রিডিউসার।
- ডুয়াল অ্যাবসোলিউট এনকোডার: মোটর সাইড 17 বিট এবং রিডিউসার সাইড 19 বিট।
- ড্রাইভার ইন্টারফেস: পাওয়ার (ডিসি ইন ডিসি আউট), CAN FD (ইন,আউট), EtherCAT (ইন,আউট), এবং STO (1,2)।
- EtherCAT এবং CANopen যোগাযোগ প্রোটোকল।
- নিয়ন্ত্রণ মোড: প্রোফাইল পজিশন (PP), প্রোফাইল ভেলোসিটি (PV), প্রোফাইল টর্ক (PT), সাইক্লিক সিঙ্ক্রোনাস পজিশন (CSP), সাইক্লিক সিঙ্ক্রোনাস ভেলোসিটি (CSV), ইত্যাদি।
- ব্রেক অপশন: ব্রেক সহ বা ব্রেক ছাড়া।
স্পেসিফিকেশন
| প্যারামিটার | মান |
|---|---|
| মডিউল মডেল | RHU20L-70 |
| রিডিউসার টাইপ | হারমোনিক |
| মোটর রেটেড পাওয়ার (W) | 180 |
| মোটর রেটেড টর্ক (N·m) | 0.49 |
| মোটর পিক টর্ক (N·m) | 1.48 |
| হ্রাস অনুপাত | 50 / 80 / 100 |
| জয়েন্ট রেটেড পাওয়ার (W) - জীবন সীমাবদ্ধতা | 71 / 63 / 59 |
| 2000rpm ইনপুটে রেটেড টর্ক (N·m) | 17 / 24 / 28 |
| আউটপুটে গড় লোড টর্ক (N·m) | 24 / 33 / 34 |
| আউটপুটে পিক টর্ক (N·m) | 39 / 51 / 57 |
| আউটপুটে সর্বাধিক অনুমোদিত বাইরের টর্ক (তাত্ক্ষণিক) (N·m) | 69 / 89 / 95 |
| ব্যাকল্যাশ (আর্কসেকেন্ড) | ≤20 / ≤20 / ≤20 |
| আউটপুটে রেটেড স্পিড (rpm) - জীবন সীমাবদ্ধতা | 40 / 25 / 20 |
| আউটপুটে পিক স্পিড (rpm) | 79 / 50 / 40 |
| ব্রেক (B/N) | B/N |
| আকার (বাহ্যিক ব্যাস × অক্ষীয়) (মিমি) | Φ70 × 68 |
| ওজন (কেজি) (B/N) | 0.832 / 0.811 |
| হলো ডায়ামিটার (মিমি) | 13 |
| হাউজিং অ্যাপিয়ারেন্স (প্রক্রিয়া রঙ) | কালো অ্যানোডাইজড (নন-স্যান্ডব্লাস্টেড) |
| রিডিউসার অ্যাপিয়ারেন্স (প্রক্রিয়া রঙ) | বাহ্যিক রিং কালো |
| রেডিয়াল (ডাইনামিক/স্ট্যাটিক) আউটপুটে অনুমোদিত লোড (N) | 270 |
| অ্যাক্সিয়াল (ডাইনামিক/স্ট্যাটিক) আউটপুটে অনুমোদিত লোড (N) | 270 |
| আউটপুট বেন্ডিং মোমেন্ট (N·m) | 37 |
| রিডিউসার টর্শনাল স্টিফনেস (N·m/rad) | 7080 |
| রিডিউসার ইনপুট ইনর্শিয়া (কেজ·মিমি²) (B) | 33.42 / 33.42 / 33.42 |
| সমতুল্য যৌথ আউটপুট জড়তা (কেজ·মিমি²) (বি) | 83550 / 213888 / 334200 |
| নির্ধারিত কার্যকরী ভোল্টেজ (ভি ডি সি) | 48 |
| কার্যকরী ভোল্টেজ পরিসীমা (ভি ডি সি) | 24–48 |
| ড্রাইভার | নির্মিত |
| এনকোডার/বিট (বিট) | ডুয়াল অ্যাবসোলিউট / মোটর পাশে 17 বিট & রিডিউসার পাশে 19 বিট |
| ড্রাইভার ইন্টারফেস (টার্মিনাল মডেল বর্ণনা দেখুন) | শক্তি (ডিসি ইন ডিসি আউট), কান এফডি (ইন,আউট), ইথারক্যাট (ইন,আউট), এসটিও (1,2) |
| যোগাযোগ প্রোটোকল (যোগাযোগ বর্ণনা দেখুন) | ইথারক্যাট / কানওপেন |
| নিয়ন্ত্রণ মোড | প্রোফাইল পজিশন (পিপি), প্রোফাইল ভেলোসিটি (পিভি), প্রোফাইল টর্ক (পিটি), সাইক্লিক সিঙ্ক্রোনাস পজিশন (সিএসপি), সাইক্লিক সিঙ্ক্রোনাস ভেলোসিটি (সিএসভি), ইত্যাদি |
| অপারেটিং পরিবেশ তাপমাত্রা (°C) | -20–60 |
| হাউজিং তাপমাত্রা বৃদ্ধি (°C) | ≤60 |
| শব্দ (dB) | ≤60 |
| জীবন (ঘণ্টা) | >10000 |
অনুপাত-নির্ভর মানগুলি 50 / 80 / 100 ক্রমে তালিকাভুক্ত করা হয়েছে, যদি অন্যথায় উল্লেখ না করা হয়। ব্রেক-সম্পর্কিত মানগুলি B/N হিসাবে তালিকাভুক্ত করা হয়েছে।
অ্যাপ্লিকেশন
- মানবাকৃতির রোবট
- রোবটিক হাত
- এক্সোস্কেলেটন
- চতুর্ভুজ রোবট
- এজিভি যানবাহন
- এআরইউ রোবট
ডাউনলোড
- EYOU CANable — ব্যবহারকারী ম্যানুয়াল (PDF)
- EYOU RHU 20L 70 অঙ্কন — অঙ্কন (PDF)
- EYOU PHU RHU সিরিজ জয়েন্ট CANopen EtherCAT যোগাযোগ — ম্যানুয়াল (PDF)
- EYOU রোবট জয়েন্ট ক্যাটালগ — রোবট জয়েন্ট পণ্য ক্যাটালগ (PDF)
- EYOU RP সিরিজ EN V1.0 20260608 — ব্যবহারকারী ম্যানুয়াল (PDF)
- EYOU UART ডিবাগ মডিউল — ব্যবহারকারী ম্যানুয়াল (PDF)
ভিজ্যুয়াল বিস্তারিত
পণ্যের দৃশ্য

অ্যাপ্লিকেশন উদাহরণ


ইন্টারফেস এবং সংযোগ

বৈশিষ্ট্য এবং ডিজাইন