HAITAI ওপেনআর্ম ডুয়াল-এনকোডার জয়েন্ট মোটর – HT4510 & HT8116, ২৪V
HAITAI ওপেনআর্ম ডুয়াল-এনকোডার জয়েন্ট মোটর – HT4510 & HT8116, ২৪V
HAITAI
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
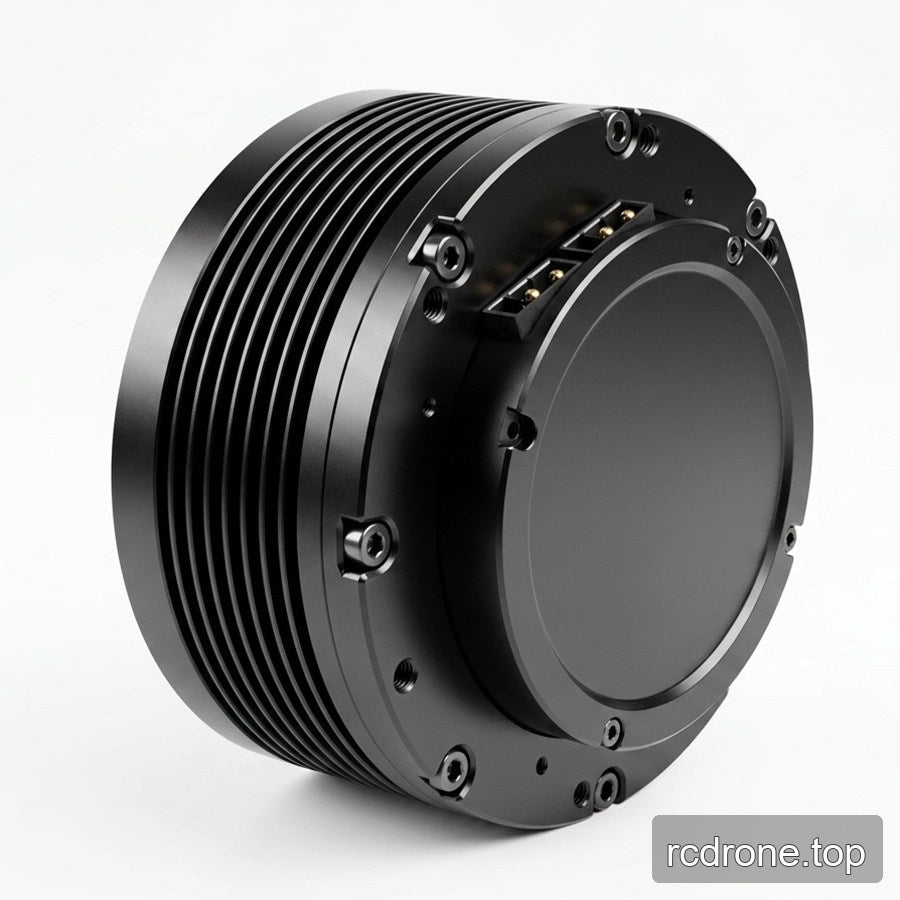
HAITAI OpenArm joint motors একটি ব্রাশলেস মোটর, প্ল্যানেটারি রিডাকশন এবং ডুয়াল ম্যাগনেটিক এনকোডারকে একটি কম্প্যাক্ট রোটারি জয়েন্টে সংযুক্ত করে। আপনার রোবটিক আর্মের টর্ক এবং ইনস্টলেশন প্রয়োজনীয়তার জন্য HT4510-J10-2E, HT4510-J36-2E অথবা HT8116-J9-2E নির্বাচন করুন।
সমস্ত নির্বাচিত কনফিগারেশন 24V ডেল্টা উইন্ডিং ব্যবহার করে। প্রতিটি মডেল ড্রাইভার ছাড়া বা GDZ ড্রাইভার সহ উপলব্ধ। এই তালিকাটি নির্বাচিত জয়েন্ট-মোটর কনফিগারেশনের জন্য, সম্পূর্ণ ডুয়াল-আর্ম রোবট কিটের জন্য নয়।
Features
- তিনটি মডেল-নির্দিষ্ট টর্ক স্তর: 2.9 Nm, 9.9 Nm এবং 20 Nm।
- ডুয়াল 14-বিট ম্যাগনেটিক এনকোডার একক-টার্ন অ্যাবসোলিউট আউটপুট-শাফট পজিশন ফিডব্যাক সহ।
- ব্রাশলেস মোটরের সাথে সংযুক্ত প্ল্যানেটারি রিডাকশন।
- GDZ-সজ্জিত কনফিগারেশন MIT নিয়ন্ত্রণ মোড সমর্থন করে; একটি নিবেদিত টেস্ট হোস্ট ইউটিলিটি মোটর সমাধানের অংশ।
- OpenArm ইন্টিগ্রেশনের জন্য ডিজাইন করা মাউন্টিং লেআউট, ফিট চেকের জন্য মডেল-নির্দিষ্ট অঙ্কন সহ।
- শক্তি এবং যোগাযোগ ইন/আউট লেআউট সজ্জিত কনফিগারেশনে যৌথ তারের কাজকে সহজ করে।
স্পেসিফিকেশন
| প্যারামিটার | HT4510-J10-2E | HT4510-J36-2E | HT8116-J9-2E |
|---|---|---|---|
| রেটেড ভোল্টেজ | 24 VDC | 24 VDC | 24 VDC |
| ওয়াইন্ডিং | ডেল্টা | ডেল্টা | ডেল্টা |
| রেটেড টর্ক | 2.9 Nm | 9.9 Nm | 20 Nm |
| রেটেড কারেন্ট | 4.7 A | 4.8 A | 20 A |
| রেটেড স্পিড | 280 rpm | 74 rpm | 100 rpm |
| সর্বাধিক স্পিড | 307.8 rpm | 89.2 rpm | 172.9 rpm |
| মোটরের ভর | 0.3 kg | 0.4 kg | 0.95 kg |
| পোল জোড় | 14 | 14 | 21 |
| টর্ক কনস্ট্যান্ট | 0.24 Nm/A | 0.864 Nm/A | 0.45 Nm/A |
| স্টল টর্ক | 11.95 Nm | 39.73 Nm | 60.07 Nm |
| স্টল কারেন্ট | 30.05 A | 23.62 A | 57.75 A |
| ফেজ-থেকে-ফেজ ইন্ডাকট্যান্স | 185 μH | 185 μH | 70 μH |
| ফেজ-থেকে-ফেজ প্রতিরোধ | 0.6 Ω | 0.6 Ω | 0.121 Ω |
| এনকোডার | ডুয়াল, 14-বিট চৌম্বক | ডুয়াল, 14-বিট চৌম্বক | ডুয়াল, 14-বিট চৌম্বক |
| আউটপুট পজিশন ফিডব্যাক | সিঙ্গল-টার্ন অ্যাবসোলিউট | সিঙ্গল-টার্ন অ্যাবসোলিউট | সিঙ্গল-টার্ন অ্যাবসোলিউট |
HT8116-J9-2E এর 9:1 হ্রাস অনুপাত, 40 Nm পিক টর্ক, 50 A পিক কারেন্ট এবং 1 Mbps এ CAN যোগাযোগ রয়েছে। পিক এবং স্টল মানগুলি ধারাবাহিক অপারেটিং রেটিং নয়। মোটরের ভর উপরের উপাদানের ওজন, প্যাক করা শিপিং ওজন নয়।
HT4510 অপারেটিং পয়েন্ট
| মডেল | সময় | টর্ক | গতি | কারেন্ট |
|---|---|---|---|---|
| HT4510-J10-2E | ৫ মিনিট | ২.৯০ Nm | ২৮০ rpm | ৪.৭ A |
| HT4510-J10-2E | ২০ মিনিট | ২.৩৫ Nm | ২৯০ rpm | ৩.৮ A |
| HT4510-J10-2E | তাপীয় সমতা | ১.৮৪ Nm | ৩০১ rpm | ৩.১ A |
| HT4510-J36-2E | ৫ মিনিট | ৯.৯ Nm | ৭৪ rpm | ৪.৮ A |
| HT4510-J36-2E | ২০ মিনিট | ৮.4 Nm | 79 rpm | 3.8 A |
| HT4510-J36-2E | তাপীয় সমতা | 6.7 Nm | 82 rpm | 3.1 A |
মোটর সংযোগকারী এবং ইনস্টলেশন
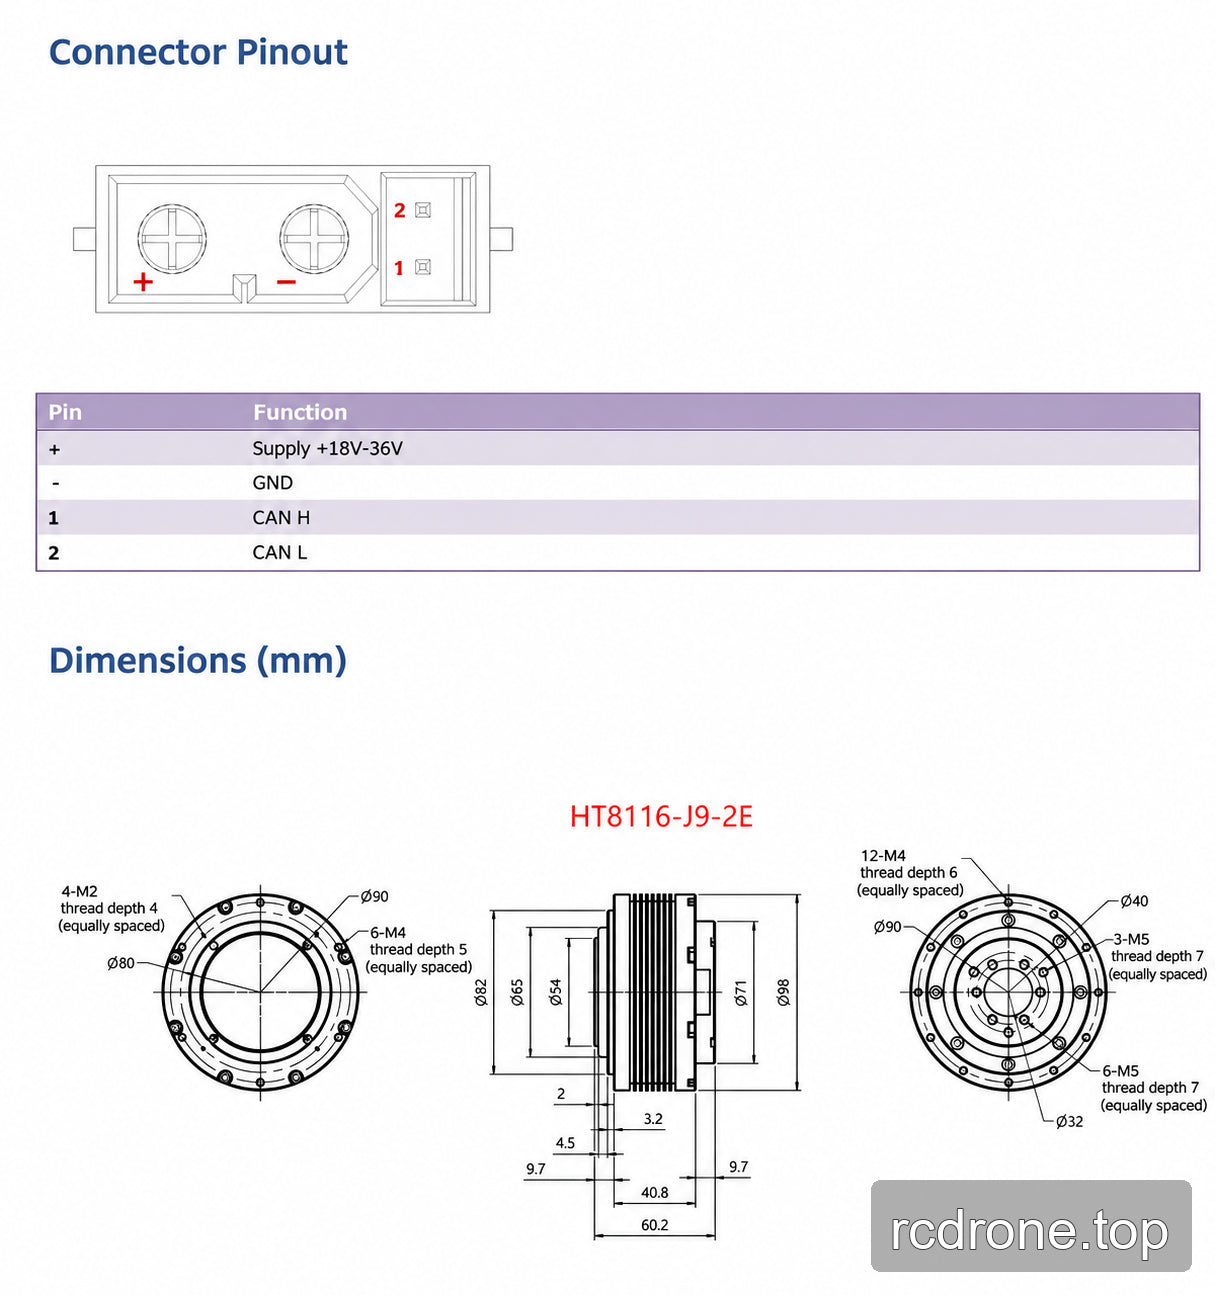
চিত্রিত মোটর সংযোগকারী + ব্যবহার করে সরবরাহ পজিটিভ (18–36 V), − GND এর জন্য, পিন 1 CAN H এর জন্য এবং পিন 2 CAN L এর জন্য। এগুলি 24 V উইন্ডিং কনফিগারেশন। ইনস্টলেশনের আগে মডেল-নির্দিষ্ট মাউন্টিং অঙ্কন পরীক্ষা করুন। HT4510-J10-2E এবং HT4510-J36-2E এর জন্য, স্ক্রু প্রবেশের গভীরতা 7 মিমি অতিক্রম করা উচিত নয়।
GDZ ড্রাইভার ইন্টারফেস সংস্করণ
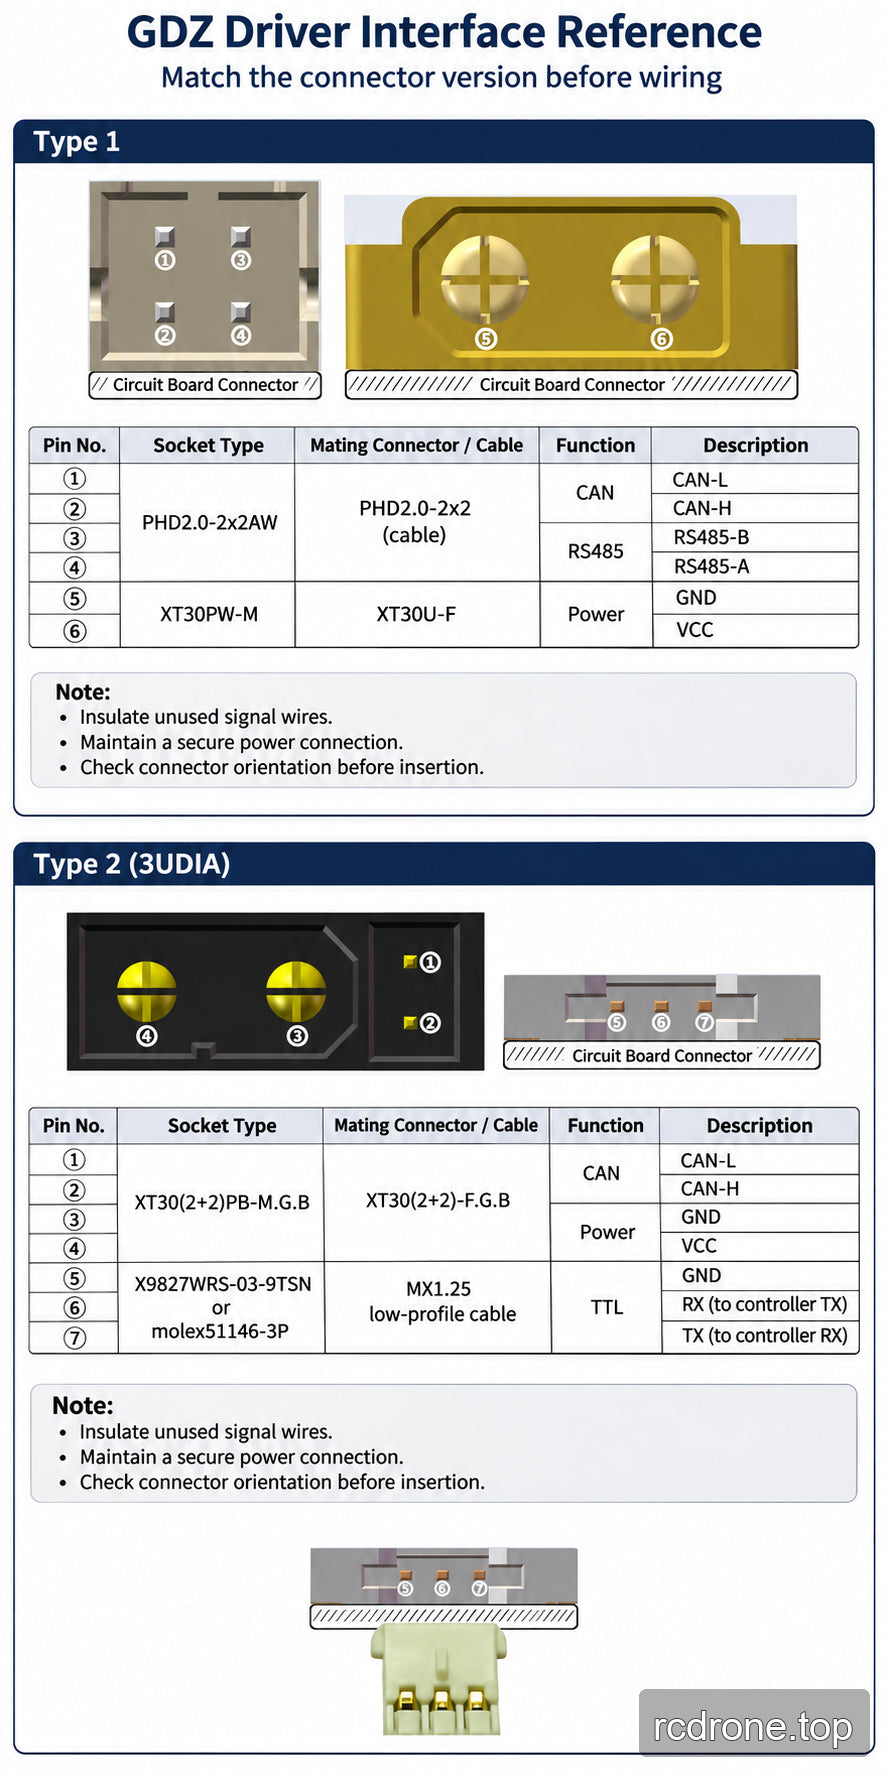
GDZ ইন্টারফেস টাইপ 1 আলাদা CAN/RS485 এবং পাওয়ার সংযোগকারী ব্যবহার করে; টাইপ 2 (3UDIA) একটি সংযুক্ত CAN/পাওয়ার সংযোগকারী এবং একটি TTL সিরিয়াল সংযোগকারী ব্যবহার করে। শারীরিক সংযোগকারী সংস্করণটি এর অঙ্কনের সাথে মেলান। একটি GDZ বিকল্প উভয় ইন্টারফেস সংস্করণ অন্তর্ভুক্ত হওয়ার ইঙ্গিত দেয় না।
টাইপ 1 এর জন্য, ড্রাইভার রেফারেন্স একটি হলুদ XT30 সকেট (12–40 V ড্রাইভার ইনপুট) কে একটি কালো XT30 সকেট (15–60 V) থেকে আলাদা করে। টাইপ 2 এর জন্য, একটি সাদা TTL সকেট 12–40 V সংস্করণ চিহ্নিত করে এবং একটি কালো TTL সকেট 15–60 V সংস্করণ চিহ্নিত করে। এই ড্রাইভার-বোর্ড পরিসর নির্বাচিত মোটরের 24 V রেটিং বা এর চিত্রিত 18–36 V সরবরাহ পরিসর পরিবর্তন করে না।
সংকেত পরিবাহকগুলোকে অন্তরিত রাখুন, অপ্রয়োজনীয় CAN বা RS485 তারগুলোসহ। যোগাযোগ ইন্টারফেসের মাধ্যমে অপ্রত্যাশিত কারেন্ট পথ প্রতিরোধ করতে শক্তিশালী পাওয়ার যোগাযোগ বজায় রাখুন। MX1.25 লো-প্রোফাইল প্লাগটি সার্কিট বোর্ড থেকে দূরে ল্যাচ সহ প্রবেশ করান। সংকীর্ণ বা বিকৃত ক্রস-স্লট সহ XT30 যোগাযোগগুলি একটি অস্থায়ী সংযোগ সৃষ্টি করতে পারে; অপারেটিংয়ের আগে ক্ষতিগ্রস্ত বা ঢিলা যোগাযোগ সার্ভিস করুন।
কি অন্তর্ভুক্ত
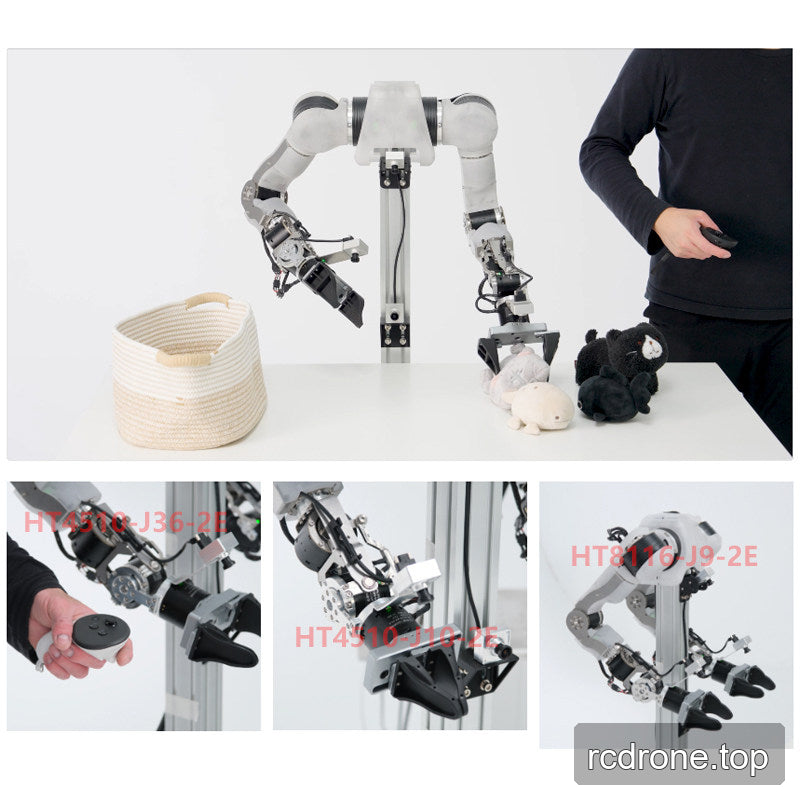
নির্বাচিত মডেল এবং উইন্ডিং কনফিগারেশনে একটি যৌথ মোটর। “GDZ ড্রাইভার সহ” বিকল্পে GDZ ড্রাইভার অন্তর্ভুক্ত রয়েছে; “ড্রাইভার ছাড়া” বিকল্পে এটি নেই।সম্পূর্ণ রোবট হাত, গ্রিপার, বাইরের কন্ট্রোলার এবং পাওয়ার সাপ্লাই যা অ্যাপ্লিকেশন উদাহরণে দেখানো হয়েছে সেগুলি অন্তর্ভুক্ত নয়।
অ্যাপ্লিকেশন
OpenArm রোবটিক-আর্ম জয়েন্ট এবং কাস্টম রোবটিক্স এবং মোশন প্রকল্পের জন্য ডিজাইন করা. যথাযথ ইন্টিগ্রেশন এলাকা অন্তর্ভুক্ত করে আর্টিকুলেটেড ম্যানিপুলেটর, পা যুক্ত রোবট এবং SCARA মেকানিজম যখন নির্বাচিত মডেলের লোড, গতি, মাউন্টিং এবং নিয়ন্ত্রণের প্রয়োজনীয়তা ডিজাইনের সাথে মেলে।
FAQ
প্রতিটি অপশনে কি একটি GDZ ড্রাইভার অন্তর্ভুক্ত আছে?
না। যখন আপনাকে সেই ড্রাইভার প্রয়োজন তখন "GDZ ড্রাইভার সহ" নির্বাচন করুন। "ড্রাইভার ছাড়া" একটি সামঞ্জস্যপূর্ণ ড্রাইভ সমাধান প্রয়োজন।
এটি কি একটি পূর্ণ OpenArm মোটর সেট?
না। আপনার নির্মাণের জন্য প্রয়োজনীয় পৃথক জয়েন্ট মডেল এবং ড্রাইভার কনফিগারেশন নির্বাচন করুন। অ্যাপ্লিকেশন চিত্রগুলি প্রসঙ্গের জন্য সম্পূর্ণ সিস্টেম দেখায়।
আমি কি একটি 48V উইন্ডিং নির্বাচন করতে পারি?
এখানে প্রদত্ত কনফিগারেশনগুলি শুধুমাত্র 24V ডেল্টা উইন্ডিং।
রেটেড এবং স্টল টর্ক মান কি একে অপরের সাথে বিনিময়যোগ্য?
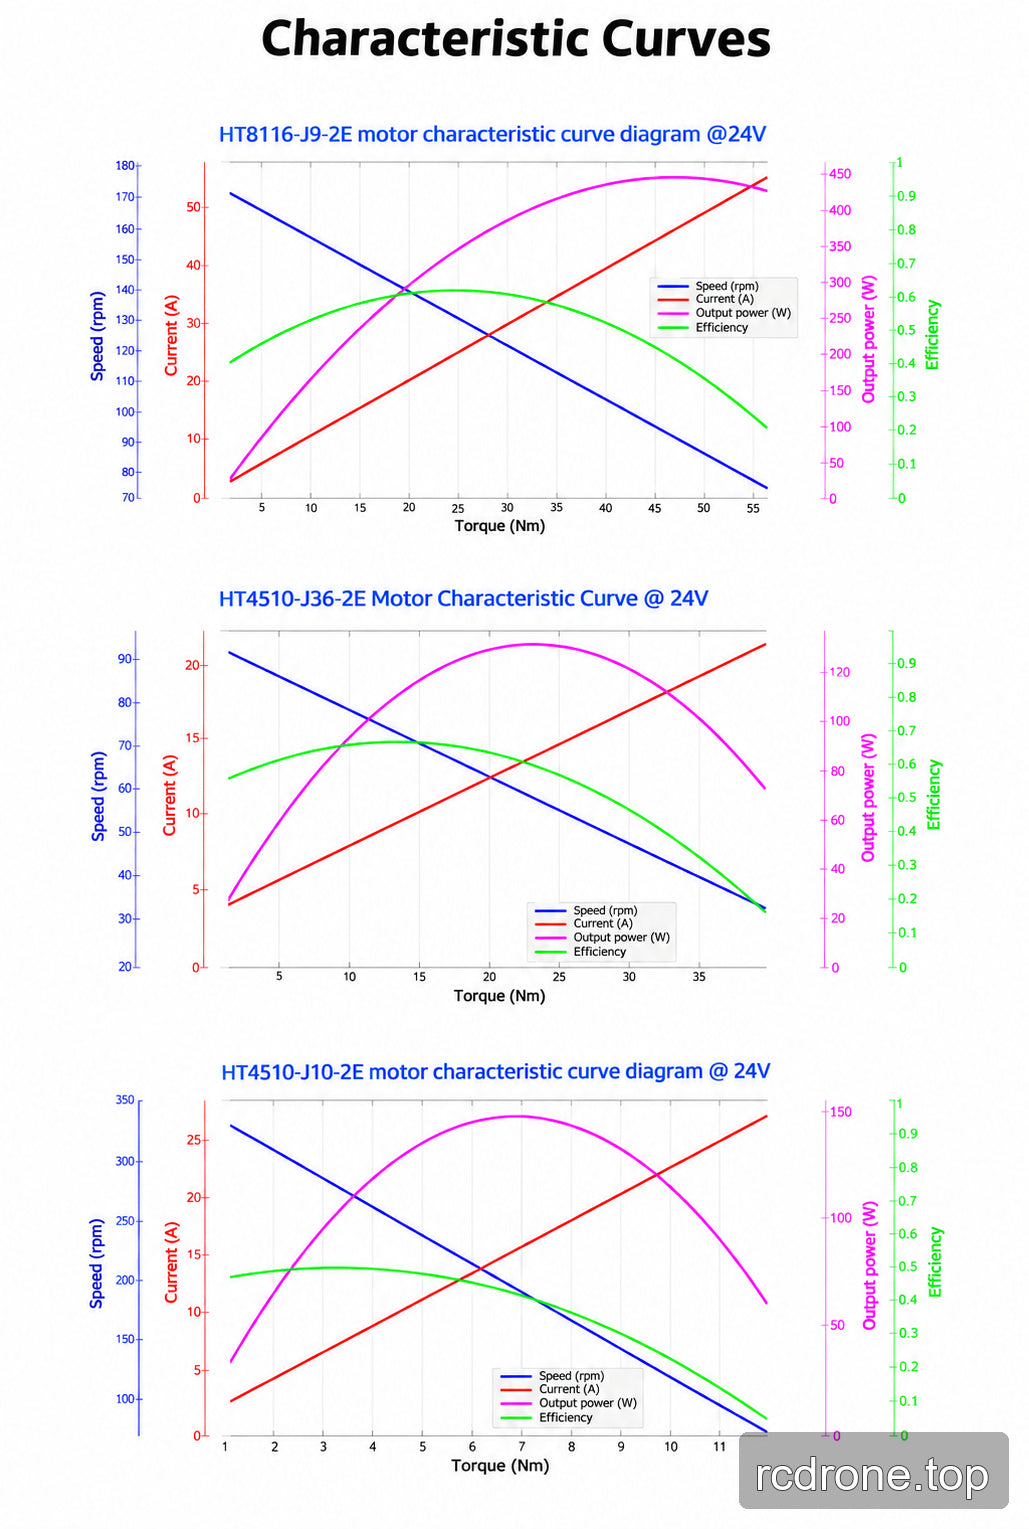
না। স্টল এবং পিক মান ধারাবাহিক রেটিং নয়। HT4510 অপারেটিং-পয়েন্ট টেবিল দেখায় কিভাবে টর্ক, গতি এবং কারেন্ট অপারেটিং সময়ের সাথে পরিবর্তিত হয়।
ভিজ্যুয়াল বিস্তারিত