Hiwonder JetArm ROS1/ROS2 রোবট বাহু — মনোকুলার ও 3D ভিশন কিটস Jetson অপশনসহ
Hiwonder JetArm ROS1/ROS2 রোবট বাহু — মনোকুলার ও 3D ভিশন কিটস Jetson অপশনসহ
Hiwonder
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
হাইওন্ডার জেটআর্ম একটি ডেস্কটপ রোবট আর্ম যা ROS প্রোগ্রামিং, কম্পিউটার ভিশন এবং রোবোটিক গ্রাস্পিং শিক্ষা জন্য। এর ছয়টি বুদ্ধিমান বাস সার্ভো মোশন-কন্ট্রোল পরীক্ষাগুলিকে সমর্থন করে, যখন মনোকুলার বা ডেপথ ক্যামেরার নির্বাচন উপলব্ধ ভিশন ওয়ার্কফ্লো নির্ধারণ করে। স্টার্টার, স্ট্যান্ডার্ড, অ্যাডভান্সড বা আলটিমেট হার্ডওয়্যার নির্বাচন করুন, তারপর একটি জেটসন কন্ট্রোলার বা একটি কনফিগারেশন নির্বাচন করুন যার মধ্যে এটি নেই। আলটিমেট মাইক্রোফোন হার্ডওয়্যার যোগ করে ভয়েস এবং মাল্টিমোডাল AI প্রকল্পের জন্য।
আপনার কনফিগারেশন নির্বাচন করুন
কিট এবং কন্ট্রোলার দুটি স্বাধীন নির্বাচন। একটি ডেপথ ক্যামেরা, স্ক্রীন, মাইক্রোফোন অ্যারে বা জেটসন বোর্ড যা এই পৃষ্ঠায় অন্য কোথাও চিত্রিত হয়েছে তা কেবল তখনই অন্তর্ভুক্ত হবে যখন নির্বাচিত সংমিশ্রণে উল্লেখ করা হয়।
| কিট | ক্যামেরা | ৭-ইঞ্চি টাচস্ক্রীন | ৬-মাইক্রোফোন অ্যারে | প্রাথমিক শেখার ফোকাস |
|---|---|---|---|---|
| স্টার্টার কিট | মোনোকুলার ক্যামেরা | শামিল নয় | শামিল নয় | ২ডি ভিশন এবং রোবট-আর্ম নিয়ন্ত্রণ |
| স্ট্যান্ডার্ড কিট | জেমিনি প্লাস ডেপথ ক্যামেরা | শামিল নয় | শামিল নয় | আরজিবি+ডি পারসেপশন এবং স্প্যাটিয়াল গ্রাস্পিং |
| এডভান্সড কিট | জেমিনি প্লাস ডেপথ ক্যামেরা | শামিল | শামিল নয় | ডেপথ ভিশন সহ লোকাল স্ক্রীন ডিসপ্লে |
| আলটিমেট কিট | জেমিনি প্লাস ডেপথ ক্যামেরা | শামিল | শামিল | ডেপথ ভিশন, ভয়েস ইন্টারঅ্যাকশন এবং মাল্টিমোডাল এআই |
নিয়ন্ত্রক নির্বাচন: জেটসন নিয়ন্ত্রক ছাড়া; জেটসন ন্যানো (৪ জিবি); জেটসন অরিন ন্যানো সুপার (৪ জিবি বা ৮ জিবি); জেটসন অরিন এনএক্স সুপার (৮ জিবি বা ১৬ জিবি)।একটি Jetson কন্ট্রোলার ছাড়া কনফিগারেশনের জন্য একটি উপযুক্ত আলাদা সরবরাহকৃত কন্ট্রোলার এবং সিস্টেম সেটআপ প্রয়োজন। বৃহৎ-মডেল অ্যাপ্লিকেশনগুলি Jetson কন্ট্রোলার এবং কনফিগার করা সফটওয়্যার/সার্ভিস সহ Ultimate কনফিগারেশন দ্বারা সমর্থিত; ROS1 বৃহৎ-মডেল ওয়ার্কফ্লো সমর্থন করে না। বুদ্ধিমান পরিবহন এবং স্মার্ট-সহায়ক উদাহরণগুলির জন্য Orin Nano বা Orin NX প্রয়োজন।
বৈশিষ্ট্যসমূহ
- অ্যানোডাইজড অ্যালুমিনিয়াম-অ্যালোফ্রেম, শিল্প bearing বেস এবং গোপন সার্ভো ওয়্যারিং একটি কমপ্যাক্ট ডেস্কটপ মেকানিজম প্রদান করে যা একটি মেকানিক্যাল গ্রিপার সহ।
- Jetson হোস্ট প্রসেসিং এবং একটি STM32 রিয়েল-টাইম মোশন কন্ট্রোলার ভিশন/এআই প্রসেসিংকে সার্ভো নিয়ন্ত্রণ এবং প্রতিক্রিয়া থেকে আলাদা করে।
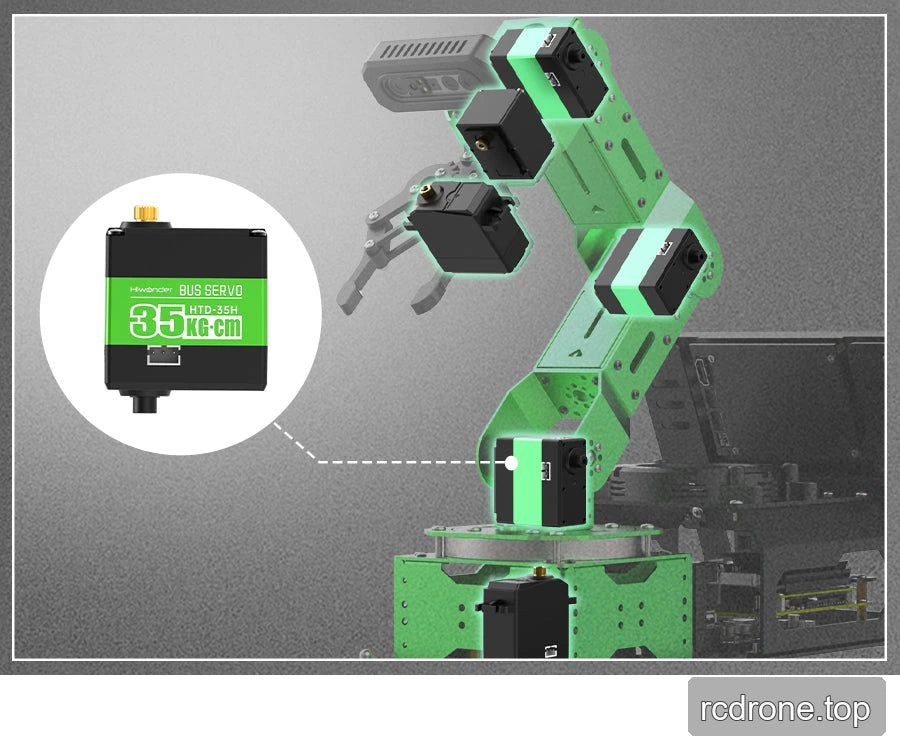
- ছয়টি বুদ্ধিমান বাস সার্ভো অবস্থান, ভোল্টেজ এবং তাপমাত্রার প্রতিক্রিয়া প্রদান করে, স্টল এবং অতিরিক্ত তাপমাত্রা সুরক্ষা সহ। সার্ভো স্টল টর্ক একটি উপাদান রেটিং, রোবট-আর্ম পে লোড রেটিং নয়।
- ডেপথ-ক্যামেরা কিটগুলি পয়েন্ট ক্লাউড, পরিসীমা, উচ্চতা/আয়তন অনুমান, বস্তু অবস্থান, স্থানিক ট্র্যাকিং এবং গ্রাস্পিংয়ের জন্য RGB এবং ডেপথ ডেটা একত্রিত করে।
- মোশন ডেভেলপমেন্টে DH মডেলিং, ফরওয়ার্ড এবং ইনভার্স কাইনেমেটিক্স, সমন্বয় রূপান্তর, পথ পরিকল্পনা এবং অ্যাকশন-সিকোয়েন্স সম্পাদনা অন্তর্ভুক্ত।
- ভিশন উদাহরণগুলির মধ্যে রঙ শনাক্তকরণ/বিভাজন/ট্র্যাকিং, এপ্রিলট্যাগ পোজ অনুমান এবং স্ট্যাকিং, KCF ট্র্যাকিং, মাস্ক শনাক্তকরণ, মানবদেহ সনাক্তকরণ, মুখ ট্র্যাকিং, ইশারা শনাক্তকরণ এবং মিডিয়া পাইপের সাথে আঙুলের টিপের গতিবিধি অন্তর্ভুক্ত।
- কাস্টম অবজেক্ট-মডেল প্রশিক্ষণ এবং টেনসরআরটি/GPU ত্বরান্বিত স্বীকৃতি এবং বিভাজন প্রকল্পগুলিকে সমর্থন করে। টিউটোরিয়ালগুলি YOLOv5, YOLOv8 এবং নতুন YOLOv11 সফ্টওয়্যার উদাহরণগুলিকে অন্তর্ভুক্ত করে; ইনস্টল করা চিত্র উপলব্ধ বাস্তবায়ন নির্ধারণ করে।
- অল্টিমেট ছয়-চ্যানেল ফার-ফিল্ড সাউন্ড পিকআপ, শব্দ হ্রাস, শব্দ উৎস লোকালাইজেশন, ওয়েক-আপ, কনফিগারেবল কমান্ড, বক্তৃতা আউটপুট এবং ভয়েস-নিয়ন্ত্রিত স্বীকৃতি, ট্র্যাকিং এবং সাজানোর সুবিধা যোগ করে।
- iOS/Android অ্যাপ, ওয়্যারলেস গেমপ্যাড, কম্পিউটার সফটওয়্যার, USB সিরিয়াল এবং CAN ইন্টারফেসের মাধ্যমে নিয়ন্ত্রণ করুন। রিমোট-ডেভেলপমেন্ট উদাহরণগুলির মধ্যে NoMachine, SSH, Wi-Fi AP/STA কনফিগারেশন এবং সিরিয়াল/I²C যোগাযোগ অন্তর্ভুক্ত রয়েছে।
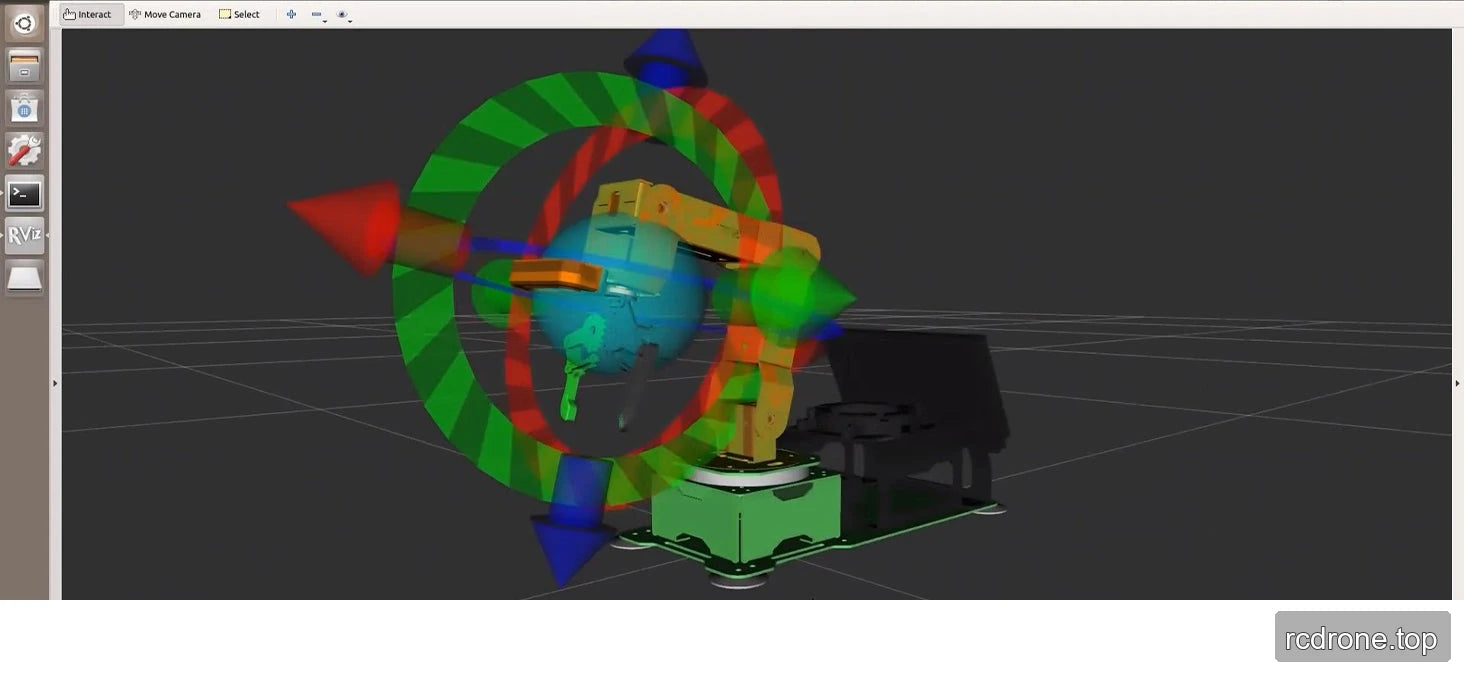
- URDF ভিজ্যুয়ালাইজেশন, MoveIt কনফিগারেশন/নিয়ন্ত্রণ এবং Gazebo সিমুলেশন ভার্চুয়াল পরীক্ষার সমর্থন করে। সম্প্রসারণ প্রকল্পগুলিতে একটি স্লাইডিং রেল এবং মোবাইল চ্যাসি অন্তর্ভুক্ত রয়েছে; এই সম্প্রসারণ সিস্টেমগুলি তালিকাভুক্ত কিট সামগ্রী থেকে আলাদা।
স্পেসিফিকেশন
| আইটেম | স্পেসিফিকেশন |
|---|---|
| পণ্যের মডেল | JetArm |
| পণ্যের মাত্রা | ৩৩৯ × ১৬৫ × ৫৩২ মিমি |
| পণ্যের ওজন | প্রায় ২.৪ কেজি (সর্বশেষ সংস্করণ) |
| শরীরের উপাদান | পূর্ণ-মেটাল অ্যালুমিনিয়াম অ্যালয় ফ্রেম, অ্যানোডাইজড পৃষ্ঠের চিকিত্সা |
| STM32 কন্ট্রোলার | STM32F407-সিরিজ ROS মোশন কন্ট্রোলার ফ্রিRTOS সহ; উপাদান প্যানেলে STM32F407VET6 চিহ্নিত করা হয়েছে। |
| আরওএস কন্ট্রোলার | জেটসন ন্যানো / জেটসন অরিন ন্যানো / জেটসন অরিন এনএক্স |
| নিয়ন্ত্রণ পদ্ধতি | ইউএসবি সিরিয়াল পোর্ট, কান ইন্টারফেস, ব্লুটুথ অ্যাপ, আরসি ট্রান্সমিটার, কম্পিউটার |
| ইউএসবি সম্প্রসারণ | ৫এ উচ্চ-কারেন্ট ইউএসবি হাব সম্প্রসারণ বোর্ড |
| ক্যামেরা | শুরু: মনোকুলার ক্যামেরা। স্ট্যান্ডার্ড, অ্যাডভান্সড এবং আলটিমেট: জেমিনি প্লাস ডেপথ ক্যামেরা। |
| শক্তি সরবরাহ | ১২ ভি ৫ এ রোবটিক-আর্ম সরবরাহ। অরিন ন্যানো এবং অরিন এনএক্স কনফিগারেশনগুলির জন্য ১৯ ভি ২.৩৭ এ কন্ট্রোলার সরবরাহও প্রয়োজন। |
| অপারেটিং সিস্টেম | আরওএস হাম্বল / উবুন্টু ২২.০৪ এলটিএস এবং আরওএস নোয়েটিক / উবুন্টু ২০.০৪ এলটিএস প্ল্যাটফর্ম অপশন; ইনস্টলেশন কন্ট্রোলার দ্বারা ভিন্ন (দেখুন সফটওয়্যার এবং সেটআপ)। |
| সফটওয়্যার | iOS/অ্যান্ড্রয়েড অ্যাপ |
| যোগাযোগ | USB / Wi-Fi / ইথারনেট |
| প্রোগ্রামিং ভাষা | Python / C / C++ / JavaScript |
| সংগ্রহস্থল | কন্ট্রোলার কনফিগারেশন সহ: Jetson Nano, 64 GB TF কার্ড; Jetson Orin Nano/NX, 128 GB SSD। কন্ট্রোলার ছাড়া নির্বাচনে Jetson বোর্ড বাদ দেওয়া হয়। |
| সার্ভো মডেল | HTS-21H/ HTD-35H/ HX-12H স্মার্ট বাস সার্ভো মোটর |
| ঐচ্ছিক অ্যাক্সেসরিজ | 7-ইঞ্চি HD টাচস্ক্রীন: উন্নত এবং চূড়ান্ত। বৃত্তাকার 6-মাইক্রোফোন অ্যারে: চূড়ান্ত। |
| সমর্থনকারী উপকরণ | পূর্ণ উন্নয়ন ম্যানুয়াল, ভিডিও টিউটোরিয়াল, ROS/STM32 সোর্স কোড, সিস্টেম ইমেজ, সফটওয়্যার টুলস |
| প্যাকেজের ওজন & ভলিউম | রেফারেন্স প্যাকেজ: 385 × 295 × 175 মিমি; বর্ণনায় 4 কেজি উল্লেখ করা হয়েছে, যখন সমস্ত বর্তমান ভেরিয়েন্ট রেকর্ডে 5.5 কেজি তালিকাবদ্ধ রয়েছে। এগুলি অসঙ্গত প্যাকেজ-ওজন রেকর্ড; 2.4 কেজি আলটিমেট রোবট নেট ওজনও নয়। |
যান্ত্রিক অঙ্কনে অতিরিক্ত নোটেশনগুলি 55, 96, 119, 142, 158, 171, 129, 103, 162, 300 এবং 429 মিমি চিহ্নিত স্থানে রয়েছে। এগুলি সংরক্ষিত অঙ্কনের বিরুদ্ধে পড়ুন বরং এগুলিকে একটি গতিশীল আবরণ বা পে লোড স্পেসিফিকেশন হিসেবে বিবেচনা করুন।
জেটসন কন্ট্রোলার রেফারেন্স
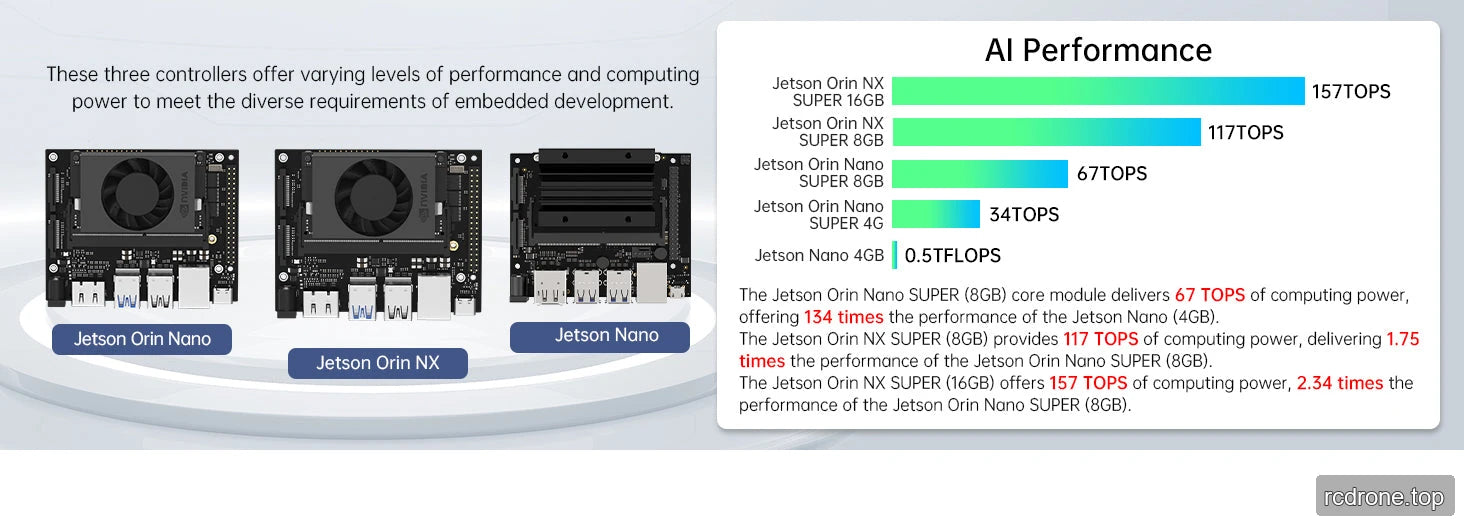
নিচের গণনা সংখ্যা কন্ট্রোলার-মডিউল রেফারেন্স সক্ষমতাগুলি বর্ণনা করে, পরিমাপ করা রোবট-আর্ম থ্রুপুট নয়।TOPS এবং TFLOPS বিভিন্ন মেট্রিক; পূর্ববর্তী 134× এবং 2.34× প্রচারমূলক তুলনাগুলি সার্বজনীন কর্মক্ষমতা অনুপাত নয়।
| প্যারামিটার | ন্যানো 4 GB | অরিন ন্যানো সুপার 4 GB | অরিন ন্যানো সুপার 8 GB | অরিন এনএক্স সুপার 8 GB | অরিন এনএক্স সুপার 16 GB |
|---|---|---|---|---|---|
| স্টোরেজ | 64 GB TF | 128 GB SSD | 128 GB SSD | 128 GB SSD | 128 GB SSD |
| কম্পিউট রেফারেন্স | 0.5 TFLOPS | 34 TOPS | 67 TOPS | 117 TOPS | 157 TOPS |
| CPU | কোয়াড-কোর কোর্টেক্স-A57 | 6-কোর কোর্টেক্স-A78AE v8.2 64-বিট; 1.5 এমবি L2 + 4 এমবি L3 | একই 6-কোর CPU | 6-কোর Cortex-A78AE v8.2 64-বিট; 1.5 এমবি L2 + 4 এমবি L3 | 8-কোর Cortex-A78AE v8.2 64-বিট; 2 এমবি L2 + 4 এমবি L3 |
| GPU | 128-কোর Maxwell | 512-কোর Ampere, 16 টেনসর কোর | 1024-কোর Ampere, 32 টেনসর কোর | 1024-কোর Ampere, 32 টেনসর কোর | 1024-কোর Ampere, 32 টেনসর কোর |
| মেমরি | 4 জিবি 64-বিট LPDDR4, 25.6 জিবি/সেকেন্ড | 4 জিবি 64-বিট LPDDR5, 51 জিবি/সেকেন্ড | 8 জিবি 128-বিট LPDDR5, 102 জিবি/সেকেন্ড | 8 জিবি 128-বিট LPDDR5, 102.4 জিবি/সেকেন্ড | 16 জিবি 128-বিট LPDDR5, 102.4 GB/s |
| তালিকাভুক্ত পাওয়ার মোড | 5 / 10 W | 7 / 10 / 25 W | 7 / 15 / 25 W | 10 / 15 / 25 / 40 W | 10 / 15 / 25 / 40 W |
নিয়ন্ত্রক সফটওয়্যার সময় রেফারেন্স
এগুলি প্ল্যাটফর্ম তুলনার চিত্রায়িত মান, নিচে উল্লেখিত কাজের শর্তাবলী সহ। এগুলি প্রতিটি কনফিগারেশনের জন্য শুরু, ইনফারেন্স বা প্রশিক্ষণের সময়ের গ্যারান্টি নয়।
| কাজ | Orin NX সুপার | Orin Nano সুপার | Jetson Nano |
|---|---|---|---|
| শুরু | 48 সেকেন্ড | 48 সেকেন্ড | 65 সেকেন্ড |
| সিস্টেম সফটওয়্যার খোলার সময় | 0.1–0.5 সেকেন্ড | 0.1–0.9 s | 1–3 s |
| বৃহৎ-মডেল এম্বডেড-ইন্টেলিজেন্স অ্যাপ্লিকেশন স্টার্টআপ | 10–20 s | 15–25 s | 40–60 s |
| YOLOv11 মডেল শেখা: 500 ছবি, 12 ক্যাটাগরি, 100 প্রশিক্ষণ পুনরাবৃত্তি | 20 মিনিট | 28 মিনিট | 3.9 h |
| মৌলিক ভিশন: স্টার্টআপ / ফ্রেম রেট | 10–11 সেকেন্ড / 30 fps | 10–14 সেকেন্ড / 30 fps | 20–25 সেকেন্ড / 30 fps |
| উন্নত 3D ভিশন: স্টার্টআপ / ফ্রেম রেট | 10–11 সেকেন্ড / 30 fps | 10–14 সেকেন্ড / 30 fps | 27–30 সেকেন্ড / 15–20 fps |
| মিডিয়া পাইপ: স্টার্টআপ / ফ্রেম রেট | 10–11 সেকেন্ড / 30 fps | 10–14 সেকেন্ড / 30 fps | 20–25 সেকেন্ড / 13–15 fps |
| সিমুলেশন: স্টার্টআপ / ফ্রেম রেট | 10–18 সেকেন্ড / 30–60 fps | 10–20 সেকেন্ড / 30–60 fps | 17–35 সেকেন্ড / 15–60 fps |
YOLO সফটওয়্যার রেফারেন্স
রক্ষিত তুলনা YOLOv8 এবং YOLOv11 আর্কিটেকচার, সনাক্তকরণ, বিভাগ, শ্রেণীবিভাগ, পোজ অনুমান এবং অভিমুখিত বাউন্ডিং বক্স নিয়ে আলোচনা করে।এটি 37.3–53.9% বনাম 39.5–54.7% সঠিকতার পরিসীমা তালিকাভুক্ত করে, ডেটাসেট বা মেট্রিক সংজ্ঞায়িত না করেই, এবং T4-এ TensorRT সহ 2.66 ms বনাম 2.5 ms ইনফারেন্স। এই সাধারণ সফটওয়্যার-রেফারেন্স সংখ্যা JetArm সঠিকতা বা ইনফারেন্স গ্যারান্টি নয়। নতুন আর্কিটেকচার রেফারেন্স নাম C3k2 এবং C2PSA; কাস্টম প্রশিক্ষণ এবং মডেল-কোয়ান্টাইজেশন স্থাপন নির্বাচিত সফটওয়্যার পরিবেশের উপর নির্ভর করে।
জেমিনি প্লাস ডেপথ ক্যামেরা — স্ট্যান্ডার্ড, অ্যাডভান্সড এবং আলটিমেট
| প্যারামিটার | মান |
|---|---|
| ডেপথ প্রযুক্তি | Orbbec সক্রিয় দ্বিনেত্র কাঠামোগত আলো |
| অপারেটিং পরিসীমা | 0.25–2.5 মিটার |
| সঠিকতা | 1 মিটারে 5 মিমি |
| ডেপথ ক্ষেত্রের দৃষ্টিভঙ্গি | এইচ 71° × ভি 56।7° |
| RGB দৃষ্টিকোণ | এইচ 67.9° × ভি 45.3° |
| প্রসেসিং চিপ | MX6000 |
| UVC / নিকটবর্তী সুরক্ষা | সমর্থিত |
| গভীরতা আউটপুট, USB 2.0 | 1280 × 800 এ 7 fps; 640 × 400 এ 30 fps |
| গভীরতা আউটপুট, USB 3.0 | 1280 × 800 এ 30 fps; 640 × 400 এ 60 fps |
| RGB আউটপুট, USB 2.0 | 1280 × 720 এ 7 fps; 640 × 480 এ 30 fps |
| RGB আউটপুট, USB 3.0 | 1920 × 1080 এ 30 fps; 1280 × 720 এ 30 fps; 640 × 480 এ 30 fps |
| অপারেটিং সিস্টেম / SDK | অ্যান্ড্রয়েড, লিনাক্স এবং উইন্ডোজ; গভীরতা, RGB, কঙ্কাল এবং সম্পর্কিত তথ্য; ফিল্টারিং অ্যালগরিদম |
| সংযোগ | USB 3.0 |
| পরিবেশ | অভ্যন্তরীণ এবং বাইরের |
| শক্তি খরচ | 2.2 W এর কম |
| আকার | 65.3 × 22.5 × 13 মিমি |
| লেজার শ্রেণীবিভাগ | ক্লাস 1, ক্যামেরা মডিউলের জন্য নির্ধারিত |
| কার্যকরী তাপমাত্রা | 10–40 °C |
| অপটিক্যাল উপাদান | RGB ক্যামেরা, দুটি IR ক্যামেরা, IR প্রজেক্টর, ফ্লাডলাইট এবং প্রোক্সিমিটি সেন্সর |
বাস সার্ভো রেফারেন্স
| প্যারামিটার | HTD-35H | HX-12H | HTS-21H |
|---|---|---|---|
| উপাদানের ওজন | 64 গ্রাম | 36.3 গ্রাম | 63 গ্রাম |
| আকার | 51.1 × 20.14 × 40 মিমি | 35.19 × 26.19 × 27.2 মিমি | 40 × 20 × 40.5 mm |
| অপারেটিং ভোল্টেজ | 9–12.6 V | 9–12.6 V | 9–12.6 V |
| 11.1 V এ গতি | 0.18 সেকেন্ড / 60° | 0.2 সেকেন্ড / 60° | 0.16 সেকেন্ড / 60° |
| 11.1 V এ স্টল টর্ক | 35 kg·cm | 12 kg·cm | 21 kg·cm |
শেয়ার করা সার্ভো স্পেসিফিকেশন: 0–240° ঘূর্ণন; 115200 বাউডে UART সিরিয়াল কমান্ড নিয়ন্ত্রণ; ধাতব গিয়ারিং; স্টল এবং অতিরিক্ত তাপ সুরক্ষা; তাপমাত্রা, ভোল্টেজ এবং অবস্থান ফিডব্যাক।
STM32 মোশন কন্ট্রোলার
| প্যারামিটার | মান |
|---|---|
| কন্ট্রোলার | STM32F407VET6, 100 পিন; FreeRTOS |
| ইনপুট / নিয়ন্ত্রিত আউটপুট | 7–14 V ইনপুট; একটি 5 V 5 A সরবরাহ আউটপুট |
| সুইচ | বড় সার্কিট টগল সুইচ |
| মোটর ড্রাইভার | YX4055 |
| PWM / DC মোটর পোর্ট | দুইটি PWM সার্ভো চ্যানেল; দুটি PH2.0×2 DC মোটর চ্যানেল |
| USB সিরিয়াল | একটি USB-C সিরিয়াল পোর্ট |
| I²C | দুইটি 4-পিন I²C ইন্টারফেস |
| GPIO সম্প্রসারণ | দুইটি 4-পিন GPIO ইন্টারফেস, মোট চারটি GPIO |
| বোর্ডের মাত্রা / মাউন্টিং-হোলের ব্যবধান | 38 × 93 মিমি / 30 × 85 মিমি |
| সুরক্ষা | অতিরিক্ত তাপ, শর্ট সার্কিট এবং অতিরিক্ত কারেন্ট |
| ইনডিকেটর এবং নিয়ন্ত্রণ | দুইটি প্রোগ্রামেবল LED, দুইটি প্রোগ্রামেবল বোতাম, প্যাসিভ বাজার; অনবোর্ড সরবরাহ-ভোল্টেজ সনাক্তকরণ এবং Bluetooth ইনডিকেটর |
| বাস-সার্ভো সংযোগকারী | প্যারামিটার টেবিলে দুটি বাস-সার্ভো চ্যানেল তালিকাবদ্ধ করা হয়েছে; অ্যানোটেটেড বোর্ড গ্রাফিক এবং ফাংশন তালিকা চারটি সংযোগকারী লেবেল করে।সরবরাহকৃত বোর্ড সংস্করণটি তারের সংযোগের আগে যাচাই করুন। |
ইউএসবি এক্সপ্যানশন হাব
| প্যারামিটার | মান |
|---|---|
| ওজন / মাত্রা | 20.3 গ্রাম / 86 × 37.8 × 9.5 মিমি |
| কর্মরত ভোল্টেজ | 5 ভি |
| ডেটা ইনপুট / আউটপুট | ইউএসবি-সি / চারটি ইউএসবি 2।0 পোর্ট |
| সংক্রমণ গতি | 480 Mbps |
| বাহ্যিক সরবরাহ ভোল্টেজ | 9–24 V |
| নো-লোড কারেন্ট | 1 mA at 12 V |
| শক্তি / সুরক্ষা | 5 A DC-DC সরবরাহ; অতিরিক্ত কারেন্ট এবং অতিরিক্ত তাপ সুরক্ষা |
| বিস্তৃতি | পাতলা, স্তূপাকার, ক্যাসকেড-সক্ষম ডিজাইন; ড্রাইভার-মুক্ত অপারেশন |
ছয়-মাইক্রোফোন মডিউল — চূড়ান্ত কিট
| প্যারামিটার | মান |
|---|---|
| মাইক্রোফোন | ছয়-চ্যানেল বৃত্তাকার অ্যারে সাউন্ড-কার্ড অ্যাডাপ্টার এবং স্পিকার সহ |
| পিকআপ রেফারেন্স | 10 মিটার পর্যন্ত; প্রকৃত পিকআপ পরিবেশের উপর নির্ভর করে |
| ফাংশন | শব্দ-উৎস স্থানীয়করণ, শব্দ কমানো, কাস্টমাইজড কমান্ড এবং একাধিক ওয়েক-আপ কমান্ড |
| কমান্ড সীমা | একাধিক কনফিগারযোগ্য ভয়েস কমান্ড; প্রতিটি কমান্ড 10 শব্দের বেশি হওয়া উচিত নয় |
| স্বীকৃতি ইঞ্জিন | কনফিগারযোগ্য iFlytek অফলাইন স্পিচ-রেকগনিশন ইঞ্জিন |
সফটওয়্যার এবং সেটআপ
অরিন কন্ট্রোলার তুলনা Ubuntu 20-এ ROS1 নির্দিষ্ট করে।০৪ ডকার এবং ROS2 পূর্বনির্ধারিত Ubuntu ২২.০৪ সহ। জেটসন ন্যানোর জন্য এটি পূর্বনির্ধারিত Ubuntu ১৮.০৪ পরিবেশ এবং Ubuntu ২২.০৪ ডকারে ROS2 নির্দিষ্ট করে। নির্বাচিত কন্ট্রোলারের জন্য চিত্র এবং নির্দেশাবলী ব্যবহার করুন; সাধারণ ROS নোএটিক/হাম্বল প্ল্যাটফর্মের তালিকা মানে এই নয় যে প্রতিটি অপারেটিং সিস্টেম প্রতিটি বিকল্পে পূর্বনির্ধারিত। ROS1-এ বৃহৎ-মডেল বৈশিষ্ট্যগুলি উপলব্ধ নয়।
অরিন ন্যানো এবং অরিন এনএক্স-এর জন্য, প্রথমে ১৯ ভি ২.৩৭ এ প্রধান-কন্ট্রোলার সরবরাহ সংযুক্ত করুন, তারপর ১২ ভি ৫ এ STM32/arm সরবরাহ, কন্ট্রোলার-নির্দিষ্ট তারের গাইড অনুসরণ করে। ন্যানো সেটআপ ১২ ভি ৫ এ সরবরাহ ব্যবহার করে। টাচস্ক্রিন অপারেশনের জন্য, USB ডেটা কেবলটি স্ক্রিনের CTOUCH পোর্টে সংযুক্ত করুন এবং HDMI সংযুক্ত করুন।
আর্মটি একটি স্থিতিশীল, সমতল পৃষ্ঠে টেবিলের প্রান্ত থেকে দূরে রাখুন। এর গতির পথ পরিষ্কার রাখুন, যান্ত্রিকটিকে আটকে না রেখে এবং দীর্ঘকাল ধরে ভারী লোড এড়িয়ে চলুন।ক্যামেরা এবং মডিউল স্পেসিফিকেশনগুলি উপাদান স্তরের সীমাবদ্ধতা, এটি একটি বাহু পে-লোড বা পৌঁছানোর স্পেসিফিকেশন নয়। মাত্রার অঙ্কন ৩৩৯ × ১৬৫ × ৫৩২ মিমি মোট মাত্রাগুলি চিত্রিত করে; এটি ৫৩২ মিমি কাজের পৌঁছানোর সীমা স্থাপন করে না।
উন্নয়ন উপকরণগুলির মধ্যে ম্যানুয়াল, ভিডিও, ROS/STM32 সোর্স কোড, সিস্টেম ইমেজ এবং সফটওয়্যার টুলস অন্তর্ভুক্ত রয়েছে। পাঠগুলি GPIO/ইনপুট-আউটপুট প্রক্রিয়াকরণ, সিরিয়াল/PWM/বাস-সার্ভো নিয়ন্ত্রণ, সার্কিট সুরক্ষা, ROS বিষয়, OpenCV, ওয়েবক্যাম মনিটরিং, রঙ-স্পেস রূপান্তর, ক্যামেরা ক্যালিব্রেশন, অবজেক্ট-পোজ গণনা, পথ পরিকল্পনা, PID, অবস্থান/ধরা এবং বুদ্ধিমান স্তacking অন্তর্ভুক্ত করে। ভয়েস পাঠগুলি মাইক্রোফোন/সাউন্ড-কার্ড কনফিগারেশন, জাগ্রত হওয়া, স্বীকৃতি, বক্তৃতা আউটপুট এবং ভয়েস-গাইডেড স্বীকৃতি/ট্র্যাকিং/সোর্টিং কভার করে।মাল্টিমোডাল পাঠগুলি ভাষা, বক্তৃতা এবং ভিশন-ভাষা মডেল, মডেল অ্যাক্সেস/ডিপ্লয়মেন্ট, আবেগ-ধারণার উদাহরণ, ভয়েস অর্কেস্ট্রেশন, দৃশ্য বোঝা, অপটিক্যাল-অক্ষর স্বীকৃতি এবং এম্বডেড কাজগুলি কভার করে; হার্ডওয়্যার এবং সফটওয়্যার প্রয়োজনীয়তা নির্বাচিত কনফিগারেশন অনুসরণ করে। জেটআর্ম প্রস্তুতকারকের টিউটোরিয়াল অনুসরণ করুন কন্ট্রোলার-নির্দিষ্ট ইনস্টলেশন, ক্যামেরা ক্যালিব্রেশন, ফার্মওয়্যার এবং পাঠের জন্য।
অ্যাপ্লিকেশনসমূহ
- আরওএস মোশন-কন্ট্রোল শিক্ষা: DH এবং URDF মডেল তৈরি করুন, ফরওয়ার্ড/ইনভার্স কাইনেমেটিক্স তুলনা করুন এবং আর্ম পরিচালনার আগে MoveIt এবং Gazebo তে ট্রাজেক্টরি পরীক্ষা করুন।
- ভিশন-গাইডেড সোর্টিং: শ্রেণীবিভাগ এবং গ্রাস করার জন্য রঙ, ট্যাগ বা প্রশিক্ষিত অবজেক্ট মডেল ব্যবহার করুন। ডেপথ-ক্যামেরা কিটগুলি স্থানিক অবস্থান, পয়েন্ট-ক্লাউড এবং উচ্চতা/আয়তন পরীক্ষাগুলি যোগ করে।
- মানুষ-রোবট ইন্টারঅ্যাকশন: মিডিয়া পাইপের সাথে জেসচার এবং মুখ ট্র্যাকিং অন্বেষণ করুন।অল্টিমেট কনফিগারেশনগুলি ভয়েস কমান্ড, দৃশ্য বোঝার এবং মাল্টিমোডাল ভাষা/দৃশ্য পরীক্ষাগুলি যোগ করে।
- বিস্তারের উন্নয়ন: প্রোগ্রাম করা আর্ম নিয়ন্ত্রণকে আলাদাভাবে সরবরাহিত স্লাইডিং-রেল বা মোবাইল-বেস প্রকল্পগুলির সাথে সংযুক্ত করুন, বেস ইন্টারফেস এবং উন্নয়ন সামগ্রী ব্যবহার করে।
কি অন্তর্ভুক্ত
প্রতিটি কিট একটি সমন্বিত জেটআর্ম সরবরাহ করে যা কিট টেবিলে নির্দিষ্ট ক্যামেরা সহ। সাধারণ শেখার অ্যাক্সেসরিজগুলি হল: একটি 12 V 5 A অ্যাডাপ্টার, একটি কার্ড রিডার, একটি ওয়্যারলেস গেমপ্যাড, চারটি শোষণ কাপ, একটি স্ক্রু ড্রাইভার/অ্যাক্সেসরিজ সেট, একটি বর্জ্য-কার্ড সেট, সাতটি কাঠের ব্লক (চারটি 40 মিমি ব্লক এবং তিনটি 30 মিমি ব্লক), তিনটি রঙিন 30 মিমি ব্লক, তিনটি 30 × 30 মিমি ট্যাগ, একটি ডাবল-সাইডেড টেপের রোল, দুটি কিউবয়েড, দুটি সিলিন্ডার, একটি বল, একটি মানচিত্র এবং একটি ব্যবহারকারী ম্যানুয়াল।
অ্যাক্সেসরিজ সেটে একটি স্ক্রু ড্রাইভার, আটটি A2.5 স্ব-ট্যাপিং স্ক্রু, আটটি M2 তালিকাভুক্ত রয়েছে।৫টি ফ্ল্যাট-হেড স্ক্রু, আটটি M3×6 স্ক্রু, ষোলটি M4×6 স্ক্রু, একটি ১০০ মিমি সার্ভো কেবল এবং একটি ২০০ মিমি সার্ভো কেবল। সাধারণ প্যাকিং চিত্রে ১২ ভি অ্যাডাপ্টার সংযোগকারীকে দুই-প্রং DC ৪.০ × ১.৭ মিমি হিসেবে চিহ্নিত করা হয়েছে; সংযোগের জন্য প্রকৃত কন্ট্রোলার-নির্দিষ্ট পাওয়ার গাইড ব্যবহার করুন।
- শুরু: মনোকুলার ক্যামেরা; কোন গভীরতা ক্যামেরা, স্ক্রীন বা মাইক্রোফোন অ্যারে নেই।
- মান: জেমিনি প্লাস গভীরতা ক্যামেরা; কোন স্ক্রীন বা মাইক্রোফোন অ্যারে নেই।
- উন্নত: গভীরতা ক্যামেরা সহ ৭-ইঞ্চি LCD টাচস্ক্রীন, স্ক্রীন ব্র্যাকেট, HDMI কেবল এবং ডেটা কেবল।
- সর্বোচ্চ: উন্নত হার্ডওয়্যার সহ গোলাকার ছয়-মাইক্রোফোন অ্যারে।
জেটসন বোর্ড শুধুমাত্র নির্বাচিত জেটসন কনফিগারেশনের সাথে অন্তর্ভুক্ত। সরবরাহিত স্টোরেজ সংশ্লিষ্ট কন্ট্রোলার কনফিগারেশন অনুসরণ করে।স্লাইডিং রেল, মেকানাম/ট্যাঙ্ক চ্যাসিস, কনভেয়র এবং প্রদর্শনের জন্য ব্যবহৃত অবজেক্টগুলি নির্বাচিত কিটে বিশেষভাবে তালিকাভুক্ত না হলে আলাদা।
প্রশ্নোত্তর
স্টার্টার কিট কি ডেপথ-ক্যামেরা গ্রাসিং সমর্থন করে?
স্টার্টারে একটি মনোকুলার ক্যামেরা অন্তর্ভুক্ত রয়েছে। জেমিনি প্লাস ডেপথ ক্যামেরা এবং RGB+D স্প্যাটিয়াল-গ্রাসিং পাঠের জন্য স্ট্যান্ডার্ড, অ্যাডভান্সড বা আলটিমেট নির্বাচন করুন।
কোন কিটে ভয়েস ইন্টারঅ্যাকশন এবং টাচস্ক্রীন অন্তর্ভুক্ত রয়েছে?
অ্যাডভান্সড এবং আলটিমেট ৭-ইঞ্চি টাচস্ক্রীন অন্তর্ভুক্ত করে। আলটিমেট এছাড়াও ছয়-মাইক্রোফোন অ্যারে অন্তর্ভুক্ত করে; বড়-মডেল অ্যাপ্লিকেশনগুলির জন্য একটি জেটসন কন্ট্রোলার এবং সংশ্লিষ্ট সফটওয়্যার/সার্ভিস সেটআপ প্রয়োজন।
জেটসন কন্ট্রোলার ছাড়া মানে কি?
এটি জেটসন হোস্ট বোর্ড বাদ দেয়। জেটসন-ভিত্তিক ভিশন এবং ROS ফাংশন ব্যবহারের আগে আপনাকে একটি উপযুক্ত কন্ট্রোলার এবং সামঞ্জস্যপূর্ণ সিস্টেম ইমেজ সরবরাহ এবং ইনস্টল করতে হবে।
আমি কি ROS1 এর সাথে বড়-মডেল ওয়ার্কফ্লো ব্যবহার করতে পারি?
না।সমর্থিত ROS2 পরিবেশ এবং বৃহৎ-মডেল কর্মপ্রবাহের জন্য চূড়ান্ত কনফিগারেশন ব্যবহার করুন; বুদ্ধিমান পরিবহন এবং স্মার্ট-সহায়ক উদাহরণগুলির জন্য অতিরিক্তভাবে Orin Nano বা Orin NX প্রয়োজন।
Orin সংস্করণগুলি কি শুধুমাত্র একটি পাওয়ার অ্যাডাপ্টার ব্যবহার করে?
না। Orin Nano এবং Orin NX আলাদা 19 V 2.37 A এবং 12 V 5 A সরবরাহ ব্যবহার করে। নিয়ন্ত্রক-নির্দিষ্ট গাইড অনুসরণ করুন এবং STM32/arm সরবরাহের আগে প্রধান-নিয়ন্ত্রক সরবরাহ সংযুক্ত করুন।
ভিডিও
দৃশ্যমান বিবরণ