


Kpower EM10 ওভারলোড-ক্লাচ রোবট সার্ভো মোটর, ৩০০° ঘূর্ণন, ১২ ভি-তে ১০ কেজি·সেমি স্টল রোবট জয়েন্টের জন্য
Kpower EM10 ওভারলোড-ক্লাচ রোবট সার্ভো মোটর, ৩০০° ঘূর্ণন, ১২ ভি-তে ১০ কেজি·সেমি স্টল রোবট জয়েন্টের জন্য
Kpower
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
ক Kpower EM10 একটি ওভারলোড-ক্লাচ রোবট সার্ভো মোটর ডেস্কটপ রোবট আর্ম, শিক্ষামূলক রোবট এবং বহু-পা বিশিষ্ট বায়োনিক যন্ত্রের জন্য। এর 300° চলাচল এবং ডুয়াল সার্ভো-হর্ন ডিজাইন রোবট-জয়েন্ট গতির সমর্থন করে, যখন একটি 2000 Hz কারেন্ট লুপ সঠিক শক্তি নিয়ন্ত্রণ সক্ষম করে। 9–13 V অপারেশনের জন্য রেট করা, এটি 12 V এ 10 kg·cm স্টল টর্ক প্রদান করে। EM10 মডেলের স্পেসিফিকেশনগুলিতে PWM, TTL এবং RS-485 নিয়ন্ত্রণ প্রোটোকল তালিকাভুক্ত রয়েছে।
বৈশিষ্ট্যসমূহ
- EC225 কাস্টম চিপ 2000 Hz কারেন্ট লুপের সাথে সঠিক শক্তি নিয়ন্ত্রণের জন্য।
- গিয়ার-ক্লাচ অ্যান্টি-ইমপ্যাক্ট সুরক্ষা এবং রোবট-জয়েন্ট অপারেশনের জন্য ওভারলোড-ক্লাচ বিচ্ছিন্নকরণ সুরক্ষা।
- একটি আয়তাকার আবাসনের বিপরীত মুখে বৃত্তাকার হর্ন সহ ডুয়াল সার্ভো-হর্ন ডিজাইন।
- 300° অপারেটিং পরিসর, কাস্টমাইজযোগ্য চলাচল সহ।
- একাধিক ফিডব্যাক সমর্থন।
- কম-শব্দ ডিজাইন।
- প্লাস্টিক হাউজিং মার্ক EM-10, POM গিয়ার, একটি DC ব্রাশড মোটর এবং পটেনশিওমিটার পজিশন সেন্সিং।
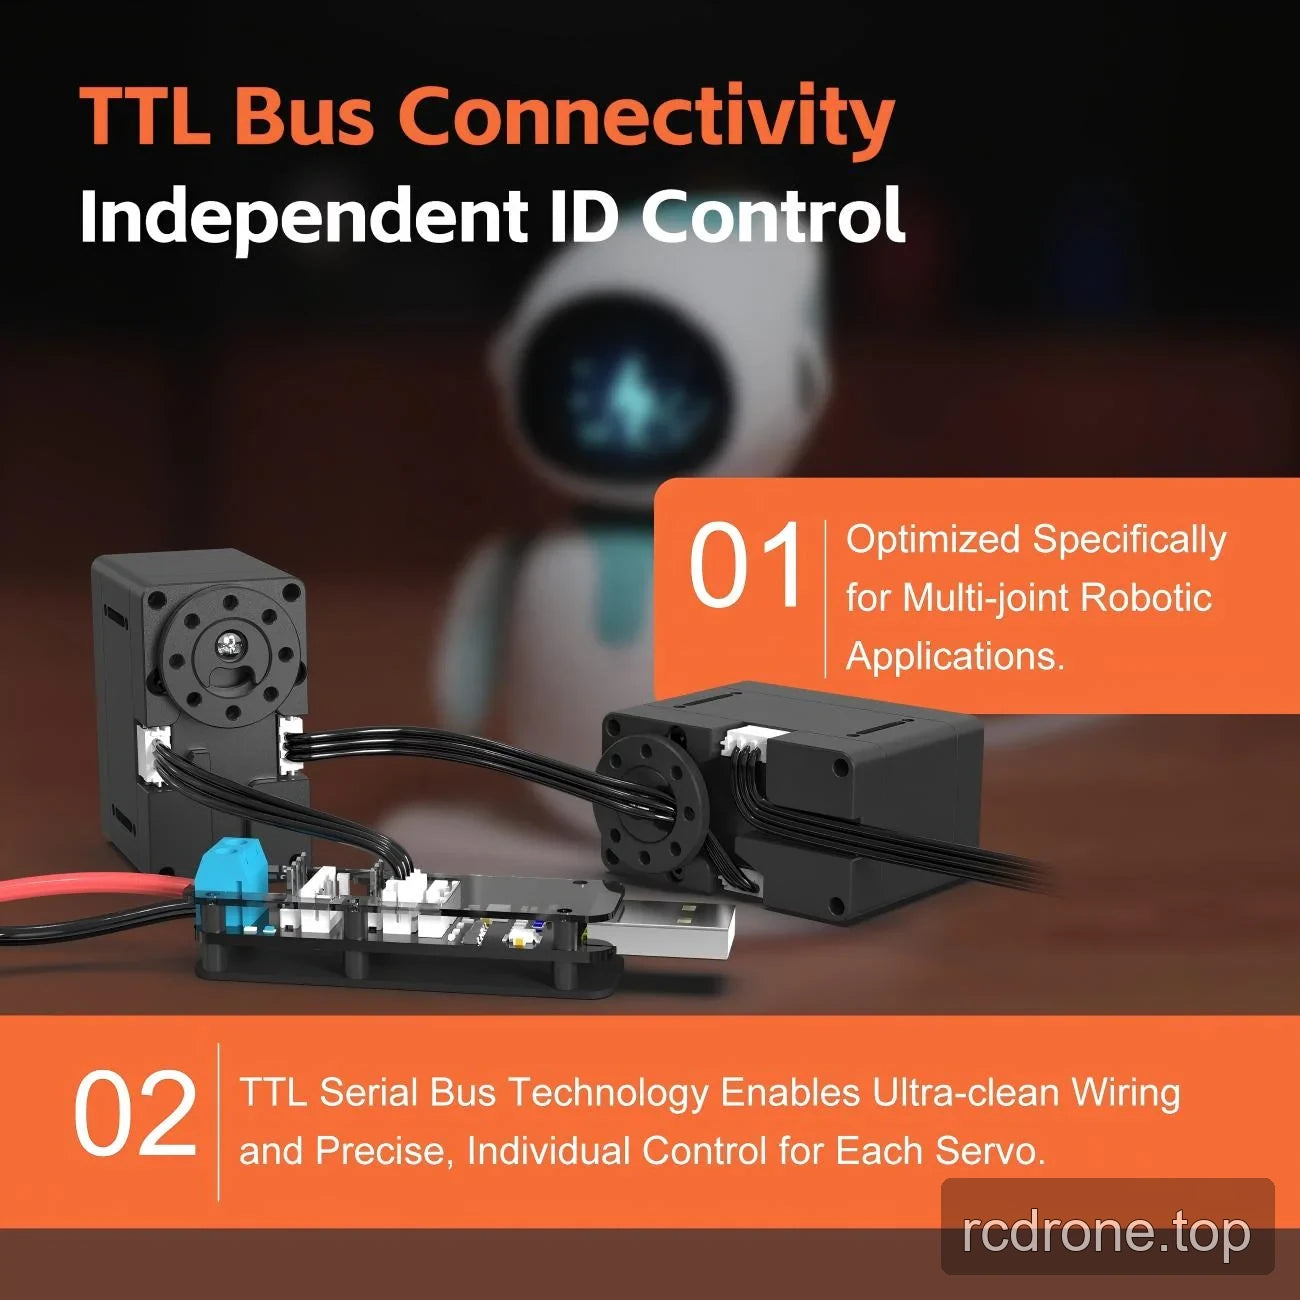
TTL সিরিয়াল-বাস নিয়ন্ত্রণ
TTL বাস্তবায়ন স্বতন্ত্র ID নিয়ন্ত্রণ সহ আন্তঃসংযুক্ত সার্ভোগুলিকে সমর্থন করে। সিরিয়াল-বাস ওয়ায়ারিং সংযোগগুলোকে সহজ করে এবং বহু-জয়েন্ট রোবোটিক যন্ত্রে পৃথক সার্ভো নিয়ন্ত্রণের অনুমতি দেয়।
স্পেসিফিকেশন
| প্যারামিটার | EM10 স্পেসিফিকেশন |
|---|---|
| মডেল | EM10; হাউজিং মার্কিং EM-10 |
| সার্ভো টাইপ | ওভারলোড-ক্লাচ রোবোটিক সার্ভো |
| স্টল টর্ক | 10 kg·cm at 12 V |
| নো-লোড স্পিড | 0.2 s/60° at 12 V |
| অপারেটিং ভোল্টেজ | 9–13 V |
| যাত্রার কোণ / অপারেটিং পরিসর | 300°; কাস্টমাইজযোগ্য |
| ওজন | 56 g |
| আকার | 48 × 26 × 44 mm |
| তারের দৈর্ঘ্য | 150 mm |
| মডেল-স্তরের প্রোটোকল তালিকা | PWM, TTL, RS-485 |
| TTL নিয়ন্ত্রণ | স্বতন্ত্র সার্ভো আইডি নিয়ন্ত্রণ সহ সিরিয়াল বাস |
| স্টল কারেন্ট | 3000 mA |
| নো-লোড কারেন্ট | 1000 mA |
| কাজের ফ্রিকোয়েন্সি | 50–333 Hz |
| কারেন্ট-লুপ ফ্রিকোয়েন্সি | 2000 Hz |
| নিয়ন্ত্রণ চিপ | EC225 কাস্টম চিপ |
| গিয়ার উপাদান | POM |
| কেস উপাদান | প্লাস্টিক |
| মোটর | DC ব্রাশড |
| পজিশন সেন্সর | পটেনশিওমিটার |
| হর্ন গিয়ার স্প্লাইন | N/A |
| বল বিয়ারিং | 2BB |
| অপারেটিং তাপমাত্রা | −10 থেকে 50 °C |
| IP রেটিং | IP42 |
অ্যাপ্লিকেশন
- ডেস্কটপ রোবট আর্ম: 300° যাত্রা এবং ডুয়াল সার্ভো-হর্ন সমর্থন ব্যবহার করে আর্টিকুলেটেড জয়েন্টগুলি সক্রিয় করুন; স্টল টর্ক স্পেসিফিকেশন 10 kg·cm at 12 V.
- মাল্টি-পা, চতুর্ভুজ, বায়োনিক এবং জীববিজ্ঞান অনুপ্রাণিত রোবট: গিয়ার-ক্লাচ অ্যান্টি-ইমপ্যাক্ট এবং ওভারলোড-ডিসএঙ্গেজমেন্ট সুরক্ষা সহ পা-জয়েন্ট আন্দোলন চালনা করুন।
- শিক্ষামূলক রোবট এবং STEAM প্রকল্প: 300° অপারেটিং পরিসীমা এবং 2000 Hz কারেন্ট লুপ ব্যবহার করে জয়েন্ট আন্দোলন এবং বল নিয়ন্ত্রণ অধ্যয়নের জন্য যন্ত্রপাতি তৈরি করুন।
- সার্ভিস রোবট: আর্টিকুলেটেড যন্ত্রপাতি নিয়ন্ত্রণ করুন; TTL বাস্তবায়ন মাল্টি-জয়েন্ট সমাবেশে পৃথক সার্ভো ঠিকানা দেওয়ার অনুমতি দেয়।
- স্মার্ট-হোম যন্ত্রপাতি: অবস্থান সেন্সিং এবং নিয়ন্ত্রিত কোণীয় ভ্রমণ ব্যবহার করে কাস্টম মুভিং যন্ত্রপাতি সক্রিয় করুন।
কনফিগারেশন এবং ইন্টিগ্রেশন
ইন্টিগ্রেশনের আগে সরবরাহকারীর সাথে তারের দৈর্ঘ্য, নিয়ন্ত্রণ-প্রকার এবং অবস্থান-সেন্সর প্রয়োজনীয়তা নিয়ে আলোচনা করুন। 9–13 V অপারেটিং পরিসীমা ব্যবহার করুন; উল্লিখিত স্টল টর্ক এবং নো-লোড স্পিড 12 V এ প্রযোজ্য।
নথি
- Kpower EM10 অঙ্কন — অঙ্কন (PDF)
- Kpower Servo 3 — ম্যানুয়াল (PDF)
- OCServo OCS 351CAN অঙ্কন — Ocservo Ocs 351 Can অঙ্কন (PDF)
পণ্য ভিডিও
দৃশ্যমান বিবরণ
পণ্য ভিডিও
বৈশিষ্ট্য এবং ডিজাইন


স্পেসিফিকেশন এবং পারফরম্যান্স


অ্যাপ্লিকেশন উদাহরণ


পণ্য দৃশ্য

ইন্টারফেস এবং সংযোগ
বিকল্প এবং মডেল তুলনা



