


Kpower RC30P কোরলেস ডিজিটাল সার্ভো, ৭.৪ ভোল্টে ৩২ কেজি·সেমি, আরসি কার ও ডেস্কটপ রোবোটিক্সের জন্য
Kpower RC30P কোরলেস ডিজিটাল সার্ভো, ৭.৪ ভোল্টে ৩২ কেজি·সেমি, আরসি কার ও ডেস্কটপ রোবোটিক্সের জন্য
Kpower
নিয়মিত দাম
$139.00 USD
নিয়মিত দাম
বিক্রয় মূল্য
$139.00 USD
ইউনিট মূল্য
প্রতি
ট্যাক্স অন্তর্ভুক্ত.
শিপিং চেকআউটের সময় গণনা করা হবে।
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
Kpower RC30P হল RC গাড়ি, ডেস্কটপ রোবোটিক্স এবং নিয়ন্ত্রিত অবস্থান নির্ধারণের কাজের জন্য একটি কোরলেস ডিজিটাল সার্ভো। এটি একটি অ্যালুমিনিয়াম-অ্যালয় কেস, ধাতব গিয়ার এবং 40 × 20 × 37.8 মিমি আকারের 60 গ্রাম ওজনের শরীরে চৌম্বক-এনকোডার ফিডব্যাককে একত্রিত করে। স্টল টর্ক 7.4 V এ 32 কেজি·সেমি, যখন নো-লোড স্পিড 6.0 V এ 0.15 সেকেন্ড/60°। এটি লোড এবং গতির প্রয়োজনীয়তার জন্য উপকারী রেফারেন্স পয়েন্ট প্রদান করে।
Features
- কোরলেস মোটর ডিজিটাল সার্ভো নিয়ন্ত্রণ সহ।
- অ্যালুমিনিয়াম-অ্যালয় কেস এবং ধাতব গিয়ার ট্রেন।
- অবস্থান সনাক্তকরণের জন্য চৌম্বক এনকোডার।
- 25T, Ø6 মিমি হর্ন স্প্লাইন এবং দুটি বল বিয়ারিং।
- 120° ভ্রমণ কোণ, ভ্রমণ পরিসরের জন্য কাস্টমাইজেশন উল্লেখ করা হয়েছে।
- PWM, TTL এবং RS-485 প্রোটোকল তালিকাভুক্ত।
স্পেসিফিকেশন
| প্যারামিটার | আরসি30পি স্পেসিফিকেশন |
|---|---|
| মডেল | আরসি30পি |
| সার্ভো টাইপ | ডিজিটাল সার্ভো |
| স্টল টর্ক | 32 কেজি·সেমি 7.4 V এ |
| রেটেড টর্ক | 8 কেজি* |
| নো-লোড স্পিড | 0.15 সেকেন্ড/60° 6.0 V এ |
| ওজন | 60 গ্রাম |
| আকার | 40 × 20 × 37.8 মিমি |
| ট্রাভেল অ্যাঙ্গেল রেঞ্জ | 120°; কাস্টমাইজযোগ্য |
| অপারেটিং ভোল্টেজ | 4.8–8.4 V |
| হর্ন গিয়ার স্প্লাইন | ২৫টি, Ø৬ মিমি |
| গিয়ার উপাদান | মেটাল |
| মোটর | কোরলেস |
| প্রোটোকল | পিডব্লিউএম / TTL / আরএস-৪৮৫ |
| নো-লোড কারেন্ট | ৪০০০ মএ |
| পজিশন সেন্সর | ম্যাগনেটিক এনকোডার |
| কেস উপাদান | অ্যালুমিনিয়াম অ্যালয় |
| বল বেয়ারিং | ২বিবি |
| কাজের ফ্রিকোয়েন্সি | ৫০–৩৩৩ হার্জ |
| অপারেটিং তাপমাত্রা | −১০ থেকে ৫০ °সে |
| আইপি রেটিং | আইপি৪২ |
*রেটেড-টর্ক ইউনিট অসম্পূর্ণ; ৮ কেজি কে ৮ কেজি·সেমি হিসেবে ব্যাখ্যা করা উচিত নয়।স্টল টর্ক একটি ধারাবাহিক অপারেটিং রেটিং নয়।
অ্যাপ্লিকেশন
- 1/8- এবং 1/10-স্কেল আরসি গাড়ি: ধাতব গিয়ার ট্রেন এবং 25T, Ø6 মিমি হর্ন ইন্টারফেস ব্যবহার করে স্টিয়ারিং এবং লিঙ্কেজ অ্যাকচুয়েশন।
- ডেস্কটপ রোবট, ডেস্কটপ রোবট আর্ম এবং শিক্ষামূলক রোবট: ডিজিটাল নিয়ন্ত্রণ এবং চৌম্বক-এনকোডার ফিডব্যাক সহ কমপ্যাক্ট জয়েন্ট এবং লিঙ্কেজ পজিশনিং।
- জৈব রোবট এবং সার্ভিস রোবট: 120° ভ্রমণ পরিসীমা ব্যবহার করে আর্টিকুলেটেড মেকানিজম পজিশনিং।
- শিল্প অটোমেশন: নির্দিষ্ট আকার, ভোল্টেজ পরিসীমা এবং গতির বৈশিষ্ট্যগুলি ডিজাইনের জন্য উপযুক্ত ছোট মেকানিজম পজিশনিং।
- টেবিল-টেনিস সার্ভিং মেশিন: সার্ভোর ভ্রমণ এবং লোড সীমার মধ্যে যান্ত্রিক লক্ষ্য বা ফিড লিঙ্কেজের সমন্বয়।
- ফিক্সড-উইং ড্রোন: কন্ট্রোল-সারফেস লিঙ্কেজ অ্যাকচুয়েশন যেখানে সার্ভোর মাত্রা, ভ্রমণ এবং বৈদ্যুতিক প্রয়োজনীয়তা ইনস্টলেশনের সাথে মেলে।
- মেডিক্যাল-ডিভাইস মেকানিজম: কমপ্যাক্ট সার্ভো ফরম্যাট ব্যবহার করে যান্ত্রিক অবস্থান নির্ধারণের কাজ।
ডাউনলোড
- Kpower RC30P ড্রয়িং — ড্রয়িং (PDF)
- Kpower সার্ভো 3 — ম্যানুয়াল (PDF)
- OCServo OCS 351CAN ড্রয়িং — Ocservo Ocs 351 Can ড্রয়িং (PDF)
ভিজ্যুয়াল বিস্তারিত
ফিচার এবং ডিজাইন


স্পেসিফিকেশন এবং পারফরম্যান্স


অপশন এবং মডেল তুলনা

সেটআপ এবং ব্যবহার


ইন্টারফেস এবং সংযোগ
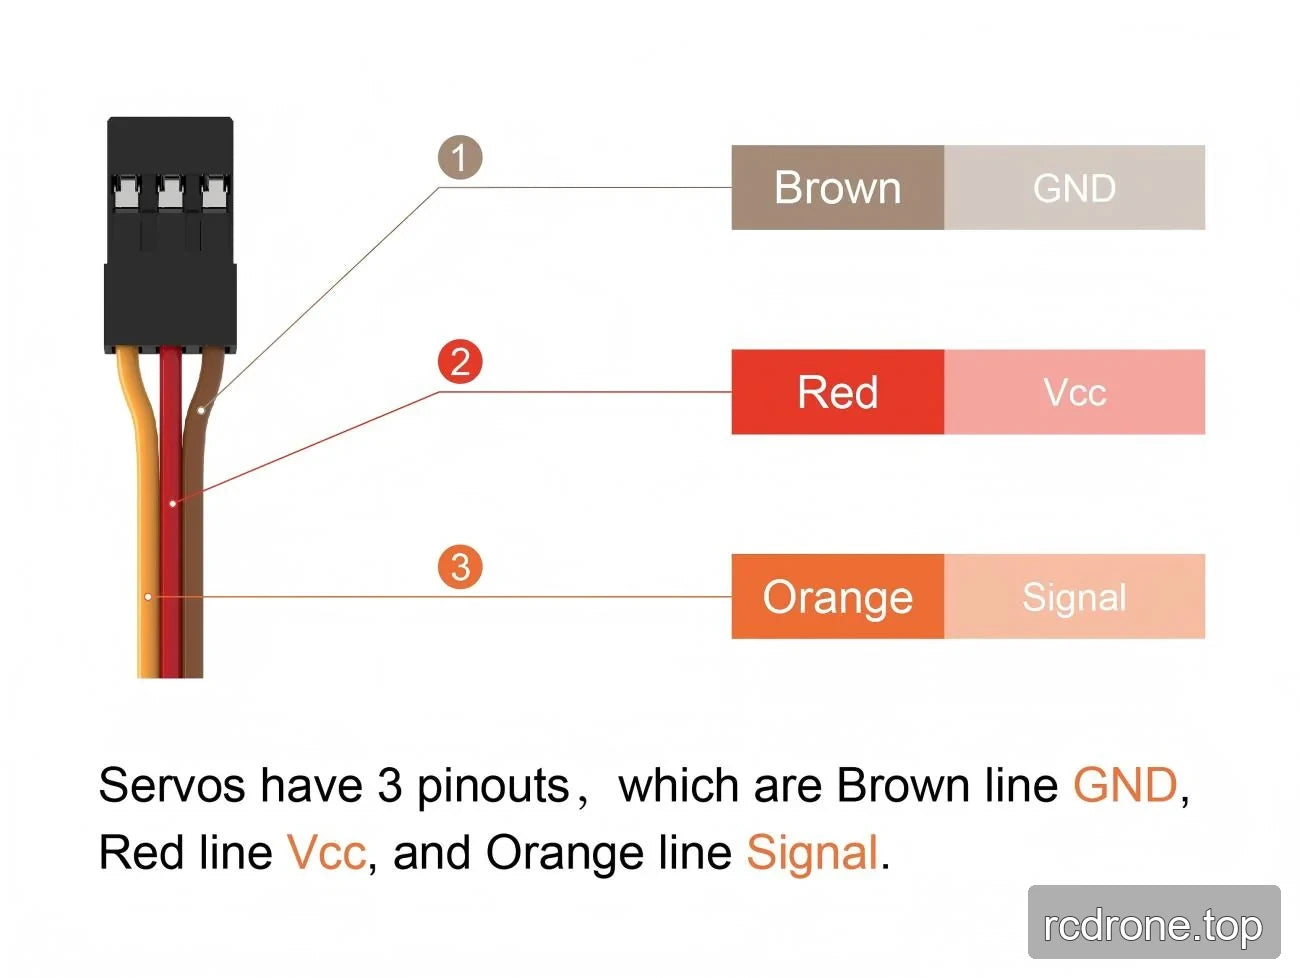
অ্যাপ্লিকেশন উদাহরণ

অতিরিক্ত পণ্য বিবরণ




