Kunwei KWR46 ছয়-অক্ষ ফোর্স/টর্ক সেন্সর, ৪৬ মিমি, রোবোটিক্সের জন্য ৫০–৫০০ এন
Kunwei KWR46 ছয়-অক্ষ ফোর্স/টর্ক সেন্সর, ৪৬ মিমি, রোবোটিক্সের জন্য ৫০–৫০০ এন
Kunwei Sensing
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
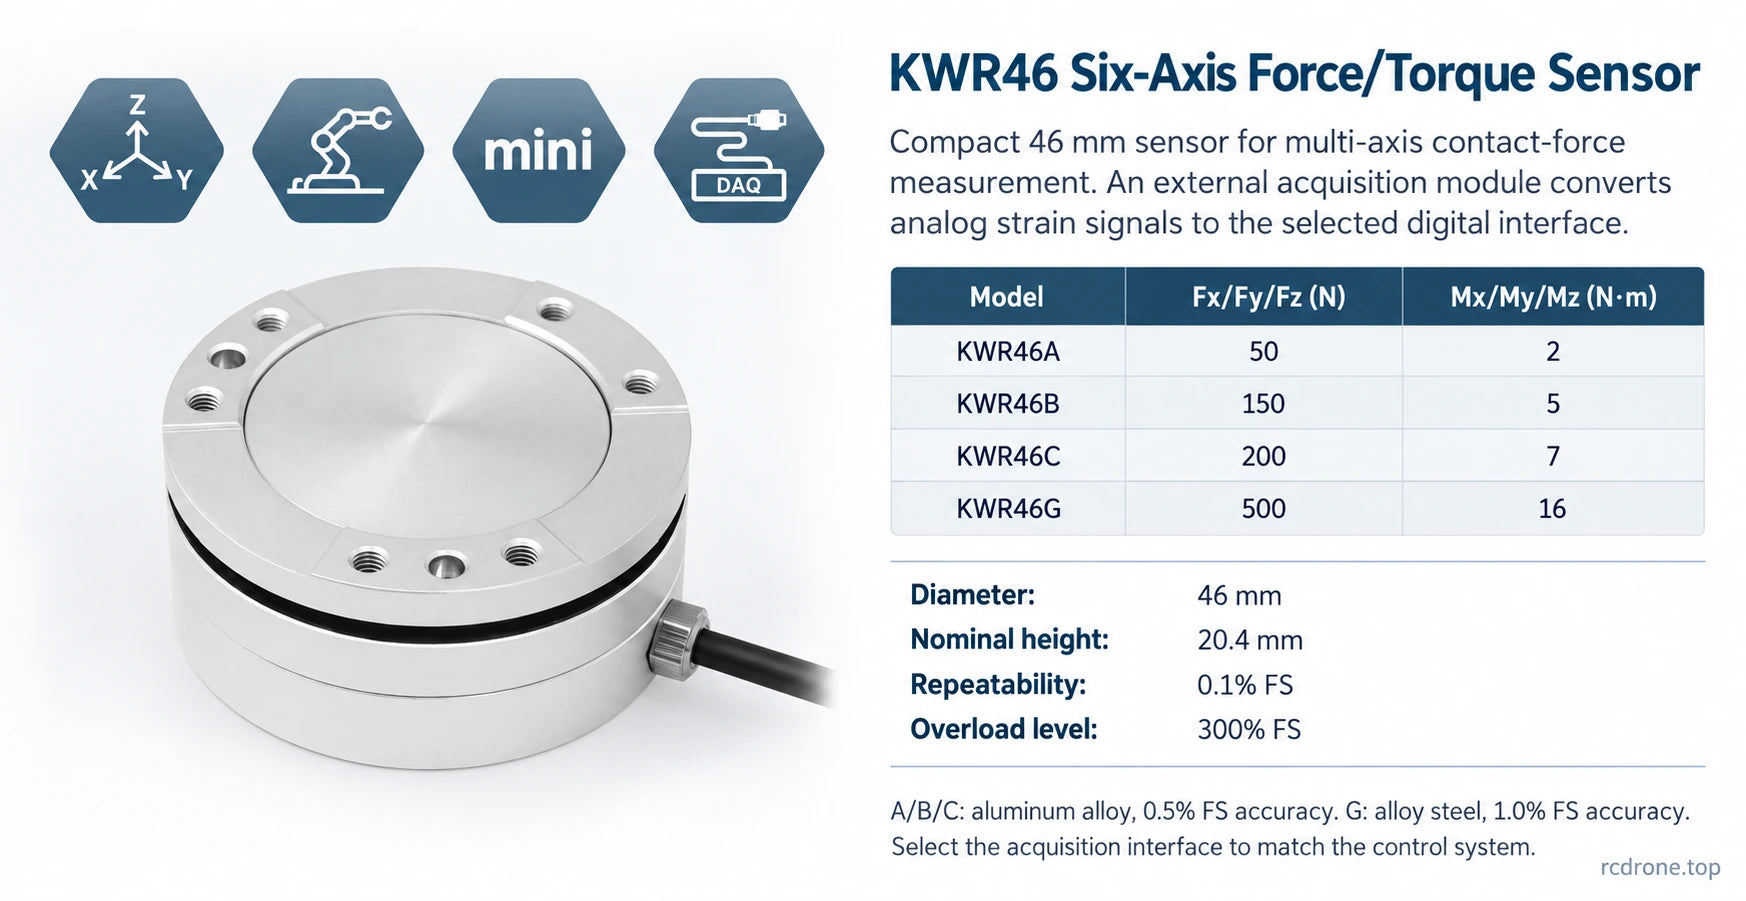
দ্য Kunwei KWR46 ছয়-অক্ষের শক্তি/টর্ক সেন্সর রোবোটিক যোগাযোগ-শক্তি নিয়ন্ত্রণ, সঠিক সমাবেশ এবং সংক্ষিপ্ত পরীক্ষার ফিক্সচারের জন্য তিনটি শক্তি এবং তিনটি মুহূর্ত পরিমাপ করে। এর 46 মিমি শরীর A, B, C এবং G মডেলে উপলব্ধ, যার শক্তি ক্ষমতা 50 থেকে 500 N এবং মুহূর্ত ক্ষমতা প্রতি অক্ষে 2 থেকে 16 N·m। একটি মেলানো বাহ্যিক অধিগ্রহণ মডিউল নির্বাচিত নিয়ন্ত্রণ ইন্টারফেসের জন্য স্ট্রেন-গেজ সংকেত প্রক্রিয়া করে।
বৈশিষ্ট্য
- একাধিক অক্ষের লোড প্রতিক্রিয়ার জন্য Fx, Fy, Fz এবং Mx, My, Mz পরিমাপ করে।
- সংক্ষিপ্ত 46 মিমি ব্যাস এবং nominal 20.4 মিমি শরীরের উচ্চতা।
- ছয়-অক্ষের যৌথ ক্যালিব্রেশন, 0.1% FS পুনরাবৃত্তি এবং মডেল-নির্দিষ্ট সঠিকতা সহ।
- A/B/C মডেলগুলি অ্যানোডাইজড অ্যালুমিনিয়াম অ্যালয় ব্যবহার করে; উচ্চ ক্ষমতার G ইলেক্ট্রোপলিশড অ্যালয় স্টিল ব্যবহার করে।
- মেলানো অধিগ্রহণ ইলেকট্রনিক্সের মাধ্যমে একাধিক শিল্প যোগাযোগের বিকল্প।
- ৩০০% FS ওভারলোড স্তর; কাজের লোডগুলি রেটেড মাপার পরিসরের মধ্যে থাকতে হবে।
স্পেসিফিকেশন
| প্যারামিটার | KWR46A | KWR46B | KWR46C | KWR46G |
|---|---|---|---|---|
| রেঞ্জ Fx, Fy (N) | 50 | 150 | 200 | 500 |
| রেঞ্জ Fz (N) | 50 | 150 | 200 | 500 |
| রেঞ্জ Mx, My (Nm) | 2 | 5 | 7 | 16 |
| রেঞ্জ Mz (Nm) | 2 | 5 | 7 | 16 |
| ব্যাস (মিমি) | 46 | 46 | 46 | 46 |
| উচ্চতা (মিমি) | 20.4 | 20.4 | 20.4 | 20.4 |
| সামগ্রী | অ্যালুমিনিয়াম অ্যালোয় | অ্যালুমিনিয়াম অ্যালোয় | অ্যালুমিনিয়াম অ্যালোয় | অ্যালোয় স্টীল |
| পৃষ্ঠের সমাপ্তি | অ্যানোডাইজড | অ্যানোডাইজড | অ্যানোডাইজড | ইলেকট্রোপলিশড |
| ওভারলোড স্তর (%FS) | 300 | 300 | 300 | 300 |
| রেজোলিউশন (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| পুনরাবৃত্তি (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| সঠিকতা* (%FS) | 0.5 | 0.5 | 0.5 | 1.0 |
| ওজন (কেজি) | 0.06 | 0.07 | 0.07 | 0.21 |
| রক্ষা রেটিং | IP64 | IP64 | IP64 | IP64 |
| অপারেটিং তাপমাত্রা (°C) | −10 থেকে +80 (সেন্সর) | −10 থেকে +80 (সেন্সর) | −10 থেকে +80 (সেন্সর) | −10 থেকে +80 (সেন্সর) |
| নমুনা হার (Hz) | 1000 | 1000 | 1000 | 1000 |
| ম্যাচ করা অধিগ্রহণ মডিউল সরবরাহ (VDC) | 9–24 ডিফল্ট; 48 V একটি বিশেষ কনফিগারেশন প্রয়োজন | 9–24 ডিফল্ট; 48 V একটি বিশেষ কনফিগারেশন প্রয়োজন | 9–24 ডিফল্ট; 48 V একটি বিশেষ কনফিগারেশন প্রয়োজন | 9–24 ডিফল্ট; 48 V একটি বিশেষ কনফিগারেশন প্রয়োজন |
| যোগাযোগ ইন্টারফেস | ম্যাচ করা অধিগ্রহণ মডিউলের মাধ্যমে: RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; কনফিগারেশন নির্ভর | |||
FS মানে পূর্ণ স্কেল।শক্তি এবং মুহূর্তের রেটিংগুলি পরিমাপের ক্ষমতা, সেন্সর ভর বা রোবটের পে-লোড নয়। একটি মডেল নির্বাচন করার সময় টুলের ওজন, লিভার আর্ম এবং সম্মিলিত লোড অন্তর্ভুক্ত করুন। 300% FS ওভারলোড স্তর পরিমাপের পরিসর বাড়ায় না। সঠিকতা ক্রসটক, হিস্টেরেসিস এবং অ-রৈখিকতা অন্তর্ভুক্ত করে।
শরীরের মাত্রা কেবল সংযোগকারী এবং অন্যান্য প্রজেকশন বাদ দেয়। এই টেবিলে সেন্সরের শরীরের ভর প্যাক করা শিপিং ওজন থেকে আলাদা। G এর জন্য শক্তি এবং মুহূর্তের পরিসর তার তিনটি শক্তি অক্ষ এবং তিনটি মুহূর্ত অক্ষের জন্য সমানভাবে প্রযোজ্য।
অধিগ্রহণ এবং যোগাযোগ
কমপ্যাক্ট সেন্সরটি অ্যানালগ স্ট্রেইন-গেজ সিগন্যালগুলিকে ডিজিটাল লোড ডেটাতে রূপান্তর করতে একটি বাইরের অধিগ্রহণ মডিউল প্রয়োজন। A/B/C/G নির্বাচনগুলি পরিমাপের ক্ষমতা নির্দিষ্ট করে, যোগাযোগ প্রোটোকলের একটি পছন্দ নয়। প্রয়োজনীয় প্রোটোকলের সাথে মেলে এমন অধিগ্রহণ ইলেকট্রনিক্স এবং একটি হোস্ট ইন্টারফেস ব্যবহার করুন; তালিকাভুক্ত ইন্টারফেসগুলি বিকল্প কনফিগারেশন।
| নথিভুক্ত A/B/C সিরিয়াল অধিগ্রহণ | 24-বিট ADC; 1 kHz নমুনা |
|---|---|
| ডিফল্ট মডিউল সরবরাহ | 9–24 VDC; 48 V একটি ডিফল্ট সরবরাহ রেটিং নয় |
| নথিভুক্ত RS485 / RS422 মডিউল পাওয়ার | 3 W এর কম |
| সিরিয়াল সেটিংস | 460800 বাউড, 8 ডেটা বিট, 1 স্টপ বিট, কোন প্যারিটি |
| RS485 মডিউল রেফারেন্স | KWH06C80NL সিরিজ; স্ট্যান্ডার্ড HDB15 সেন্সর সংযোগ |
| সেন্সর-থেকে-মডিউল সংযোগ | নির্দিষ্ট মাল্টি-কোর কেবল; DB25 / HDB15 সংযোগ সমাবেশের উপর নির্ভর করে |
| নথিভুক্ত সিরিয়াল মডিউল অপারেটিং তাপমাত্রা | +5 থেকে +80 °C; সম্পূর্ণ সেটআপের জন্য এই সংকীর্ণ সীমা ব্যবহার করুন |
| A/B/C ড্রয়িং কেবল রেফারেন্স | 3 মিমি ব্যাস, 5 মি দৈর্ঘ্য; নির্বাচিত সমাবেশের সাথে মেলান |
24-বিট ADC স্পেসিফিকেশন এবং 0.03% FS রেজোলিউশন বিভিন্ন বৈশিষ্ট্য বর্ণনা করে। নির্বাচিত মডিউলের তারের এবং ডেটা-ফরম্যাট নির্দেশাবলী ব্যবহার করুন; সিরিয়াল ম্যানুয়ালগুলি কেজি-ভিত্তিক বল এবং কেজি·মি-ভিত্তিক মুহূর্ত আউটপুট কনভেনশন ব্যবহার করে, তাই হোস্ট সফটওয়্যারকে সঠিক প্রকৌশল-একক রূপান্তর প্রয়োগ করতে হবে বরং কাঁচা মানগুলিকে N এবং N·m হিসাবে বিবেচনা করার পরিবর্তে। একটি RS422 ইউনিট শুধুমাত্র RS485 ট্রান্সমিট জোড় ব্যবহার করে সংযুক্ত হলে ডেটা পাঠাতে পারে কিন্তু সেই সংযোগের মাধ্যমে কমান্ড গ্রহণ করতে পারে না।
অ্যাপ্লিকেশন
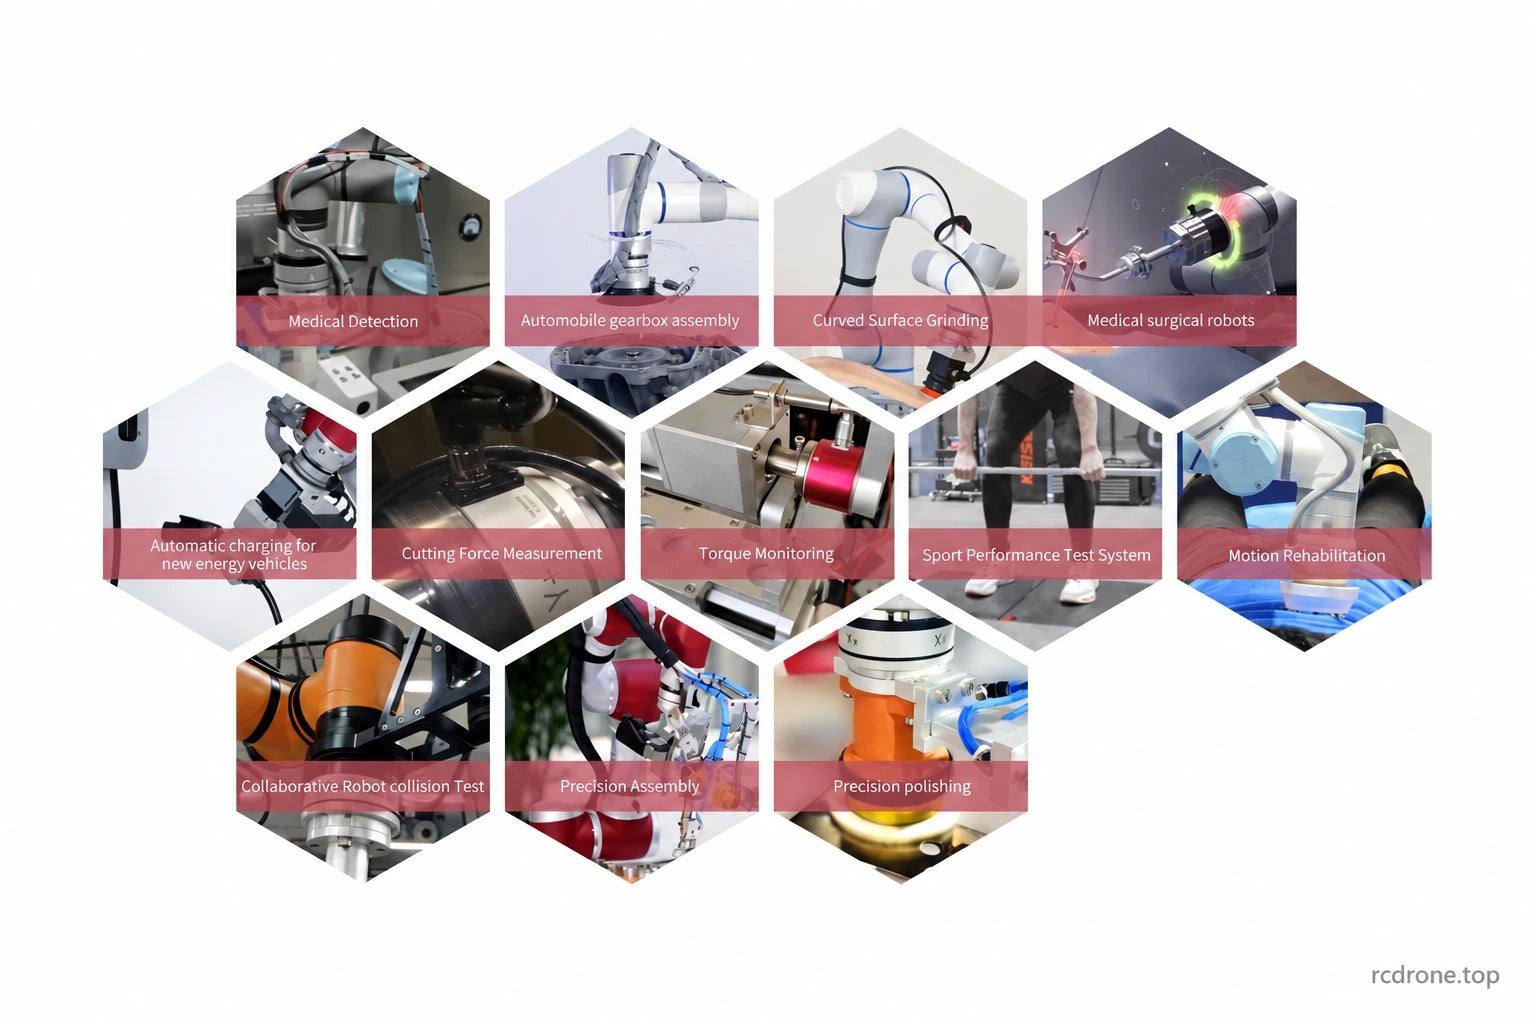
- রোবোটিক ইনসারশন এবং অ্যাসেম্বলি: অংশের সঠিক অবস্থান এবং জড়িত হওয়ার সময় যোগাযোগ বল এবং মুহূর্ত পরিমাপ করুন, গিয়ারবক্স অ্যাসেম্বলি ফিক্সচার সহ।
- গ্রাইন্ডিং এবং পলিশিং: বাঁকা পৃষ্ঠে যোগাযোগ-লোড নিয়ন্ত্রণ উন্নয়নের জন্য মাল্টি-অক্ষ প্রতিক্রিয়া প্রদান করুন।
- মেশিনিং এবং টর্ক টেস্ট: নির্বাচিত ছয়-অক্ষ লোড এনভেলপের মধ্যে কাটার বল বা টুল প্রতিক্রিয়া পর্যবেক্ষণ করুন।
- রোবোটিক্স গবেষণা: বাহু, মানবাকৃতি, এক্সোস্কেলেটন, চতুর্ভুজ এবং নির্দেশিত-যান সরঞ্জামে কম্প্যাক্ট ফোর্স মাপের সংযোজন যেখানে লোড এবং মাউন্টিং ইন্টারফেস ফিট করে।
- বায়োমেকানিক্স এবং পুনর্বাসন গবেষণা: ক্রীড়া-পরীক্ষা এবং সহায়ক-গতি ফিক্সচারে ইন্টারঅ্যাকশন লোড পরিমাপ করুন।
যান্ত্রিক ইনস্টলেশন এবং সেটআপ
যান্ত্রিক রেফারেন্স 46 ±0.05 মিমি শরীর, 39 ±0.05 মিমি মাউন্টিং বৃত্ত এবং প্রতি মুখে ছয়টি M3 সংযুক্তি থ্রেড দেখায়। দুইটি মুখের বিভিন্ন থ্রেড-গভীরতা রেফারেন্স রয়েছে: 3.5 মিমি এবং 5 মিমি। অঙ্কনে 3 মিমি লোকেটিং-পিন গর্ত এবং মুখ-নির্দিষ্ট কোণীয় অফসেট অন্তর্ভুক্ত রয়েছে; একটি অ্যাডাপ্টার তৈরি করার আগে সঠিক মুখ, অভিমুখ এবং স্ক্রু এনগেজমেন্ট মেলান।
মাউন্টিং মুখগুলি পরিষ্কার এবং সমতল রাখুন, স্ক্রুগুলি ধাপে ধাপে তির্যক ক্রমে শক্ত করুন, এবং ক্যালিব্রেটেড সেন্সর শরীরটি খুলবেন না বা আঘাত করবেন না। ডিফল্টভাবে অ্যাডাপ্টার ফ্ল্যাঞ্জ অন্তর্ভুক্ত নয়।আইপির 64 সুরক্ষার জন্য সঠিক মুখের যোগাযোগ এবং কেবল-সংযোগকারী সংযুক্তি প্রয়োজন। সংযোগের আগে পাওয়ার পোলারিটি যাচাই করুন, নির্বাচিত ইন্টারফেস ম্যানুয়াল অনুযায়ী উষ্ণতা গ্রহণের অনুমতি দিন, এবং ইনস্টল করা সিস্টেমটি তার টুল লোডের জন্য হিসাব করা জিরো করুন।
কি অন্তর্ভুক্ত
- 1 × Kunwei KWR46 সেন্সর নির্বাচিত A, B, C বা G মডেলে।
- সেন্সর সংযোগ কেবল এবং ইলেকট্রনিক ডকুমেন্টেশন।
নথিভুক্ত RS485/RS422 A/B/C পরিমাপ প্যাকেজগুলিতে একটি ডেটা অধিগ্রহণ মডিউল এবং একটি প্যাকেজ বক্সও অন্তর্ভুক্ত রয়েছে। মডেল সিলেক্টর একা মডিউল প্রোটোকল নির্দিষ্ট করে না; G এর জন্য অধিগ্রহণ কনফিগারেশন আলাদাভাবে প্রতিষ্ঠিত করতে হবে। USB/সিরিয়াল কনভার্টার এবং DC পাওয়ার সাপ্লাই অতিরিক্ত সরঞ্জাম। ভিজ্যুয়াল উদাহরণে চিত্রিত রোবট হাত, টুল এবং অ্যাপ্লিকেশন ফিক্সচার অন্তর্ভুক্ত নয়।
ডাউনলোড
- KWR46 যান্ত্রিক অঙ্কন (PDF)
- KWR46 RS485 ব্যবহারকারী ম্যানুয়াল (PDF)
- KWR46 RS422 ব্যবহারকারী ম্যানুয়াল (PDF)
- কুনওয়ে ছয়-অক্ষ সেন্সর নির্বাচন ম্যানুয়াল (PDF)
FAQ
কোন KWR46 মডেল আমার লোড পরিসরের জন্য উপযুক্ত?
A 50 N / 2 N·m, B 150 N / 5 N·m, C 200 N / 7 N·m এবং G 500 N / 16 N·m অনুযায়ী প্রতিটি অক্ষের জন্য প্রদান করে। টুলের ওজন এবং লিভার-আর্ম প্রভাব সহ উভয় শক্তি এবং মুহূর্ত পরীক্ষা করুন।
সেন্সর কি সরাসরি EtherCAT, CAN বা USB-তে সংযুক্ত হতে পারে?
ডিজিটাল যোগাযোগের জন্য মেলানো বাইরের অধিগ্রহণ মডিউল প্রয়োজন। A, B, C বা G নির্বাচন করা লোড ক্ষমতা নির্বাচন করে, প্রতিটি তালিকাভুক্ত প্রোটোকল নয়।
আমি কি 48 V থেকে স্ট্যান্ডার্ড মডিউল চালনা করতে পারি?
ডিফল্ট সরবরাহ 9–24 VDC। বিশেষভাবে রেট করা মডিউল কনফিগারেশন ছাড়া 48 V ব্যবহার করবেন না।
একটি অধিগ্রহণ মডিউল অন্তর্ভুক্ত আছে?
RS485/RS422 A/B/C প্যাকেজ ডকুমেন্টেশনে একটি অধিগ্রহণ মডিউল তালিকাভুক্ত করা হয়েছে। নির্বাচিত মডেলের জন্য ইন্টারফেস কনফিগারেশন স্থাপন করুন, বিশেষ করে G; অ্যাডাপ্টার ফ্ল্যাঞ্জ, USB কনভার্টার এবং পাওয়ার সাপ্লাই স্ট্যান্ডার্ড প্যাকেজ আইটেম নয়।
সমস্ত KWR46 ইনস্টলেশন রেফারেন্স কি একই মাত্রা ব্যবহার করে?
প্রদানকৃত সংস্করণের জন্য অঙ্কন ব্যবহার করুন: নামমাত্র 20.4 মিমি রেফারেন্সের মুখ-নির্দিষ্ট M3 এনগেজমেন্ট গভীরতা রয়েছে। একটি পুরানো RS422 ডকুমেন্টেও বিভিন্ন উচ্চতা এবং ভরের মান রয়েছে, তাই সেই রেফারেন্সগুলি অ্যাডাপ্টার মেশিনিংয়ের সময় মিশ্রিত করা উচিত নয়।
দৃশ্যমান বিবরণ