


Hiwonder LeRobot SO-ARM101 ওপেন-সোর্স ৬-অ্যাক্সিস লিডার-ফলোয়ার রোবোটিক আর্ম VLA ও অনুকরণ শেখার জন্য
Hiwonder LeRobot SO-ARM101 ওপেন-সোর্স ৬-অ্যাক্সিস লিডার-ফলোয়ার রোবোটিক আর্ম VLA ও অনুকরণ শেখার জন্য
Hiwonder
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
হাইওন্ডার LeRobot SO-ARM101 একটি ওপেন-সোর্স, 6-অক্ষের নেতা-অনুসারী রোবটিক আর্ম প্ল্যাটফর্ম যা এম্বডেড ইন্টেলিজেন্স প্রোগ্রামিং, নকল শেখা এবং VLA মডেল উন্নয়নের জন্য। হাগিং ফেস LeRobot ইন্টিগ্রেশন টেলিওপারেশন এবং মাল্টিমোডাল ডেটা সংগ্রহকে মডেল প্রশিক্ষণ এবং স্থাপনের সাথে সংযুক্ত করে। ম্যাগনেটিক এনকোডার বাস সার্ভো অবস্থান প্রতিক্রিয়া প্রদান করে, যখন একটি সমর্থিত ডুয়াল-ক্যামেরা কনফিগারেশন নিকটবর্তী এবং কর্মক্ষেত্রের উপলব্ধি একত্রিত করে। অ-সমন্বিত DIY কিট বা সমন্বিত স্টার্টার, স্ট্যান্ডার্ড এবং অ্যাডভান্সড কিট বিকল্পগুলি নির্বাচন করুন।
বৈশিষ্ট্য
নেতা-অনুসারী টেলিওপারেশন এবং নকল শেখা
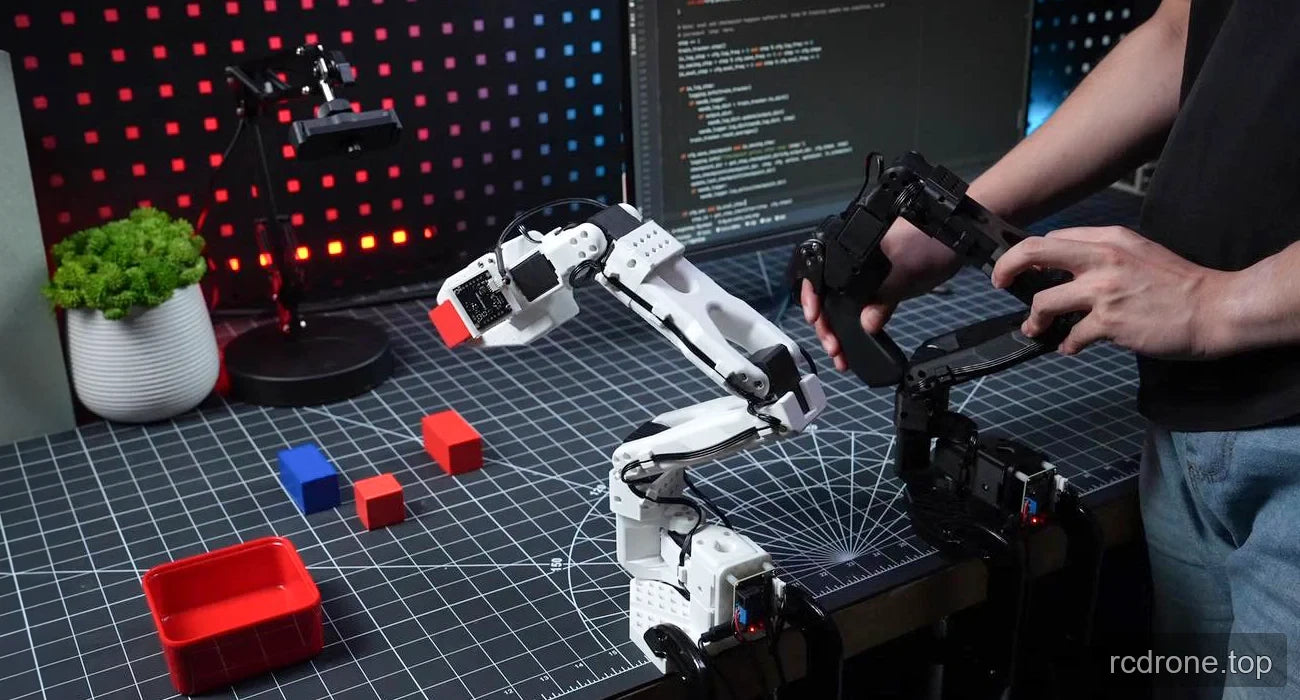
নেতা-অনুসারী কাঠামো টেলিওপারেশন, সহযোগী নিয়ন্ত্রণ এবং একযোগে মাল্টিমোডাল অপারেশন ডেটা সংগ্রহ সমর্থন করে। প্রদর্শিত গতিবিধি অবজেক্ট-গ্রাস্পিং ক্রিয়াকলাপ এবং গতির ট্রাজেক্টরি শেখার জন্য প্রশিক্ষণ ডেটা হয়ে উঠতে পারে।
- সংগ্রহ প্রদর্শনী: নেতা বাহু পরিচালনা করতে এবং অনুসারী নিয়ন্ত্রণ করতে এবং বহু-মৌলিক অপারেশন ডেটা রেকর্ড করতে নির্দেশনা দিন।
- মডেল প্রশিক্ষণ: Hugging Face ওয়ার্কফ্লো মাধ্যমে ডেটা আপলোড করুন এবং প্রদর্শনীগুলিকে শেখা দক্ষতায় রূপান্তর করতে এর এক-ক্লিক অনুকরণ-মডেল প্রশিক্ষণ প্রক্রিয়া ব্যবহার করুন। ACT মডেল প্রশিক্ষণ এবং শেষ থেকে শেষ পর্যন্ত বহু-মৌলিক VLA উন্নয়ন সমর্থিত শেখার বিষয়।
- নিয়োগ এবং কার্যকর করুন: শেখা কার্যক্রম এবং পরিবেশগত পরিবর্তনের সাথে কাজগুলি অভিযোজিত করার পরীক্ষার জন্য স্বায়ত্তশাসিত কার্যকরী করতে বাহুর উপর প্রশিক্ষিত মডেল চালানোর জন্য সমর্থিত এক-ক্লিক নিয়োগ ওয়ার্কফ্লো ব্যবহার করুন।
ডুয়াল-ক্যামেরা ভিশন
সমর্থিত ডুয়াল-ক্যামেরা কনফিগারেশন একটি বাহু-মাউন্ট করা ক্যামেরা এবং একটি আলাদা ক্যামেরা একটি সামঞ্জস্যযোগ্য ডেস্কটপ স্ট্যান্ডে সংমিশ্রণ করে। এই পরিপূরক দৃষ্টিভঙ্গি AI ভিশন, বৈশিষ্ট্য স্বীকৃতি এবং ডেটা সংগ্রহ সমর্থন করে।
- প্রাথমিক ভিশন: হাতের চোখের সমন্বয় এবং সূক্ষ্ম বৈশিষ্ট্য ডেটা সংগ্রহের জন্য আর্ম-মাউন্টেড ক্যামেরা লক্ষ্য অবস্থান এবং পৃষ্ঠের টেক্সচার কাছাকাছি পরিসরে ধারণ করে।
- তৃতীয়ক ভিশন: বাইরের ক্যামেরা বৈশ্বিক কর্মক্ষেত্রের সচেতনতা, বাস্তব-সময়ের পরিবেশ স্ক্যানিং এবং মডেল নির্মাণ প্রদান করে যাতে কাজের সম্পাদনের সময় বাইরের পরিবর্তনের প্রতিক্রিয়া জানানো যায়।
- ক্যামেরা সমর্থন: HD প্রশস্ত-কোণ ইমেজিং সমর্থিত। উন্নত কিট ক্যামেরার স্পেসিফিকেশন এবং অন্তর্ভুক্ত মাউন্টিং অংশগুলি নিচে আলাদাভাবে তালিকাভুক্ত করা হয়েছে।
ম্যাগনেটিক এনকোডার সার্ভোস এবং মোশন কন্ট্রোল
আর্মটি ছয়টি স্ব-উন্নত ম্যাগনেটিক এনকোডার স্ব-ফিডব্যাক বাস সার্ভো ব্যবহার করে, যার আইডি 1–6, একটি ঘূর্ণনশীল বেস এবং আর্টিকুলেটেড জয়েন্টস রয়েছে। ট্রাপিজয়ডাল পজিশন কন্ট্রোল ত্বরান্বিত এবং ধীরগতি প্রবর্তন করে, সরাসরি পজিশন কমান্ডের পরিবর্তে র্যাম্পিং ছাড়া।একটি 12-বিট চৌম্বক কোণ সেন্সর যান্ত্রিক পটেনশিওমিটার প্রতিক্রিয়া প্রতিস্থাপন করে এবং 360° এনকোডার প্রতিক্রিয়া প্রদান করে।
চৌম্বক সেন্সিং ডিজাইনটি সংক্ষিপ্ত এবং কম্পন-প্রতিরোধী হিসাবে বর্ণনা করা হয়েছে, যা নির্ভরযোগ্যতা এবং সেবা-জীবনের সুবিধা প্রদান করে। বিভিন্ন গিয়ারিং দুটি আর্মের ভূমিকা পালন করে: প্রধান আর্ম দ্রুত প্রতিক্রিয়া এবং সূক্ষ্ম নিয়ন্ত্রণের জন্য 1:147 গিয়ারিং ব্যবহার করে, যখন ফলোয়ার আর্ম টর্ক এবং অবস্থান স্থিতিশীলতার জন্য 1:345 হ্রাস ব্যবহার করে।
গঠনমূলক ডিজাইন এবং উপকরণ
স্বতন্ত্র নেতা এবং ফলোয়ার কাঠামো শক্তিশালী গুরুত্বপূর্ণ জয়েন্ট এবং লোড-বহনকারী এলাকাগুলি ব্যবহার করে যাতে আন্দোলনের ফাঁক কমানো যায় এবং অবস্থান নির্ভুলতা উন্নত করা যায়। অপ্টিমাইজড ওয়্যারিং এবং জয়েন্ট লেআউট সম্ভাব্য হস্তক্ষেপ এবং গতির বিলম্ব কমায়। উচ্চ-শক্তির PLA গঠন উপাদানগুলি ক্লান্তি প্রতিরোধ এবং বিকৃতি প্রতিরোধের জন্য শক্তিশালী, মোটা মূল এলাকাগুলি উন্নত করেছে। হার্ডওয়্যার পরিশোধন প্রকল্পের ওপেন-সোর্স ডিজাইন এবং লাইসেন্সিং পদ্ধতি বজায় রাখে।
BusLinker V3।0 পিসি কনফিগারেশন
হাইওয়ান্ডার বাসলিঙ্কার V3.0 সার্ভো ডিবাগিং বোর্ড সার্ভো স্ক্যানিং, প্যারামিটার সেটআপ, স্ট্যাটাস মনিটরিং, ট্রাজেক্টরি কন্ট্রোল এবং মুভমেন্ট ও সেফটি সেটিংসের সমন্বয়ের জন্য নিবেদিত পিসি সফটওয়্যার সহ কাজ করে।
- মডুলার ম্যানেজমেন্ট: এক-ক্লিক স্ক্যানিং একটি মডুলার ইন্টারফেস তৈরি করে; গতিশীলভাবে কনফিগারযোগ্য যোগাযোগ প্যারামিটার এবং স্বয়ংক্রিয় বাউড-রেট সমন্বয় কেন্দ্রীভূত মাল্টি-সার্ভো কন্ট্রোল সমর্থন করে।
- রিয়েল-টাইম প্যারামিটার ফিডব্যাক: উচ্চ-ফ্রিকোয়েন্সি স্যাম্পলিং এবং একটি রিয়েল-টাইম ফিডব্যাক ইঞ্জিন সার্ভো মুভমেন্ট মনিটর এবং ভিজুয়ালাইজ করে।
- কাস্টমাইজেবল সার্ভো সেটিংস: কন্ট্রোল প্যারামিটার, সেফটি লিমিট এবং ফিডব্যাক কৌশল সহ মুভমেন্ট মোড এবং কন্ট্রোল লজিক প্রোগ্রাম করুন।
হাগিং ফেস লে রোবট এবং উন্নয়ন সম্পদ
হাগিং ফেস লে রোবট একটি ওপেন-সোর্স রোবোটিক্স ইকোসিস্টেম যা একটি পাইথন লাইব্রেরি এবং মডেল-শেয়ারিং প্ল্যাটফর্ম নিয়ে গঠিত। এর টুল, ডেটাসেট এবং প্রি-ট্রেইনড মডেলগুলি নকল-শিক্ষণ এবং পুনর্বলক-শিক্ষণ উন্নয়নকে সমর্থন করে। SO-ARM101 প্রকল্পটি যান্ত্রিক ডিজাইন, কোড, প্রি-ট্রেইনড মডেল এবং অ্যালগরিদম লাইব্রেরিগুলি ওপেন-সোর্স উন্নয়ন সম্পদ হিসেবে উপলব্ধ করে।
SO-ARM101 ইন্টিগ্রেশন লে রোবট ডেটাসেট, প্রি-ট্রেইনড মডেল এবং অ্যালগরিদমের সরাসরি ব্যবহার এবং স্থাপন সমর্থন করে। সম্পদগুলির মধ্যে একটি লে রোবট টিউটোরিয়াল লাইব্রেরি, হাগিং ফেস লে রোবট কমিউনিটি, একটি গিটহাব রিপোজিটরি এবং হাগিং ফেস লে রোবট মডেল হাব অন্তর্ভুক্ত রয়েছে। ধাপে ধাপে নির্দেশনা সেটআপ থেকে স্থাপন পর্যন্ত কভার করে, লে রোবট আপডেটের সাথে উন্নয়নকে সঙ্গতিপূর্ণ রাখতে আপডেটেড অ্যালগরিদম এবং ফ্রেমওয়ার্ক অপ্টিমাইজেশনের অ্যাক্সেস সহ।
স্পেসিফিকেশন
| প্যারামিটার | স্পেসিফিকেশন বা পরিধি |
|---|---|
| ব্র্যান্ড | হাইওন্ডার |
| মডেল | LeRobot SO-ARM101 |
| পণ্য প্রকার | ওপেন-সোর্স লিডার-ফলোয়ার রোবোটিক আর্ম প্ল্যাটফর্ম |
| অক্ষ | ৬ |
| সার্ভো ব্যবস্থা | ছয়টি চৌম্বক এনকোডার স্ব-ফিডব্যাক বাস সার্ভো; আইডি ১–৬ |
| সার্ভো সরবরাহ | ১২ ভি |
| নির্ধারিত সার্ভো টর্ক | ৩০ কেজি·সেমি ১২ ভি-তে; এছাড়াও “৩০কেজি” লেবেল করা হয়েছে |
| কোণ সেন্সর | যান্ত্রিক পটেনশিওমিটার এর পরিবর্তে ১২-বিট চৌম্বক কোণ সেন্সর |
| এনকোডার ফিডব্যাক | ৩৬০° চৌম্বক এনকোডার ফিডব্যাক |
| পজিশন-কন্ট্রোল অ্যালগরিদম | অ্যাক্সিলারেশন এবং ডিক্সিলারেশন সহ ট্র্যাপিজয়ডাল কন্ট্রোল |
| মেইন-আর্ম গিয়ারিং | ১:১৪৭ গিয়ার অনুপাত |
| ফলোয়ার-আর্ম গিয়ারিং | ১:৩৪৫ হ্রাস অনুপাত |
| সার্ভো প্রোটোকল | SO-ARM101 সার্ভো প্রোটোকল; LeRobot ইকোসিস্টেম ইন্টিগ্রেশন |
| যান্ত্রিক ব্যবস্থা | ঘূর্ণনশীল বেস, আর্টিকুলেটেড জয়েন্ট এবং স্বতন্ত্র লিডার/ফলোয়ার কাঠামো |
| গঠনমূলক উপকরণ | উচ্চ-শক্তির PLA; শক্তিশালী এবং মোটা মূল এলাকাগুলি |
| ভিশন কনফিগারেশন সমর্থিত | আর্ম-মাউন্টেড প্রাইমারি ভিশন এবং বাইরের, সামঞ্জস্যযোগ্য-স্ট্যান্ড টারশিয়ারি ভিশন |
| শিক্ষণ এবং নিয়ন্ত্রণ সমর্থন | লিডার-ফলোয়ার টেলিওপারেশন, মাল্টিমোডাল ডেটা সংগ্রহ, এন্ড-টু-এন্ড অনুকরণ শিক্ষণ, ACT প্রশিক্ষণ এবং মাল্টিমোডাল VLA উন্নয়ন |
| উন্নয়ন ইকোসিস্টেম | হাগিং ফেস LeRobot; নিবেদিত মোশন-কন্ট্রোল ড্রাইভার SDK |
সার্ভো বাস সতর্কতা
একাধিক সার্ভো বাসে সংযুক্ত থাকলে সম্প্রচার PING নির্দেশনা ব্যবহার করবেন না।
কিট বিকল্পসমূহ
| নির্বাচন | সমাবেশের অবস্থা |
|---|---|
| DIY কিট / অ-সমাবেশিত | অ-সমাবেশিত |
| স্টার্টার কিট / সমাবেশিত | সমাবেশিত |
| স্ট্যান্ডার্ড কিট / সমাবেশিত | সমাবেশিত |
| এডভান্সড কিট / সমাবেশিত | সমাবেশিত; এতে সমাবেশিত 3D-প্রিন্টেড উপাদান অন্তর্ভুক্ত আছে |
অ্যাপ্লিকেশনসমূহ
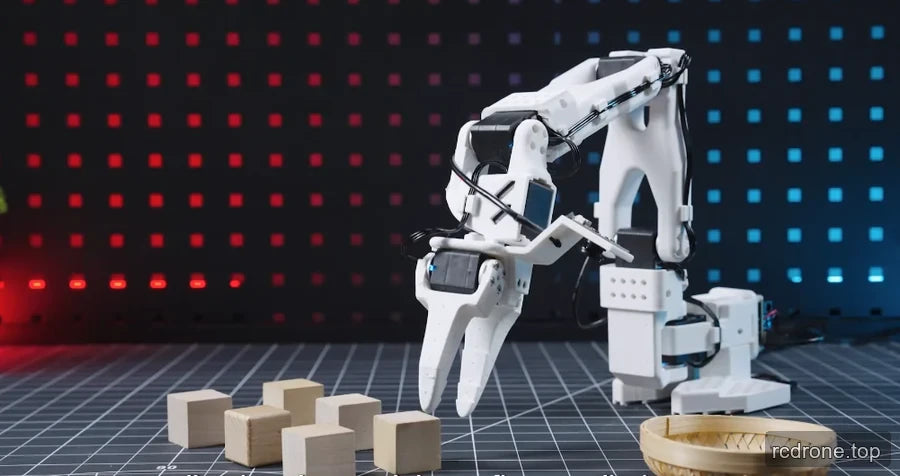
- ডেস্কটপ ম্যানিপুলেশন পরীক্ষাসমূহ: রঙিন বা কাঠের ব্লক ধরার, জ্যামিতিক বস্তু পরিচালনা করার এবং বস্তুগুলোকে বিন বা ঝুড়িতে সাজানোর প্রদর্শন করে, তারপর রেকর্ড করা প্রদর্শনগুলো ব্যবহার করে শেখা কার্যক্রম বিকাশ করুন।
- দৃষ্টি-নির্দেশিত ম্যানিপুলেশন: নিকটবর্তী লক্ষ্য এবং টেক্সচার ক্যাপচারকে একটি বাইরের কর্মক্ষেত্রের দৃশ্যের সাথে সংযুক্ত করে হাত-চোখের সমন্বয় এবং পরিবেশগত উপলব্ধি অধ্যয়ন করুন।
- অনুকরণ-শিক্ষণ এবং VLA গবেষণা: নেতা-অনুসারী প্রদর্শন সংগ্রহ করুন, নীতিগুলি প্রশিক্ষণ দিন এবং LeRobot কর্মপ্রবাহের মাধ্যমে শেখা আচরণ বাস্তবায়ন করুন। প্ল্যাটফর্মটি শক্তিশালীকরণ-শিক্ষণ পদ্ধতির অনুসন্ধানকেও সমর্থন করে।
- রোবোটিক্স প্রোগ্রামিং নির্দেশনা: নিয়ন্ত্রণ যুক্তি, গতির পথ এবং শারীরিক আন্দোলন এবং একটি স্ক্রীনে থাকা হাতের মডেলের মধ্যে সংযোগ শেখাতে হাতে-কলমে হাতের প্রদর্শন ব্যবহার করুন।
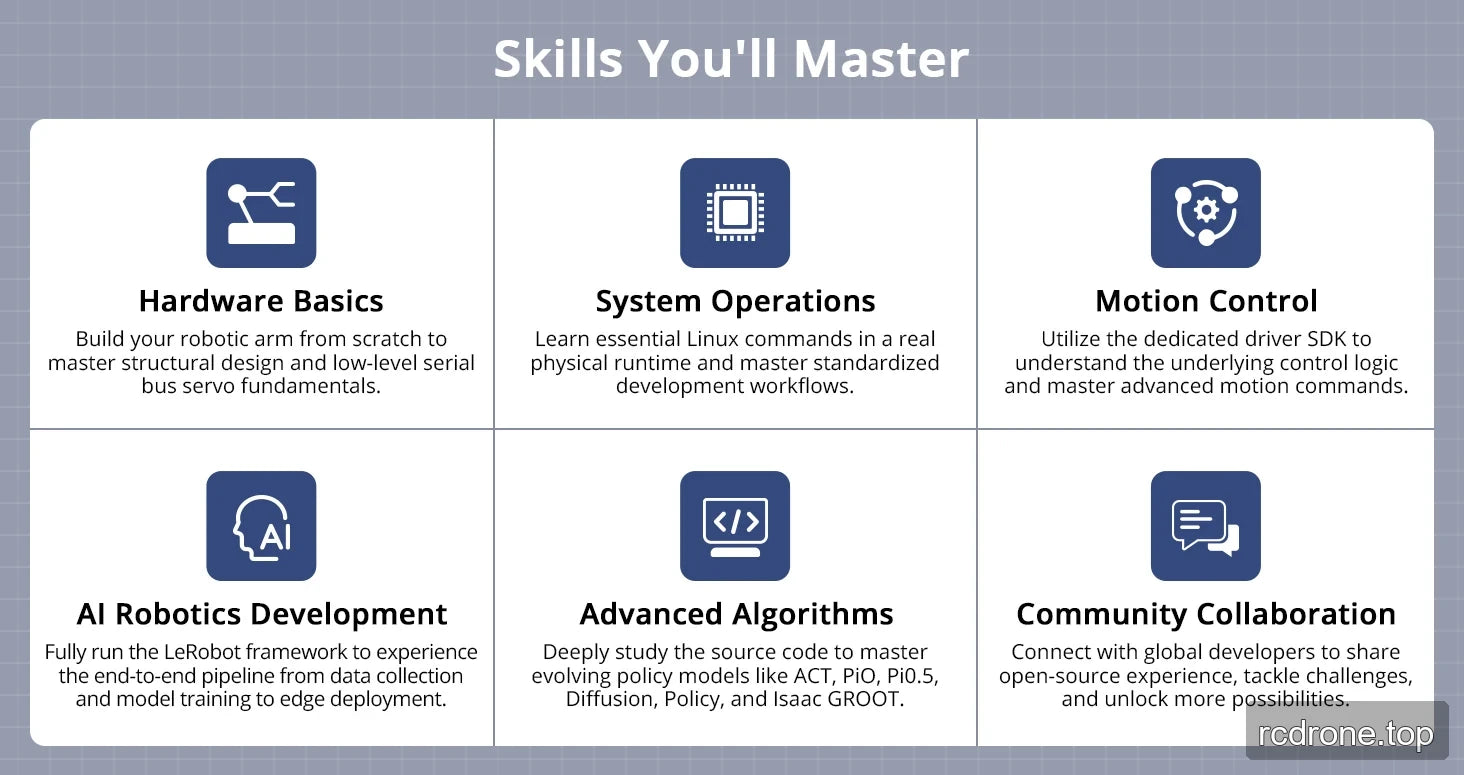
- হার্ডওয়্যার এবং সিস্টেম শেখা: কাঠামোগত ডিজাইন এবং নিম্ন-স্তরের সিরিয়াল বাস সার্ভো মৌলিক বিষয়গুলি অধ্যয়ন করার সময় শূন্য থেকে DIY হাত তৈরি করুন; একটি শারীরিক রানটাইম এবং মানক উন্নয়ন কর্মপ্রবাহে প্রয়োজনীয় লিনাক্স কমান্ডগুলি অনুশীলন করুন।
- মোশন-কন্ট্রোল উন্নয়ন: নিয়ন্ত্রক লজিক এবং উন্নত মোশন কমান্ড অধ্যয়নের জন্য নিবেদিত ড্রাইভার SDK ব্যবহার করুন।
- এআই উন্নয়ন এবং নীতি-কোড অধ্যয়ন: তথ্য সংগ্রহ, মডেল প্রশিক্ষণ এবং এজ ডিপ্লয়মেন্টের মাধ্যমে কাজ করুন, সোর্স-কোড অধ্যয়ন বিষয়বস্তু ACT, Pi0, Pi0.5, Diffusion, Policy এবং Isaac GROOT লেবেলযুক্ত।
- ওপেন-সোর্স সহযোগিতা: LeRobot ডেভেলপার কমিউনিটির সাথে বাস্তবায়ন অভিজ্ঞতা শেয়ার করুন এবং রোবোটিক্স উন্নয়ন চ্যালেঞ্জগুলিতে কাজ করুন।
কি অন্তর্ভুক্ত
এডভান্সড কিট / সমন্বিত
নিচের প্যাকিং তালিকা বিশেষভাবে এডভান্সড কিট / সমন্বিত বিকল্পের জন্য প্রযোজ্য, যা সমন্বিত 3D-প্রিন্টেড উপাদান অন্তর্ভুক্ত করে।
| আইটেম | পরিমাণ বা সরবরাহের বিস্তারিত |
|---|---|
| SO-ARM101 লিডার আর্ম | 1 |
| SO-ARM101 ফলোয়ার আর্ম | 1 |
| USB হাব | 4 পোর্ট; 1000 মিমি ক্যাবল |
| পাওয়ার অ্যাডাপ্টার | 2; প্রতিটি 12 V, 5 A, DC5.5 × 2 সহ।5 সংযোগকারী |
| জি-ক্ল্যাম্প | 4; 2-ইঞ্চি আকার |
| টাইপ-সি ডেটা কেবল | 2; 1000 মিমি করে |
| সার্ভো কেবল | 100 মিমি, 160 মিমি এবং 200 মিমি দৈর্ঘ্য |
| মেটাল প্রধান সার্ভো হর্ন | 2 |
| সহায়ক সার্ভো হর্ন | 2 |
| কেবল টাই | 3; 150 মিমি করে |
| স্ক্রু ড্রাইভার | 2 |
| অ্যাক্সেসরি প্যাক | শামিল |
| ক্যামেরা মাউন্ট | শামিল |
| 300K পিক্সেল HD ক্যামেরা | শামিল |
| 2 MP HD ওয়াইড-এঙ্গেল ক্যামেরা | শামিল |
| কালো ক্যামেরা ব্র্যাকেট | শামিল |
| সাদা ক্যামেরা ব্র্যাকেট | শামিল |
| USB ডেটা কেবল | 2; 1000 মিমি করে |
FAQ
কোন বিকল্পগুলি সমাবেশের প্রয়োজন?
DIY কিট / অ-সমাবেশিত বিকল্পটির সমাবেশের প্রয়োজন।স্টার্টার, স্ট্যান্ডার্ড এবং অ্যাডভান্সড নির্বাচনগুলোকে অ্যাসেম্বেলড হিসেবে লেবেল করা হয়েছে।
অ্যাডভান্সড কিটে কি উভয় হাত এবং ক্যামেরা অন্তর্ভুক্ত আছে?
হ্যাঁ। অ্যাডভান্সড কিটের প্যাকিং তালিকায় একটি SO-ARM101 লিডার আর্ম, ফলোয়ার আর্ম, একটি 300K পিক্সেল HD ক্যামেরা এবং একটি 2 MP HD ওয়াইড-এঙ্গেল ক্যামেরা অন্তর্ভুক্ত রয়েছে, উপরে তালিকাভুক্ত মাউন্টিং অংশগুলির সাথে।
দুইটি ভিশন ভিউপয়েন্টের মধ্যে পার্থক্য কি?
প্রাথমিক ভিশন একটি আর্ম-মাউন্টেড ক্যামেরা ব্যবহার করে নিকটবর্তী লক্ষ্য ক্যাপচার এবং হাত-চোখের সমন্বয়ের জন্য। তৃতীয় ভিশন একটি সামঞ্জস্যযোগ্য স্ট্যান্ডে একটি বাহ্যিক ক্যামেরা ব্যবহার করে কর্মক্ষেত্রের একটি গ্লোবাল ভিউ প্রদান করে।
360° এনকোডার ফিডব্যাক কি মানে প্রতিটি জয়েন্ট অবিরাম ঘোরে?
কোনও অবিরাম জয়েন্ট-রোটেশন স্পেসিফিকেশন প্রদান করা হয়নি। 360° মানটি চৌম্বক এনকোডার ফিডব্যাক বর্ণনা করে, প্রতিটি জয়েন্টের জন্য একটি নির্ধারিত যান্ত্রিক ভ্রমণ পরিসীমা নয়।
একাধিক সার্ভোর সাথে যোগাযোগ করার সময় কোন সতর্কতা প্রযোজ্য?
বাসে একাধিক সার্ভো সংযুক্ত থাকলে সম্প্রচার PING নির্দেশনা পাঠাবেন না।
কনফিগারেশন গাইড
| কিট | অ্যাসেম্বলি এবং ভিশন সরঞ্জাম |
|---|---|
| DIY কিট / অ-অ্যাসেম্বলি | ৩ডি-প্রিন্টেড কাঠামোগত উপাদান বা ভিশন ক্যামেরা. অ্যাসেম্বলির আগে সরবরাহকৃত কাঠামোগত ডিজাইনগুলি প্রিন্ট করুন; DIY হার্ডওয়্যার প্যাকিং তালিকা অনুসরণ করুন। |
| স্টার্টার কিট / অ্যাসেম্বলি | অ্যাসেম্বলি ৩ডি-প্রিন্টেড নেতা/অনুসারী উপাদান; কোন ভিশন ক্যামেরা অন্তর্ভুক্ত নয়। |
| স্ট্যান্ডার্ড কিট / অ্যাসেম্বলি | অ্যাসেম্বলি হাত এবং প্রাথমিক ভিশন ক্যামেরা; কোন বাইরের দৃশ্য ক্যামেরা নেই। |
| উন্নত কিট / সমন্বিত | সমন্বিত হাত, প্রাথমিক ভিশন ক্যামেরা এবং বাইরের দৃশ্য ক্যামেরা যা দ্বৈত-দৃশ্য তথ্য সংগ্রহের জন্য সামঞ্জস্যযোগ্য মাউন্ট সহ। |
৩ডি-প্রিন্টেড কাঠামোগত উপাদানগুলি সমন্বিত কিটের সাথে অন্তর্ভুক্ত। নিচে কিট-তুলনা এবং পৃথক প্যাকিং প্যানেলগুলি প্রতিটি নির্বাচনের সাথে সরবরাহিত অ্যাক্সেসরিজগুলি সংজ্ঞায়িত করে। একটি চিত্রিত কম্পিউটার বা প্রদর্শনী কর্মক্ষেত্র সরবরাহিত কম্পিউটার নয়।
প্রযুক্তিগত স্পেসিফিকেশন এবং কনফিগারেশন রেফারেন্স
| ব্র্যান্ড | হাইওন্ডার | ||
| পণ্য | SO-ARM101 এম্বডিড ইনটেলিজেন্ট ওপেন-সোর্স রোবোটিক আর্ম | ||
| পণ্যের উপাদান | PLA (পলিল্যাকটিক অ্যাসিড) | ||
| আকার | লিডার আর্ম: 111 × 239 × 525 মিমি | ফলোয়ার আর্ম: 111 × 173 × 532 মিমি | ক্যামেরা মাউন্ট: 166 × 258 × 527 মিমি |
| ওজন | লিডার আর্ম: 697g | ফলোয়ার আর্ম: 704g | ক্যামেরা মাউন্ট: 1178g |
| সার্ভো | HX-10HM বাস সার্ভো ×6 | HX-30HM বাস সার্ভো ×6 | / |
| কন্ট্রোলার | বাসলিঙ্কার V3.0 সার্ভো ডিবাগিং বোর্ড | ||
| ক্যামেরা | 300K পিক্সেল HD প্রশস্ত কোণ ক্যামেরা (480P), 2MP HD প্রশস্ত কোণ ক্যামেরা (1080P) | ||
| শক্তি সরবরাহ | 12V 5A (DC4.0*1.7) | ||
| অপারেটিং সিস্টেম | Windows / Ubuntu | ||
| যোগাযোগ পদ্ধতি | USB সিরিয়াল পোর্ট | ||
| প্রোগ্রামিং টুলস | Python | ||
| প্যাকেজের ওজন & মাত্রা | DIY কিট: 5.23kg, 512 × 240 × 225 mm স্টার্টার কিট: 4.33kg, 512 × 240 × 225 mm স্ট্যান্ডার্ড কিট: 4.38kg, 512 × 240 × 225 mm এডভান্সড কিট: 5.৬কেজি, ৫১২ × ২৪০ × ২২৫ মিমি |
| আইটেম | স্পেসিফিকেশন | ||
| ব্র্যান্ড | হাইওন্ডার | ||
| পণ্য | SO-ARM101 এম্বডিড ইনটেলিজেন্ট ওপেন-সোর্স রোবোটিক আর্ম | ||
| পণ্যের উপাদান | PLA (পলিল্যাকটিক অ্যাসিড) | ||
| আকার | লিডার আর্ম: ১১১ × ২৩৯ × ৫২৫ মিমি | ফলোয়ার আর্ম: ১১১ × ১৭৩ × ৫৩২ মিমি | ক্যামেরা মাউন্ট: ১৬৬ × ২৫৮ × ৫২৭ মিমি |
| ওজন | লিডার আর্ম: ৬৯৭গ্রাম | ফলোয়ার আর্ম: ৭০৪গ্রাম | ক্যামেরা মাউন্ট: ১১৭৮গ্রাম |
| সার্ভো | HX-10HM বাস সার্ভো ×৬ | HX-30HM বাস সার্ভো ×৬ | / |
| কন্ট্রোলার | বাসলিঙ্কার V3.0 সার্ভো ডিবাগিং বোর্ড | ||
| ক্যামেরা | 300K পিক্সেল HD প্রশস্ত কোণ ক্যামেরা (480P), 2MP HD প্রশস্ত কোণ ক্যামেরা (1080P) | ||
| শক্তি সরবরাহ | 12V 5A (DC4.0*1.7) | ||
| অপারেটিং সিস্টেম | Windows / Ubuntu | ||
| যোগাযোগ পদ্ধতি | USB সিরিয়াল পোর্ট | ||
| প্রোগ্রামিং টুলস | Python | ||
| প্যাকেজের ওজন & মাত্রা | DIY কিট: 5.23kg, 512 × 240 × 225 mm স্টার্টার কিট: 4.33kg, 512 × 240 × 225 mm স্ট্যান্ডার্ড কিট: 4.38kg, 512 × 240 × 225 mm এডভান্সড কিট: 5.৬কেজি, ৫১২ × ২৪০ × ২২৫ মিমি |
ভিজ্যুয়াল বিস্তারিত
ফিচার এবং ডিজাইন


পণ্যের দৃশ্য

অ্যাপ্লিকেশন উদাহরণ

অতিরিক্ত পণ্যের বিস্তারিত




স্পেসিফিকেশন এবং পারফরম্যান্স


প্যাকেজের সামগ্রী



