


Yahboom IMU সেন্সর মডিউল ৬/৯/১০-অক্ষ AHRS, ROS1 ROS2, IIC/UART, টাইপ-C জেটসন/র্যাস্পবেরি পাই-এর জন্য
Yahboom IMU সেন্সর মডিউল ৬/৯/১০-অক্ষ AHRS, ROS1 ROS2, IIC/UART, টাইপ-C জেটসন/র্যাস্পবেরি পাই-এর জন্য
Yahboom
পিকআপের উপলভ্যতা লোড করা যায়নি


পর্যালোচনা
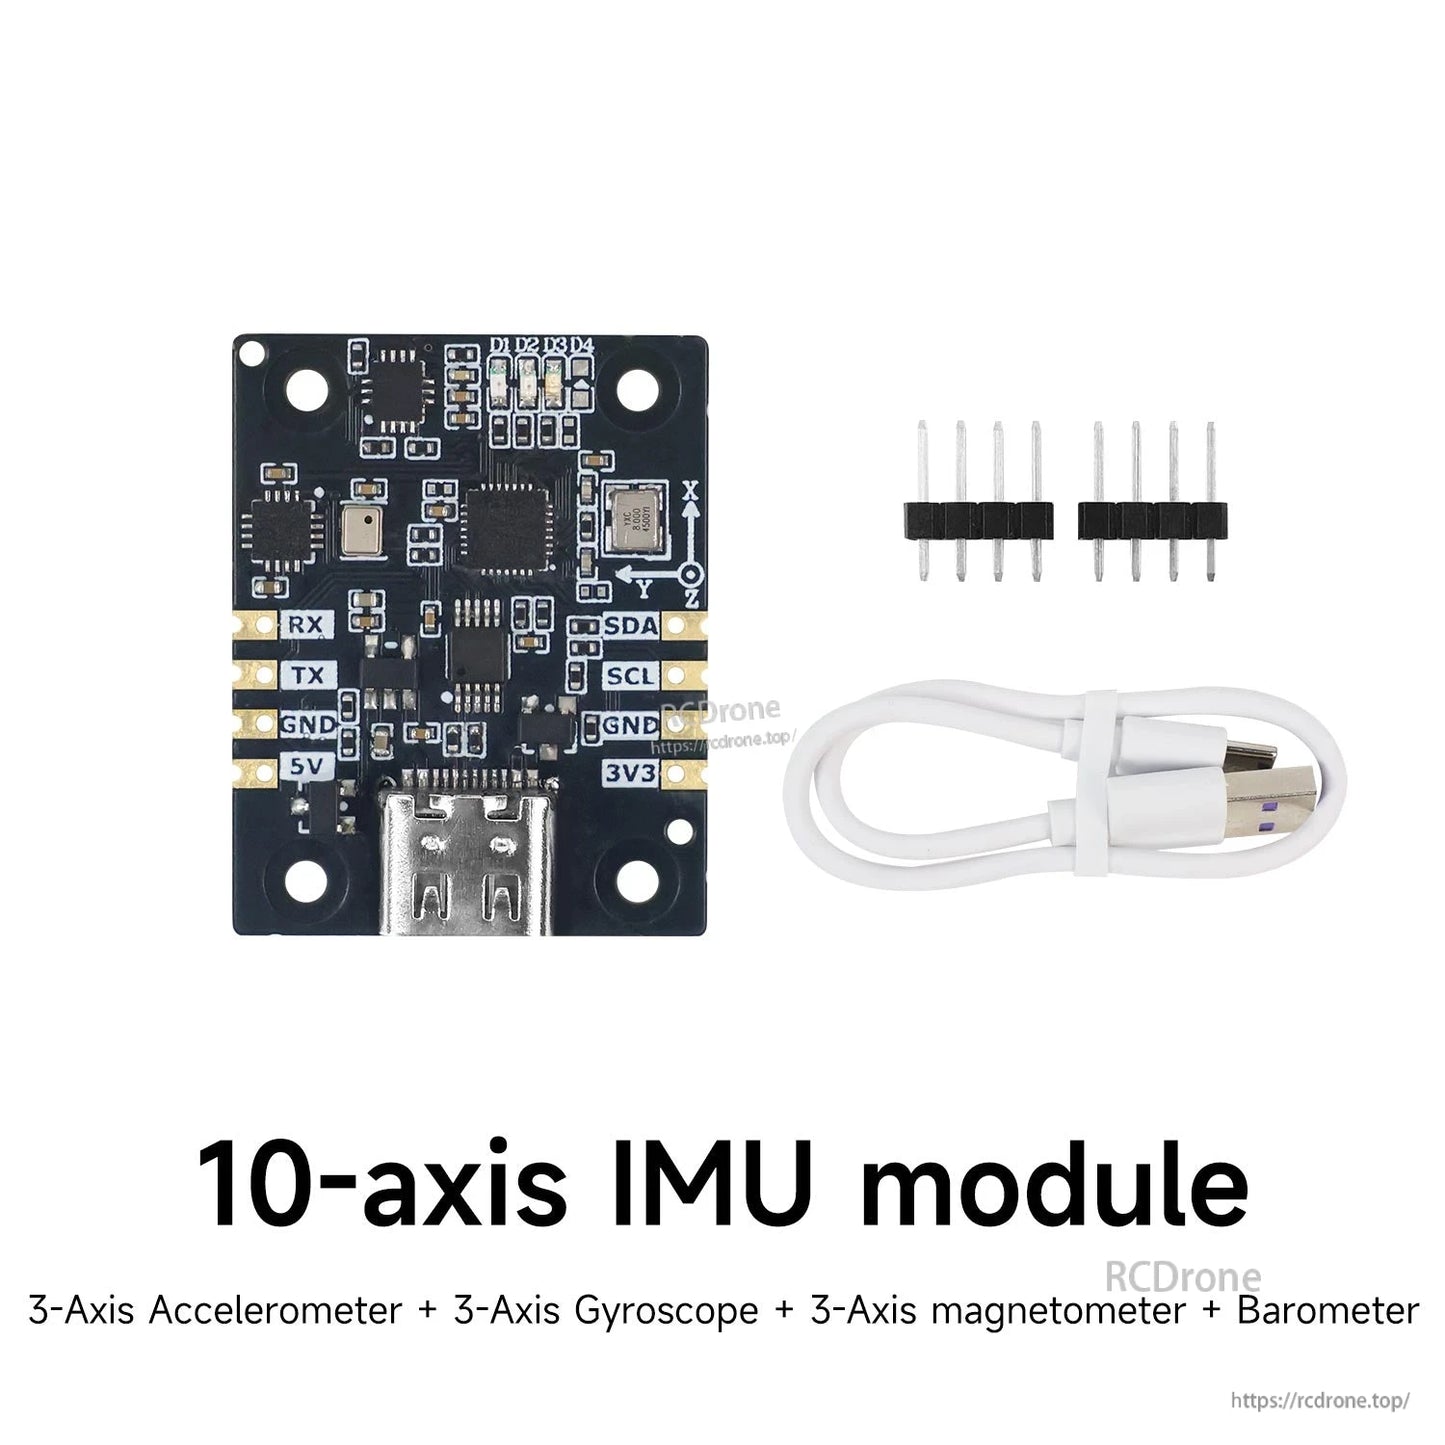
Yahboom IMU সেন্সর মডিউল (6-অক্ষ / 9-অক্ষ / 10-অক্ষ) মাল্টি-অক্ষ MEMS সেন্সরগুলিকে একটি বিল্ট-ইন উচ্চ-প্রদর্শন 32-বিট 72MHz প্রসেসরের সাথে একত্রিত করে রিয়েল-টাইম AHRS মনোভাব গণনা এবং গতিশীল ক্ষতিপূরণের জন্য। জাইরোস্কোপ, অ্যাক্সিলোমিটার, ম্যাগনেটোমিটার (9/10-অক্ষ), এবং ব্যারোমিটার (10-অক্ষ) ডেটা একত্রিত করে, মডিউলটি রোবোটিক্স, ড্রোন, স্মার্ট কৃষি এবং নেভিগেশন অ্যাপ্লিকেশনগুলির জন্য রোল, পিচ এবং ইয়াও সহ গতি/মনোভাব ডেটা আউটপুট করে। এটি IIC (I2C) এবং UART (সিরিয়াল) যোগাযোগ, টাইপ-সি এবং পিন হেডার সংযোগ এবং একটি বিস্তৃত 3.3V/5V ইনপুট ভোল্টেজ সমর্থন করে।
মূল বৈশিষ্ট্যগুলি
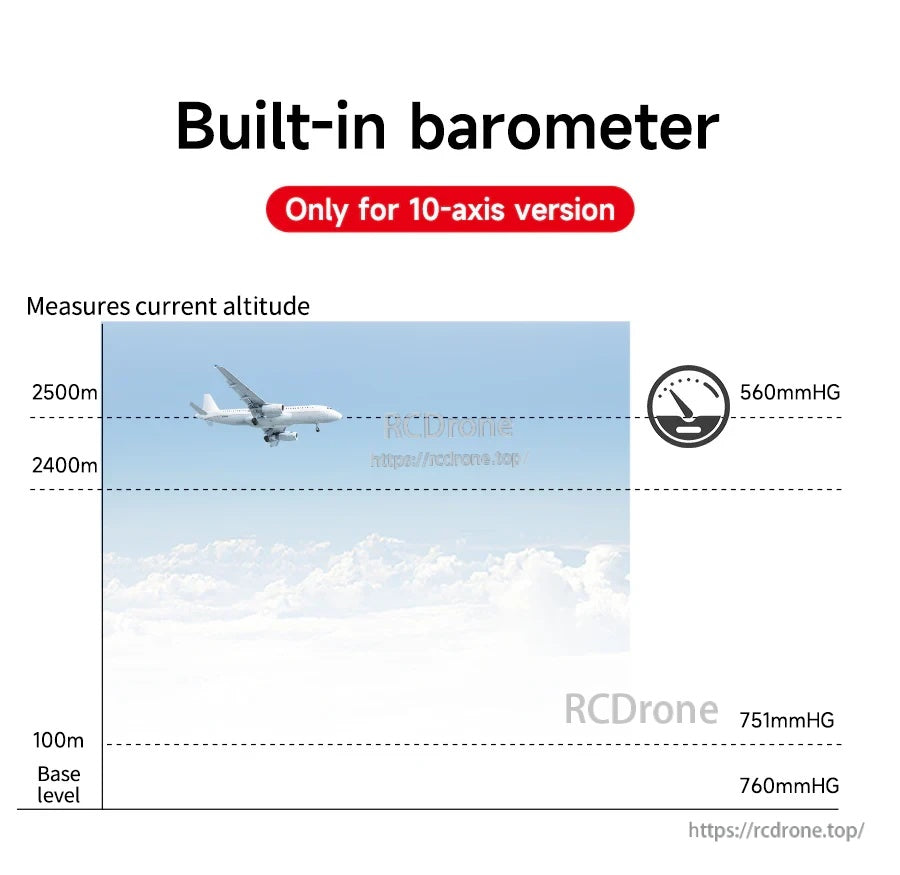
- তিনটি অক্ষ-গণনা বিকল্প: 6-অক্ষ (3-অক্ষ জাইরো + 3-অক্ষ অ্যাক্সিলোমিটার), 9-অক্ষ (+ 3-অক্ষ ম্যাগনেটোমিটার), 10-অক্ষ (+ উচ্চতা-সম্পর্কিত ডেটার জন্য ব্যারোমিটার)।
- একাধিক আউটপুট: ইউলার কোণ, কোয়াটারনিয়ন, ৩-অক্ষীয় কৌণিক গতি, ৩-অক্ষীয় ত্বরণ; ৩-অক্ষীয় চৌম্বকীয় তথ্য (৯/১০-অক্ষ); বায়ুমণ্ডলীয় চাপ/উচ্চতা এবং তাপমাত্রা (১০-অক্ষ)।
- অন্তর্নির্মিত অ্যালগরিদম: মাহোনি ফিল্টার অ্যালগরিদম; AHRS মনোভাব এবং শিরোনাম তথ্য সংমিশ্রণ অ্যালগরিদম (৯/১০-অক্ষ মডেল হিসাবে নির্দিষ্ট); কিছু মডেল DMP পোজ সংমিশ্রণ অ্যালগরিদম তালিকাভুক্ত করে।
- ইন্টারফেস: IIC/সিরিয়াল যোগাযোগ; টাইপ-সি এবং পিন হেডার সংযোগ (মডেল-নির্ভর হিসাবে নির্দিষ্ট)।
- ROS ইকোসিস্টেম সমর্থন: নির্বাচিত মডেলগুলি ROS1/ROS2 সমর্থন করে, RViz ভিজ্যুয়ালাইজেশন ব্যবহারের ক্ষেত্রে সহ।
- উদাহরণ প্ল্যাটফর্ম উল্লেখিত: Arduino, Raspberry Pi, STM32, ESP32, Jetson, RDK, MSPM0, PC।
বিশেষ উল্লেখ
| সংস্করণ / মডিউল | সেন্সর | ডেটা আউটপুট | যোগাযোগ ইন্টারফেস | IIC যোগাযোগের গতি | সিরিয়াল যোগাযোগের গতি | অন্তর্নির্মিত অ্যালগরিদম | ROS পরিবেশগত সমর্থন | বাহ্যিক সম্প্রসারণ | মাত্রা | ওজন |
|---|---|---|---|---|---|---|---|---|---|---|
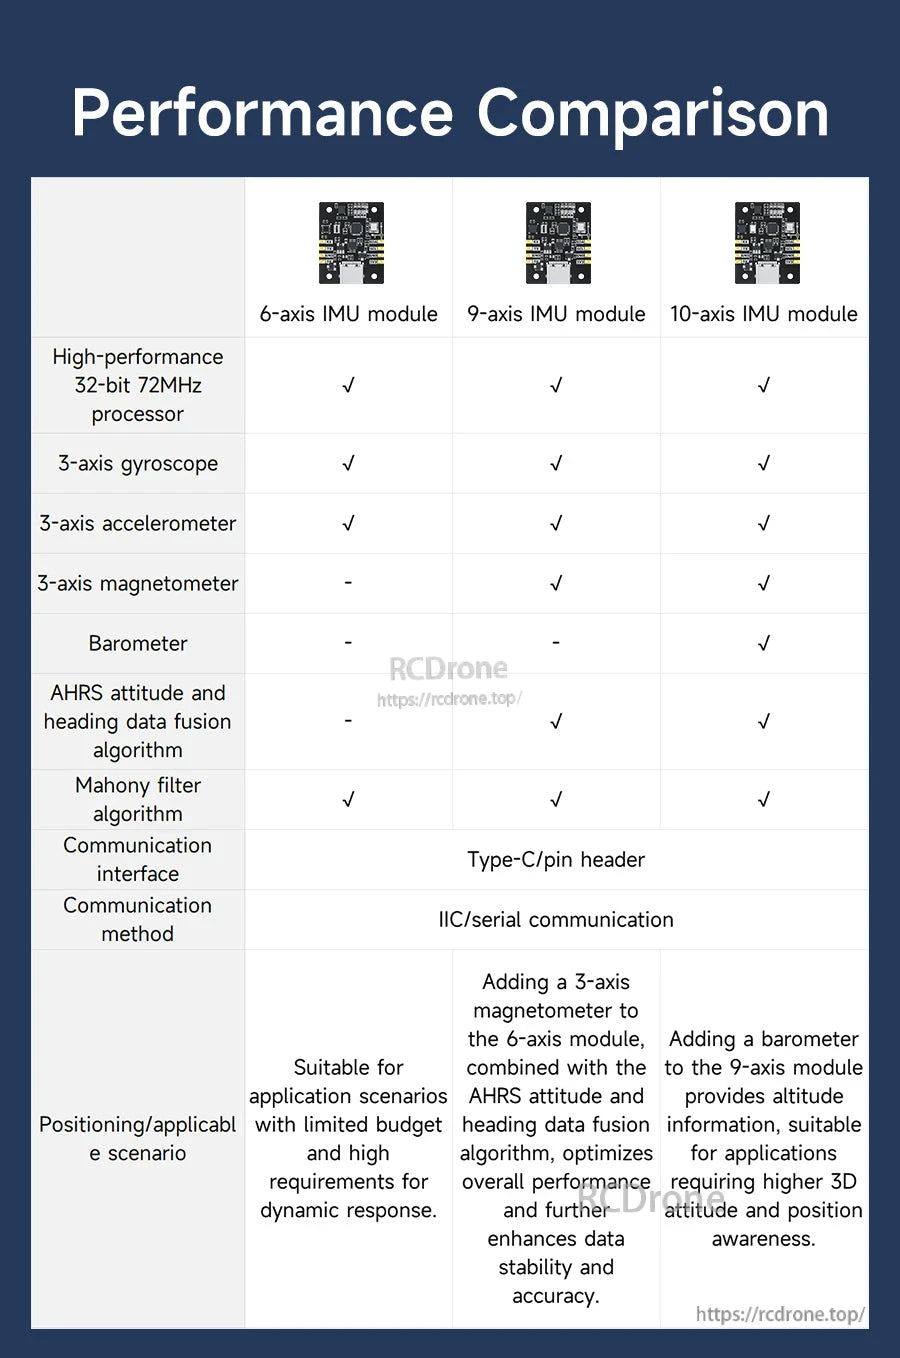
| MPU-6050 6-অক্ষ সেন্সর | 3-অক্ষ জাইরোস্কোপ + 3-অক্ষ অ্যাক্সিলোমিটার | ত্বরণ, কৌণিক বেগ, কোণ, কোয়াটারনিয়ন | IIC ইন্টারফেস (পিন হেডার) | সর্বাধিক 400KHz | / | DMP পোজ ফিউশন অ্যালগরিদম | / | একটি বাহ্যিক ম্যাগনেটোমিটার মডিউলের সাথে সংযুক্ত করা যেতে পারে | 21মিমি x 16মিমি | 1.6g |
| উচ্চ নির্ভুলতা ৬-অক্ষ মনোভাব সেন্সর | ৩-অক্ষ জাইরোস্কোপ + ৩-অক্ষ অ্যাক্সিলোমিটার | ত্বরণ, কৌণিক বেগ, কোণ, কোয়াটারনিয়ন | IIC ইন্টারফেস (পিন হেডার) + সিরিয়াল পোর্ট ইন্টারফেস (পিন হেডার) + টাইপ-C | সর্বাধিক ১০০KHz | ১১৫২০০bps | মাহোনি ফিল্টারিং অ্যালগরিদম | ROS1/ROS2 সমর্থন করে | / | ২৪.৫মিমি x ৩১মিমি | ৩.৯g |
| উচ্চ নির্ভুলতা ৯-অক্ষ মনোভাব সেন্সর | ৩-অক্ষ জাইরোস্কোপ + ৩-অক্ষ অ্যাক্সিলোমিটার + ৩-অক্ষ ম্যাগনেটোমিটার | ত্বরণ, কৌণিক বেগ, কোণ, কোয়াটারনিয়ন, চৌম্বক ক্ষেত্র | IIC ইন্টারফেস (পিন হেডার) + সিরিয়াল পোর্ট ইন্টারফেস (পিন হেডার) + টাইপ-C | সর্বাধিক ১০০KHz | ১১৫২০০bps | মাহোনি ফিল্টারিং অ্যালগরিদম + AHRS মনোভাব ডেটা ফিউশন অ্যালগরিদম | ROS1/ROS2 সমর্থন করে | / | ২৪.৫মিমি x ৩১মিমি | ৩.9g |
| উচ্চ নির্ভুলতা 10-অক্ষ মনোভাব সেন্সর | 3-অক্ষ জাইরোস্কোপ + 3-অক্ষ অ্যাক্সিলোমিটার + 3-অক্ষ ম্যাগনেটোমিটার + ব্যারোমিটার | ত্বরণ, কৌণিক বেগ, কোণ, চৌম্বক ক্ষেত্র, বায়ু চাপ, উচ্চতা, তাপমাত্রা, কোয়াটারনিয়ন | IIC ইন্টারফেস (পিন হেডার) + সিরিয়াল পোর্ট ইন্টারফেস (পিন হেডার) + টাইপ-C | সর্বাধিক 100KHz | 115200bps | মাহোনি ফিল্টারিং অ্যালগরিদম + AHRS মনোভাব ডেটা ফিউশন অ্যালগরিদম | ROS1/ROS2 সমর্থন করে | / | 24.5mm x 31mm | 3.9g |
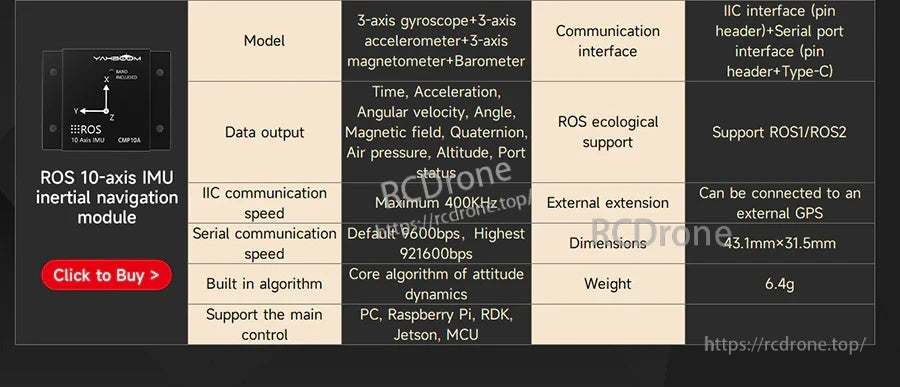
| ROS 10-অক্ষ IMU জড়তা ন্যাভিগেশন মডিউল | 3-অক্ষ জাইরোস্কোপ + 3-অক্ষ অ্যাক্সিলোমিটার + 3-অক্ষ ম্যাগনেটোমিটার + ব্যারোমিটার | সময়, ত্বরণ, কৌণিক বেগ, কোণ, চৌম্বক ক্ষেত্র, কোয়াটারনিয়ন, বায়ু চাপ, উচ্চতা, পোর্ট স্থিতি | IIC ইন্টারফেস (পিন হেডার) + সিরিয়াল পোর্ট ইন্টারফেস (পিন হেডার) + টাইপ-C | সর্বাধিক 400KHz | ডিফল্ট 9600bps, সর্বোচ্চ 921600bps | অ্যাটিটিউড ডায়নামিক্সের মূল অ্যালগরিদম | ROS1/ROS2 সমর্থন করে | একটি বাহ্যিক GPS এর সাথে সংযুক্ত করা যেতে পারে | 43.1mm x 31.5mm | 6.4g |
অতিরিক্ত নোট প্রদর্শিত: ডেটা আপডেট রেট সর্বাধিক 100Hz (উচ্চ-নির্ভুলতা IMU অ্যাটিটিউড সেন্সর সিরিজের জন্য)।
প্রয়োগসমূহ
- রোবটের ভারসাম্য, নেভিগেশন, এবং মনোভাব স্থিতিশীলতা
- ড্রোন ফ্লাইট নিয়ন্ত্রণ এবং গতি ট্র্যাকিং
- ROS1/ROS2 ভিজুয়ালাইজেশন এবং RViz-এ IMU ডেটা প্রদর্শন
- MCU বা লিনাক্স কন্ট্রোলার গণনা উদাহরণ (STM32/MSPM0/ESP32/Arduino/Pico/Raspberry Pi/Jetson series/RDK series)
ইন্টিগ্রেশন বা সামঞ্জস্যতা প্রশ্নের জন্য (ইন্টারফেস, ROS ব্যবহার, বা প্ল্যাটফর্ম নির্বাচন), যোগাযোগ করুন [email protected] or ভিজিট https://rcdrone.top/.
ম্যানুয়ালস
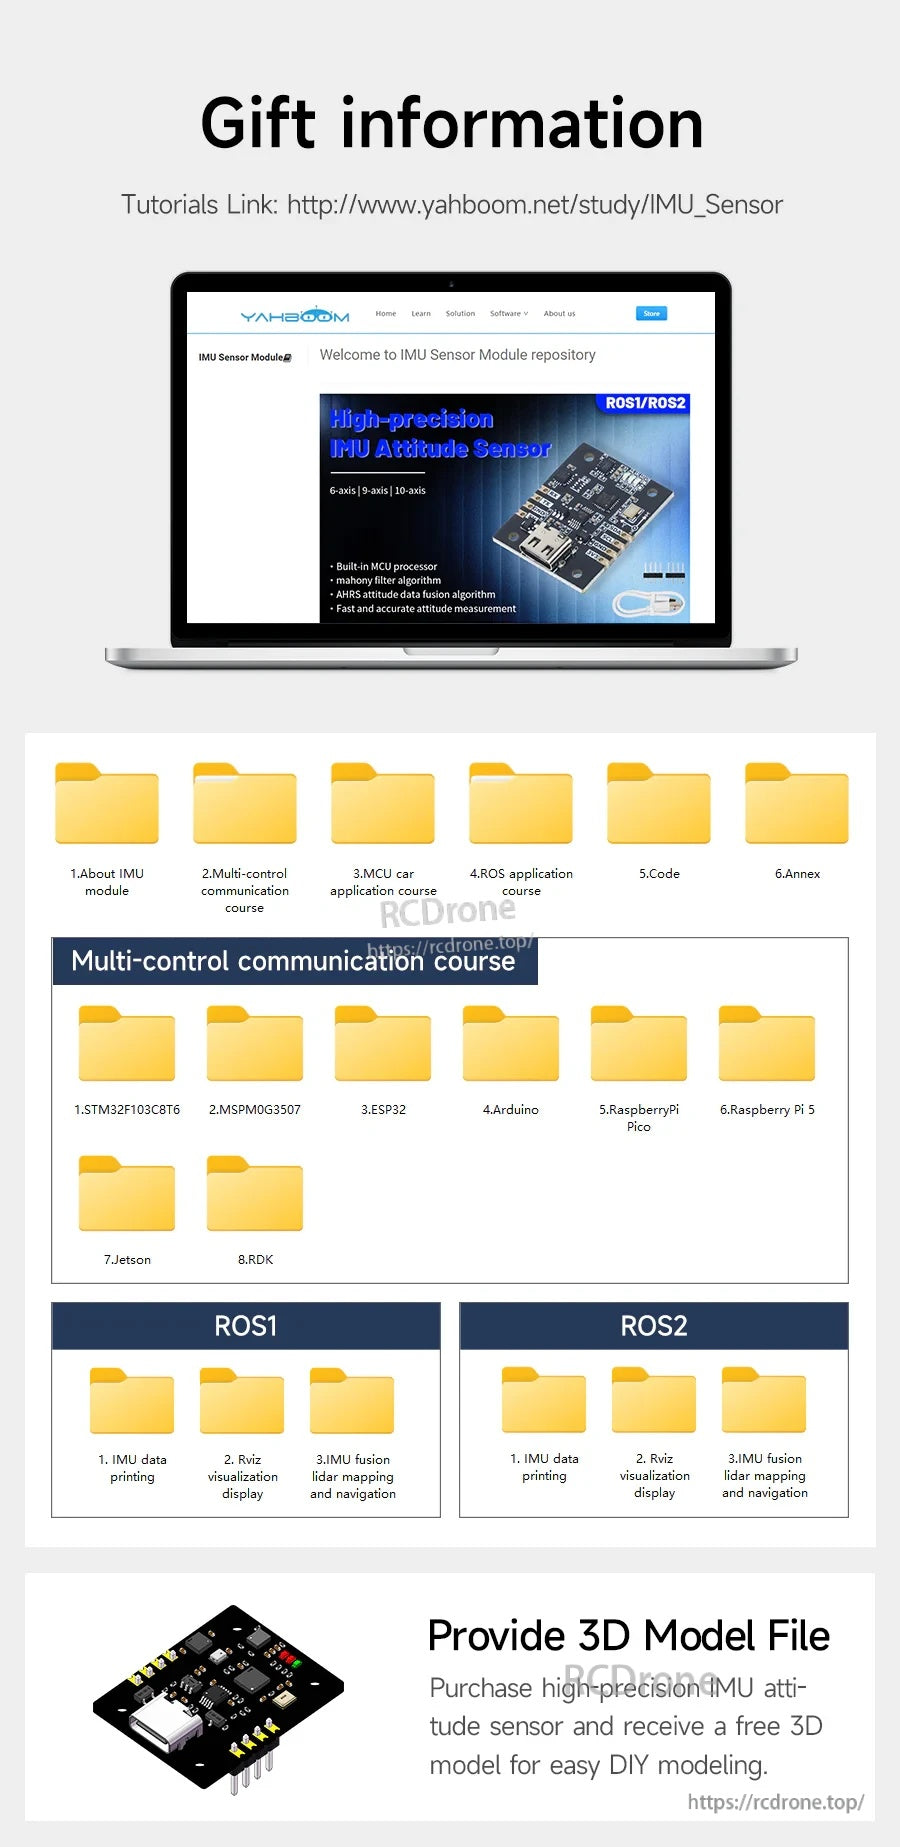
টিউটোরিয়াল: Yahboom IMU সেন্সর মডিউলস
বিস্তারিত
রোবোটিক্স প্রকল্প, ড্রোন এবং নেভিগেশন-কেন্দ্রিক প্ল্যাটফর্মের জন্য স্থিতিশীল মনোভাব এবং গতি প্রতিক্রিয়া।
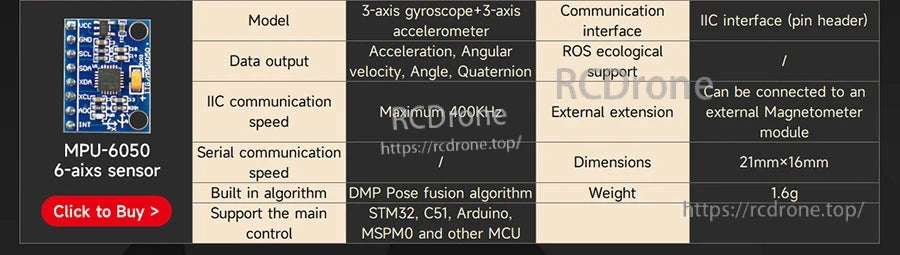
যখন আপনার একটি কমপ্যাক্ট I2C IMU প্রয়োজন হয় তখন MPU-6050 6-অক্ষ বিকল্পটি নির্বাচন করুন যা ত্বরণ, কৌণিক বেগ, এবং কোণ/কোয়াটারনিয়ন আউটপুট প্রদান করে।
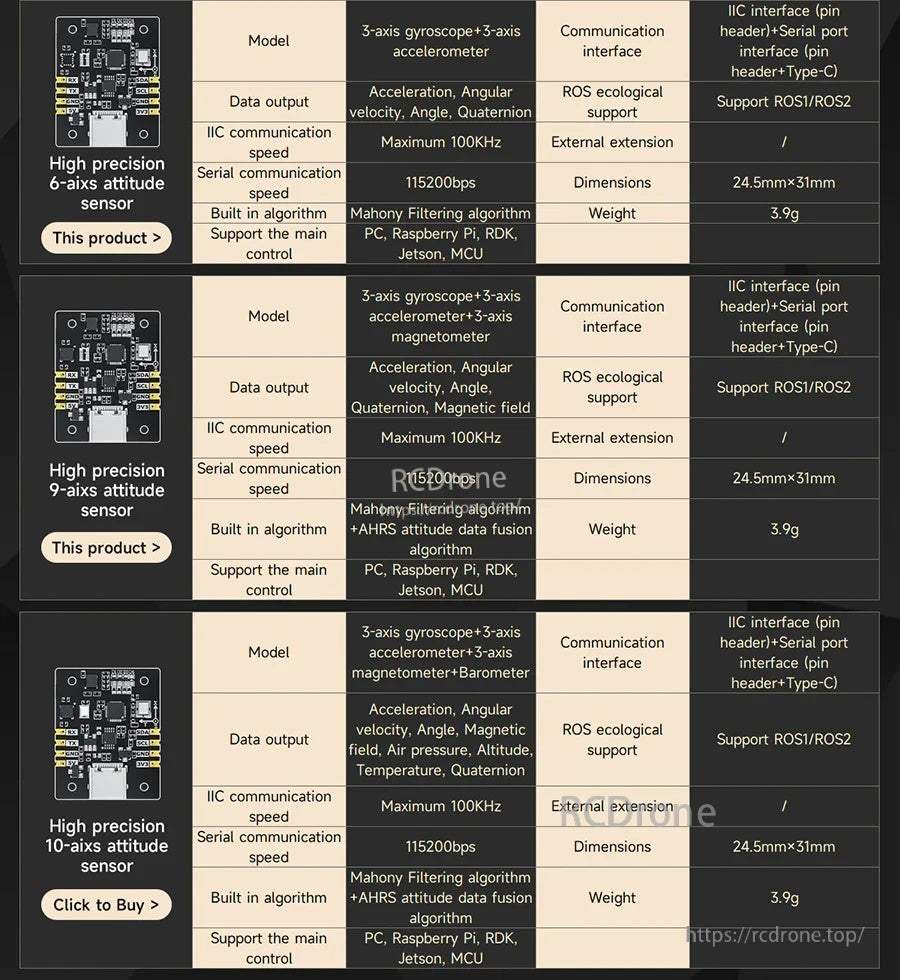
তিনটি সংস্করণ আপনার প্রকল্পের সাথে মিল করা সহজ করে তোলে: মূল গতির জন্য ৬-অক্ষ, হেডিংয়ের জন্য ৯-অক্ষ, এবং উচ্চতা-সচেতন নেভিগেশনের জন্য ১০-অক্ষ।
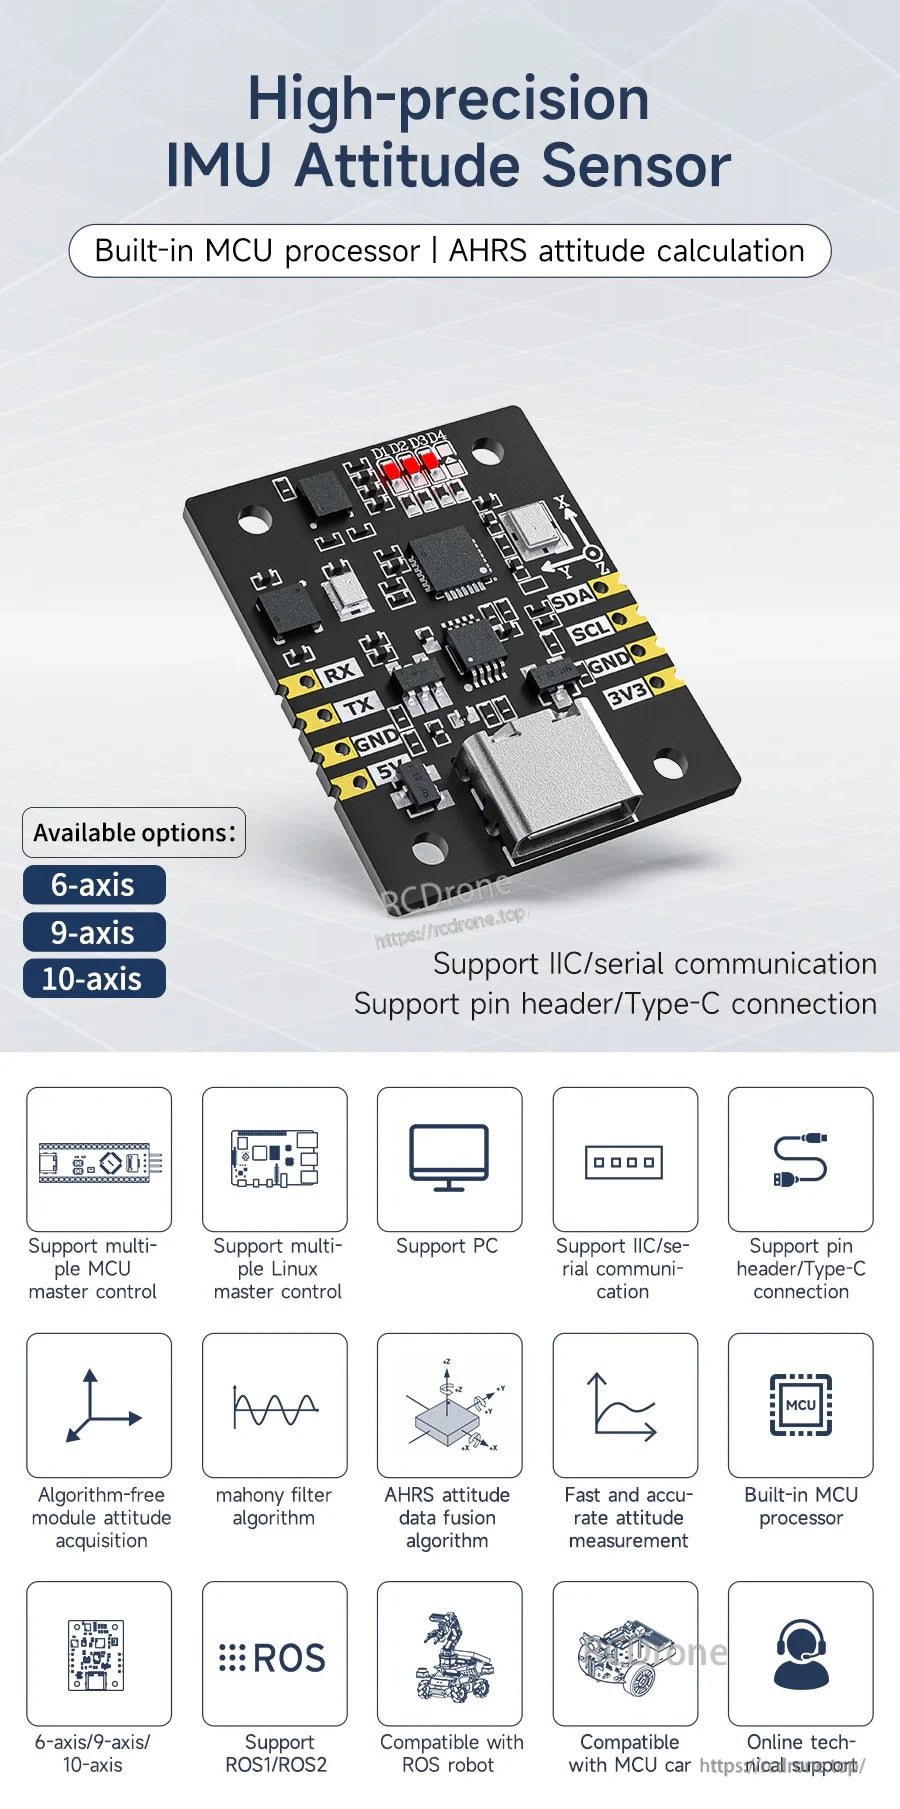
একটি বিল্ট-ইন MCU বাস্তব-সময়ের AHRS মনোভাব গণনা সক্ষম করে নমনীয় I2C বা UART ওয়্যারিং এবং টাইপ-সি সংযোগের সাথে।
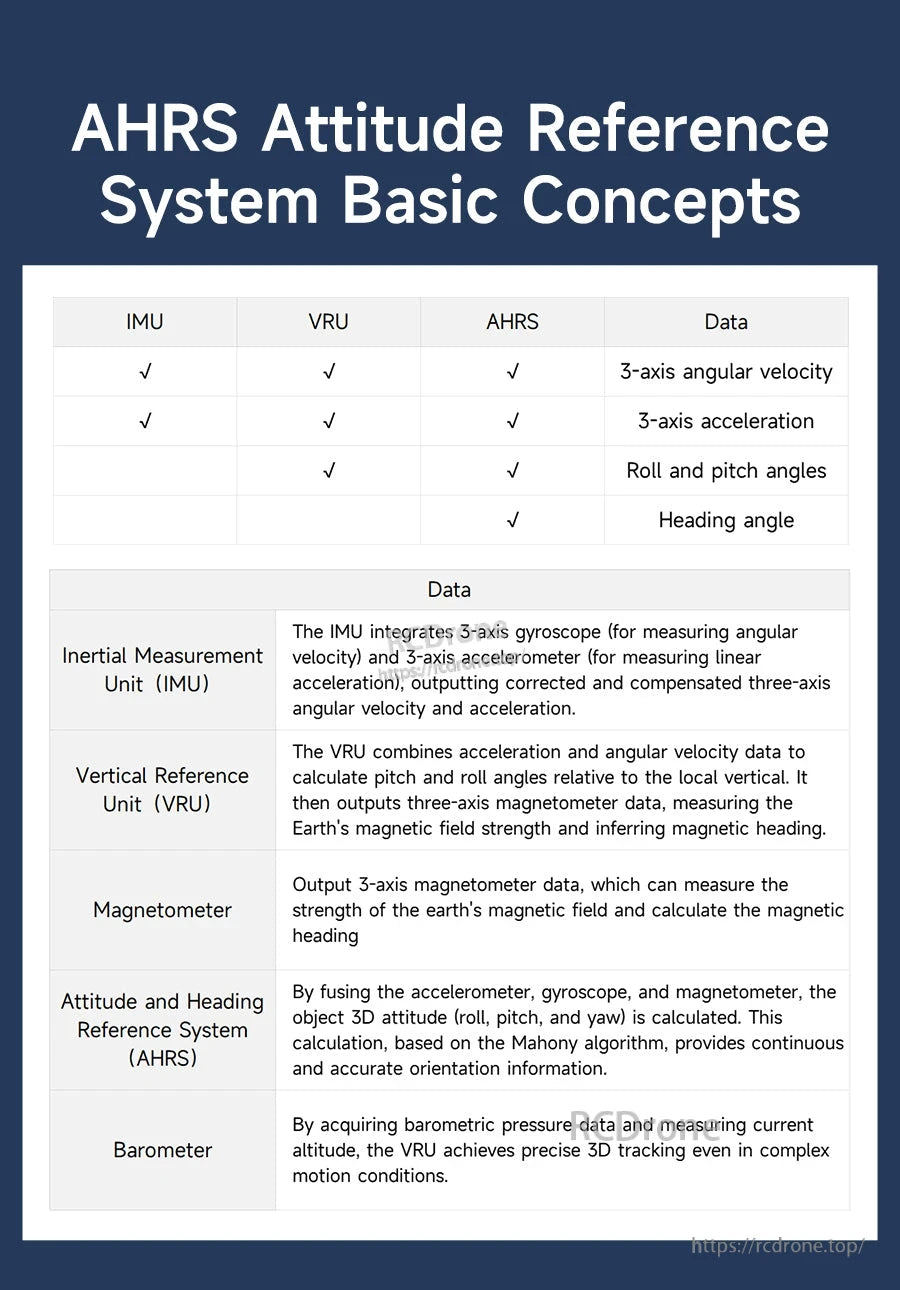
IMU, VRU, এবং AHRS ধারণাগুলি স্পষ্ট করে যে আপনি কোন ডেটা আশা করতে পারেন—কৌণিক বেগ, ত্বরণ, রোল/পিচ, এবং হেডিং।
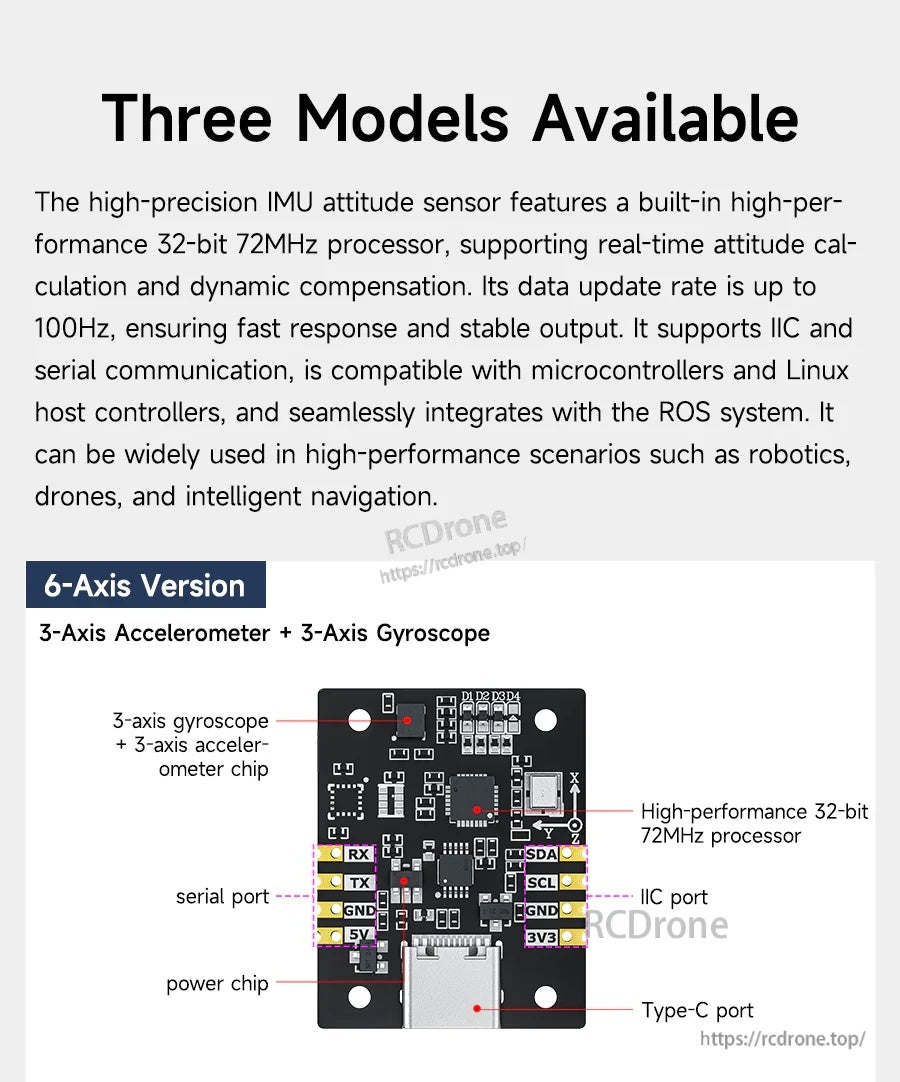
৬-অক্ষের সংস্করণটি জাইরো + অ্যাক্সিলোমিটারকে সংহত করে এবং UART, I2C, এবং USB‑C পাওয়ার/সংযোগ পয়েন্টগুলিতে স্পষ্ট অ্যাক্সেস প্রদান করে।
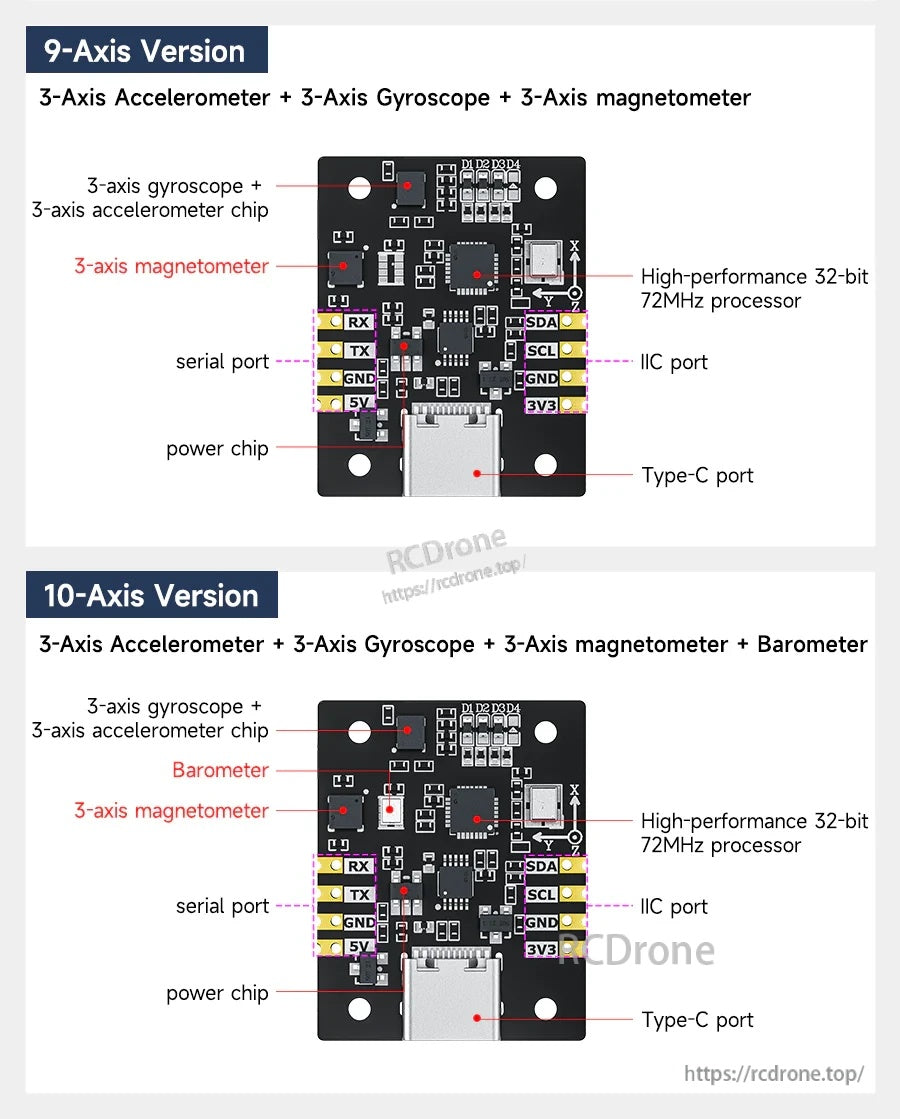
ম্যাগনেটোমিটার-ভিত্তিক হেডিংয়ের জন্য ৯-অক্ষের মডেলটি বেছে নিন, অথবা উচ্চতা-সম্পর্কিত অ্যাপ্লিকেশনের জন্য বারোমিটার ডেটা যোগ করতে ১০-অক্ষের মডেলটি বেছে নিন।
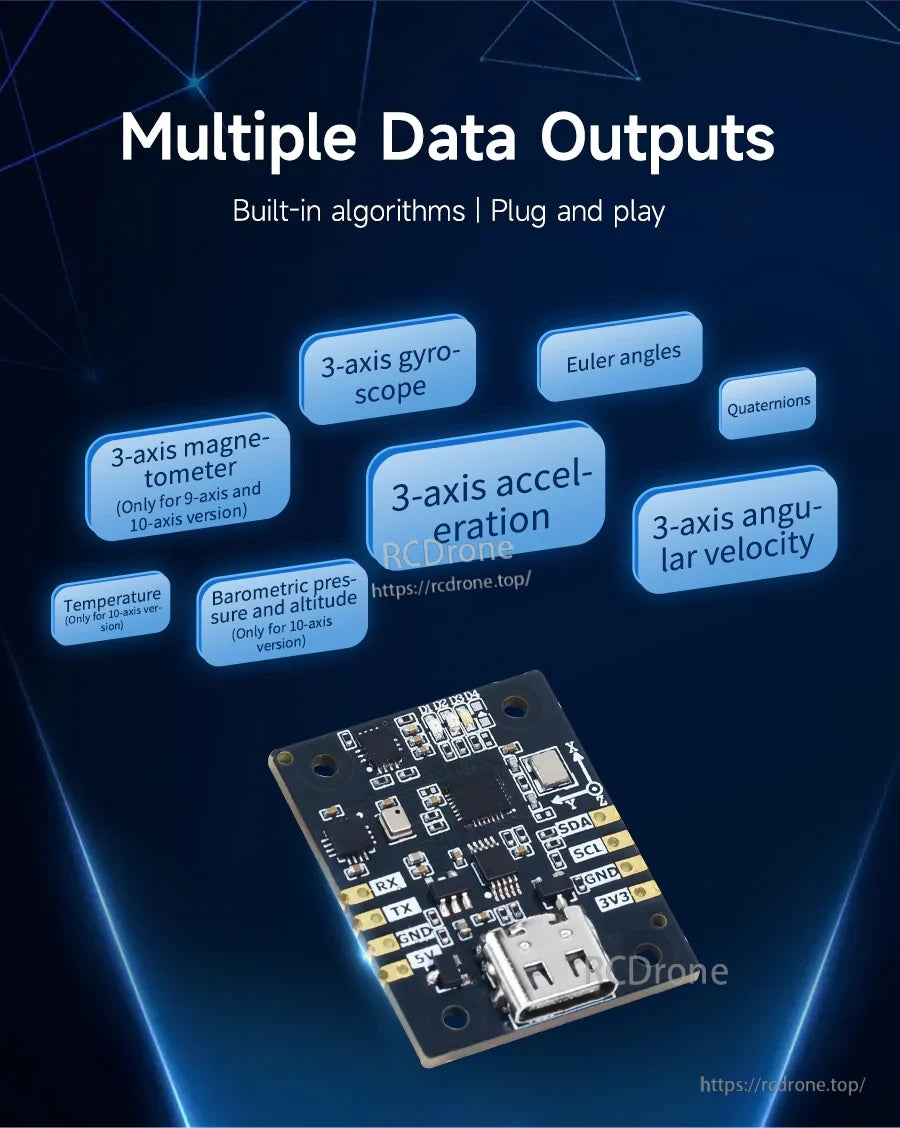
আউটপুট বিকল্পগুলির মধ্যে রয়েছে ইউলার কোণ, কোয়াটারনিয়ন, ৩-অক্ষের ত্বরণ, এবং ৩-অক্ষের কৌণিক বেগ, উচ্চ-অক্ষের সংস্করণগুলিতে অতিরিক্ত ম্যাগনেটোমিটার/বারোমিটার ডেটা সহ।
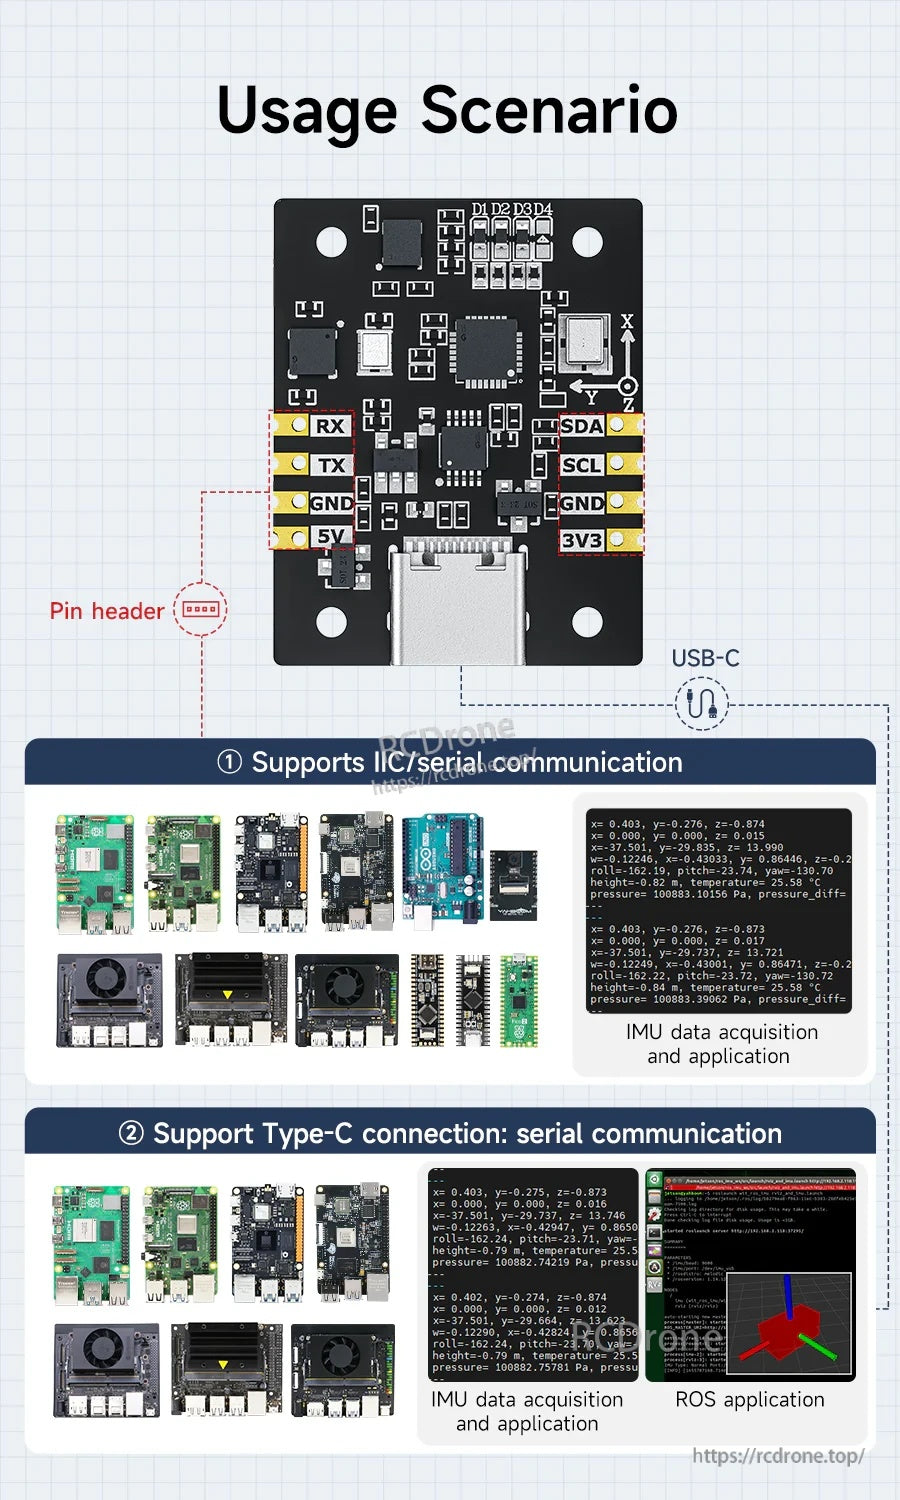
পিন হেডার বা USB‑C এর মাধ্যমে সংযুক্ত করুন, তারপর মাইক্রোকন্ট্রোলার, লিনাক্স হোস্ট বা ROS টুলগুলিতে ডেভেলপমেন্ট এবং টেস্টিংয়ের জন্য IMU ডেটা স্ট্রিম করুন।
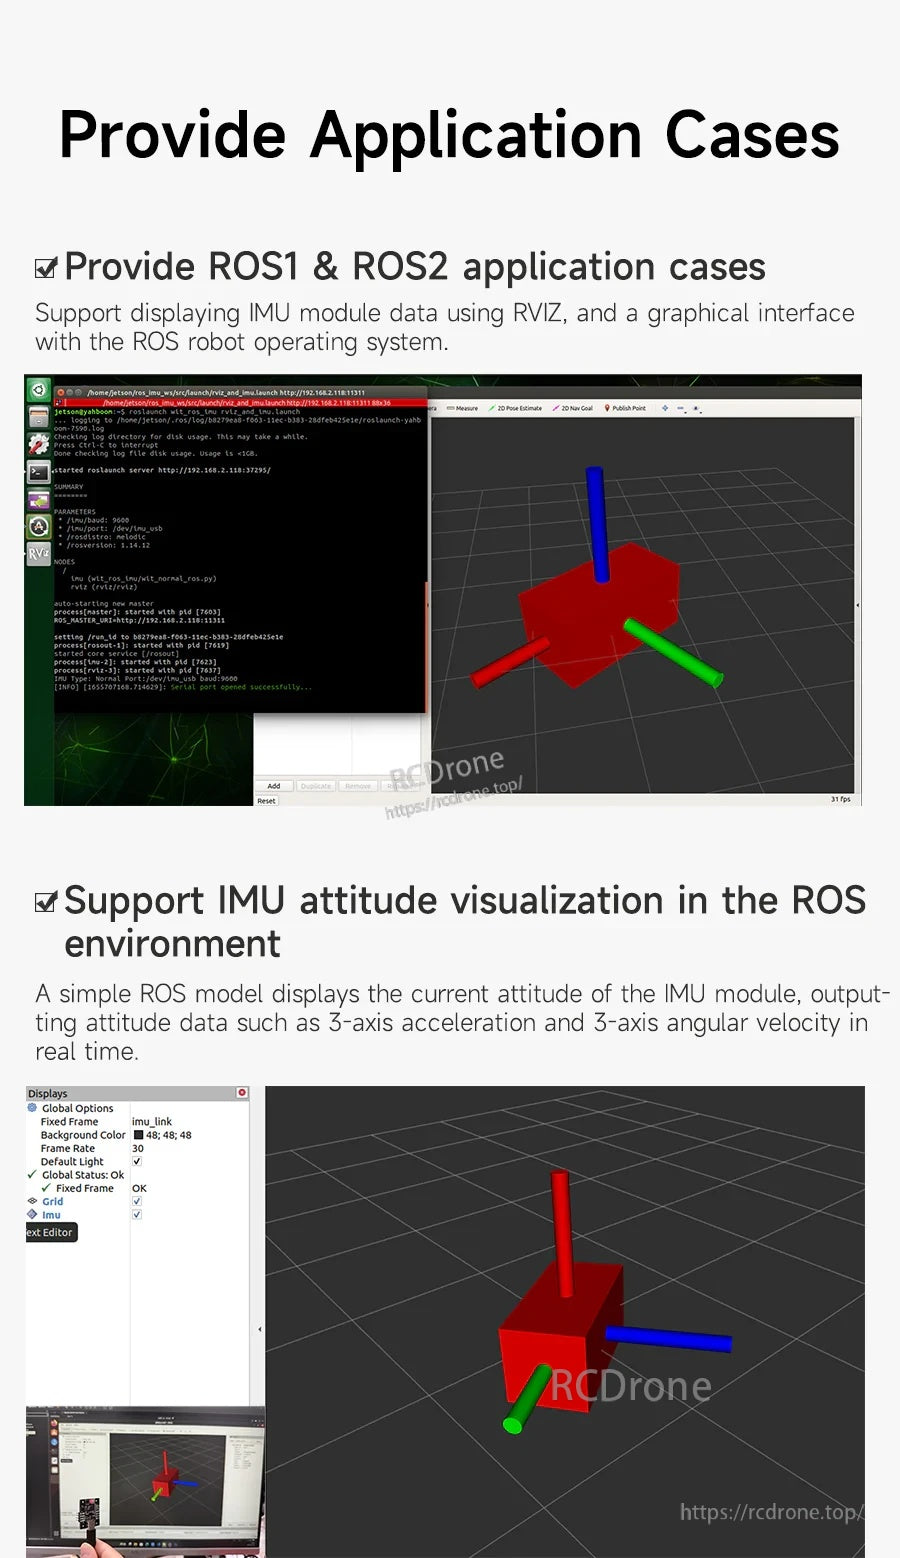
ROS1/ROS2 উদাহরণগুলি IMU অ্যাটিটিউড ডেটার জন্য RViz ভিজ্যুয়ালাইজেশন সমর্থন করে ব্রিং-আপ এবং ইন্টিগ্রেশনের সময়।
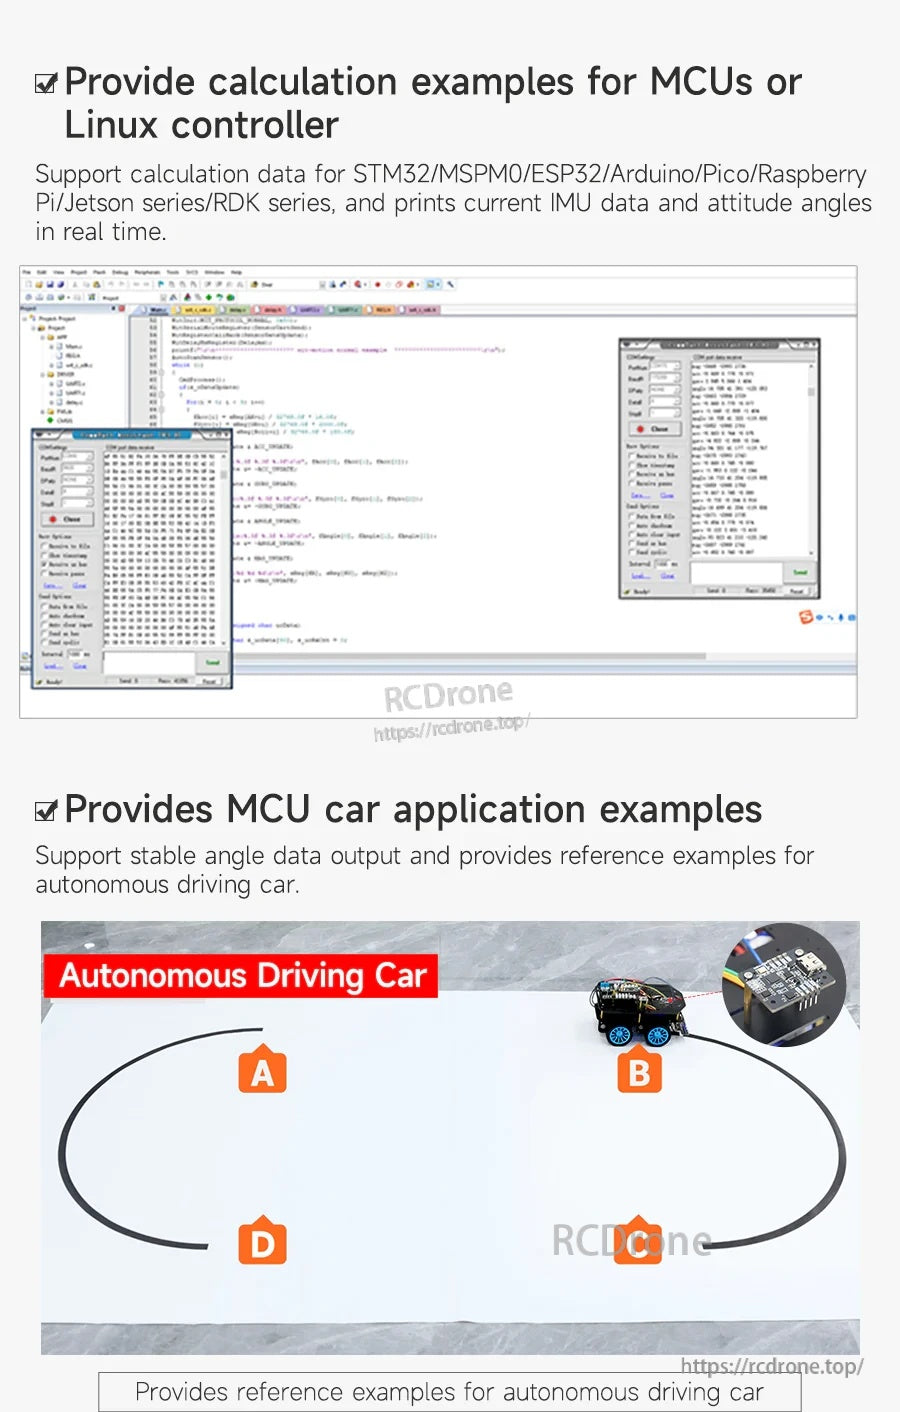
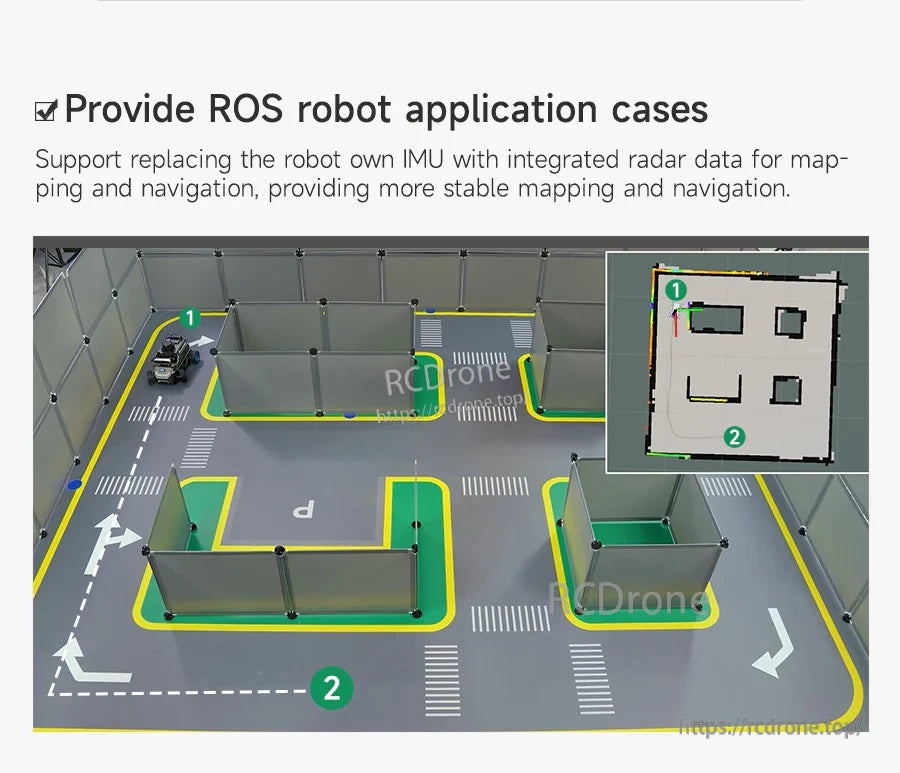
মোবাইল রোবটের জন্য, IMU ফিউশন সাধারণ ইনডোর কোর্স লেআউটগুলিতে ম্যাপিং এবং নেভিগেশন স্থিতিশীলতা উন্নত করতে পারে।
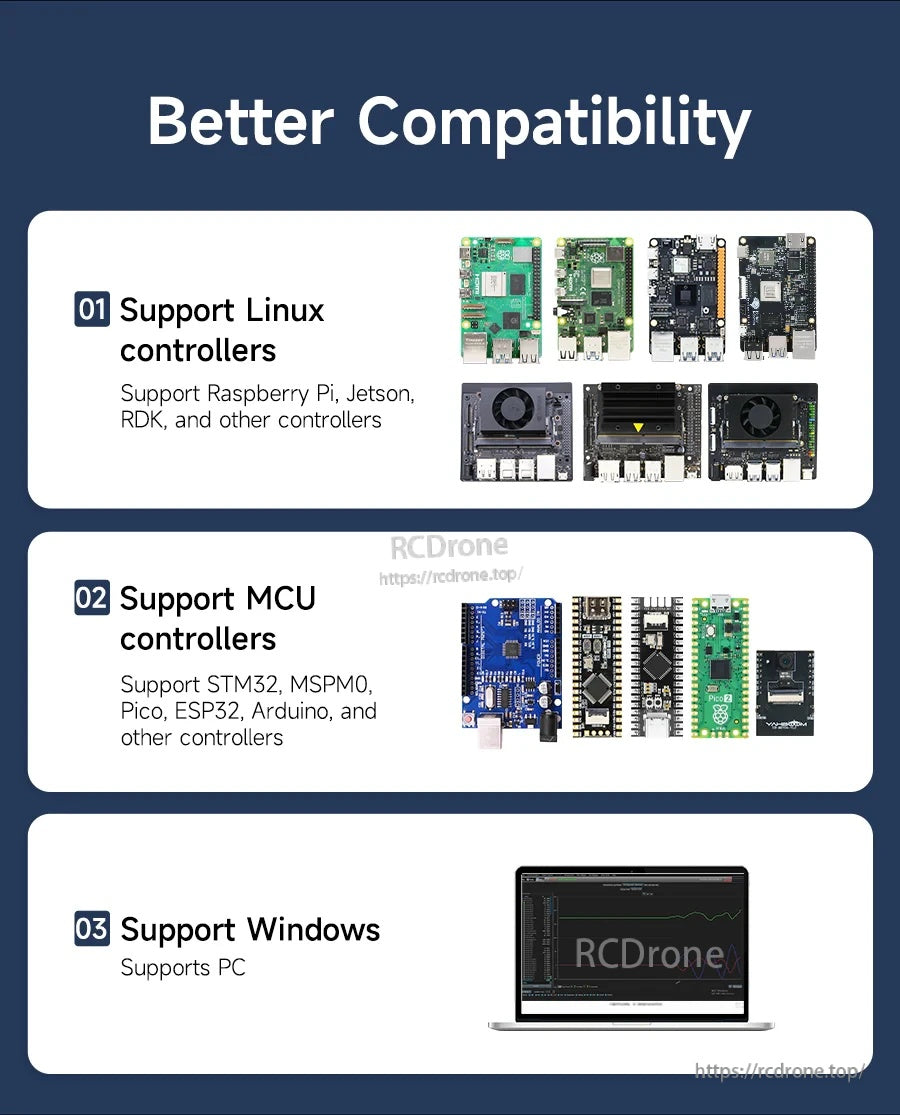
বিস্তৃত কন্ট্রোলার সমর্থন আপনাকে Raspberry Pi/Jetson-ক্লাস লিনাক্স হোস্ট, সাধারণ MCU বা একটি Windows PC তে দ্রুত প্রোটোটাইপ করতে সহায়তা করে।
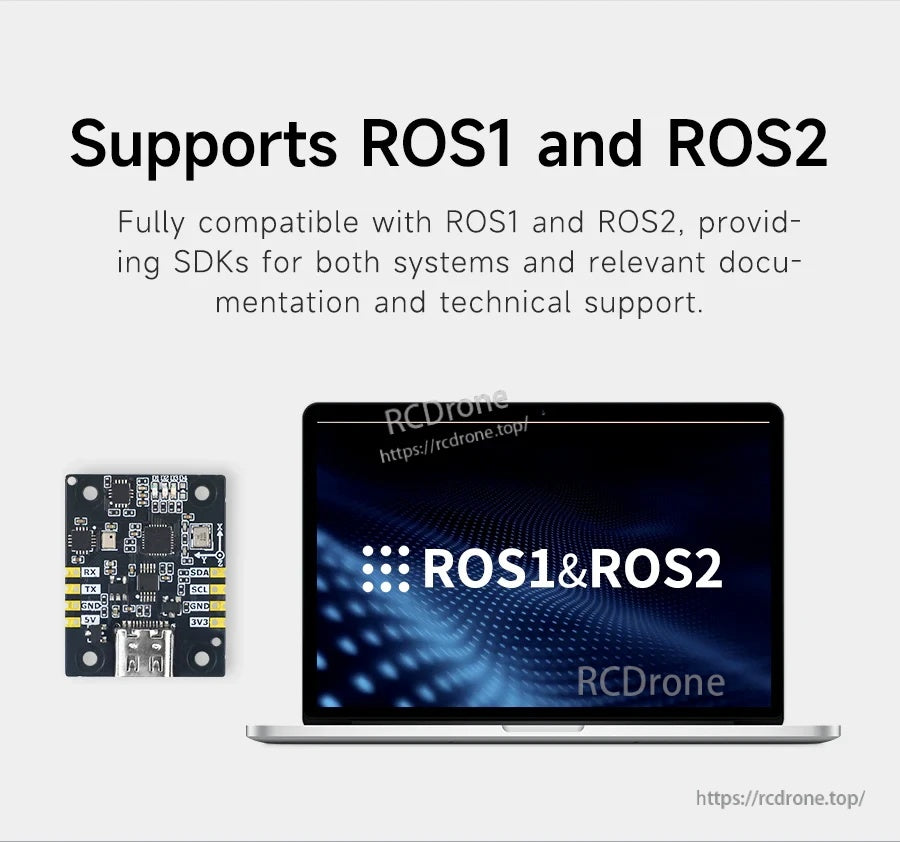
Yahboom IMU সেন্সর মডিউলটি ROS1 এবং ROS2 সামঞ্জস্যতার সাথে রোবোটিক্স ডেভেলপমেন্ট ওয়ার্কফ্লোতে উপস্থাপিত হয়েছে।
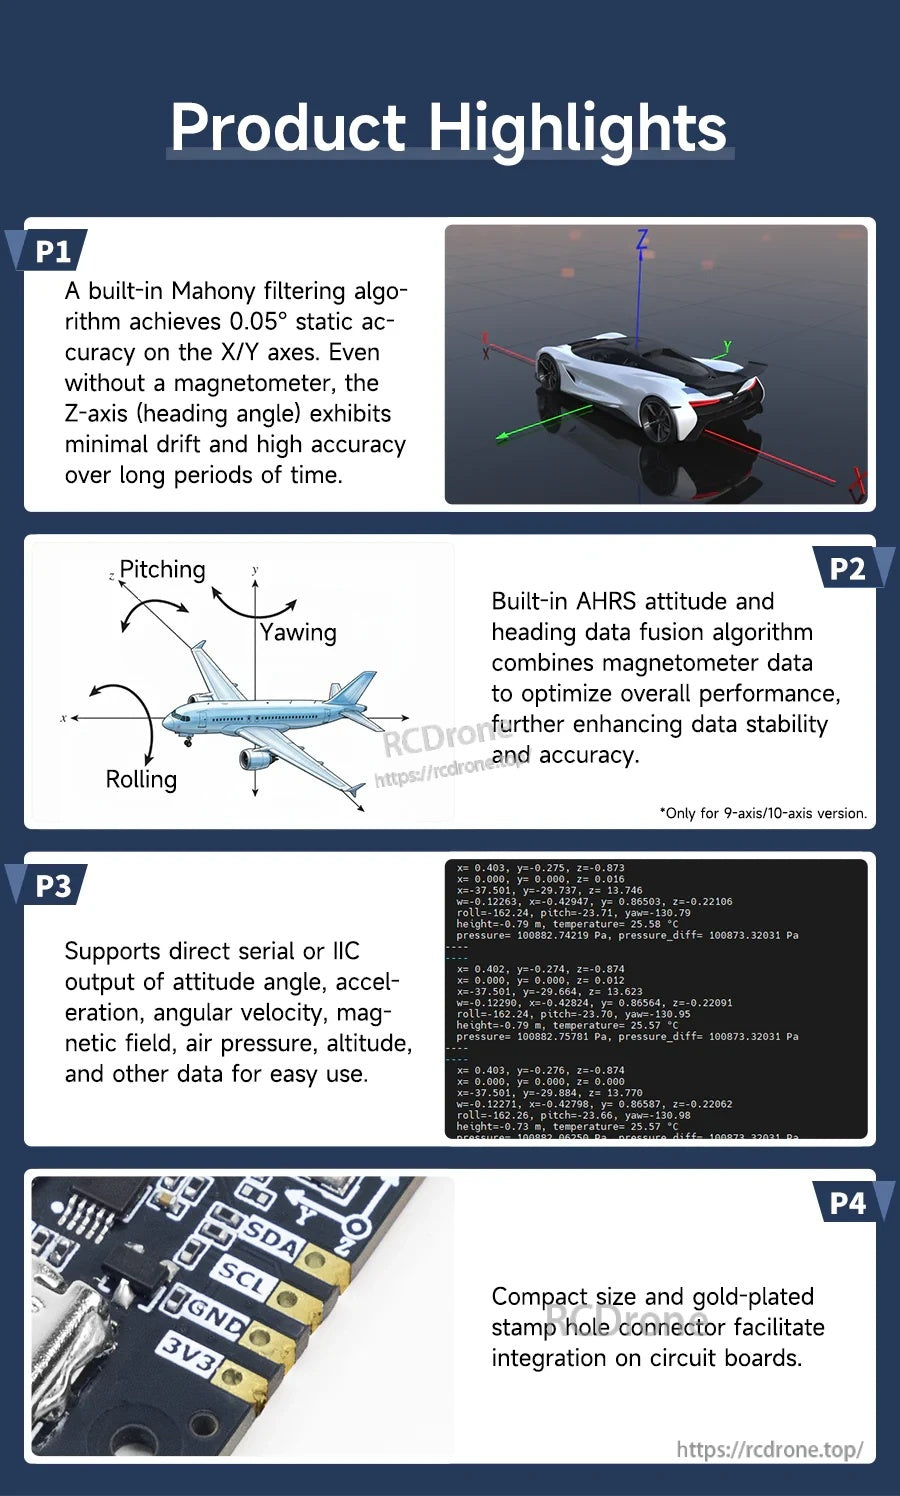
Yahboom IMU সেন্সর AHRS অ্যাটিটিউড এবং হেডিং আউটপুট সমর্থন করে এবং সার্কিট বোর্ডে সহজ ইন্টিগ্রেশনের জন্য SDA/SCL I2C প্যাড ব্যবহার করে।
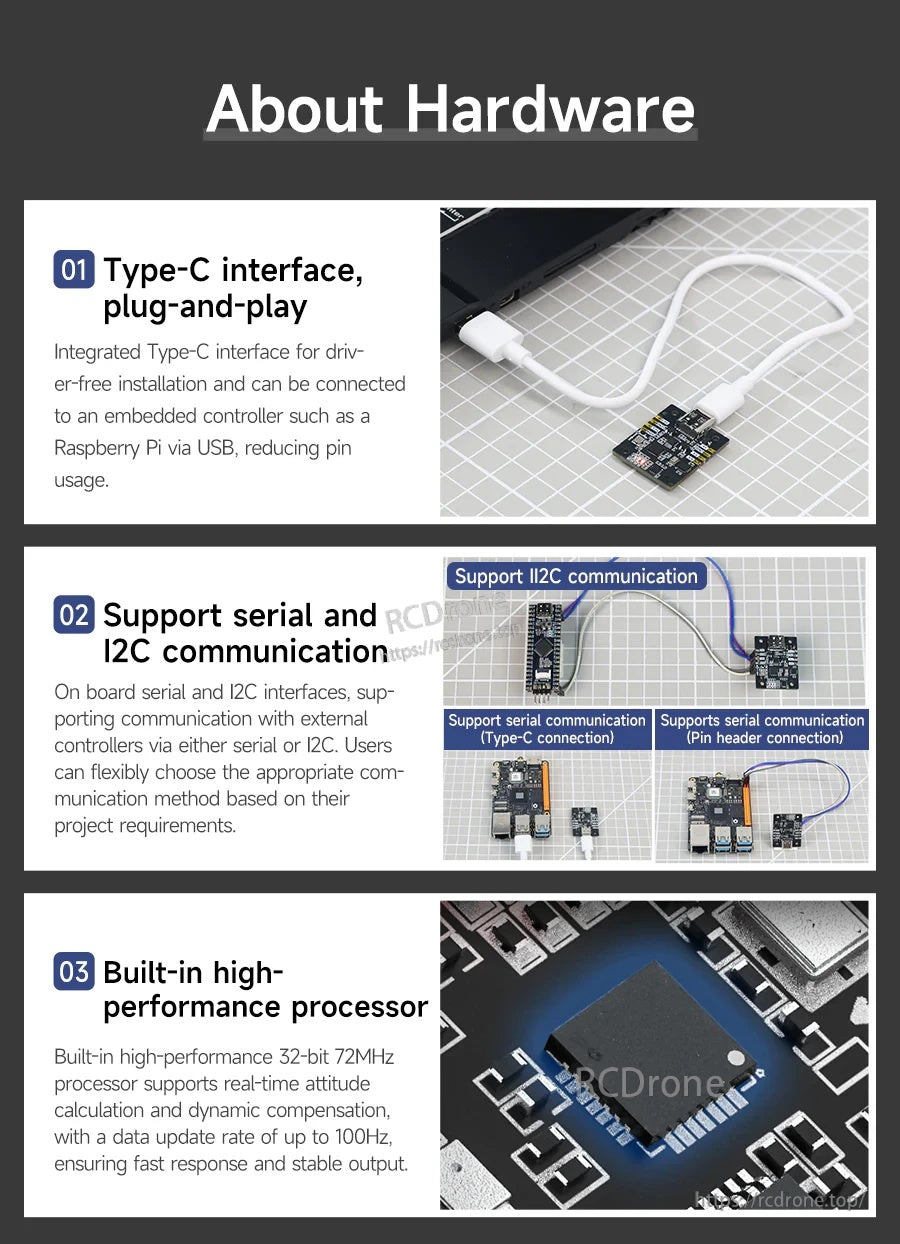
Yahboom IMU সেন্সর মডিউলটি একটি USB-C ইন্টারফেস ব্যবহার করে এবং I2C বা সিরিয়াল সংযোগ সমর্থন করে, যা কন্ট্রোলারের সাথে নমনীয় সংহতকরণের জন্য উপযুক্ত।
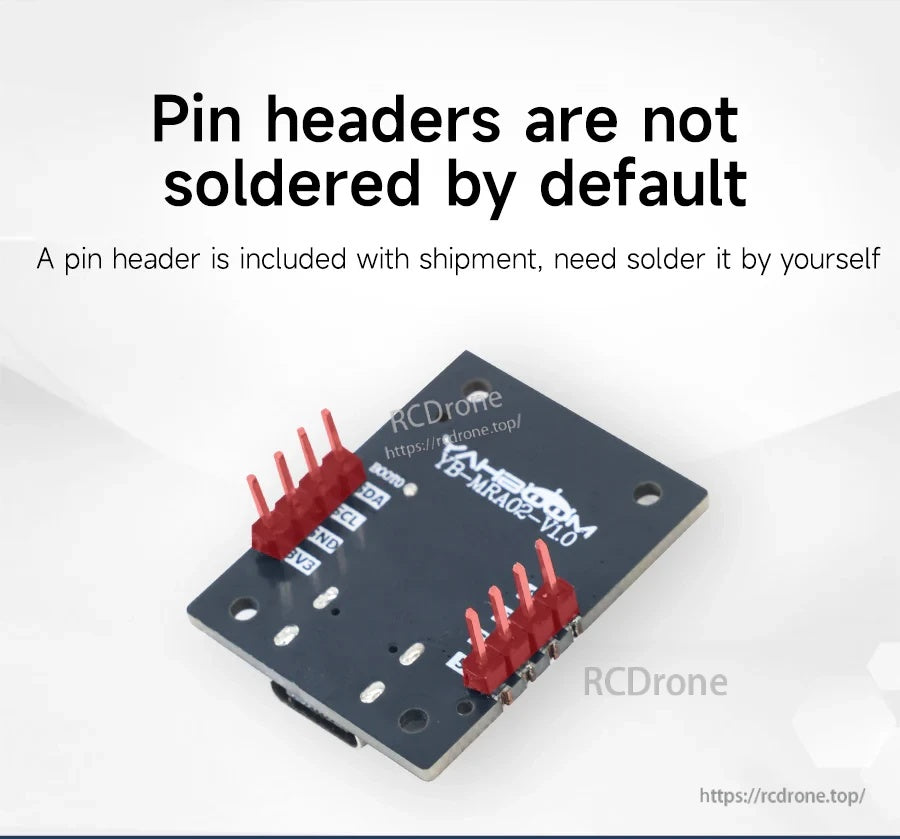
Yahboom IMU সেন্সর মডিউল প্যাকেজে পিন হেডার অন্তর্ভুক্ত থাকে, তবে সেগুলি ডিফল্টভাবে সোল্ডার করা থাকে না এবং ব্যবহারের জন্য সোল্ডার করতে হয়।
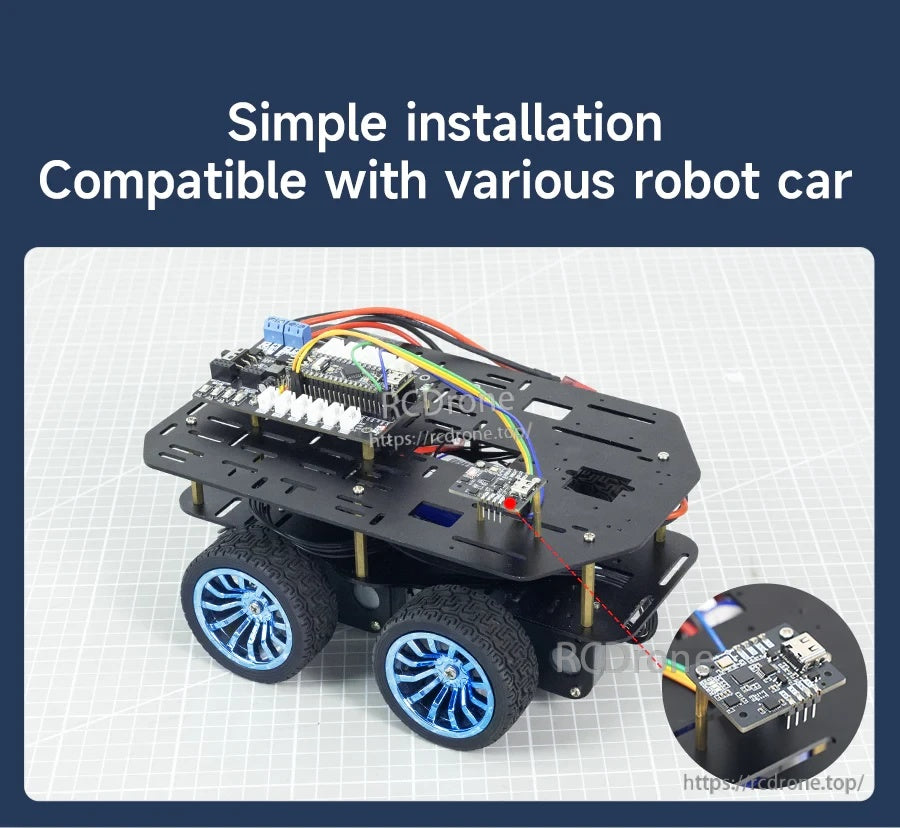
Yahboom IMU সেন্সর মডিউলটি সাধারণ রোবট কার প্ল্যাটফর্মে সুন্দরভাবে মাউন্ট হয়, প্রধান নিয়ন্ত্রণ বোর্ডের সাথে সহজ তারের সংযোগ সহ।
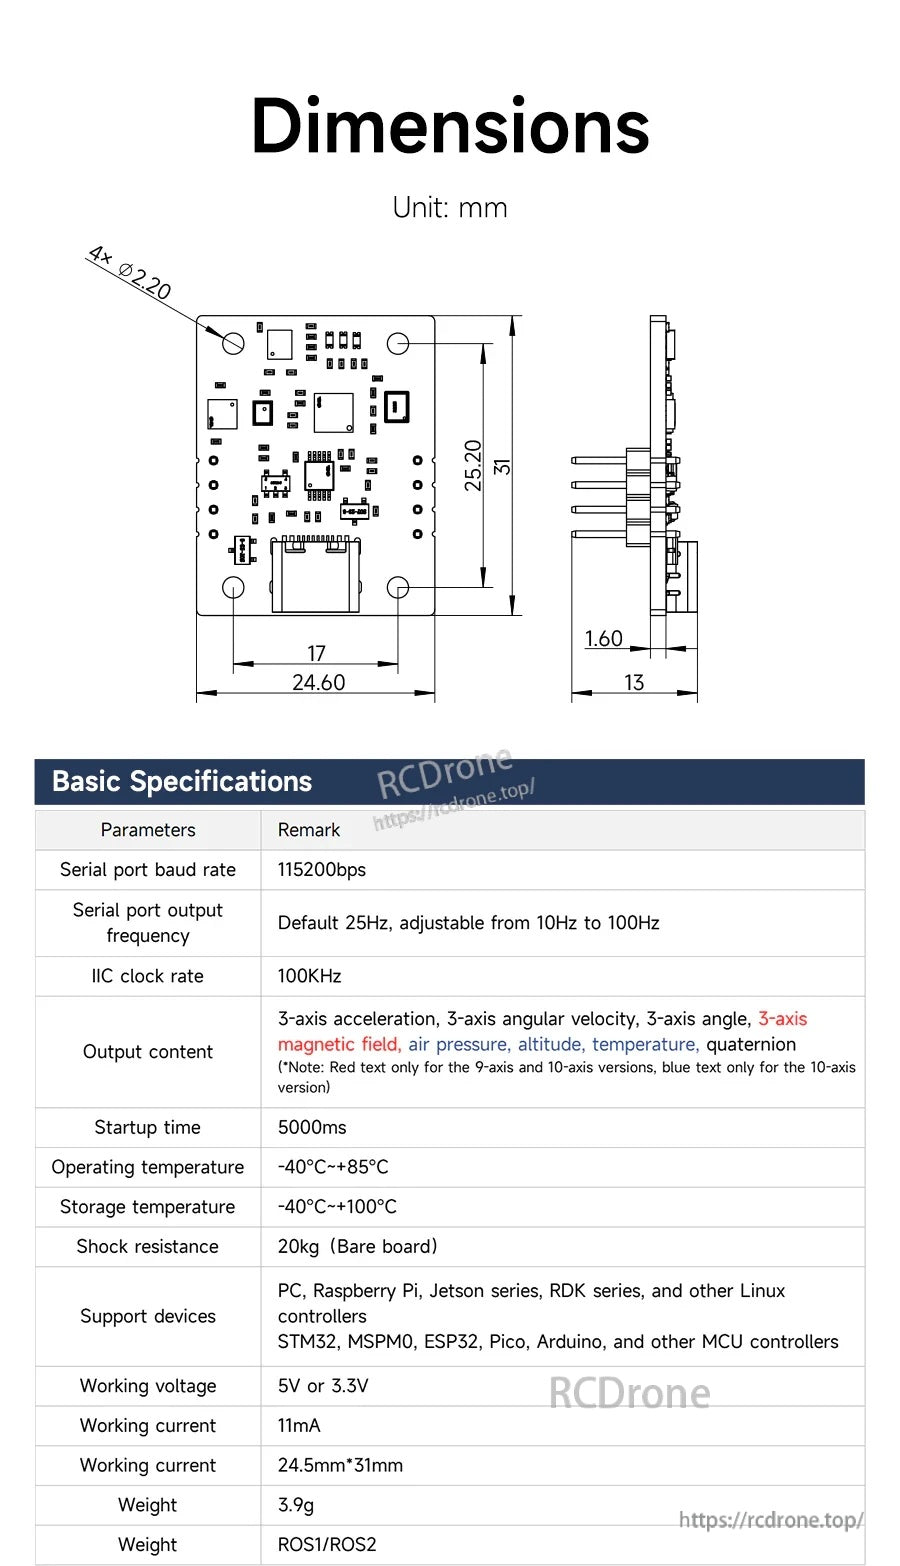
Yahboom IMU সেন্সর UART (115200bps) এবং I2C (400kHz) ইন্টারফেস প্রদান করে, 3.3V এ চলে এবং একটি কমপ্যাক্ট 24.6 mm বোর্ড ফুটপ্রিন্ট অন্তর্ভুক্ত করে।
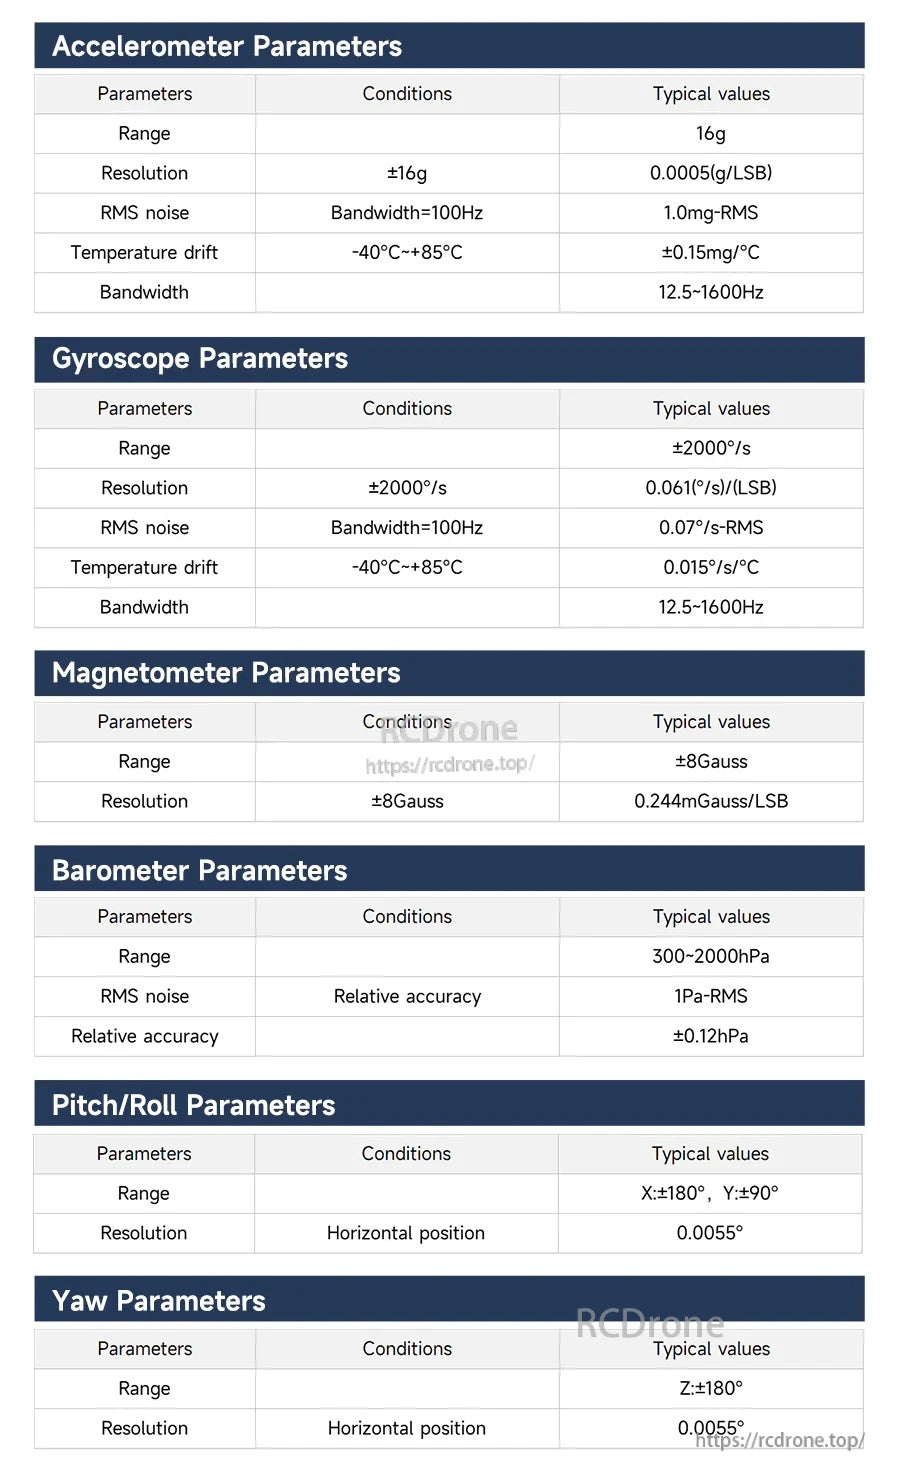
Yahboom IMU সেন্সর স্পেসিফিকেশন তালিকায় সাধারণত 16g ত্বরণ, ±2000°/s জাইরো, ±8 গাউস ম্যাগনেটোমিটার এবং 300–2000 hPa ব্যারোমিটার অন্তর্ভুক্ত থাকে।
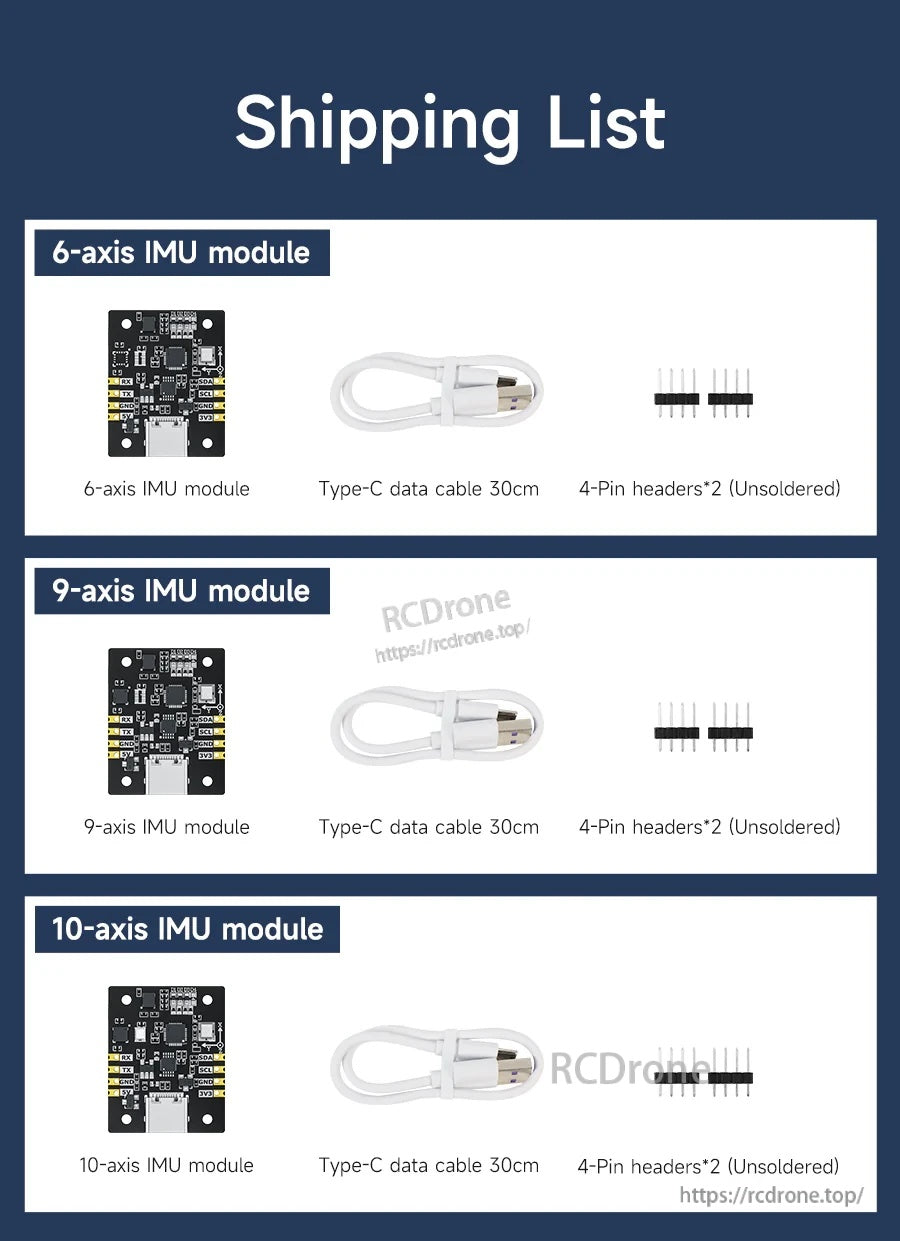
প্রতিটি IMU মডিউল কিটে সেন্সর বোর্ড, একটি 30cm USB-C ডেটা কেবল এবং তারের জন্য দুটি অসোল্ডার করা 4-পিন হেডার অন্তর্ভুক্ত থাকে।
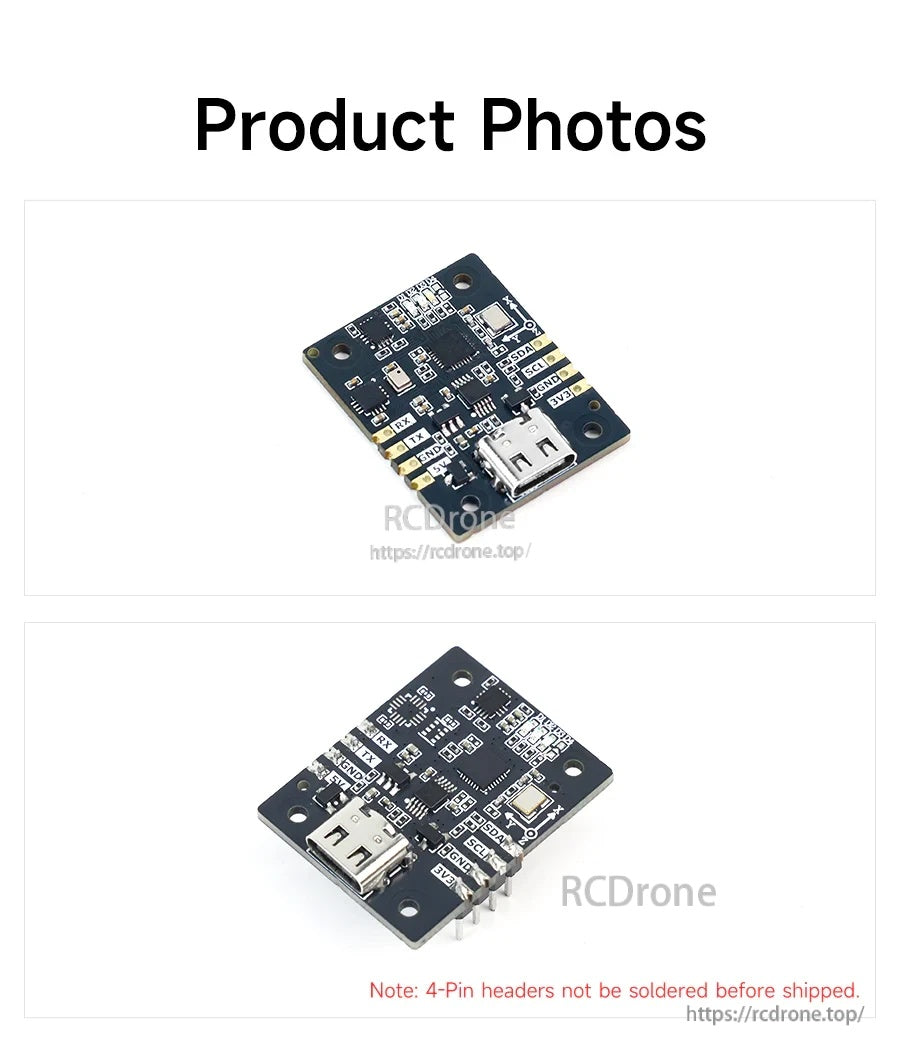
ইয়াহবুম IMU সেন্সর মডিউল একটি কমপ্যাক্ট ব্রেকআউট বোর্ড ব্যবহার করে যা মাইক্রো ইউএসবি সংযোগকারী এবং ছোট নির্মাণে সহজ তারের জন্য হেডার প্যাড সহ আসে।