Yahboom STM32 স্বয়ং-সন্তুলন রোবট কার কিট, ৪কেজি লোড, STM32F103RCT6, ৬-অক্ষ IMU, OLED, BT ৫.০
Yahboom STM32 স্বয়ং-সন্তুলন রোবট কার কিট, ৪কেজি লোড, STM32F103RCT6, ৬-অক্ষ IMU, OLED, BT ৫.০
Yahboom
পিকআপের উপলভ্যতা লোড করা যায়নি


ওভারভিউ
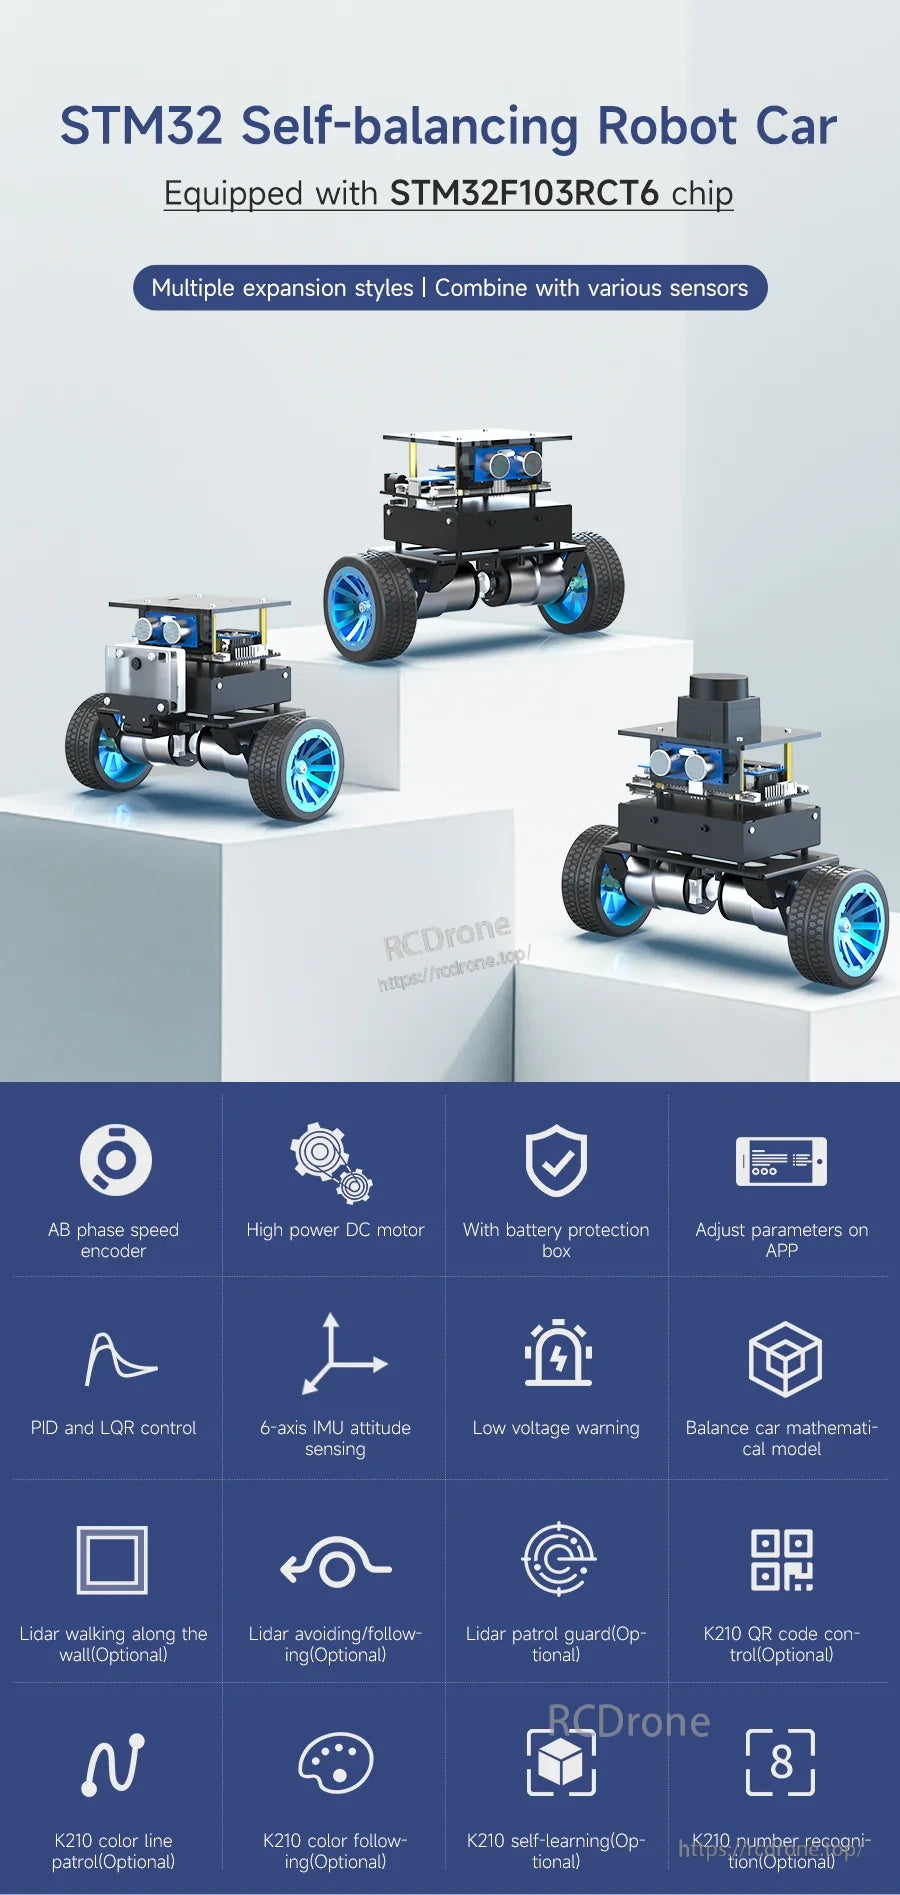
STM32 সেলফ-ব্যালেন্সিং রোবট কার হল একটি রোবট কার শেখা এবং পরীক্ষার প্ল্যাটফর্ম যা STM32 মাইক্রোকন্ট্রোলারের উপর ভিত্তি করে রোবোটিক্স এবং নিয়ন্ত্রণ সিস্টেমের অনুসন্ধানের জন্য। এটি STM32F103RCT6 প্রধান নিয়ন্ত্রণ, একটি 6-অক্ষের IMU অ্যাটিটিউড সেন্সর (অ্যাক্সেলোমিটার + জাইরোস্কোপ), উচ্চ-ক্ষমতার রিডাকশন মোটর এবং একটি ধাতব চ্যাসিসকে সংহত করে, PID নিয়ন্ত্রণ ব্যবহার করে রিয়েল-টাইম টিল্ট সেন্সিং এবং ব্যালেন্স স্থিতিশীলতা সক্ষম করে। প্ল্যাটফর্মটি সর্বাধিক 4KG লোড সমর্থন করে এবং একটি OLED ডিসপ্লে এবং মোবাইল অ্যাপ প্রদান করে ডিবাগিং এবং নিয়ন্ত্রণের জন্য (শুধুমাত্র অ্যান্ড্রয়েড সমর্থন করে, iOS নয়)। বিভিন্ন সেন্সরের সাথে সংযুক্ত করার জন্য একাধিক সম্প্রসারণ শৈলী সমর্থিত।
মূল বৈশিষ্ট্যসমূহ
- STM32F103RCT6 চিপ দ্বারা সজ্জিত
- AB ফেজ স্পিড এনকোডার
- উচ্চ ক্ষমতার ডিসি মোটর
- ব্যাটারি সুরক্ষা বক্স সহ
- অ্যাপে প্যারামিটার সমন্বয় করুন
- PID এবং LQR নিয়ন্ত্রণ
- ৬-অক্ষের IMU মনোভাব সেন্সিং
- নিম্ন ভোল্টেজ সতর্কতা
- ব্যালেন্স কার গাণিতিক মডেল
- আল্ট্রাসনিক এড়ানো/অনুসরণ ফাংশন (আল্ট্রাসনিক মডিউলের মাধ্যমে)
- OLED ডেটা প্রদর্শন (বর্তমান মোড এবং ভোল্টেজ প্রদর্শন সমর্থন করে)
- অঙ্গভঙ্গি স্বীকৃতি (৬-অক্ষের IMU মাটিতে স্থাপন করলে ব্যালেন্স শুরু করতে পারে; উল্লম্ব অবস্থায় উঁচু করলে ব্যালেন্স বন্ধ করতে পারে)
- আরোহন ক্ষমতা: প্রায় ৩০° ঢাল
ঐচ্ছিক সম্প্রসারণ ফাংশন (কিট/মডিউলের উপর নির্ভর করে)
- লিডার দেয়াল বরাবর হাঁটা (ঐচ্ছিক)
- লিডার এড়ানো/অনুসরণ (ঐচ্ছিক)
- লিডার গার্ড (ঐচ্ছিক)
- K210 QR কোড নিয়ন্ত্রণ (ঐচ্ছিক)
- K210 রঙের লাইন পেট্রোল (ঐচ্ছিক)
- K210 রঙ অনুসরণ (ঐচ্ছিক)
- K210 স্ব-শিক্ষণ (ঐচ্ছিক)
- K210 সংখ্যা স্বীকৃতি (ঐচ্ছিক)
বিশেষ উল্লেখ
প্রধান নিয়ামক (MCU)
| মডেল | STM32F103RCT6 |
| কোর | Cortex M3 R1P1 |
| অভ্যন্তরীণ ফ্ল্যাশ | 256KB |
| SRAM | 48KB |
| GPIO সংখ্যা | 51 |
| টাইমার | 8 |
| পিন প্যাকেজ | LQFP64 |
| ইন্টারফেস সম্পদ | 2 x SPI, 3 x USART, 2 x I2C, 2 x I2S, 1 x CAN, 51 x I/O, 2 x DAC |
| ভোল্টেজ পরিসীমা | বাহ্যিক ভোল্টেজ: 2.0~3.6V; কোর ভোল্টেজ: 1.8V |
| সংকলন টুল | KEIL MDK, STM32CubeMX |
STM32F103RCT6 একটি উচ্চ-প্রদর্শন 32-বিট MCU হিসাবে বর্ণিত, যা 256KB পর্যন্ত ফ্ল্যাশ এবং 48KB SRAM সহ, জটিল অ্যাপ্লিকেশন যেমন রোবট নিয়ন্ত্রণ ব্যবস্থা এবং স্বয়ং-সামঞ্জস্য রোবট গাড়ি নিয়ন্ত্রণ ব্যবস্থার জন্য 51টি প্রোগ্রামেবল ইনপুট/আউটপুট পিন প্রদান করে।
চ্যাসিস
| ধাতব প্লেটের পুরুত্ব | ২মিমি |
| পৃষ্ঠতল | রঙ করা এবং ফ্রস্টেড পৃষ্ঠতল |
| ড্রাইভ | উচ্চ-ক্ষমতার রিডাকশন মোটর AB ফেজ এনকোডার সহ |
মোটর প্যারামিটার
| মোটর মডেল | MD520Z30_12V |
| মোটর রেটেড ভোল্টেজ | ১২V |
| মোটর প্রকার | স্থায়ী চুম্বক ব্রাশ |
| আউটপুট শ্যাফ্ট | ৬মিমি ব্যাসের ডি-টাইপ এক্সেন্ট্রিক শ্যাফ্ট |
| রেটেড পাওয়ার | <=৪W |
| রেটেড কারেন্ট | 0.3A |
| গিয়ার সেট হ্রাস অনুপাত | 1:30 |
| গতি হ্রাসের আগে গতি | 11000rpm |
| গতি হ্রাসের পরে গতি | 333±10rpm |
| স্টল টর্ক | 4.8kg·cm |
| রেটেড টর্ক | 3.3kg·cm |
| স্টল কারেন্ট | 3A |
| ইন্টারফেস টাইপ | PH2.0 6Pin |
| একক মোটর ওজন | 150g±1g |
| ফাংশন | বিল্ট-ইন পুল-আপ শেপিং, মাইক্রোকন্ট্রোলার সরাসরি সংকেত পালস পড়তে পারে |
এনকোডার প্যারামিটার
| এনকোডার প্রকার | AB ফেজ ইনক্রিমেন্টাল হল এনকোডার |
| এনকোডার লাইন সংখ্যা | 11ppr |
| প্রকার | চৌম্বকীয় প্রবর্তন |
| বিদ্যুৎ সরবরাহ পরিসীমা | 3.3V~5V |
| এনকোডার সুরক্ষা | প্রকাশিত (চৌম্বক এনকোডার আরও স্থিতিশীল এবং পিছনের কভার প্রয়োজন হয় না) |
| উপযুক্ত MCU | প্রায় সব মাইক্রোকন্ট্রোলার |
লোড ক্ষমতা
| সর্বাধিক লোড | 4KG |
নিয়ন্ত্রণ & ভঙ্গি অ্যালগরিদম (যেমন প্রদান করা হয়েছে)
- নিয়ন্ত্রণ অ্যালগরিদম: PID/LQR
- ভঙ্গি অ্যালগরিদম: কালমান ফিল্টার / পরিপূরক ফিল্টার / DMP
এনকোডার মোটর ওয়্যারিং (PH2.0 6Pin)
| 1 | মোটর পাওয়ার সাপ্লাই লাইন + |
| 2 | মোটর পাওয়ার সাপ্লাই লাইন - |
| 3 | সেন্সর সংকেত-নেগেটিভ |
| 4 | সেন্সর সংকেত-পজিটিভ 3.3V |
| 5 | সেন্সর সংকেত লাইন-বি ফেজ |
| 6 | সেন্সর সংকেত লাইন-এ ফেজ |
অ্যাপ নিয়ন্ত্রণ (শুধুমাত্র অ্যান্ড্রয়েড)
অ্যাপ নিয়ন্ত্রণ প্রোগ্রামটি পাঠানোর আগে লেখা হয়েছে। এতে ২০টি পর্যন্ত ফাংশন এবং গেমপ্লে রয়েছে। প্রোগ্রাম ডাউনলোড করার প্রয়োজন নেই; এটি সরাসরি ব্যবহার করা যেতে পারে। রোবট কারকে বিভিন্ন ফাংশন মোডে পরিবর্তন করতে চাকার গতি ধীরে ধীরে ঘোরান।
প্রধান নিয়ন্ত্রণ ইন্টারফেস (লেবেল)
- ব্লুটুথ সুইচ
- মাধ্যাকর্ষণ প্রদর্শন
- মোটর গতি প্রদর্শন
- আল্ট্রাসনিক দূরত্ব প্রদর্শন
- প্রধান নিয়ন্ত্রণ ইন্টারফেস বোতাম
- ব্যাটারি ভোল্টেজ প্রদর্শন
- ডানদিকে ঘোরান
- বামদিকে ঘোরান
- বাম-ডান মোটর গতি প্রদর্শন
- তিনটি নিয়ন্ত্রণ পদ্ধতি: বোতাম, মাধ্যাকর্ষণ, রকার
- বোতাম নিয়ন্ত্রণ: সক্রিয় করতে উপরে, নিচে, বাম এবং ডান চাপুন, থামাতে ছেড়ে দিন।
- মাধ্যাকর্ষণ সেন্সর: ফোনের ভঙ্গির উপর ভিত্তি করে রোবট গাড়িকে সামনে, পিছনে, বাম এবং ডানে চলাচল করান।
- রকার নিয়ন্ত্রণ: রোবট গাড়ির চলাচল নিয়ন্ত্রণ করতে মাঝখানের বৃত্তটি বিভিন্ন দিকে ঠেলুন।
PID ডিবাগিং ইন্টারফেস (লেবেল)
- ব্যালেন্স লুপ প্যারামিটার D
- ব্যালেন্স লুপ প্যারামিটার P
- গতি লুপ প্যারামিটার I
- গতি লুপ প্যারামিটার P
- স্টিয়ারিং লুপ প্যারামিটার D
- স্টিয়ারিং লুপ প্যারামিটার P
- PID ডিবাগিং ইন্টারফেস বোতাম
- ডিফল্ট পুনরুদ্ধার করুন
- স্টিয়ারিং লুপ PID আপডেট করুন
- গতি লুপ PID আপডেট করুন
- ব্যালেন্স লুপ PID আপডেট করুন
- PID অনুসন্ধান করুন
PID ডিবাগিং ফাংশনটি গাড়ির PID ডেটা আপডেট করতে এবং এটি অ্যাপ ইন্টারফেসে প্রদর্শন করতে পারে, এবং এক ক্লিকে PID প্যারামিটারগুলি সামঞ্জস্য করতে এবং ডিফল্ট প্যারামিটারগুলি পুনরুদ্ধার করতে পারে।
ওয়েভফর্ম প্রদর্শন ইন্টারফেস
একাধিক চ্যানেলের ওয়েভফর্মের একসাথে প্রদর্শন সমর্থন করে। ওয়েভফর্মের বিস্তারিত জুম ইন এবং আউট করা যায়, এবং মোবাইল ফোনে রোবট গাড়ির গতির অবস্থা পর্যবেক্ষণ করা যায়।
ফাংশন মোডের তালিকা (যেমনটি প্রদান করা হয়েছে)
| সিরিয়াল নম্বর | ফাংশন মোড | বর্ণনা |
|---|---|---|
| ১ | স্ট্যান্ডার্ড মোড | স্ট্যান্ডার্ড মোড: অ্যাপ নিয়ন্ত্রণ |
| ২ | ইউটি ফলো | আল্ট্রাসনিক ফলোয়িং মোড |
| ৩ | ইউটি এভয়েড | আল্ট্রাসনিক বাধা এড়ানোর মোড |
| ৪ | লোড মুভমেন্ট | লোড মোড: অ্যাপ নিয়ন্ত্রণ |
| ৫ | হ্যান্ডেল কন্ট্রোল | পিএস২ ওয়্যারলেস হ্যান্ডেল নিয়ন্ত্রণ মোড |
| ৬ | আইআর ট্র্যাক | ৪-চ্যানেল ইনফ্রারেড লাইন ট্র্যাকিং মোড |
| ৭ | অ্যাডভান্সড আইআর ট্র্যাক | উন্নত ৪-চ্যানেল ইনফ্রারেড লাইন ট্র্যাকিং মোড |
| ৮ | কে২১০ কিউআর রেক | কে২১০ কিউআর কোড স্বীকৃতি মোড |
| ৯ | K210 ট্র্যাক | K210 লাইন ট্র্যাকিং মোড |
| ১০ | K210 ফলো | K210 ফলোয়িং মোড |
| ১১ | K210 সেলফ লার্ন | K210 স্ব-শিক্ষণ মোড |
| ১২ | K210 নাম্বার রেক | K210 নাম্বার স্বীকৃতি মোড |
| ১৩ | LiDAR এভয়েড | LiDAR বাধা এড়ানোর মোড |
| ১৪ | LiDAR ফলো | LiDAR ফলোয়িং মোড |
| ১৫ | LiDAR গার্ড | LiDAR গার্ড মোড |
| ১৬ | LiDAR প্যাট্রোল | LiDAR প্যাট্রোল মোড |
| ১৭ | LiDAR স্ট্রেট লাইন১ | LiDAR সরল রেখা-১ মোড |
| ১৮ | LiDAR স্ট্রেট লাইন২ | LiDAR সরল রেখা-২ মোড |
কি অন্তর্ভুক্ত আছে
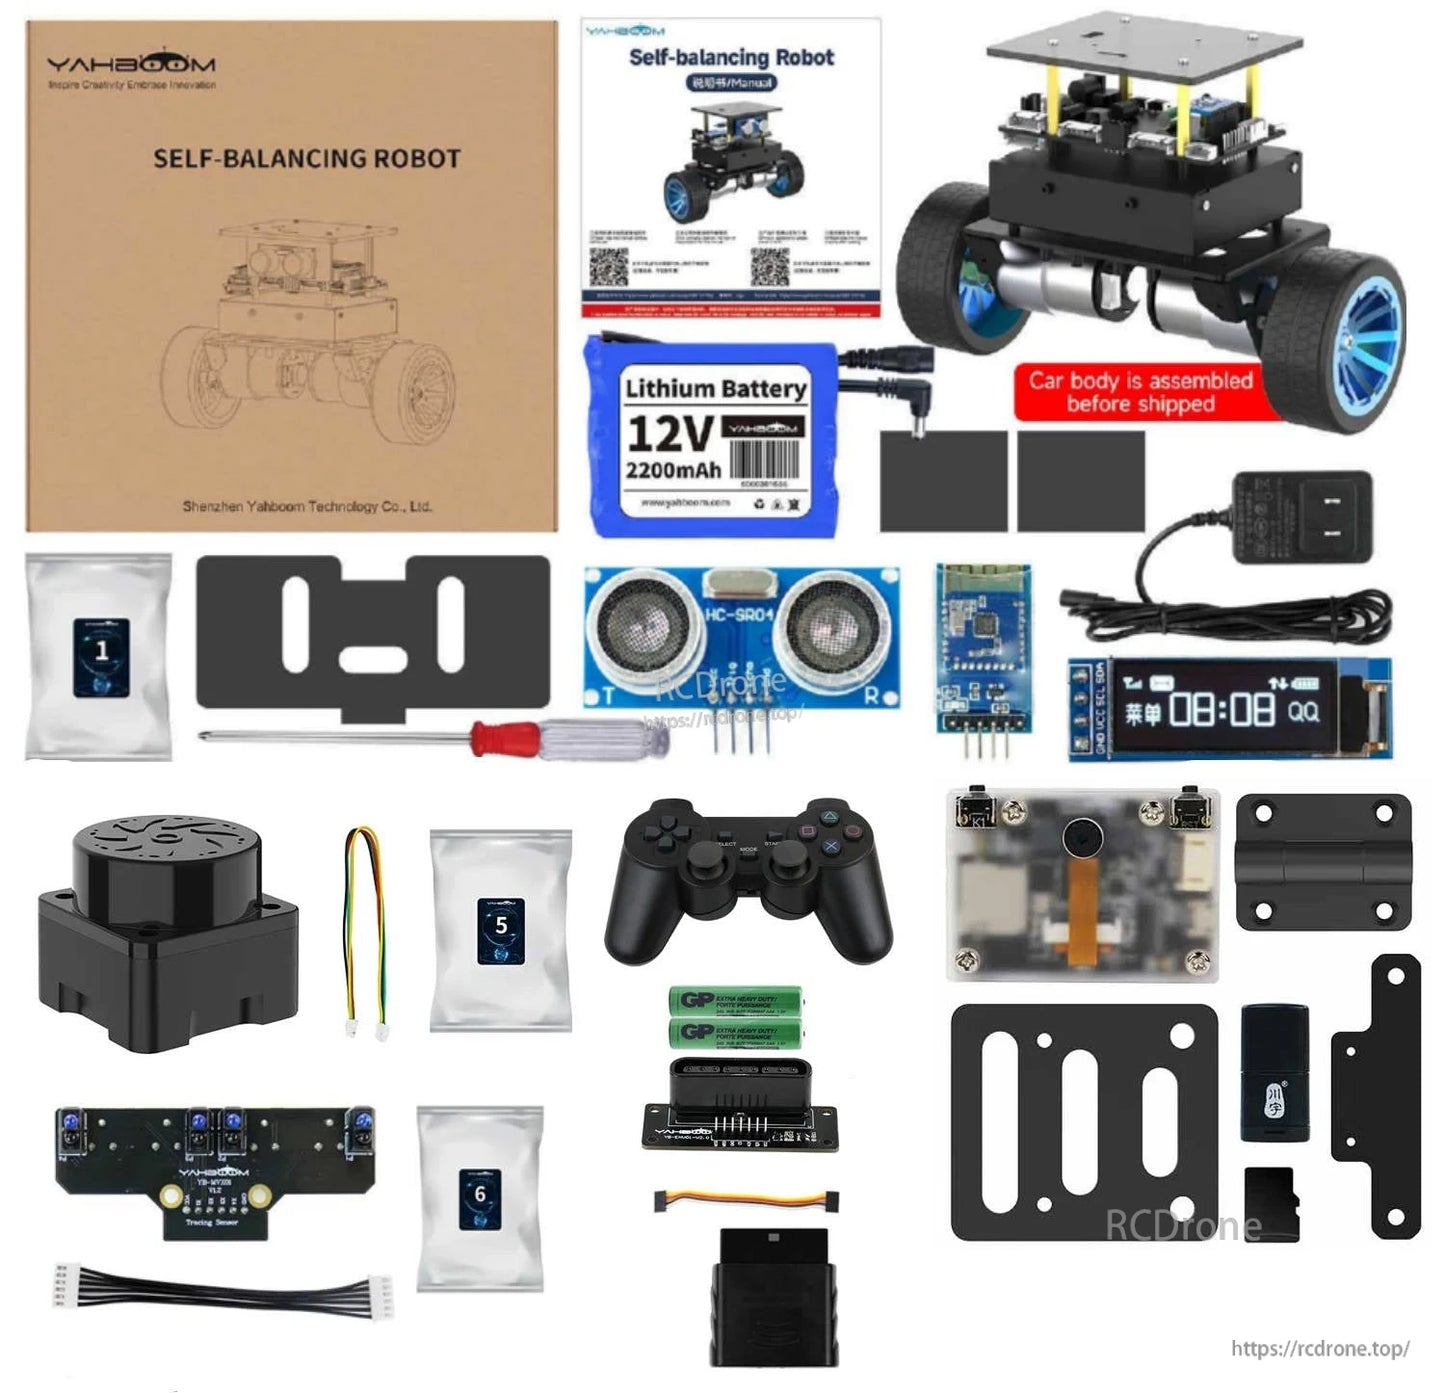
বিভিন্ন কিট উপলব্ধ।নিম্নলিখিত কিট সামগ্রীগুলি উল্লেখিত হিসাবে প্রদান করা হয়েছে।
স্ট্যান্ডার্ড কিট
- STM32 স্বয়ং-সামঞ্জস্যকারী রোবট গাড়ি
- আল্ট্রাসনিক মডিউল
- OLED ডিসপ্লে
- BT 5.0 মডিউল
স্ট্যান্ডার্ড কিট ফাংশন বর্ণনা: PID প্যারামিটার সমন্বয়, ভঙ্গি স্বীকৃতি, লোড ব্যালেন্সিং, আরোহণ, মোবাইল ফোন অ্যাপ রিমোট কন্ট্রোল, আল্ট্রাসনিক বাধা এড়ানো এবং অনুসরণ ফাংশন।
লাইন ট্র্যাকিং কিট
- স্ট্যান্ডার্ড কিট
- ৪-চ্যানেল ট্র্যাকিং মডিউল
- ওয়্যার + স্ক্রু প্যাকেজ
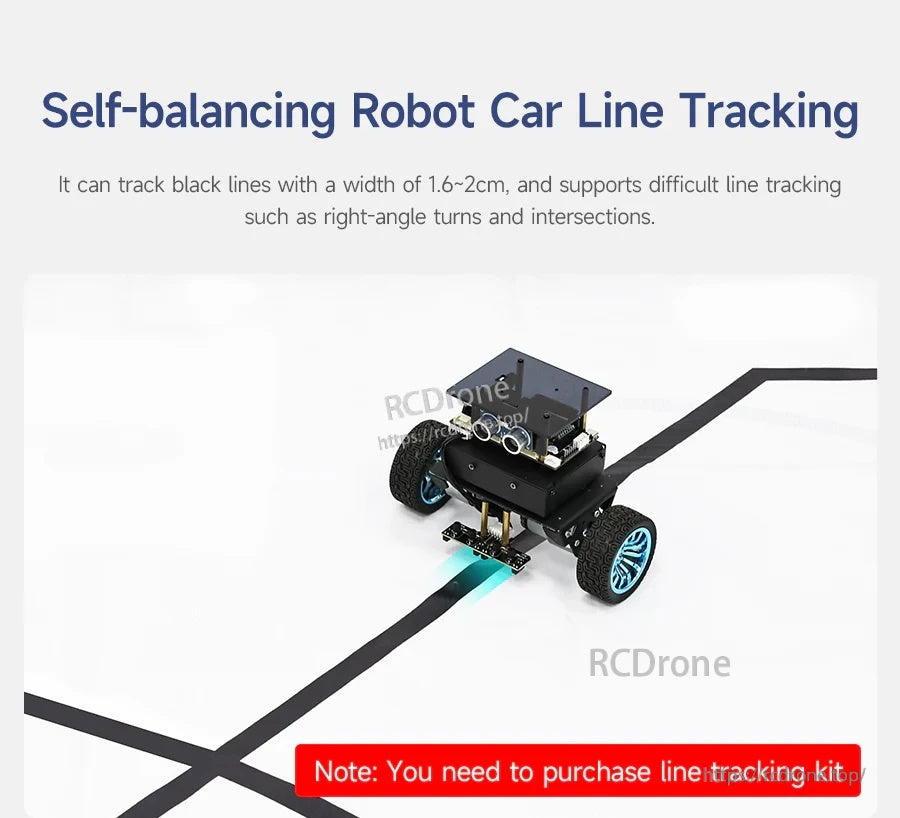
লাইন ট্র্যাকিং কিট নোট: ১.৬~২ সেমি প্রস্থের কালো লাইন ট্র্যাকিংয়ের জন্য উপযুক্ত, এবং ডান-কোণ বাঁক এবং সংযোগস্থলের মতো উচ্চ-কঠিন লাইন ট্র্যাকিং সমর্থন করে।
হ্যান্ডেল কন্ট্রোল কিট
- স্ট্যান্ডার্ড কিট
- PS2 হ্যান্ডেল
- AAA ব্যাটারি
- PS2 অ্যাডাপ্টার বোর্ড
- PS2 হ্যান্ডেল রিসিভার
- ওয়্যার + স্ক্রু প্যাকেজ
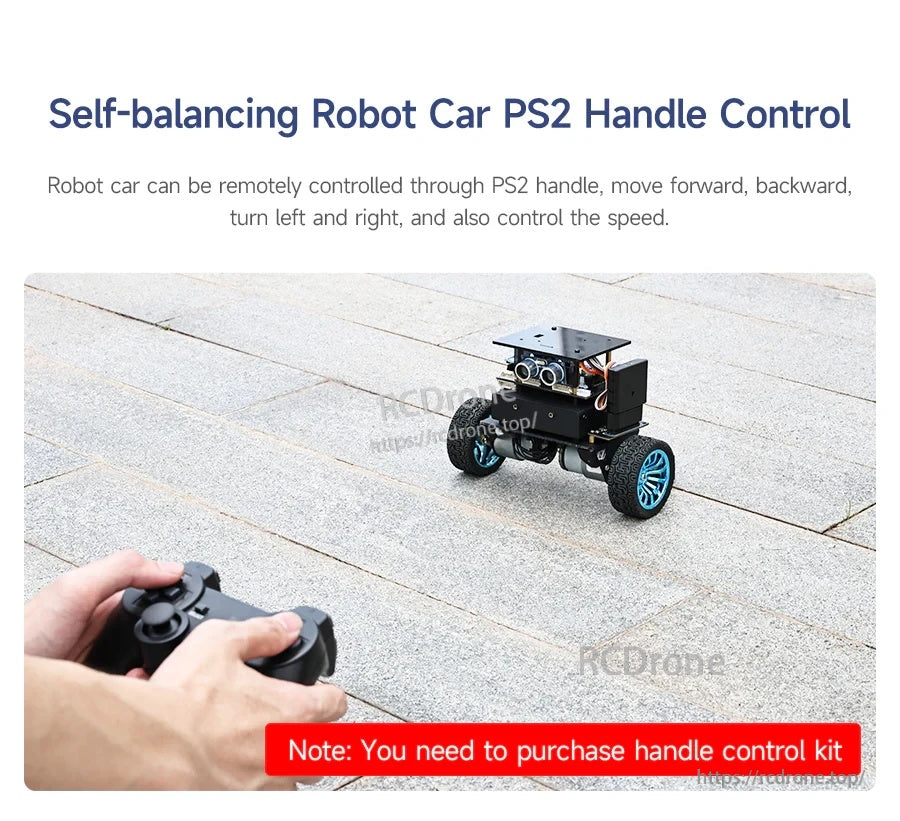
হ্যান্ডেল কন্ট্রোল কিট নোট: 2.4G ওয়্যারলেস হ্যান্ডেল রিমোট কন্ট্রোল বাস্তবায়ন করতে পারে।
K210 ভিশন কিট
- স্ট্যান্ডার্ড কিট
- K210 ভিশন মডিউল
- হিঞ্জ মাউন্টিং প্লেট
- ড্যাম্পিং হিঞ্জ প্লেট
- K210 অ্যাডাপ্টার
- স্ক্রু প্যাকেজ
- TF কার্ড
- কার্ড রিডার
K210 ভিশন কিট নোট: ভিজ্যুয়াল ফলোয়িং, ভিজ্যুয়াল লাইন ট্র্যাকিং, QR কোড কন্ট্রোল এবং অন্যান্য ফাংশন সহ ভিজ্যুয়াল স্বীকৃতি এবং ইন্টারেক্টিভ ফাংশন বাস্তবায়ন করতে পারে।
Lidar Kit
- Standard Kit
- T-MINI PLUS lidar
- তার + স্ক্রু প্যাকেজ
Lidar Kit নোট: Lidar রেঞ্জিং ফাংশনের উপর ভিত্তি করে, Lidar গার্ডিং, বাধা এড়ানো, অনুসরণ, টহল এবং অন্যান্য গেমপ্লে বাস্তবায়ন করা যেতে পারে।
সঠিক কিট এবং আনুষাঙ্গিক নির্বাচন করতে সাহায্যের জন্য, যোগাযোগ করুন [email protected] or ভিজিট https://rcdrone.top/.
প্রয়োগসমূহ
- রোবোটিক্স শিক্ষা এবং শ্রেণীকক্ষ প্রদর্শনী
- নিয়ন্ত্রণ অ্যালগরিদম শেখা (PID / LQR) এবং প্যারামিটার ডিবাগিং
- সেন্সর সম্প্রসারণ পরীক্ষা (আল্ট্রাসনিক, ইনফ্রারেড লাইন ট্র্যাকিং, 2.4G ওয়্যারলেস হ্যান্ডেল, K210 ভিশন মডিউল, লিডার)
ম্যানুয়াল
টিউটোরিয়াল লিঙ্ক
STM32 সেলফ-ব্যালেন্সিং রোবট কার
ইংরেজি সাবটাইটেল সহ কোড বিশ্লেষণ ভিডিও টিউটোরিয়াল (তালিকাভুক্ত)
-
পরিবেশ নির্মাণ এবং উন্নয়ন
- 1.1 MDK-ARM installation.mp4
- 1.2 STM32CubeIDE installation.mp4
- 1.3 সাধারণ ড্রাইভার installation.mp4
- 1.4 ডাউনলোড করুন program.mp4
- 1.5 MDK-ARM প্রকল্প usage.mp4
- 1.6 প্রোগ্রাম simulation.mp4
- 1.7 VSCode install.mp4
-
STM32 সম্প্রসারণ কোর্স
- 3.1 ব্যাটারি ভোল্টেজ সনাক্তকরণ (ADC).mp4
- 3.2 আল্ট্রাসনিক মডিউল-মাপার দূরত্ব (TIM).mp4
- 3.3 মোটর ড্রাইভ+এনকোডার (TIM).mp4
- 3.4 OLED ডেটা-প্রদর্শন (I2C).mp4
- 3.5 MPU6050-ডেটা পড়া (I2C).mp4
- 3.6 ব্লুটুথ মডিউল-ডেটা রিডিং (USART).mp4
- 3.7 2.4G হ্যান্ডেল-কন্ট্রোল মডিউল রিডিং (SPI).mp4
- 3.8 ট্র্যাকিং মডিউল-স্ট্যাটাস রিড (GPIO).mp4
- 3.9 CCD মডিউল-ডেটা রিডিং (ADC).mp4
- 3.10 ইলেক্ট্রোম্যাগনেটিক মডিউল-ডেটা রিডিং (ADC).mp4
- 3.11 K210 মডিউল-সিরিয়াল কমিউনিকেশন (USART).mp4
- 3.12 Tmini-Plus লিডার-ডেটা রিডিং (USART).mp4
-
রোবট কার PID কন্ট্রোল কোর্স
- 4.1 PID বেসিক concept.mp4
- 4.2 PID উদাহরণ analysis.mp4
- 4.3 P, PI, PD কন্ট্রোলার theory.mp4
- 4.4 পজিশন PID.mp4
- 4.5 ইনক্রিমেন্টাল PID.mp4
- 4.6 ক্যাসকেড PID.mp4
- 4.7 ব্যালেন্স প্রিন্সিপল অফ car.mp4
- 4.8 কার আপরাইট কন্ট্রোল (PD).mp4
- 4.9 কার স্পিড কন্ট্রোল (PI).mp4
- 4.10 কার স্টিয়ারিং কন্ট্রোল (PD).mp4
- 4.11 কোণ এবং কৌণিক বেগ (DMP অ্যালগরিদম).mp4
- 4.12 কোণ এবং কৌণিক বেগ (কালমান ফিল্টার অ্যালগরিদম).mp4
- 4.13 কোণ এবং কৌণিক বেগ (কমপ্লিমেন্টারি ফিল্টার ...)
-
রোবট গাড়ির মৌলিক কোর্স
- 5.1 গাড়ির প্যারামিটার adjustment.mp4
- 5.2 আল্ট্রাসনিক বাধা avoidance.mp4
- 5.3 আল্ট্রাসনিক follow.mp4
- 5.4 ব্লুটুথ রিমোট control.mp4
- 5.5 লোড balance.mp4
-
রোবট গাড়ির উন্নত কোর্স
- 6.1 4-চ্যানেল tracking.mp4
- 6.2 4-চ্যানেল ট্র্যাকিং avoid.mp4
- 6.3 2.4G হ্যান্ডেল control.mp4
- 6.4 CCD tracking.mp4
- 6.5 CCD ট্র্যাকিং avoid.mp4
- 6.6 ইলেক্ট্রোম্যাগনেটিক tracking.mp4
- 6.7 K210-QR কোড recognition.mp4
- 6.8 K210-কালার লাইন tracking.mp4
- 6.9 K210-কালার follow.mp4
- 6.10 K210-স্বয়ং learning.mp4
- 6.11 K210-সংখ্যা recognition.mp4
- 6.12 লিডার avoid.mp4
- 6.13 লিডার guard.mp4
- 6.14 লিডার follow.mp4
- 6.15 লিডার patrol.mp4
- 6.16 লিডার ওয়াল ট্র্যাকিং-সোজা line.mp4
- 6.17 লিডার ওয়াল ট্র্যাকিং-মাল্টিপল walls.mp4
- 6.18 DIY স্বয়ংক্রিয় ড্রাইভিং car.mp4
বিস্তারিত
একটি কমপ্যাক্ট STM32-ভিত্তিক স্বয়ং-সামঞ্জস্য রোবট প্ল্যাটফর্ম যা নিয়ন্ত্রণ-সিস্টেম শেখা, টিউনিং এবং সেন্সর সম্প্রসারণের জন্য ডিজাইন করা হয়েছে।
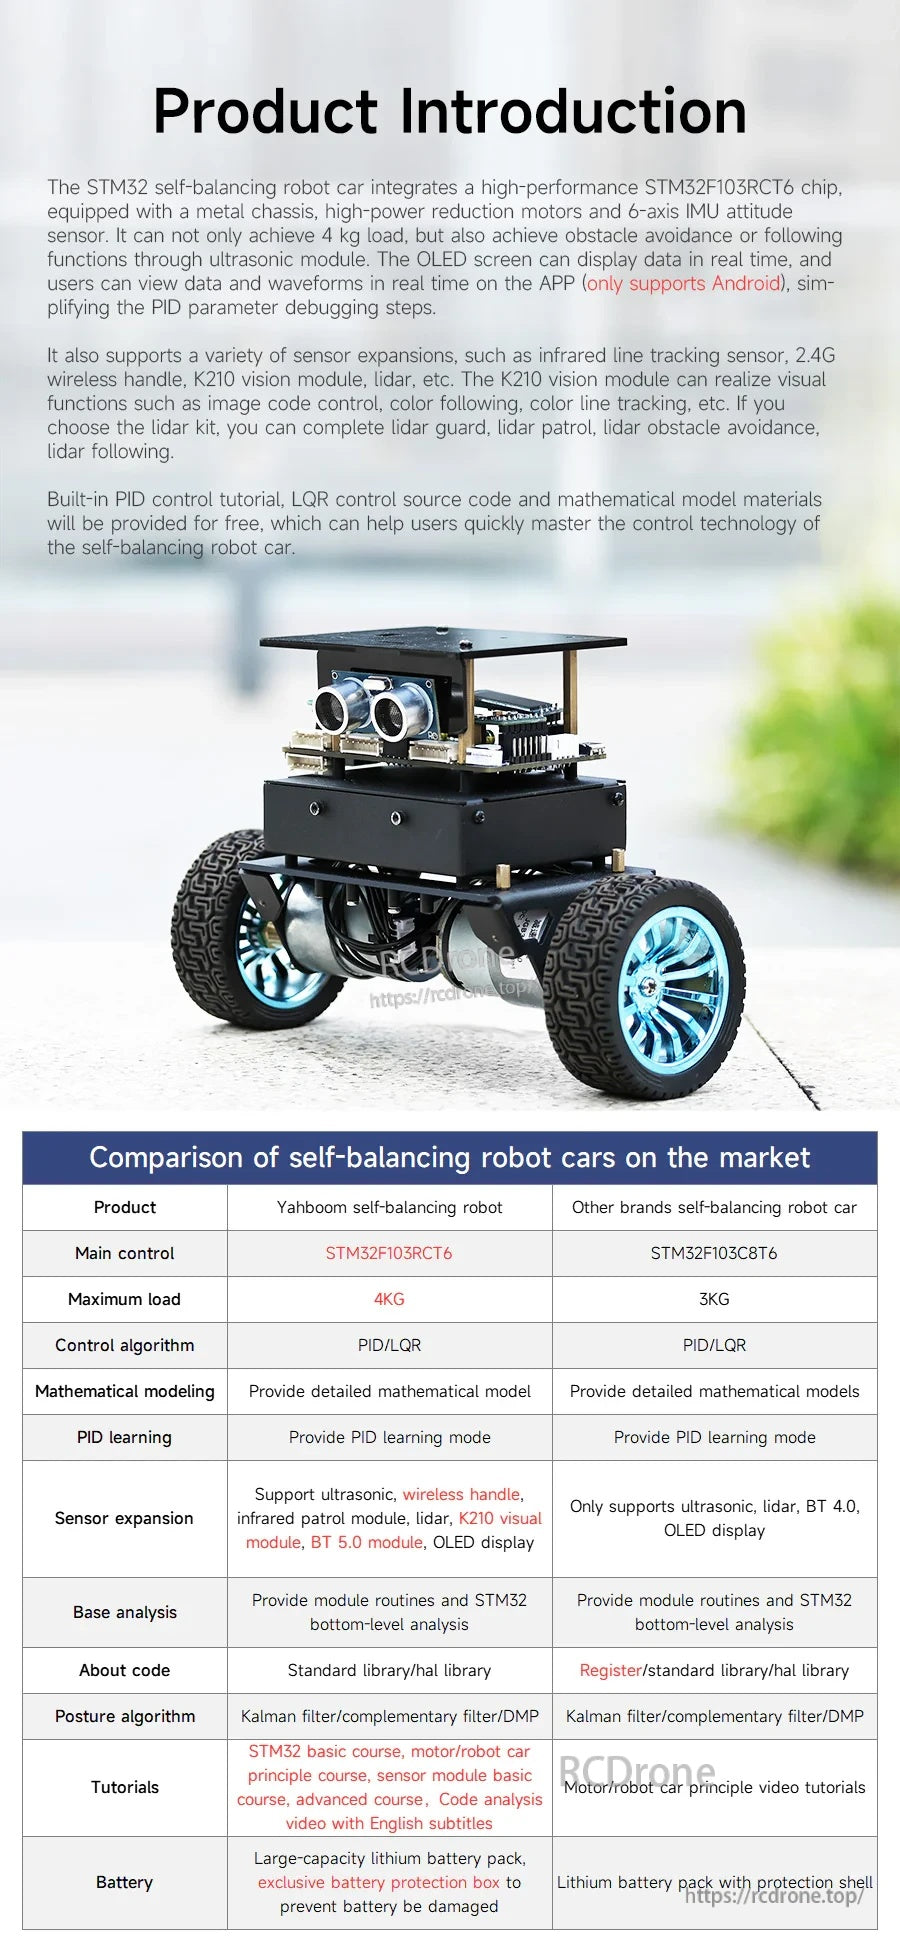
প্ল্যাটফর্মের নিয়ন্ত্রণ হার্ডওয়্যার, সেন্সর এবং মূল সামঞ্জস্য বৈশিষ্ট্যগুলির একটি ওভারভিউ, দ্রুত নির্বাচনের জন্য বাজার তুলনা সহ।
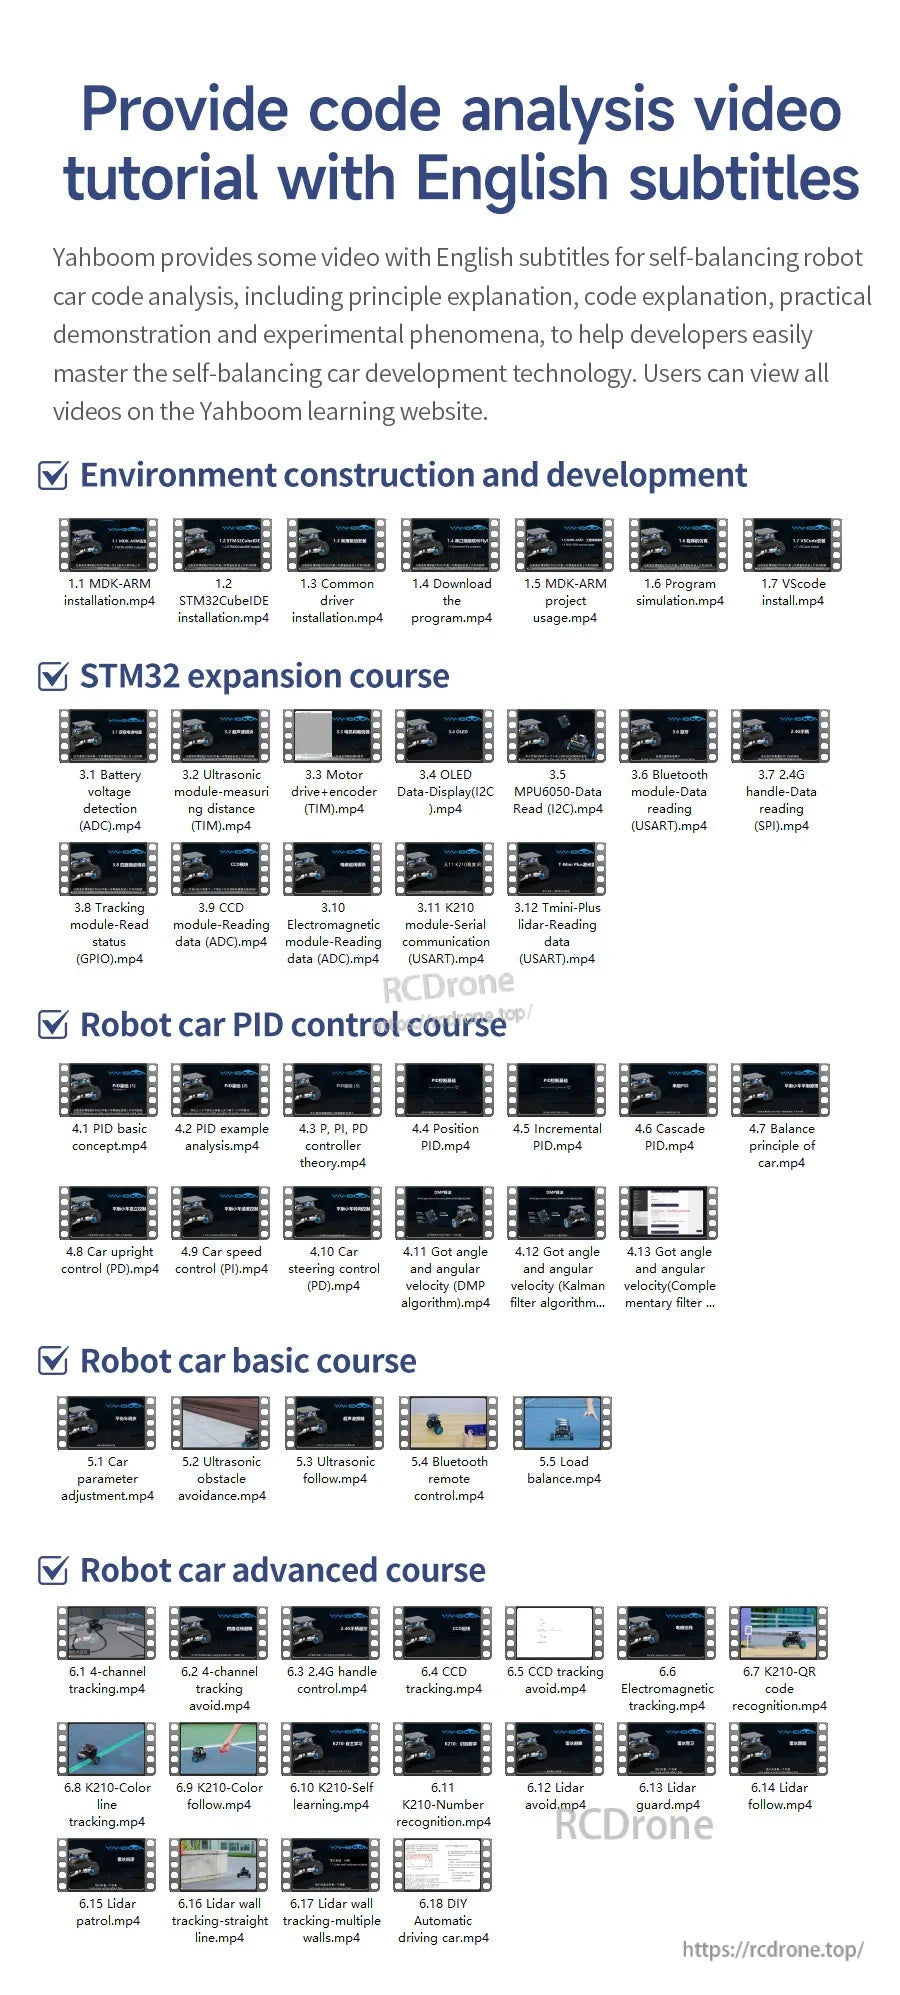
পরিবেশ সেটআপ, সম্প্রসারণ পাঠ, PID টিউনিং এবং প্রগতিশীল রোবট কোর্সগুলি কভার করে ধাপে ধাপে শেখার সম্পদ।
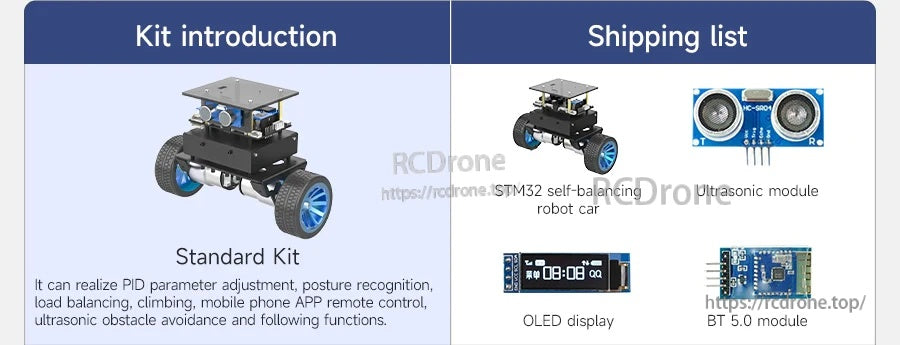
কোর ব্যালেন্সিং প্লাস আল্ট্রাসনিক ফাংশন এবং অন-ডিভাইস স্ট্যাটাস ডিসপ্লের জন্য স্ট্যান্ডার্ড কিট নির্বাচন করুন।
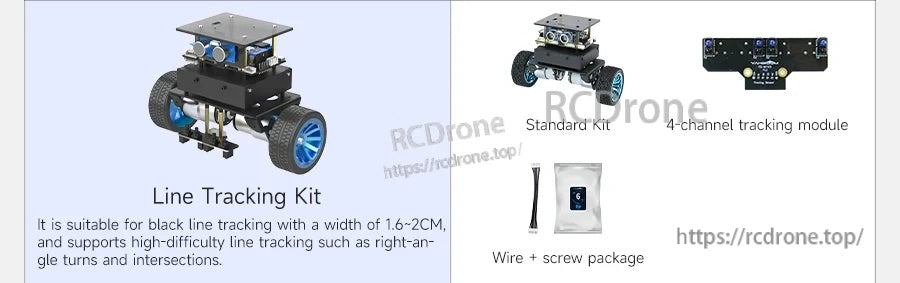
কালো টেপ রুট অনুসরণ এবং ডান-কোণ মোড় এবং ইন্টারসেকশন পরিচালনার জন্য লাইন-ট্র্যাকিং কিট যোগ করুন।
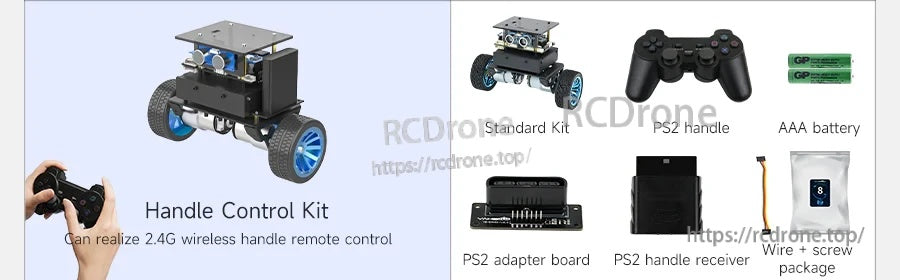
হ্যান্ডেল কন্ট্রোল কিট ওয়্যারলেস PS2-স্টাইল রিমোট ড্রাইভিং এবং গতি নিয়ন্ত্রণ সক্ষম করে।
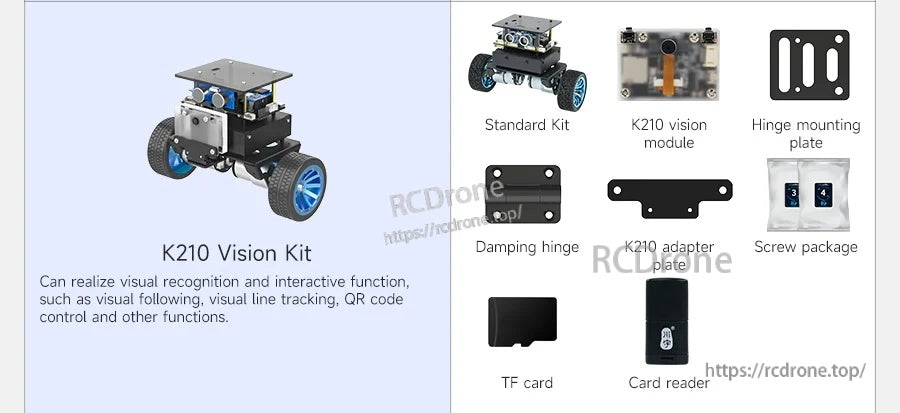
K210 ভিশন কিট AI-স্টাইল ইন্টারঅ্যাকশন যেমন QR কন্ট্রোল, কালার ট্র্যাকিং এবং ভিজ্যুয়াল ফলোয়িং খুলে দেয়।
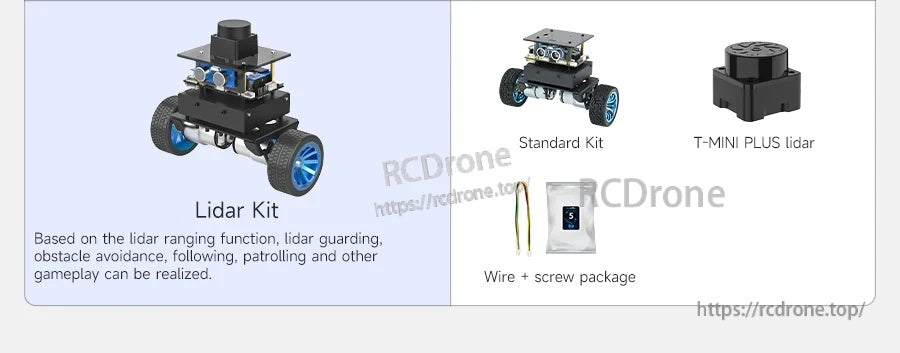
ফলোয়িং, বাধা এড়ানো এবং গার্ডিং মোডের মতো উন্নত নেভিগেশন আচরণের জন্য লিডারে আপগ্রেড করুন।
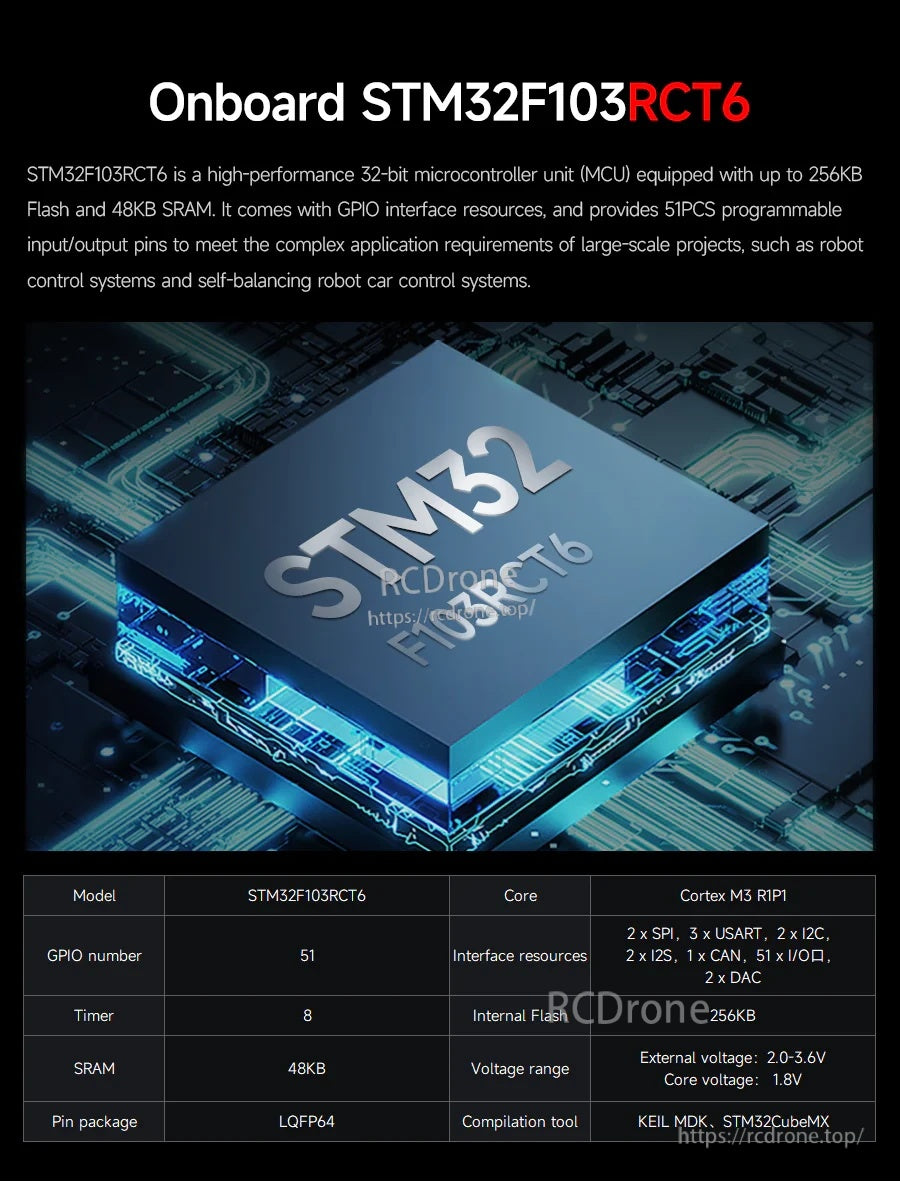
রিয়েল-টাইম ব্যালেন্স কন্ট্রোল এবং সমৃদ্ধ পেরিফেরাল এক্সপ্যানশনের জন্য STM32F103RCT6 MCU এর উপর ভিত্তি করে তৈরি।
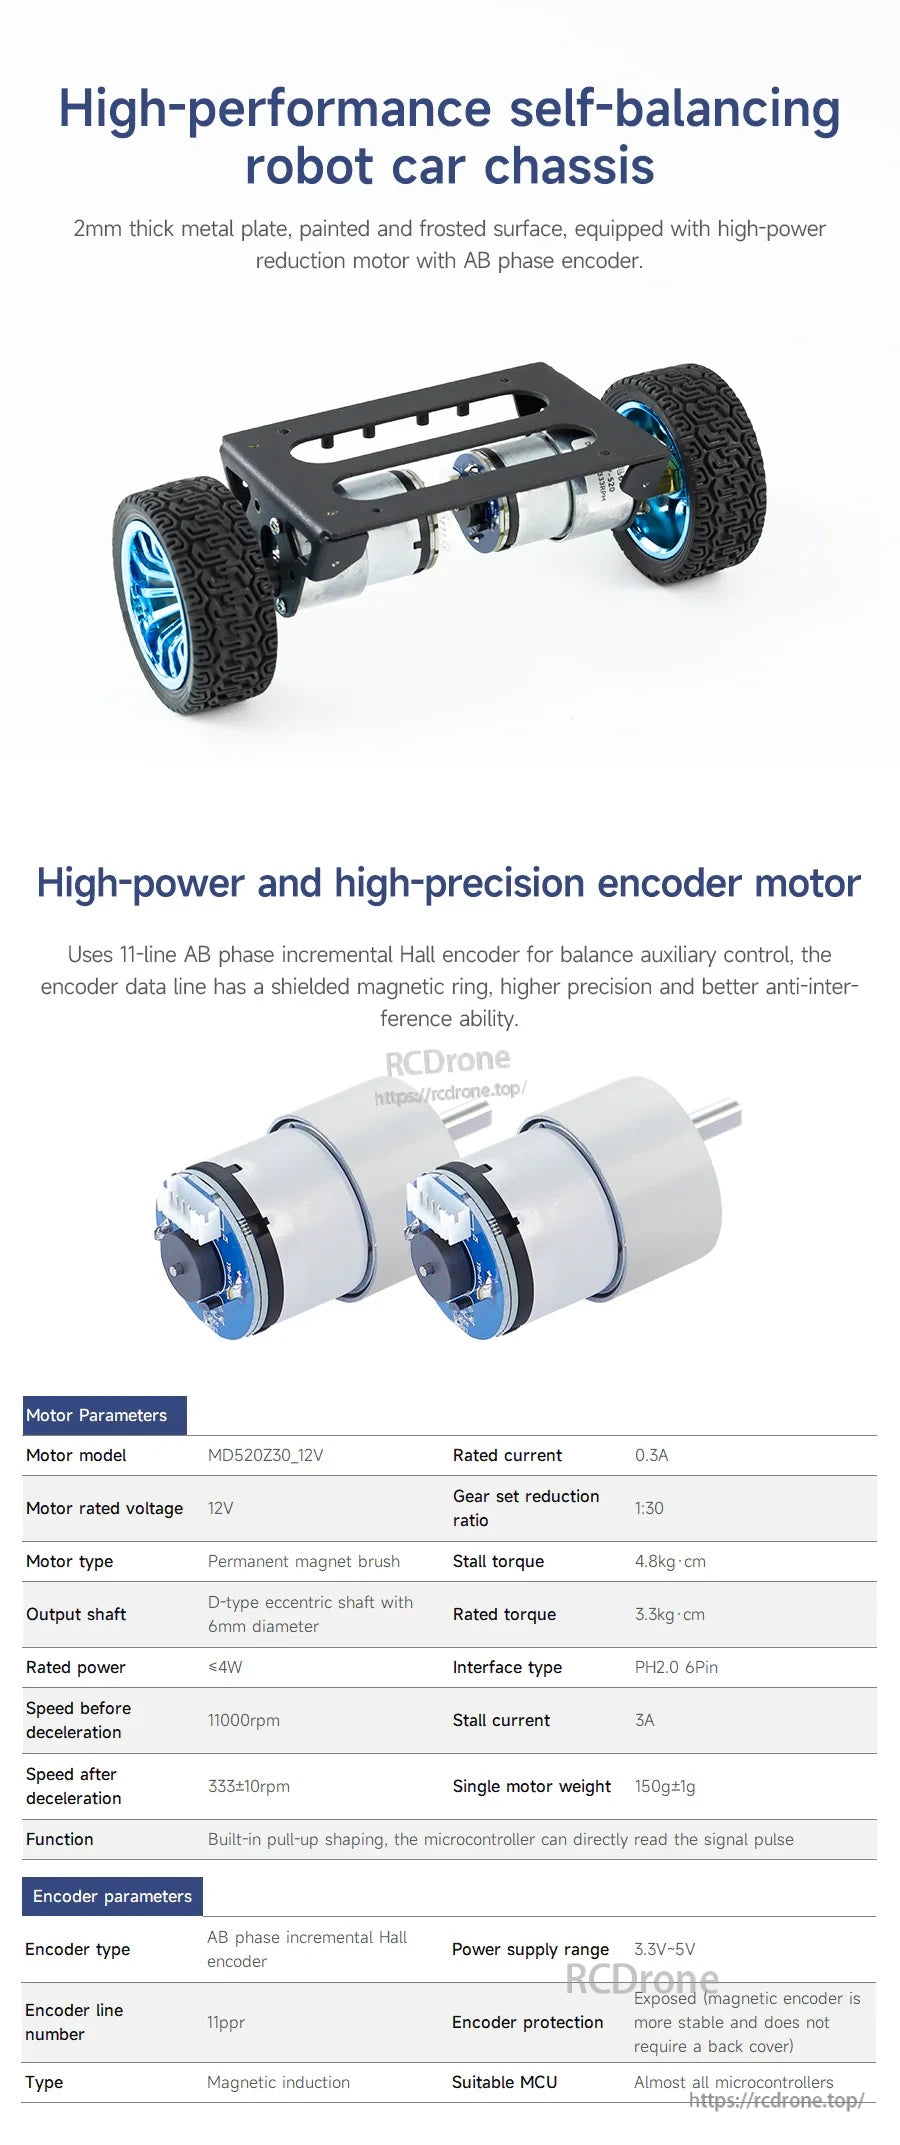
একটি দৃঢ় ধাতব চ্যাসি এবং এনকোডার মোটর ব্যালেন্স কন্ট্রোল এবং গতি পরিমাপের জন্য স্থিতিশীল প্রতিক্রিয়া প্রদান করে।

মোটর নির্মাণের বিবরণ এবং তারের নির্দেশিকা সমাবেশ, সমস্যা সমাধান এবং নিয়ন্ত্রণ পরীক্ষায় সহায়তা করে।
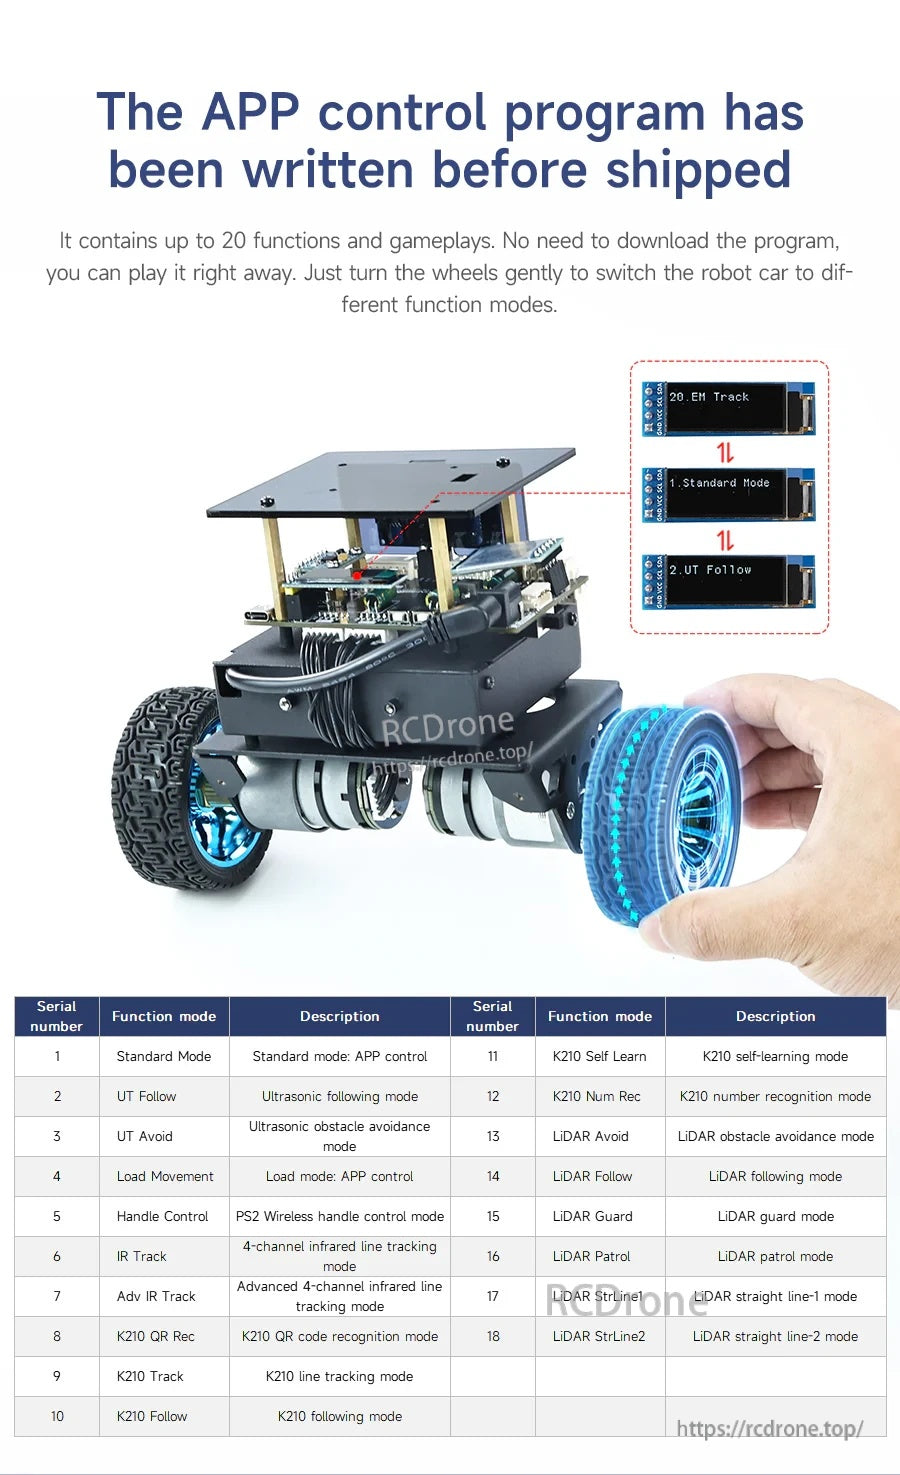
একটি অ্যান্ড্রয়েড অ্যাপ প্যারামিটার সমন্বয় এবং একাধিক গতি এবং সেন্সর মোডের মধ্যে স্যুইচিং সমর্থন করে।
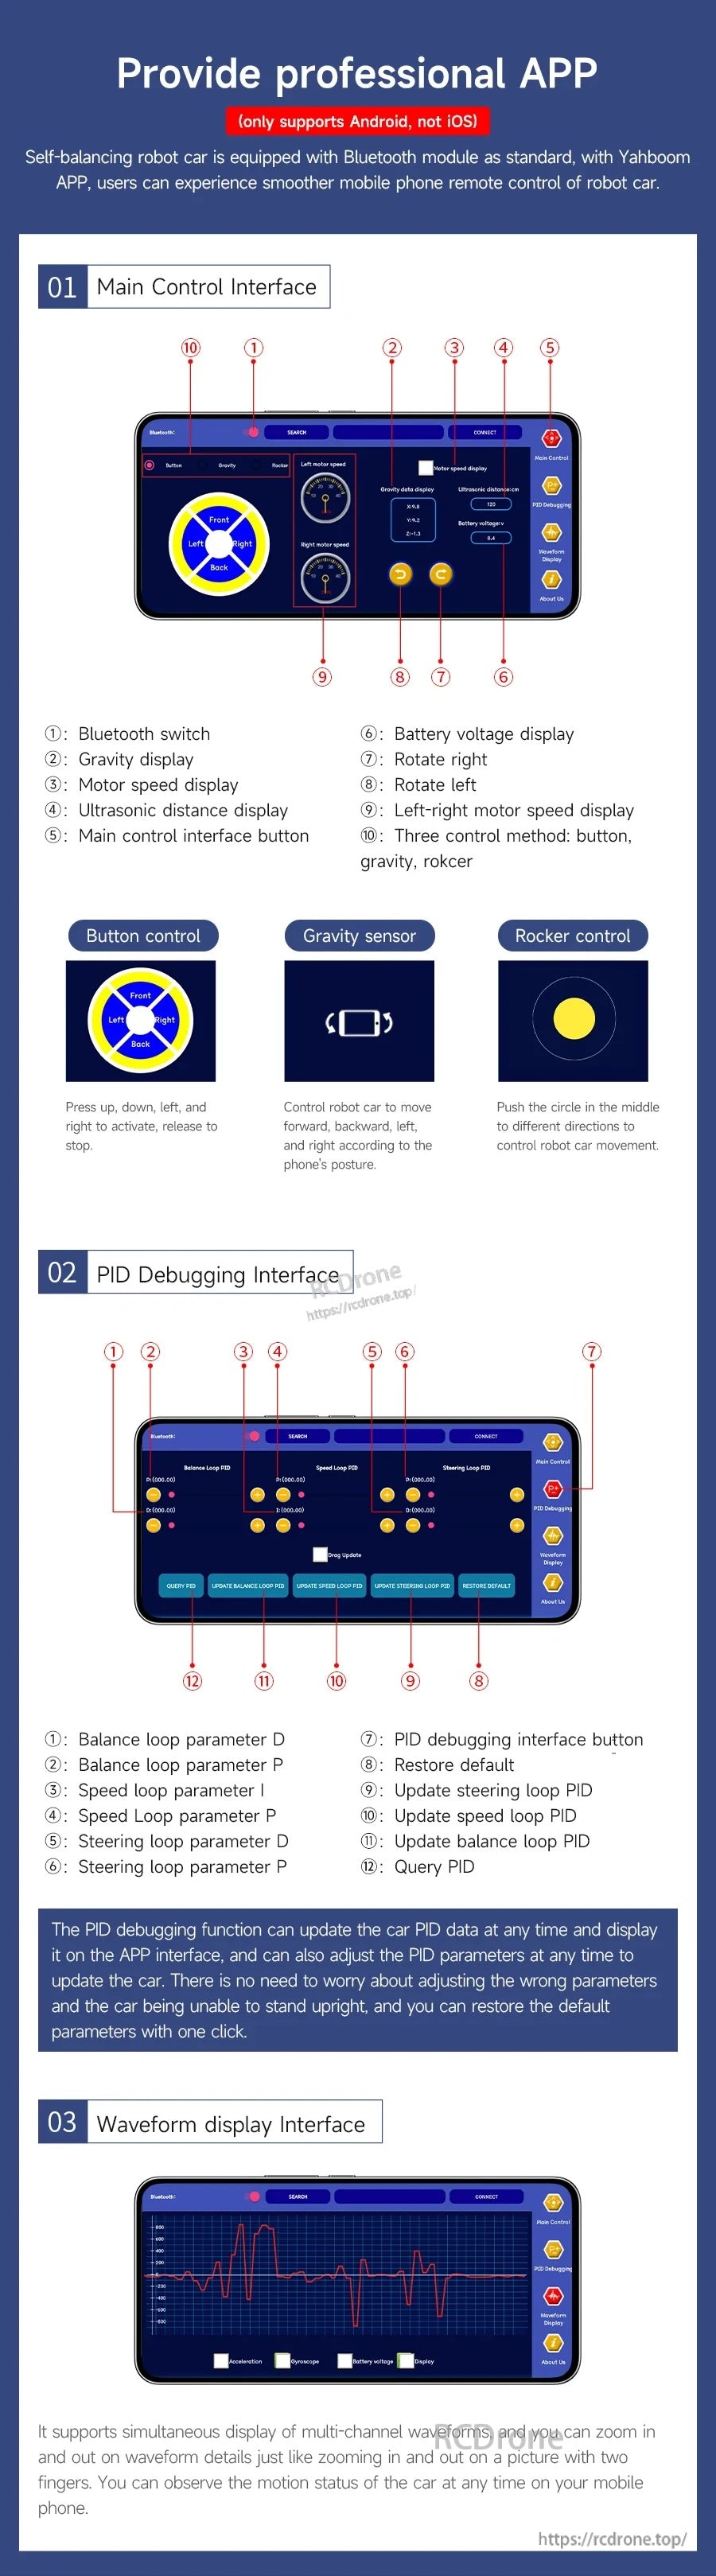
নিয়ন্ত্রণ, PID টিউনিং, এবং ওয়েভফর্ম ভিজ্যুয়ালাইজেশন দ্রুত ডিবাগিংয়ের জন্য নিবেদিত অ্যাপ স্ক্রিনে সংগঠিত।

মূল ফাংশনগুলির মধ্যে অন্তর্ভুক্ত রয়েছে ভঙ্গি স্বীকৃতি, সর্বাধিক ৪ কেজি লোড ক্ষমতা, আরোহণের ক্ষমতা, অতিস্বনক এড়ানো, এবং OLED রিডআউট।
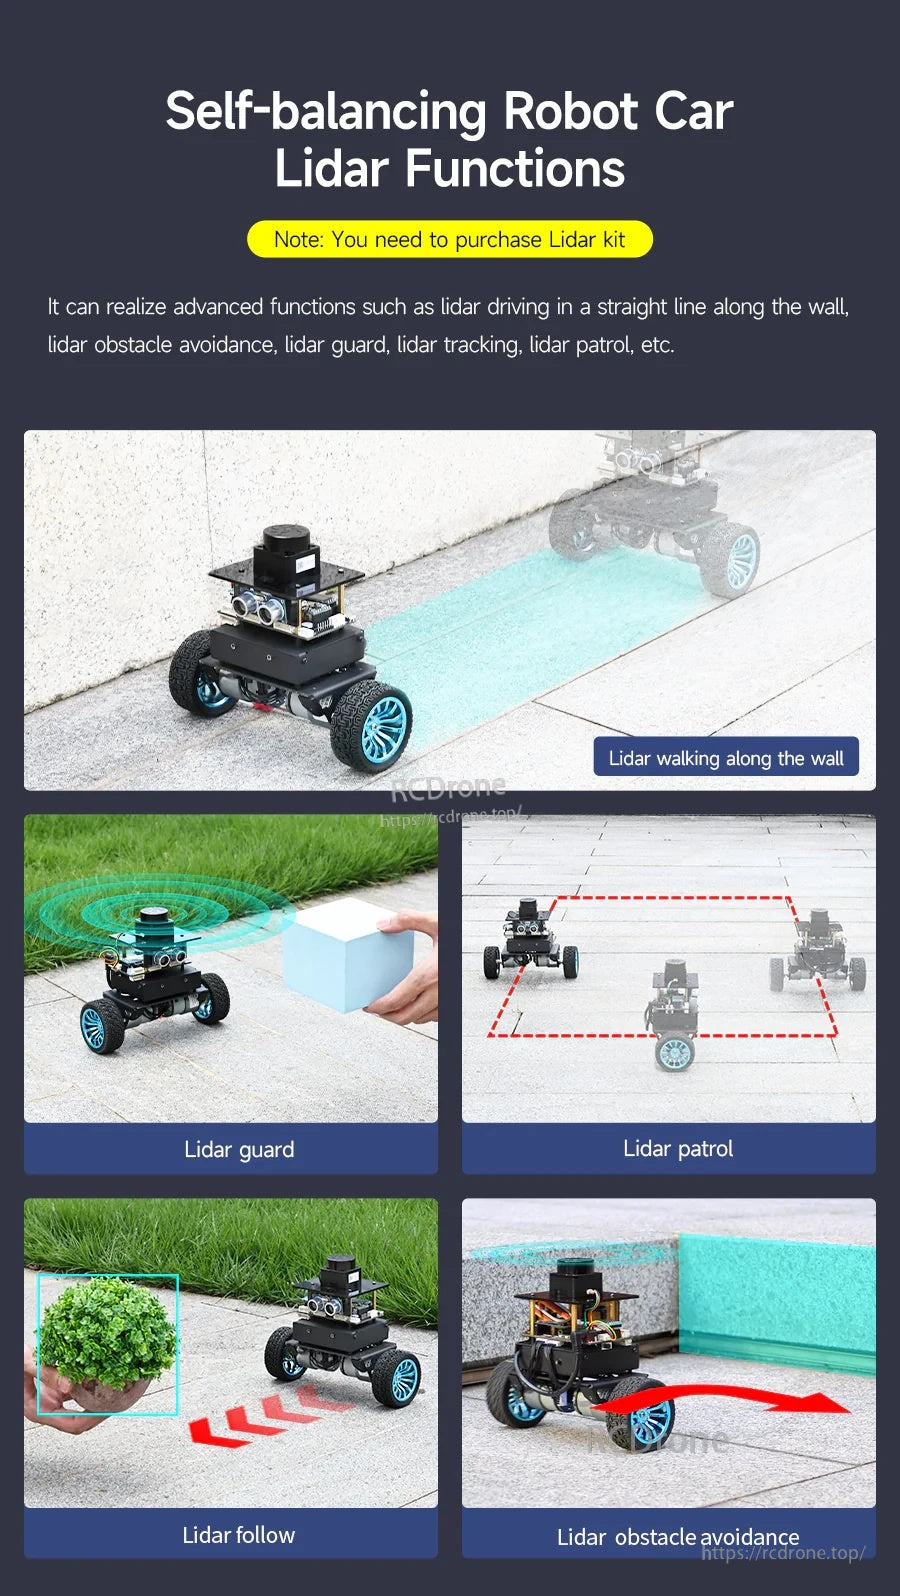
Yahboom STM32 স্বয়ং-সামঞ্জস্যকারী রোবট গাড়ি LiDAR-ভিত্তিক প্রাচীর অনুসরণ, বাধা এড়ানো, টহল, প্রহরী, এবং অনুসরণ আচরণ সমর্থন করে।
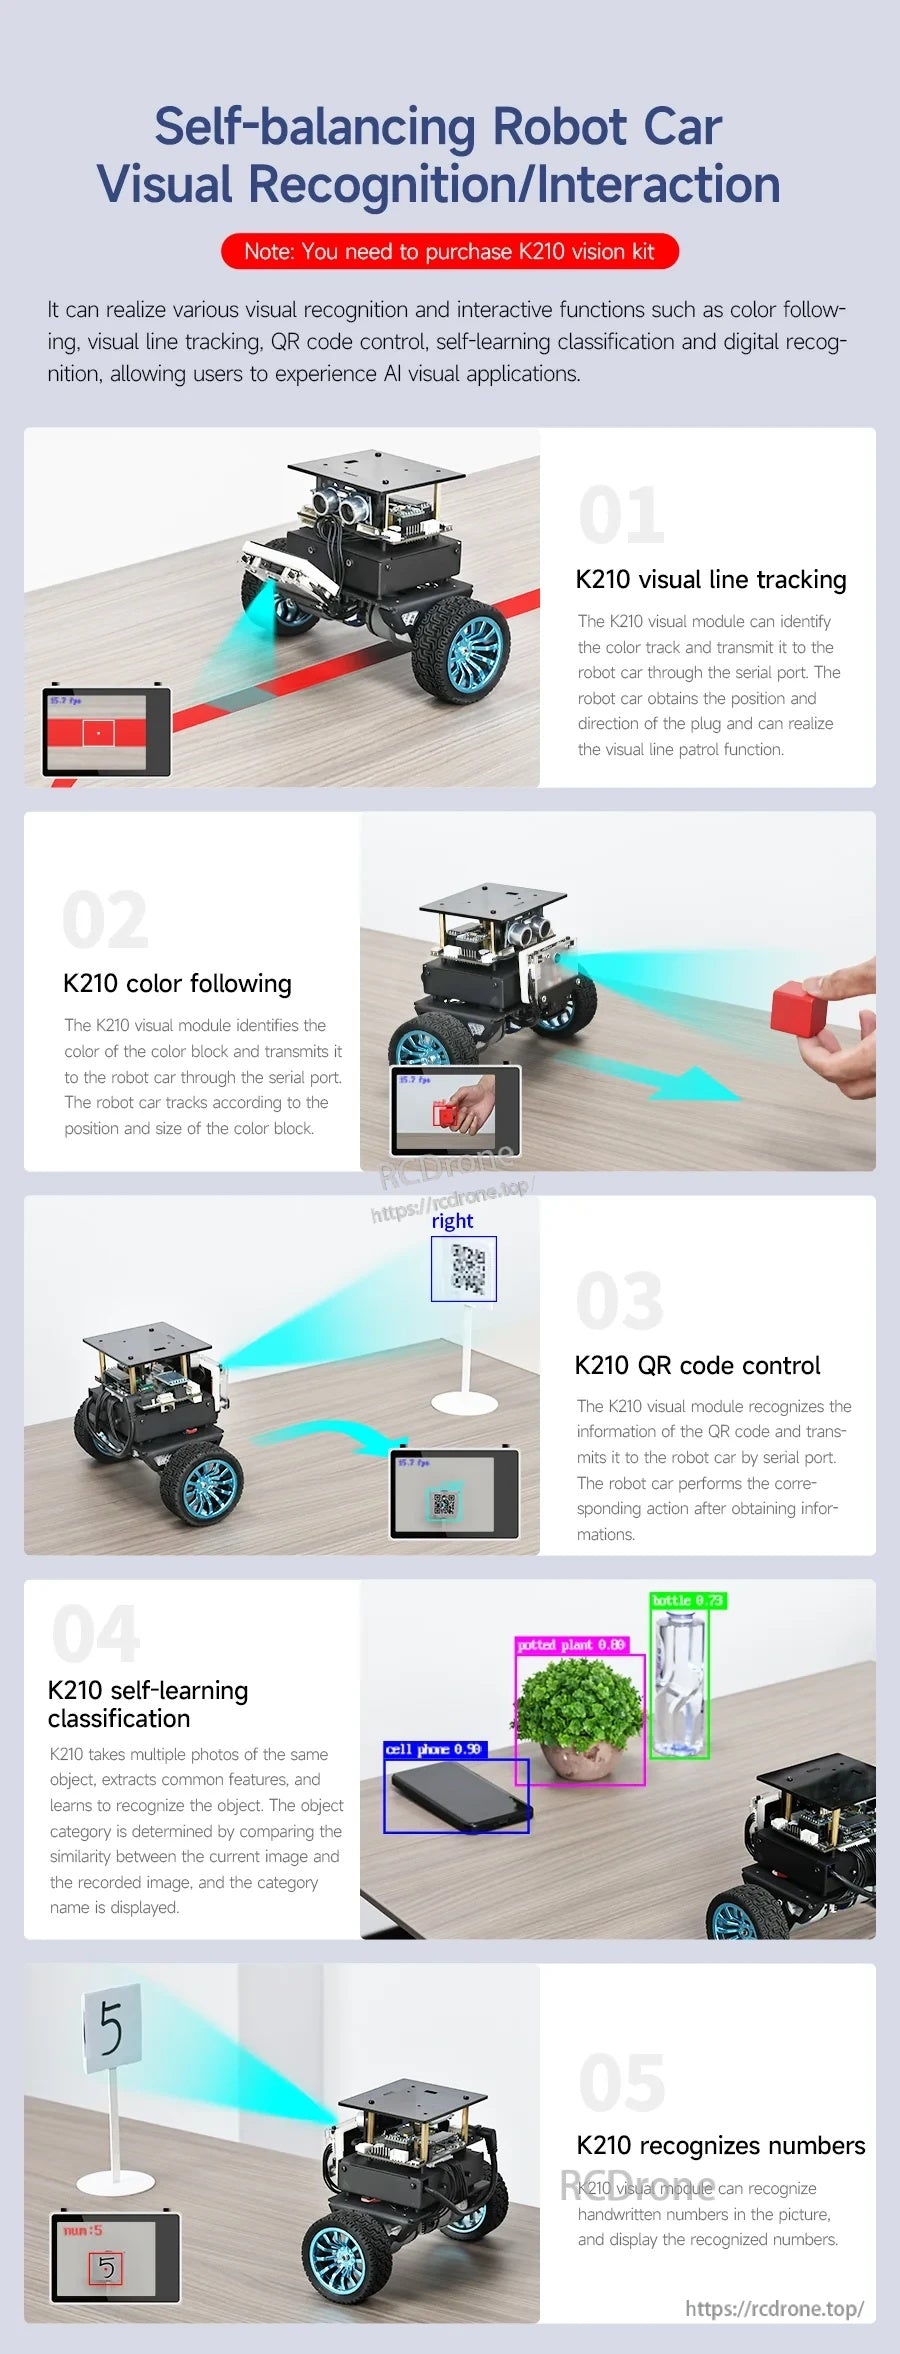
Yahboom STM32 স্বয়ং-সামঞ্জস্যকারী রোবট গাড়ি লাইন ট্র্যাকিং, রঙ অনুসরণ, QR কোড নিয়ন্ত্রণ, এবং ভিজ্যুয়াল স্বীকৃতি কাজের জন্য ইন্টারেক্টিভ প্রকল্প সমর্থন করে।
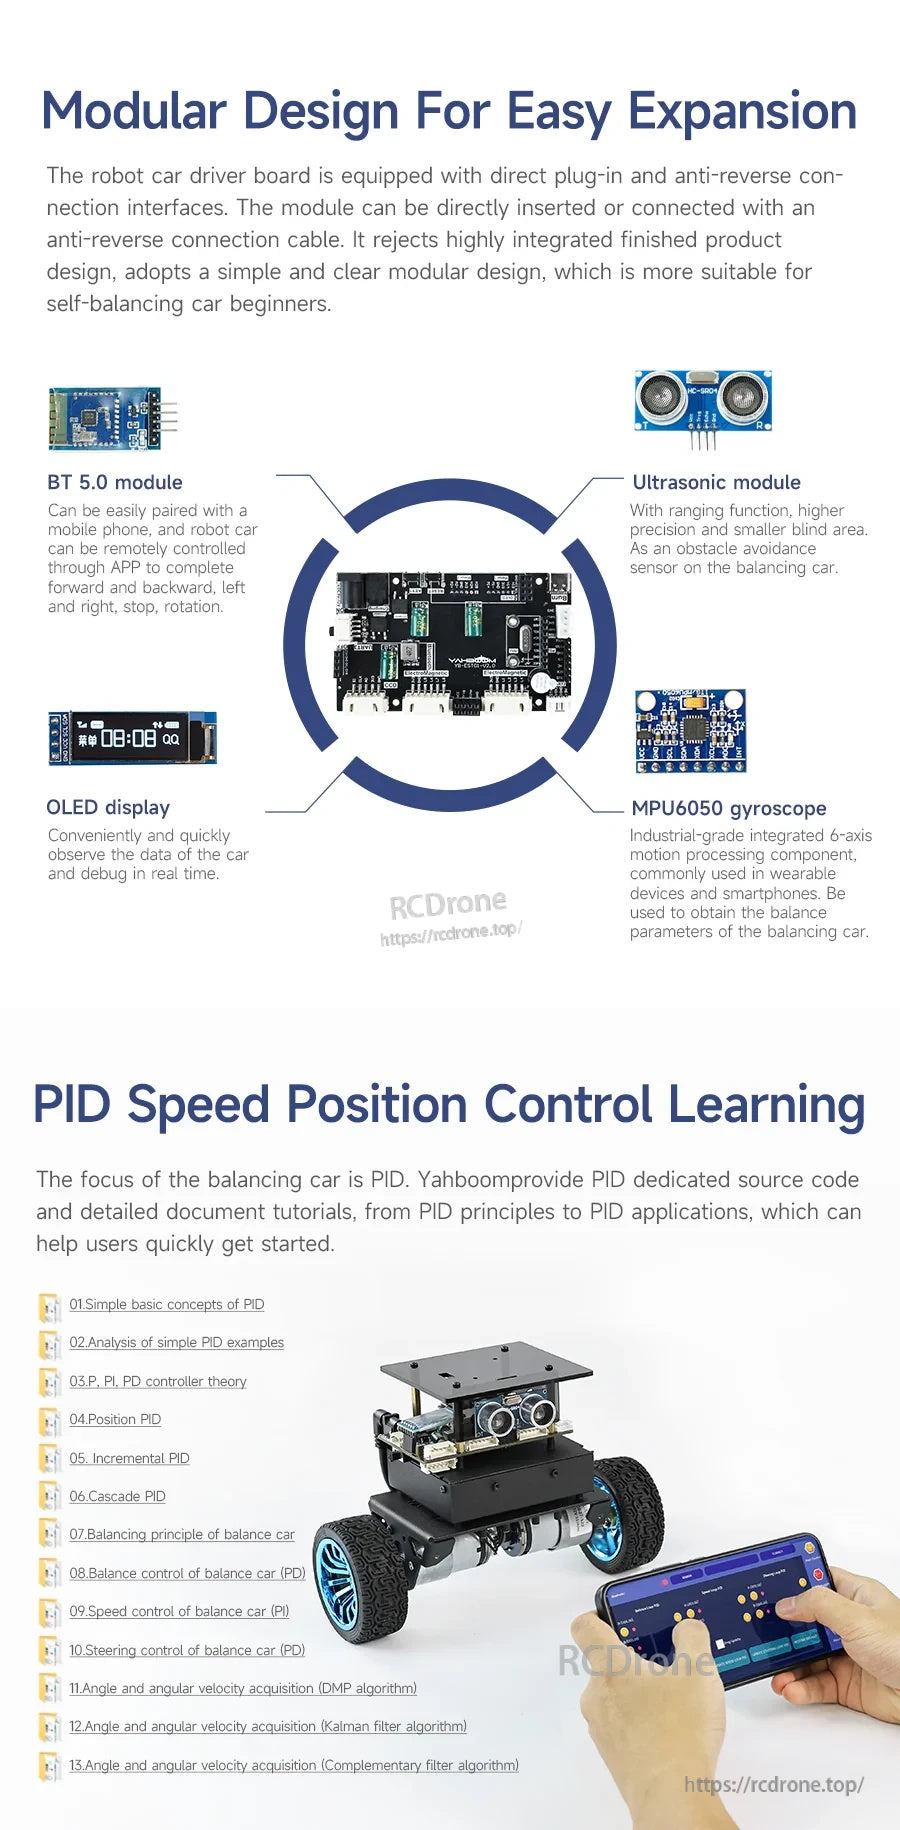
Yahboom STM32 স্বয়ং-সামঞ্জস্য রোবটটি একটি মডুলার কন্ট্রোলার বোর্ড ব্যবহার করে যা ব্লুটুথ, আল্ট্রাসনিক সেন্সিং, OLED ডিসপ্লে এবং একটি MPU6050 জাইরো মডিউল সহ টিউনিং এবং PID শেখার জন্য।
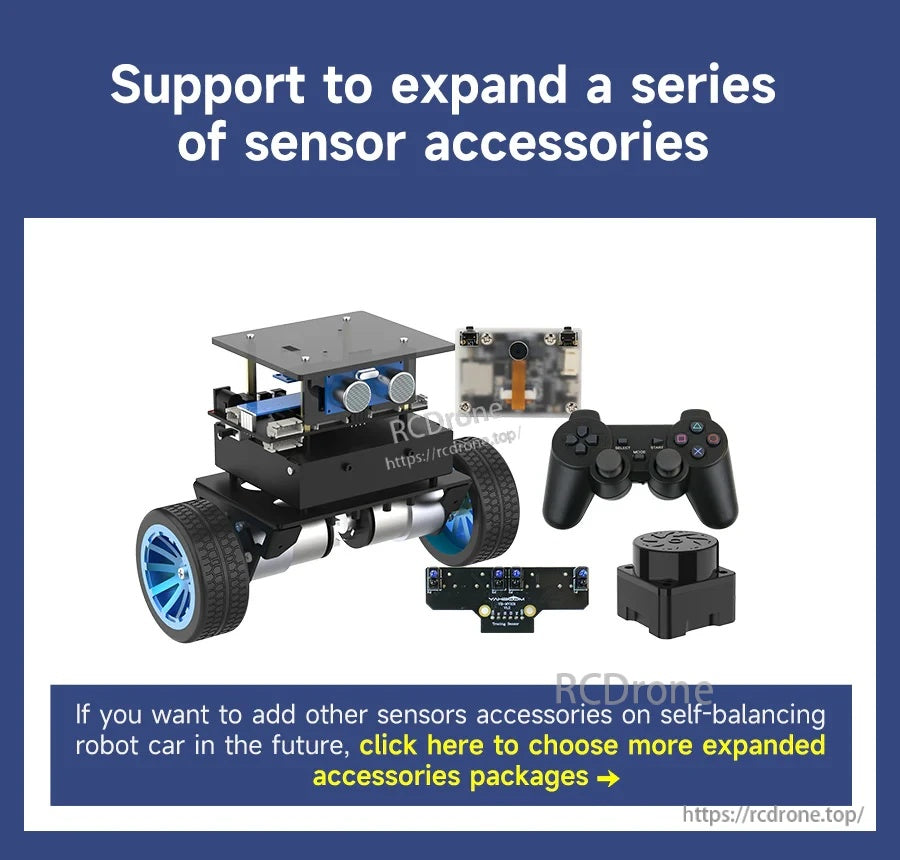
Yahboom STM32 স্বয়ং-সামঞ্জস্য রোবট কিটটি অতিরিক্ত সেন্সর আনুষাঙ্গিক সমর্থন করে এবং এতে একটি দুই-চাকা চ্যাসিস, ক্যামেরা মডিউল এবং গেমপ্যাড-স্টাইল কন্ট্রোলার অন্তর্ভুক্ত।
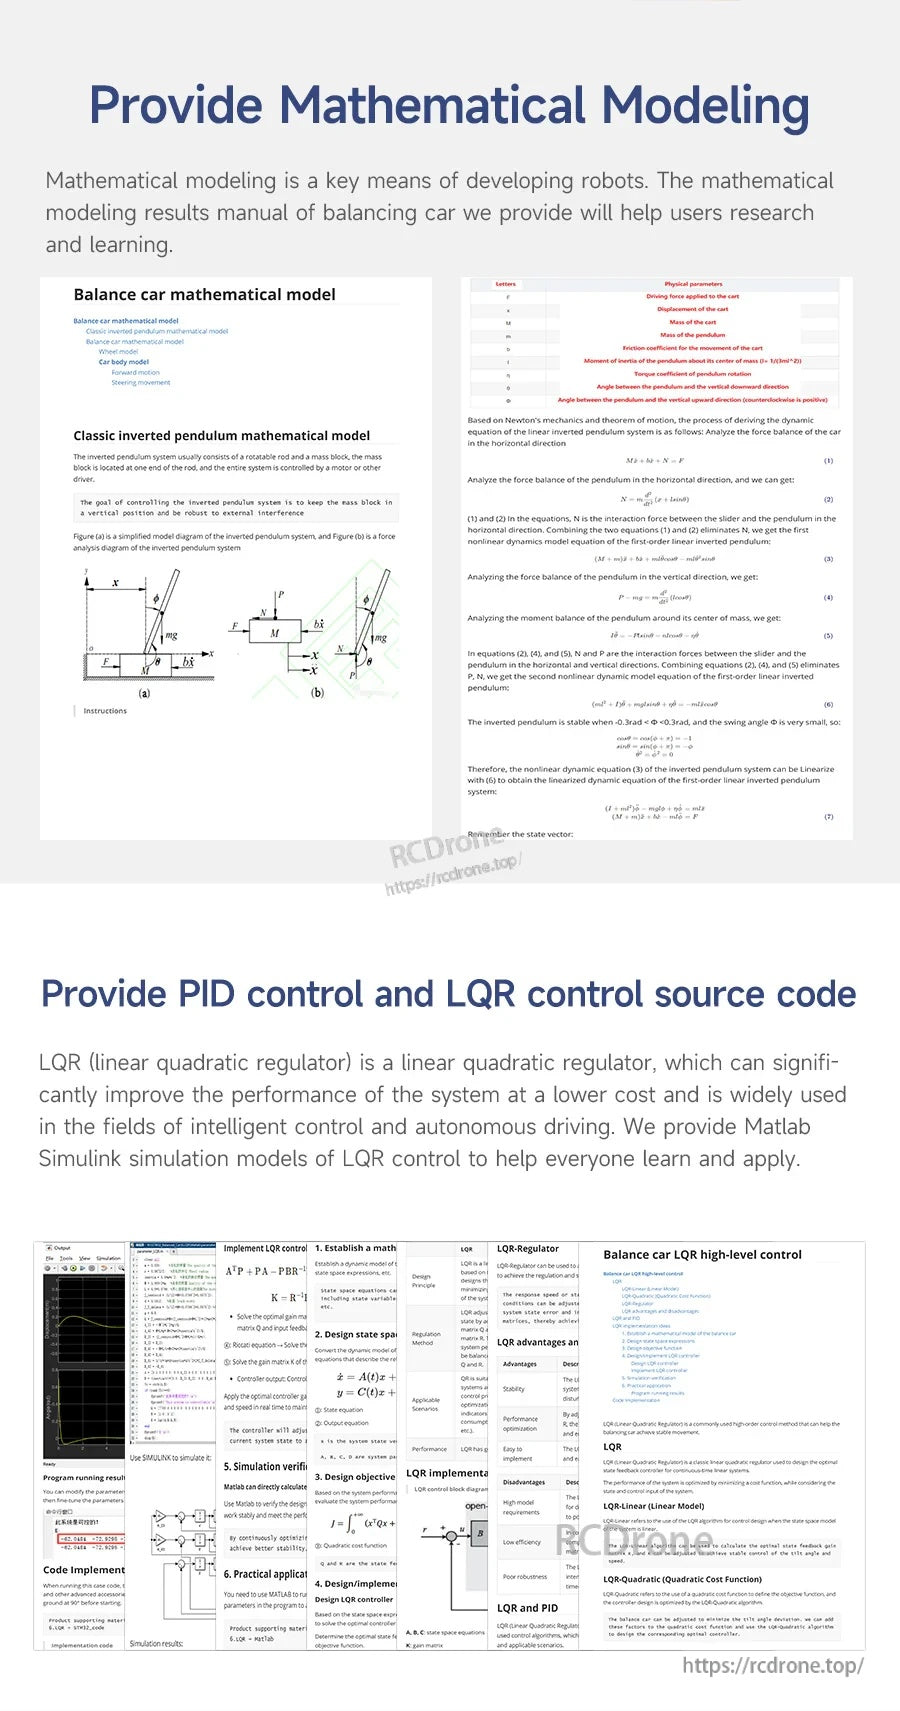
গাণিতিক মডেলিং নোট এবং PID/LQR নিয়ন্ত্রণ সোর্স কোড STM32 স্বয়ং-সামঞ্জস্য রোবটের জন্য টিউনিং এবং নিয়ন্ত্রণ উন্নয়নে সহায়তা করে।
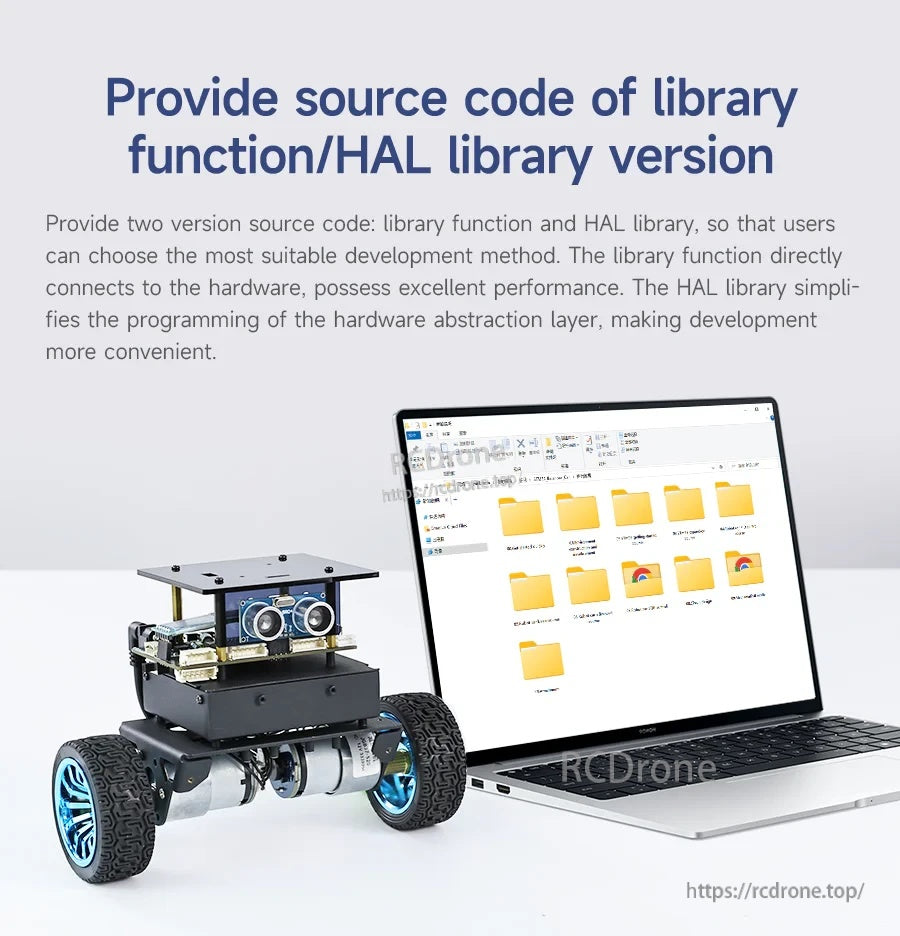
Yahboom STM32 স্বয়ং-সামঞ্জস্য রোবটটি ডাউনলোডযোগ্য সোর্স কোড ফোল্ডারগুলির সাথে যুক্ত, যার মধ্যে ডেভেলপমেন্টের জন্য লাইব্রেরি ফাংশন এবং HAL সংস্করণ অন্তর্ভুক্ত।

Yahboom STM32 স্বয়ং-সামঞ্জস্য রোবটটিতে একটি বিস্তারিত ফাংশন ডেভেলপমেন্ট ম্যানুয়াল এবং BSP ড্রাইভিং ডাটাবেস ডকুমেন্ট অন্তর্ভুক্ত রয়েছে যা কোডিং এবং সেটআপে সহায়তা করে।
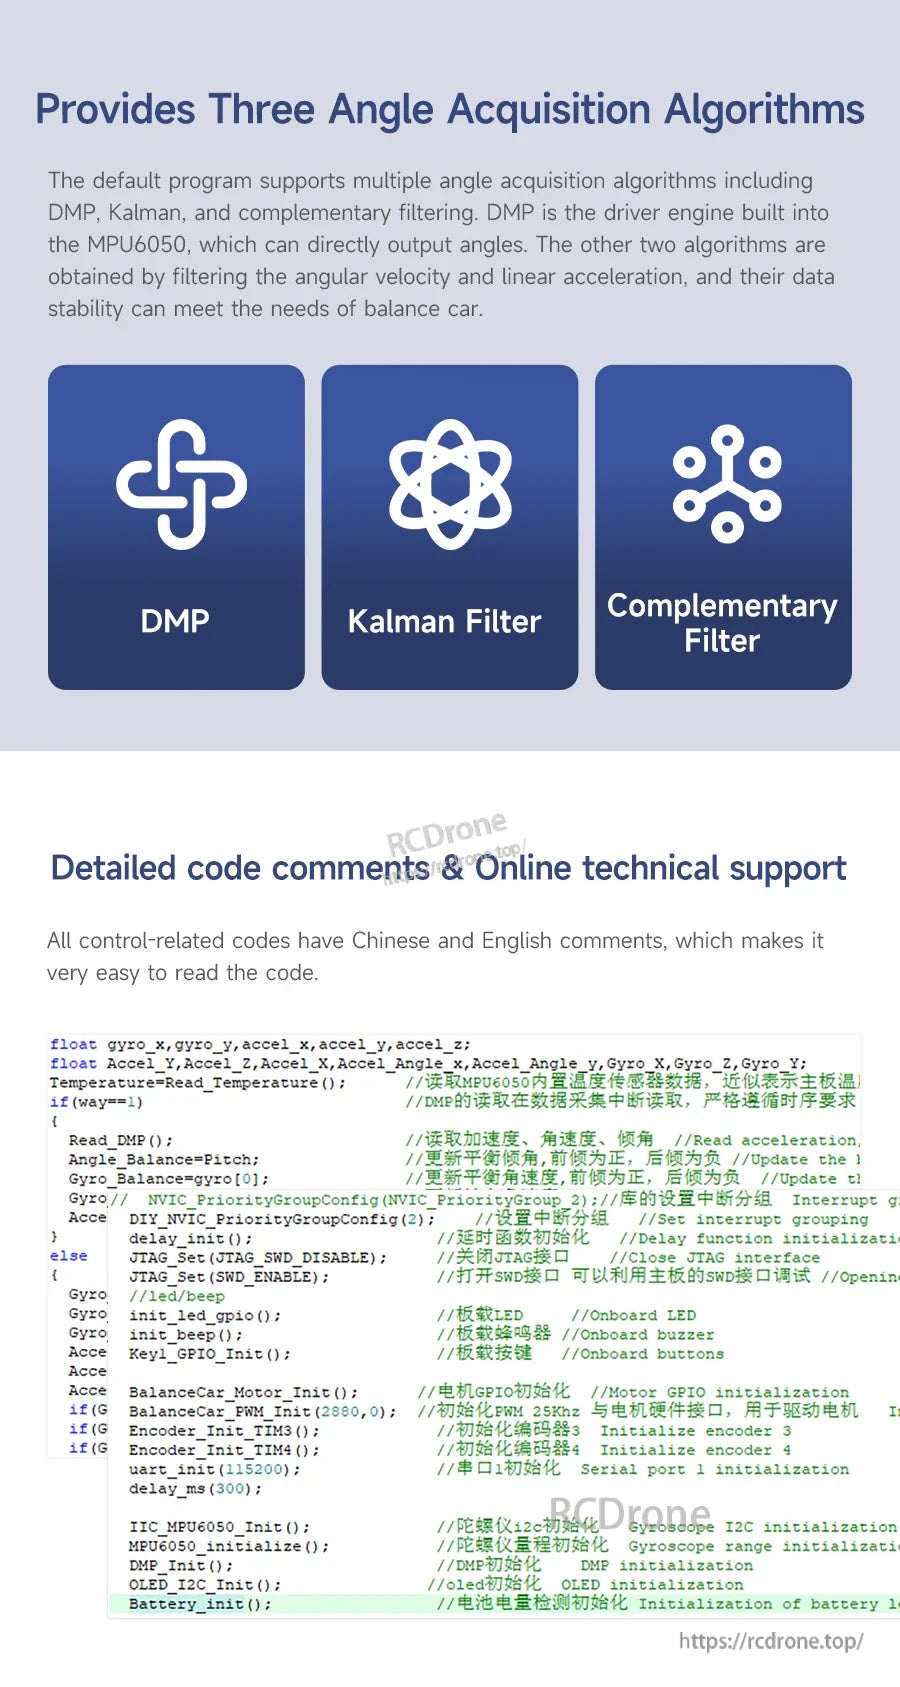
Yahboom STM32 স্বয়ং-সামঞ্জস্য রোবট কোড DMP, কালমান ফিল্টার, এবং পরিপূরক ফিল্টার বিকল্পগুলির জন্য কোণ অর্জন এবং টিউনিং সমর্থন করে।
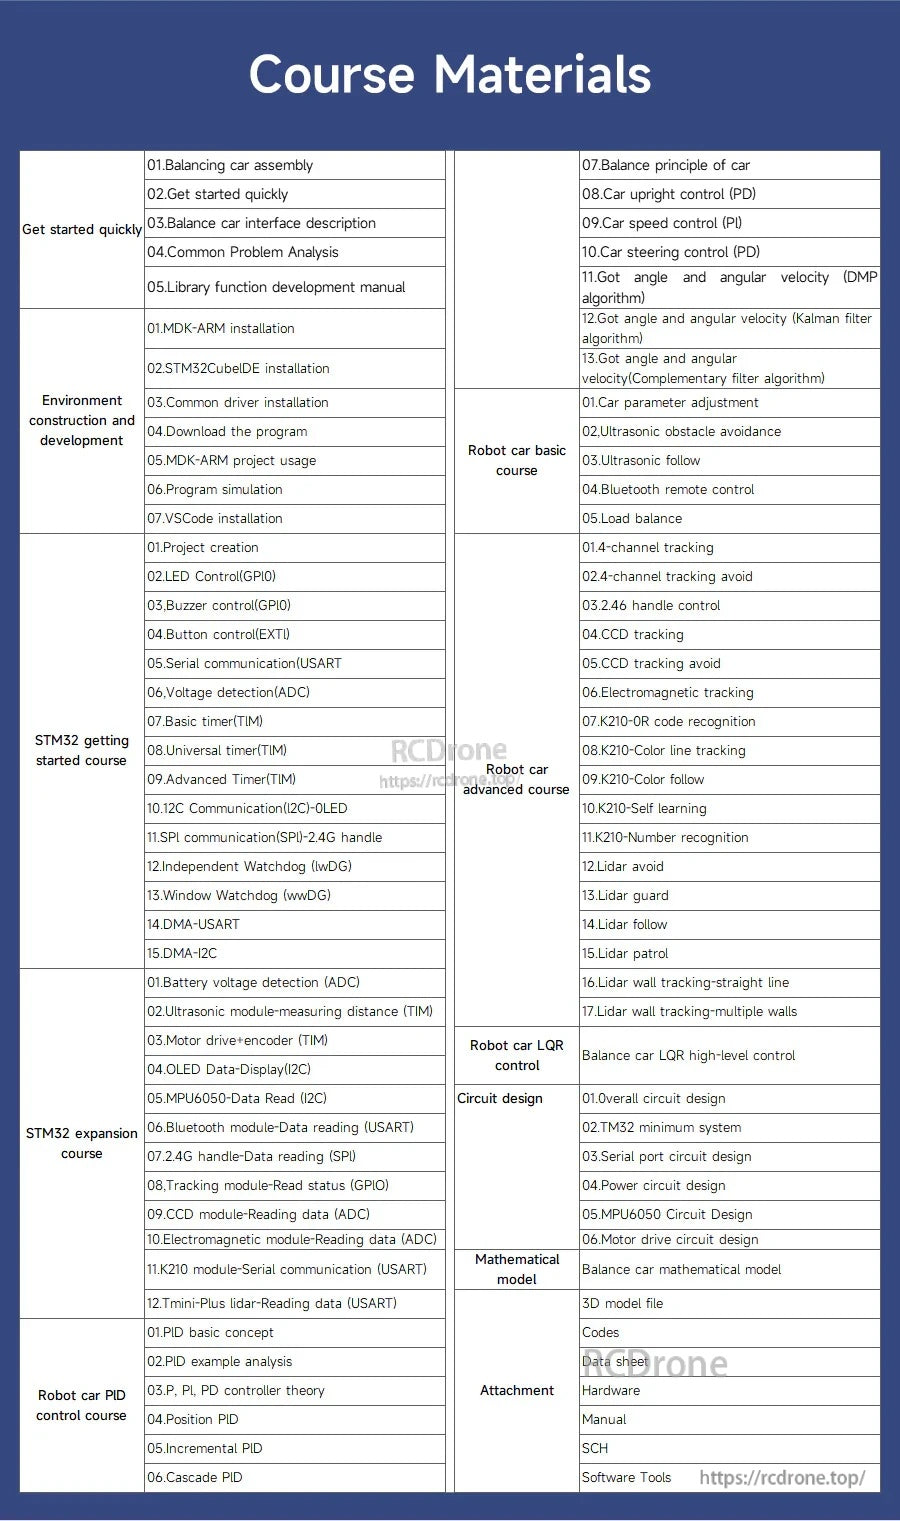
Yahboom STM32 স্বয়ং-সামঞ্জস্য রোবট কোর্স উপকরণগুলি সমাবেশ, STM32CubeIDE প্রোগ্রামিং, এবং PID টিউনিংয়ের উপর ধাপে ধাপে পাঠের রূপরেখা দেয়।

Yahboom STM32 স্বয়ং-সামঞ্জস্য রোবট ডকুমেন্টেশন সেটআপ এবং প্রোগ্রামিং গাইড করার জন্য সংগঠিত টিউটোরিয়াল ফোল্ডার এবং ভিডিও পাঠ অন্তর্ভুক্ত করে।
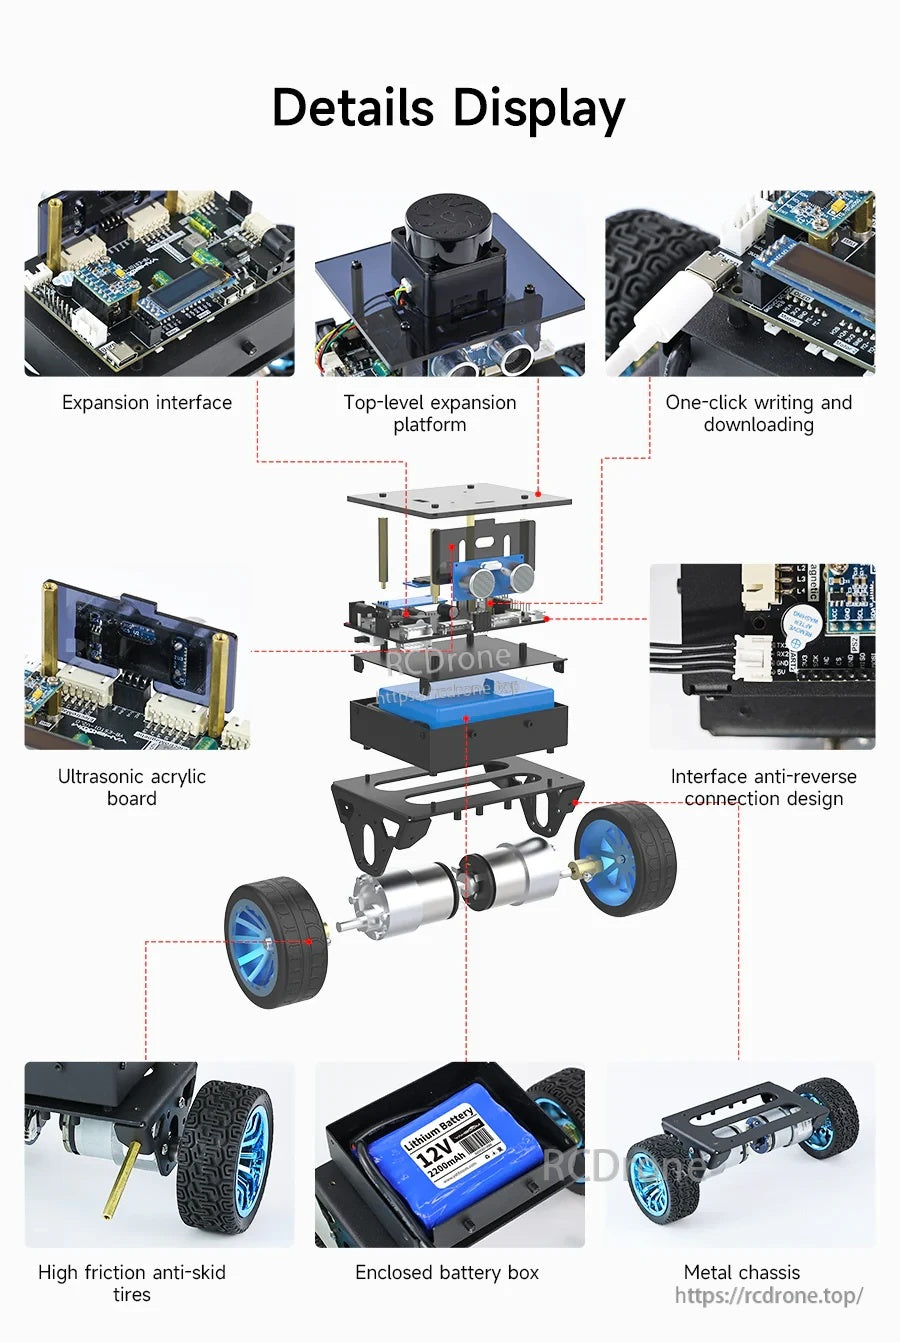
STM32 স্বয়ং-সামঞ্জস্য রোবট একটি ধাতব চ্যাসিস ব্যবহার করে যার মধ্যে একটি আবদ্ধ ব্যাটারি বাক্স, অ্যান্টি-স্কিড চাকা, এবং সহজ সমাবেশের জন্য মডুলার সম্প্রসারণ এবং সেন্সর বোর্ড রয়েছে।
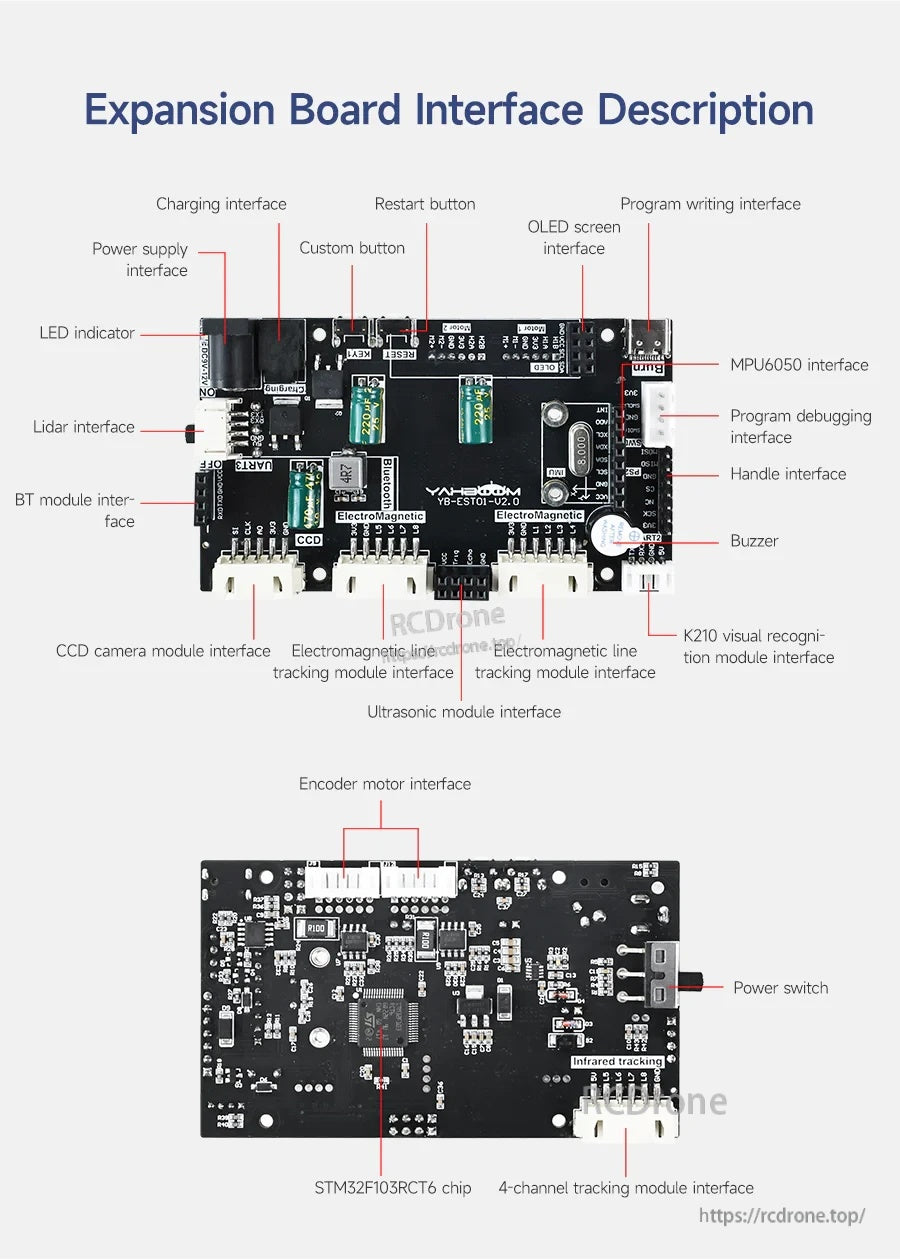
STM32 রোবট সম্প্রসারণ বোর্ড পাওয়ার, মোটর, সেন্সর (MPU6050, আল্ট্রাসনিক, লিডার), এবং প্রোগ্রামিংয়ের জন্য স্পষ্টভাবে লেবেলযুক্ত সংযোগকারীগুলি ব্যবহার করে যা তারের এবং সেটআপকে সহজ করে তোলে।
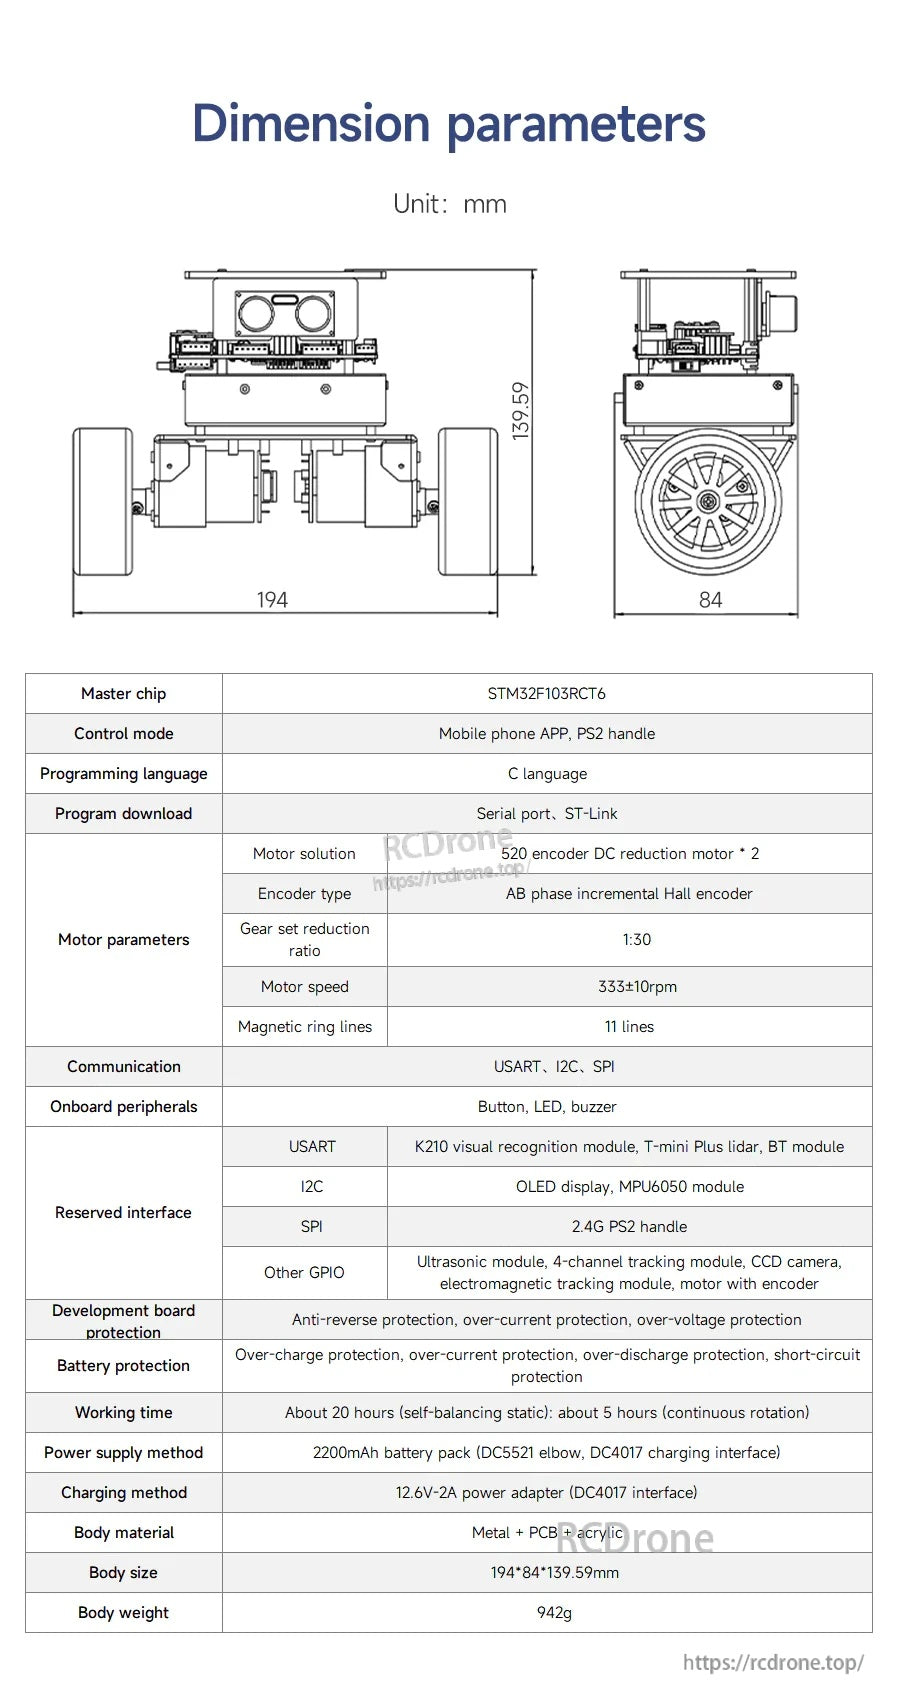
Yahboom STM32 স্বয়ং-সামঞ্জস্য রোবট একটি STM32F103C8T6 কন্ট্রোলার ব্যবহার করে এবং একটি 7 তালিকাভুক্ত করে।
4V 2200mAh ব্যাটারি সহ ফিট পরিকল্পনার জন্য মূল মাত্রা।
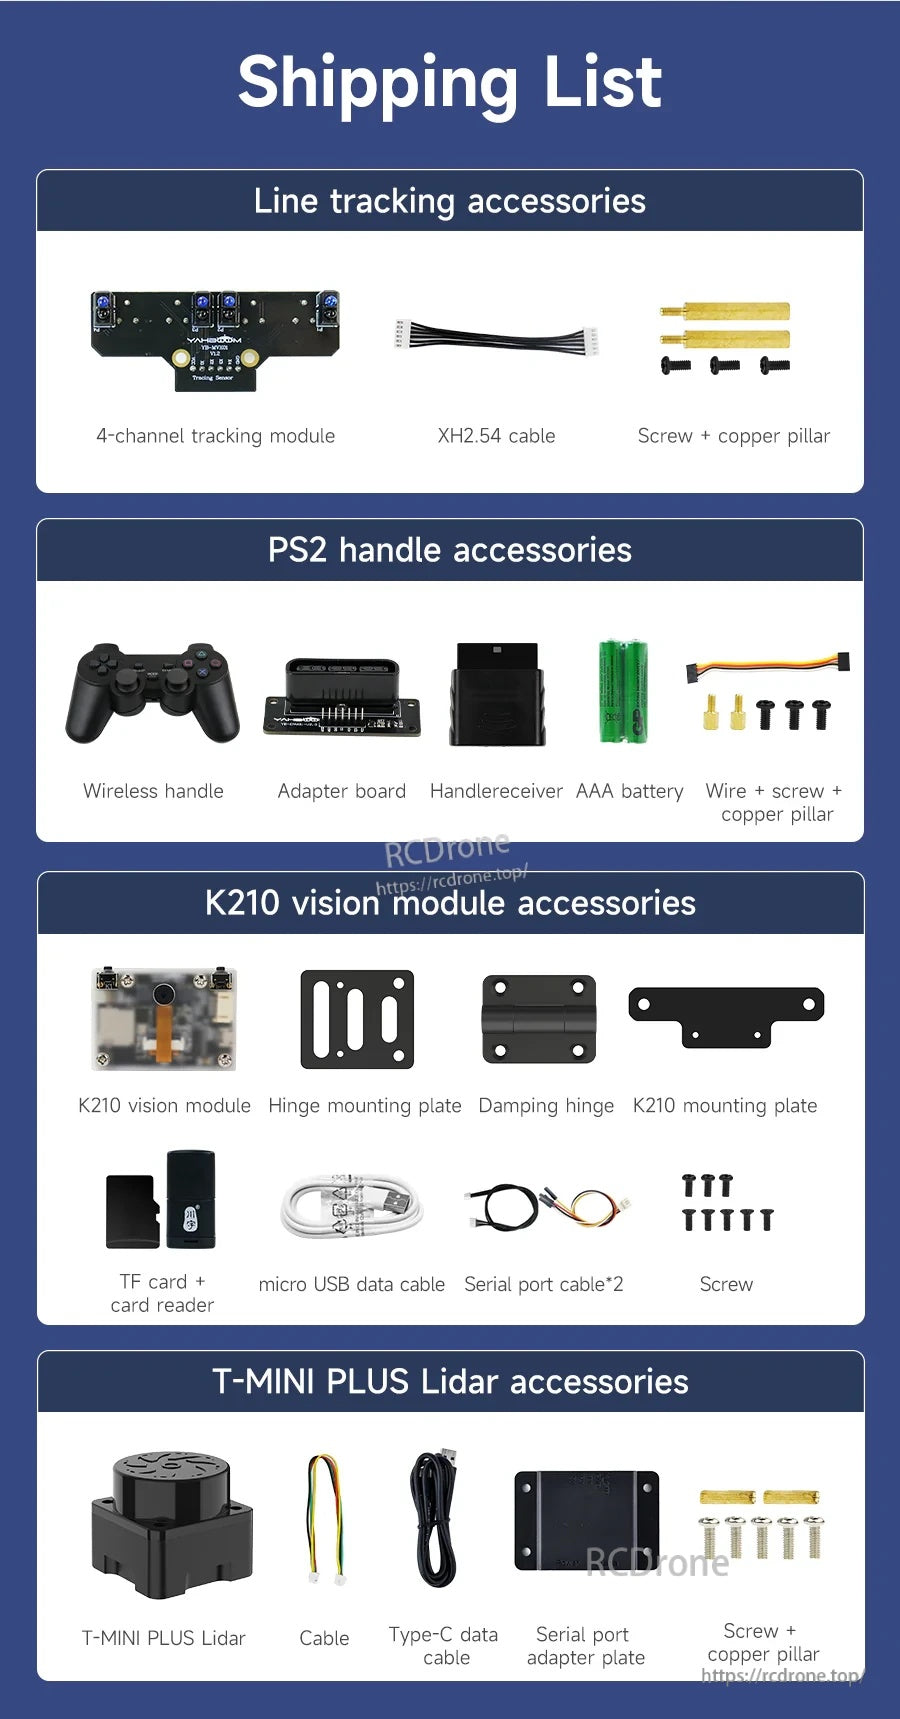
Yahboom STM32 স্বয়ং-সামঞ্জস্য রোবট কিটে লাইন ট্র্যাকিং আনুষাঙ্গিক, PS2 ওয়্যারলেস হ্যান্ডেল সেট, K210 ভিশন মডিউল অংশ এবং T-MINI PLUS LiDAR আনুষাঙ্গিক অন্তর্ভুক্ত রয়েছে সম্প্রসারণের জন্য।