ZeroErr eRob 110 I রোবোটিক রোটারি অ্যাকচুয়েটর
ZeroErr eRob 110 I রোবোটিক রোটারি অ্যাকচুয়েটর
ZeroErr
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
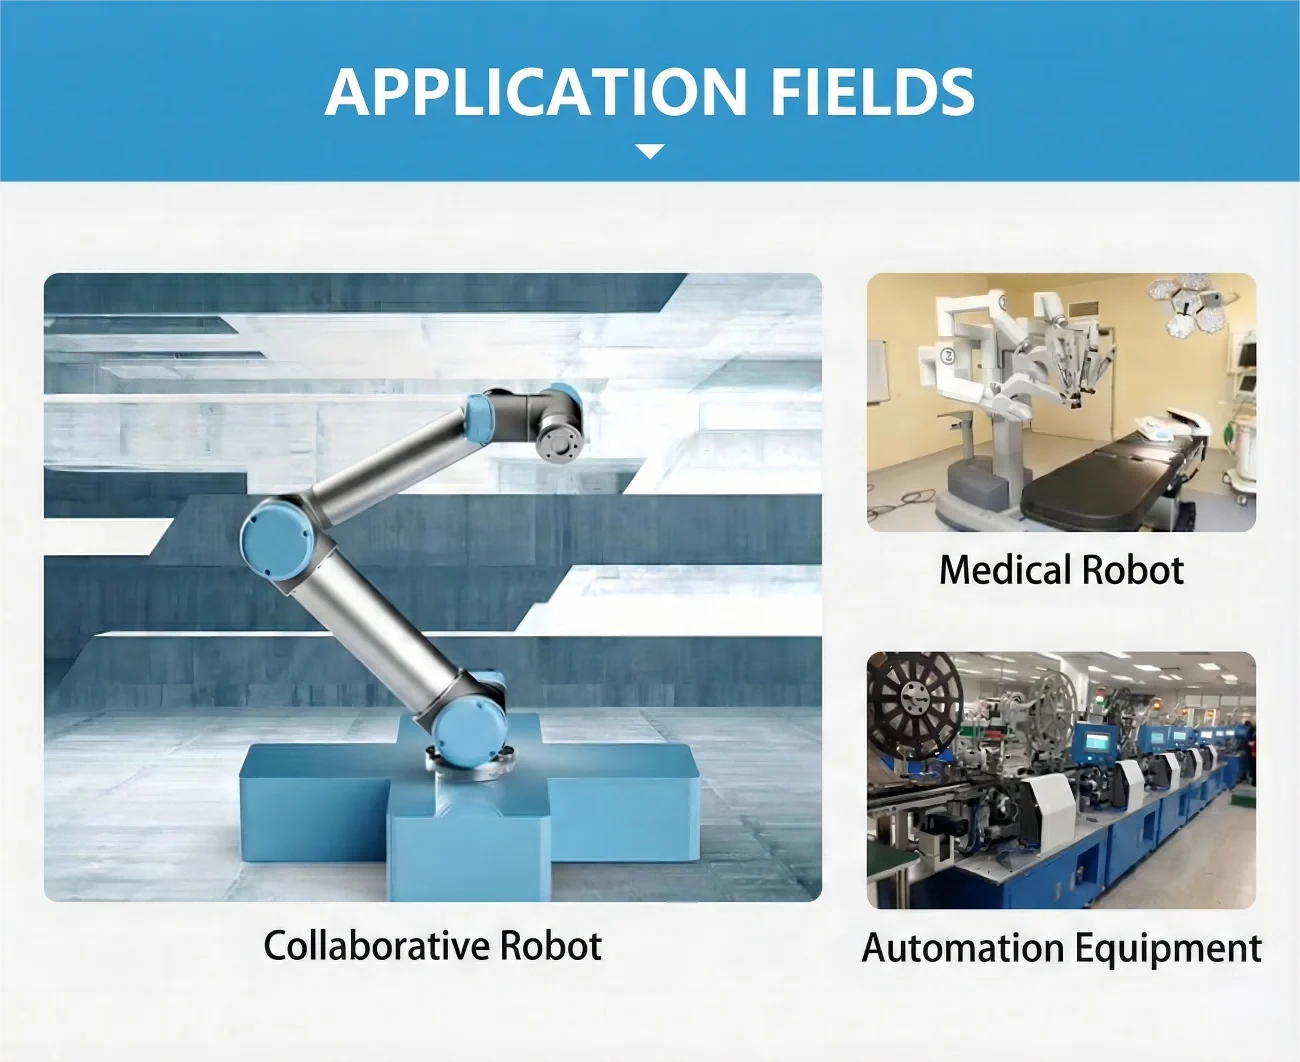
ZeroErr eRob 110 I হল সহযোগী রোবট, চিকিৎসা রোবট এবং স্বয়ংক্রিয় যন্ত্রপাতির জন্য একটি কনফিগারযোগ্য রোবোটিক রোটারি অ্যাকচুয়েটর পরিবারের সদস্য।
কনফিগারেশন
একটি CANopen বা EtherCAT সংস্করণ নির্বাচন করুন, ব্রেক সহ বা ব্রেক ছাড়া, প্রয়োজনীয় হ্রাস অনুপাত এবং মাল্টি-টার্ন ও টর্ক অপশন সহ।
- সংস্করণ নির্বাচন: CANopen বা EtherCAT; ব্রেক সহ বা ব্রেক ছাড়া।
- হ্রাস-অনুপাত নির্বাচন: 50, 80, 100, 120, বা 160।
- মাল্টি-টার্ন এবং টর্ক নির্বাচন: মাল্টি-টার্ন সহ বা মাল্টি-টার্ন ছাড়া, এবং টর্ক সহ বা টর্ক ছাড়া।
বৈশিষ্ট্য
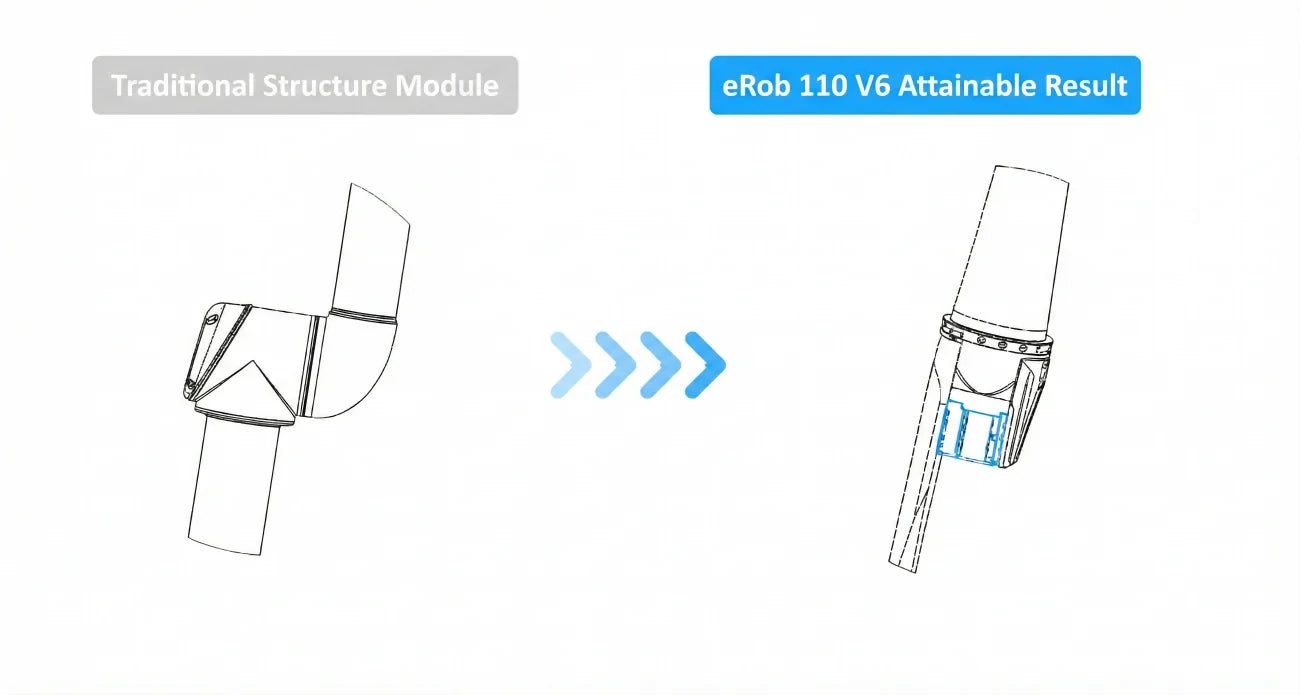
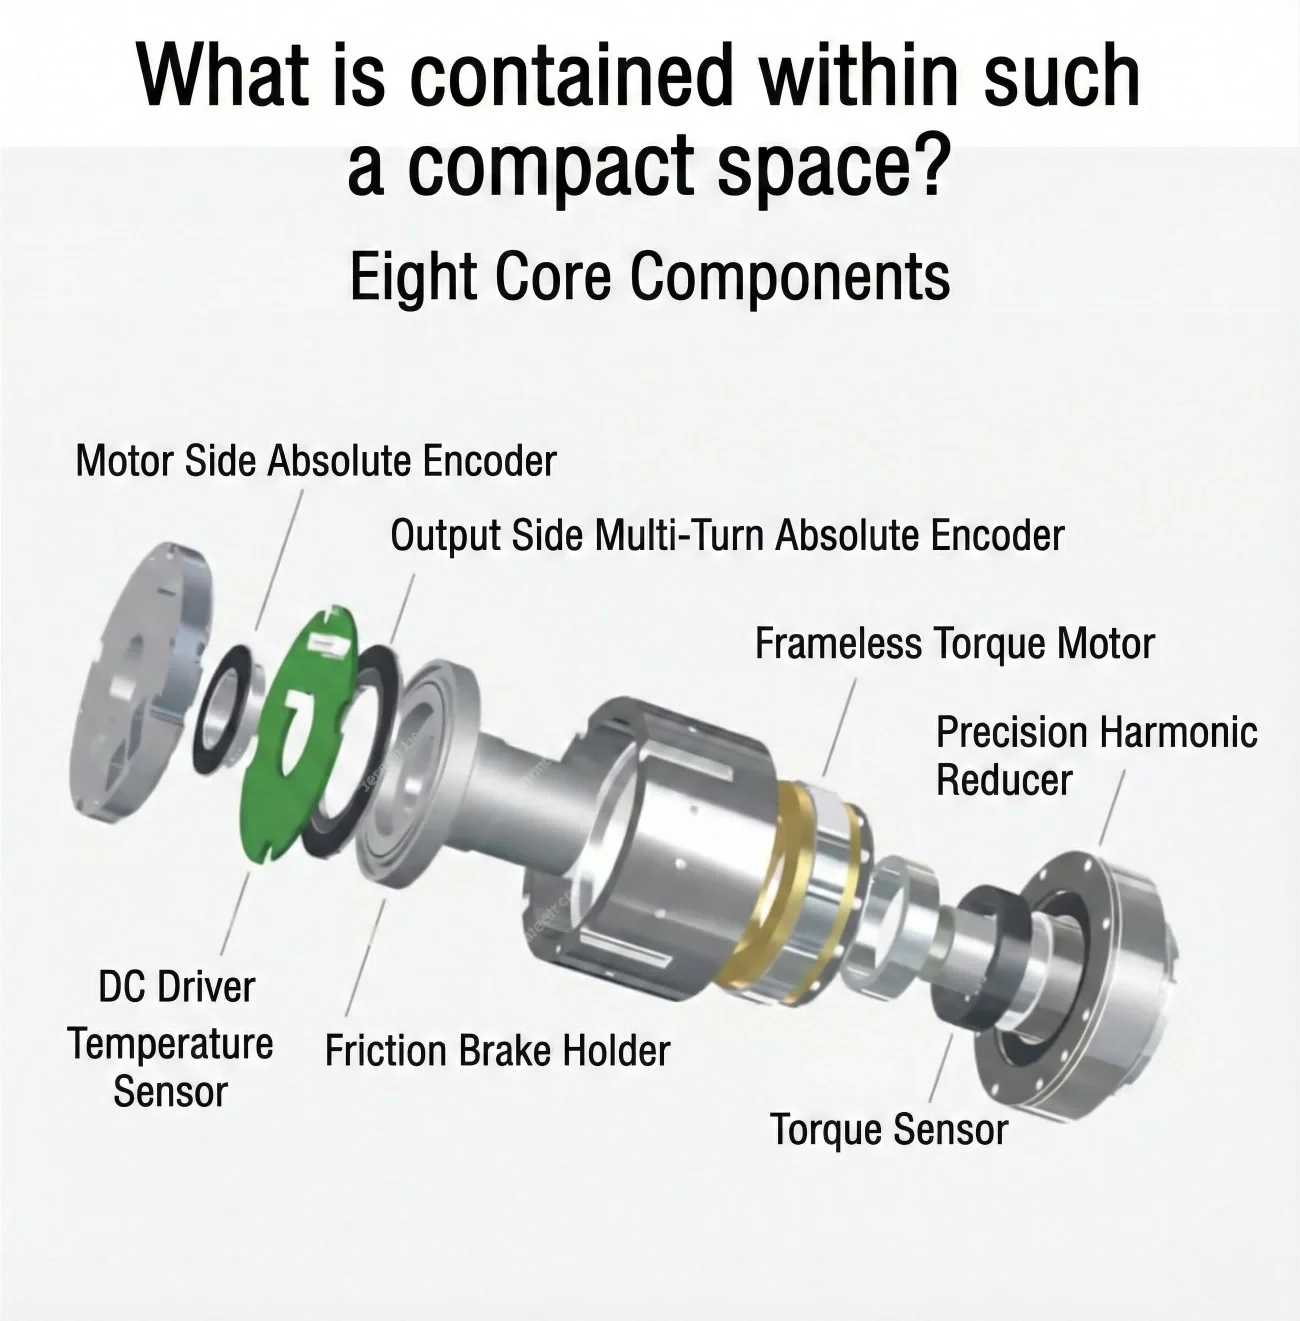
কোর মডিউল উপাদানগুলির মধ্যে একটি মোটর-সাইড অ্যাবসোলিউট এনকোডার, ফ্রেমলেস টর্ক মোটর, প্রিসিশন হারমনিক রিডিউসার, DC ড্রাইভার, এবং তাপমাত্রা সেন্সর অন্তর্ভুক্ত রয়েছে।
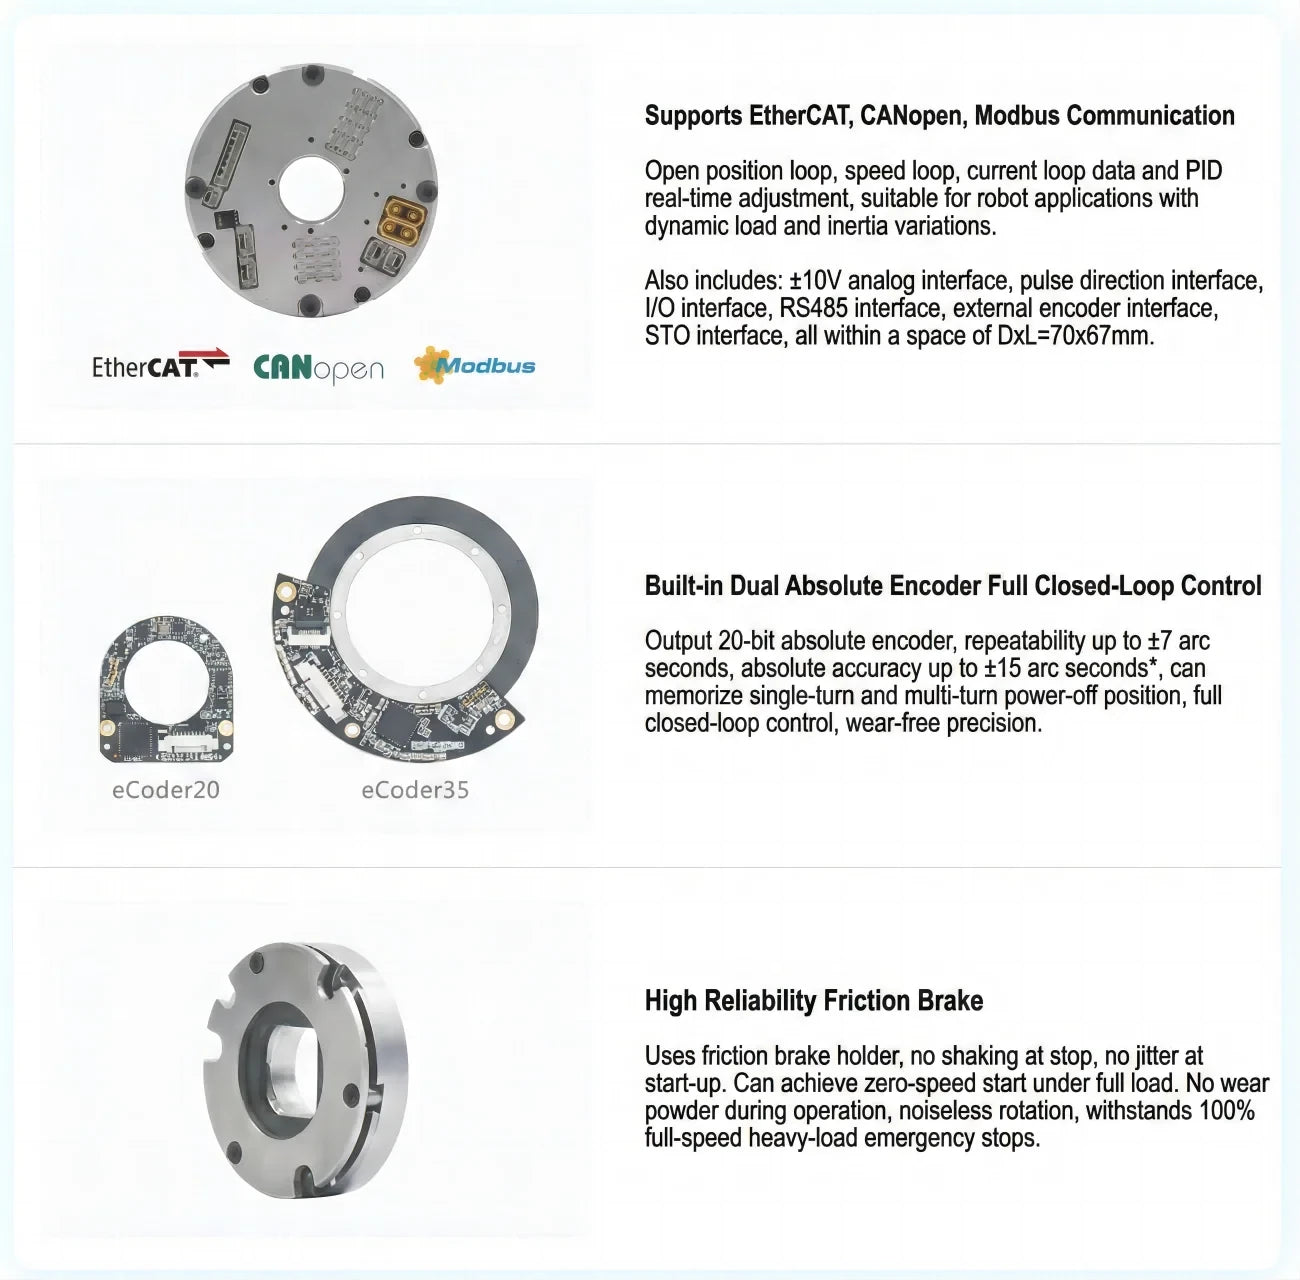
যোগাযোগের ক্ষমতাগুলির মধ্যে EtherCAT, CANopen, এবং Modbus অন্তর্ভুক্ত।মডিউলটি ওপেন পজিশন-লুপ, স্পিড-লুপ এবং কারেন্ট-লুপ ডেটা প্রদান করে, PID রিয়েল-টাইম সমন্বয় এবং বিল্ট-ইন ডুয়াল অ্যাবসোলিউট-এনকোডার ফুল ক্লোজড-লুপ নিয়ন্ত্রণ সহ।
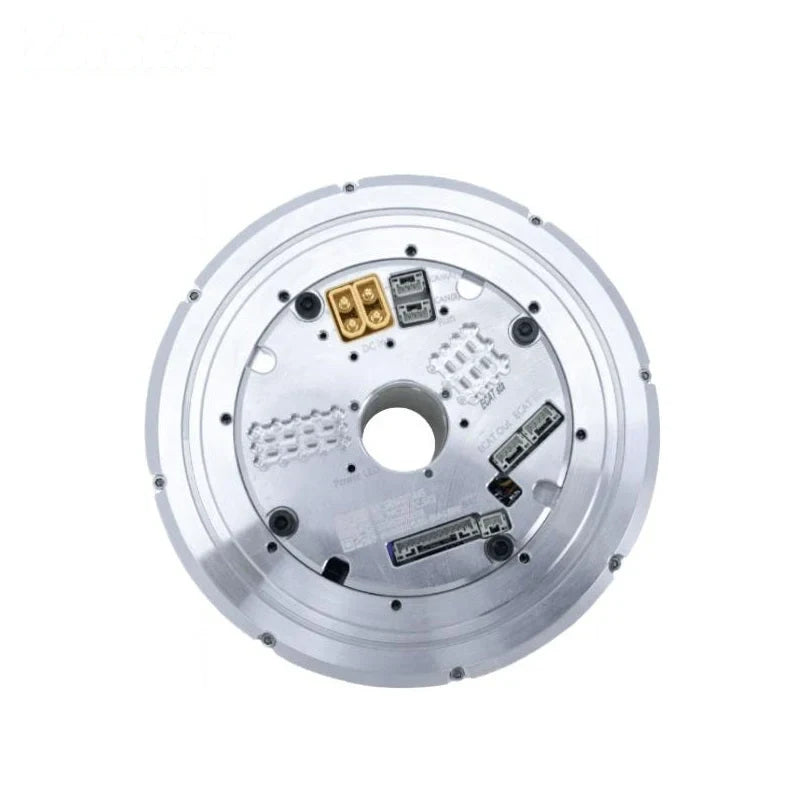
EtherCAT এবং CANopen রোটারি অ্যাকচুয়েটর সংস্করণের জন্য, ডকুমেন্টেশনে ঐচ্ছিক RS485, পালস/DIR, I/O, ±10 V অ্যানালগ, বাইরের এনকোডার, এবং STO ইন্টারফেস তালিকাবদ্ধ করা হয়েছে।
এনকোডারটি নির্বাচিত এনকোডার কনফিগারেশনের ভিত্তিতে একক-টার্ন এবং মাল্টি-টার্ন পাওয়ার-অফ পজিশন স্মরণ করতে পারে।
ব্রেক-সজ্জিত কনফিগারেশনগুলি একটি উচ্চ-নির্ভরযোগ্য ঘর্ষণ ব্রেক ব্যবহার করে। এর উল্লেখিত বৈশিষ্ট্যগুলির মধ্যে রয়েছে স্থিতিশীল থামানো, পূর্ণ লোডের অধীনে শূন্য-গতি শুরু, অপারেশনের সময় কোন শক্তি নেই, শব্দহীন ঘূর্ণন, এবং 100% পূর্ণ-গতি ভারী লোডে জরুরি থামানো।
স্পেসিফিকেশন
প্রযুক্তিগত টেবিলটি এর 25-50, 25-80, এবং 25-100 স্ট্রেইন-ওয়েভ গিয়ার-রেশিও কলামের জন্য নিম্নলিখিত মানগুলি প্রদান করে।
| প্যারামিটার | মান (অনুপাত ২৫-৫০) | মান (অনুপাত ২৫-৮০) | মান (অনুপাত ২৫-১০০) |
|---|---|---|---|
| মডেল | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| স্ট্রেইন ওয়েভ গিয়ার-অনুপাত | ২৫-৫০ | ২৫-৮০ | ২৫-১০০ |
| শুরু এবং বন্ধ করার জন্য পিক টর্ক (Nm) | ১২৭ | ১৭৮ | ২০৪ |
| গড় লোড টর্কে অনুমোদিত max.value (Nm) | ৭২ | ১১৩ | ১৪০ |
| রেটেড টর্ক (Nm) | ৫১ | ৮২ | ৮৭ |
| অনুমোদিত সর্বাধিক মুহূর্ত টর্ক (Nm) | ২৪২ | ৩৩২ | ৩৬৯ |
| সর্বাধিক.আউটপুট রোটেশনাল স্পিড (RPM) |
60 |
37.5 | 30 |
| মোটর পাওয়ার (W) |
723 |
723 | 723 |
| পাওয়ার ইনপুট ভোল্টেজ (V) | 48V (±10%) দয়া করে নিশ্চিত করুন যে আপনি "সুইচিং পাওয়ার সাপ্লাই এবং ePower এর তুলনা" এবং "eRob রোটারি অ্যাকচুয়েটর ব্যবহারকারী ম্যানুয়াল" অধ্যায় 3 পড়েছেন, eRob মডিউল পাওয়ার দেওয়ার জন্য স্পষ্ট নির্দেশনার জন্য। |
48V (±10%) দয়া করে নিশ্চিত করুন যে আপনি "সুইচিং পাওয়ার সাপ্লাই এবং ePower এর তুলনা" এবং "eRob রোটারি অ্যাকচুয়েটর ব্যবহারকারী ম্যানুয়াল" অধ্যায় 3 পড়েছেন, eRob মডিউল পাওয়ার দেওয়ার জন্য স্পষ্ট নির্দেশনার জন্য। |
৪৮ভি (±১০%) দয়া করে "সুইচিং পাওয়ার সাপ্লাই এবং ePower এর তুলনা" এবং "eRob রোটারি অ্যাকচুয়েটর ব্যবহারকারী ম্যানুয়াল" অধ্যায় ৩ পড়ার জন্য নিশ্চিত করুন, eRob মডিউল পাওয়ার দেওয়ার জন্য স্পষ্ট নির্দেশনার জন্য। |
| স্ট্রেইন ওয়েভ গিয়ার আউটপুট জড়তা(g-mm²) | ৭১৭২৮৬ | ৭১৭২৮৬ | ৭১৭২৮৬ |
| স্ট্রেইন ওয়েভ গিয়ার আউটপুট ভর(KG) |
০.৫৬ |
০.৫৬ | ০.৫৬ |
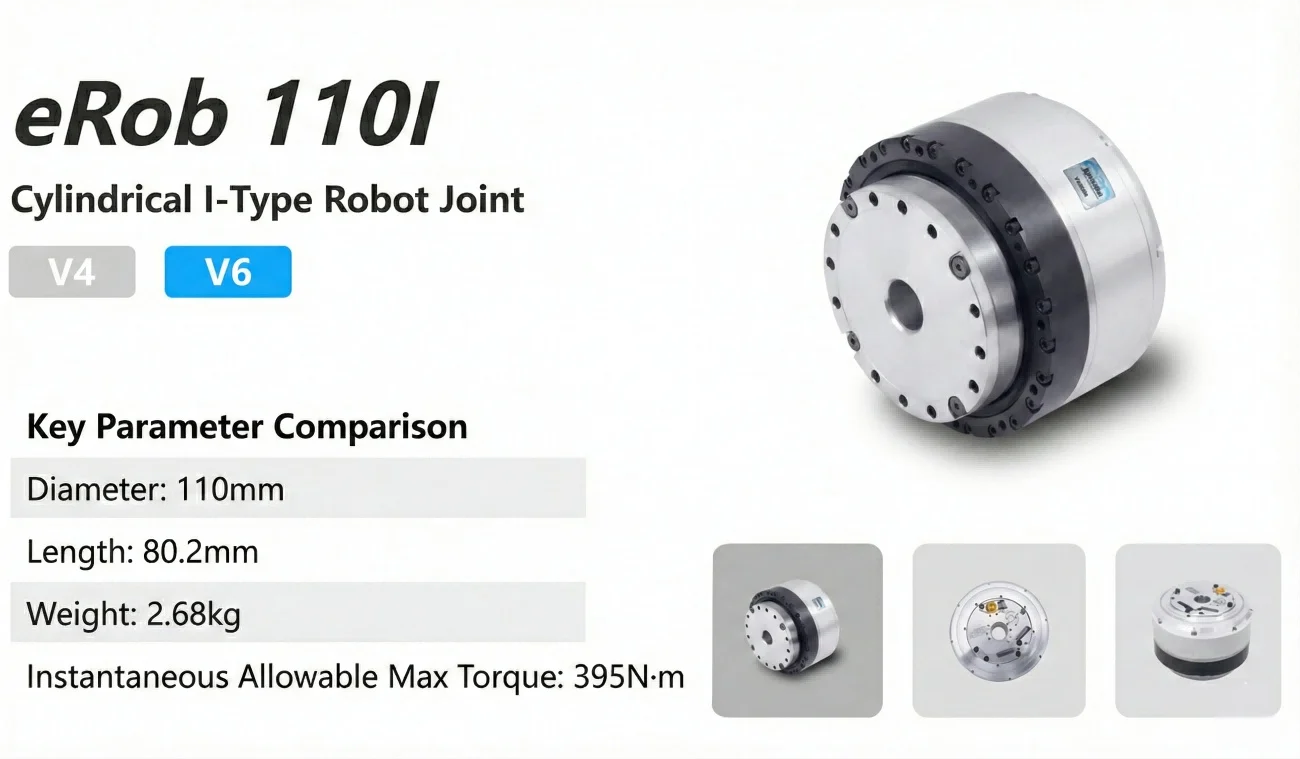
| বাহ্যিক ব্যাস*দৈর্ঘ্য | ১১০*৮০.২মিমি | ১১০*৮০.২মিমি | ১১০*৮০।2mm |
| স্ট্রেইন ওয়েভ গিয়ার ইনপুট জড়তা(g-mm²) | 308632 | 308632 | 308632 |
| স্ট্রেইন ওয়েভ গিয়ার ইনপুট ভর(KG) | 0.53 | 0.53 | 0.53 |
| ওজন(KG) | 2.57 | 2.57 | 2.57 |
| সাধারণ প্যারামিটার | আইডি: 18মিমি, আইপি গ্রেডিং:IP54*, ব্রেক মডেল: ঘর্ষণ ব্রেক | আইডি: 18মিমি, আইপি গ্রেডিং:IP54*, ব্রেক মডেল: ঘর্ষণ ব্রেক | আইডি: 18মিমি, আইপি গ্রেডিং:IP54*, ব্রেক মডেল: ঘর্ষণ ব্রেক |
| ঐচ্ছিক ডিভাইস |
যোগাযোগের প্রকার: EtherCAT / CANopen/Modbus, আউটপুট এনকোডার রেজোলিউশন: 19Bit। পুনরাবৃত্তি/সঠিকতা: ±7/±15 আর্ক সেকেন্ড বা ±10/±25 আর্ক সেকেন্ড। |
যোগাযোগের প্রকার: EtherCAT / CANopen/Modbus, আউটপুট এনকোডার রেজোলিউশন: 19Bit। পুনরাবৃত্তি/সঠিকতা: ±7/±15 আর্ক সেকেন্ড বা ±10/±25 আর্ক সেকেন্ড। | যোগাযোগের প্রকার: EtherCAT / CANopen/Modbus, আউটপুট এনকোডার রেজোলিউশন: 19Bit। পুনরাবৃত্তি/সঠিকতা: ±7/±15 আর্ক সেকেন্ড বা ±10/±25 আর্ক সেকেন্ড। |
| EtherCAT সংস্করণ রোটারি অ্যাকচুয়েটর |
ঐচ্ছিক ইন্টারফেস: RS485, Pulse/DIR, I/O, ±10V অ্যানালগ এবং STO। |
ঐচ্ছিক ইন্টারফেস: RS485, Pulse/DIR, I/O, ±10V অ্যানালগ এবং STO। | ঐচ্ছিক ইন্টারফেস: RS485, Pulse/DIR, I/O, ±10V অ্যানালগ এবং STO। |
| CANopen সংস্করণ রোটারি অ্যাকচুয়েটর | ঐচ্ছিক ইন্টারফেস: RS485, Pulse/DIR, I/O, ±10V অ্যানালগ এবং STO। | ঐচ্ছিক ইন্টারফেস: RS485, Pulse/DIR, I/O, ±10V অ্যানালগ এবং STO। | ঐচ্ছিক ইন্টারফেস: RS485, Pulse/DIR, I/O, ±10V অ্যানালগ এবং STO। |
- আউটপুট অ্যাবসোলিউট-এনকোডার পুনরাবৃত্তি: ±7 আর্ক সেকেন্ড পর্যন্ত।
- আউটপুট অ্যাবসোলিউট-এনকোডার অ্যাবসোলিউট সঠিকতা: ±15 আর্ক সেকেন্ড পর্যন্ত।
সংস্করণ-নির্দিষ্ট রেফারেন্স
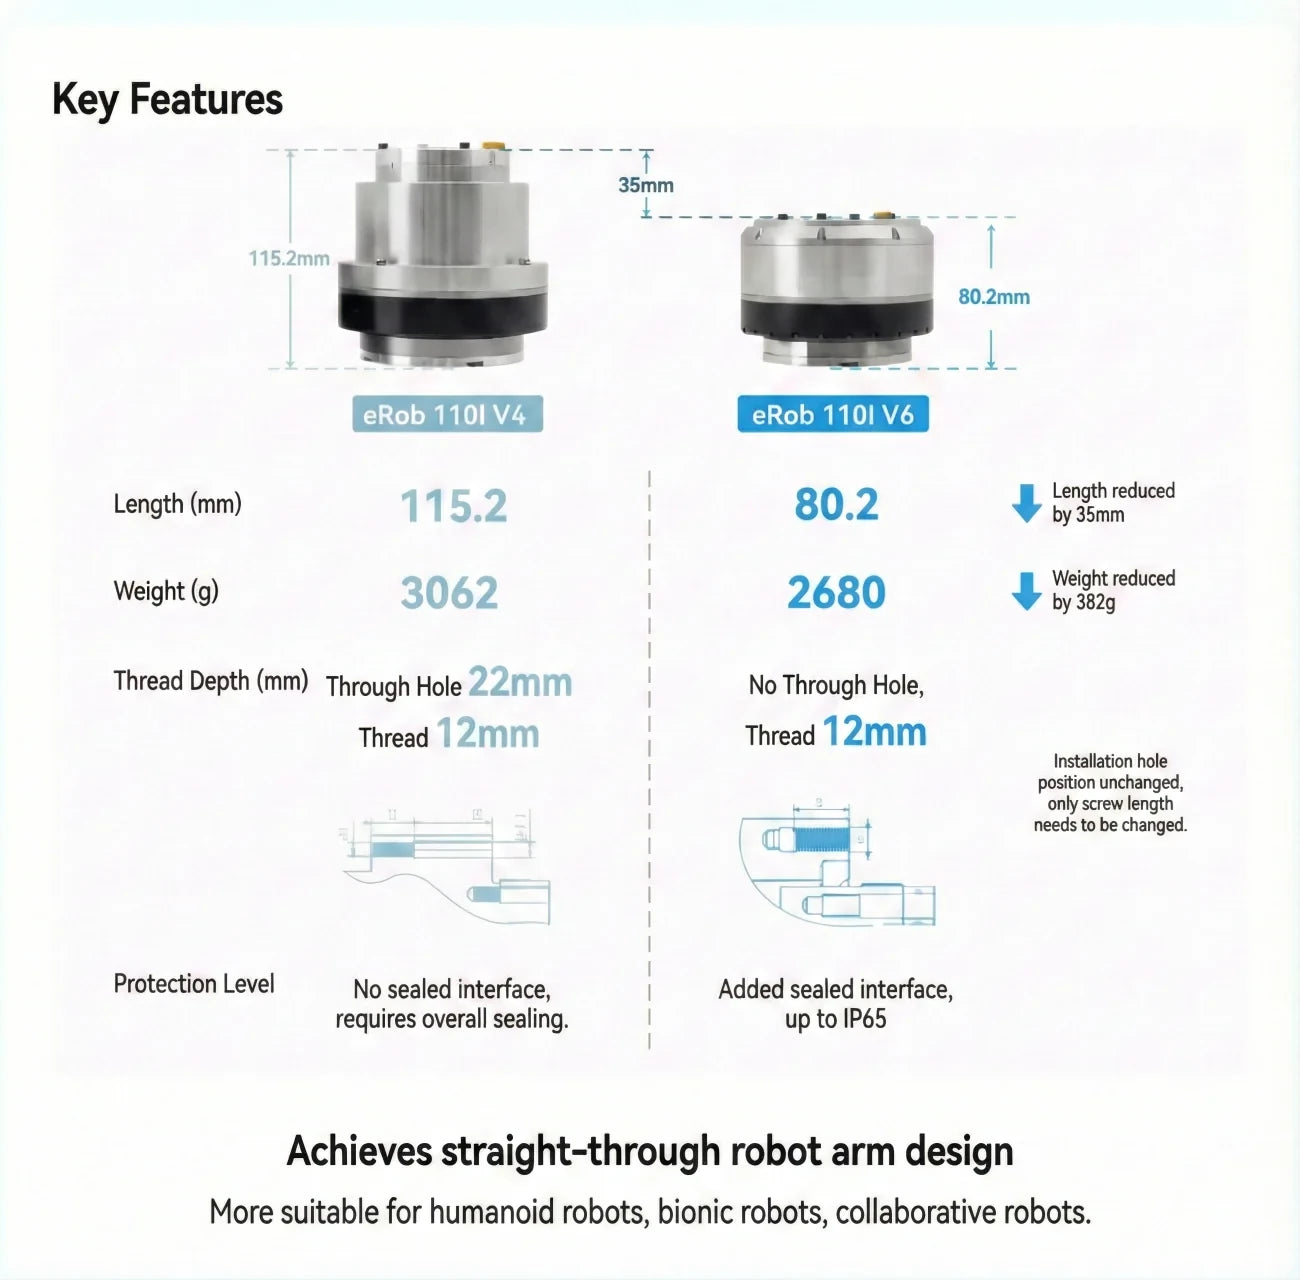
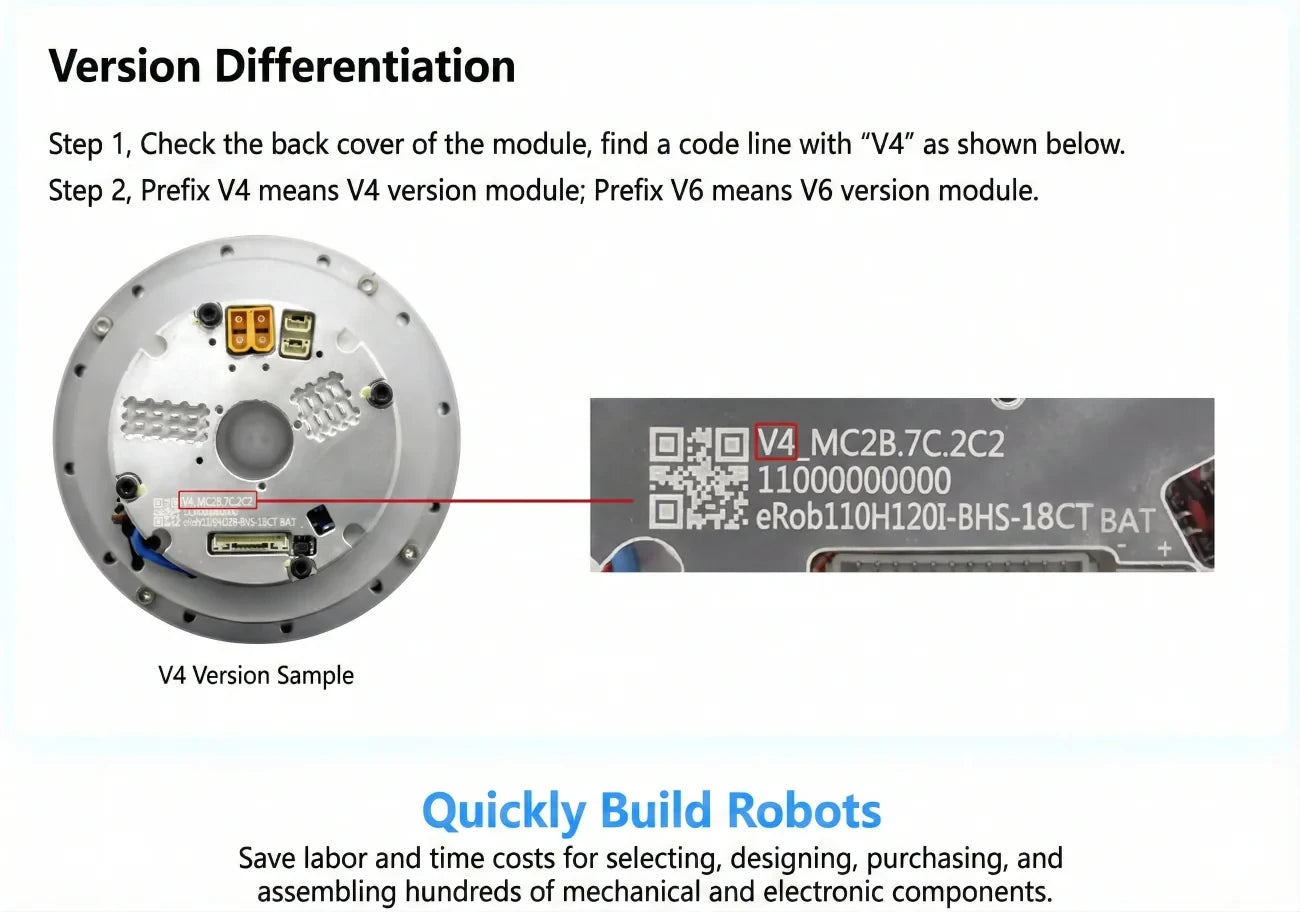
রেফারেন্স উপকরণ eRob 110I V4 এবং V6 মডিউলকে পিছনের কভার কোড লাইনে V4 বা V6 প্রিফিক্স দ্বারা আলাদা করে। এই নামকরণগুলি এই তালিকায় নির্বাচনী লেবেল নয়, তাই V4/V6-নির্দিষ্ট তথ্য প্রতিটি কনফিগারেশনে প্রয়োগ করা উচিত নয়।
অ্যাপ্লিকেশন
- সহযোগী রোবট
- মেডিকেল রোবট
- অটোমেশন যন্ত্রপাতি
- মানবাকৃতির রোবট
- রোবটিক আর্ম
- এক্সোস্কেলেটন
- চতুর্ভুজ রোবট
- এজিভি যানবাহন
- এআরইউ রোবট
ডকুমেন্টস
ডাউনলোড & সম্পদ
- পণ্য ডকুমেন্ট (পিডিএফ)
- 3D মডেল — STEP ফাইল (ZIP)
- 3D মডেল — STEP ফাইল (ZIP)
- ইনস্টলেশন ড্রয়িং (পিডিএফ)
- ইনস্টলেশন ড্রয়িং (পিডিএফ)
ভিজ্যুয়াল বিস্তারিত
পণ্য ভিডিও
স্পেসিফিকেশন এবং পারফরম্যান্স
অপশন এবং মডেল তুলনা
অ্যাপ্লিকেশন উদাহরণ
সেটআপ এবং ব্যবহার
ফিচার এবং ডিজাইন
ইন্টারফেস এবং সংযোগ