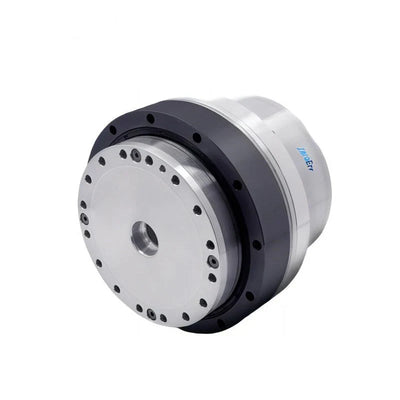
ZeroErr eRob110 টি-টাইপ রোবট জয়েন্ট, ৭৫০ ডব্লিউ ৪৮ ভি, EtherCAT/CANopen, ৫০/৮০/১০০ অপশন
ZeroErr eRob110 টি-টাইপ রোবট জয়েন্ট, ৭৫০ ডব্লিউ ৪৮ ভি, EtherCAT/CANopen, ৫০/৮০/১০০ অপশন
ZeroErr
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
ZeroErr eRob110 T-Type রোবট জয়েন্ট হল দ্রুত রোবট সমাবেশের জন্য একটি একীভূত রোবট জয়েন্ট। এটি CANopen এবং EtherCAT সংস্করণে, টর্ক সেন্সর সহ বা ছাড়া, 50, 80, বা 100 এর হ্রাস-অনুপাত নির্বাচন এবং ঐচ্ছিক মাল্টি-লুপ মেমরির সাথে উপলব্ধ। এর একীভূত ডিজাইনটি শত শত যান্ত্রিক এবং বৈদ্যুতিন উপাদান নির্বাচন, ডিজাইন, ক্রয় এবং সমাবেশের সাথে সম্পর্কিত মানবশক্তি এবং সময়ের খরচ সাশ্রয় করতে বলা হয়েছে।
বৈশিষ্ট্য
- কেবেল, বায়ু লাইনের এবং অনুরূপ পরিষেবাগুলির জন্য 18 মিমি খালি শ্যাফট; রাউটিং ডিজাইনটি বাঁক-জীবনের উপর কোন প্রভাব নেই বলে উল্লেখ করা হয়েছে।
- কোণ মাউন্টিং হোলগুলি কেসিং ছাড়াই সরাসরি মাউন্টিং সমর্থন করে; এই ডিজাইনটি জয়েন্টের ওজন কমাতে এবং রোবটের পে-লোড-থেকে-ওজন অনুপাত উন্নত করতে বলা হয়েছে।
- শক্তিশালী অ্যান্টি-ইন্টারফেরেন্স পারফরম্যান্স সহ সম্পূর্ণ পার্থক্যকারী ইন্টারফেস এবং সিরিজ বা সমান্তরালভাবে সংযুক্ত করা যেতে পারে এমন ডুয়াল অ্যান্টি-লুজিং সংযোগকারী।
- ঘর্ষণ ড্যাম্পিং ব্রেক।
- আইপি 65 রেটিং।
কনফিগারেশন-নির্দিষ্ট বৈশিষ্ট্য তথ্য
বৈশিষ্ট্য উপাদান যা অজ্ঞাত কনফিগারেশন পরিধি চিহ্নিত করে আটটি মূল উপাদান: একটি মোটর-পাশের আবসোলিউট এনকোডার, ডিসি ড্রাইভার তাপমাত্রা সেন্সর, আউটপুট-পাশের মাল্টি-টার্ন আবসোলিউট এনকোডার, ঘর্ষণ ব্রেক হোল্ডার, ফ্রেমলেস টর্ক মোটর, টর্ক সেন্সর, এবং সঠিক হারমনিক রিডিউসার। এটি একটি বিল্ট-ইন ডুয়াল আবসোলিউট এনকোডারও চিহ্নিত করে যা সম্পূর্ণ ক্লোজড-লুপ নিয়ন্ত্রণ, সিঙ্গেল-টার্ন এবং মাল্টি-টার্ন পাওয়ার-অফ অবস্থান মেমরি, পরিধেয়-মুক্ত সঠিকতা, এবং রিডিউসার ট্রান্সমিশন ত্রুটি এবং ব্যাকল্যাশের জন্য রিয়েল-টাইম ক্ষতিপূরণ প্রদান করে।
একই উপাদান পুনরাবৃত্তি ±7 আর্কসেকেন্ড পর্যন্ত এবং আবসোলিউট সঠিকতা ±15 আর্কসেকেন্ড পর্যন্ত* উল্লেখ করে।এটি একটি উচ্চ-নির্ভরযোগ্য ঘর্ষণ ব্রেক বর্ণনা করে যা থামার সময় কোন দুলুনি নেই, শুরুতে কোন কম্পন নেই, পূর্ণ-লোড শূন্য-গতি শুরু করার ক্ষমতা, অপারেশনের সময় কোন পরিধান ধূলি নেই, ঘূর্ণনের সময় কোন শব্দ নেই, এবং 100% পূর্ণ-গতি ভারী-লোড জরুরি-থামানোর ক্ষমতা রয়েছে।
ড্রাইভার যোগাযোগ এবং নিয়ন্ত্রণ — কনফিগারেশন-নির্দিষ্ট
ড্রাইভার বৈশিষ্ট্য চিত্রে EtherCAT, CANopen এবং Modbus যোগাযোগ, অবস্থান-লুপ, গতি-লুপ এবং কারেন্ট-লুপ ডেটাতে প্রবেশাধিকার, এবং পরিবর্তনশীল লোড এবং জড়তার জন্য রোবট অ্যাপ্লিকেশনের জন্য বাস্তব-সময়ের PID সমন্বয় তালিকাবদ্ধ করা হয়েছে।
তালিকাভুক্ত ড্রাইভার ইন্টারফেসগুলির মধ্যে ±10 V অ্যানালগ ইন্টারফেস, পালস/দিক, I/O, RS485, একটি বাইরের এনকোডার ইন্টারফেস এবং STO অন্তর্ভুক্ত রয়েছে। উপলব্ধতা ড্রাইভার কনফিগারেশনের উপর নির্ভর করে; এই তালিকার জন্য নির্বাচনী যোগাযোগ সংস্করণগুলি হল EtherCAT এবং CANopen।
ড্রাইভার চিত্রে 70 × 67 মিমি এর একটি D × L স্থান চিহ্নিত করা হয়েছে।এই চিত্রের মাত্রা eRob110 T জয়েন্টের মোট মাত্রা নয়; এই পণ্যের জন্য নিচে 116 × 147.5 × 18 মিমি বাইরের ব্যাস × দৈর্ঘ্য × থ্রু-হোল স্পেসিফিকেশন ব্যবহার করুন।
স্পেসিফিকেশন
| প্যারামিটার | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
|---|---|---|---|---|---|
| মডেল / জয়েন্ট সিরিজ | eRob110HXXT | ||||
| স্ট্রেইন ওয়েভ গিয়ার রেশিও | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
| পিক টর্ক শুরু/বন্ধের জন্য (Nm) | 127 | 178 | 204 | 217 | 229 |
| অনুমোদিত সর্বাধিকগড় লোড টর্ক (Nm) | 72 | 113 | 140 | 140 | 140 |
| রেটেড টর্ক (Nm) | 51 | 82 | 87 | 87 | 87 |
| অনুমোদিত সর্বাধিক মুহূর্ত টর্ক (Nm) | 242 | 332 | 369 | 395 | 408 |
| সর্বাধিক আউটপুট ঘূর্ণন গতি (RPM) | 60 | 37.5 | 30 | 25 | 18.75 |
| মোটর পাওয়ার (W) | 750 | ||||
| পাওয়ার সাপ্লাই ভোল্টেজ (V) | 48 V (±10%) | ||||
| পাওয়ার সাপ্লাই নোট | দয়া করে মনোযোগ সহকারে পড়ুন: “কেন একটি সাধারণ সুইচিং পাওয়ার সাপ্লাই মডিউলের পাওয়ার সাপ্লাই হিসেবে ব্যবহার করা যাবে না?” এবং “জয়েন্ট মডিউল ম্যানুয়াল অধ্যায় 3 eRob ইনপুট পাওয়ার নির্দেশাবলী।” | ||||
| আউটপুট এনকোডার রেজোলিউশন | 19 বিট | ||||
| পুনরাবৃত্তি / আবশ্যিক সঠিকতা (আর্কসেকেন্ড) | ±10 / ±45 আর্কসেকেন্ড | ||||
| যোগাযোগ বাস | EtherCAT / CANopen | ||||
| বাহ্যিক ব্যাস × দৈর্ঘ্য × থ্রু হোল (মিমি) | 116 × 147.5 × 18 | ||||
| ওজন (কেজি) | 4.64 | ||||
| ইন্টারফেস ডিজাইন | সম্পূর্ণ পার্থক্য ইন্টারফেস, শক্তিশালী বিরোধী হস্তক্ষেপ; দ্বৈত বিরোধী শিথিলকরণ সংযোগকারী, সিরিজ/প্যারালেলে সংযুক্ত করা যেতে পারে। | ||||
| ব্রেক | ঘর্ষণ ড্যাম্পিং ব্রেক | ||||
| আইপি রেটিং | আইপি65 | ||||
উপলব্ধ নির্বাচন
- সংস্করণ: eRob 110 T (CANopen টর্ক সেন্সর সহ), eRob 110 T (CANopen টর্ক সেন্সর ছাড়া), eRob 110 T (EtherCAT টর্ক সেন্সর সহ), অথবা eRob 110 T (EtherCAT টর্ক সেন্সর ছাড়া)।
- হ্রাস অনুপাত: 50, 80, অথবা 100।
- মাল্টি-লুপ মেমরি: মাল্টি-লুপ মেমরি ছাড়া অথবা মাল্টি-লুপ মেমরি সহ।
অ্যাপ্লিকেশনসমূহ
- মানবাকৃতির রোবট
- রোবটিক হাত
- এক্সোস্কেলেটন
- চতুর্ভুজ রোবট
- এজিভি যানবাহন
- এআরইউ রোবট
- সহযোগী রোবট
- মেডিকেল রোবট
- স্বয়ংক্রিয় যন্ত্রপাতি
ডাউনলোড & সম্পদ
- eRob110 T EtherCAT 3D মডেল — STEP (ZIP)
- eRob110 T CANopen 3D মডেল — STEP (ZIP)
- eRob110 T EtherCAT ইনস্টলেশন ড্রয়িং (PDF)
- eRob110 T CANopen ইনস্টলেশন ড্রয়িং (PDF)
ভিজ্যুয়াল বিস্তারিত
পণ্য ভিডিও
পণ্য দৃশ্য

বৈশিষ্ট্য এবং ডিজাইন


অতিরিক্ত পণ্যের বিস্তারিত

স্পেসিফিকেশন এবং কর্মক্ষমতা

অ্যাপ্লিকেশন উদাহরণ