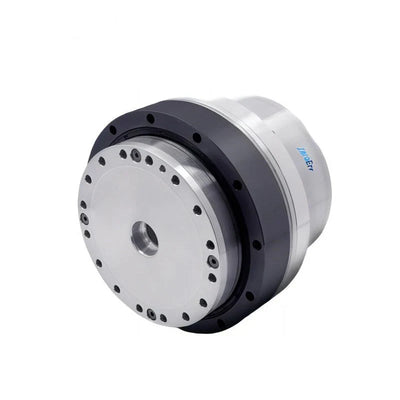
ZeroErr eRob 142 I ইন্টিগ্রেটেড রোবট জয়েন্ট অ্যাকচুয়েটর, ১,০০০ ডব্লিউ, EtherCAT/CANopen
ZeroErr eRob 142 I ইন্টিগ্রেটেড রোবট জয়েন্ট অ্যাকচুয়েটর, ১,০০০ ডব্লিউ, EtherCAT/CANopen
ZeroErr
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
ZeroErr eRob 142 I একটি সংহত eRob142 টাইপ I রোবট জয়েন্ট অ্যাকচুয়েটর. এটি EtherCAT বা CANopen সংস্করণে উপলব্ধ, ফ্রিকশন ব্রেক সহ বা ছাড়া, 50, 80, 100, 120, বা 160 এর রিডাকশন-রেশিও নির্বাচন এবং নির্বাচনী মাল্টি-টার্ন এবং টর্ক কনফিগারেশন সহ।
শেয়ার করা অ্যাকচুয়েটর স্পেসিফিকেশন 1,000 W মোটর, 48 V ইনপুট ভোল্টেজ (±10%), 142 মিমি বাইরের ব্যাস, 133.9 মিমি দৈর্ঘ্য, এবং 18 মিমি হালকা বোর তালিকাভুক্ত করে। ব্যাস-থেকে-দৈর্ঘ্য অনুপাত 1 এর বেশি: D/L = 1.06।
বৈশিষ্ট্যসমূহ
সংহত সমাবেশ
কমপ্যাক্ট সমাবেশটি আটটি মূল উপাদান ধারণ করে বলে চিহ্নিত করা হয়েছে: একটি মোটর-সাইড অ্যাবসোলিউট এনকোডার, ফ্রেমলেস টর্ক মোটর, প্রিসিশন হারমনিক রিডিউসার, DC ড্রাইভার, তাপমাত্রা সেন্সর, এবং কনফিগারেশন-নির্ভর উপাদান। মাল্টি-টার্ন বিকল্পের সাথে একটি আউটপুট-সাইড মাল্টি-টার্ন অ্যাবসোলিউট এনকোডার অন্তর্ভুক্ত; ব্রেক বিকল্পের সাথে একটি ফ্রিকশন ব্রেক হোল্ডার অন্তর্ভুক্ত; এবং টর্ক বিকল্পের সাথে একটি টর্ক সেন্সর অন্তর্ভুক্ত।
নিয়ন্ত্রণ এবং এনকোডার ফাংশন
অ্যাকচুয়েটরটি একটি বিল্ট-ইন ডুয়াল অ্যাবসোলিউট এনকোডার, সম্পূর্ণ ক্লোজড-লুপ নিয়ন্ত্রণ এবং পাওয়ার-অফ পজিশন মেমোরাইজেশন সহ বর্ণনা করা হয়েছে একক-টার্ন এবং মাল্টি-টার্ন পজিশনের জন্য। এনকোডার সেকশনটি পরিধান-মুক্ত সঠিকতা এবং রিডিউসার ট্রান্সমিশন ত্রুটি এবং ব্যাকল্যাশের জন্য রিয়েল-টাইম ক্ষতিপূরণ প্রদান করে বলে উল্লেখ করা হয়েছে।
খোলা পজিশন-লুপ, স্পিড-লুপ, এবং কারেন্ট-লুপ ডেটা রিয়েল-টাইম PID সমন্বয়ের সাথে প্রদান করা হয়। আউটপুট এনকোডার রেজোলিউশন ১৯ বিট। তালিকাভুক্ত পুনরাবৃত্তি/সঠিকতা বিকল্পগুলি ±৭/±১৫ আর্কসেকেন্ড বা ±১০/±২৫ আর্কসেকেন্ড।
যোগাযোগ এবং ইন্টারফেস
তালিকাভুক্ত যোগাযোগের প্রকারগুলি হল EtherCAT, CANopen, এবং Modbus। EtherCAT এবং CANopen রোটারি-অ্যাকচুয়েটর সংস্করণগুলি ঐচ্ছিক RS485, পালস/DIR, I/O, ±10 V অ্যানালগ, এবং STO ইন্টারফেস তালিকাভুক্ত করে। সংযোগকারীর তথ্যেও একটি বাইরের এনকোডার ইন্টারফেস এবং একটি D × L = 70 × 67 মিমি ইন্টারফেস স্পেস তালিকাভুক্ত রয়েছে।
ব্রেক অপশন
ব্রেক অপশনটি একটি ঘর্ষণ-প্রকার ব্রেক হোল্ডার ব্যবহার করে। এর উল্লেখিত বৈশিষ্ট্যগুলির মধ্যে রয়েছে থামার সময় কোন দুলুনি নেই, শুরুতে কোন কম্পন নেই, পূর্ণ-লোড শূন্য-গতি শুরু, অপারেশনের সময় কোন পরিধান গুঁড়ো নেই, ঘূর্ণনের সময় কোন শব্দ নেই, এবং 100% পূর্ণ-গতি ভারী-লোড জরুরি থামার ক্ষমতা।
স্পেসিফিকেশন
| প্যারামিটার | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
|---|---|---|---|---|---|
| মডেল | eRob142HXXI | ||||
| স্ট্রেইন ওয়েভ গিয়ার রেশিও | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| শুরু এবং বন্ধ করার জন্য পিক টর্ক (Nm) | 281 | 395 | 433 | 459 | 484 |
| গড় লোড টর্কে অনুমোদিত সর্বাধিক মান (Nm) | 140 | 217 | 281 | 281 | 281 |
| রেটেড টর্ক (Nm) | 99 | 153 | 178 | 178 | 178 |
| অনুমোদিত সর্বাধিক মুহূর্ত টর্ক (Nm) | 497 | 738 | 841 | 892 | 892 |
| সর্বাধিক আউটপুট ঘূর্ণন গতি (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| মোটর শক্তি (W) | 1000 | ||||
| শক্তি ইনপুট ভোল্টেজ (V) | 48 V (±10%) | ||||
| স্ট্রেইন ওয়েভ গিয়ার আউটপুট জড়তা (g-mm²) | 2589596 | ||||
| স্ট্রেইন ওয়েভ গিয়ার আউটপুট ভর (kg) | 1.21 | ||||
| বাহ্যিক ব্যাস × দৈর্ঘ্য | 142 × 133.9 mm | ||||
| স্ট্রেইন ওয়েভ গিয়ার ইনপুট জড়তা (g-mm²) | 1244894 | ||||
| স্ট্রেইন ওয়েভ গিয়ার ইনপুট ভর (kg) | 1.33 | ||||
| ওজন (kg) | 6.49 | ||||
| সাধারণ প্যারামিটার | আইডি: 18 মিমি; আইপি গ্রেটিং: IP54*; ব্রেক মডেল: ঘর্ষণ ব্রেক | ||||
| ঐচ্ছিক ডিভাইস | যোগাযোগের প্রকার: EtherCAT / CANopen / Modbus; আউটপুট এনকোডার রেজোলিউশন: 19 বিট; পুনরাবৃত্তি/সঠিকতা: ±7/±15 আর্কসেকেন্ড বা ±10/±25 আর্কসেকেন্ড। | ||||
| EtherCAT সংস্করণ রোটারি অ্যাকচুয়েটর | ঐচ্ছিক ইন্টারফেস: RS485, পালস/DIR, I/O, ±10 V অ্যানালগ, এবং STO। | ||||
| CANopen সংস্করণ রোটারি অ্যাকচুয়েটর | ঐচ্ছিক ইন্টারফেস: RS485, পালস/DIR, I/O, ±10 V অ্যানালগ, এবং STO। | ||||
আয়তনিক গ্রাফিকটি আলাদাভাবে 6.7 কেজি ওজন এবং সর্বাধিক অনুমোদিত টর্ক 892 Nm উল্লেখ করে।
অ্যাপ্লিকেশন
eRob 142 I মানবাকৃতির রোবট, রোবটিক হাত, এক্সোস্কেলেটন, চতুর্ভুজ রোবট, AGV যানবাহন, ARU রোবট, সহযোগী রোবট, চিকিৎসা রোবট এবং স্বয়ংক্রিয় যন্ত্রপাতির জন্য উপস্থাপন করা হয়েছে। এটি গতিশীল পরিবর্তনশীল লোড এবং পরিবর্তনশীল জড়তার সাথে রোবট অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত বলে উল্লেখ করা হয়েছে।
ডাউনলোড
ডাউনলোড & সম্পদ
- পণ্য ডকুমেন্ট (PDF)
- Ethercat (ZIP)
- 3D মডেল — STEP ফাইল (ZIP)
- 3D মডেল — STEP ফাইল (ZIP)
- ইনস্টলেশন ড্রয়িং (PDF)
- ইনস্টলেশন ড্রয়িং (PDF)
ভিজ্যুয়াল বিস্তারিত
পণ্য ভিডিও
পণ্য দৃশ্য

মাত্রা এবং নির্মাণ

বৈশিষ্ট্য এবং ডিজাইন


ইন্টারফেস এবং সংযোগ

অ্যাপ্লিকেশন উদাহরণ