


ZeroErr eRob 142 T রোবট জয়েন্ট অ্যাকচুয়েটর, EtherCAT/CANopen, ৫০–১২০ রিডাকশন রেশিও
ZeroErr eRob 142 T রোবট জয়েন্ট অ্যাকচুয়েটর, EtherCAT/CANopen, ৫০–১২০ রিডাকশন রেশিও
ZeroErr
নিয়মিত দাম
$2,933.00 USD
নিয়মিত দাম
বিক্রয় মূল্য
$2,933.00 USD
ইউনিট মূল্য
প্রতি
ট্যাক্স অন্তর্ভুক্ত.
শিপিং চেকআউটের সময় গণনা করা হবে।
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
দ্য ZeroErr eRob 142 T হল T-Type রোবট জয়েন্ট অ্যাকচুয়েটর পরিবারের জন্য দ্রুত রোবট সমাবেশ। EtherCAT বা CANopen সংস্করণ থেকে নির্বাচন করুন, টর্ক সেন্সর সহ বা ছাড়া, 50, 80, 100, বা 120 এর রিডাকশন অনুপাত, এবং মাল্টি-লুপ মেমরি সহ বা ছাড়া।
বৈশিষ্ট্য
- কেবেল এবং এয়ার লাইন রাউট করার জন্য 18 মিমি বড় হালকা শাফট; তারের রুটের বেঁকানো-জীবনের উপর কোন প্রভাব নেই বলে উল্লেখ করা হয়েছে।
- কর্ণার মাউন্টিং হোল এবং একটি ডাইরেক্ট-মাউন্ট ডিজাইন। সোর্স ম্যাটেরিয়াল জানায় যে কোন কেসিং প্রয়োজন নেই; এই ডিজাইনটি জয়েন্টের ওজন কমাতে এবং রোবটের পে-লোড-টু-ওজন অনুপাত উন্নত করতে সাহায্য করে।
- সম্পূর্ণ ডিফারেনশিয়াল, অ্যান্টি-ইন্টারফেরেন্স ইন্টারফেস ডিজাইন ডুয়াল অ্যান্টি-লুজিং কানেক্টর সহ যা সিরিজ বা প্যারালেলে সংযুক্ত করা যেতে পারে।
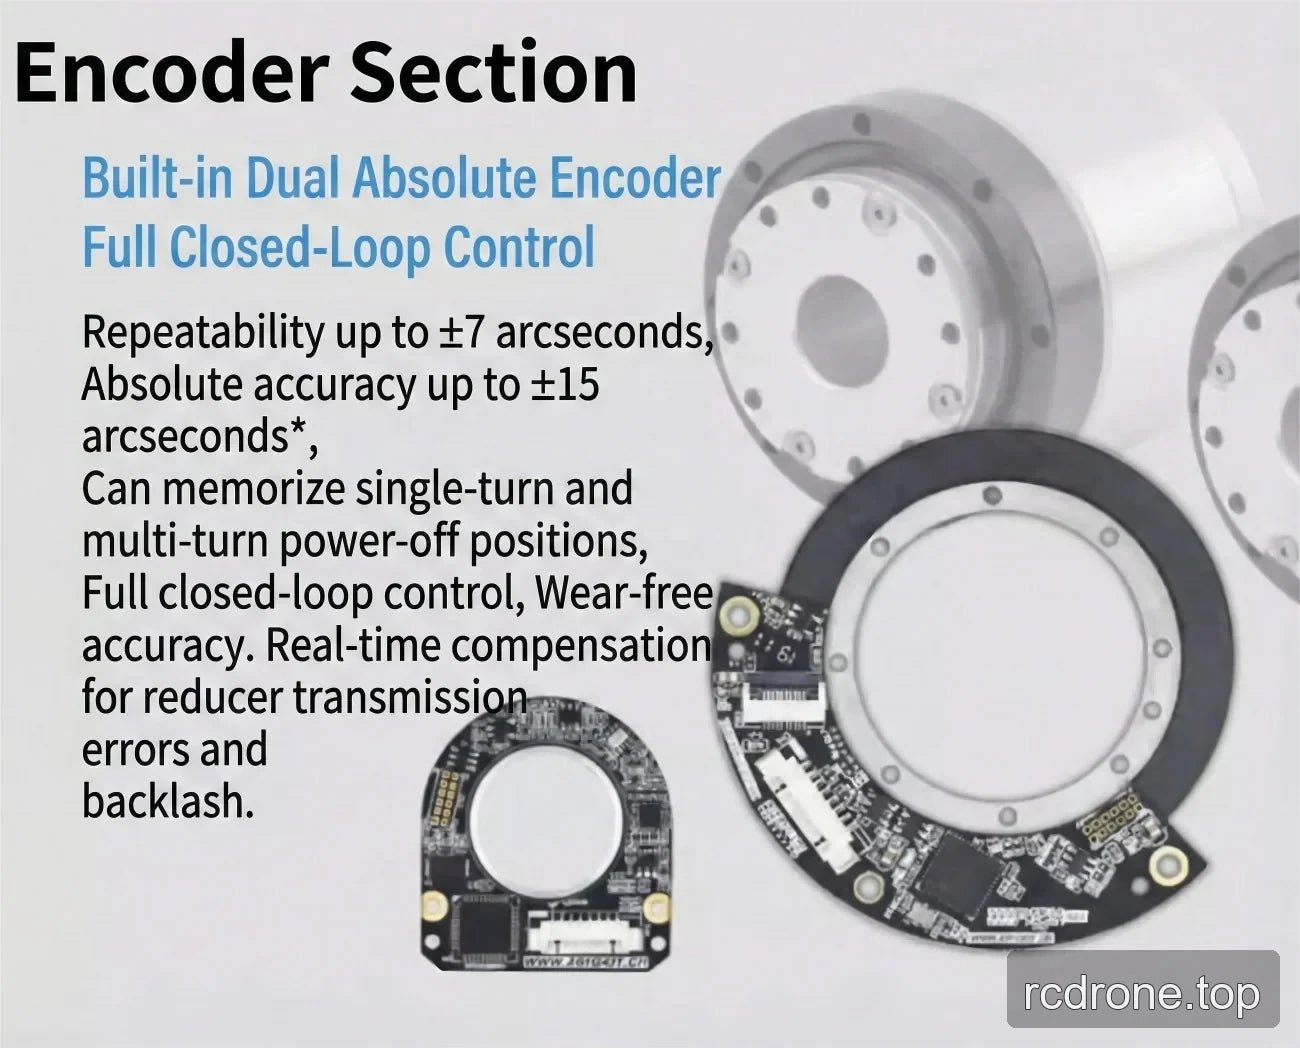
- নির্মিত ডুয়াল অ্যাবসোলিউট এনকোডার এবং সম্পূর্ণ ক্লোজড-লুপ নিয়ন্ত্রণ।
- ওপেন পজিশন-লুপ, স্পিড-লুপ, এবং কারেন্ট-লুপ ডেটা রিয়েল-টাইম PID সমন্বয়ের সাথে।
- রিডিউসার ট্রান্সমিশন ত্রুটি এবং ব্যাকল্যাশের জন্য রিয়েল-টাইম ক্ষতিপূরণ; উৎস উপাদানটি পরিধান-মুক্ত সঠিকতা বর্ণনা করে।
- একক-টার্ন এবং মাল্টি-টার্ন অবস্থানের জন্য পাওয়ার-অফ পজিশন মেমরি। মাল্টি-লুপ মেমরি নির্বাচনী; মাল্টি-লুপ মেমরি ছাড়া অপশনের জন্য মাল্টি-টার্ন মেমরি ধরে নেবেন না।
- ঘর্ষণ ড্যাম্পিং ব্রেক একটি ঘর্ষণ-প্রকার ব্রেক হোল্ডার সহ। উৎস উপাদানটি স্থিতিশীল থামানো এবং শুরু করার কথা বলে, থামানোর সময় কোন দুলুনি বা শুরু করার সময় কোন কম্পন নেই, পূর্ণ-লোড শূন্য-গতি শুরু, অপারেশনের সময় কোন পরিধান গুঁড়ো নেই, ঘূর্ণনের সময় কোন শব্দ নেই, এবং 100% পূর্ণ-গতি ভারী-লোড জরুরি থামানো।
- IP65 রেটিং।
অ্যাপ্লিকেশনসমূহ
মানবাকৃতির রোবট, রোবটিক হাত, এক্সোস্কেলেটন, চতুর্ভুজ রোবট, AGV যানবাহন, ARU রোবট, সহযোগী রোবট, চিকিৎসা রোবট এবং স্বয়ংক্রিয় যন্ত্রপাতির মতো গতিশীল পরিবর্তনশীল লোড এবং পরিবর্তনশীল জড়তার জন্য রোবট অ্যাপ্লিকেশনের জন্য উপযুক্ত।
ইন্টারফেস এবং অপশন
নির্বাচনযোগ্য সংস্করণ
- eRob 142 T (CANopen টর্ক সেন্সর সহ)
- eRob 142 T (CANopen টর্ক সেন্সর ছাড়া)
- eRob 142 T (EtherCAT টর্ক সেন্সর সহ)
- eRob 142 T (EtherCAT টর্ক সেন্সর ছাড়া)
নির্বাচনযোগ্য রিডাকশন রেশিও
50, 80, 100, অথবা 120।
মাল্টি-লুপ মেমরি
মাল্টি-লুপ মেমরি ছাড়া অথবা মাল্টি-লুপ মেমরি সহ।
সূত্র উপাদানে তালিকাভুক্ত ইন্টারফেস
- যোগাযোগ বাস: EtherCAT / CANopen।
- ঐচ্ছিক-ডিভাইস যোগাযোগ: EtherCAT / CANopen / Modbus।
- EtherCAT এবং CANopen রোটারি-অ্যাকচুয়েটর সংস্করণের জন্য, তালিকাভুক্ত ঐচ্ছিক ইন্টারফেসগুলি হল RS485, Pulse/DIR, I/O, ±10 V অ্যানালগ, এবং STO।
- একটি বাহ্যিক এনকোডার ইন্টারফেস তালিকাভুক্ত রয়েছে।
- তালিকাভুক্ত ইন্টারফেসের স্থান হল D × L = 70 × 67 মিমি।
স্পেসিফিকেশন
নিচের প্রযুক্তিগত টেবিল সরবরাহিত উৎস নোটেশন বজায় রাখে। এর কলাম লেবেলগুলি "32-50" থেকে "32-160" পর্যন্ত; এই তালিকার জন্য নির্বাচনী হ্রাস-অনুপাতের বিকল্পগুলি 50, 80, 100, এবং 120।
| প্যারামিটার | মান (32-50) | মান (32-80) | মান (32-100) | মান (32-120) | মান (32-160) |
|---|---|---|---|---|---|
| মডেল / জয়েন্ট সিরিজ | eRob142HXXT | ||||
| স্ট্রেইন ওয়েভ গিয়ার অনুপাত | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| পিক টর্ক শুরু/বন্ধের জন্য (Nm) | 281 | 395 | 433 | 459 | 484 |
| অনুমোদিত সর্বাধিক.গড় লোড টর্ক (Nm) | 140 | 217 | 281 | 281 | 281 |
| রেটেড টর্ক (Nm) | 99 | 153 | 178 | 178 | 178 |
| অনুমোদিত সর্বাধিক মুহূর্ত টর্ক (Nm) | 497 | 738 | 841 | 892 | 892 |
| সর্বাধিক আউটপুট ঘূর্ণন গতি (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| মোটর শক্তি (W) | 1000 | ||||
| শক্তি সরবরাহ ভোল্টেজ (V) | 48 V (±10%) | ||||
| শক্তি সরবরাহ নোট | দয়া করে মনোযোগ সহকারে পড়ুন: “কেন একটি সাধারণ সুইচিং পাওয়ার সাপ্লাই মডিউলের পাওয়ার সাপ্লাই হিসেবে ব্যবহার করা যাবে না?” এবং “জয়েন্ট মডিউল ম্যানুয়াল অধ্যায় 3 eRob ইনপুট পাওয়ার নির্দেশাবলী।” | ||||
| আউটপুট এনকোডার রেজোলিউশন | 19 বিট | ||||
| পুনরাবৃত্তি / আবশ্যিক নির্ভুলতা (আর্কসেকেন্ড) | ±10 / ±45 আর্কসেকেন্ড | ||||
| যোগাযোগ বাস | EtherCAT / CANopen | ||||
| বাহ্যিক ব্যাস × দৈর্ঘ্য × থ্রু হোল (মিমি) | 148 × 163 × 18 | ||||
| ওজন (কেজি) | 8.22 | ||||
| ইন্টারফেস ডিজাইন | সম্পূর্ণ পার্থক্যযুক্ত ইন্টারফেস, শক্তিশালী বিরোধী হস্তক্ষেপ; দ্বৈত বিরোধী শিথিলকরণ সংযোগকারী, সিরিজ/প্যারালেলে সংযুক্ত করা যেতে পারে। | ||||
| ব্রেক | ফ্রিকশন ড্যাম্পিং ব্রেক | ||||
| আইপি রেটিং | আইপি65 | ||||
| সাধারণ প্যারামিটার | আইডি: ১৮ মিমি, আইপি রেটিং: আইপি65*, ব্রেক: ফ্রিকশন ব্রেক | ||||
| ঐচ্ছিক ডিভাইস | যোগাযোগ: EtherCAT / CANopen / Modbus; আউটপুট এনকোডার রেজোলিউশন: ১৯ বিট; পুনরাবৃত্তি/সঠিকতা: ±৭/±১৫ আর্কসেক বা ±১০/±২৫ আর্কসেক | ||||
| EtherCAT সংস্করণ রোটারি অ্যাকচুয়েটর | ঐচ্ছিক ইন্টারফেস: RS485, পালস/DIR, I/O, ±10 V অ্যানালগ এবং STO | ||||
| CANopen সংস্করণ রোটারি অ্যাকচুয়েটর | ঐচ্ছিক ইন্টারফেস: RS485, পালস/DIR, I/O, ±10 V অ্যানালগ এবং STO | ||||
ডাউনলোড
- EROB170I I সিরিজ EtherCAT eRob142T — ৩ডি মডেল (ZIP)
- EROB170I I সিরিজ EtherCAT — ৩ডি মডেল (ZIP)
- EROB142 T সিরিজ EtherCAT — ৩ডি মডেল — STEP ফাইল (ZIP)
- EROB142 T সিরিজ CANopen — ৩ডি মডেল — STEP ফাইল (ZIP)
- EROB142 T সিরিজ EtherCAT ইনস্টলেশন ড্রয়িং1 — ইনস্টলেশন ড্রয়িং (PDF)
- EROB142 T সিরিজ CANopen ইনস্টলেশন ড্রয়িং — ইনস্টলেশন ড্রয়িং (PDF)
ভিজ্যুয়াল বিস্তারিত
পণ্য ভিডিও
পণ্য দর্শন

বৈশিষ্ট্য এবং ডিজাইন


ইন্টারফেস এবং সংযোগ

অ্যাপ্লিকেশন উদাহরণ



