


ZeroErr eRob 80 I রোবট জয়েন্ট অ্যাকচুয়েটর, CANopen/EtherCAT, ৫০–১২০ রিডাকশন রেশিও
ZeroErr eRob 80 I রোবট জয়েন্ট অ্যাকচুয়েটর, CANopen/EtherCAT, ৫০–১২০ রিডাকশন রেশিও
ZeroErr
নিয়মিত দাম
$1,771.00 USD
নিয়মিত দাম
বিক্রয় মূল্য
$1,771.00 USD
ইউনিট মূল্য
প্রতি
ট্যাক্স অন্তর্ভুক্ত.
শিপিং চেকআউটের সময় গণনা করা হবে।
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
দ্য ZeroErr eRob 80 I একটি রোবট জয়েন্ট অ্যাকচুয়েটর মোটর যা CANopen এবং EtherCAT সংস্করণে উপলব্ধ, নির্বাচনী ব্রেক, রিডাকশন-রেশিও, এবং মাল্টি-টার্ন/টর্ক কনফিগারেশন সহ।
বৈশিষ্ট্যসমূহ
- CANopen এবং EtherCAT সংস্করণ নির্বাচন।
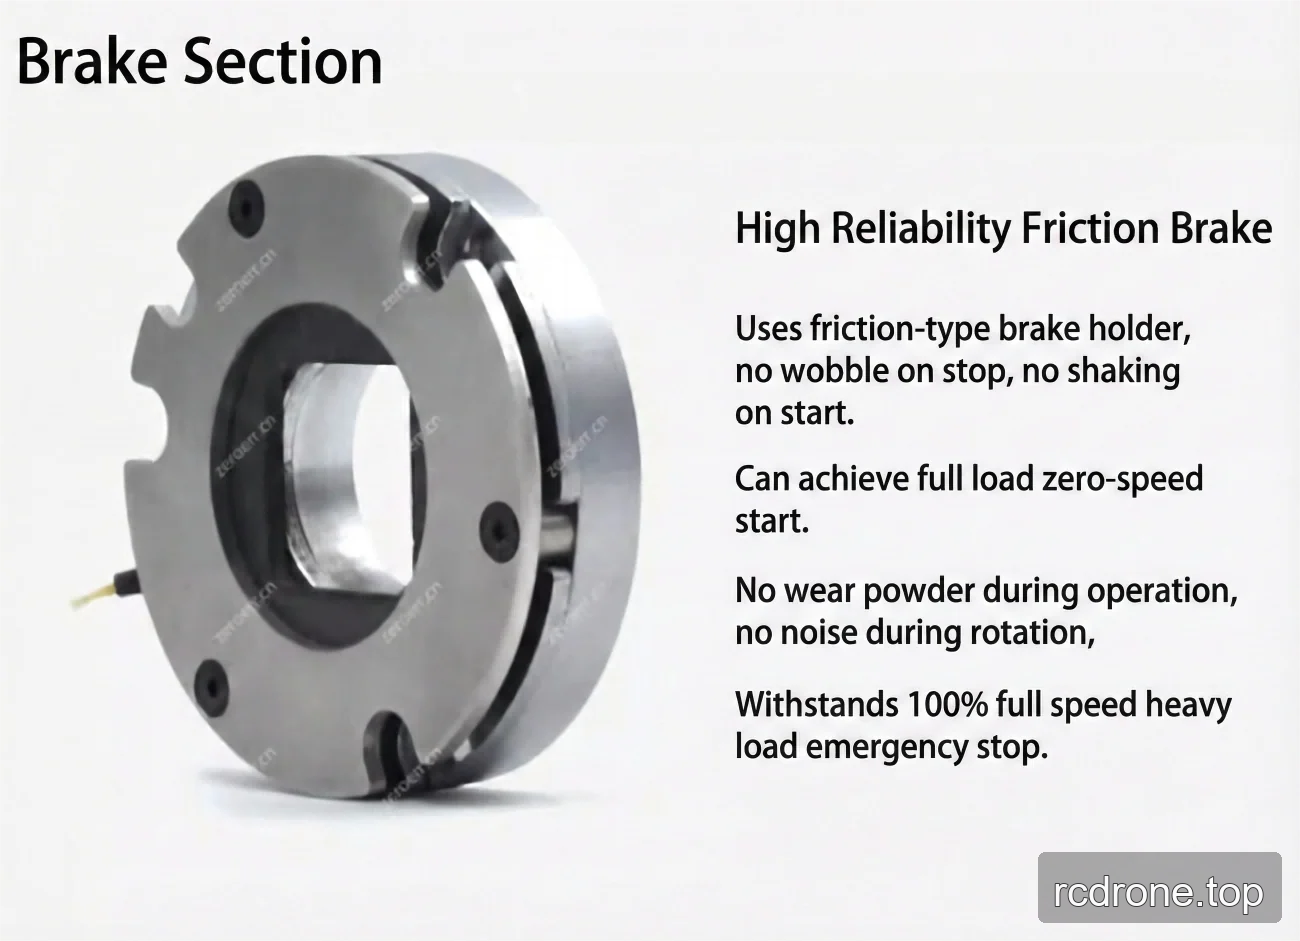
- ব্রেক-সজ্জিত এবং ব্রেক-হীন সংস্করণ নির্বাচন; তালিকাভুক্ত ব্রেক মডেলটি একটি ঘর্ষণ ব্রেক।
- নির্বাচনযোগ্য রিডাকশন রেশিও 50, 80, 100, এবং 120।
- নির্বাচনযোগ্য মাল্টি-টার্ন এবং টর্ক কনফিগারেশন।
- অপশনাল-ডিভাইস যোগাযোগের প্রকারগুলি তালিকাভুক্ত করা হয়েছে EtherCAT, CANopen, এবং Modbus।
- আউটপুট এনকোডার রেজোলিউশন: 19 বিট।
- EtherCAT এবং CANopen রোটারি-অ্যাকচুয়েটর সংস্করণের জন্য, অপশনাল ইন্টারফেসগুলি RS485, পালস/DIR, I/O, ±10 V অ্যানালগ, এবং STO।
স্পেসিফিকেশন
কনফিগারেশন অপশন
| নির্বাচন | উপলব্ধ মান |
|---|---|
| সংস্করণ | eRob 80 I (CANopen ব্রেক সহ); eRob 80 I (CANopen ব্রেক ছাড়া); eRob 80 I (EtherCAT ব্রেক সহ); eRob 80 I (EtherCAT ব্রেক ছাড়া) |
| হ্রাস অনুপাত | 50; 80; 100; 120 |
| মাল্টি-টার্ন এবং টর্ক | মাল্টি-টার্ন ছাড়া এবং টর্ক ছাড়া; মাল্টি-টার্ন ছাড়া এবং টর্ক সহ; মাল্টি-টার্ন সহ এবং টর্ক ছাড়া; মাল্টি-টার্ন সহ এবং টর্ক সহ |
স্ট্রেইন ওয়েভ গিয়ার-রেশিও পারফরম্যান্স
| প্যারামিটার | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| শুরু এবং বন্ধের জন্য পিক টর্ক (Nm) | 44 | 56 | 70 | 70 |
| অনুমোদিত সর্বাধিকগড় লোড টর্কে মান (Nm) | 34 | 35 | 51 | 51 |
| রেটেড টর্ক (Nm) | 21 | 29 | 31 | 31 |
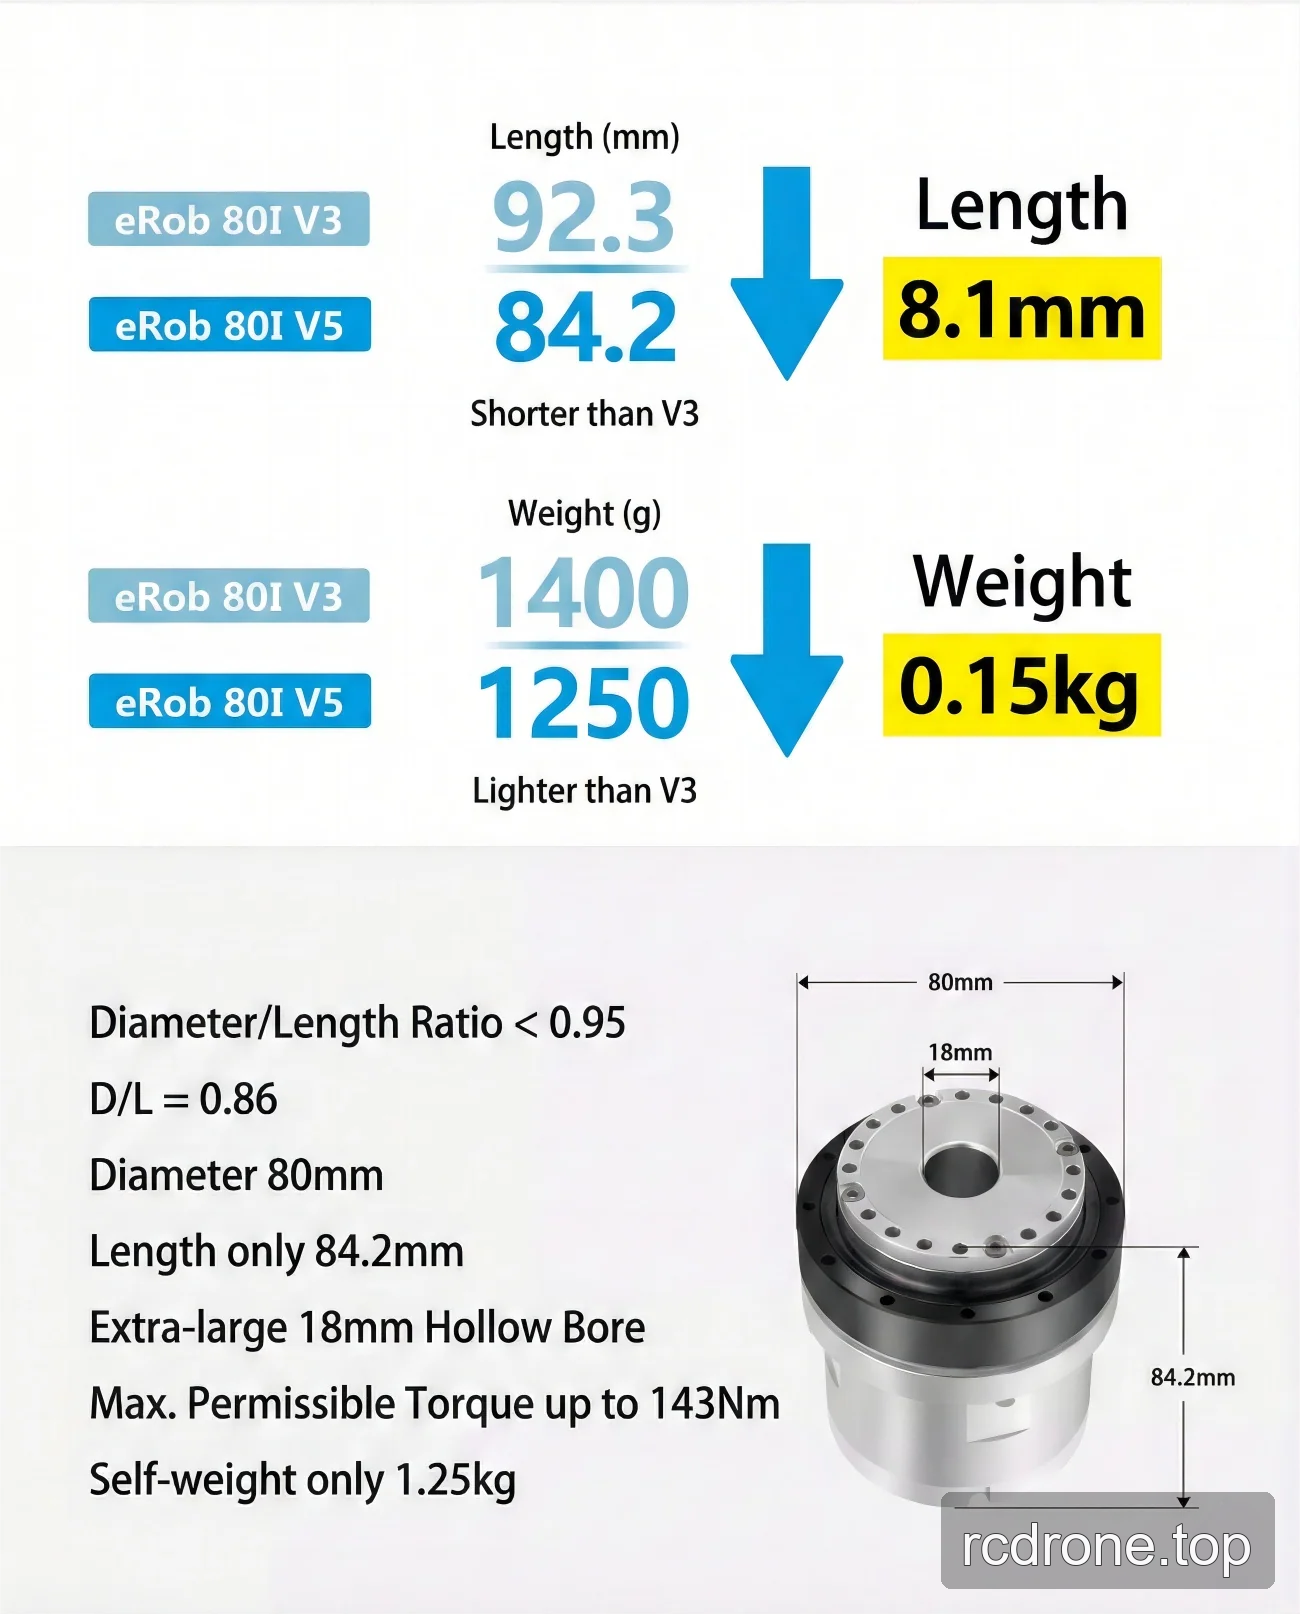
| অনুমোদিত সর্বাধিক মুহূর্ত টর্ক (Nm) | 91 | 113 | 143 | 112 |
| সর্বাধিক আউটপুট ঘূর্ণন গতি (RPM) | 60 | 37.5 | 30 | 25 |
| মোটর শক্তি (W) | 126 | |||
| শক্তি ইনপুট ভোল্টেজ (V) | 48 V (±10%) | |||
| স্ট্রেইন ওয়েভ গিয়ার আউটপুট জড়তা (g·mm²) | 143080 | |||
| স্ট্রেইন ওয়েভ গিয়ার আউটপুট ভর (kg) | 0.227 | |||
| বাহ্যিক ব্যাস × দৈর্ঘ্য | 80 × 64.2 মিমি | |||
| স্ট্রেইন ওয়েভ গিয়ার ইনপুট জড়তা (g·mm²) | 41815 | |||
| স্ট্রেইন ওয়েভ গিয়ার ইনপুট ভর (কেজি) | 0.148 | |||
| ওজন (কেজি) | 1.03 | |||
| সাধারণ প্যারামিটার | ID: 18 মিমি; IP গ্রেডিং: IP54*; ব্রেক মডেল: ঘর্ষণ ব্রেক | |||
| ঐচ্ছিক ডিভাইস | যোগাযোগের প্রকার: EtherCAT / CANopen / Modbus; আউটপুট এনকোডার রেজোলিউশন: 19 বিট; পুনরাবৃত্তি/সঠিকতা: ±7/±15 আর্ক সেকেন্ড বা ±10/±25 আর্ক সেকেন্ড। | |||
| EtherCAT সংস্করণ রোটারি অ্যাকচুয়েটর | ঐচ্ছিক ইন্টারফেস: RS485, পালস/DIR, I/O, ±10 V অ্যানালগ এবং STO. | |||
| CANopen সংস্করণ রোটারি অ্যাক্টুয়েটর | ঐচ্ছিক ইন্টারফেস: RS485, পালস/DIR, I/O, ±10 V অ্যানালগ এবং STO। | |||
ডাউনলোড
- EROB70F I সিরিজ CANopen EROB80I — ইনস্টলেশন ড্রয়িং (PDF)
- EROB80I I সিরিজ EtherCAT — 3D মডেল (ZIP)
- EROB70F I সিরিজ CANopen — 3D মডেল (PDF)
- EROB80I I সিরিজ CANopen — 3D মডেল — STEP ফাইল (ZIP)
- EROB80I I সিরিজ EtherCAT ইনস্টলেশন ড্রয়িং — ইনস্টলেশন ড্রয়িং (PDF)
- EROB80I I সিরিজ CANopen ইনস্টলেশন ড্রয়িং — ইনস্টলেশন ড্রয়িং (PDF)
অ্যাপ্লিকেশন
- মানবাকৃতির রোবট
- রোবটিক হাত
- এক্সোস্কেলেটন
- চতুর্ভুজ রোবট
- AGV যানবাহন
- ARU রোবট
ভিজ্যুয়াল বিস্তারিত
পণ্য ভিডিও
পণ্য দর্শন

আকার এবং নির্মাণ
বিকল্প এবং মডেল তুলনা

বৈশিষ্ট্য এবং ডিজাইন

ইন্টারফেস এবং সংযোগ

স্পেসিফিকেশন এবং কর্মক্ষমতা

অ্যাপ্লিকেশন উদাহরণ



