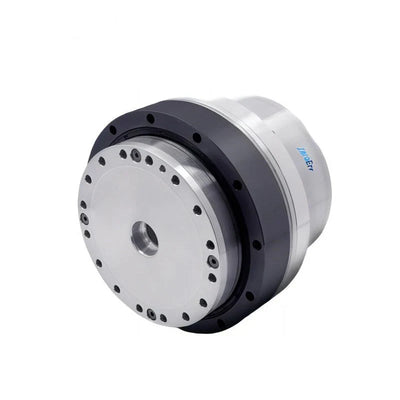
ZeroErr eRob 90 I রোবট যুগ্ম মোটর, EtherCAT/CANopen, ৫০–১২০ গিয়ার অনুপাত
ZeroErr eRob 90 I রোবট যুগ্ম মোটর, EtherCAT/CANopen, ৫০–১২০ গিয়ার অনুপাত
ZeroErr
নিয়মিত দাম
$2,025.00 USD
নিয়মিত দাম
বিক্রয় মূল্য
$2,025.00 USD
ইউনিট মূল্য
প্রতি
ট্যাক্স অন্তর্ভুক্ত.
শিপিং চেকআউটের সময় গণনা করা হবে।
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
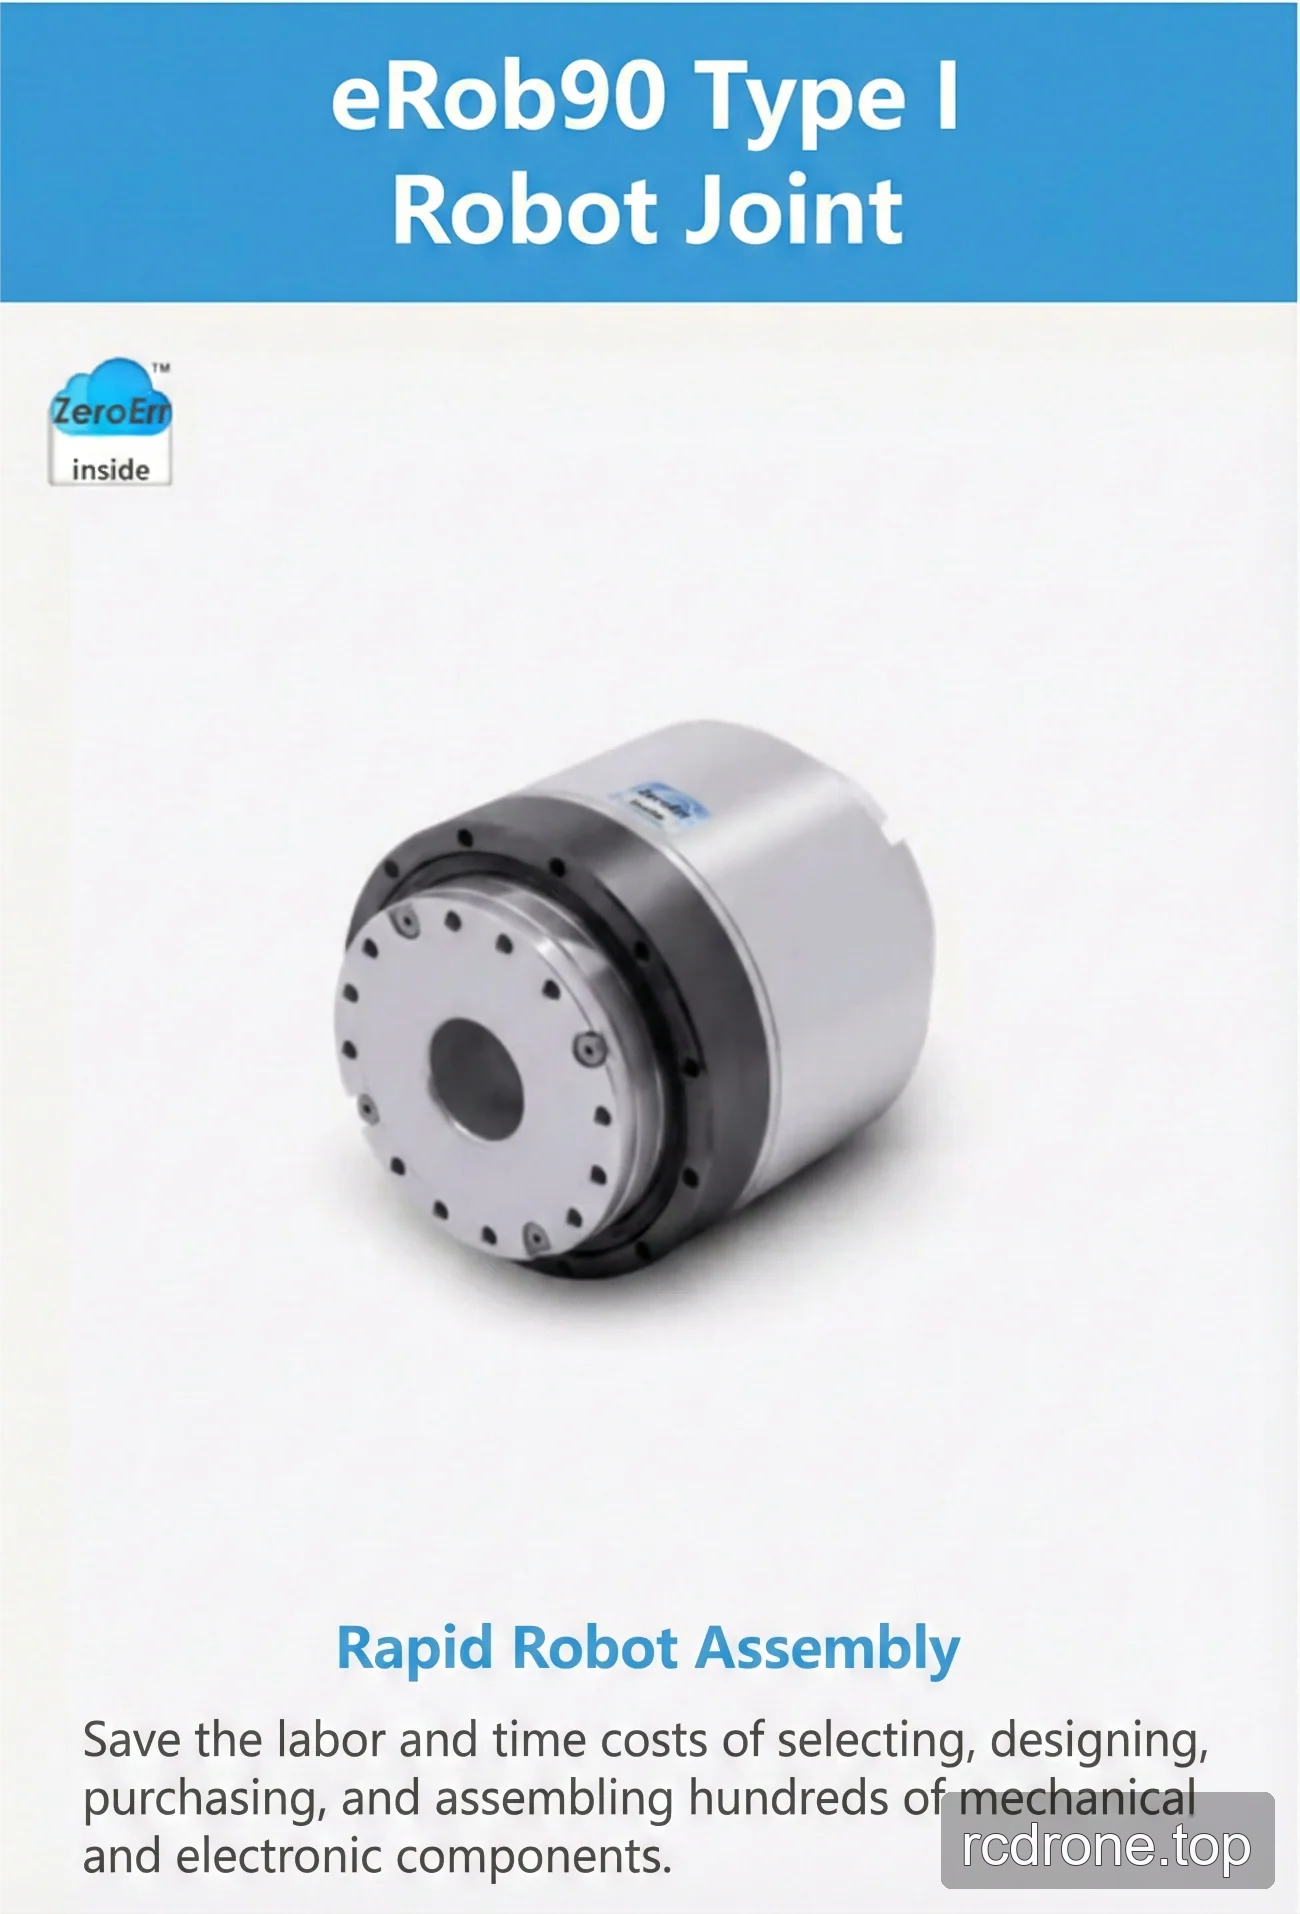
ZeroErr eRob 90 I রোবট জয়েন্ট মোটর CANopen এবং EtherCAT সংস্করণে, ব্রেক সহ বা ছাড়া, রোবট-জয়েন্ট কনফিগারেশন এবং দ্রুত রোবট সমাবেশের জন্য উপলব্ধ।
বৈশিষ্ট্য এবং কনফিগারেশন
- যোগাযোগ সংস্করণ: CANopen বা EtherCAT।
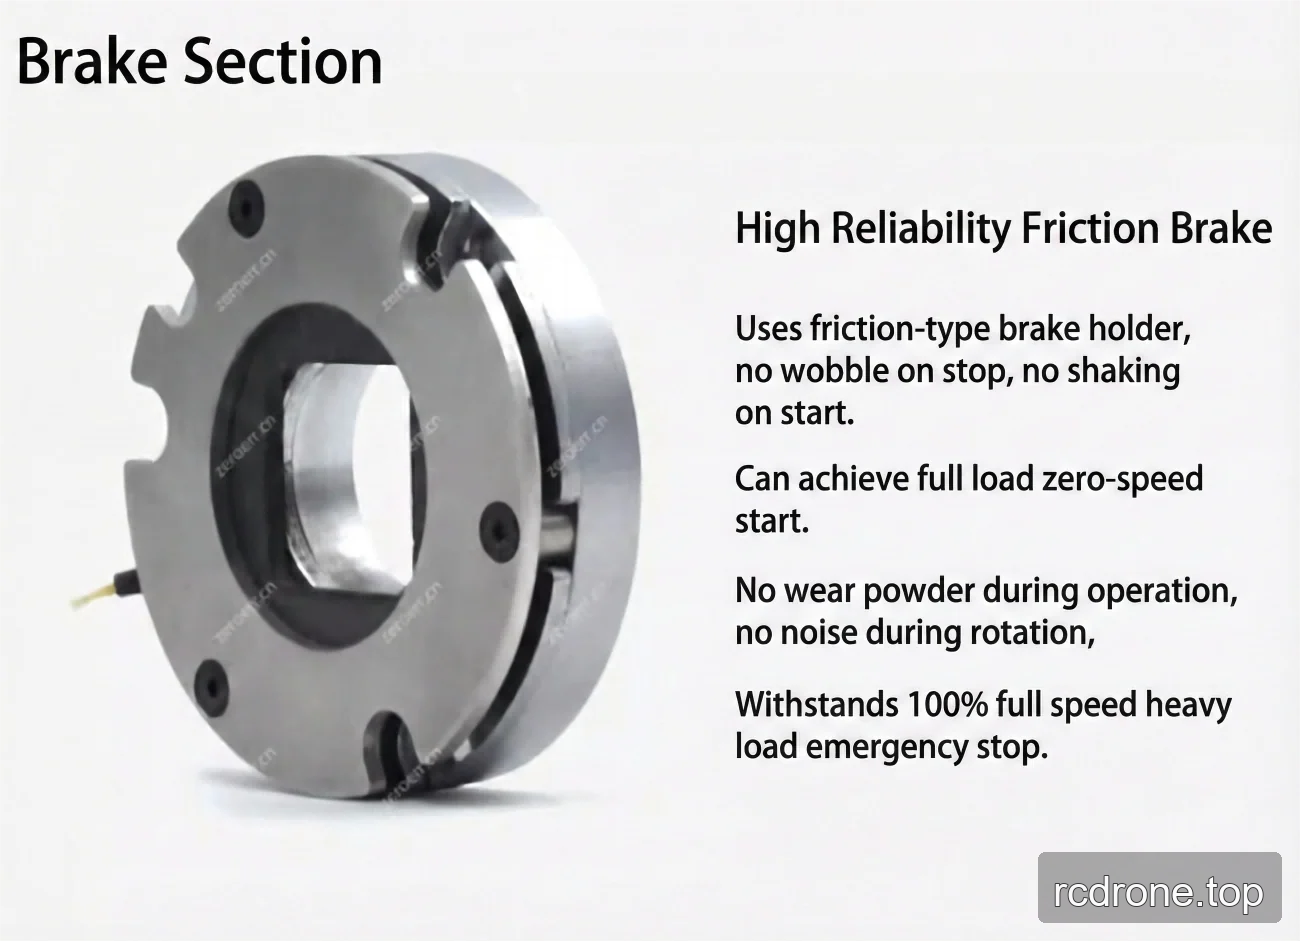
- ব্রেক কনফিগারেশন: ব্রেক সহ বা ব্রেক ছাড়া। তালিকাভুক্ত ব্রেক মডেলটি একটি ঘর্ষণ ব্রেক।
- হ্রাস-অনুপাত নির্বাচন: 50, 80, 100, এবং 120।
- মাল্টি-টার্ন এবং টর্ক নির্বাচন: মাল্টি-টার্ন ছাড়া এবং টর্ক ছাড়া; মাল্টি-টার্ন ছাড়া এবং টর্ক সহ; মাল্টি-টার্ন সহ এবং টর্ক ছাড়া; মাল্টি-টার্ন সহ এবং টর্ক সহ।
- নির্দিষ্ট পাওয়ার ইনপুট ভোল্টেজ: 48 V (±10%)।
- নির্দিষ্ট হালকা বোর ব্যাস: 18 মিমি।
- নির্দিষ্ট ইনস্টলেশন পদ্ধতি: একই, সামঞ্জস্যপূর্ণ।
স্পেসিফিকেশন
স্ট্রেইন ওয়েভ গিয়ার রেশিও
| স্ট্রেইন ওয়েভ গিয়ার-রেশিও | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| শুরু এবং বন্ধ করার জন্য পিক টর্ক (Nm) | 73 | 96 | 107 | 113 |
| গড় লোড টর্কে অনুমোদিত সর্বাধিক মান (Nm) | 44 | 61 | 64 | 64 |
| রেটেড টর্ক (Nm) | 33 | 44 | 52 | 52 |
| অনুমোদিত সর্বাধিক মুহূর্ত টর্ক (Nm) | 127 | 165 | 191 | 191 |
| সর্বাধিক আউটপুট ঘূর্ণন গতি (RPM) | 60 | 37.5 | 30 | 25 |
| শক্তি ইনপুট ভোল্টেজ (V) | 48 V (±10%) | |||
| হলো বোর ব্যাস | 18 মিমি | |||
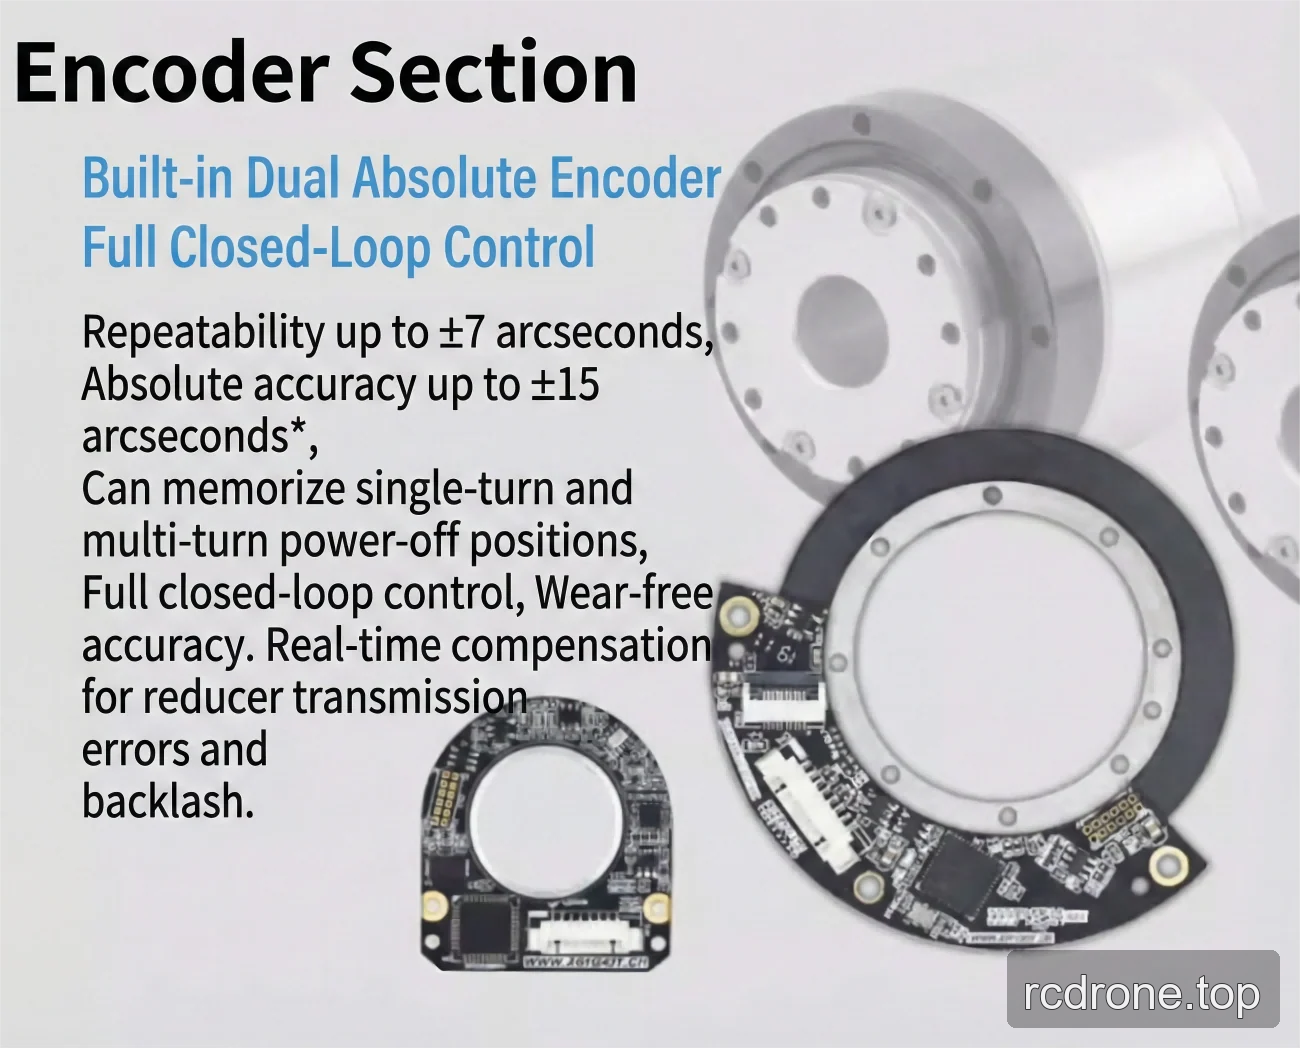
| নির্ভুলতা | পুনরাবৃত্তি/মৌলিক সঠিকতা: ±7/±15 আর্ক সেকেন্ড অথবা ±10/±25 আর্ক সেকেন্ড* | |||
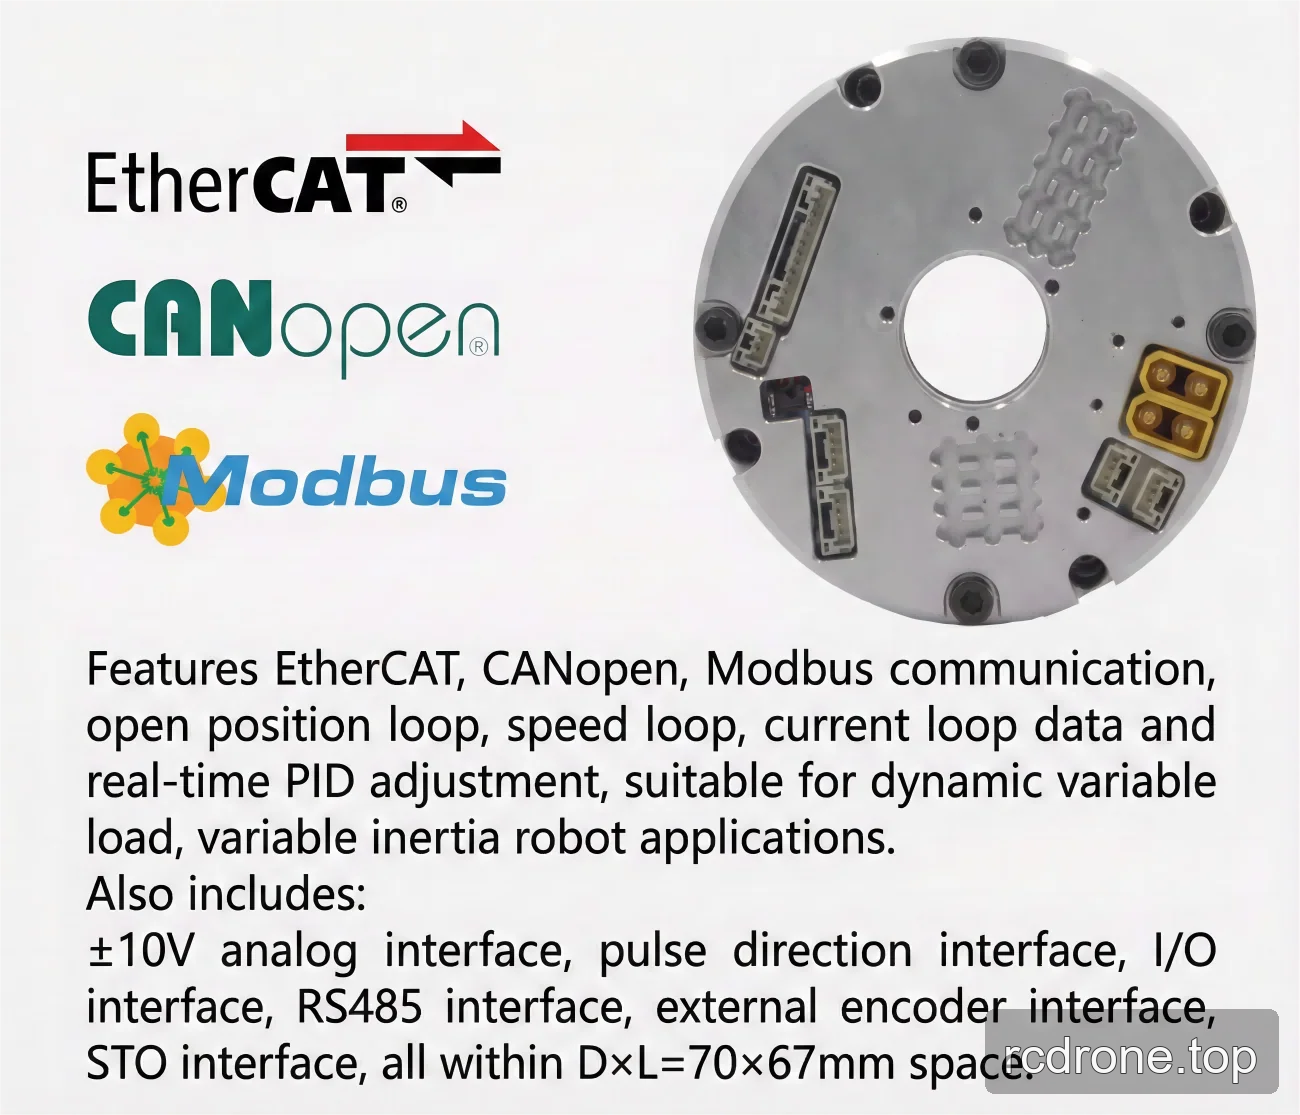
| ইলেকট্রিক্যাল ইন্টারফেস | যোগাযোগ প্রোটোকল: EtherCAT/CANopen/Modbus; আউটপুট-সাইড এনকোডার রেজোলিউশন: 19/20 বিট | |||
| স্থাপন পদ্ধতি | একই, সামঞ্জস্যপূর্ণ | |||
V3/V6 তুলনা
| সংস্করণ | V3 | V6 |
|---|---|---|
| মোটর শক্তি (W) | 300 | 314 |
| SWG আউটপুট-সাইড জড়তা (g-mm2) | 297466 | 273391 |
| SWG আউটপুট-সাইড ভর (কেজি) | 0.36 | 0.321 |
| SWG ইনপুট-সাইড ইনর্শিয়া (g·mm²), ব্রেক ছাড়া | 139067 | 95791 |
| SWG ইনপুট-সাইড ভর (kg), ব্রেক ছাড়া | 0.41 | 0.257 |
| OD × দৈর্ঘ্য (mm), ব্রেক ছাড়া | Φ90 × 98.9 | Φ90 × 75.9 |
| মোট ভর (kg), ব্রেক ছাড়া | 1.75 | 1.506 |
| SWG ইনপুট-সাইড ইনর্শিয়া (g·mm²), ব্রেক সহ | 147025 | 110213 |
| SWG ইনপুট-সাইড ভর (kg), ব্রেক সহ | 0.43 | 0.292 |
| OD × দৈর্ঘ্য (mm), ব্রেক সহ | Φ90 × 98.9 | Φ90 × 75.9 |
| মোট ভর (কেজি), ব্রেক সহ | 1.87 | 1.639 |
| ব্যাস-দৈর্ঘ্য অনুপাত | D/L = 0.91 (১ এর কম) | — |
| সাধারণ প্যারামিটারসমূহ | ID: 18 মিমি; IP গ্রেডিং: IP54*; ব্রেক মডেল: ঘর্ষণ ব্রেক | |
| ঐচ্ছিক ডিভাইস | যোগাযোগের প্রকার: EtherCAT/CANopen/Modbus; আউটপুট এনকোডার রেজোলিউশন: 19 বিট; পুনরাবৃত্তি/সঠিকতা: ±7/±15 আর্ক সেকেন্ড বা ±10/±25 আর্ক সেকেন্ড। | |
অ্যাপ্লিকেশন
- মানবাকৃতির রোবট
- রোবটিক হাত
- এক্সোস্কেলেটন
- চতুর্ভুজ রোবট
- এজিভি যানবাহন
- এআরইউ রোবট
- সহযোগী রোবট
- মেডিকেল রোবট
- স্বয়ংক্রিয় যন্ত্রপাতি
ডাউনলোড
ডাউনলোড & সম্পদ
- ইআরওবি70এফ আই সিরিজ ক্যানওপেন ইআরওবি90আই — ইনস্টলেশন ড্রয়িং (পিডিএফ)
- ইআরওবি90আই আই সিরিজ ইথারক্যাট — 3D মডেল (স্টেপ)
- ইআরওবি90আই আই সিরিজ ক্যানওপেন — 3D মডেল (স্টেপ)
- ইআরওবি90আই আই সিরিজ ইথারক্যাট ইনস্টলেশন ড্রয়িং — ইনস্টলেশন ড্রয়িং (পিডিএফ)
- ইআরওবি90আই আই সিরিজ ক্যানওপেন ইনস্টলেশন ড্রয়িং — ইনস্টলেশন ড্রয়িং (পিডিএফ)
ভিজ্যুয়াল বিস্তারিত
পণ্য ভিডিও
পণ্য দর্শন
আকার এবং নির্মাণ

বৈশিষ্ট্য এবং ডিজাইন

ইন্টারফেস এবং সংযোগ
অ্যাপ্লিকেশন উদাহরণ