ZeroErr eRob 90 T রোবট জয়েন্ট মোটর, ৪৮ ভি EtherCAT/CANopen, ৫০/৮০/১০০ অনুপাত
ZeroErr eRob 90 T রোবট জয়েন্ট মোটর, ৪৮ ভি EtherCAT/CANopen, ৫০/৮০/১০০ অনুপাত
ZeroErr
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
ZeroErr eRob 90 T রোবট জয়েন্ট মোটর CANopen বা EtherCAT সংস্করণে উপলব্ধ, প্রতিটি টর্ক সেন্সর সহ বা ছাড়া নির্বাচনের জন্য। 50, 80, বা 100 হ্রাস অনুপাত এবং মাল্টি-লুপ মেমরি সহ বা ছাড়া একটি সংস্করণ নির্বাচন করুন।
বৈশিষ্ট্যসমূহ
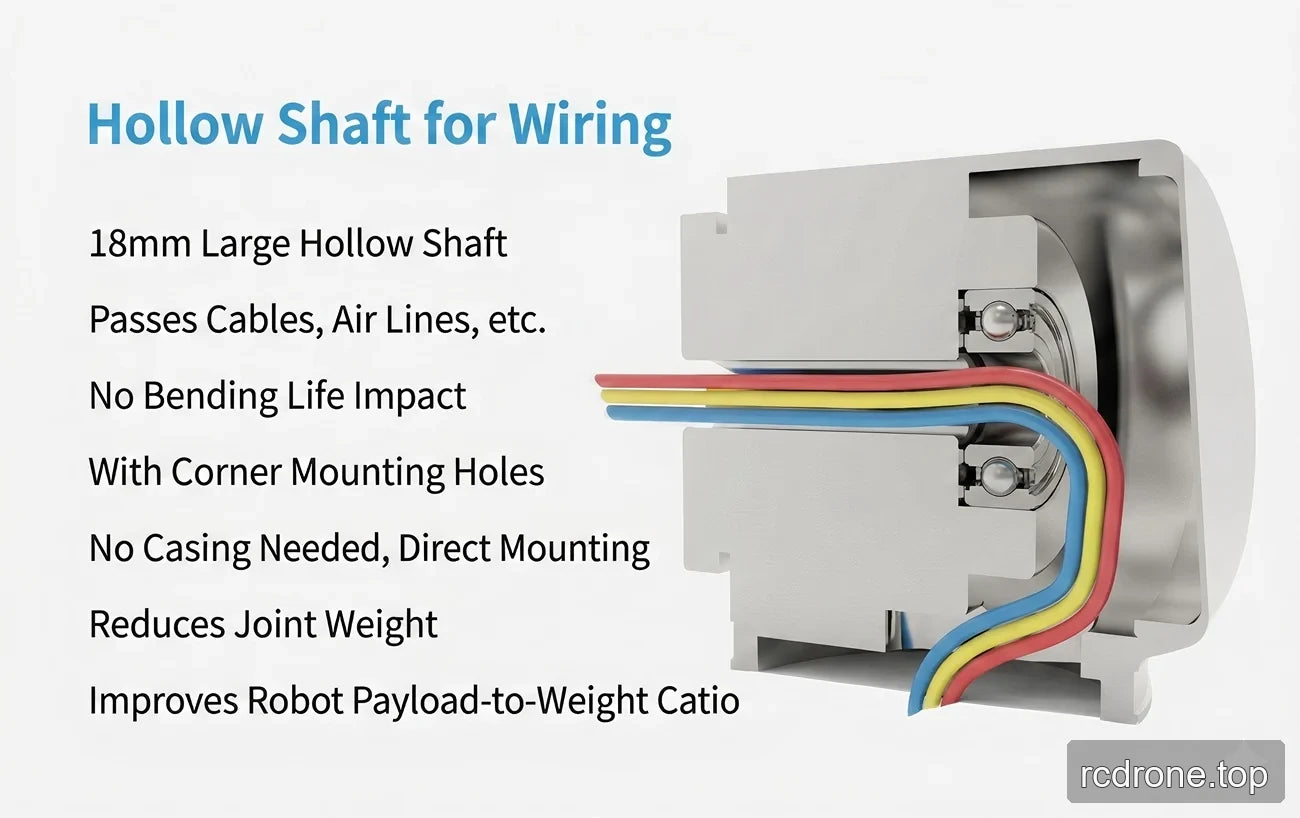
- 18 মিমি খালি শাফট / কেবল এবং এয়ার-লাইন রুটিংয়ের জন্য থ্রু হোল।
- কর্ণার মাউন্টিং হোল এবং ডাইরেক্ট-মাউন্টিং ডিজাইন; কোন কেসিং প্রয়োজন হিসাবে উল্লেখ করা হয়নি।
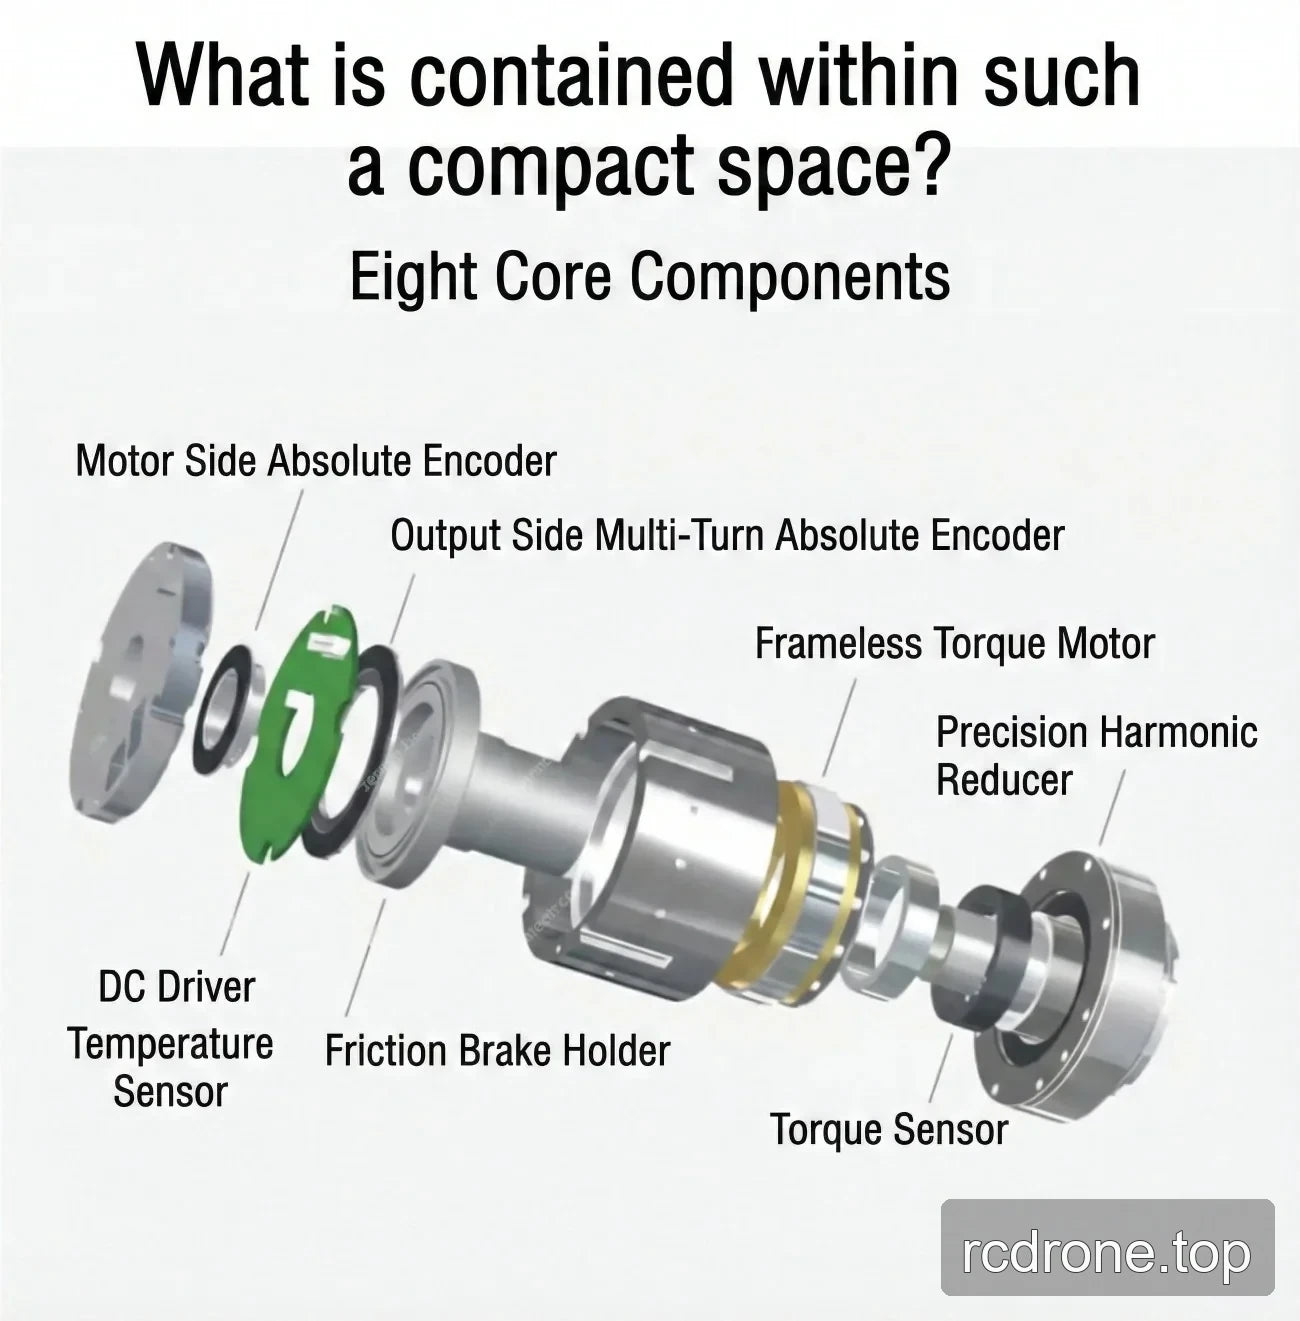
- ফ্রিকশন ড্যাম্পিং ব্রেক; সাধারণ-প্যারামিটার এন্ট্রিতে একটি ফ্রিকশন ব্রেকও তালিকাভুক্ত করা হয়েছে।
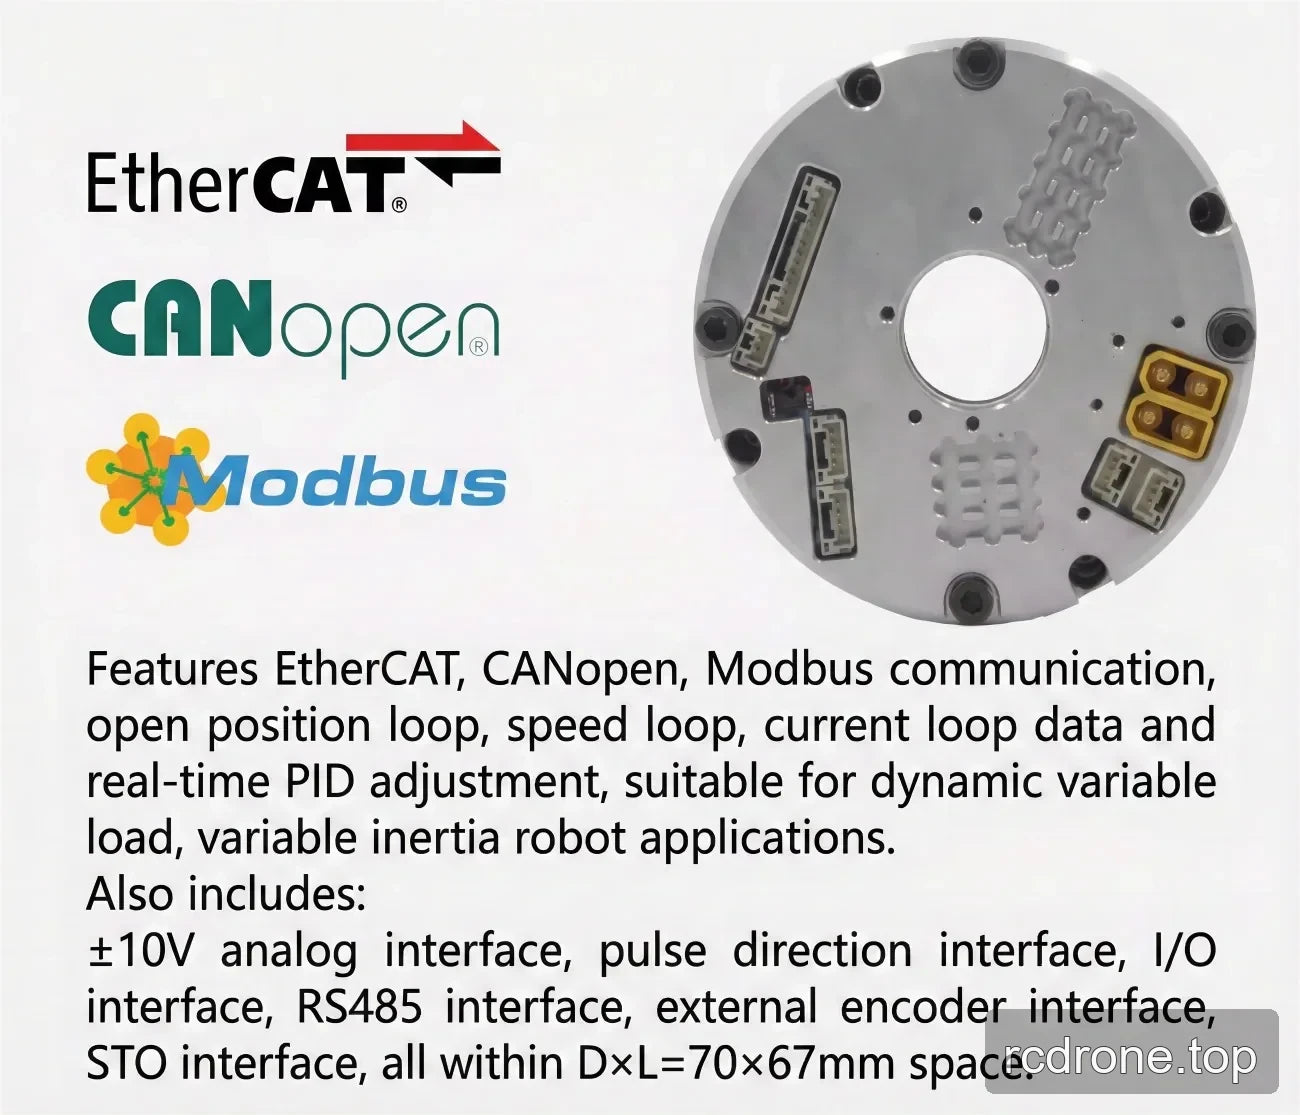
- শক্তিশালী অ্যান্টি-ইন্টারফেরেন্স ক্ষমতা সহ সম্পূর্ণ পার্থক্য ইন্টারফেস এবং সিরিজ বা সমান্তরাল সংযোগের জন্য ডুয়াল অ্যান্টি-লুজিং সংযোগকারী।
- IP65 রেটিং; সাধারণ-প্যারামিটার এন্ট্রিতে IP65* তালিকাভুক্ত করা হয়েছে।
- খালি-শাফট রুটিংয়ের উল্লেখ করা হয়েছে যে এর কোন বেন্ডিং-লাইফ প্রভাব নেই এবং এটি জয়েন্টের ওজন কমাতে এবং পে-লোড-টু-ওজন অনুপাত উন্নত করতে সহায়তা করে।
স্পেসিফিকেশন
নির্বাচনযোগ্য কনফিগারেশন
| নির্বাচন | উপলব্ধ পছন্দসমূহ |
|---|---|
| সংস্করণ | eRob 90 T (CANopen টর্ক সেন্সর সহ); eRob 90 T (CANopen টর্ক সেন্সর ছাড়া); eRob 90 T (EtherCAT টর্ক সেন্সর সহ); eRob 90 T (EtherCAT টর্ক সেন্সর ছাড়া) |
| হ্রাস অনুপাত | 50; 80; 100 |
| মাল্টি-লুপ মেমরি | মাল্টি-লুপ মেমরি ছাড়া; মাল্টি-লুপ মেমরি সহ |
প্রযুক্তিগত প্যারামিটার
সূত্র প্রযুক্তিগত টেবিল মডেল / জয়েন্ট সিরিজ হিসেবে চিহ্নিত করে eRob90HXXT এবং নিম্নলিখিত স্ট্রেন ওয়েভ গিয়ার অনুপাত কলাম ব্যবহার করে।
| প্যারামিটার | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| মডেল / যৌথ সিরিজ | eRob90HXXT | |||
| স্ট্রেইন ওয়েভ গিয়ার রেশিও | 20-50 | 20-80 | 20-100 | 20-120 |
| শুরু/বন্ধের জন্য পিক টর্ক (Nm) | 73 | 96 | 107 | 113 |
| অনুমোদিত সর্বাধিক গড় লোড টর্ক (Nm) | 44 | 61 | 64 | 64 |
| রেটেড টর্ক (Nm) | 33 | 44 | 52 | 52 |
| অনুমোদিত সর্বাধিকমোমেন্টারি টর্ক (Nm) | 127 | 165 | 191 | 191 |
| সর্বাধিক আউটপুট ঘূর্ণন গতি (RPM) | 60 | 37.5 | 30 | 25 |
| মোটর পাওয়ার (W) | 300 | |||
| পাওয়ার সাপ্লাই ভোল্টেজ (V) | 48 V (±10%) | |||
| পাওয়ার সাপ্লাই নোট | দয়া করে মনোযোগ সহকারে পড়ুন: “কেন একটি সাধারণ সুইচিং পাওয়ার সাপ্লাই মডিউলের পাওয়ার সাপ্লাই হিসেবে ব্যবহার করা যাবে না?” এবং “জয়েন্ট মডিউল ম্যানুয়াল অধ্যায় 3 eRob ইনপুট পাওয়ার নির্দেশাবলী”। | |||
| আউটপুট এনকোডার রেজোলিউশন | 19 বিট | |||
| পুনরাবৃত্তি / আবশ্যিক সঠিকতা (আর্কসেক) | ±10 / ±45 আর্কসেক | |||
| যোগাযোগ বাস | EtherCAT / CANopen | |||
| বাহ্যিক ব্যাস × দৈর্ঘ্য × থ্রু হোল (মিমি) | 96 × 123.8 × 18 | |||
| ওজন (কেজি) | 2.6 | |||
| ইন্টারফেস ডিজাইন | সম্পূর্ণভাবে পার্থক্যযুক্ত ইন্টারফেস, শক্তিশালী বিরোধী হস্তক্ষেপ; ডুয়াল অ্যান্টি-লুজিং সংযোগকারী, সিরিজ/প্যারালেলে সংযুক্ত করা যেতে পারে। | |||
| ব্রেক | ফ্রিকশন ড্যাম্পিং ব্রেক | |||
| আইপি রেটিং | আইপি65 | |||
| স্ট্রেইন ওয়েভ গিয়ার ইনপুট জড়তা (g·mm²) | 147025 | |||
| স্ট্রেইন ওয়েভ গিয়ার ইনপুট ভর (kg) | 2.6 | |||
| সাধারণ প্যারামিটার | আইডি: 18 মিমি, আইপি রেটিং: IP65*, ব্রেক: ঘর্ষণ ব্রেক | |||
| ঐচ্ছিক ডিভাইস | যোগাযোগ: EtherCAT / CANopen / Modbus; আউটপুট এনকোডার রেজোলিউশন: 19 বিট; পুনরাবৃত্তি/সঠিকতা: ±7/±15 আর্কসেক বা ±10/±25 আর্কসেক | |||
| EtherCAT সংস্করণ রোটারি অ্যাক্টুয়েটর | ঐচ্ছিক ইন্টারফেস: RS485, পালস/DIR, I/O, ±10 V অ্যানালগ এবং STO | |||
| CANopen সংস্করণ রোটারি অ্যাক্টুয়েটর | ঐচ্ছিক ইন্টারফেস: RS485, পালস/DIR, I/O, ±10 V অ্যানালগ এবং STO | |||
ডাউনলোড
EROB170I I সিরিজ EtherCAT eRob90T — 3D মডেল (ZIP)
EROB170I I সিরিজ EtherCAT — 3D মডেল (ZIP)
EROB90 T সিরিজ EtherCAT — 3D মডেল — STEP ফাইল (ZIP)
EROB90 T সিরিজ CANopen — 3D মডেল — STEP ফাইল (ZIP)
EROB90 T সিরিজ EtherCAT ইনস্টলেশন ড্রয়িং — ইনস্টলেশন ড্রয়িং (PDF)
EROB90 T সিরিজ CANopen ইনস্টলেশন ড্রয়িং — ইনস্টলেশন ড্রয়িং (PDF)
অ্যাপ্লিকেশন
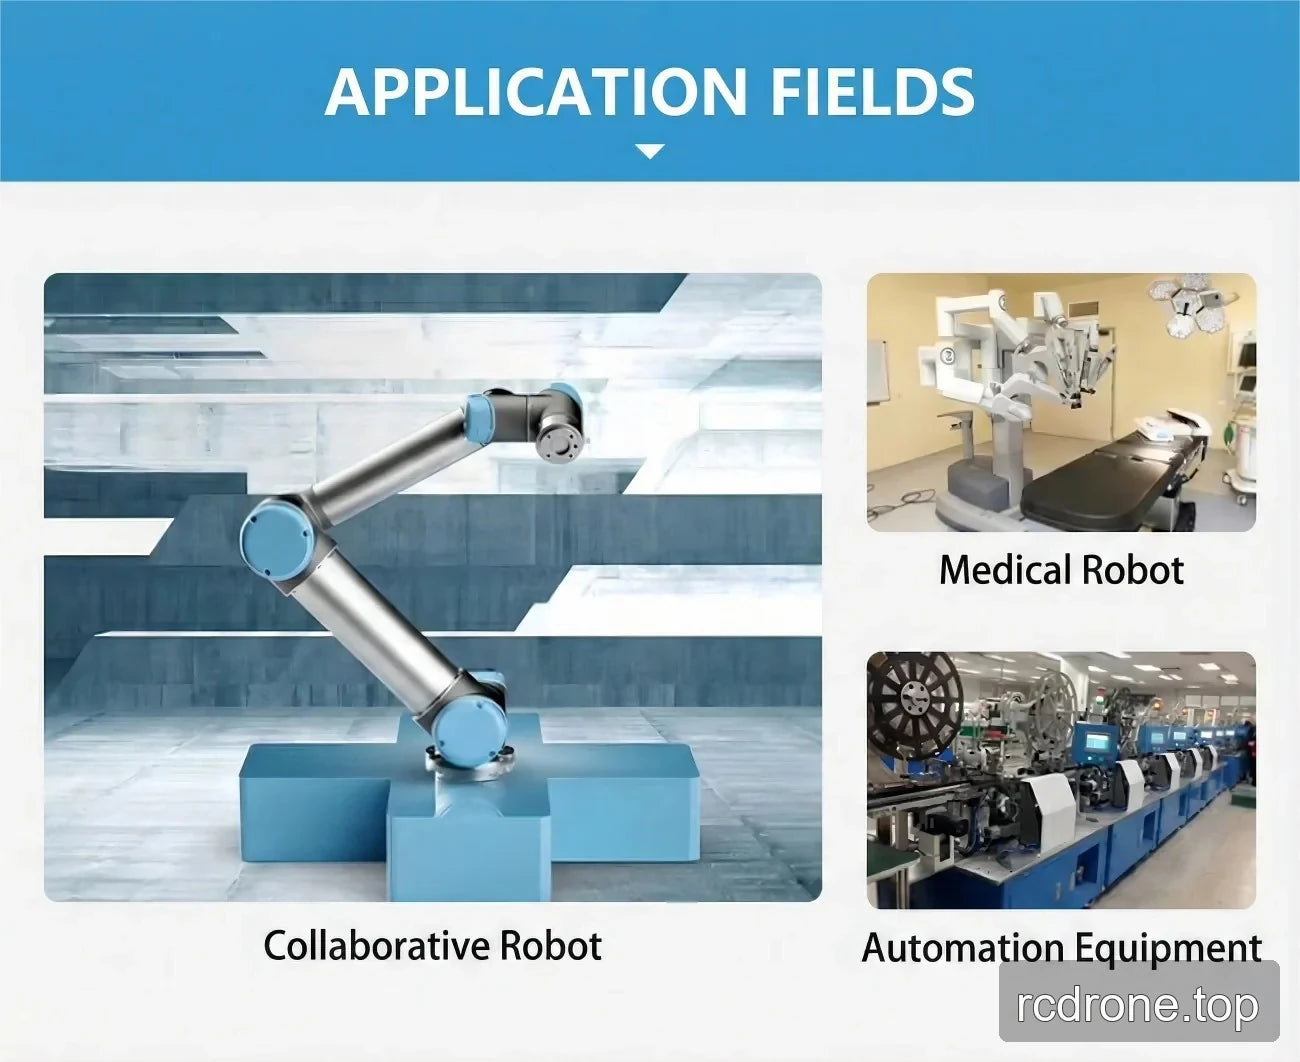
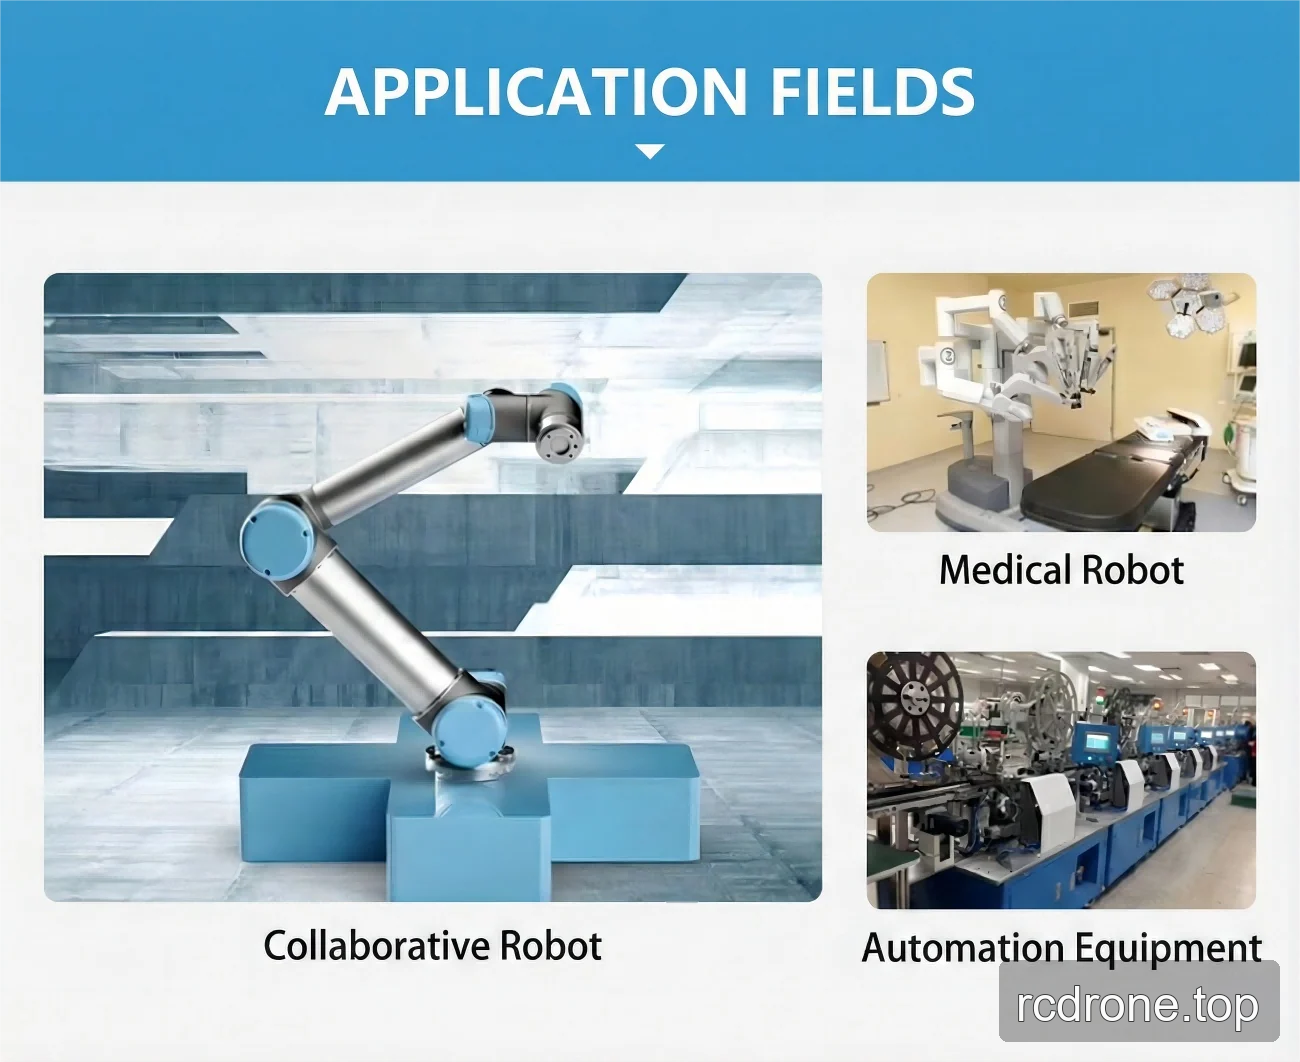
এই জয়েন্টের জন্য তালিকাভুক্ত অ্যাপ্লিকেশন দৃশ্যগুলির মধ্যে রয়েছে মানবাকৃতির রোবট, রোবটিক হাত, এক্সোস্কেলেটন, চতুষ্পদ রোবট, AGV যানবাহন, ARU রোবট, সহযোগী রোবট, চিকিৎসা রোবট, এবং স্বয়ংক্রিয় যন্ত্রপাতি।
ভিজ্যুয়াল বিস্তারিত
পণ্য ভিডিও
পণ্য দর্শন

ফিচার এবং ডিজাইন
ইন্টারফেস এবং সংযোগ
স্পেসিফিকেশন এবং পারফরম্যান্স

অ্যাপ্লিকেশন উদাহরণ