


Motorreductor planetario DC 24GP-370 con codificador, 12V/24V
Motorreductor planetario DC 24GP-370 con codificador, 12V/24V
Jiali Motor
No se pudo cargar la disponibilidad de retiro


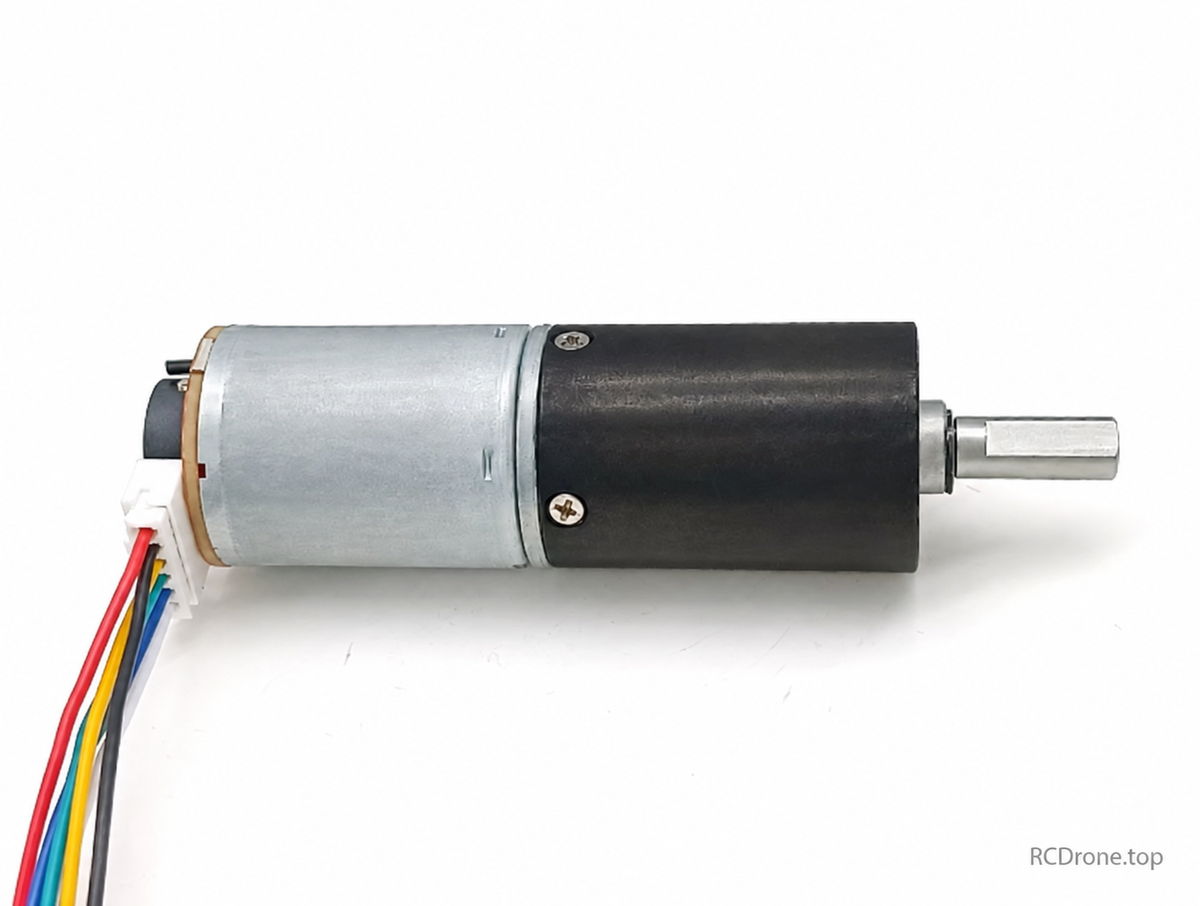
24GP-370 motor de engranaje planetario
Motor de engranaje planetario 24GP-370 con un codificador Hall magnético A/B. Esta es una versión equipada con codificador separado.
Elige tu configuración
Selecciona el voltaje DC nominal y la velocidad de salida sin carga, el diámetro del eje donde se ofrezca y el paquete de accesorios. La velocidad real disminuye bajo carga. Los accesorios están incluidos solo cuando se nombran en el paquete seleccionado.
Especificaciones
- 12V o 24V DC según la variante seleccionada; salida de 9–1200RPM.
- Diámetro del cuerpo aproximadamente 24mm; sección del motor 31mm más 8.7mm de extensión del codificador.
- El eje ilustrado de 6mm proyecta 16mm con un plano de 12mm y 5.5mm de ancho. La tabla de resumen también dice 15mm; confirma el eje seleccionado si el ajuste es crítico. El dibujo alternativo de 4mm no es una opción de venta.
- Cuatro orificios de montaje M2.5, 4mm de profundidad, en un círculo de paso de 19mm; 9mm de saliente de localización; cable aproximadamente 150mm.
- Peso aproximado del motor completo 150g.
Datos de rendimiento del proveedor
| RPM de salida sin carga | Par a 12V (kgf.cm) | Par a 24V (kgf.cm) | Relación de engranaje | Longitud de la caja de engranajes (mm) | RPM cargado |
|---|---|---|---|---|---|
| 1200 | 0.3 | 0.4 | 5 | 20.5 | 1000 |
| 375 | 0.7 | 0.8 | 16 | 26.3 | 300 |
| 240 | 1.2 | 1.4 | 25 | 26.3 | 200 |
| 94 | 2.2 | 2.5 | 64 | 32.2 | 75 |
| 60 | 3 | 3.6 | 100 | 32.2 | 50 |
| 48 | 4.2 | 4.5 | 125 | 32.2 | 38 |
| 40 | 6 | 7 | 151 | 32.2 | 32 |
| 19 | 11 | 12 | 320 | 38 | 15 |
| 12 | 16 | 22 | 500 | 38 | 10 |
| 9 | 22 | 26 | 688 | 38 | 7.5 |
El proveedor reutiliza la tabla de rendimiento 24GP-370, incluyendo datos de referencia de 6V y pesos para el motor simple.Utilice el peso de visión del codificador de aproximadamente 150g para esta versión. La visión tiene texto de voltaje/relación inconsistente; las opciones disponibles son 12V/24V y las relaciones en la tabla anterior.
Codificador Hall A/B
Codificador Hall magnético incremental de dos canales, 11 pulsos por revolución del motor por canal antes de la reducción. La fuente lista 22 polos magnéticos (11 pares de polos), respuesta de 100kHz, resistencias pull-up integradas y un conector PH2.0. La alimentación del codificador es de 3.3–5V DC, separada de la alimentación del motor.
| Cable | Función |
|---|---|
| Rojo | Conductor de alimentación del motor + |
| Blanco | Conductor de alimentación del motor − |
| Negro | Tierra del codificador |
| Azul | Alimentación del codificador +3.3–5V |
| Verde | Canal de señal del encoder |
| Amarillo | Canal de señal del encoder |
Invierta solo los cables del motor rojo/blanco para cambiar la rotación. Nunca intercambie la polaridad de la alimentación del encoder ni aplique 12V/24V a la alimentación o señales del encoder. Para un borde de un canal, RPM de salida de la caja de engranajes = 60 × frecuencia de pulso (Hz) / (11 × relación de engranaje). Las convenciones de conteo en cuadratura pueden usar un multiplicador de conteo diferente.
Notas de datos del proveedor
Las dimensiones y pesos son aproximados. Potencia, corriente, ruido, temperatura y cifras de servicio continuo son listadas por el proveedor; las condiciones de medición no están completamente especificadas. Donde la potencia y la corriente no coinciden, confirme la demanda real de suministro en lugar de asumir que la potencia en vatios listada es la potencia eléctrica de entrada verificada. El par de bloqueo es un límite, no una calificación de operación continua. No se proporciona clasificación de impermeabilidad.
Contenido del paquete
Un motor en la configuración seleccionada, además de solo los accesorios nombrados en la opción del paquete. La fuente de alimentación y el controlador de velocidad no están incluidos con Motor Solo. El tipo de enchufe y las calificaciones completas del controlador no están especificadas.
Detalles
Motor de engranaje DC planetario

Características del motor

Construcción del motor

Especificaciones

Dimensiones

Encoder Hall A/B

Especificaciones del encoder y cableado

Datos de rendimiento

Dimensiones del soporte opcional

Selección de par
