


Hiwonder ArmPi Ultra ROS2 Brazo Robótico con Opciones de Raspberry Pi5
Hiwonder ArmPi Ultra ROS2 Brazo Robótico con Opciones de Raspberry Pi5
Hiwonder
No se pudo cargar la disponibilidad de recogida


Resumen
El Hiwonder ArmPi Ultra es un brazo robótico de escritorio programable para educación en ROS2, seguimiento guiado por visión, agarre y clasificación. Sus seis servos de bus inteligentes y estructura metálica soportan experimentos de manipulación, mientras que Raspberry Pi5 y STM32 dividen el procesamiento de alto nivel y el control de servos. Elija la cámara y el hardware de voz específicos del kit, luego seleccione una versión con o sin Raspberry Pi5. La percepción 3D requiere la configuración de cámara de profundidad.
Características
- Estructura de aleación de aluminio totalmente metálica con acabado anodizado y base soportada por rodamientos.
- Seis servos de bus inteligentes con roles de control separados para Raspberry Pi y STM32.
- Control mediante App, software para PC, Python y temas/nodos de ROS.
- Cinética inversa, modelado DH, simulación y tareas de visión programables.
- Hardware de visión monocular/de profundidad y de interacción avanzada por voz, dependiente del kit.
Funciones de Software y Manipulación
tutoriales completos
diseñados para inspirar y apoyar tus proyectos creativos impulsados por IA.
Visión de Profundidad, Agarre Flexible en 3D
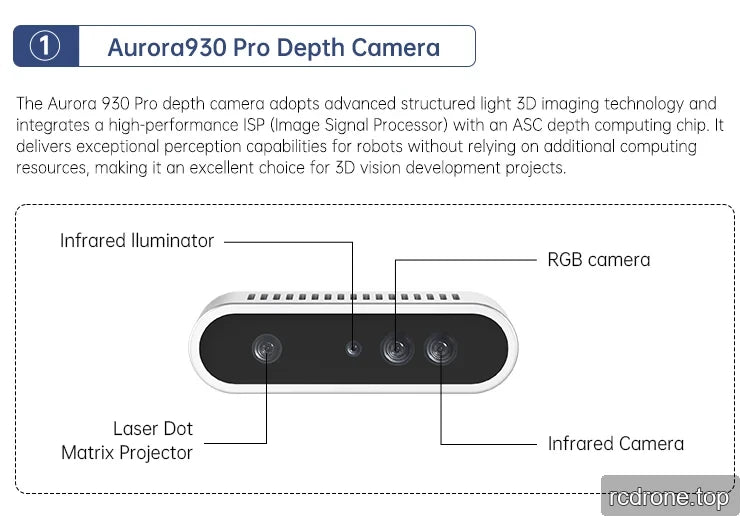
Las configuraciones de cámara de profundidad soportan el reconocimiento y seguimiento de objetivos, detección de fusión RGB+D y agarre de objetos en escenas 3D.
Estructura de Metal Completo, Base de Rodamiento
El cuerpo del brazo robótico adopta una estructura completamente metálica, y la superficie anodizada lo hace exquisito y hermoso. La base utiliza rodamientos de grado industrial para cumplir con proyectos de agarre de alta demanda.
Servo Inteligente de Bus
El cuerpo del brazo robótico ArmPi Ultra está equipado con 6 servos inteligentes de bus de alto par, lo que permite al brazo robótico agarrar objetos pesados y funcionar sin problemas.
WonderEcho Pro AI Voice Box
El Kit Avanzado incluye una caja de voz AI WonderEcho Pro que ofrece una excelente reducción de ruido y captura de audio clara. Soporta características avanzadas como reconocimiento de voz, transmisión de voz y control por voz.
Diseño de Doble Controlador para Colaboración Eficiente
ArmPi Ultra combina la potencia de Raspberry Pi 5 con un controlador STM32 para ofrecer un rendimiento más inteligente, rápido y fluido. Raspberry Pi 5 se encarga de la visión y la toma de decisiones, mientras que STM32 asegura un control preciso del servo y el procesamiento de datos. Trabajando juntos, hacen que el robot sea más receptivo y capaz que nunca.
Lista de Funciones
Aplicaciones de IA Embodidas Impulsadas por Modelos de IA Grandes
ArmPi Ultra integra un modelo de IA multimodal para la percepción cruzada, permitiendo una interacción fluida a través de texto, voz e imagen, ofreciendo experiencias de usuario más ricas y creativas.
Control por Voz
Impulsado por ChatGPT, ArmPi Ultra puede entender comandos hablados y realizar acciones correspondientes, ofreciendo una experiencia de interacción por voz natural e intuitiva.
Clasificación de Colores
Con la integración de ChatGPT y visión AI, ArmPi Ultra no solo responde a comandos de voz, sino que también detecta con precisión los colores de los objetos dentro de su campo de visión y los clasifica automáticamente.
Clasificación de Residuos
Construido con el modelo de aprendizaje profundo YOLO, ArmPi Ultra puede reconocer diferentes tipos de objetos en su entorno. Con la integración de ChatGPT, interpreta los comandos del usuario y ejecuta tareas como la clasificación inteligente de residuos.
Clasificación de Objetos en 3D
Equipado con una cámara de profundidad 3D, ArmPi Ultra detecta objetos de varias formas dentro de su campo de visión. Combinado con ChatGPT, entiende las instrucciones del usuario y realiza las acciones de clasificación requeridas.
Aplicaciones de Inteligencia Embodida AI
Impulsado por hardware de alto rendimiento y un modelo grande multimodal, ArmPi Ultra puede percibir y entender el entorno, planificar acciones y realizar tareas con flexibilidad.Permite una colaboración avanzada entre humanos y robots y un manejo inteligente de tareas, ofreciendo una experiencia interactiva más natural y eficiente.
Detección en Tiempo Real
Impulsado por ChatGPT, ArmPi Ultra entiende los comandos del usuario y analiza escenas en tiempo real. Proporciona retroalimentación instantánea sobre el contenido de la imagen y las características de los objetos a través de texto y voz.
Seguimiento Visual
Al combinar ChatGPT con el modelo visual grande de OpenRouter, ArmPi Ultra interpreta los comandos del usuario para identificar y localizar objetos. Con algoritmos de cinemática inversa, logra un seguimiento de objetivos preciso y receptivo.
Transporte Inteligente
Con el apoyo del modelo grande de Vision AI, ArmPi Ultra identifica objetos objetivo y recupera sus datos de posición. Combinado con ChatGPT, interpreta los comandos del usuario para transportar objetos a ubicaciones designadas.
Asistente de Hogar Inteligente
Impulsado por un modelo grande multimodal, ArmPi Ultra reconoce y analiza objetos en su entorno. Emparejado con ChatGPT, entiende las instrucciones del usuario y proporciona respuestas apropiadas a través de habla y acciones.
Entrenamiento de Modelos de Aprendizaje Profundo
Modelos de detección de objetos personalizados pueden ser entrenados y desplegados utilizando hardware y software compatibles. La aceleración específica del hardware requiere un entorno de despliegue compatible; no se incluye una GPU NVIDIA a bordo.
Clasificación de Residuos
El kit de brazo robótico ArmPi Ultra está equipado con bloques de patrones de basura. Al cargar el modelo correspondiente, ArmPi Ultra puede reconocer rápidamente diferentes tipos de basura y colocarlos en el área de clasificación correspondiente.
Clasificación de Artículos
Al entrenar modelos de artículos diarios y generar modelos correspondientes, con el apoyo de cámaras de profundidad, ArmPi Ultra puede reconocer y agarrar rápidamente los artículos correspondientes al obtener la información de profundidad de los artículos.
Simulación de Gazebo
El brazo robótico ArmPi Ultra se desarrolla utilizando el marco ROS y soporta la simulación GAZEBO. El brazo robótico se controla y verifica el algoritmo en un entorno virtual, lo que reduce los requisitos para el entorno experimental y mejora la eficiencia experimental.
Aplicaciones
Desarrollar ejercicios de clasificación de colores, seguimiento de visión, recogida y colocación guiada por profundidad y experimentos de manipulación simulada. Utilizar kits equipados con profundidad para tareas espaciales en 3D y hardware avanzado para actividades de caja de voz. Los servicios de IA en red requieren cuentas compatibles, conectividad y configuración de software.
¿Qué incluye?
Un kit ArmPi Ultra seleccionado y sus accesorios específicos del kit. El Starter utiliza una cámara monocular; el Standard incluye visión de profundidad; el Advanced añade la caja de voz WonderEcho Pro. Raspberry Pi5 está incluido solo cuando se selecciona explícitamente. Consulte el panel de embalaje correspondiente para el controlador, cables, hardware de montaje y accesorios de aprendizaje; las computadoras de demostración no están incluidas.
Preguntas Frecuentes
¿Cada kit incluye una cámara de profundidad?
No. El Starter utiliza una cámara monocular; el Standard y el Advanced utilizan cámaras de profundidad.
¿Está incluido Raspberry Pi5?
Solo las opciones que nombran explícitamente Raspberry Pi5 incluyen la configuración de memoria seleccionada.
¿Qué kit incluye la caja de voz AI?
El Kit Advanced incluye la caja de interacción por voz WonderEcho Pro.
Guía de Configuración
| Kit | Configuración de visión y voz |
|---|---|
| Kit de Inicio | Cámara monocular USB; sin cámara de profundidad 3D o caja de voz WonderEcho Pro. |
| Kit Estándar | Cámara de profundidad para percepción 3D; sin caja de voz WonderEcho Pro. |
| Kit Avanzado | Cámara de profundidad y caja de interacción de voz AI WonderEcho Pro. |
La selección de Raspberry Pi5 es independiente del kit: elija sin Raspberry Pi5, o con 2GB, 4GB, 8GB o 16GB de memoria. Una versión sin Raspberry Pi requiere un controlador compatible y una configuración de software suministrada por separado. Las funciones de visión 3D requieren la cámara de profundidad; las funciones de la caja de voz requieren el hardware del Kit Avanzado y el software/servicios apropiados.
Especificaciones Técnicas y Referencias de Configuración
| Especificaciones del Aurora930 Pro | |||||
| Parámetro del módulo | Tamaño | 76.5 × 20.7 × 21.8 mm | Rendimiento de imagen | Formato de datos de profundidad | Raw de 16 bits |
| Base | 40mm | Resolución de profundidad/Tasa de cuadros | 640×400 @12fps (FOV: 74°×51°) | ||
| Interfaz | USB 2.0 Conector de oblea | Formato de datos RGB | NV12 | ||
| Precisión de profundidad | ±8mm @1m | Resolución RGB / Tasa de fotogramas | 640×400 @12fps (FOV: 74°×51°) | ||
| Distancia de trabajo | 15–300 cm | Formato de datos IR | Raw de 8 bits | ||
| Temperatura de funcionamiento | -10℃ a 55℃ | Resolución IR / Tasa de fotogramas | 640×400 @12fps (FOV: 74°×51°) | ||
| Humedad de funcionamiento | 0% a 95% RH (sin condensación) | Capacidades del firmware | Actualización de firmware | Soporta actualización USB OTA | |
| Iluminación de funcionamiento | 3–80,000 Lux | Retraso de inicio en caliente | <300ms | ||
| Fuente de alimentación | 5V±10%, 1.5A | Compatibilidad del sistema | Compatibilidad del SO | Linux / ARMv8 / ROS / Windows | |
| Consumo de energía | Promedio <1.6W | ||||
| Clasificación de seguridad | Seguridad láser de Clase 1 |
| Especificaciones del Aurora930 Pro | ||
| Parámetro del módulo | Tamaño | 76.5 × 20.7 × 21.8 mm |
| Base | 40mm | |
| Interfaz | USB 2.0 Conector de oblea | |
| Precisión de profundidad | ±8mm @1m | |
| Distancia de trabajo | 15–300 cm | |
| Temperatura de operación | -10℃ a 55℃ | |
| Humedad de operación | 0% a 95% RH (sin condensación) | |
| Iluminación de operación | 3–80,000 Lux | |
| Fuente de alimentación | 5V±10%, 1.5A | |
| Consumo de energía | Promedio <1.6W | |
| Clasificación de seguridad | Clase 1 Seguridad láser | |
| Rendimiento de imagen | Formato de datos de profundidad | Raw de 16 bits |
| Resolución de profundidad/Tasa de fotogramas | 640×400 @12fps (FOV: 74°×51°) | |
| Formato de datos RGB | NV12 | |
| Resolución RGB /Tasa de fotogramas | 640×400 @12fps (FOV: 74°×51°) | |
| Formato de datos IR | Raw de 8 bits | |
| Resolución IR /Tasa de fotogramas | 640×400 @12fps (FOV: 74°×51°) | |
| Capacidades del firmware | Actualización de firmware | Soporta actualización USB OTA |
| Retraso de inicio en caliente | <300ms | |
| Compatibilidad del sistema | Compatibilidad del SO | Linux / ARMv8 / ROS / Windows |
| Parámetros del producto | |||
| Producto | ArmPi Ultra | Tamaño | 288*177*450mm |
| Peso | 1.47kg (Kit estándar) | Controlador | STM32F103RBT6 |
| Material | Soporte de aleación de aluminio completamente metálico, acabado arenado y anodizado | Métodos de control | Control de tema/nodo ROS, control de programa Python, control de aplicación, control de software de PC |
| Fuente de alimentación | 7.4V 6A DC | Almacenamiento | Tarjeta SD de 64GB |
| Software | Software de PC + aplicación iOS / Android | Comunicación | USB 2.0×2; USB3.0×2; puerto serie |
| Cámara | Cámara Monocular USB / Cámara de Profundidad Aurora | Sistema Operativo | RaspberryOS + Ubuntu 22.04 LTS (Docker) |
| Herramientas de programación | Python /C/C++ /Javascript | Modelos de servos | Servos de bus inteligentes HTS-16L, HTS-25L, HX-06L, LX-15D, LX-225 |
| Tutoriales | Manual del usuario, tutorial completo, código fuente de ROS, código fuente de STM32, imágenes del sistema, software | Peso del embalaje & dimensiones | 3.2kg, 50x30x16cm; |
| Artículo | Especificación |
| Producto | ArmPi Ultra |
| Tamaño | 288*177*450mm |
| Peso | 1.47kg (Kit estándar) |
| Controlador | STM32F103RBT6 |
| Material | Soporte de aleación de aluminio completamente metálico, acabado arenado y anodizado |
| Métodos de control | Control de tema/nodo ROS, control de programa Python, control de aplicación, control de software de PC |
| Fuente de alimentación | 7.4V 6A DC |
| Almacenamiento | Tarjeta SD de 64GB |
| Software | Software de PC + aplicación iOS / Android |
| Comunicación | USB 2.0×2; USB3.0×2; puerto serie |
| Cámara | Cámara Monocular USB / Cámara de Profundidad Aurora |
| Sistema operativo | RaspberryOS + Ubuntu 22.04 LTS (Docker) |
| Herramientas de programación | Python /C/C++ /Javascript |
| Modelos de servos | HTS-16L, HTS-25L, HX-06L, LX-15D, servos de bus inteligentes LX-225 |
| Tutoriales | Manual del usuario, tutorial completo, código fuente de ROS, código fuente de STM32, imágenes del sistema, software |
| Peso del embalaje & dimensiones | 3.2kg, 50x30x16cm; |
Guía de Configuración
La selección de Raspberry Pi5 es independiente del kit: elija sin Raspberry Pi5, o con 2GB, 4GB, 8GB o 16GB de memoria. Una versión sin Raspberry Pi requiere un controlador compatible y una configuración de software suministrada por separado. Las funciones de visión 3D requieren la cámara de profundidad; las funciones de caja de voz requieren el hardware del Kit Avanzado y el software/servicios apropiados.
Especificaciones Técnicas y Referencias de Configuración
Detalles Visuales
Características y Diseño


Vistas del producto


Especificaciones y Rendimiento


Ejemplos de Aplicación


Detalles Adicionales del Producto


Opciones y Comparación de Modelos


Interfaces y Conexiones



