Sensor de fuerza/par de seis ejes ASAIR AF2601R75, RS485 Modbus, 80/240 N
Sensor de fuerza/par de seis ejes ASAIR AF2601R75, RS485 Modbus, 80/240 N
ASAIR
No se pudo cargar la disponibilidad de recogida


Resumen
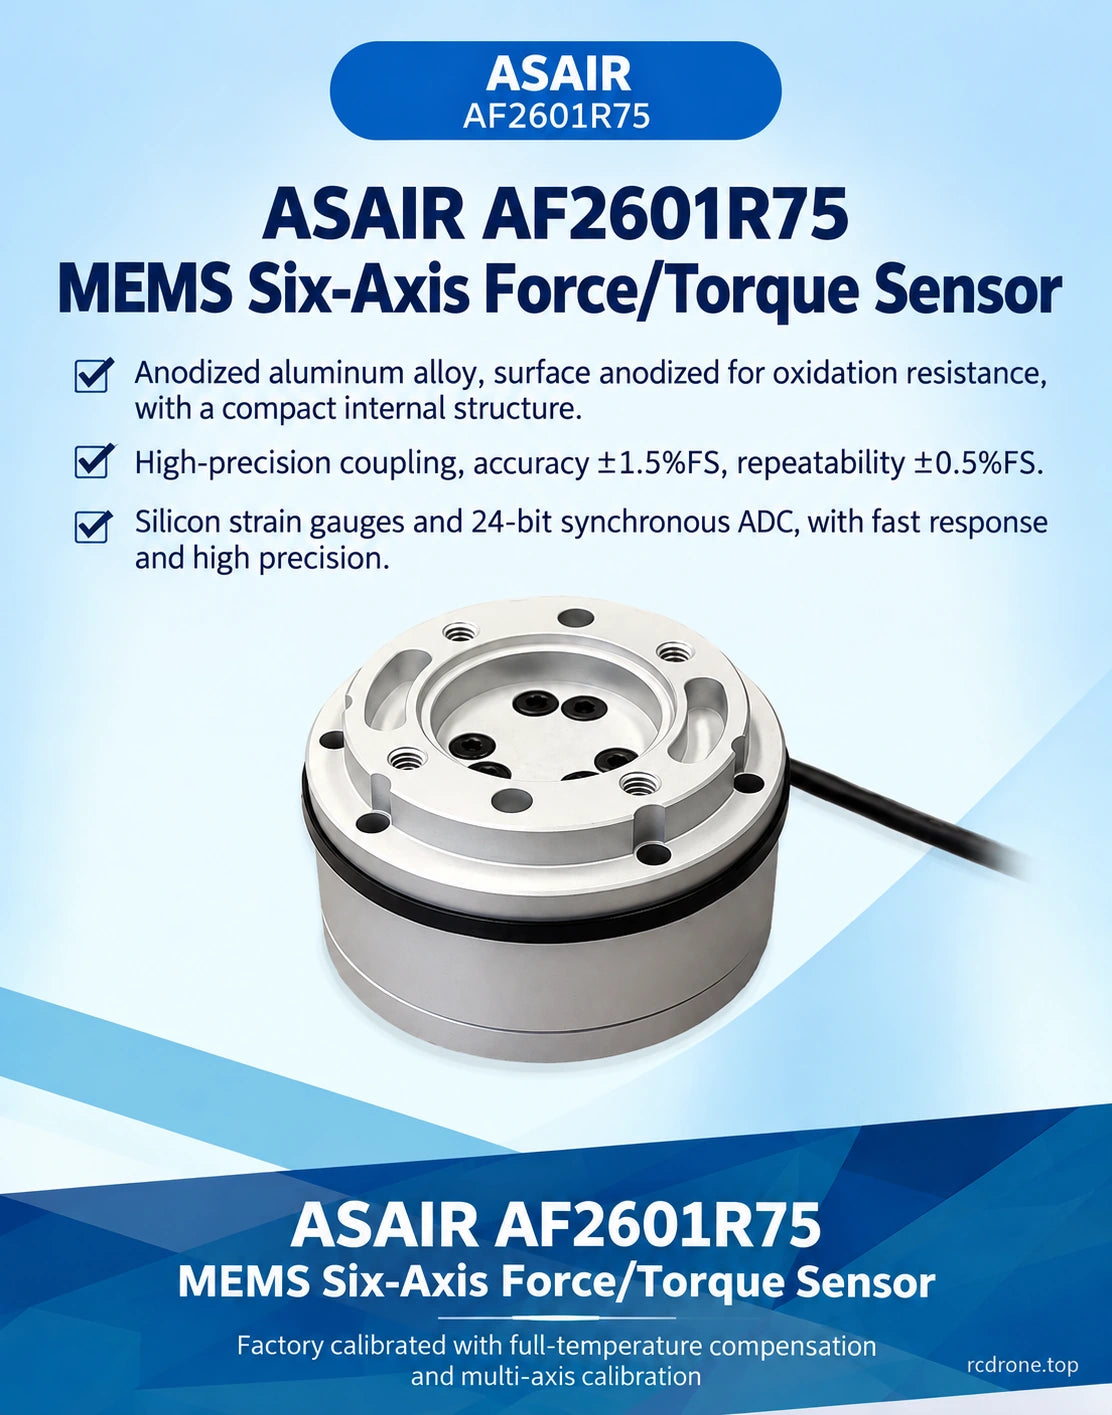
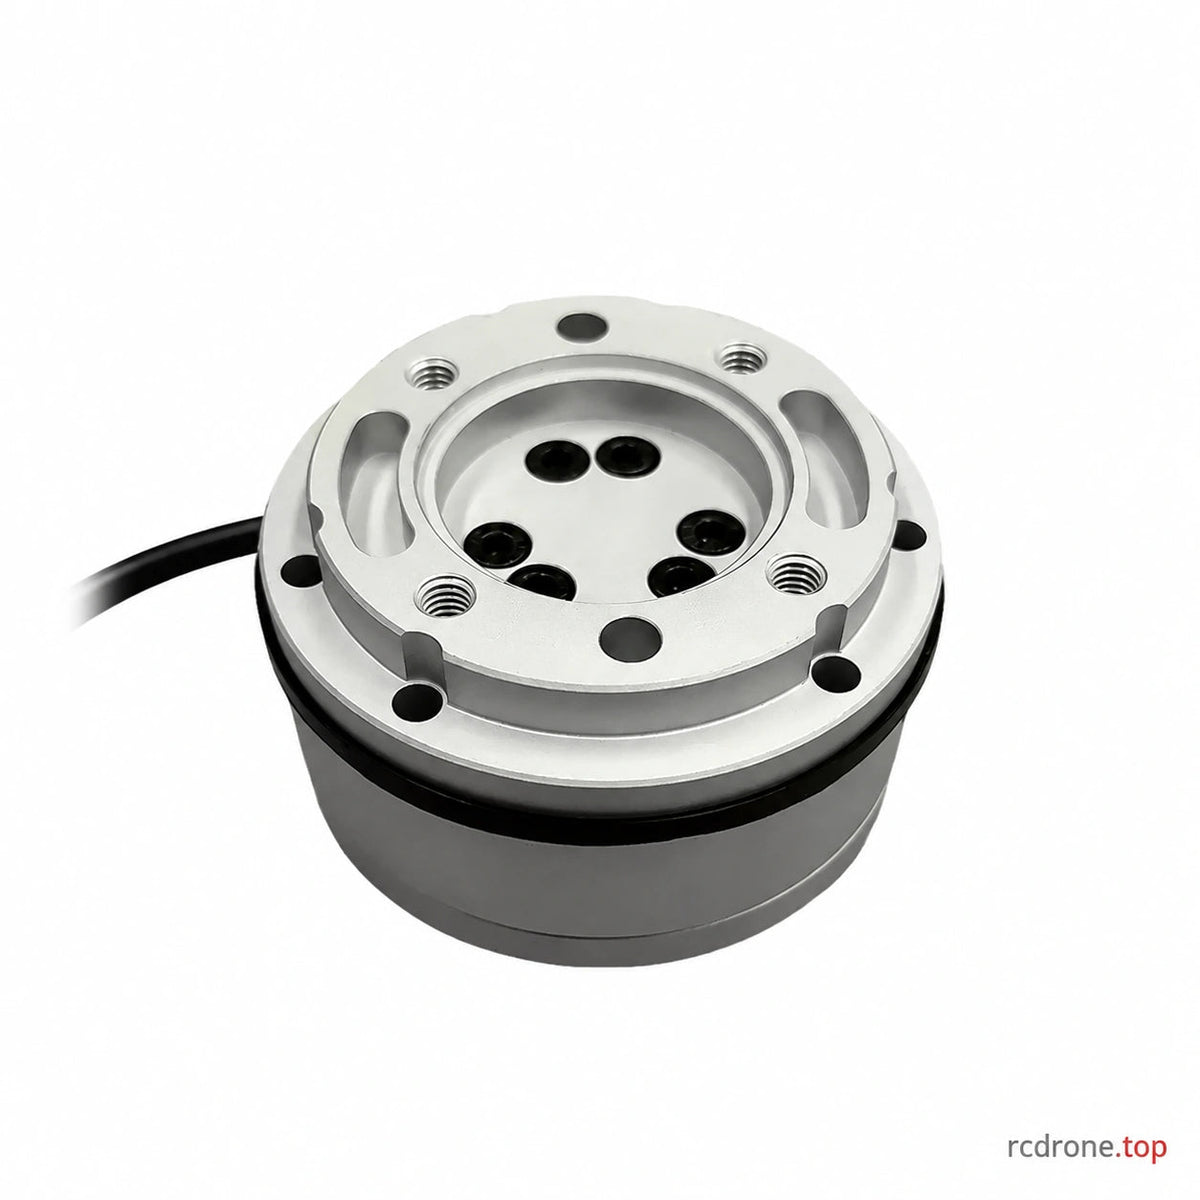
El ASAIR AF2601R75 sensor de fuerza/torque de seis ejes mide tres componentes de fuerza ortogonales y tres componentes de torque para el control de fuerza robótica, ensamblaje y pruebas multi-ejes. Su cuerpo de aleación de aluminio de 75 mm de diámetro y 42 mm de altura combina galgas extensométricas de silicio con un ADC de adquisición sincrónica de 24 bits. La comunicación RS485 con Modbus soporta la integración del controlador, mientras que una tasa de medición de hasta 300 Hz proporciona retroalimentación para aplicaciones de monitoreo de carga dinámica.
Características
- Detección de seis componentes: mide Fx, Fy, Fz, Tx, Ty y Tz en un dispositivo compacto.
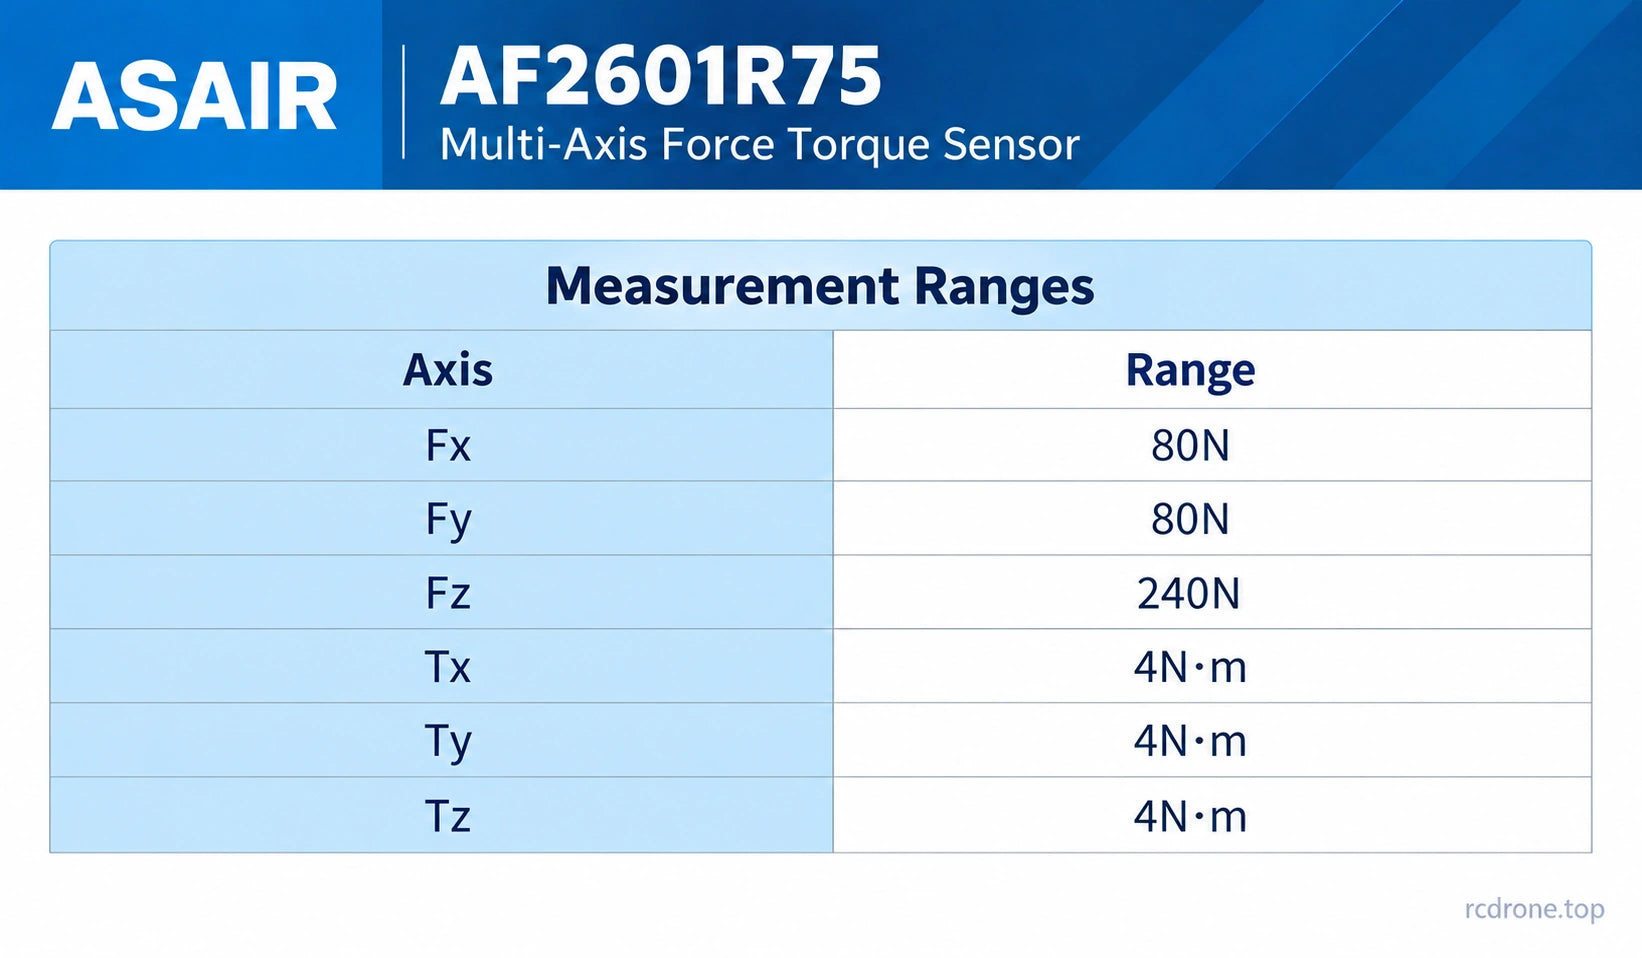
- Rangos de ejes definidos: 80 N en Fx y Fy, 240 N en Fz, y 4 N·m en cada eje de torque.
- Adquisición de galgas extensométricas: galgas extensométricas de silicio, un ADC sincrónico de 24 bits y algoritmos de desacoplamiento multi-ejes.
- Interfaz del controlador: RS485 con comunicación Modbus y tasas de medición de hasta 300 Hz.
- Construcción compacta: carcasa de aleación de aluminio anodizado y un cable flexible y resistente a la flexión.
- Características de calibración: compensación de temperatura y soporte de calibración multi-eje para mediciones consistentes en las condiciones de operación especificadas.
Especificaciones
| Marca / modelo | ASAIR / AF2601R75 |
|---|---|
| Tipo de sensor | Sensor de fuerza/torque de seis ejes MEMS utilizando galgas extensométricas de silicio |
| Rango de Fx | 80 N |
| Rango de Fy | 80 N |
| Rango de Fz | 240 N |
| Rango de Tx | 4 N·m |
| Rango de Ty | 4 N·m |
| Rango de Tz | 4 N·m |
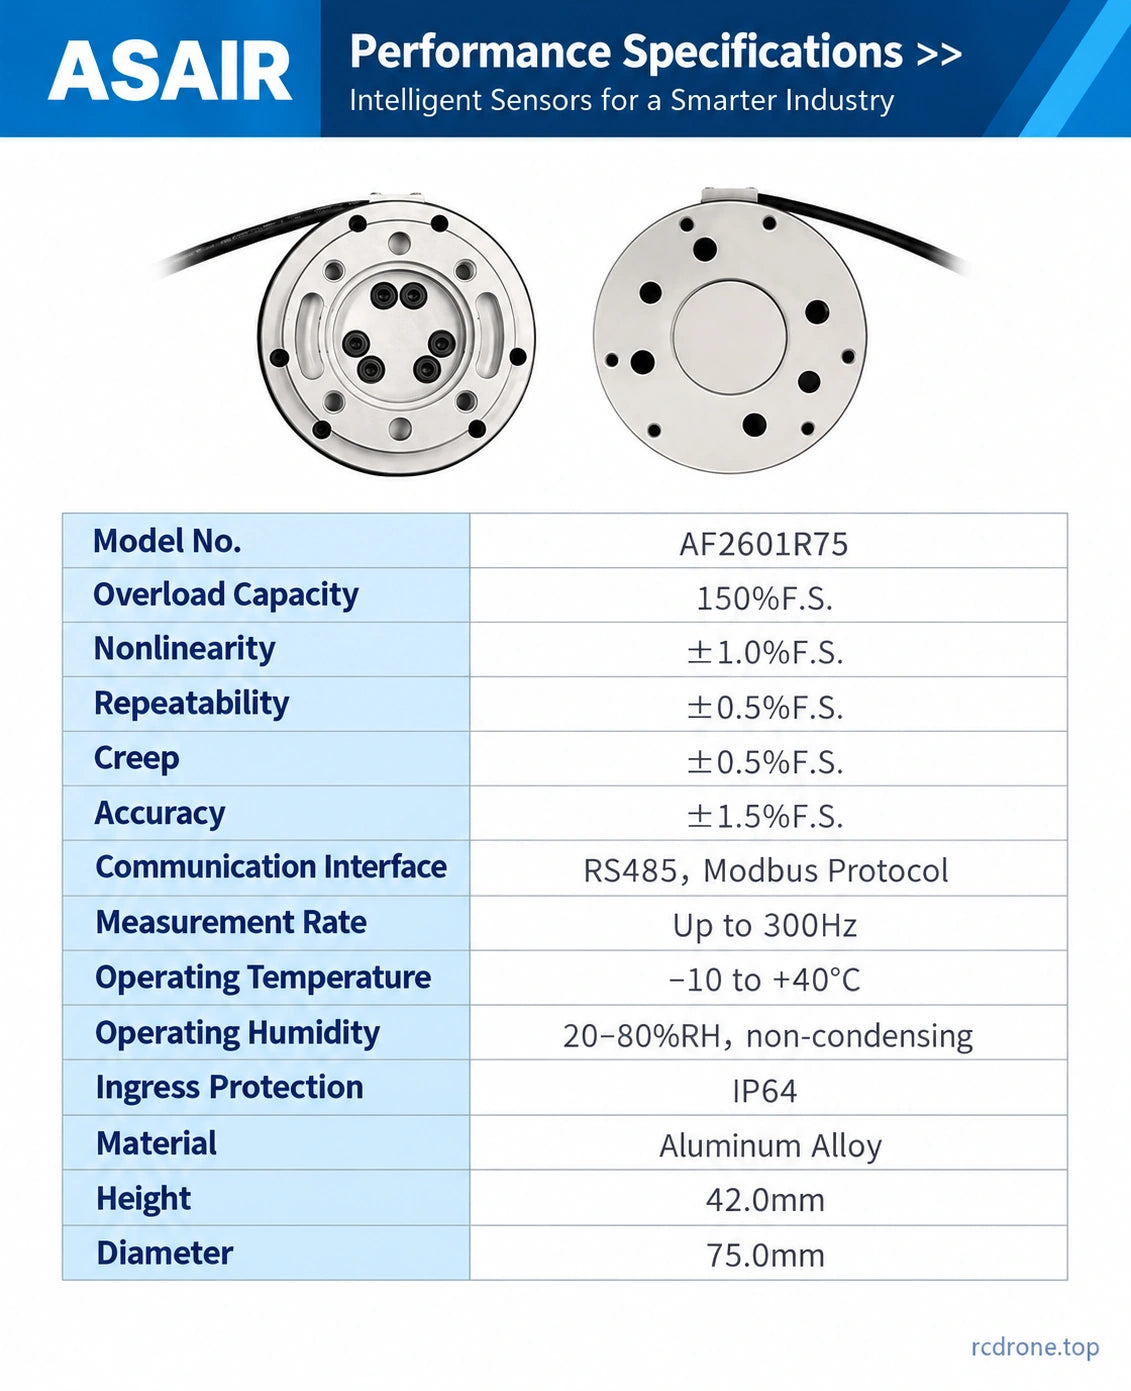
| Precisión | ±1.5% FS |
| No linealidad | ±1.0% FS |
| Repetibilidad | ±0.5% FS |
| Fluencia | ±0.5% FS |
| Capacidad de sobrecarga | 150% FS |
| Tasa de medición | Hasta 300 Hz |
| ADC | Adquisición sincrónica de 24 bits |
| Comunicación | RS485, protocolo Modbus |
| Tensión de alimentación | 6–12 VDC |
| Temperatura de funcionamiento | −10 a +40 °C |
| Humedad de funcionamiento | 20–80% RH, sin condensación |
| Protección contra la entrada | IP64 |
| Material de la carcasa | Aleación de aluminio, superficie anodizada |
| Diámetro / altura del cuerpo | 75.0 mm / 42.0 mm |
FS significa escala completa. Los valores de fuerza y par se aplican a sus respectivos ejes y no son una clasificación de carga útil del robot. La cifra de sobrecarga no es un rango de medición continuo; verifique la carga combinada para su instalación.
Aplicaciones
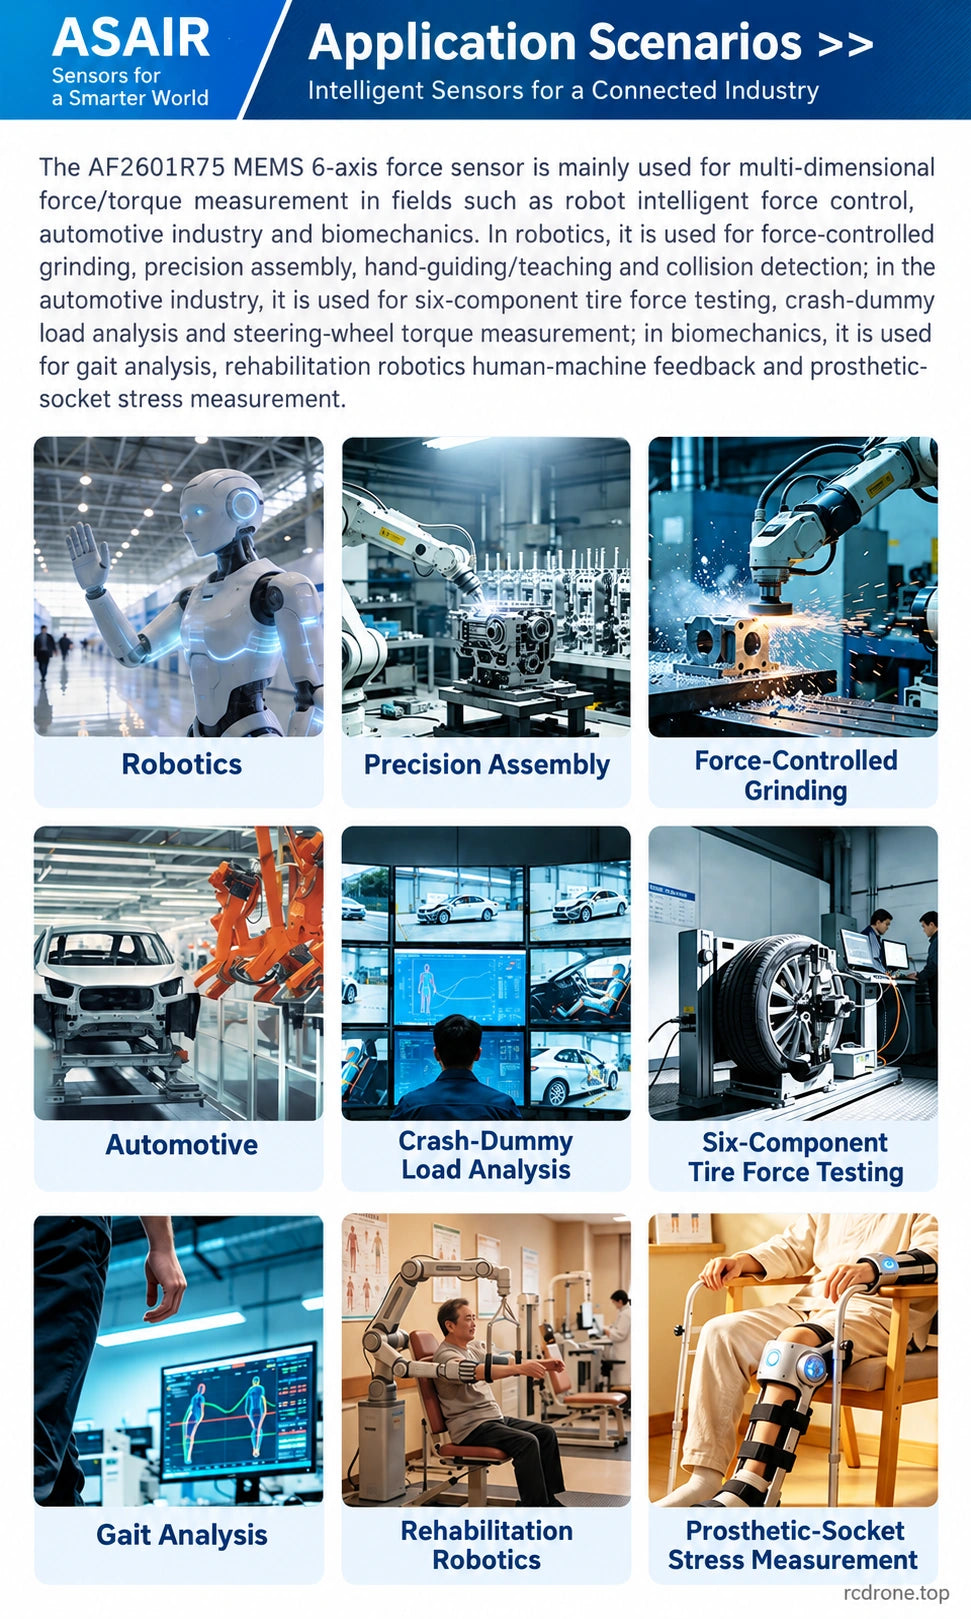
- Rectificado robótico y ensamblaje de precisión: use retroalimentación de fuerza de contacto y par para desarrollar herramientas controladas y rutinas de inserción.
- Guía manual y detección de colisiones: integre retroalimentación de carga multi-eje en sistemas de enseñanza e interacción de robots.
- Pruebas automotrices: mida cargas de múltiples componentes en bancos de prueba de fuerza de neumáticos, análisis de carga de maniquí de choque y pruebas de par del volante, dentro de los rangos de ejes del sensor.
- Investigación en biomecánica y rehabilitación: mide las cargas de interacción para el análisis de la marcha, retroalimentación de robots de rehabilitación y estudios de estrés en sockets protésicos.
Las imágenes de aplicación ilustran ejemplos de integración. El ajuste del accesorio, los rangos de carga y el comportamiento del controlador deben adaptarse a la tarea; el sensor no proporciona por sí mismo un sistema de seguridad robótica o clínica completo.
Dimensiones mecánicas e instalación
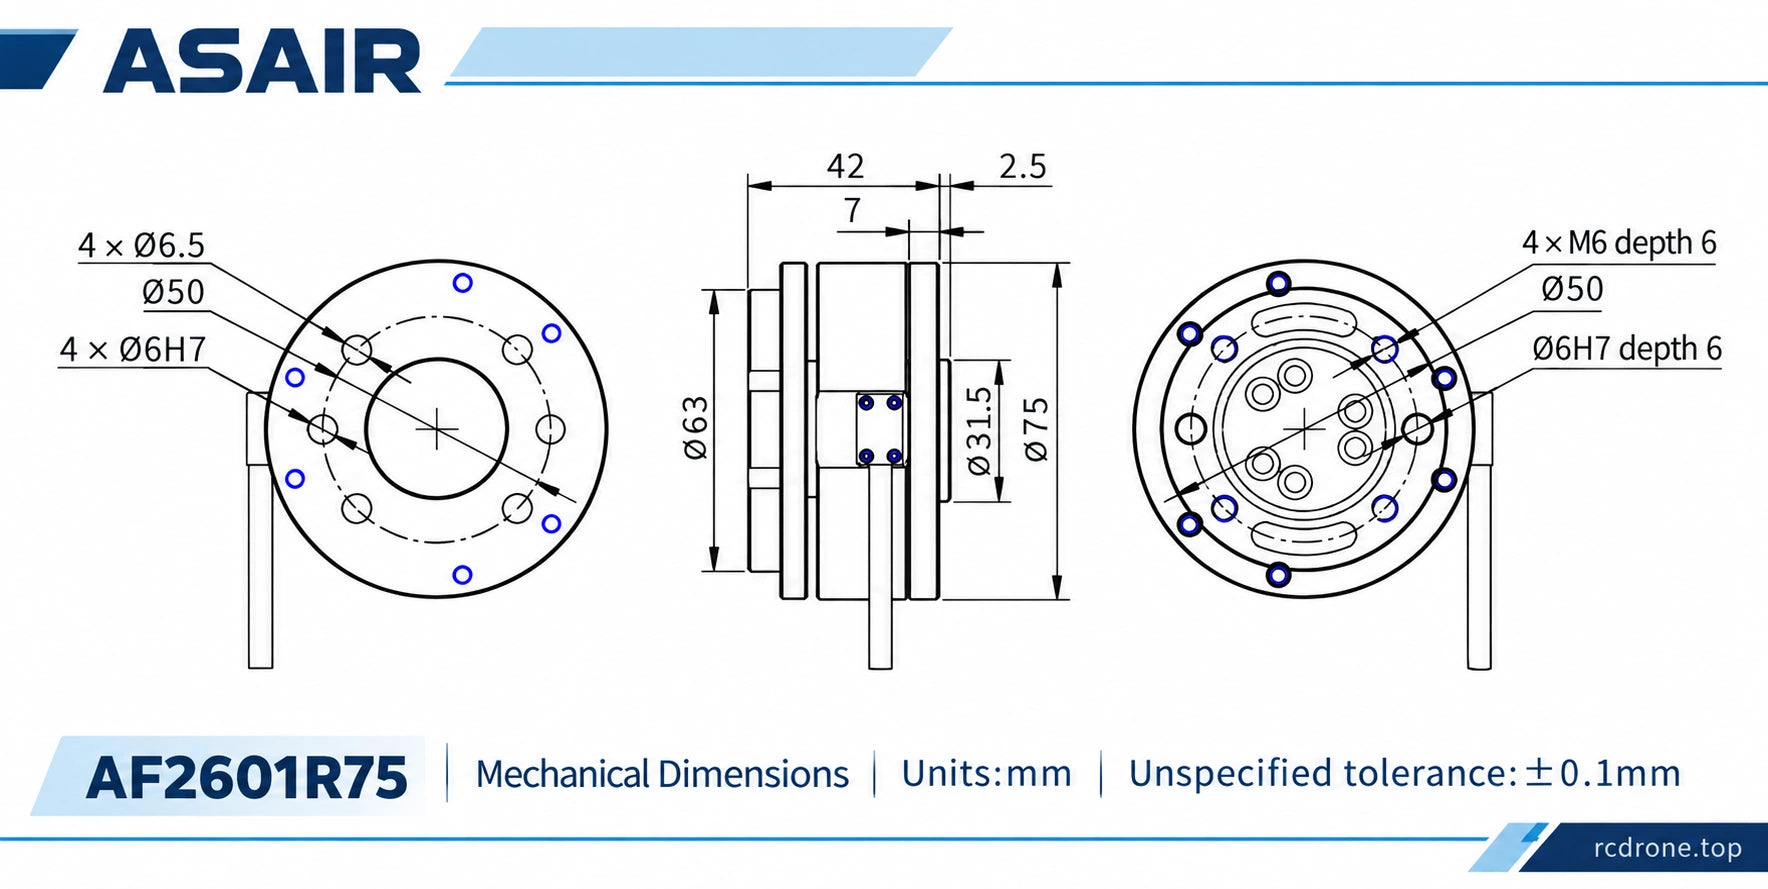
El dibujo mecánico muestra un diámetro total de 75 mm, una dimensión del cuerpo de 42 mm, características de Ø63 mm y Ø31.5 mm, y desplazamientos de 7 mm y 2.5 mm. Las indicaciones de montaje incluyen patrones de Ø50 mm, 4 × orificios de Ø6.5 mm, 4 × orificios de Ø6 H7, 4 × roscas M6 de 6 mm de profundidad y una característica de localización Ø6 H7 de 6 mm de profundidad. Lea cada indicación con su vista correspondiente en Detalles Visuales; la tolerancia dimensional no especificada es ±0.1 mm.
- Verifique ambas caras de montaje, el adaptador y la herramienta contra el dibujo dimensionado.
- Alinee los ejes de detección con las direcciones de carga previstas y utilice el hardware de montaje correspondiente.
- Conecte una fuente de 6–12 VDC y un controlador RS485/Modbus compatible utilizando la configuración de pines y los ajustes de comunicación correctos.
- Cero y verifique la configuración de medición completa antes de usar; aplique cualquier calibración o compensación requerida del lado del controlador.
- Dirija el cable flexible con alivio de tensión y manténgalo alejado de bordes afilados y partes móviles.
Qué incluye
- 1 × Sensor de fuerza/par de seis ejes ASAIR AF2601R75 con cable adjunto.
Los brazos robóticos, pinzas, bancos de prueba, fuentes de alimentación, adaptadores RS485, fijaciones de montaje y otro equipo de aplicación no están incluidos.
Detalles Visuales