Sensor de fuerza/par torsión de seis ejes ASAIR AF2601R82, RS485 Modbus, 80/240 N
Sensor de fuerza/par torsión de seis ejes ASAIR AF2601R82, RS485 Modbus, 80/240 N
ASAIR
No se pudo cargar la disponibilidad de recogida


Resumen
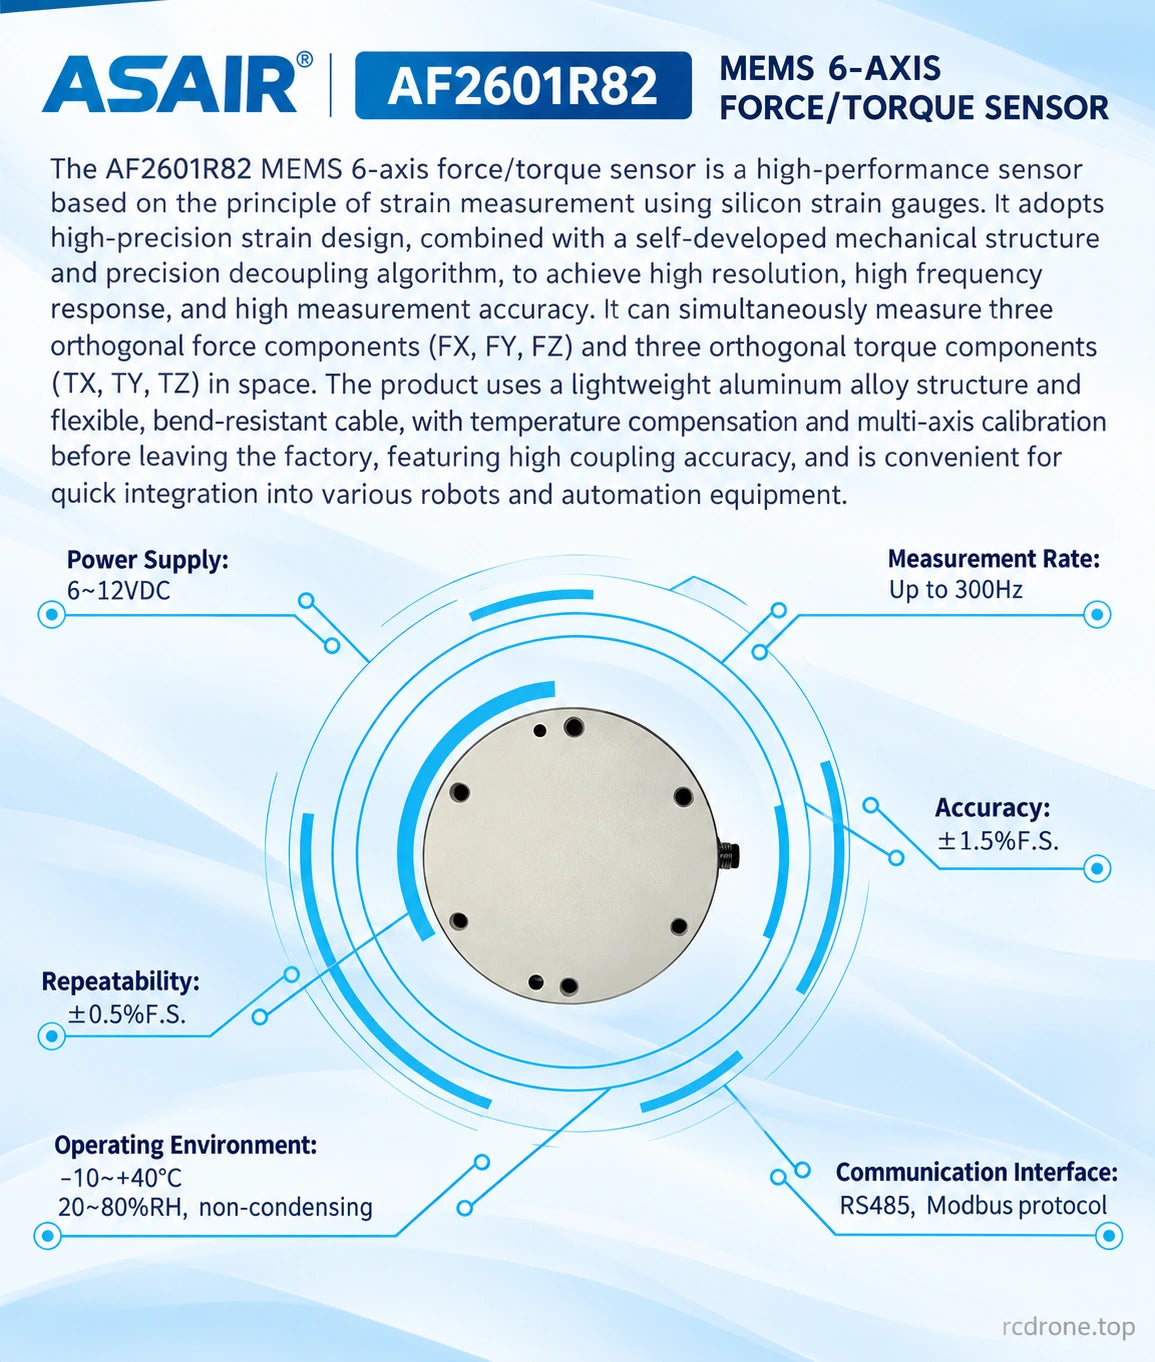
El ASAIR AF2601R82 sensor de fuerza/torque de seis ejes mide tres fuerzas ortogonales y tres torques para el control de fuerza robótica, ensamblaje automatizado y pruebas multi-ejes. Su cuerpo de aleación de aluminio de bajo perfil de 82 mm combina galgas de deformación de silicio con un ADC de adquisición sincrónica de 24 bits, ofreciendo comunicación RS485/Modbus y tasas de medición de hasta 300 Hz.
Características
- Sensado de seis componentes: Fx, Fy, Fz y Tx, Ty, Tz.
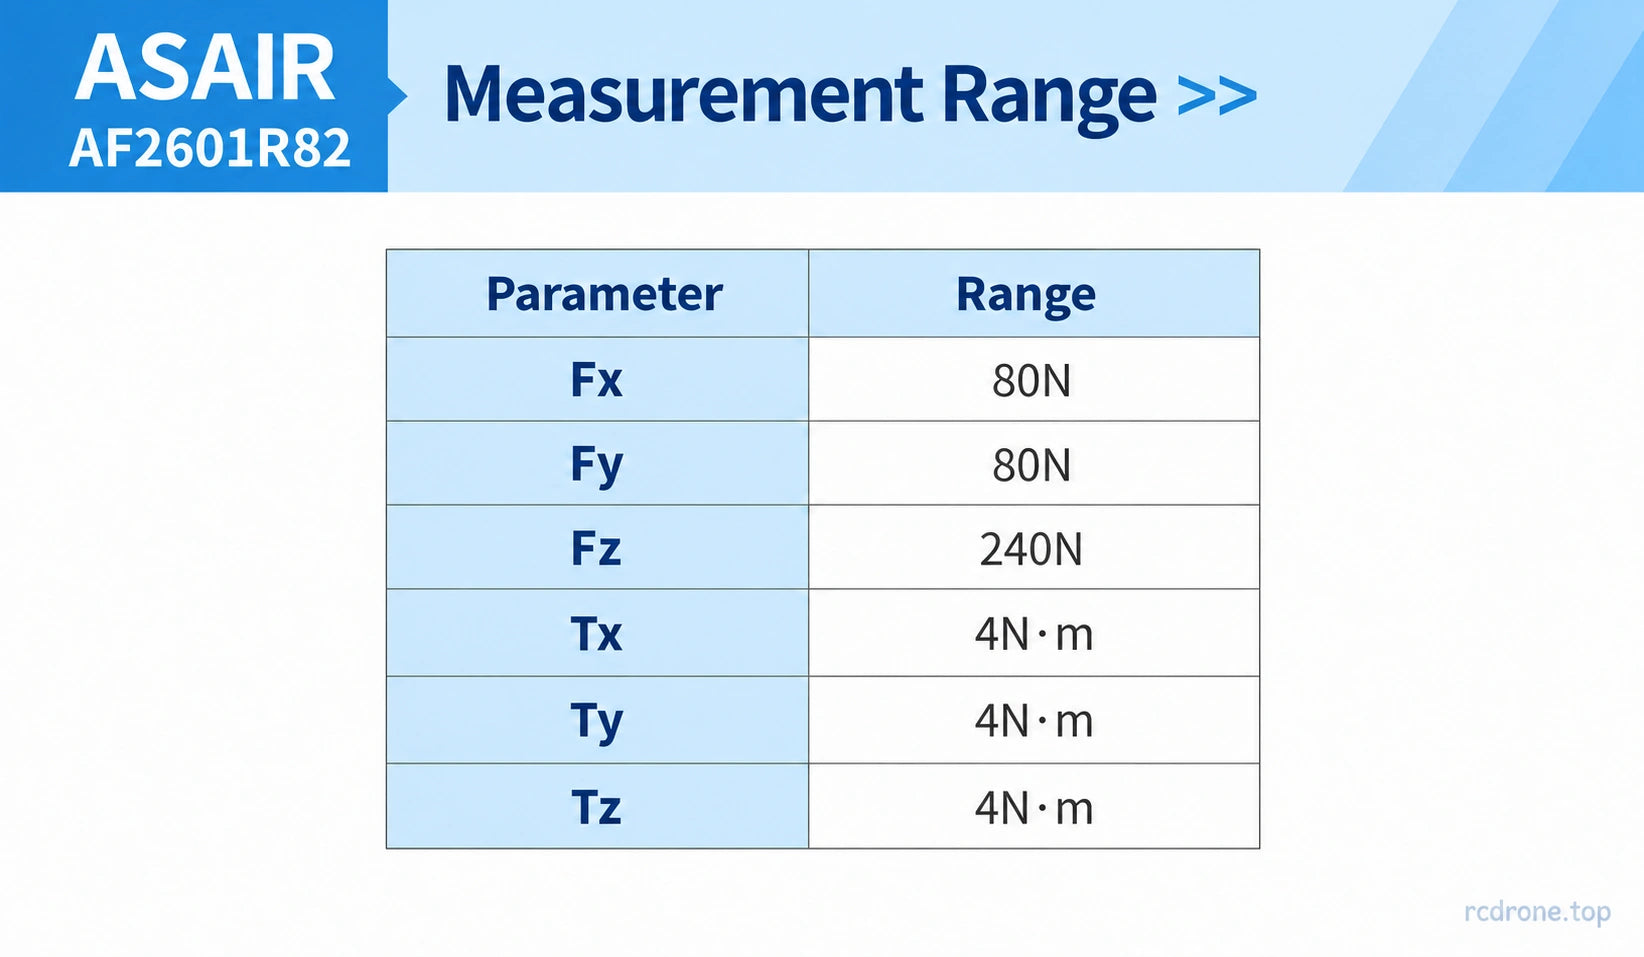
- Fx/Fy 80 N, Fz 240 N, y 4 N·m en cada eje de torque.
- Precisión de ±1.5% FS con repetibilidad de ±0.5% FS.
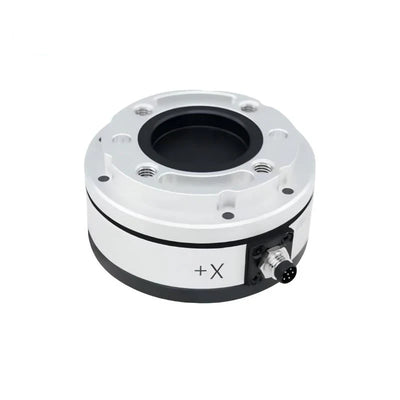
- Caja de aluminio anodizado, grosor de 26 mm y estructura interna compacta.
- Galgas de deformación de silicio, adquisición sincrónica y desacoplamiento multi-eje.
- Compensación de temperatura y calibración multi-eje para mediciones consistentes.
Especificaciones
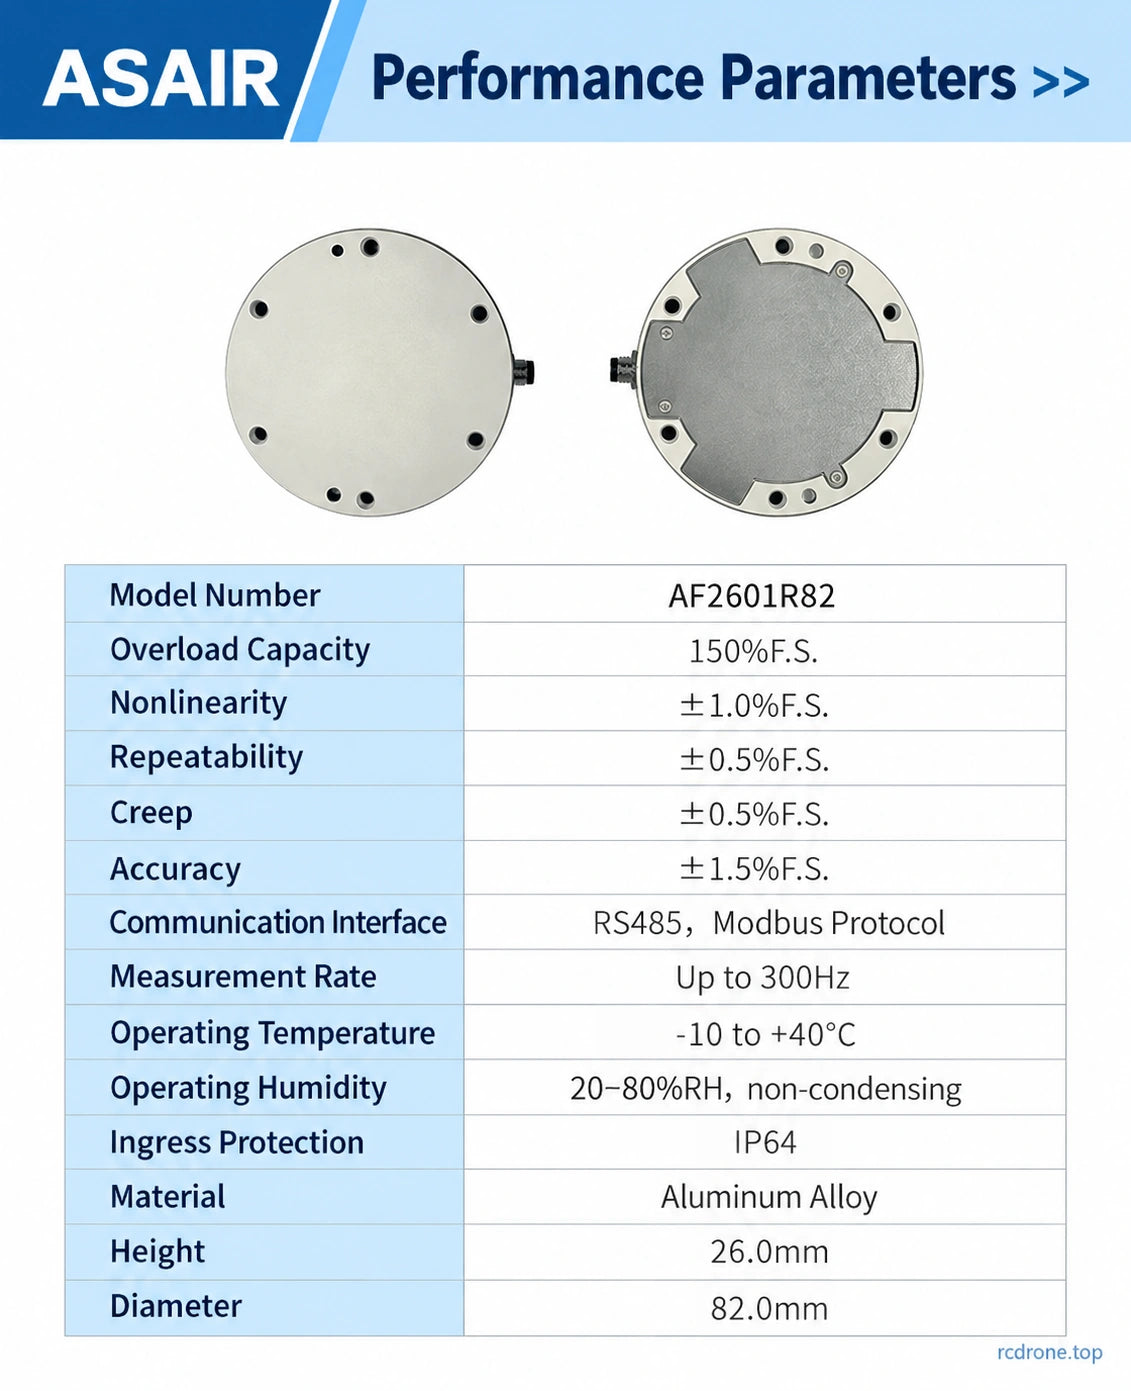
| Marca / modelo | ASAIR / AF2601R82 |
|---|---|
| Tecnología del sensor | Galgas extensométricas de silicio MEMS y desacoplamiento multi-eje |
| Ejes | Fx, Fy, Fz; Tx, Ty, Tz |
| Rangos de Fx / Fy / Fz | 80 N / 80 N / 240 N |
| Rangos de Tx / Ty / Tz | 4 N·m cada uno |
| Precisión | ±1.5% FS |
| No linealidad | ±1.0% FS |
| Repetibilidad / fluencia | ±0.5% FS cada |
| Capacidad de sobrecarga | 150% FS |
| ADC | Adquisición sincrónica de 24 bits |
| Voltaje de suministro | 6–12 VDC |
| Comunicación | RS485, protocolo Modbus |
| Tasa de medición | Hasta 300 Hz |
| Temperatura de operación | −10 a +40 °C |
| Humedad de operación | 20–80% RH, sin condensación |
| Protección contra ingreso | IP64 |
| Carcasa | Aleación de aluminio anodizado |
| Dimensiones | Ø82 × 26 mm |
FS significa escala completa.Las capacidades del eje son límites de medición, no el peso de carga del robot o el peso de envío. Considere las cargas combinadas, el peso de las herramientas y las fuerzas dinámicas al dimensionar su instalación; la capacidad de sobrecarga no es un rango de operación continuo.
Aplicaciones
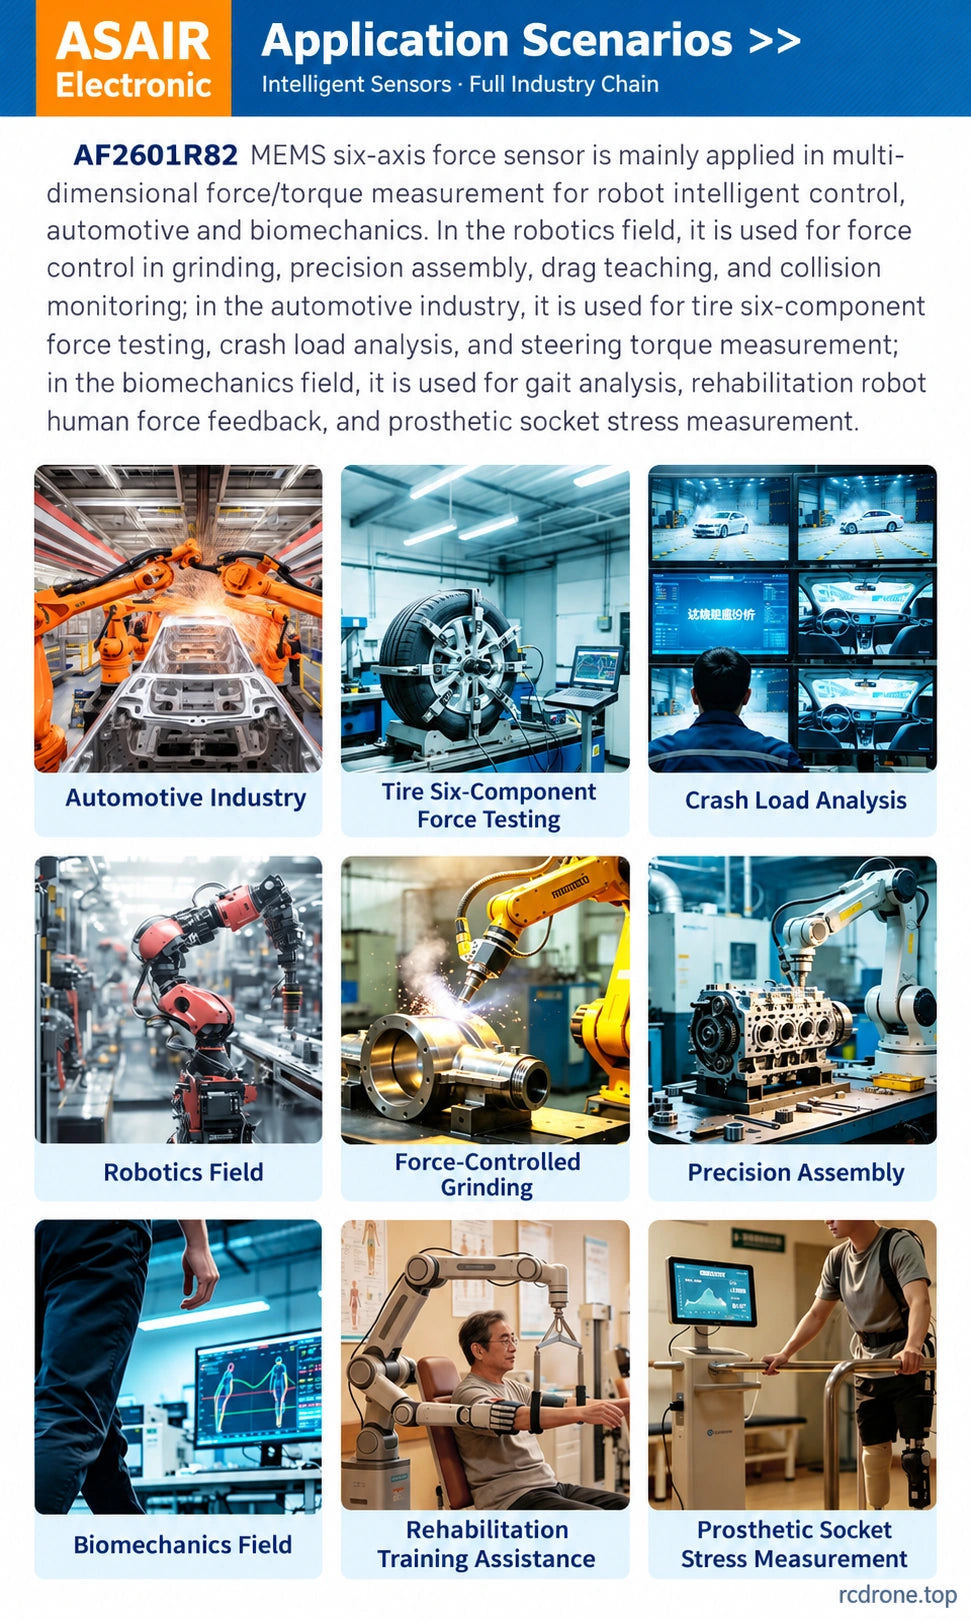
- Rectificado controlado por fuerza del robot, ensamblaje de precisión y enseñanza guiada a mano.
- Monitoreo de carga por contacto y colisión dentro de un sistema de control completo.
- Par de dirección automotriz, pruebas de fuerza de seis componentes de neumáticos y análisis de carga por colisión.
- Biomecánica, análisis de marcha, robótica de rehabilitación e investigación de carga de socket protésico.
Las imágenes de aplicación muestran ejemplos de integración. El equipo debe ser diseñado en torno a los rangos de eje del sensor; el sensor por sí solo no constituye un sistema de seguridad o clínico completo.
Dimensiones Mecánicas e Instalación
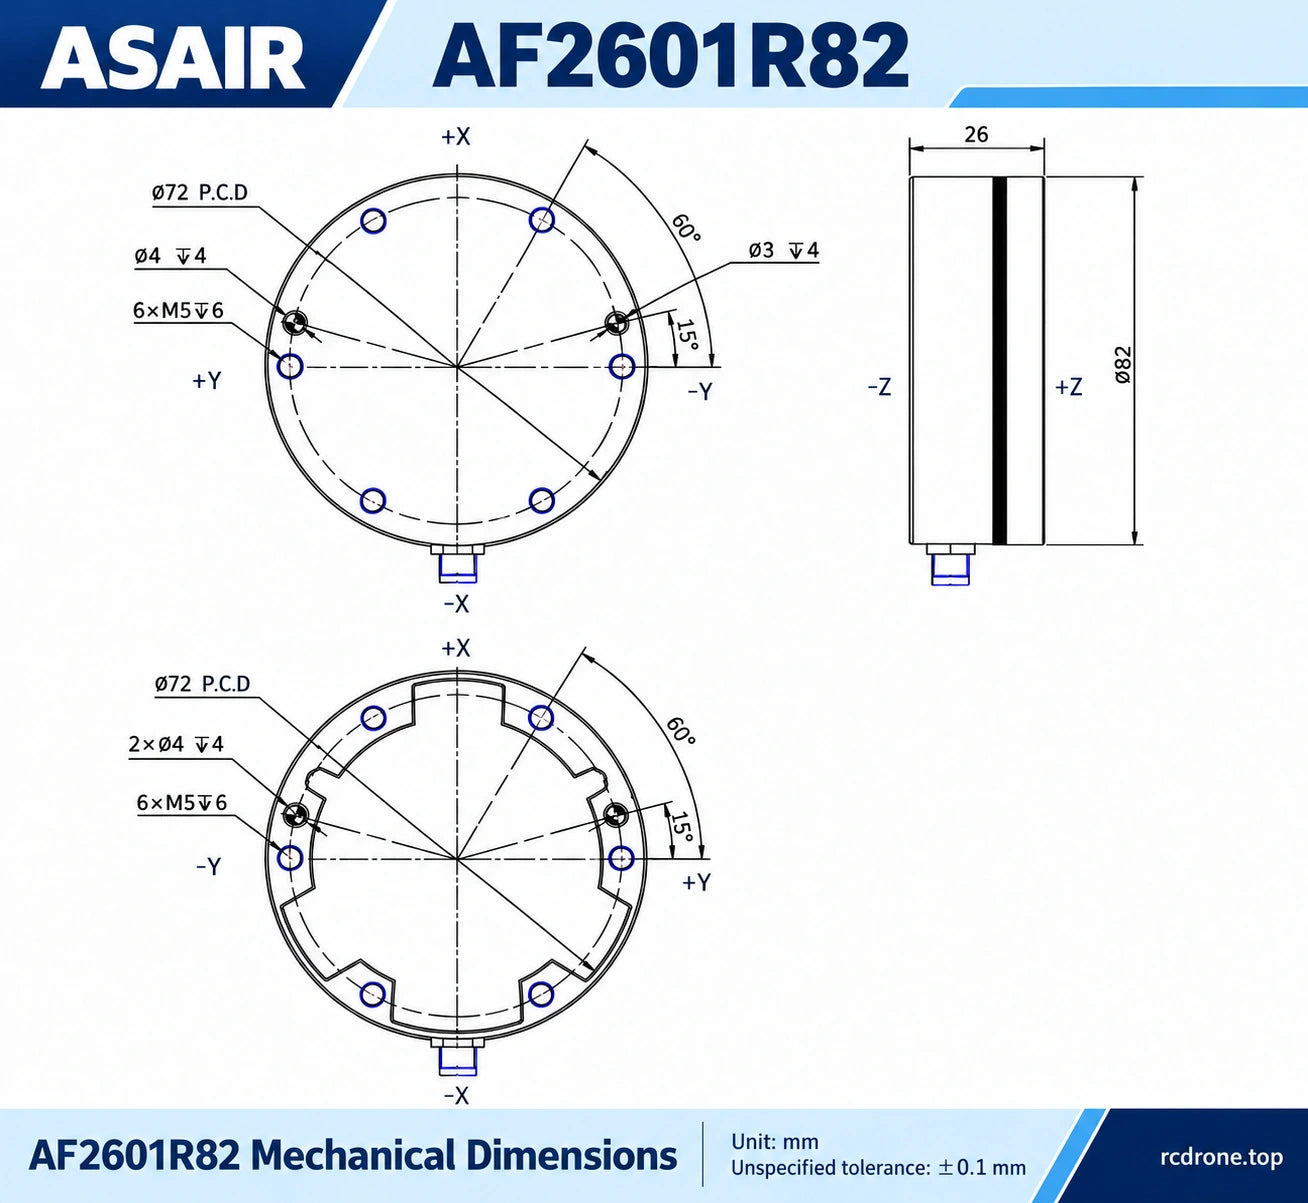
El dibujo muestra círculos de montaje Ø82 × 26 mm, Ø72 mm, seis roscas M5 de 6 mm de profundidad, y características de localización específicas de la cara Ø4 mm y Ø3 mm de 4 mm de profundidad. Siga las referencias angulares de 60° y 15° y la cara de montaje correspondiente. La tolerancia dimensional no especificada es ±0.1 mm.
- Haga coincidir el adaptador y las herramientas con ambas caras de montaje y las direcciones de carga designadas.
- Proporcione una fuente de alimentación compatible de 6–12 VDC y conexión de host RS485/Modbus utilizando la asignación de pines correcta.
- Establezca parámetros de comunicación coincidentes, ajuste a cero el ensamblaje instalado y compense la masa y orientación de las herramientas.
- Proporcione alivio de tensión en el cable y mantenga las conexiones alejadas de partes móviles y bordes afilados.
Qué Incluye
- 1 × Sensor de fuerza/torque de seis ejes ASAIR AF2601R82.
La fuente de alimentación, el equipo de adquisición externo, los adaptadores de host, los cables que no se suministran explícitamente con el sensor, los accesorios de montaje, los brazos robóticos y los bancos de prueba no están incluidos.
Detalles Visuales