Motorreductor DC con codificador Hall CHIHAI CHF-GM12-N10, 3V, 3 PPR
Motorreductor DC con codificador Hall CHIHAI CHF-GM12-N10, 3V, 3 PPR
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
El MOTOR CHIHAI CHF-GM 12-N 10-ABHL motor de engranaje DC combina un motor de escobillas en miniatura, engranajes de reducción de metal y un encoder Hall magnético de 3PPR para mecanismos compactos equipados con retroalimentación. Seleccione un paquete y una relación de reducción; todas las configuraciones seleccionables utilizan el devanado del motor tipo 3 V 27.
Características
- Tren de engranajes de metal compacto y devanado de armadura de alambre de cobre.
- Eje de 3 mm de diámetro con referencia de proyección de 10 mm.
- Retroalimentación de cuadratura AB para detección de dirección y rotación.
- Cable de seis pines a juego y cubierta de encoder opcional o soporte de montaje.
Especificaciones
| Marca / modelo | CHIHAI MOTOR / CHF-GM 12-N 10-ABHL; bobinado tipo 27 de 3 V |
| Producto | Motor de corriente continua con escobillas en miniatura con engranajes de reducción metálicos y codificador magnético Hall incremental AB |
| Dimensiones seleccionables | Paquete y relación de reducción; el bobinado de 3 V está fijo en estos 36retailSKUs |
| Condición de rendimiento del motor | DC 3.0 V, motor de entrada tipo 27, referencia de entrada 22000 rpm; referencia de potencia 0.42 W |
| Corrientes a 3 V | Sin carga≤180 mA; nominal≤0.45 A; bloqueo≤0.85 A |
| Eje de salida | Eje de 3 mm de diámetro, diámetro+0/-0.03 mm; proyección de 10.0±0.3 mm; 2.5+0/-0.1 mm de referencia en plano; 4 mm de característica de soporte |
| Referencias mecánicas | Engranaje frontal 10×12 mm, ancho máximo 12.5 mm; separación de montaje de 9 mm; 2×M 1.6 agujeros; característica de 10.1 mm; hombro de 0.7 mm |
| Dibujo de motor/cuerpo | Sección de motor REF de 17.0 mm; referencia de cuerpo MAX de 26.2 mm; sobre envolvente trasera de 12 mm, referencia de imán de 9.5 mm y característica trasera de 2 mm |
| Encoder Hall | Señales cuadradas de cuadratura AB; 3PPR en el eje del motor; 6 polos magnéticos/3 pares de polos |
| Suministro Hall | 3.3 V CC o 5.0 V CC; separado del suministro del motor |
| Respuesta / acondicionamiento de señal | Referencia de 100kHz; resistencias de pull-up/acondicionamiento de señal a bordo para entradas de MCU compatibles |
| Conector / arnés | ZH 1.5-6PIN, cable coincidente incluido; referencia de arnés de 100±5 mm |
| Imán | D 9.5×d 1.0×h 2 mm referencia de dibujo; magnetización planar, 3 pares de polos |
| Masas del motor | Referencia neta de aproximadamente 10.5 g; accesorios y embalaje adicionales |
Referencia de velocidad, par y pulso de salida a 3 V
La velocidad sin carga y la velocidad nominal son diferentes puntos de operación. El par nominal se muestra en gf.cm; el par de bloqueo se muestra en kgf.cm. Las etiquetas de tipo 27 y 22000 rpm identifican la referencia del motor de entrada, no un suministro de 27 V o la velocidad de salida de la caja de engranajes.
| Relación nominal: 1 | rpm sin carga | rpm nominal | Par nominal gf.cm | Par de estancamiento kgf.cm | Referencia de pulso de salida Hall |
|---|---|---|---|---|---|
| 10 | 2000 | 1000 | 30 | ≥0.08 | 29.04 |
| 20 | 1000 | 500 | 70 | ≥0.16 | 58.07 |
| 30 | 660 | 330 | 100 | ≥0.24 | 88.41 |
| 50 | 400 | 200 | 180 | ≥0.4 | 153.30 |
| 100 | 200 | 100 | 350 | ≥0.8 | 297.90 |
| 150 | 130 | 65 | 500 | ≥1.2 | 452.87 |
| 210 | 95 | 47 | 700 | ≥1.7 | 629.27 |
| 298 | 67 | 32 | 1000 | ≥2.2 | 893.70 |
| 380 | 52 | 26 | 1300 | ≥3.0 | 1137.47 |
La referencia de salida del Hall es igual a 3 pulsos base por revolución del motor multiplicado por la reducción real de la caja de cambios.Las referencias de pulso fraccionario reflejan la relación de engranaje subyacente; no son la relación nominal del selector. Contar todos los bordes A/B cambia la convención de conteo y no altera la especificación base de 3PPR. Evite el estancamiento y la sobrecarga; las cifras de estancamiento no establecen el par continuo.
Conexión de Seis Cables
| Pin | Cable | Señal | Función |
|---|---|---|---|
| 1 | Rojo | M 1 / M+ | Alimentación del motor positiva |
| 2 | Negro | GND | Tierra de alimentación Hall |
| 3 | Amarillo | C 1 / A | Salida de fase A del encoder |
| 4 | Blanco | C 2 / B | Salida de fase B del encoder |
| 5 | Azul | VCC | Alimentación Hall 3.3 V o 5.0 V |
| 6 | Verde | M 2 / M- | Fuente de alimentación del motor negativa |
Mantenga la fuente de alimentación del motor separada de la fuente de alimentación de la lógica Hall. Use 3 V para el motor seleccionado y una fuente adecuada de 3.3 V o 5.0 V para el encoder; no conecte el voltaje de la fuente de alimentación del motor a las salidas de señal. Verifique la orientación del pin marcado y la tierra de señal común antes de la conexión. Rojo/verde son los terminales del motor; negro es la tierra de Hall. Invierta la polaridad del motor después de detenerse para invertir la dirección; la secuencia A/B indica la dirección de rotación. Un controlador de motor compatible y un procesador de retroalimentación son separados.
Ajuste mecánico y accesorios
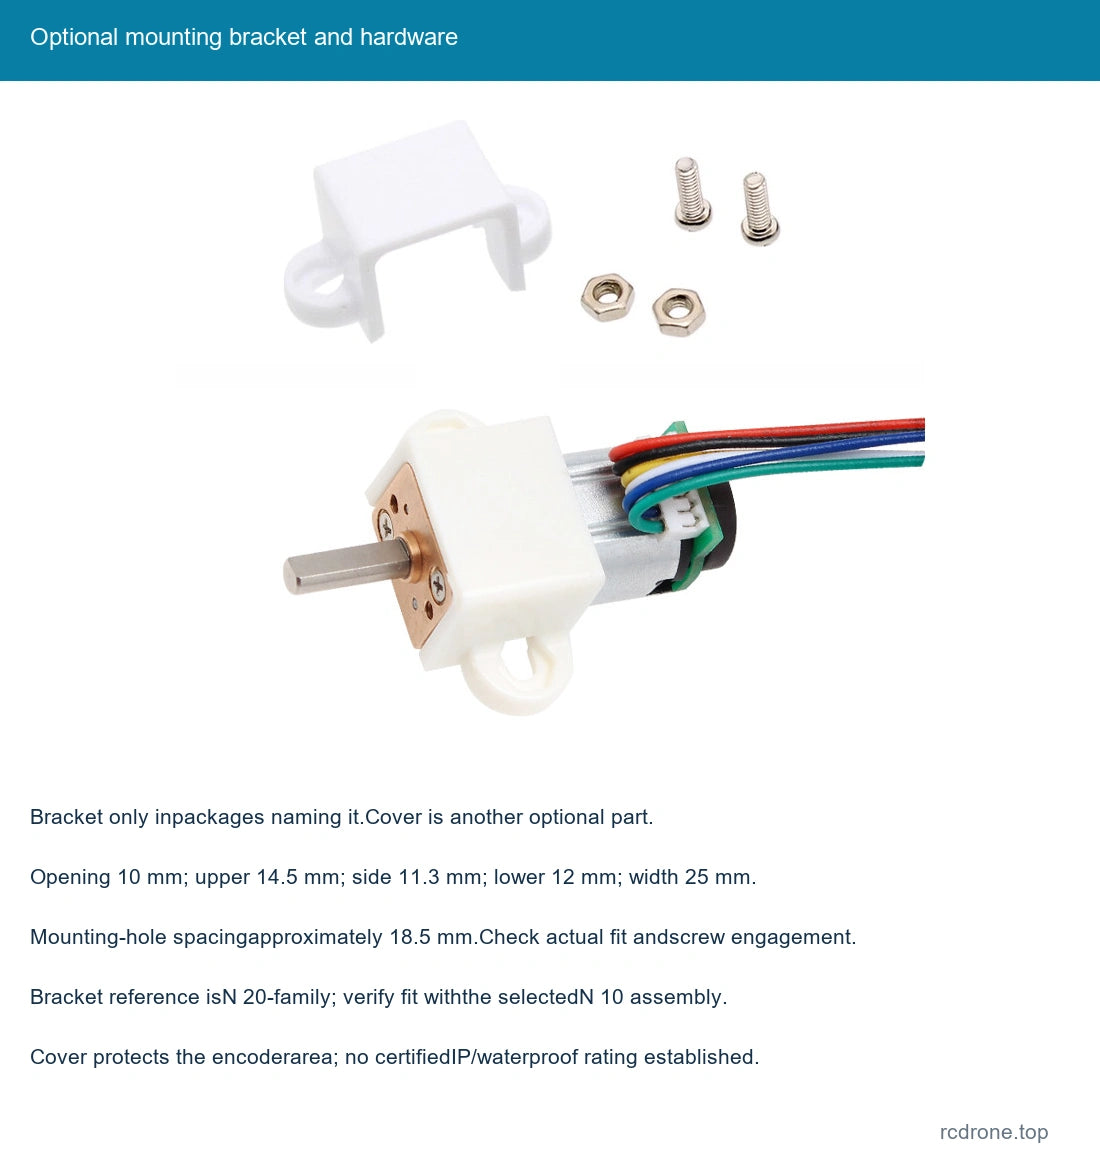
Verifique el dibujo mecánico completo y el espacio del eje antes de montar. La referencia del soporte blanco opcional tiene una apertura de 10 mm, un ancho superior de 14.5 mm, una referencia lateral de 11.3 mm, un ancho inferior de 12 mm, un ancho de montaje total de 25 mm y aproximadamente 18.5 mm de separación de montaje. La referencia del soporte está etiquetada como N 20-familia; confirme el ajuste real y el compromiso del tornillo con el ensamblaje N 10 seleccionado. Mantenga los tornillos alejados de los engranajes internos y las partes del motor.
La cubierta opcional protege el área del encoder trasero del contacto casual y del polvo. No establece una clasificación IP certificada ni hace que el motor sea impermeable. Las fotos del paquete muestran la cubierta y el soporte por separado para identificar el contenido; solo se suministra un motor.
Aplicaciones
Mecanismos robóticos compactos, montajes pequeños montados en vehículos, mecanismos de hogar inteligente, sistemas de posicionamiento en miniatura y otros pequeños accionamientos donde el devanado de 3 V, la velocidad, el par, el eje y la interfaz de retroalimentación se ajusten a la aplicación. No se incluye un robot completo, vehículo, soporte de carga inalámbrica o controlador de posicionamiento.
Qué está incluido
| Paquete seleccionado | Contenido |
|---|---|
| Solo motor | Un motor de relación seleccionada con codificador Hall y cable de seis hilos. |
| Motor + Cubierta de codificador | Un motor/cable seleccionado y una cubierta protectora de codificador. |
| Motor + Soporte de montaje | Un motor/cable seleccionado y un soporte de montaje con el hardware de montaje mostrado. |
| Motor + Cubierta + Soporte | Un motor/cable seleccionado, una cubierta y un soporte de montaje con el hardware mostrado. |
El motor solo no incluye la cubierta o el soporte opcionales. No se incluyen una fuente de alimentación, controlador de motor, MCU, lector de retroalimentación y mecanismo completo.
FAQ
¿Significa 3PPR que el cable tiene tres hilos?
No. Es el conteo de pulsos del codificador base por revolución del motor. La conexión suministrada utiliza seis pines/hilos.
¿Puedo alimentar el codificador desde la conexión de 3 V del motor?
La referencia de suministro de Hall es de 3.3 V o 5.0 V y utiliza sus propios pines VCC/GND. Coincide con el suministro lógico seleccionado y el cableado.
¿La opción de velocidad es una velocidad cargada?
Los valores de velocidad sin carga y de velocidad nominal se enumeran por separado. Selecciona por velocidad nominal y par para la carga prevista.
¿Cada paquete incluye el soporte y la cubierta?
No. Se incluyen solo cuando se nombran en el paquete seleccionado.
Detalles Visuales