Motor de engranajes DC CHIHAI CHF-GM12-N20 ABHL con codificador Hall de 3 PPR
Motor de engranajes DC CHIHAI CHF-GM12-N20 ABHL con codificador Hall de 3 PPR
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
El CHIHAI MOTOR CHF-GM12-N20 ABHL es un motor de engranaje de CC compacto con un encoder Hall incremental AB y resolución base de 3 PPR en el eje del motor. Elija el voltaje y el devanado A06/A12, la relación de reducción y el paquete solo de motor o con soporte de montaje para mecanismos robóticos compactos que requieren retroalimentación de velocidad o posición.
Características
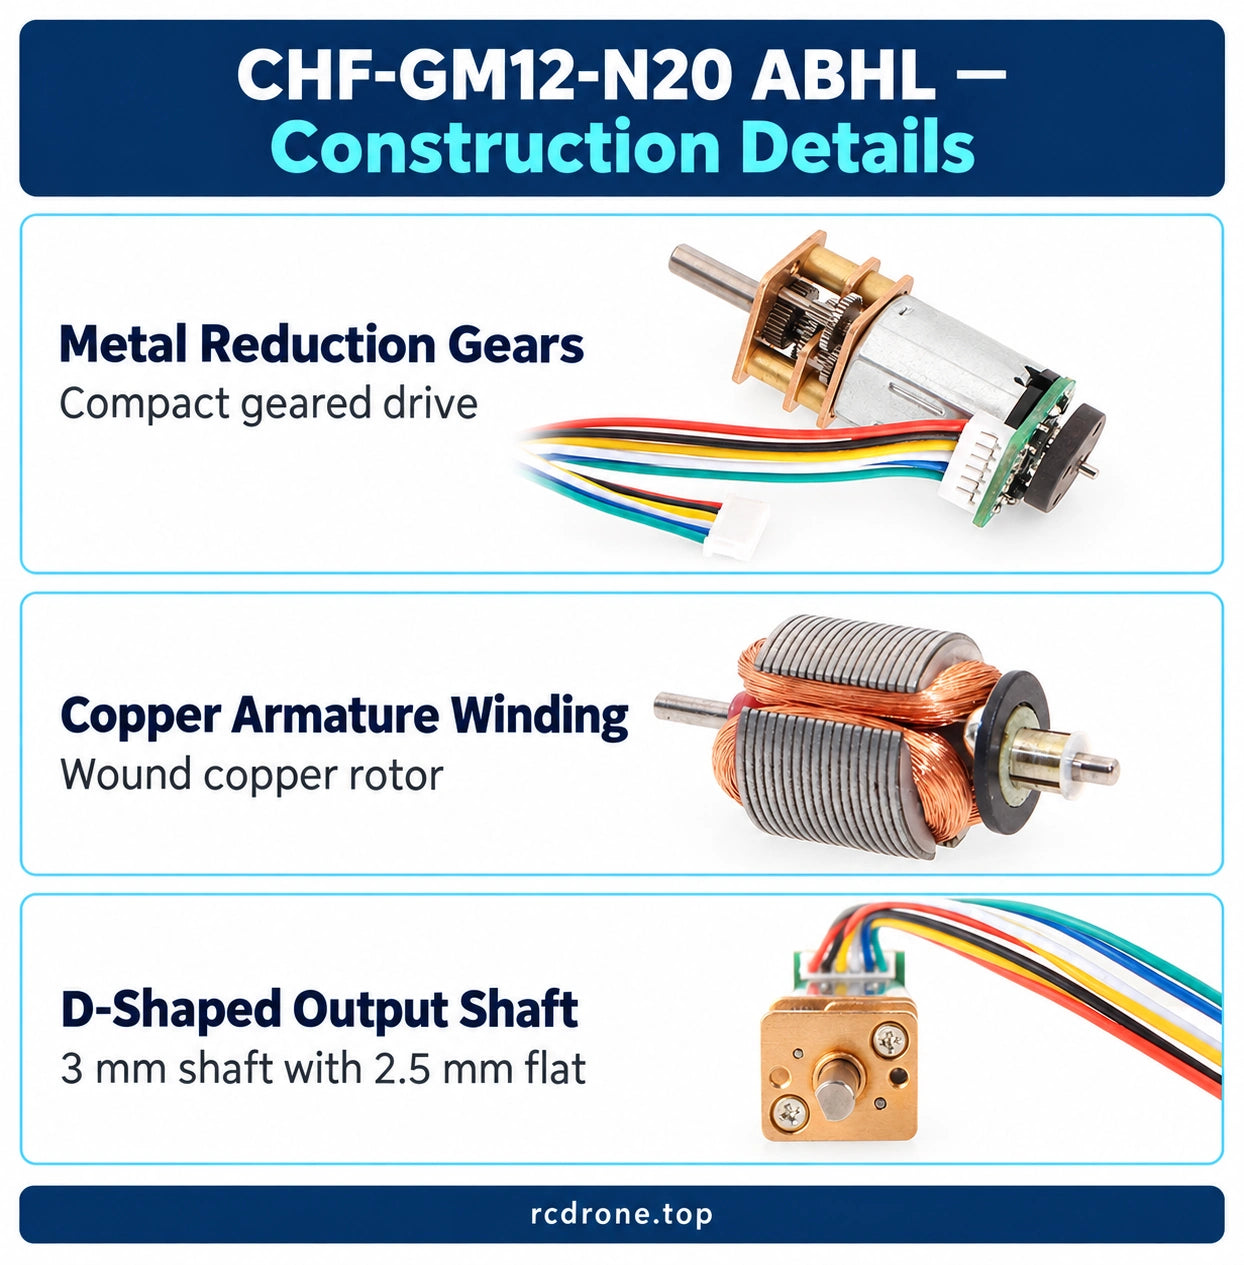
- Engranajes de reducción de metal y devanado de armadura de cobre.
- Eje de salida en forma de D de 3 mm para acoplamiento seguro.
- Retroalimentación Hall de dos canales con resistencias de polarización en la placa.
- Conexión de seis hilos que separa la alimentación del motor de la alimentación y señales del encoder.
- Soporte de montaje blanco opcional; cable de conexión a juego incluido.
- La opción 1000:1 utiliza una caja de engranajes extendida.
Especificaciones
| Especificación | Valor / alcance |
|---|---|
| Marca / modelo | CHIHAI MOTOR / CHF-GM12-N20 ABHL |
| Construcción | Engranajes de reducción de metal; bobinado de armadura de cobre; codificador Hall magnético AB |
| Configuraciones del motor | 3V A06, 6V A06, 6V A12, 12V A12 |
| Relaciones de reducción nominales | 10, 20, 30, 50, 100, 150, 210, 298, 380 y 1000:1 |
| versión 1000:1 | Caja de engranajes extendida; los dibujos estándar y las tablas de rendimiento no especifican su longitud o puntos de operación |
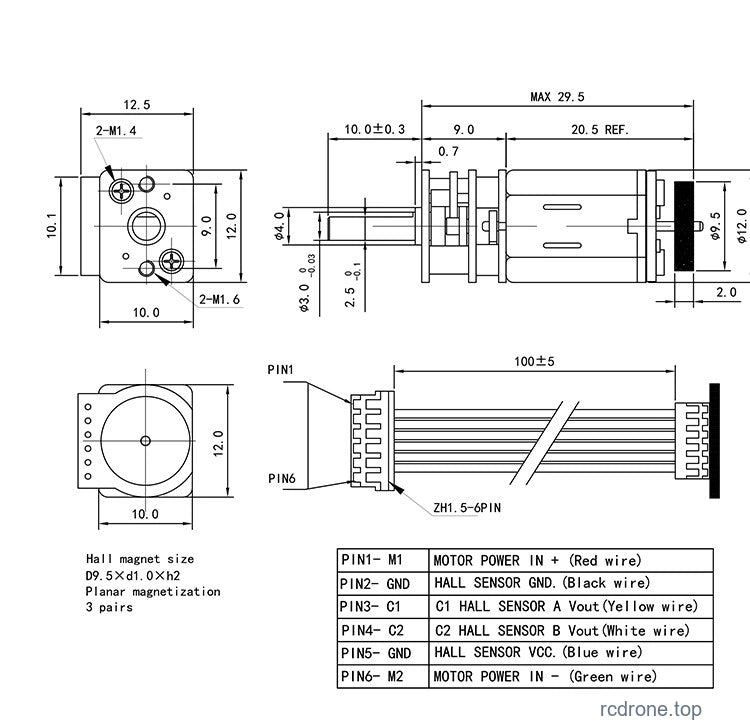
| Eje estándar | Diámetro de 3 mm, +0/-0.03 mm; 2.5 mm D-plano, +0/-0.1 mm |
| Proyección del eje | 10.0 +/-0.3 mm |
| Dibujo estándar | Sobre frontal de 12.5 x 12 mm; referencia de caja de cambios de 9 mm; referencia máxima de cuerpo de 29.5 mm; referencia de sección del motor de 20.5 mm |
| Referencias de montaje | 2-M1.4 y 2-M1.6 llamadas de agujero; referencias de patrón de agujero de 10 mm y 9 mm; registro frontal de 4 mm |
| Cable | ZH1.5-6PIN; referencia de cable de 100 +/-5 mm |
| Masa del motor | Aproximadamente 13 g; varía con la relación de la caja de cambios, excluye el embalaje |
| Fuente del encoder | 3.3V o 5V DC, separado de la alimentación del motor |
| Salida del encoder | Ondas cuadradas A/B; resistencias de conformación pull-up a bordo |
| Resolución base del encoder | 3 PPR por revolución del eje del motor |
| Anillo magnético | 6 polos / 3 pares de polos |
| Frecuencia de respuesta | 100 kHz |
| Pulsos de salida | 3 PPR x relación de engranaje actual; se debe considerar la convención de conteo |
Conexiones y retroalimentación del encoder
Orientar el conector utilizando el dibujo dimensional y las etiquetas de la placa antes de conectar la alimentación. El motor M1/M2 debe coincidir con el voltaje de bobinado seleccionado. El VCC del encoder utiliza una alimentación separada de 3.3V o 5V; no aplique 12V al VCC del encoder.Conecte las salidas A/B a entradas de conteo compatibles y verifique los requisitos de voltaje de entrada y conexión a tierra.
| Pin del conector | Función | Color del cable |
|---|---|---|
| 1 / M1 | Motor + | Rojo |
| 2 / GND | Tierra del encoder | Negro |
| 3 / C1 | Canal Hall A | Amarillo |
| 4 / C2 | Canal Hall B | Blanco |
| 5 / VCC | Suministro del encoder, 3.3V o 5V | Azul |
| 6 / M2 | Motor - | Verde |
La resolución base es de 3 PPR en el eje del motor.Las pulsaciones de salida dependen de la reducción mecánica real; los nombres de la relación nominal están redondeados. Los conteos del decodificador dependen del método de conteo de bordes elegido. Se requiere un controlador de motor y retroalimentación por separado para la operación en bucle cerrado.
Rendimiento Eléctrico
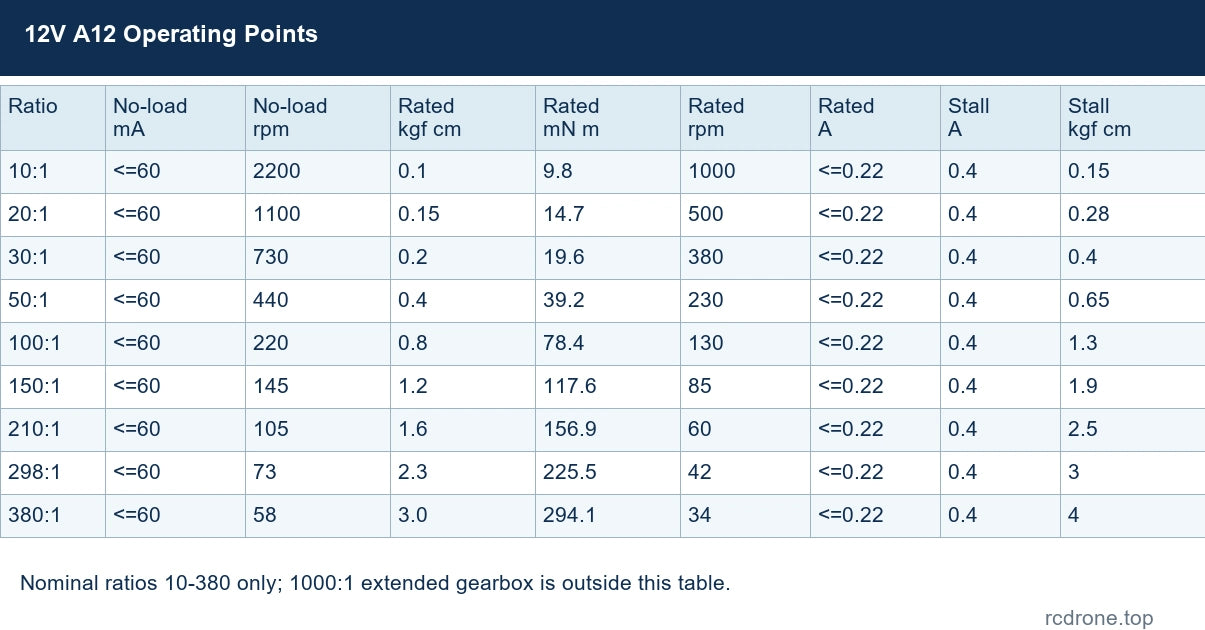
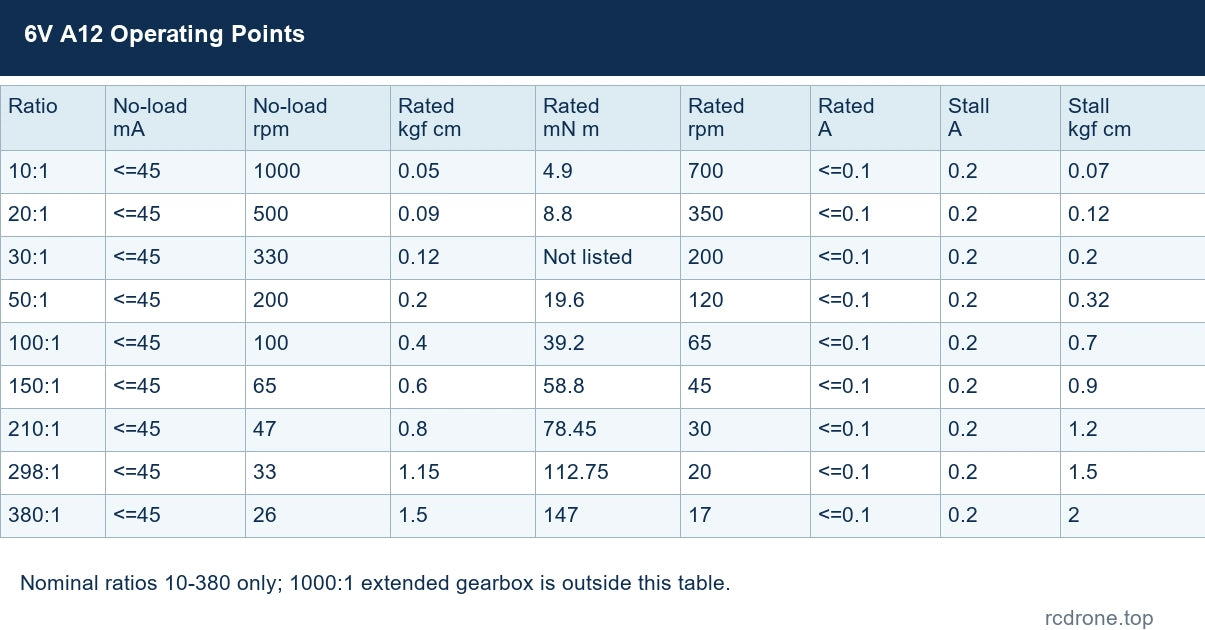
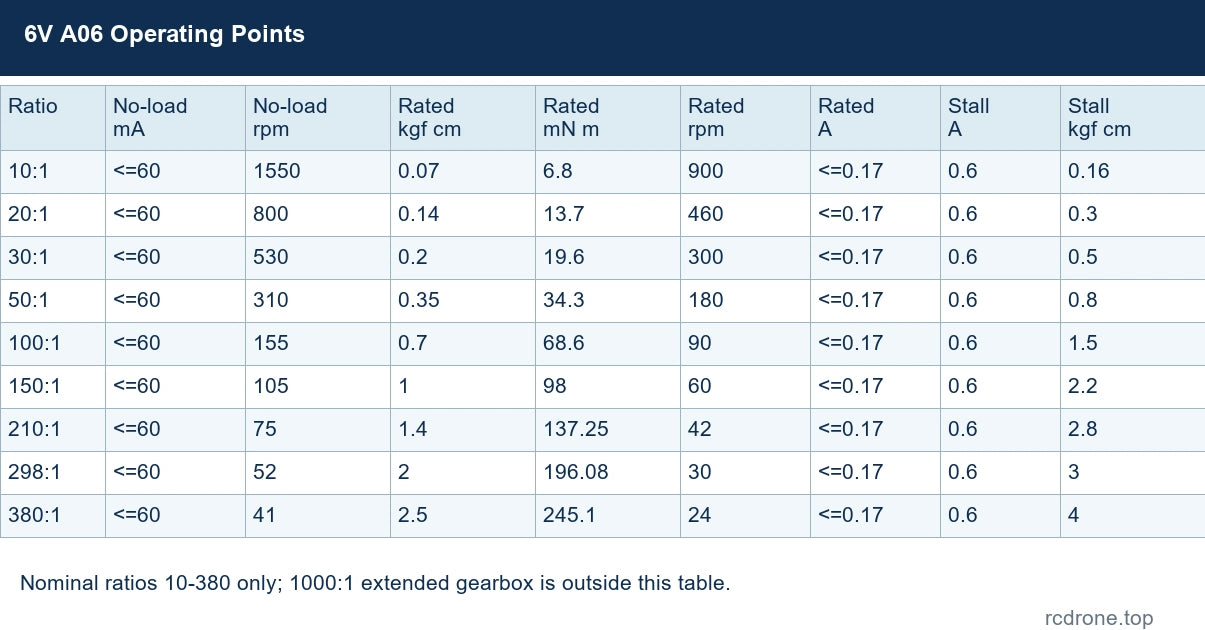
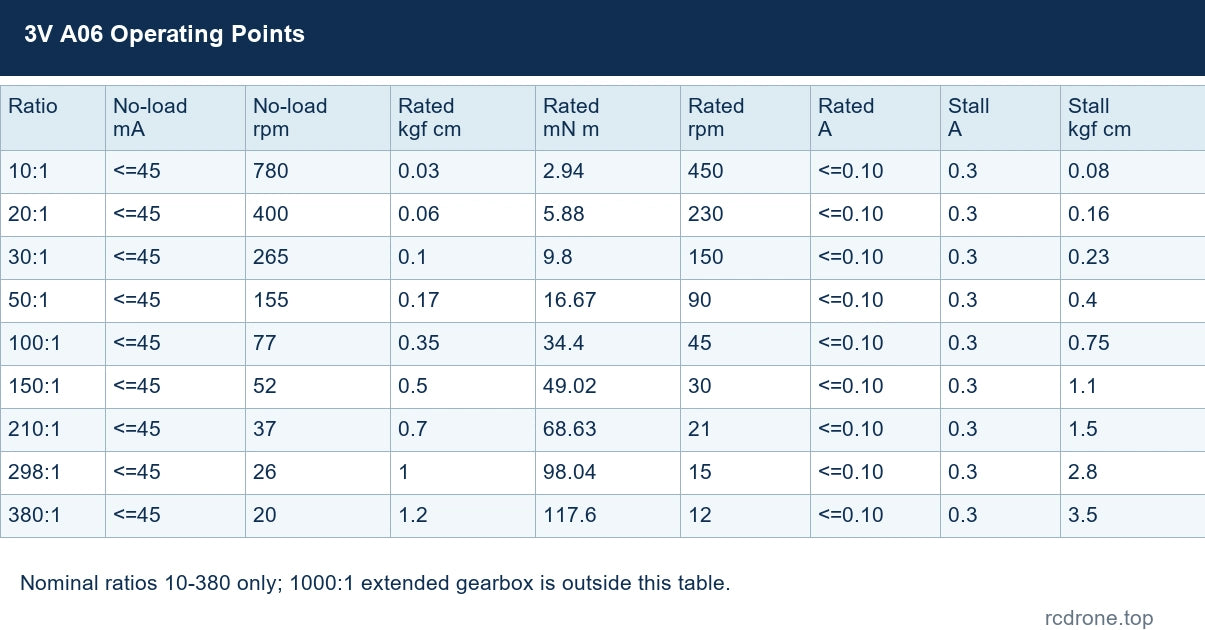
Los valores a continuación se aplican solo a la tensión/embobinado nombrados y relaciones nominales 10-380. Las condiciones sin carga, nominales y de estancamiento son distintas. No opere continuamente en estancamiento. La configuración extendida 1000:1 no tiene tabla de punto de operación aquí.
12V A12
Referencia de potencia máxima: 0.9 W.
| Relación | mA sin carga | rpm sin carga | kgf cm nominal | mN m nominal | rpm nominal | A nominal | A de bloqueo | kgf cm de bloqueo |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=60 | 2200 | 0.1 | 9.8 | 1000 | <=0.22 | 0.4 | 0.15 |
| 20:1 | <=60 | 1100 | 0.15 | 14.7 | 500 | <=0.22 | 0.4 | 0.28 |
| 30:1 | <=60 | 730 | 0.2 | 19.6 | 380 | <=0.22 | 0.4 | 0.4 |
| 50:1 | <=60 | 440 | 0.4 | 39.2 | 230 | <=0.22 | 0.4 | 0.65 |
| 100:1 | <=60 | 220 | 0.8 | 78.4 | 130 | <=0.22 | 0.4 | 1.3 |
| 150:1 | <=60 | 145 | 1.2 | 117.6 | 85 | <=0.22 | 0.4 | 1.9 |
| 210:1 | <=60 | 105 | 1.6 | 156.9 | 60 | <=0.22 | 0.4 | 2.5 |
| 298:1 | <=60 | 73 | 2.3 | 225.5 | 42 | <=0.22 | 0.4 | 3 |
| 380:1 | <=60 | 58 | 3.0 | 294.1 | 34 | <=0.22 | 0.4 | 4 |
6V A12
Referencia de potencia máxima: 0.2 W.
| Relación | mA sin carga | rpm sin carga | kgf cm nominal | mN m nominal | rpm nominal | A nominal | A de bloqueo | kgf cm de bloqueo |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=45 | 1000 | 0.05 | 4.9 | 700 | <=0.1 | 0.2 | 0.07 |
| 20:1 | <=45 | 500 | 0.09 | 8.8 | 350 | <=0.1 | 0.2 | 0.12 |
| 30:1 | <=45 | 330 | 0.12 | Ver kgf cm | 200 | <=0.1 | 0.2 | 0.2 |
| 50:1 | <=45 | 200 | 0.2 | 19.6 | 120 | <=0.1 | 0.2 | 0.32 |
| 100:1 | <=45 | 100 | 0.4 | 39.2 | 65 | <=0.1 | 0.2 | 0.7 |
| 150:1 | <=45 | 65 | 0.6 | 58.8 | 45 | <=0.1 | 0.2 | 0.9 |
| 210:1 | <=45 | 47 | 0.8 | 78.45 | 30 | <=0.1 | 0.2 | 1.2 |
| 298:1 | <=45 | 33 | 1.15 | 112.75 | 20 | <=0.1 | 0.2 | 1.5 |
| 380:1 | <=45 | 26 | 1.5 | 147 | 17 | <=0.1 | 0.2 | 2 |
6V A06
Referencia de potencia máxima: 0.45 W.
| Relación | mA sin carga | rpm sin carga | kgf cm nominal | mN m nominal | rpm nominal | A nominal | A de bloqueo | kgf cm de bloqueo |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=60 | 1550 | 0.07 | 6.8 | 900 | <=0.17 | 0.6 | 0.16 |
| 20:1 | <=60 | 800 | 0.14 | 13.7 | 460 | <=0.17 | 0.6 | 0.3 |
| 30:1 | <=60 | 530 | 0.2 | 19.6 | 300 | <=0.17 | 0.6 | 0.5 |
| 50:1 | <=60 | 310 | 0.35 | 34.3 | 180 | <=0.17 | 0.6 | 0.8 |
| 100:1 | <=60 | 155 | 0.7 | 68.6 | 90 | <=0.17 | 0.6 | 1.5 |
| 150:1 | <=60 | 105 | 1 | 98 | 60 | <=0.17 | 0.6 | 2.2 |
| 210:1 | <=60 | 75 | 1.4 | 137.25 | 42 | <=0.17 | 0.6 | 2.8 |
| 298:1 | <=60 | 52 | 2 | 196.08 | 30 | <=0.17 | 0.6 | 3 |
| 380:1 | <=60 | 41 | 2.5 | 245.1 | 24 | <=0.17 | 0.6 | 4 |
3V A06
Referencia de potencia máxima: 0.1 W.
| Relación | mA sin carga | rpm sin carga | kgf cm nominal | mN m nominal | rpm nominal | A nominal | A de bloqueo | kgf cm de bloqueo |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=45 | 780 | 0.03 | 2.94 | 450 | <=0.10 | 0.3 | 0.08 |
| 20:1 | <=45 | 400 | 0.06 | 5.88 | 230 | <=0.10 | 0.3 | 0.16 |
| 30:1 | <=45 | 265 | 0.1 | 9.8 | 150 | <=0.10 | 0.3 | 0.23 |
| 50:1 | <=45 | 155 | 0.17 | 16.67 | 90 | <=0.10 | 0.3 | 0.4 |
| 100:1 | <=45 | 77 | 0.35 | 34.4 | 45 | <=0.10 | 0.3 | 0.75 |
| 150:1 | <=45 | 52 | 0.5 | 49.02 | 30 | <=0.10 | 0.3 | 1.1 |
| 210:1 | <=45 | 37 | 0.7 | 68.63 | 21 | <=0.10 | 0.3 | 1.5 |
| 298:1 | <=45 | 26 | 1 | 98.04 | 15 | <=0.10 | 0.3 | 2.8 |
| 380:1 | <=45 | 20 | 1.2 | 117.6 | 12 | <=0.10 | 0.3 | 3.5 |
Referencias de pulso de salida de 12V A12
| Relación nominal | Pulsos de salida / revolución |
|---|---|
| 10:1 | 29.04 |
| 20:1 | No especificado |
| 30:1 | 88.41 |
| 50:1 | 153.3 |
| 100:1 | 297.9 |
| 150:1 | 452.87 |
| 210:1 | 629.27 |
| 298:1 | 893.7 |
| 380:1 | 1137.47 |
El valor nominal de entrada 20:1 no tiene un valor de pulso de salida exacto confirmado aquí; determine la relación real o calibre el conteo para una posición precisa. Los valores de pulso no son automáticamente conteos de decodificador de cuadratura.
Instalación y Uso
Verifique el ajuste del eje, el patrón de orificios y el espacio para los cables antes de mecanizar un soporte. El dibujo estándar no establece las dimensiones del reductor 1000:1 extendido. Evite forzar el eje de salida, la sobrecarga y el estancamiento sostenido. Comience con el voltaje correcto del motor y verifique la dirección de rotación y la retroalimentación antes de conectar una carga. La vibración, el ruido y la temperatura del motor pueden cambiar con la velocidad, el par y la carga.
Aplicaciones
- Mecanismos de conducción para pequeños robots y carros de inspección que requieren retroalimentación de velocidad.
- Desarrollo de vehículos equilibrantes con electrónica de control externa adecuada.
- Mecanismos de robot doméstico compacto y posicionamiento de cámaras que requieren retroalimentación de posición.
Qué Incluye
- Solo Motor: un motor de engranaje con codificador seleccionado y cable de seis hilos correspondiente.
- Motor + Soporte de Montaje: un motor de engranaje con codificador seleccionado, cable correspondiente y un soporte de montaje blanco.
La fuente de alimentación, el controlador de motor, el contador de codificador, el controlador y el hardware de aplicación no están incluidos.
FAQ
¿Es esta la versión 7 PPR GM12N20?
No. Esta versión CHF-GM12-N20 ABHL tiene una resolución base de motor-eje de 3 PPR y un anillo magnético de seis polos.
¿Se puede alimentar el codificador desde una fuente de motor de 12V?
No. El VCC del codificador requiere 3.3V o 5V DC; los terminales del motor utilizan el voltaje de devanado seleccionado.
¿Significa 3 PPR tres pulsos por revolución de la caja de engranajes?
No. Es la resolución del motor-eje. Los pulsos del eje de salida dependen de la relación real de la caja de engranajes y del método de conteo.
¿La representación estándar cubre 1000:1?
No. La opción 1000:1 tiene una caja de engranajes extendida. Confirme su sobre de montaje por separado.
Detalles Visuales