


Motor planetario sin escobillas CHIHAI CHP-36GP-BLDC3650, 12V/24V
Motor planetario sin escobillas CHIHAI CHP-36GP-BLDC3650, 12V/24V
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
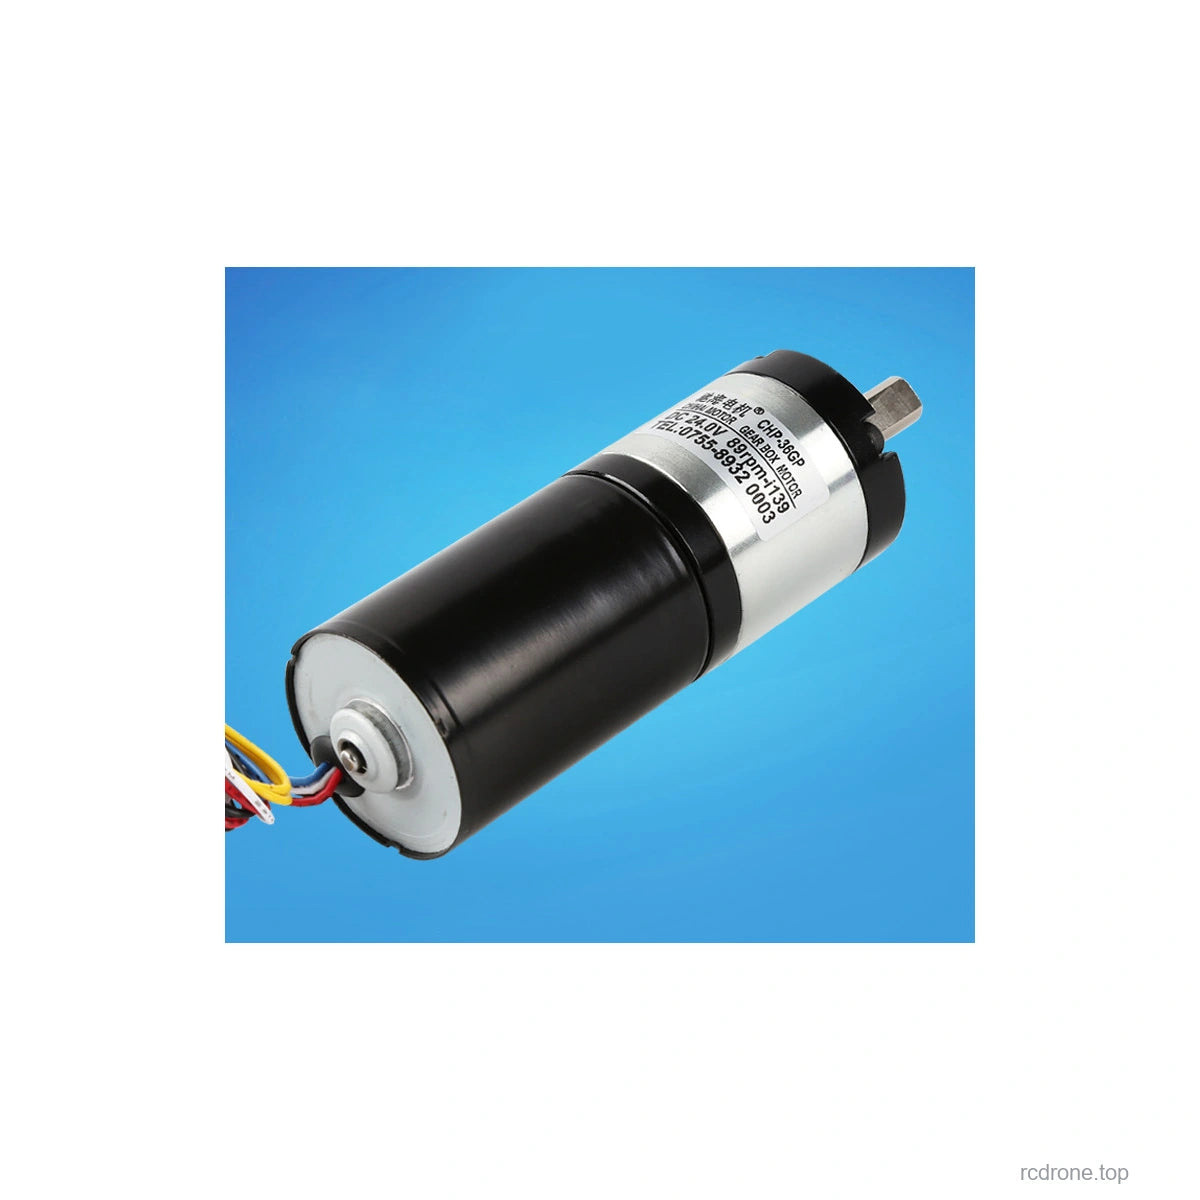
El MOTOR CHIHAI CHP-36GP-BLDC3650 es un motor de engranaje DC sin escobillas de 36 mm que combina una caja de engranajes planetaria completamente metálica con un controlador Hall integrado. Elija el motor de 12V o 24V, la relación de reducción y el paquete de accesorios de forma independiente. Un eje en forma de D de 8 mm proporciona una interfaz mecánica compacta para mecanismos de automatización y movimiento.
Guía de Configuración
Diez relaciones de reducción nominales están disponibles: 3.7:1, 5.2:1, 14:1, 19:1, 27:1, 51:1, 71:1, 100:1, 139:1 y 264:1. Seleccione Solo Motor, Motor + Soporte, Motor + Controlador Sin Escobillas, o Motor + Controlador Sin Escobillas + Soporte. Cada paquete incluye un motor y solo los accesorios nombrados. No se incluye fuente de alimentación.
Características
- Controlador Hall interno para conmutación sin escobillas, con dirección, control de velocidad y señales de retroalimentación FG.
- Transmisión planetaria completamente metálica y soporte de eje con rodamientos de bolas.
- Eje en D de 8 mm; la longitud de la caja de engranajes varía con la relación.
- Soporte de montaje opcional y placa de control de velocidad sin escobillas compatible.
Especificaciones mecánicas
| Parámetro | Dimensiones de referencia |
|---|---|
| Diámetro de la caja de engranajes / motor | 36±0.2mm caja de engranajes;35.8±0.3mm motor |
| Eje | Eje D de 8mm;20±0.5mm de proyección,15±0.1mm de longitud plana,7mm a través de la parte plana (+0/−0.10mm); diámetro del eje +0/−0.03mm |
| Saliente de localización frontal | 22mm de diámetro (+0/−0.05mm),2mm de proyección |
| Sección del motor | 50±0.3mm; saliente trasero de 3.7mm, diámetro de 13mm |
| Orificios de montaje | 4×M3,5mm de profundidad, en círculo de paso de 28mm |
| Relación de la caja de engranajes L | 5.2:1:26.5mm;14/19:1:34.5mm;27/51/100:1:42.5mm;139/264:1:50.5mm; tolerancia L±0.3mm.Confirme 3.7:1 y 71:1 longitud antes del mecanizado. |
| Longitud del cable | 250mm |
| Masa neta del motor | Aproximadamente 445g; varía con la relación |
Rendimiento
Rendimiento 24V
Referencia de potencia máxima: 30W; corriente nominal ≤2.6A.
| Relación | rpm sin carga | rpm nominal | Par kgf·cm | Par N·m |
|---|---|---|---|---|
| 5.2:1 | 1535 | 700 | 3.0 | 0.29 |
| 14:1 | 570 | 260 | 8.0 | 0.78 |
| 19:1 | 420 | 190 | 11.0 | 1.1 |
| 27:1 | 300 | 130 | 16.0 | 1.6 |
| 51:1 | 160 | 80 | 30.0 | 2.9 |
| 100:1 | 80 | 40 | 60 máx | 6.0 máx |
| 139:1 | 58 | 34 | 60 máx | 6.0 máx |
| 264:1 | 30 | 15 | 60 máx | 6.0 máx |
Rendimiento de 12V
Referencia de potencia máxima: 7W; corriente nominal ≤1.8A.
| Relación | rpm sin carga | rpm nominal | Par kgf·cm | Par N·m |
|---|---|---|---|---|
| 5.2:1 | 770 | 360 | 1.5 | 0.15 |
| 14:1 | 290 | 135 | 4.0 | 0.39 |
| 19:1 | 210 | 100 | 5.5 | 0.54 |
| 27:1 | 150 | 70 | 8.0 | 0.78 |
| 51:1 | 80 | 40 | 15.0 | 1.47 |
| 100:1 | 40 | 20 | 30.0 | 2.94 |
| 139:1 | 29 | 16 | 40.0 | 3.92 |
| 264:1 | 15 | 7 | 60 max | 6.0 max |
Los puntos de operación nominales y la carga máxima permitida del engranaje son límites separados. Las entradas marcadas como “max” son la carga máxima permisible del engranaje de 60kgf·cm (aproximadamente 6.0N·m), no una promesa de par continuo nominal. Evite la sobrecarga y la operación atascada. Los valores de potencia máxima son referencias, no una clasificación de servicio continuo. El rendimiento para 3.7:1 y 71:1 no se especifica aquí; no lo infiera de las relaciones adyacentes.
Referencia de protección contra sobrecarga: la corriente sostenida por encima de 3.0A interrumpe la operación; desconecte y vuelva a conectar la energía después de corregir la sobrecarga. Esta protección no es un objetivo de operación normal.
Cableado y Control
| Conductor | Función y conexión |
|---|---|
| Rojo | Fuente de motor positiva; use el voltaje seleccionado de 12V o 24V. |
| Negro | Fuente negativa y tierra de señal. |
| Blanco | Control de dirección: abierto y conectado a negro/GND selecciona direcciones opuestas. Entrada de 0–5V; alto≥2V, bajo≤0.2V. Confirme la dirección del eje de salida en la caja de engranajes real. |
| Azul | Entrada PWM/velocidad, 0–5V; rango de referencia de velocidad analógica 1.2–3.3V. Use la disposición de cinco cables para la regulación de velocidad. |
| Amarillo | Salida de retroalimentación de velocidad de colector abierto FG, 6 pulsos por revolución del motor antes de la reducción; no es un encoder de cuadratura. |
Referencia FG: 5V pull-up a través de 10kΩ; salida alta ≥4V, baja ≤0.6V, corriente máxima de drenaje 5mA. Los pulsos por revolución del eje de salida dependen de la relación de reducción. La referencia de terminación de 12V especifica una tolerancia de suministro de ±10%; no es una especificación de tolerancia de suministro de 24V.
Nunca invierta la polaridad de alimentación rojo/negro. Mantenga la tensión de alimentación del motor alejada de FG, PWM y entradas de dirección. No cortocircuite el negativo de la alimentación contra el FG o el cable de velocidad durante el cableado; las conexiones incorrectas pueden dañar el controlador interno. Los cambios de dirección utilizan el cable blanco, no la alimentación invertida. Detenga antes de cambiar de dirección. La disposición básica de tres hilos utiliza alimentación y dirección; azul/amarillo proporcionan control y retroalimentación adicionales en la disposición de cinco hilos. No se promete ninguna función de frenado.
Aplicaciones
Utilice la relación de reducción seleccionable para igualar la velocidad y la carga en pequeños mecanismos de automatización, equipos de inspección, máquinas inteligentes y proyectos de robótica. Verifique la carga continua, el montaje, el ajuste del eje y la compatibilidad eléctrica para la instalación real. Los robots y máquinas de ejemplo no están incluidos.
Qué está incluido
Un motor en el voltaje y la relación seleccionados; un soporte de montaje cuando el paquete seleccionado incluye Soporte; una placa de control de velocidad sin escobillas cuando incluye Controlador. El soporte y el controlador no están incluidos con Solo Motor. La fuente de alimentación y el equipo de aplicación no están incluidos.
Detalles Visuales


