Motor de engranajes DC CHIHAI CHR-GM25-310T, 7.4V, Opciones de codificador Hall / Óptico
Motor de engranajes DC CHIHAI CHR-GM25-310T, 7.4V, Opciones de codificador Hall / Óptico
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
El CHIHAI MOTOR CHR-GM 25-310T motor de engranaje DC combina una caja de engranajes metálica compacta de 25 mm con un motor de escobillas de 7.4 V. Elija un motor de eje trasero sin retroalimentación, un motor con encoder Hall de 11 PPR con o sin cubierta trasera, o un motor con encoder óptico de 360 CPR. Seleccione el paquete y la relación de reducción de forma independiente de las combinaciones disponibles.
Características
- Tren de engranajes de reducción metálico y bobinado de armadura de cobre.
- Eje de salida en forma de D de 4 mm y operación hacia adelante/reversa.
- Opciones de retroalimentación y cubierta trasera para diferentes necesidades de integración.
- Solo motor, soporte y cuatro opciones distintas de kit de ruedas de 65 mm.
Especificaciones
| Marca / modelo | CHIHAI MOTOR / CHR-GM 25-310T; variantes Hall ABHL y variante óptica según selección |
| Voltaje del motor | 7.4 V CC; motor de imán permanente con escobillas, engranajes de reducción de metal y bobinado de cobre |
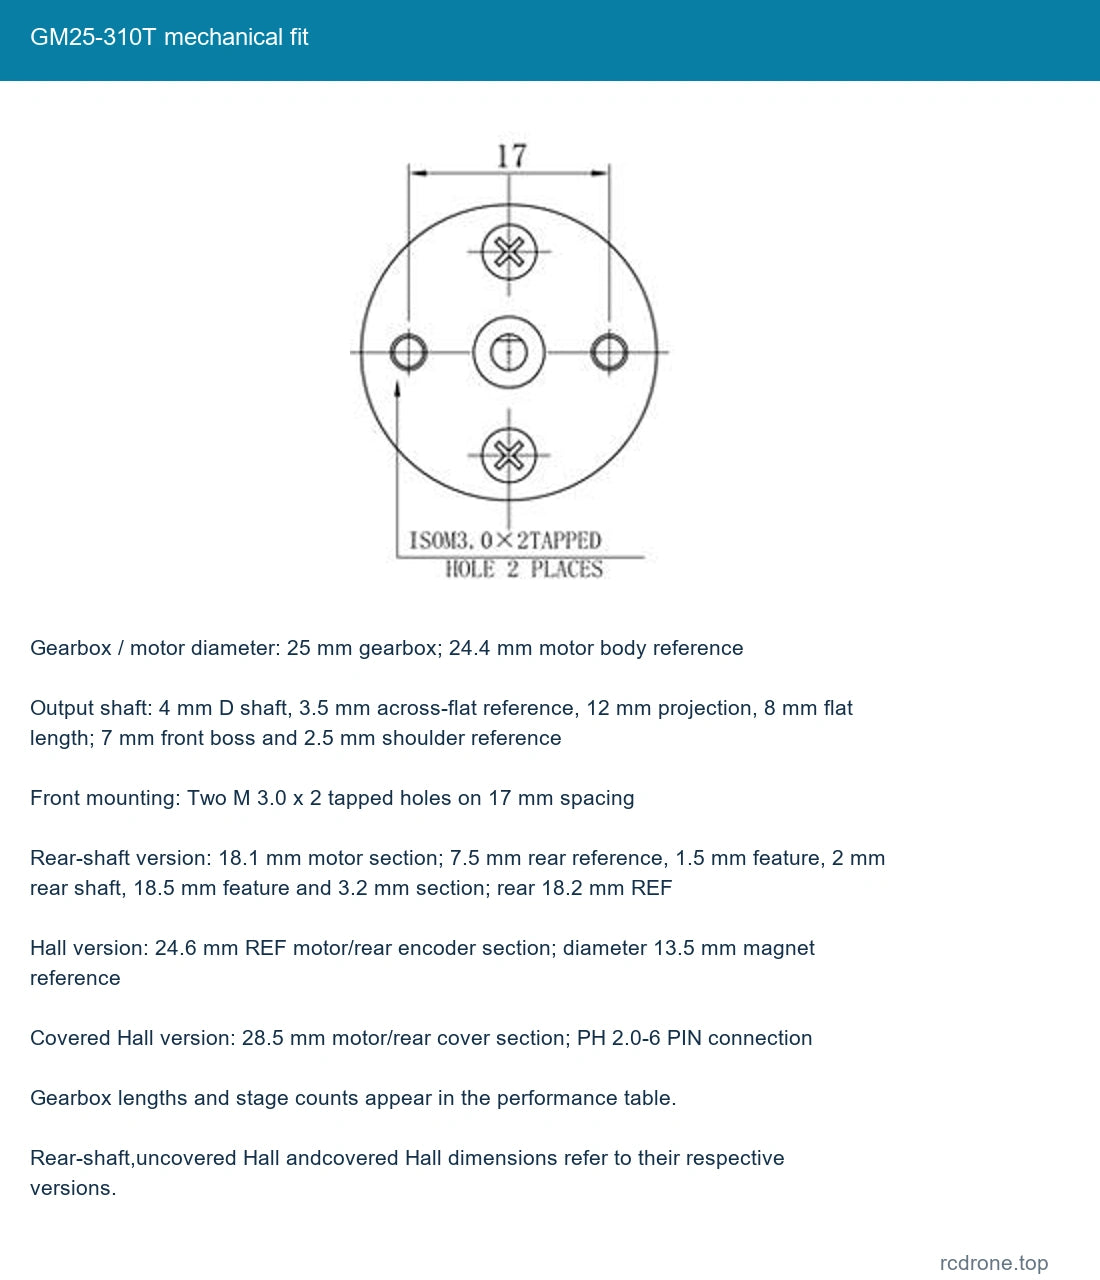
| Diámetro de la caja de engranajes / motor | 25 mm de caja de engranajes; 24.4 mm de cuerpo del motor referencia |
| Eje de salida | Eje D de 4 mm, 3.5 mm de ancho plano referencia, 12 mm de proyección, 8 mm de longitud plana; 7 mm de boss frontal y 2.5 mm de referencia de hombro |
| Montaje frontal | Dos agujeros roscados M 3.0 x 2 con un espaciado de 17 mm |
| Versión de eje trasero | Sección del motor de 18.1 mm; 7.5 mm de referencia trasera, 1.5 mm de característica, 2 mm de eje trasero, 18.5 mm de característica y 3.2 mm de sección; trasero 18.2 mm REF |
| Versión Hall | Sección del motor/encoder trasero de 24.6 mm REF; diámetro de 13.5 mm referencia de imán |
| Versión Hall cubierta | Sección del motor/cubierta trasera de 28.5 mm; PH 2.0-6PIN conexión |
| Retroalimentación Hall | AB cuadratura magnética Hall, 11 PPR en el eje del motor; 22 polos magnéticos / 11 pares de polos |
| Hall eléctrico | Fuente de lógica separada de 3.3 V o 5 V CC; referencia de respuesta de 100kHz; resistencias de pull-up/modelado a bordo; onda cuadrada AB |
| Versión óptica | Versión de codificador óptico de 360 CPR; pinout/suministro eléctrico no establecido por los diagramas solo de Hall |
| Masa neta | Aproximadamente 65 g motor de referencia; la relación y los accesorios varían |
Rendimiento de 7.4 V y longitud de la caja de engranajes
Las relaciones de ingeniería y sus puntos de velocidad/carga se enumeran a continuación. Las etiquetas Selector 15/20/34/45/75/100/217/478 son atajos nominales para 15.46/20.41/34.01/44.9/74.83/98.78/217.31/478.08. Relaciones 164.63 y 362.18 son referencias familiares únicamente y no son seleccionables.
| Relación de ingeniería: 1 | rpm sin carga | rpm nominal | Nominal kgf.cm | Estancamiento kgf.cm | Referencia de pulso de salida Hall | Reductor L mm | Etapas de engranaje |
|---|---|---|---|---|---|---|---|
| 4.4 | 2100 | 1470 | 0.1 | ≥0.25 | 48.4 | 19 | 2 |
| 9.3 | 1000 | 700 | 0.2 | ≥0.5 | 102.3 | 19 | 3 |
| 15.46 | 600 | 420 | 0.3 | ≥0.8 | 170.06 | 19 | 4 |
| 20.41 | 450 | 325 | 0.4 | ≥1.0 | 224.51 | 19 | 4 |
| 34.01 | 275 | 190 | 0.7 | ≥1.5 | 374.11 | 21 | 5 |
| 44.9 | 205 | 145 | 0.9 | ≥2.0 | 493.9 | 21 | 5 |
| 74.83 | 125 | 110 | 1.5 | ≥3.5 | 823.13 | 23 | 6 |
| 98.78 | 95 | 80 | 2 | ≥5.0 | 1086.58 | 23 | 6 |
| 164.63 | 56 | 40 | 3 | ≥7.5 | 1810.93 | 25 | 7 |
| 217.31 | 43 | 30 | 4 | Max 9 | 2390.41 | 25 | 7 |
| 362.18 | 25 | 18 | 7 | Max 9 | 3983.98 | 27 | 8 |
| 478.08 | 19 | 14 | 9 | Max 9 | 5258.88 | 27 | 8 |
Corriente sin carga:≤200 mA para 4.4/9.3: 1 y ≤180 mA para las otras relaciones. Corriente nominal ≤0.65 A; corriente de bloqueo ≤1.4 A. Par máximo permitido del engranaje 9kgf.cm; las cifras de bloqueo no son calificaciones de operación continua. La referencia de salida Hall equivale a 11 pulsos base multiplicados por la reducción de engranaje real; se aplica a las versiones Hall, no a la versión óptica 360CPR. Las convenciones de conteo de bordes del decodificador pueden diferir. Las velocidades sin carga y nominales no deben tratarse como el mismo punto de operación.
Conexión del Encoder Hall
| Pin | Cable | Función |
|---|---|---|
| 1 | Rojo | M 1 / positivo del motor |
| 2 | Negro | GND Hall |
| 3 | Verde | C 2 / salida Hall B |
| 4 | Amarillo | C 1 / salida Hall A |
| 5 | Azul | Hall VCC 3.3 V o 5 V |
| 6 | Blanco | M 2 / negativo del motor |
Esta tabla de seis pines se aplica solo a las versiones Hall de 11PPR. Suministre al motor 7.4 V a través de rojo/blanco y a la lógica Hall 3.3 V o 5 V a través de azul/negro. Verde y amarillo son salidas de señal. Mantenga el voltaje del motor alejado de la lógica del encoder, verifique la orientación del conector y use niveles de entrada de señal compatibles. Invierta la polaridad del motor solo después de detenerse para cambiar de dirección. Se incluye un cable PH 2.0-6PIN coincidente con las versiones Hall.
El modelo óptico 360CPR tiene un ensamblaje de retroalimentación diferente. No aplique la asignación de pines Hall, voltaje lógico o especificación 11PPR a él; verifique su conector marcado real y los requisitos eléctricos antes de conectar un decodificador. Un controlador de motor, controlador de retroalimentación, fuente de alimentación y MCU son separados.
Ajuste mecánico y accesorios
| Ruedas de 65 mm | Diámetro 65 mm, ancho 27 mm; banda de rodadura azul/roja, amarilla básica o azul de alta adherencia según el kit seleccionado |
| Acoplamiento hexagonal | Longitud 18 mm, 12 mm entre caras planas, 13.75 mm a través de las esquinas; 4 mm de diámetro del eje y orificio roscado transversal M 4 |
| Soporte frontal | 26.5 mm de ancho, 33 mm de alto, 8 mm de abertura central; dos orificios de 3.2 mm separados 17 mm |
| Soporte de pie | 26.5x 33 mm, 3 mm de grosor; abertura de 10 mm, cuatro orificios de 3.4 mm en un espaciado de 16x 14 mm |
La longitud de la caja de cambios depende de la relación; permita el espacio para el eje trasero, el codificador o la cubierta según la versión seleccionada. Verifique los orificios de montaje y el compromiso de los tornillos antes del ensamblaje, y mantenga los tornillos alejados de los engranajes internos. La cubierta trasera protege el conjunto Hall del contacto; no establece una clasificación IP o de impermeabilidad.
Qué incluye
- Solo motor: un motor de versión seleccionada y relación seleccionada; cable del codificador correspondiente donde se muestra.
- Motor + Soporte: un motor seleccionado y un soporte de montaje.
- Cada kit de rueda de 65 mm: un motor seleccionado, un soporte, un acoplamiento hexagonal, una rueda seleccionada y el hardware de montaje/llave hexagonal en la imagen.
Los tipos de rueda de carretera azul/roja, básica amarilla y de alta adherencia azul siguen el paquete seleccionado. Los ángulos de la foto identifican alternativas de configuración, no un paquete de múltiples motores. Una rueda Mecanum de 60 mm de diámetro x 32 mm de ancho aparece solo como referencia de accesorio familiar; no está incluida en estos paquetes seleccionables. Un chasis completo o vehículo no está incluido.
Aplicaciones
Robots compactos, desarrollo de vehículos equilibrantes, pequeños motores para hogares inteligentes, cerraduras motorizadas y mecanismos que requieren el par, velocidad, eje e interfaz de retroalimentación seleccionados. Ejemplos de impresoras, robots de limpieza, electrodomésticos y equipos industriales ilustran posibles aplicaciones de motores; máquinas completas, firmware y controladores no se suministran.
Instalación y operación
Iguale el 7.Calificación del motor de 4 V, confirme el cableado y el espacio mecánico, evite la sobrecarga y el estancamiento, y permita que el motor se enfríe durante la puesta en marcha. La velocidad y el par disponible varían con la carga; el ruido del engranaje varía con la velocidad y las condiciones de operación. No trate el par de estancamiento como una carga sostenida permitida.
FAQ
¿Todas las versiones incluyen un encoder?
No. La versión de eje trasero no tiene encoder. La retroalimentación Hall y óptica son versiones seleccionables por separado.
¿Se puede usar la tabla de cableado Hall para la versión óptica?
No. Es específica para versiones Hall de 11PPR. Verifique la interfaz eléctrica real del modelo óptico antes de cablear.
¿Cada paquete incluye una rueda?
Solo los cuatro kits de rueda de 65 mm nombrados incluyen una rueda; elija su banda de rodadura y color a través de la opción del paquete.
Detalles Visuales