CHIHAI CHS-GM1024-10BY Mini Motor Paso a Paso con Engranajes, 5V Eje en D
CHIHAI CHS-GM1024-10BY Mini Motor Paso a Paso con Engranajes, 5V Eje en D
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


El CHIHAI MOTOR CHS-GM 1024-10BY es un motor paso a paso con engranaje miniatura que tiene un diseño de motor y eje de salida en el mismo lado. Elija entre seis relaciones de reducción reales y un paquete solo de motor, placa de controlador o controlador cerrado. La caja de engranajes de metal compacta y el eje D de 3 mm son adecuados para pequeños mecanismos de posicionamiento.
- Motor paso a paso de imán permanente de dos fases y cuatro hilos con engranajes de reducción de metal.
- Ángulo de paso del motor de 18 grados reducido a través de la caja de engranajes seleccionada.
- Eje D corto para acoplamientos y mecanismos compactos.
- Paquetes de controlador opcionales con botón de presión mostrados en el selector de paquetes.
| Modelo | CHIHAI MOTOR CHS-GM 1024-10BY |
| Tipo de motor | Motor paso a paso de imán permanente de cuatro hilos y dos fases; disposición del motor y del eje de salida en el mismo lado |
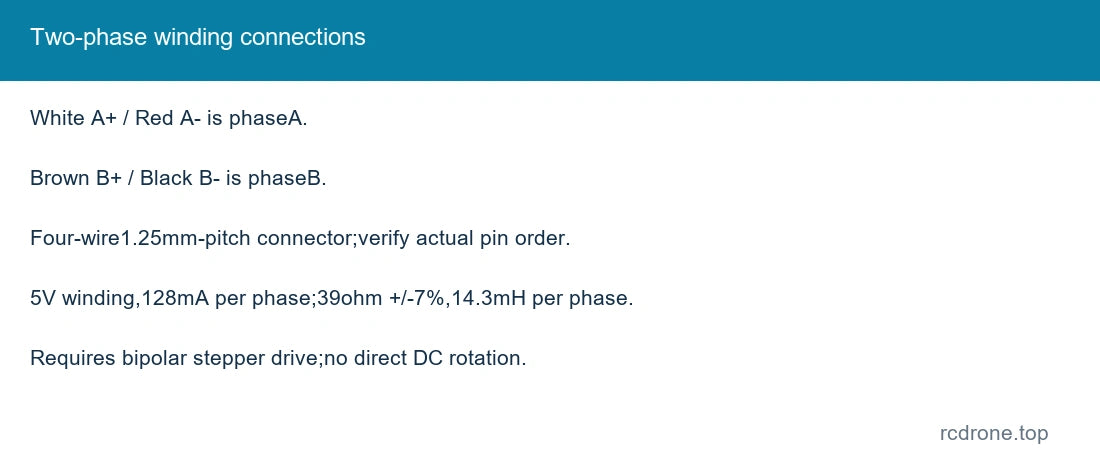
| Referencia de bobinado | DC 5 V, 128 mA por fase; utilizar un controlador de motor paso a paso bipolar adecuado |
| Ángulo de paso del motor | 18 grados antes de la caja de engranajes |
| Resistencia / inductancia de fase | 39 ohm ±7% por fase / 14.3 mH por fase |
| Relaciones de reducción | 50: 1, 100: 1, 150: 1, 200: 1, 350: 1, 500: 1 |
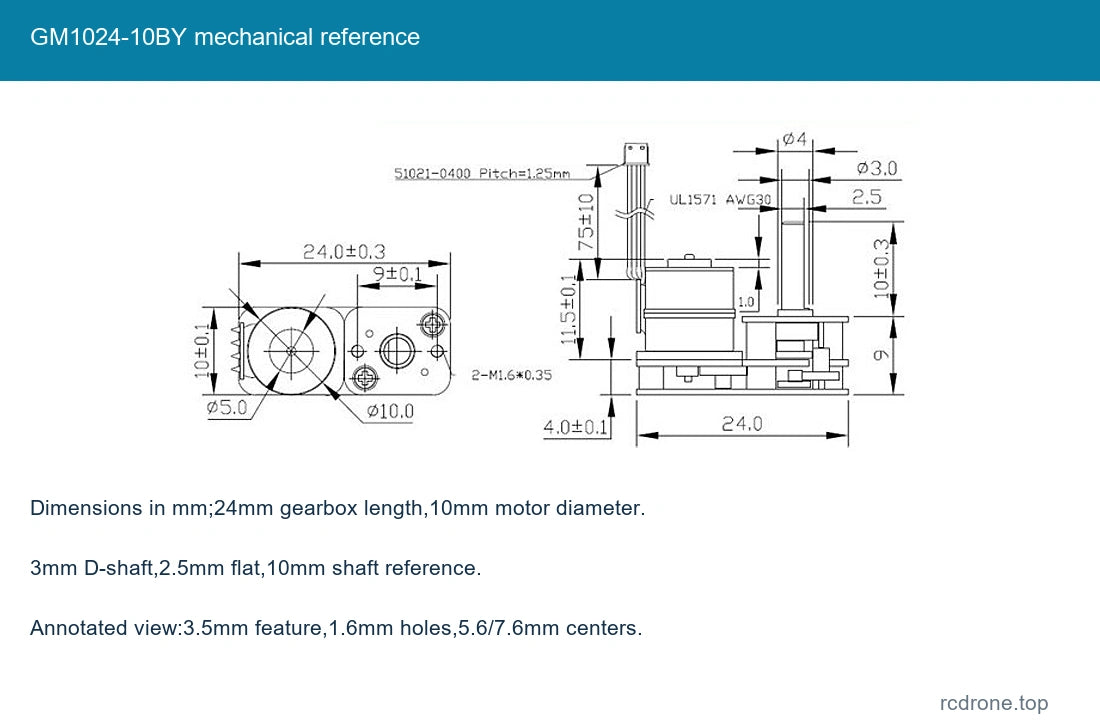
| Eje | Eje D de 3 mm, 2.5 mm referencia plana, 10 mm referencia de eje |
| Dimensiones | Longitud de la caja de cambios aproximadamente 24 mm; diámetro del motor 10 mm; consulte el dibujo para la geometría de montaje |
| Masas | Referencia de motor aproximadamente 10.5 g, excluyendo controlador y embalaje |
| Conector / cable | Cable de cuatro hilos, referencia de conector de cuatro pines de 1.25 mm de paso |
| Colores de bobinado | Blanco A+, Rojo A−, Marrón B+, Negro B−; verifique el orden real de los pines antes de la conexión |
| Par de retención | Referencia dependiente de la relación; 3.0 kgf·cm es el límite máximo permitido de sujeción/carga para relaciones más altas, no el par de funcionamiento continuo |
| Encabezados de frecuencia | Frecuencia de inicio máxima > 1200 pps y frecuencia de respuesta máxima > 900 pps como referencias de prueba etiquetadas; dependiente del controlador/carga |
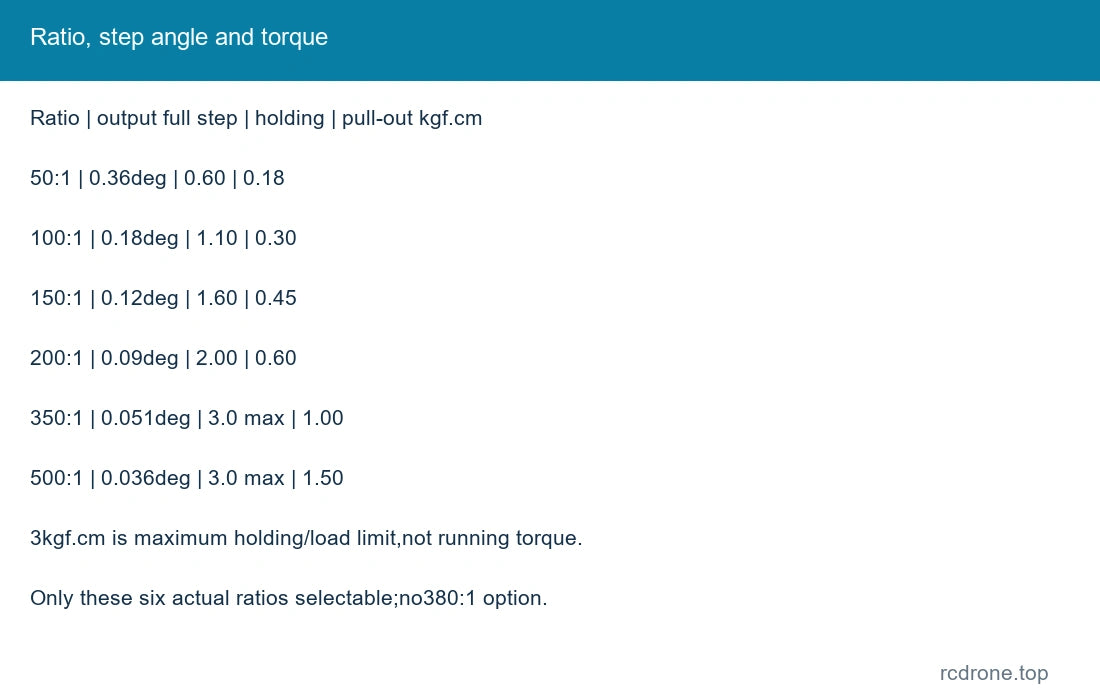
| Relación | grados de paso completo de salida | sujeción kgf·cm | extracción kgf·cm | 50: 1 | 0.36 | 0.60 | 0.18 |
| Relación | grados de paso completo de salida | sujeción kgf·cm | extracción kgf·cm | 100: 1 | 0.18 | 1.10 | 0.30 |
| Relación | grados de paso completo de salida | sujeción kgf·cm | extracción kgf·cm | 150: 1 | 0.12 | 1.60 | 0.45 |
| Relación | grados de paso completo de salida | retención kgf·cm | extracción kgf·cm | 200: 1 | 0.09 | 2.00 | 0.60 |
| Relación | grados de paso completo de salida | retención kgf·cm | extracción kgf·cm | 350: 1 | 0.051 | 3.0 máx | 1.00 |
| Relación | grados de paso completo de salida | retención kgf·cm | extracción kgf·cm | 500: 1 | 0.036 | 3.0 máx | 1.50 |
El par de retención y el par de extracción son diferentes referencias operativas. La cifra de 3.0 kgf·cm es un límite superior de retención/carga, no una garantía de par de rotación continua. La velocidad y el par dependen del voltaje de alimentación, la corriente, la frecuencia, la carga y la aceleración. Solo se suministran las seis relaciones seleccionables.
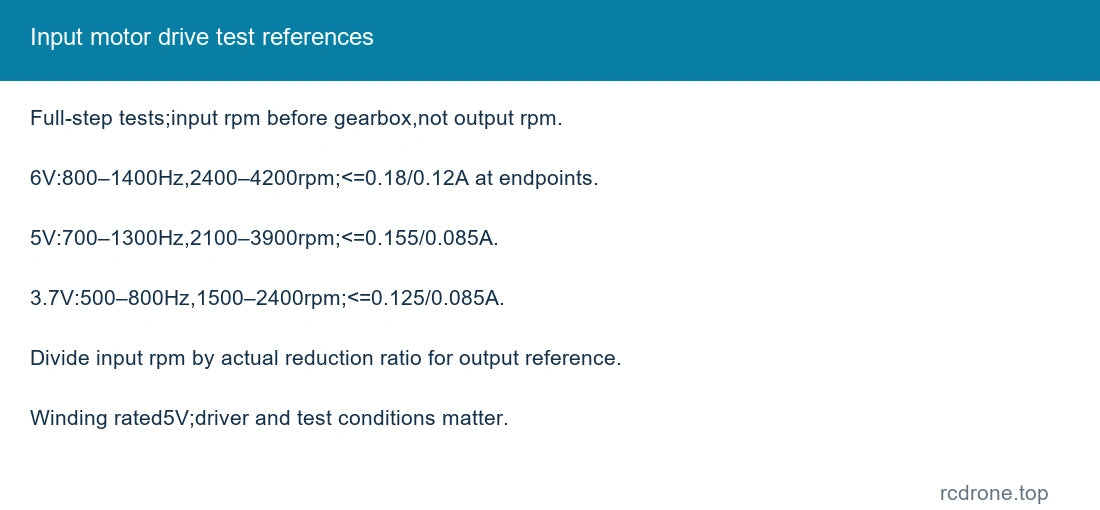
Las siguientes son referencias de prueba de motor de paso completo de entrada antes de la reducción, no velocidades de salida de la caja de engranajes.Divida las rpm del motor por la relación seleccionada para obtener aproximadamente las rpm de salida sin carga; la velocidad utilizable real requiere pruebas con el controlador y la carga elegidos.
| Prueba de 6.0 V | 800–1400 Hz; 2400–4200 rpm de entrada; corriente ≤0.18 A a 800Hz/≤0.12 A a 1400Hz; 0Hz hold≤0.30A |
| Prueba de 5.0 V | 700–1300 Hz; 2100–3900 rpm de entrada; corriente ≤0.155 A a 700Hz/≤0.085 A a 1300Hz; 0Hz hold≤0.25A |
| Prueba de 3.7 V | 500–800 Hz; 1500–2400 rpm de entrada; corriente ≤0.125 A a 500Hz/≤0.085 A a 800Hz; 0Hz hold≤0.19A |
Estos voltajes de prueba no reemplazan la clasificación de bobinado de 5 V. La especificación de corriente de fase es 128mA/fase; las lecturas de corriente de suministro de prueba son una medición separada.
Pares de bobinado: Blanco A+ con Rojo A−; Marrón B+ con Negro B−.Utilice un controlador de paso bipolar y confirme la numeración real de los pines del conector. Un motor paso a paso necesita excitación secuenciada; no lo conecte directamente a una fuente de DC para la rotación.
La referencia de suministro de la placa opcional es de 6–18V con el puente amarillo instalado, o de 4–6V sin él; la recomendación predeterminada es de 6–12V. Confirme la placa y el puente suministrados antes de encender. La tensión de suministro del controlador no es la tensión del devanado del motor. El paquete incluido añade la carcasa mostrada en la imagen; no se incluye fuente de alimentación.
Aproximadamente 24 mm de longitud de la caja de engranajes, 10 mm de diámetro del motor, 3 mm de eje en D y 10 mm de referencia del eje. La vista de montaje anotada muestra un diámetro de característica de 3.5 mm, agujeros de montaje de 1.6 mm y referencias centrales de 5.6/7.6 mm. Consulte el dibujo dimensionado para el ajuste. Soporte cargas externas; evite cargas laterales en el eje, sobrecarga de engranajes, resonancia y paradas prolongadas de alta corriente.
Solo motor: un motor de relación seleccionada con cableado adjunto. Motor + placa de controlador: un motor y la placa mostrada. Motor + controlador cerrado: un motor y un controlador con la caja mostrada. Fuente de alimentación, acoplamiento y soporte de montaje excluidos.
Mecanismos de cámara pequeños, prototipos de panorámica/inclinación, instrumentos en miniatura, actuadores robóticos y experimentos de posicionamiento compactos.
No.This La versión CHS utiliza el eje D corto de 3 mm y la disposición del mismo lado.
Requiere un controlador de paso bipolar para secuenciar los dos devanados; use el controlador seleccionado dentro de sus límites de entrada reales.
Detalles Visuales