Motor paso a paso con engranajes CHIHAI CHS-GM37BY, 2 fases, 4 cables, 12V
Motor paso a paso con engranajes CHIHAI CHS-GM37BY, 2 fases, 4 cables, 12V
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
El CHIHAI MOTOR CHS-GM 37BY es un motor paso a paso con engranaje de 37 mm que opera en bipolar de dos fases y cuatro hilos, y tiene un eje de salida en forma de D de 6 mm. Seleccione una de diez relaciones de reducción y un paquete solo de motor o con soporte de montaje para mecanismos de posicionamiento compactos.
Características
- Engranajes de metal y bobinado de motor de cobre.
- Control de paso discreto y rotación reversible a través de un controlador de motor paso a paso bipolar compatible.
- Eje en forma de D y seis orificios de montaje frontal.
- Conector de cuatro pines coincidente, con soporte de montaje opcional.
Especificaciones
| Marca / modelo | CHIHAI MOTOR / CHS-GM 37BY-30Ω; familia de motores paso a paso GM 37BY con engranajes |
| Motor | Motor paso a paso bipolar de imán permanente de dos fases y cuatro hilos, engranajes de reducción de metal, bobinado de cobre |
| Referencia de motor nominal | 12 V CC; 0.4 A por fase; 30Ω ±15% por fase |
| Ángulo de paso de entrada / excitación | 7.5 grados por paso; excitación de dos fases, accionamiento bipolar |
| Par de salida / par de retención de entrada | Al menos 300gf.cm de salida; al menos 600gf.cm manteniendo en 0PPS |
| Referencia de frecuencia | Respuesta máxima 750PPS/Hz; inicio máximo 700PPS/Hz |
| Aislamiento | Bobinas Clase E; 100MΩ a 500VDC; 100VAC durante un segundo referencia dieléctrica |
| Temperatura de operación | -10 a +55 grados C |
| Eje / frente | Eje D de 6 mm +0/-0.03 mm; plano de 5.4 mm +0/-0.1 mm; proyección de 21±0.5 mm, plano de 12 mm, boss frontal de 12 mm y hombro de 6 mm |
| Montaje | Seis agujeros roscados M 3.0 x 3 en un círculo de 31 mm; referencia de 7 mm; dibujo 6-120 grados notación retenida en vista frontal original |
| Dibujo del cuerpo | 37 mm caja de engranajes; L±0.3 mm, 22.2 mm MAX cuerpo del motor, 35 mm sobre envolvente trasera, 10 mm característica trasera y 1.5 mm sección |
| Cable / conector | SM-4PIN; UL 1007 AWG 26; 150±10 mm de longitud; 12.9 mm de ancho del conector trasero y 6 mm de referencia |
| Masas | Referencia de motor aproximadamente 165–200 g, dependiendo de la relación |
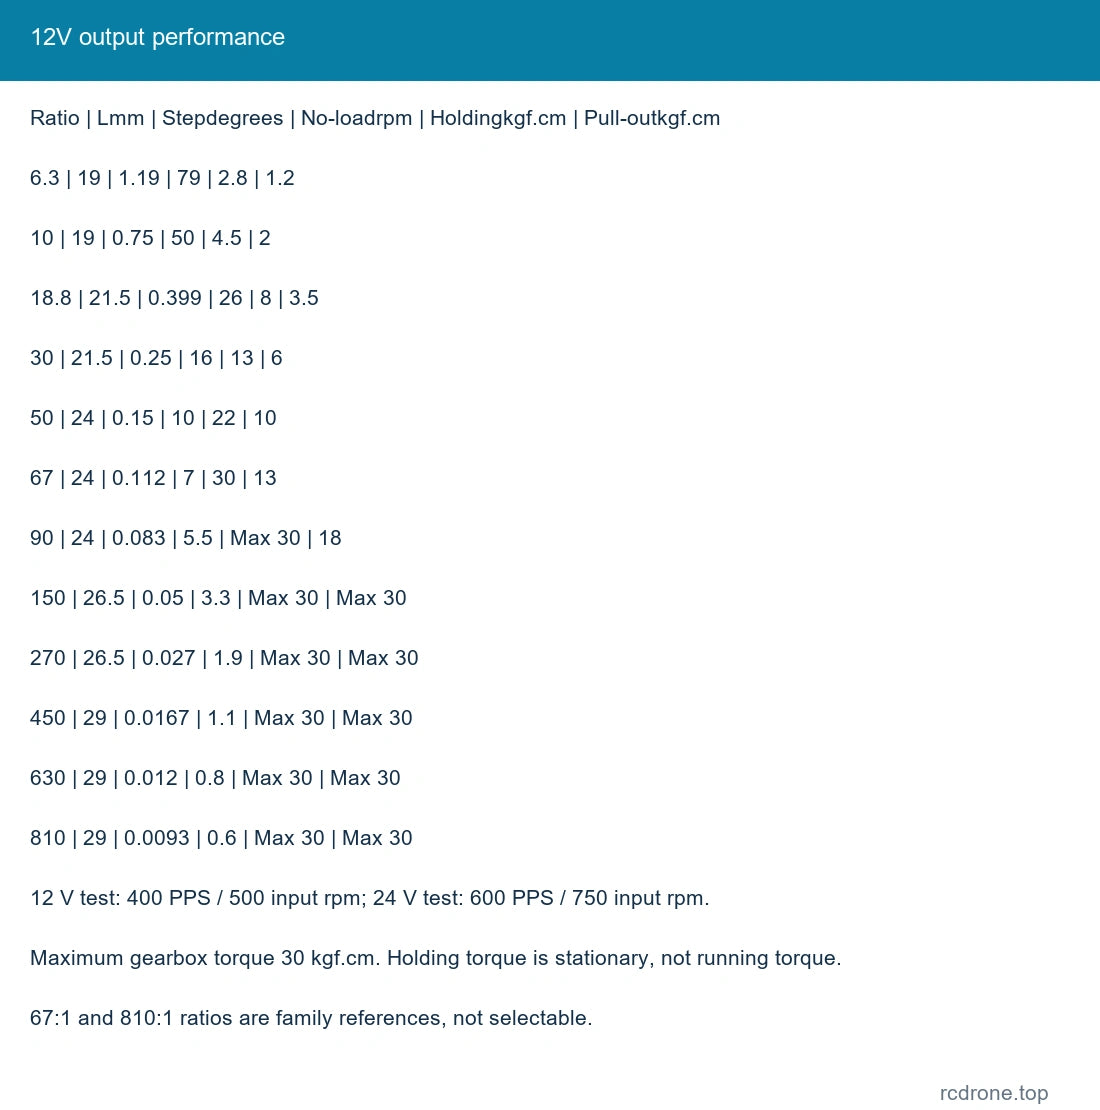
Rendimiento de salida a 12 V
Condición de prueba: 12 V CC, 400PPS/Hz, motor de entrada 500 rpm. El par de retención es un valor estacionario y difiere del par de extracción durante el paso.
| Relación : 1 | Caja de engranajes Lmm | Grados de paso de salida | rpm sin carga | Retención kgf.cm | Extracción kgf.cm |
|---|---|---|---|---|---|
| 6.3 | 19 | 1.19 | 79 | 2.8 | 1.2 |
| 10 | 19 | 0.75 | 50 | 4.5 | 2 |
| 18.8 | 21.5 | 0.399 | 26 | 8 | 3.5 |
| 30 | 21.5 | 0.25 | 16 | 13 | 6 |
| 50 | 24 | 0.15 | 10 | 22 | 10 |
| 67 | 24 | 0.112 | 7 | 30 | 13 |
| 90 | 24 | 0.083 | 5.5 | Máx 30 | 18 |
| 150 | 26.5 | 0.05 | 3.3 | Máx 30 | Máx 30 |
| 270 | 26.5 | 0.027 | 1.9 | Máx 30 | Máx 30 |
| 450 | 29 | 0.0167 | 1.1 | Máx 30 | Máx 30 |
| 630 | 29 | 0.012 | 0.8 | Máx 30 | Máx 30 |
| 810 | 29 | 0.0093 | 0.6 | Máx 30 | Máx 30 |
Rendimiento de salida a 24 V
Condición de prueba: 24 V CC, 600PPS/Hz, motor de entrada 750 rpm. Utilice un controlador adecuado y límites de corriente; 24 V es una condición de prueba/operación en lugar de un devanado de motor seleccionable secundario.
| Relación: 1 | Reductor Lmm | Grados de paso de salida | rpm sin carga | Sostenido kgf.cm | Extracción kgf.cm |
|---|---|---|---|---|---|
| 6.3 | 19 | 1.19 | 119 | 3.5 | 2 |
| 10 | 19 | 0.75 | 75 | 5.5 | 3.2 |
| 18.8 | 21.5 | 0.399 | 40 | 10 | 5.8 |
| 30 | 21.5 | 0.25 | 25 | 16.5 | 9 |
| 50 | 24 | 0.15 | 15 | 25 | 15 |
| 67 | 24 | 0.112 | 11 | Máx 30 | 20 |
| 90 | 24 | 0.083 | 8.3 | Máx 30 | 28 |
| 150 | 26.5 | 0.05 | 5 | Máx 30 | Máx 30 |
| 270 | 26.5 | 0.027 | 2.7 | Máx 30 | Máx 30 |
| 450 | 29 | 0.0167 | 1.7 | Máx 30 | Máx 30 |
| 630 | 29 | 0.012 | 1.2 | Máx 30 | Máx 30 |
| 810 | 29 | 0.0093 | 0.9 | Máx 30 | Máx 30 |
Par máximo permitido del engranaje 30kgf.cm. Las relaciones 67: 1 y 810: 1 son referencias familiares y no son seleccionables. No utilice una figura de sujeción estacionaria como par de funcionamiento continuo.
Referencia de conducción y resonancia
El motor está clasificado a 12 V. Las referencias de conducción de 3.7–24 V a continuación se midieron utilizando excitación de paso completo y un probador de motor paso a paso sin limitación de corriente.Describen pruebas de ventana de operación, no se recomiendan configuraciones de corriente de fase continua. Utilice un controlador bipolar adecuado, limitación de corriente y verificaciones térmicas; no aplique DC directamente a través de un devanado. La frecuencia de operación debe evitar la resonancia y la vibración excesiva.
| Fuente de prueba | Frecuencia superior Hz / corriente de prueba | rpm de entrada en superior | Frecuencia inferior Hz / corriente de prueba | rpm de entrada en inferior | Corriente bloqueada a 0Hz |
|---|---|---|---|---|---|
| 24 V | 670 / ≤0.12 A | 837.5 | 550 / ≤0.16 A | 687.5 | 1.5 A |
| 12 V | 460 / ≤0.07 A | 575 | 330 / ≤0.10 A | 412.5 | 0.78 A |
| 6 V | 280 / ≤0.06 A | 350 | 200 / ≤0.16 A | 250 | 0.4 A |
| 3.7 V | 150 / ≤0.06 A | 187.5 | 60 / ≤0.15 A | 75 | 0.25 A |
Conexión de Cuatro Hilos
| Pin | Cable | Fase |
|---|---|---|
| 1 | Amarillo | A |
| 2 | Negro | B |
| 3 | Rojo | B-bar |
| 4 | Verde | A-bar |
Amarillo/verde forman el devanado A; negro/rojo forman el devanado B. Mantenga cada par de bobinas en una fase del controlador. Invierta el orden de excitación para invertir la rotación. La referencia de rotación se ve desde el lado de la brida. La secuencia de cuatro estados y dos fases activas es amarillo+negro, amarillo+rojo, verde+rojo, verde+negro; invierta el orden para la dirección opuesta.Desconecte la energía antes de cambiar las conexiones.
Ajuste mecánico
| Grupo de relación | Etapas de engranaje | Caja de engranajes Lmm | Longitud del cuerpo excluyendo el eje de salida mm | Referencia de holgura grados |
|---|---|---|---|---|
| 6.3 /10 | 2 | 19 | 41.2 | 0.7 |
| 18.8 /30 | 3 | 21.5 | 43.7 | 0.8 |
| 50 /67 /90 | 4 | 24 | 46.2 | 1.0 |
| 150 /270 | 5 | 26.5 | 48.7 | 1.0 |
| 450 /630 /810 | 6 | 29 | 51.2 | 1.0 |
Verifique la proyección del eje, plano, agujeros de montaje, profundidad del tornillo y espacio para el cable antes de la instalación. Mantenga los tornillos alejados de los engranajes internos y permita el retroceso de la caja de engranajes en la posición. El soporte tiene un ancho de 40 mm, una altura de 47 mm, una longitud de pie de 43 mm, un grosor de 3 mm, una abertura ranurada de 13 mm con un extremo R 6.5, un círculo de agujero frontal de 31 mm con seis agujeros de 3.2 mm, características frontales de 14 mm y 18.5 mm, cuatro agujeros de base de 3.6 mm espaciados 30x 24 mm y un desplazamiento de borde de 8 mm.
Aplicaciones
Mecanismos de robots pequeños, experimentos de posicionamiento, desarrollo de vehículos que siguen líneas o equilibran, movimiento de grúas para cámaras y fijaciones motorizadas compactas donde la tasa de paso elegida, el par, el retroceso y el ajuste del eje se adaptan a la aplicación. Un vehículo completo, robot o plataforma de movimiento no está incluido.
Qué incluye
- Motor solamente: un motor paso a paso con engranaje de relación seleccionada con cable de cuatro hilos.
- Motor + Soporte: un motor/línea seleccionada y un soporte de montaje.
Un controlador programable, placa de driver y fuente de alimentación no están incluidos en ninguno de los paquetes seleccionables. Las imágenes del controlador muestran solo ejemplos de integración opcional.
FAQ
¿Este motor funciona con una conexión directa de 12 V?
No. Utilice un driver bipolar compatible para energizar los dos pares de bobinas en secuencia.
¿Se incluye un driver programable?
No. Los paquetes seleccionables contienen el motor, o motor y soporte.
¿Se puede usar el par de retención como par de funcionamiento?
No. Utilice el par de extracción en la condición de paso prevista y manténgase dentro del límite de 30kgf.cm del engranaje.
Detalles Visuales