


Motor paso a paso con engranajes CHIHAI MOTOR CHW-GW12T-15BY
Motor paso a paso con engranajes CHIHAI MOTOR CHW-GW12T-15BY
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
El CHIHAI MOTOR GW12T-15BY es un motor paso a paso compacto con una etapa de reducción de tornillo metálico, eje D de 3 mm y un conjunto de cables de cuatro hilos integral. Elija una de seis relaciones nominales y un paquete de solo motor, controlador de botón, controlador cerrado o acoplador de brida. La selección 603:1 es la versión de placa de acero. Este compacto motor eléctrico requiere excitación bipolar de paso secuencial.
Características
- 18° de paso del motor de entrada con incrementos de salida dependientes de la relación.
- Tren de engranajes metálico y diseño compacto de reducción de tornillo.
- Eje de 3 mm con 2.5 mm plano D y referencia de proyección de 8 mm.
- Dimensiones estándar y de placa de acero 603 separadas.
- Controlador opcional operado por botón, controlador cerrado o acoplador de brida.
Especificaciones
| Especificación | Valor / alcance |
|---|---|
| Familia | MOTOR CHIHAI GW12T-15BY con engranaje de dos fases |
| Construcción | Engranajes de reducción metálicos con etapa de tornillo y ensamblaje de plomo integral |
| Relaciones nominales seleccionadas | 42:1,118:1,236:1,302:1,603:1 versión de placa de acero,1030:1 |
| Paso del motor de entrada | 18° por paso |
| Eje de salida | Eje D de 3 mm; plano de 2.5 mm, tolerancia estándar +0/−0.1 mm; proyección de 8.0±0.3 mm; referencia de longitud plana de 7.5 mm |
| Tolerancia del diámetro del eje | 3 mm(+0/−0.03) referencia de dibujo |
| Dibujo de ensamblaje estándar | 28.7 mm de longitud del cuerpo;12 mm de ancho del marco;18 mm de altura del marco;10 mm de referencia de profundidad del marco;15 mm de diámetro del motor |
| Interfaces frontales estándar | Dos agujeros frontales de 1.4 mm;8.50 mm de separación;4 mm de referencia vertical;4 mm de registro del eje;0.7 mm de hombro |
| Referencias estándar traseras/motor | Desplazamientos de 1.8/4.0 mm;10.7 mm de altura del motor;5 mm de registro trasero;1 mm de proyección trasera |
| Dibujo de placa de acero 603 | Tolerancia de plano de eje de 2.5 mm +0/−0.05 mm;29.8±0.3 mm de longitud de ensamblaje;12 mm de ancho(+0/−0.1);18 mm de altura(+0/−0.1);10±0.1 mm de referencia de profundidad del marco |
| Montaje de placa de acero 603 | Tres referencias de agujero de 1.4 mm;Referencias de patrón de agujero de 8.5/11/2.5(+0/−0.05) mm;0.6 mm hombro |
| Peso estándar del motor | Aproximadamente 18 g con ensamblaje de cable integral; sin peso de placa de acero 603 evidenciado por separado |
| Conector/cable | 165±10 mm; referencia de dibujo UL1571 AWG30; conector de cuatro posiciones de 1.25 mm, referencia de alojamiento 51021-0400 |
| Entrada eléctrica-prueba del motor | 5V DC con referencia de controlador 6219; 160 mA por fase |
| Resistencia/inductancia de fase | 30 Ω±7% por fase; 9.5 mH por fase |
| Excitación | Dos fases, dos-fases-encendido, accionamiento bipolar |
| Referencias de par de entrada del motor | Desprendimiento>4 gf·cm a 500pps;manteniendo>16 gf·cm a 0pps;estos son antes de la reducción de la caja de engranajes |
| Referencias de pulso | Respuesta>1200pps;autoarranque>900pps |
| Aislamiento/pruebas de bobina | Bobinas de Clase E;100VAC para prueba dieléctrica de 1 segundo;50 MΩ a 500VDC de resistencia de aislamiento |
| Temperatura de operación | 0–55°C de referencia |
| Alcance de prueba de rendimiento de la caja de engranajes | Referencia 5V6219,150 mA/fase listados por separado;guía de accionamiento de 5–12V |
| Alcance de marcado de cables | Referencia de marcado de cable a 105° no establece la temperatura de operación completa del motor |
Selección de relación y referencias de salida
La siguiente tabla es la referencia de salida de la caja de engranajes bajo las condiciones de prueba ilustradas 5V/6219.El valor de referencia de corriente de fase de 150mA en esta tabla y el valor de referencia eléctrica del motor de entrada de 160mA son valores de prueba declarados por separado. El par de retención se refiere a 0pps, el par de salida a 500pps, y la velocidad a 1000pps.
| Relación nominal seleccionada | Relación precisa | Paso de salida (°) | Velocidad a 1000pps (rpm) | Par de retención (kgf·cm) | Par de salida (kgf·cm) | Dirección de salida | Referencia de marco |
|---|---|---|---|---|---|---|---|
| 42:1 | 42.00:1 | 0.429 | 71 | 0.25 | 0.12 | Igual que la entrada | Referencia estándar |
| 118:1 | 118.07:1 | 0.1528 | 25 | 0.5 | 0.3 | Igual que la entrada | Referencia estándar |
| 236:1 | 236.13:1 | 0.0762 | 12.7 | 1.0 | 0.7 | Igual que la entrada | Referencia estándar |
| 302:1 | 301.73:1 | 0.0597 | 10 | 1.4 | 0.9 | Igual que la entrada | Referencia estándar |
| 603:1 | 603.45:1 | 0.0298 | 5 | Máximo3.0 | 1.8 | Igual que la entrada | Versión de placa de acero |
| 1030:1 | 1030.40:1 | 0.0177 | 2.9 | Máximo3.0 | 3.0 | Entrada opuesta | Referencia estándar |
Los valores de retención de 3.0 kgf·cm para 603:1 y 1030:1 son límites máximos permisibles, no garantías de par mínimo. Los valores de par del motor de entrada en gf·cm no deben confundirse con los valores de salida de la caja de cambios en kgf·cm. Las cifras de salida por paso son valores de referencia nominales y no establecen la precisión de posicionamiento.
Referencias adicionales de la familia de relaciones
Solo se ofrecen aquí las seis relaciones en la tabla seleccionada. El siguiente gráfico de familia más amplio se conserva para referencia mecánica y no añade otras configuraciones seleccionables.
| Relación nominal de la familia | Relación precisa | Salida en relación al motor de entrada |
|---|---|---|
| 21:1 | 21.00:1 | Igual que la entrada |
| 42:1 | 42.00:1 | Igual que la entrada |
| 79:1 | 78.71:1 | Igual que la entrada |
| 118:1 | 118.07:1 | Igual que la entrada |
| 236:1 | 236.13:1 | Igual que la entrada |
| 302:1 | 301.73:1 | Igual que la entrada |
| 390:1 | 389.62:1 | Igual que la entrada |
| 520:1 | 519.49:1 | Igual que la entrada |
| 603:1 | 603.45:1 | Igual que la entrada |
| 700:1 | 700.98:1 | Igual que la entrada |
| 780:1 | 779.24:1 | Igual que la entrada |
| 1030:1 | 1030.40:1 | Entrada opuesta |
Versión de ajuste y cableado
Las fotografías del paquete estándar son referencias compartidas. La opción 603:1 es específicamente la versión de placa de acero y utiliza el dibujo separado de 29.8 mm; los dibujos estándar muestranw28. 7 mm. Mantenga el marco correspondiente, los agujeros de montaje y las referencias de hombro separados al verificar el ajuste.
El orden de los pines del conector es 1 marrón A−, 2 negro A+, 3 blanco B− y 4 rojo B+. Marrón/negro forma la fase A; blanco/rojo forma la fase B. La secuencia de excitación a continuación se ve desde el lado del brida, como en el diagrama de cableado. Para la versión 1030:1, la salida de la caja de cambios rota en sentido opuesto al motor de entrada; las otras relaciones listadas rotan en la misma dirección relativa.
| Pin | Color del cable | Fase |
|---|---|---|
| 1 | Marrón | A− |
| 2 | Negro | A+ |
| 3 | Blanco | B− |
| 4 | Rojo | B+ |
| Bobina | Paso1 | Paso2 | Paso3 | Paso4 |
|---|---|---|---|---|
| Marrón A− | — | ENCENDIDO | ENCENDIDO | — |
| Negro A+ | ENCENDIDO | — | — | ENCENDIDO |
| Blanco B− | — | — | ENCENDIDO | ENCENDIDO |
| Rojo B+ | ENCENDIDO | ENCENDIDO | — | — |
Controlador y Referencias Térmicas
Lo siguiente es una guía de voltaje/corriente separada para el devanado de 30Ω.No es una afirmación que cada placa y configuración actual sean intercambiables. El motor requiere excitación secuenciada de un controlador compatible.
| Tensión de prueba | Tasa de conducción recomendada (pps) | Corriente de conducción sugerida (A) |
|---|---|---|
| 12.0V | 1000 | ≤0.25 |
| 7.40V | 1000 | ≤0.15 |
| 6.00V | 1000 | ≤0.10 |
| 5.00V | 1000 | ≤0.08 |
| 3.70V | 700 | ≤0.07 |
Tensión aplicada = EMF de retroceso + corriente de bobinado × resistencia.Durante la operación prolongada, monitoree la temperatura y use pausas de enfriamiento o enfriamiento auxiliar cuando sea necesario. Evite la operación estancada o sobrecargada.
Los paquetes de botón-controlador y controlador cerrado seleccionados contienen las versiones de placa que se muestran en la imagen. Verifique su interfaz real, suministro y configuraciones de corriente. Una ilustración de un controlador de prueba anterior muestra el jumper interno 6–18V y el jumper externo 4–6V, con 6–12V recomendado; esas instrucciones de jumper se aplican solo a la placa ilustrada anteriormente. No deben transferirse a las placas de botón/cerradas seleccionadas.
Aplicaciones
Robots pequeños compatibles, muebles ajustables, mecanismos de enfoque de seguimiento en miniatura, unidades de panorámica-inclinación y mecanismos de fotografía automática donde se ajuste la relación, carga, controlador y montaje seleccionados. La transmisión por tornillo puede resistir el retroceso, pero el comportamiento de sujeción depende de la relación y carga reales.
¿Qué incluye
| Paquete seleccionado | Contenido |
|---|---|
| Solo motor | 1 motor con conjunto de cable/conector integral |
| Motor + Controlador de Botón | 1 motor y 1 controlador de botón operado por imagen |
| Motor + Controlador de Botón Enclosed | 1 motor y 1 controlador de botón operado por imagen en caja |
| Motor + Acoplador de Brida | 1 motor y 1 conjunto de acoplador de brida |
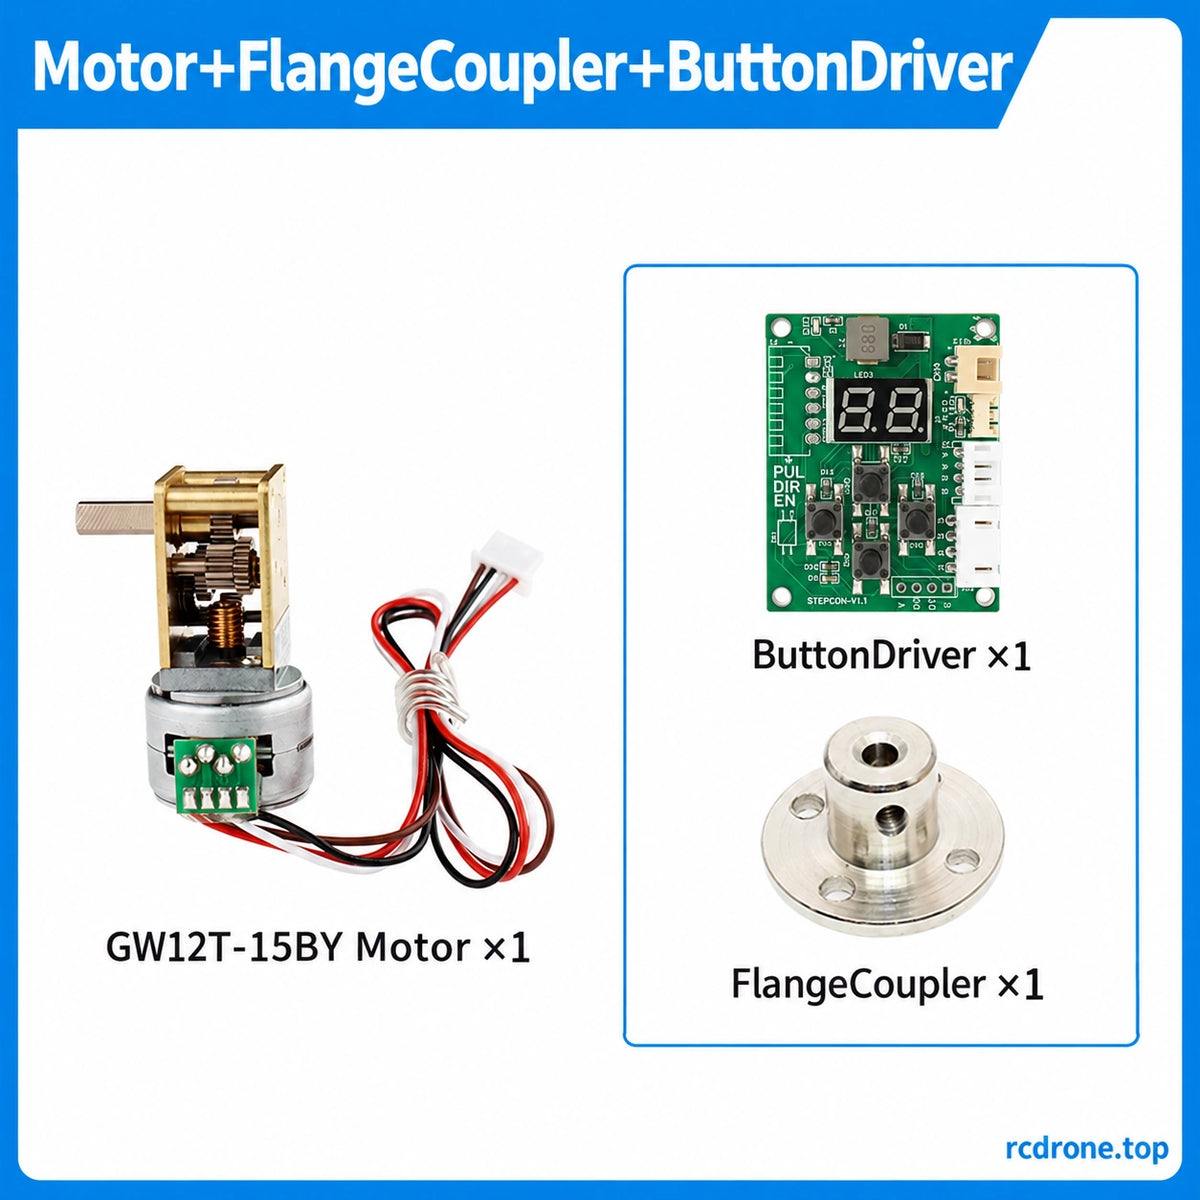
| Motor + Acoplador de Brida + Controlador de Botón | 1 motor, 1 acoplador de brida y 1 controlador de botón operado |
El marco real sigue la relación seleccionada: 603:1 es la versión de placa de acero.Una fuente de alimentación, un controlador host y equipos de aplicación no están incluidos. Las selecciones solo de motor no incluyen un controlador ni un acoplador.
FAQ
¿Qué opción utiliza el marco de placa de acero?
La selección 603:1. Su dibujo separado muestra una referencia de longitud de ensamblaje de 29.8 mm, mientras que los dibujos estándar muestranw28. 7 mm.
¿El output 1030:1 gira en la misma dirección que el motor de entrada?
No. Gira en dirección opuesta al motor de entrada. Las otras referencias de relación listadas muestran la misma dirección relativa.
¿Es 3.0 kgf·cm una garantía de par de retención mínimo?
No. Para 603:1 y 1030:1, es un límite máximo de retención permisible.
¿Se pueden conectar los cuatro cables directamente a la alimentación de CC?
Utilice un controlador de paso bipolar de dos fases compatible y los pares de fases indicados. La excitación secuenciada controla la rotación.
¿Se aplican los rangos de puentes de prueba más antiguos a las placas incluidas?
No.Coincidir con las calificaciones e interfaz del botón seleccionado actual o de la placa cerrada.
Detalles Visuales


