Motorreductor DC CHIHAI GF5560-180ABHL con codificador Hall de 11 PPR
Motorreductor DC CHIHAI GF5560-180ABHL con codificador Hall de 11 PPR
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
El MOTOR CHIHAI CHF-GF 5560-180ABHL es un motor de engranaje de CC compacto con reducción de tornillo y un codificador Hall de dos canales integrado. Elija la combinación de voltaje/embobinado y la reducción/salida real para su mecanismo. Cada configuración seleccionable incluye el motor equipado con codificador y el cableado correspondiente que se muestra.
Características
- Reducción de tornillo y engranaje con engranajes mecanizados y un motor con bobinado de cobre.
- Eje de salida en forma de D de 8 mm con diseño de cara plana o cara axial R según lo seleccionado.
- Retroalimentación Hall de eje de motor de 11 PPR para medición de velocidad y rotación relativa.
- Conexiones separadas de alimentación del motor y suministro de Hall a través de una interfaz de seis pines PH 2.0.
Especificaciones
| Marca / modelo | CHIHAI MOTOR / CHF-GF 5560-180ABHL |
| Construcción | Motor de corriente continua con escobillas y reducción de tornillo y engranaje con codificador Hall magnético AB |
| Bobinado / suministro seleccionable | 6 V de alto par, 12 V de alto par, 24 V 24150# o 12 V 24150# según se seleccione |
| Reducciones seleccionables | 26.9: 1, 53.8: 1, 161: 1, 322: 1 cara plana; 700: 1 y 1400: 1 cara R axial; el stock depende del bobinado |
| Eje de salida | 8 mm de diámetro +0/−0.03; 7 mm a través de D-plano +0/−0.10; 21 ±0.5 mm de proyección |
| Longitud del plano del eje | 15 mm +0/−0.2; 1.0 mm de hombro y 12.0 mm característica de dibujo |
| Contorno de cara plana | Referencia de dibujo de 55 ×60 mm; profundidad de caja de cambios de 19 mm |
| Montaje de cara plana | Cuatro agujeros pasantes de 3.5 mm; referencias de borde de 8.5/3.5/12.5 mm; centro del eje 22.2/16.6 mm referencia |
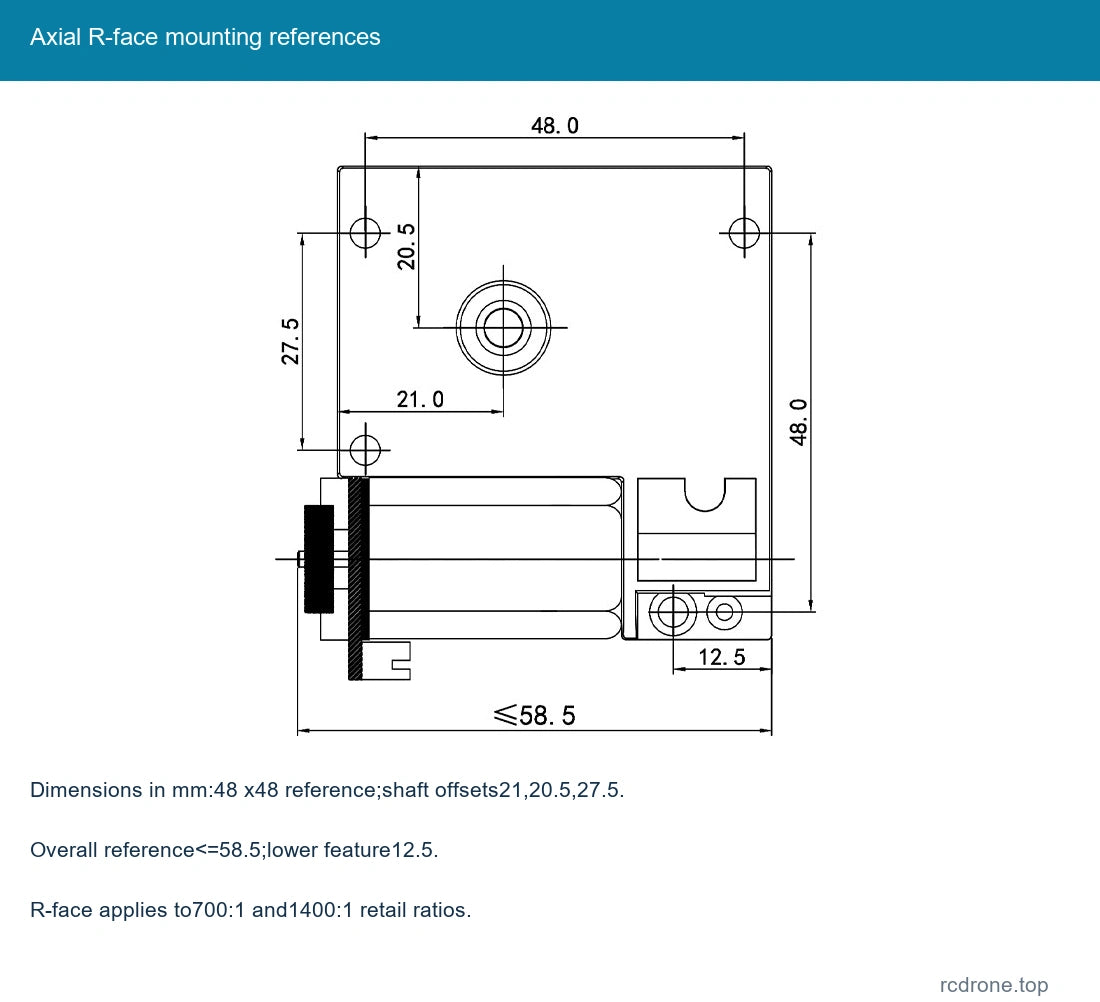
| Dibujo de montaje de cara R | Referencias de 48 ×48 mm; centro del eje 21/20.5/27.5 mm; característica inferior de 12.5 mm; referencia total≤58.5 mm |
| Detalles traseros del encoder | Referencia de diámetro de 20.4 mm, almohadilla aislante de EVA, conector de seis pines PH 2.0 |
| Referencia de masa neta | Aproximadamente 210 g; varía con la relación y el devanado; la masa de envío es separada |
| Módulo de engranaje / etapas de reducción | 0.5–0.8 referencia de módulo, referencia de familia de caja de cambios de cuatro etapas |
| Techo de carga nominal permitido | 25 kgf·cm límite mecánico máximo; no el par nominal de cada variante |
| Techo de par instantáneo | 40 kgf·cm límite mecánico máximo; no par de funcionamiento continuo |
| Encoder Hall | 11 PPR en el eje del motor, retroalimentación en cuadratura AB; 3.3 V o 5.0 V suministro separado |
| Referencia de pulso de salida | 11 × relación de reducción real antes del multiplicador de conteo de bordes del controlador |
Referencia de bobinado y rendimiento
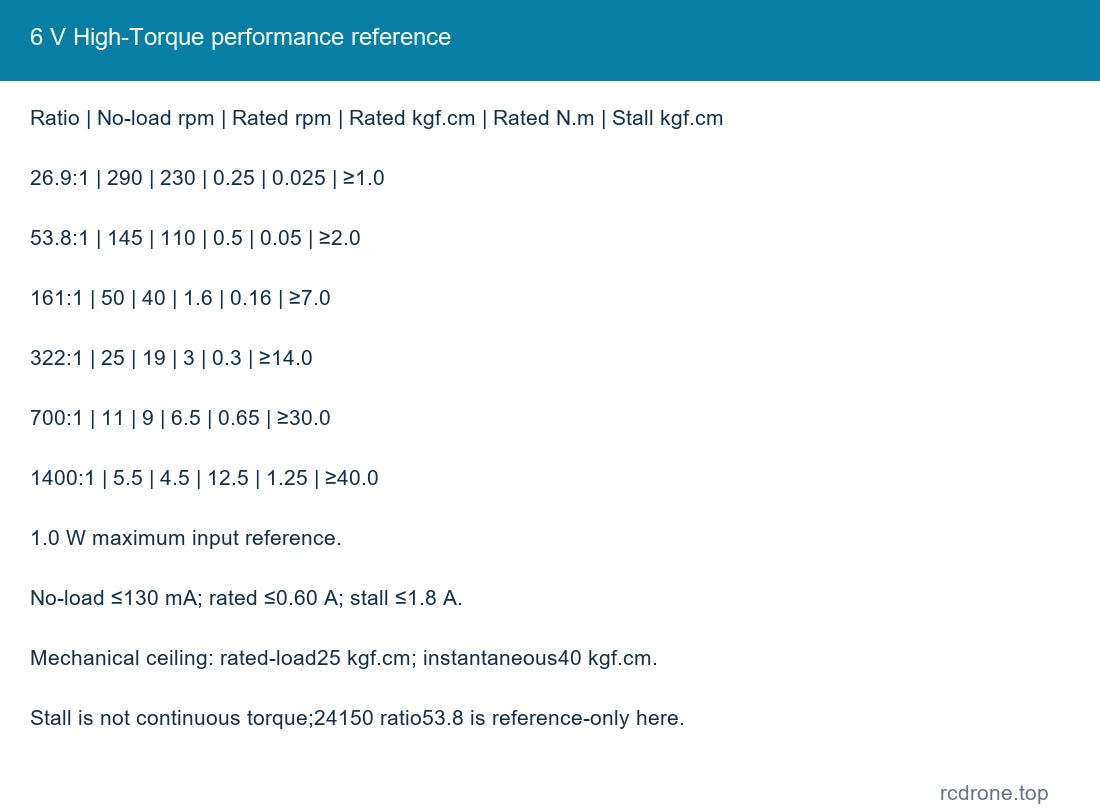
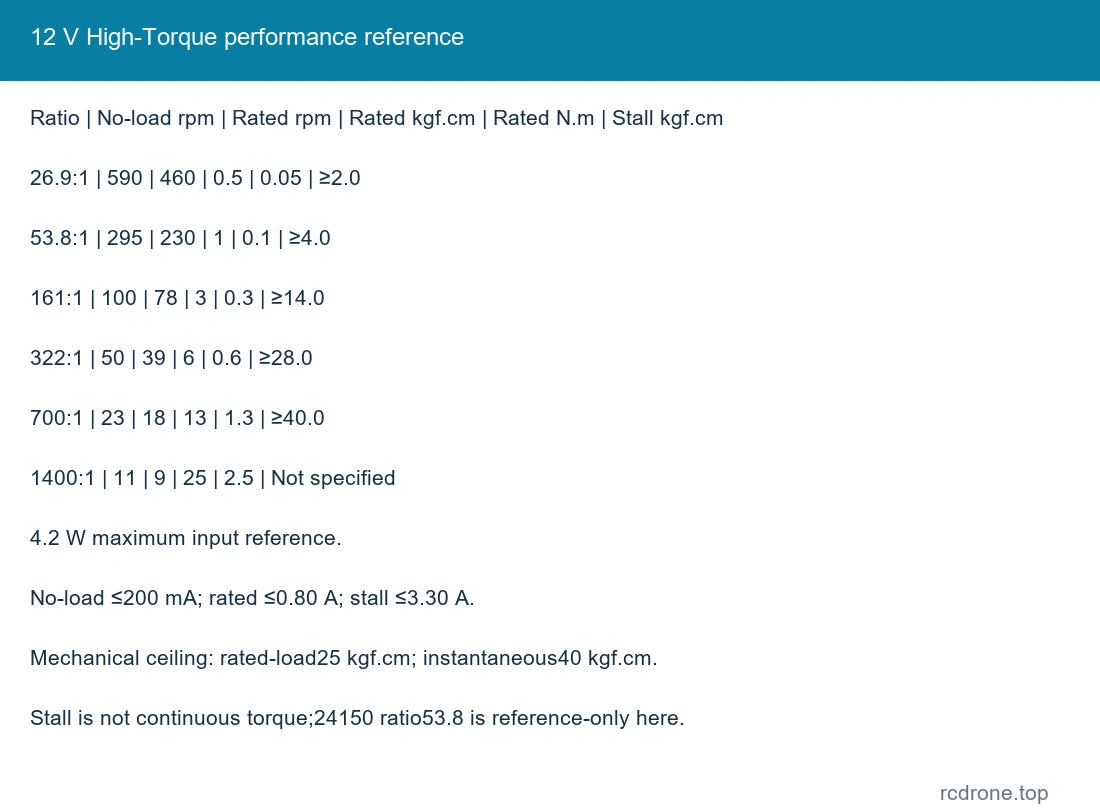
Las siguientes tablas mantienen cada bobinado y voltaje separados. El par de carga nominal es una referencia de funcionamiento; las cifras de bloqueo no son clasificaciones de par continuo.Evite el estancamiento y manténgase dentro de la carga nominal de 25 kgf·cm y los límites mecánicos instantáneos de 40 kgf·cm del engranaje. Las cifras de potencia mantienen su alcance de entrada/referencia declarado y no establecen la potencia de salida mecánica.
6 V Alto Par
1.0 W máximo de referencia de entrada. Corriente sin carga ≤130 mA; corriente nominal ≤0.60 A; corriente de estancamiento ≤1.8 A.
| Relación | rpm sin carga | rpm a carga nominal | kgf·cm nominal | N·m nominal | kgf·cm de estancamiento |
|---|---|---|---|---|---|
| 26.9: 1 | 290 | 230 | 0.25 | 0.025 | ≥1.0 |
| 53.8: 1 | 145 | 110 | 0.5 | 0.05 | ≥2.0 |
| 161: 1 | 50 | 40 | 1.6 | 0.16 | ≥7.0 |
| 322: 1 | 25 | 19 | 3 | 0.3 | ≥14.0 |
| 700: 1 | 11 | 9 | 6.5 | 0.65 | ≥30.0 |
| 1400: 1 | 5.5 | 4.5 | 12.5 | 1.25 | ≥40.0 |
12 V Alto Par de Torque
4.2 W referencia de entrada máxima. Corriente en vacío ≤200 mA; corriente nominal ≤0.80 A; corriente de bloqueo ≤3.30 A.
| Relación | rpm sin carga | rpm a carga nominal | kgf·cm nominal | N·m nominal | kgf·cm de estancamiento |
|---|---|---|---|---|---|
| 26.9: 1 | 590 | 460 | 0.5 | 0.05 | ≥2.0 |
| 53.8: 1 | 295 | 230 | 1 | 0.1 | ≥4.0 |
| 161: 1 | 100 | 78 | 3 | 0.3 | ≥14.0 |
| 322: 1 | 50 | 39 | 6 | 0.6 | ≥28.0 |
| 700: 1 | 23 | 18 | 13 | 1.3 | ≥40.0 |
| 1400: 1 | 11 | 9 | 25 | 2.5 | No especificado |
24 V 24150 Winding
3.0 W potencia máxima de referencia; 15000 rpm referencia de entrada del motor. Corriente en vacío ≤150 mA; corriente nominal ≤0.550 A; corriente de bloqueo ≤2.3 A.
| Relación | rpm en vacío | rpm a carga nominal | kgf·cm nominal | N·m nominal | kgf·cm de bloqueo |
|---|---|---|---|---|---|
| 53.8: 1 | 278 | 200 | 0.8 | 0.08 | ≥3.5 |
| 161: 1 | 93 | 70 | 2.5 | — | ≥10.0 |
| 322: 1 | 47 | 36 | 5 | 0.5 | ≥20.0 |
| 700: 1 | 21 | 16 | 10 | 1 | ≥30.0 |
| 1400: 1 | 10.5 | 8 | 20 | 2 | ≥40.0 |
12 V 24150 Winding
1.0 W potencia máxima de referencia; 7500 rpm referencia de entrada del motor. Corriente en vacío ≤120 mA; corriente nominal ≤0.350 A; corriente de bloqueo ≤1.25 A.
| Relación | rpm sin carga | rpm a carga nominal | kgf·cm nominal | N·m nominal | kgf·cm de estancamiento |
|---|---|---|---|---|---|
| 53.8: 1 | 135 | 100 | 0.5 | 0.05 | ≥1.3 |
| 161: 1 | 45 | 33 | 1.5 | 0.15 | ≥4.0 |
| 322: 1 | 23 | 17 | 3 | 0.3 | ≥10.0 |
| 700: 1 | 10 | 8 | 6 | 0.6 | ≥18 |
| 1400: 1 | 5 | 4 | 12 | 1.2 | ≥30.0 |
Las tablas 24150 incluyen 53.8: 1 como referencia familiar; esa bobina/relación no tiene opción de venta al por menor aquí. La relación 26.9: 1 es seleccionable solo para las dos bobinas de alto par. Otras relaciones familiares 89.6, 125.4, 179.2, 250.8, 388.90, 544.48, 777.8 y 1088.81 son tamaños de familia de referencia/personalizados, no añadidos como combinaciones de venta al por menor seleccionables.
Conexión del codificador
| Pin | Señal | Función |
|---|---|---|
| 1 | M 1 | Fuente positiva de motor DC |
| 2 | GND | Tierra Hall |
| 3 | C 2 / B | Salida del canal B de Hall |
| 4 | C 1 / A | Salida del canal A de Hall |
| 5 | VCC | Fuente de 3.3 V o 5 V de Hall |
| 6 | M 2 | Fuente negativa de motor DC |
El pin 1 y el pin 6 se refieren a la orientación del conector mostrada en el dibujo de dimensiones.Coincidir el conector real y la serigrafía antes de la conexión. Nunca aplique la alimentación del motor de 6/12/24 V a los pines de señal Hall VCC o A/B. La alimentación Hall es de 3.3 V o 5 V y debe coincidir con los niveles lógicos de recepción.
11 PPR es la referencia de pulso del eje del motor base; la referencia de pulso de salida de la caja de engranajes se escala con la relación de reducción. Los modos de conteo de bordes del controlador x 1/x 2/x 4 cambian los bordes contados, no la referencia del polo magnético subyacente. La retroalimentación incremental no proporciona la posición absoluta después de encender.
Las fotografías ilustran un ejemplo marcado de 12 V, 322:1. La cara de suministro, relación y salida sigue la opción seleccionada.
Ajuste mecánico y operación
Utilice el dibujo de cara plana o cara R seleccionada al localizar los agujeros de montaje. Verifique la longitud del tornillo, el ajuste del eje/ cubo y la distancia del codificador antes del ensamblaje. Proporcione capacidad de corriente y protección para el devanado seleccionado; la corriente de bloqueo es sustancialmente más alta que la corriente de funcionamiento normal. El ruido y la temperatura varían con la carga y la velocidad.Evite sobrecargas, paradas y reversos abruptos bajo carga; mantenga los desechos alejados de los engranajes y el encoder.
Aplicaciones
Mecanismos de automatización compacta, posicionamiento y proyectos de conducción robótica que requieren rotación con engranaje, velocidad y retroalimentación de rotación relativa. Seleccione el par real, la velocidad, el diseño de montaje y la interfaz del controlador para la aplicación.
Qué incluye
Un motor CHF-GF 5560-180ABHL equipado con encoder seleccionado y el cable con conector de seis hilos que se muestra en la imagen. No se incluyen la fuente de alimentación, el controlador del motor, el contador externo, el soporte, el robot completo y engranajes sueltos adicionales. Las imágenes de la construcción interna ilustran los componentes dentro de un motor.
Preguntas frecuentes
¿Cada opción incluye un encoder?
Sí. Todas las opciones retenidas son la versión de encoder ABHL; el motor GF 5560-180 ordinario es una configuración diferente.
¿Puede la placa Hall usar voltaje del motor?
No. Suministre el circuito Hall por separado a 3.3 V o 5 V.
¿Puedo elegir cualquiera de las caras de salida en cada relación?
No. Las opciones reales emparejan las relaciones 26.9/53.8/161/322 con la cara plana y 700/1400 con la cara R.
¿Puedo usar el número de par de estancamiento como par continuo?
No. Utilice la referencia de carga nominal del devanado seleccionado y los límites mecánicos de la caja de engranajes.
Detalles Visuales