Motor de engranajes DC CHIHAI GM16-030ABHL con codificador Hall de 7 PPR, 6V/12V
Motor de engranajes DC CHIHAI GM16-030ABHL con codificador Hall de 7 PPR, 6V/12V
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
El MOTOR CHIHAI GM 16-030ABHL es un motor de engranaje DC compacto con una caja de engranajes de reducción metálica y retroalimentación AB Hall. Seleccione el voltaje, la relación de reducción real y el paquete solo de motor o con soporte. Ambos paquetes incluyen el motor equipado con encoder y el cable de seis hilos que se muestra en la imagen.
Características
- Engranajes de reducción metálicos y motor de escobillas enrollado en cobre.
- Eje de salida en forma de D de 3 mm para un cubo coincidente.
- Retroalimentación magnética Hall de 7 PPR de dos canales en el eje del motor.
- Conexiones separadas de alimentación del motor y suministro de Hall; soporte en forma de L opcional.
Especificaciones
| Marca / modelo | CHIHAI MOTOR / GM 16-030ABHL; las tablas de detalles también identifican CHR-GM 16-030PA ABHL |
| Construcción del motor | Motor de corriente continua con escobillas y reducción de engranaje metálico y codificador Hall magnético de dos canales |
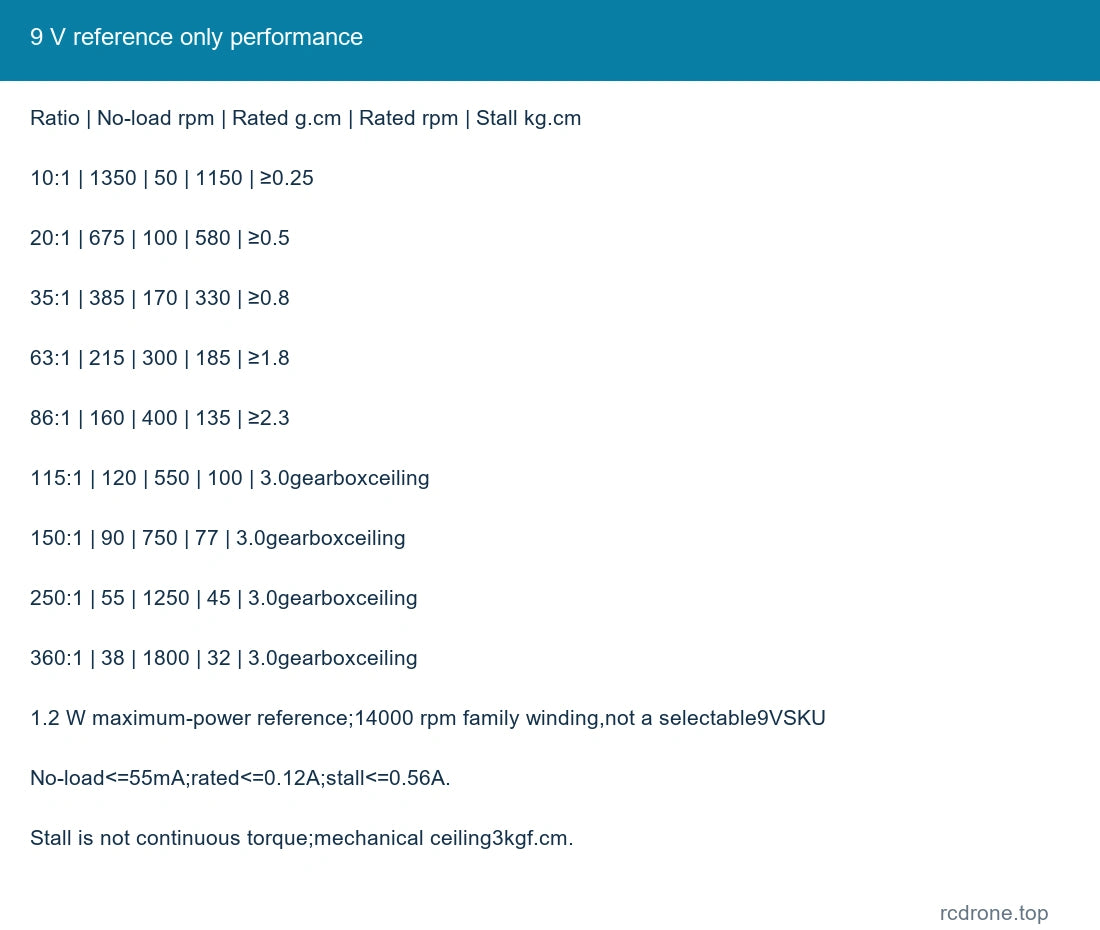
| Suministro seleccionable | Bobinado de 6 V o 12 V; la tabla de 9 V es una referencia de familia separada, no una opción en stock |
| Relaciones | 10: 1, 20: 1, 35: 1, 63: 1, 86: 1, 115: 1, 150: 1, 250: 1, 360: 1 |
| Eje de salida | Eje D de 3 mm, 2.5 mm en plano, proyección de 10±0.3 mm |
| Referencia de dibujo | Cuerpo del motor/engranaje de 36.0 mm; lata de 18.6 mm; caja de engranajes de 11±0.2 mm; referencia final de 15.5±0.2 mm |
| Montaje | Dos M 2×0.4 agujeros roscados; 12 mm de separación de referencia; 9 mm de desplazamiento de referencia |
| Sobre del encoder trasero | 21.0 mm de referencia; conector ZH de seis pines |
| Referencia de masa neta | Aproximadamente 28 g, dependiente de la relación; la masa de envío es separada |
| Techo de carga mecánica | 3.0 kgf·cm /0.3 N·m de carga máxima de referencia del engranaje; no es el par de torsión universal |
| Encoder Hall | 7 PPR en el eje del motor; 14 polos/7 pares de polos; salidas de onda cuadrada AB |
| Circuito Hall | 3.3 V o 5 V de suministro separado; resistencias de pull-up/modelado de señal a bordo |
| Conector / frecuencia | ZH 1.5-6PIN con cable coincidente; referencia de respuesta de 100 kHz |
| Referencia de pulso de salida | Relación de reducción de 7× antes del multiplicador de conteo de bordes del receptor |
Referencia de bobinado y rendimiento
Utilice la tabla que coincide con el bobinado. El par nominal utiliza g·cm; el par de bloqueo utiliza kg·cm. El límite de la caja de cambios de 3.0 kgf·cm es un techo mecánico, no el par nominal de cada relación. Las cifras de potencia mantienen su alcance máximo/referencia en lugar de implicar potencia de salida mecánica para cada punto de carga.
12 V
Referencia de potencia máxima de 1.5 W; bobinado de motor de 18000 rpm. Corriente en vacío ≤65 mA; corriente nominal ≤0.16 A; corriente de bloqueo ≤0.75 A.
| Relación | rpm sin carga | Clasificado g·cm | rpm nominal | Kg·cm de estancamiento / techo | Referencia de pulso de salida |
|---|---|---|---|---|---|
| 10: 1 | 1750 | 50 | 1450 | ≥0.3 | 70 |
| 20: 1 | 880 | 100 | 730 | ≥0.6 | 140 |
| 35: 1 | 500 | 170 | 420 | ≥1.0 | 245 |
| 63: 1 | 280 | 300 | 230 | ≥2.0 | 441 |
| 86: 1 | 205 | 400 | 170 | ≥2.5 | 602 |
| 115: 1 | 155 | 550 | 125 | 3.0 techo de la caja de cambios; parada no especificada individualmente | 805 |
| 150: 1 | 115 | 750 | 100 | 3.0 techo de la caja de cambios; parada no especificada individualmente | 1050 |
| 250: 1 | 70 | 1250 | 58 | 3.0 techo de la caja de cambios; parada no especificada individualmente | 1750 |
| 360: 1 | 50 | 1800 | 40 | 3.0 engranaje techo; pararse no especificado individualmente | 2520 |
6 V
0.7 W referencia de potencia máxima; 9000 rpm devanado del motor. Corriente en vacío ≤50 mA; corriente nominal ≤0.10 A; corriente de estancamiento ≤0.38 A.
| Relación | rpm en vacío | g·cm nominal | rpm nominal | kg·cm de estancamiento / techo | Referencia de pulso de salida |
|---|---|---|---|---|---|
| 10: 1 | 900 | 50 | 780 | ≥0.20 | 70 |
| 20: 1 | 450 | 100 | 385 | ≥0.45 | 140 |
| 35: 1 | 250 | 170 | 220 | ≥0.7 | 245 |
| 63: 1 | 140 | 300 | 120 | ≥1.5 | 441 |
| 86: 1 | 105 | 400 | 90 | ≥2.0 | 602 |
| 115: 1 | 80 | 550 | 68 | ≥2.3 | 805 |
| 150: 1 | 60 | 750 | 50 | 3.0 techo de la caja de cambios; parada no especificada individualmente | 1050 |
| 250: 1 | 35 | 1250 | 30 | 3.0 caja de engranajes techo; parada no especificada individualmente | 1750 |
| 360: 1 | 25 | 1800 | 22 | 3.0 caja de engranajes techo; parada no especificada individualmente | 2520 |
solo referencia de 9 V
1.2 W referencia de potencia máxima; 14000 rpm bobinado de familia, no un 9VSKU seleccionable. Corriente en vacío ≤55 mA; corriente nominal ≤0.12 A; corriente de parada ≤0.56 A.
| Relación | rpm en vacío | g·cm nominal | rpm nominal | kg·cm de parada / techo | Referencia de pulso de salida |
|---|---|---|---|---|---|
| 10: 1 | 1350 | 50 | 1150 | ≥0.25 | 70 |
| 20: 1 | 675 | 100 | 580 | ≥0.5 | 140 |
| 35: 1 | 385 | 170 | 330 | ≥0.8 | 245 |
| 63: 1 | 215 | 300 | 185 | ≥1.8 | 441 |
| 86: 1 | 160 | 400 | 135 | ≥2.3 | 602 |
| 115: 1 | 120 | 550 | 100 | 3.0 caja de cambios techo; pararse no especificado individualmente | 805 |
| 150: 1 | 90 | 750 | 77 | 3.0 caja de cambios techo; pararse no especificado individualmente | 1050 |
| 250: 1 | 55 | 1250 | 45 | 3.0 caja de cambios techo; pararse no especificado individualmente | 1750 |
| 360: 1 | 38 | 1800 | 32 | 3.0 caja de engranajes techo; parada no especificada individualmente | 2520 |
Conexión del codificador
| Pin | Señal | Función |
|---|---|---|
| 1 | M 2 | Motor negativo |
| 2 | VCC | Alimentación positiva del Hall 3.3/5V |
| 3 | B / C 2 | Salida de fase B del Hall |
| 4 | A / C 1 | Salida de fase A del Hall |
| 5 | GND | Tierra del Hall |
| 6 | M 1 | Motor positivo |
Los números de pin siguen la orientación del conector preservada en el dibujo mecánico. Verifique las marcas del conector real antes de la conexión. Nunca conecte la alimentación del motor de 6 V o 12 V a la VCC del Hall o a las señales A/B. Suministre el circuito del Hall a 3.3 V o 5 V y use lógica de entrada compatible. La retroalimentación incremental mide el movimiento relativo y no proporciona la posición absoluta al inicio.
La referencia del eje del motor base es 7 PPR; la referencia del eje de salida es 7×ratio. Receptor x 1/x 2/x 4 el conteo de bordes puede cambiar el conteo reportado. Invierta los cables del motor para la dirección mientras mantiene la polaridad de la alimentación Hall correcta.
Instalación y Operación
Verifique el ajuste del eje/ cubo, la profundidad del tornillo de montaje, el espacio del soporte y el espacio de la placa del codificador antes del ensamblaje. El soporte en L se incluye solo en su paquete nombrado. Seleccione un controlador y una fuente con capacidad de corriente de arranque adecuada y proporcione protección contra sobrecorriente. Evite el estancamiento prolongado, los impactos en el eje, la sobrecarga y la inversión abrupta bajo carga.
Aplicaciones
Accionamientos de robots compactos, pequeños mecanismos de automatización y proyectos de medición de velocidad o rotación relativa. Alinee la relación, velocidad, par, montaje e interfaz de retroalimentación elegidos con el mecanismo.
Qué está incluido
Un motor de engranaje con codificador Hall seleccionado y un cable de seis hilos correspondiente. El paquete del soporte incluye además el soporte que se muestra y el hardware correspondiente.El controlador, la fuente de alimentación, la rueda, el robot completo y los engranajes internos sueltos adicionales no están incluidos.
FAQ
¿Cada opción incluye retroalimentación Hall?
Sí. Ambos paquetes utilizan el motor equipado con codificador ABHL.
¿Puedo alimentar Hall VCC desde la fuente del motor?
No. Hall VCC requiere una fuente separada de 3.3 V o 5 V.
¿Se puede seleccionar 9 V?
No. La tabla de rendimiento de 9 V es solo una referencia familiar; los devanados reales para la venta son de 6 V y 12 V.
¿Cada relación proporciona un par nominal de 3 kgf·cm?
No. Utilice su valor nominal en g·cm; 3 kgf·cm es el límite mecánico de la caja de engranajes.
Detalles Visuales