Motorreductor DC CHIHAI GM25-370 AB con codificador Hall, 6V / 12V / 24V
Motorreductor DC CHIHAI GM25-370 AB con codificador Hall, 6V / 12V / 24V
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
El MOTOR CHIHAI CHR-GM25-370ABHL motor de corriente continua con engranaje combina una caja de engranajes de metal de 25 mm con un motor con escobillas y retroalimentación Hall de cuadratura AB. Elija un devanado de 6V, 12V o 24V, la relación de reducción requerida y un paquete de solo motor, soporte de montaje o kit de rueda de 65 mm.
Características
- Engranajes de reducción totalmente metálicos, devanados de cobre y un eje de salida en forma de D.
- Dos canales de codificador proporcionan conteo de pulsos e información de dirección cuando se decodifican juntos.
- Diez opciones estándar de relación de reducción y velocidad sin carga, con disponibilidad real mostrada por configuración.
- Los kits de ruedas incluyen un motor y una rueda; compre la cantidad requerida para un vehículo de múltiples ruedas.
Especificaciones
| Marca / modelo | CHIHAI MOTOR / CHR-GM25-370ABHL |
| Motor | Motor de CC con escobillas de 25 mm de diámetro, con engranajes de reducción totalmente metálicos y codificador AB Hall |
| Voltaje | Bobinas separadas de 6V, 12V y 24V; use solo el voltaje seleccionado |
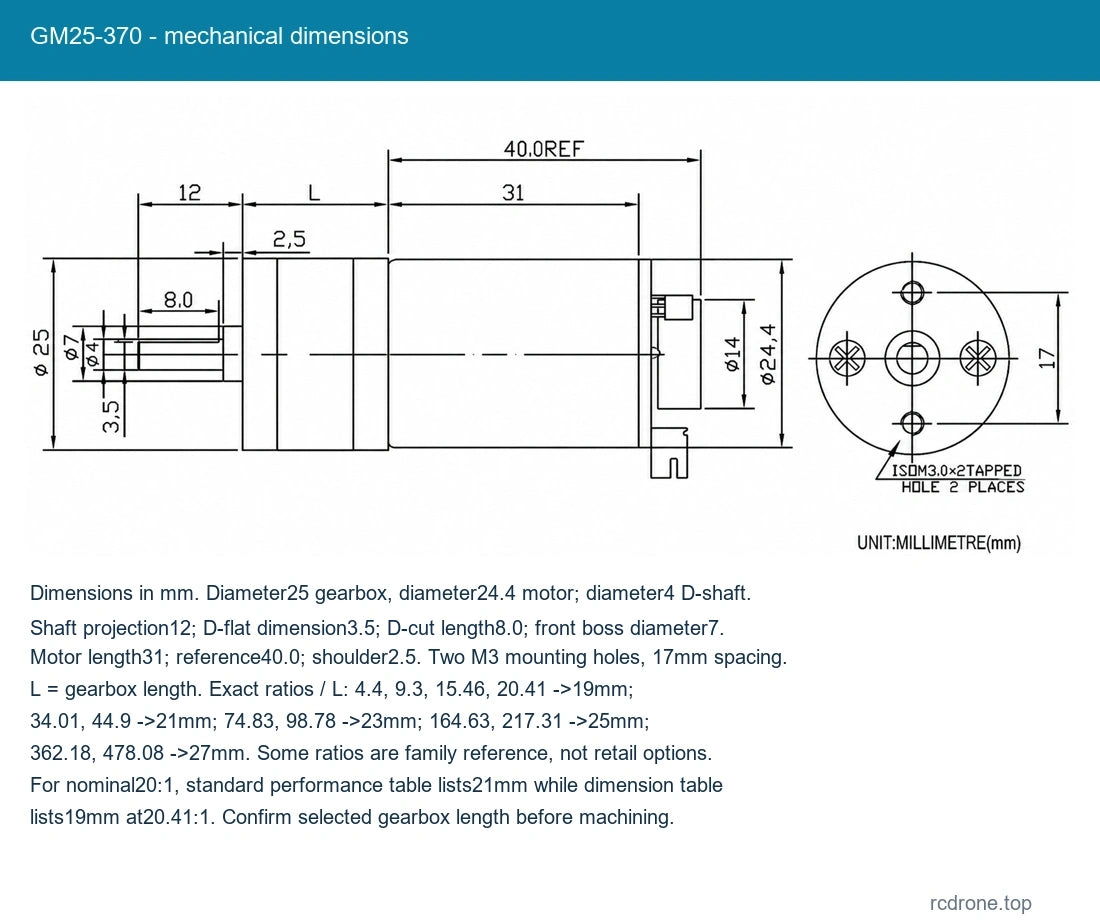
| Eje | Eje D de 4 mm de diámetro; proyección de 12 mm; sección D de 8 mm |
| Referencia de masa neta | Aproximadamente 100 g de motor; varía con la relación de reducción y configuración |
| Referencia del cuerpo del motor | Dimensión de referencia de 40 mm; la longitud de la caja de engranajes varía según la relación de reducción |
| Longitud de la caja de engranajes | 19 mm para 4.4 y 9.3; 21mm para 20, 34 y 45; 23mm para 75 y 100; 25mm para 165 y 217; 27mm para 478 |
| Encoder | Encoder magnético Hall incremental cuadratura AB, onda cuadrada A/B |
| Fuente de lógica del encoder | 3.3V DC o 5V DC; separado de la fuente del motor |
| Conector del encoder | PH2.0-6PIN; cable de coincidencia mostrado con el motor |
| Resolución del encoder | 11 PPR en el eje del motor; 22 polos magnéticos (11 pares de polos) |
| Respuesta del encoder | 100kHz |
| Salida del encoder | Condicionamiento de pull-up a bordo; conectar correctamente la alimentación lógica y tierra |
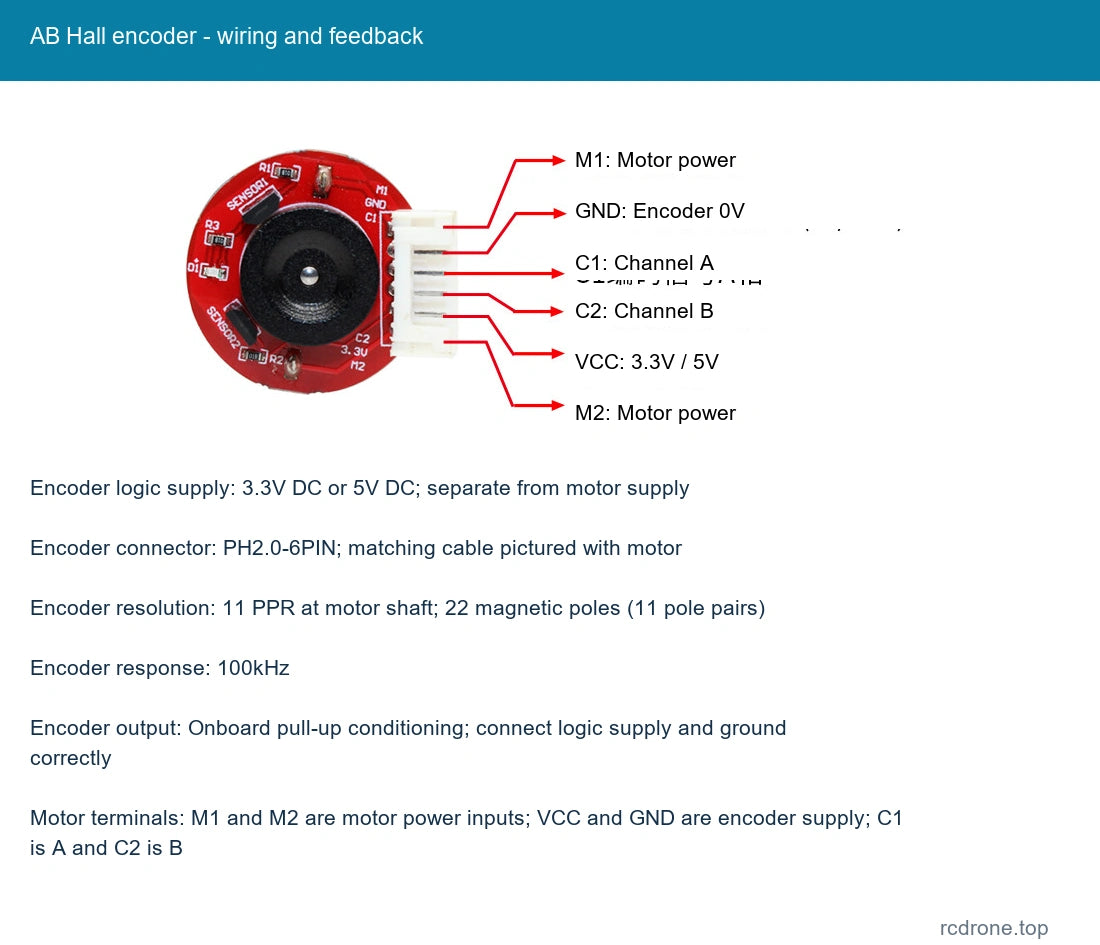
| Terminales del motor | M1 y M2 son entradas de alimentación del motor; VCC y GND son la alimentación del encoder; C1 es A y C2 es B |
| Detección de dirección | El orden de fase A/B indica la dirección. Contar un solo canal no determina la dirección. |
| Límite de carga de la caja de engranajes | No exceda 9.0 kgf.cm carga; evitar el estancamiento y la reversión rápida de dirección repetida |
Rendimiento de Bobinado Estándar
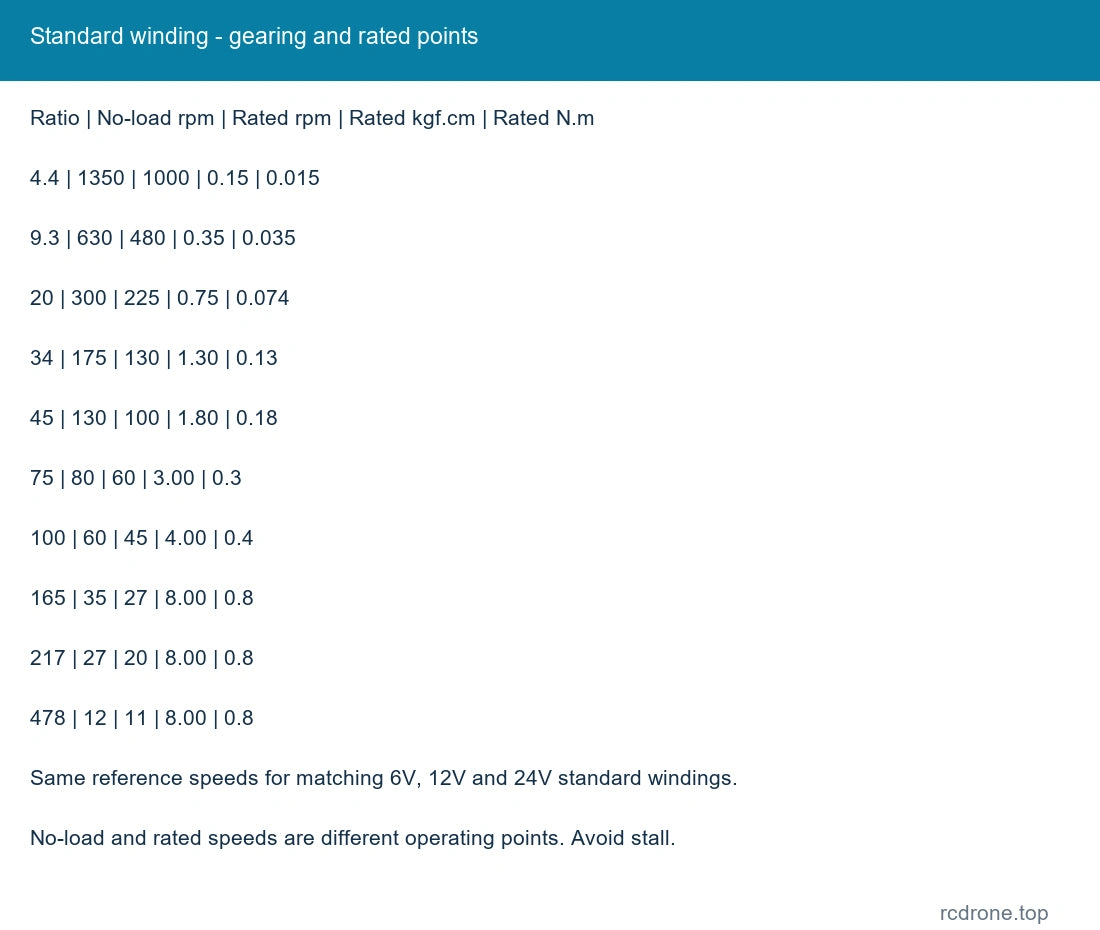
Las velocidades a continuación son puntos de referencia sin carga y nominales para el bobinado estándar coincidente a su voltaje nominal seleccionado. La carga reduce la velocidad. Los nombres de la relación de reducción están redondeados; las cifras de pulso del codificador de salida utilizan las relaciones internas más precisas. Los conteos de pulsos dependen del modo de decodificación y no son un conteo de cuatro bordes.
| Reducción :1 | rpm sin carga | rpm nominal | Nominal kgf.cm | Nominal N.m | Pulsos de salida/rev referencia | Caja de engranajes mm | Referencia de estancamiento kgf.cm |
|---|---|---|---|---|---|---|---|
| 4.4 | 1350 | 1000 | 0.15 | 0.015 | 48.4 | 19 | 0.6 |
| 9.3 | 630 | 480 | 0.35 | 0.035 | 102.04 | 19 | 1.1 |
| 20 | 300 | 225 | 0.75 | 0.074 | 224.51 | 21 | 2.7 |
| 34 | 175 | 130 | 1.30 | 0.13 | 374.11 | 21 | 4.5 |
| 45 | 130 | 100 | 1.80 | 0.18 | 493.87 | 21 | 6.0 |
| 75 | 80 | 60 | 3.00 | 0.3 | 823.13 | 23 | 9.0 |
| 100 | 60 | 45 | 4.00 | 0.4 | 1086.58 | 23 | 9.0 límite |
| 165 | 35 | 27 | 8.00 | 0.8 | 1810.95 | 25 | 9.0 límite |
| 217 | 27 | 20 | 8.00 | 0.8 | 2390.43 | 25 | 9.0 límite |
| 478 | 12 | 11 | 8.00 | 0.8 | 5258.92 | 27 | 9.0 límite |
| Bobinado estándar | Referencia de potencia máxima | Corriente en vacío | Corriente nominal | Referencia de corriente de bloqueo |
|---|---|---|---|---|
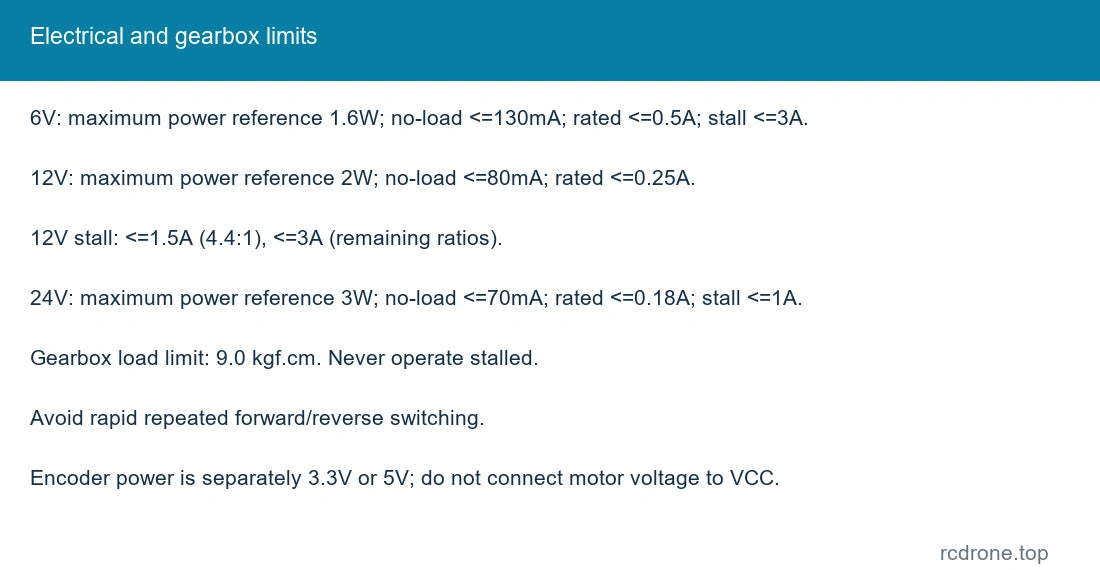
| Bobinado estándar de 6V | 1.6W | <=130mA | <=0.5A | <=3.0A |
| Bobinado estándar de 12V | 2.0W | <=80mA | <=0.25A | <=1.5A para 4.4:1, <=3.0A para las relaciones restantes |
| Bobinado estándar de 24V | 3.0W | <=70mA | <=0.18A | <=1.0A |
Los valores de bloqueo son límites de referencia, no condiciones de operación.No exceda la carga del engranaje de 9.0 kgf.cm, detenga el motor o cambie rápida y repetidamente entre adelante y reversa.
Dimensiones Mecánicas
Todas las dimensiones están en mm. Diámetro del engranaje 25; diámetro del motor 24.4; diámetro del eje de salida 4, proyección 12, dimensión D-plana 3.5 y longitud plana 8.0. Diámetro del buje frontal 7, hombro 2.5, longitud del motor 31 y referencia total del motor 40.0. Dos orificios de montaje M3 están espaciados a 17 mm. La longitud del engranaje L varía según la relación. La referencia de dimensiones enumera relaciones exactas 4.4/9.3/15.46/20.41 a 19 mm; 34.01/44.9 a 21 mm; 74.83/98.78 a 23 mm; 164.63/217.31 a 25 mm; 362.18/478.08 a 27 mm. Las relaciones 15.46 y 362.18 son referencias familiares en lugar de opciones de venta al por menor ofrecidas. Para nominal 20:1, la tabla de rendimiento enumera 21 mm mientras que la referencia de dimensión 20.41:1 enumera 19 mm; confirme la longitud del engranaje seleccionada antes de mecanizar.
Conexión y Uso del Encoder
M1 y M2 se conectan a la alimentación del motor. VCC del encoder requiere 3.3V o 5V, con GND como tierra lógica.C1 es el canal A y C2 es el canal B. No aplique el voltaje del motor a VCC del encoder. El encoder tiene un acondicionamiento de pull-up a bordo para la conexión del microcontrolador. Decodifique el orden de fase A/B para la dirección; un canal de pulso único suministra conteos pero no puede distinguir entre avance y retroceso.
Guía de Configuración
Los motores listados de 6V, 12V y 24V son diferentes devanados, en lugar de un motor universal de 6–24V. Seleccione tanto el voltaje nominal como la relación de transmisión. Los devanados de aplicación de coche inteligente no definidos que requieren observaciones de orden no se ofrecen aquí. La opción estándar de 24V / 9.3:1 no estaba disponible en la captura.
Aplicaciones
Accionamientos de rueda con retroalimentación de encoder para pequeños robots móviles y desarrollo de vehículos equilibrantes, así como posicionamiento compatible, automatización, mecanismos de cámara y mecanismos compactos de corte o manipulación de papel. Alinee la carga de la caja de engranajes, la velocidad, el ciclo de trabajo y el controlador con el mecanismo. El robot, chasis, controlador y fuente de alimentación no están incluidos.
Qué está incluido
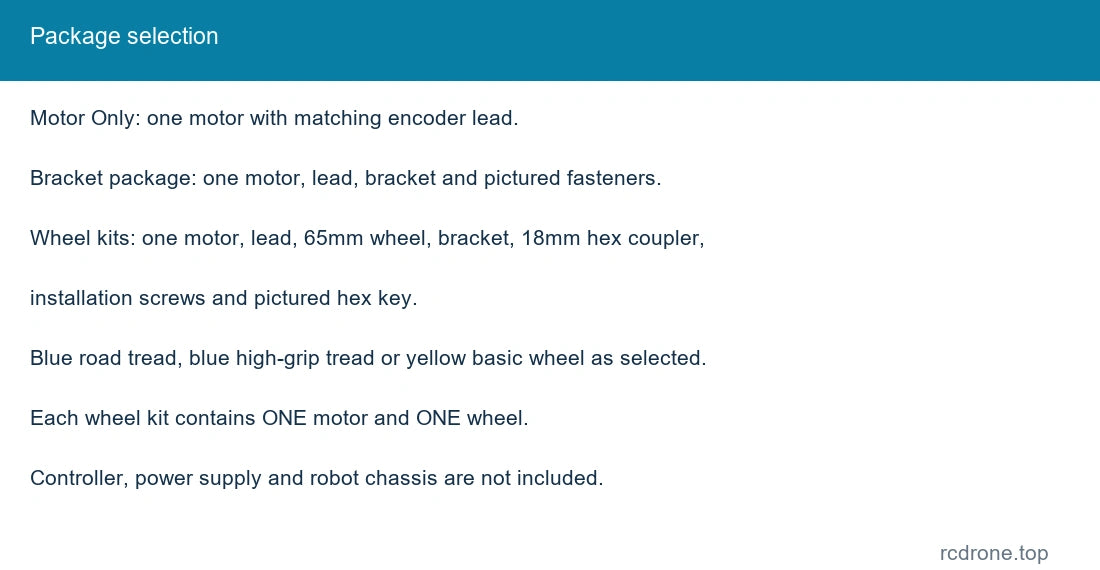
- Solo motor: un motor de engranaje con codificador seleccionado y su correspondiente cable.
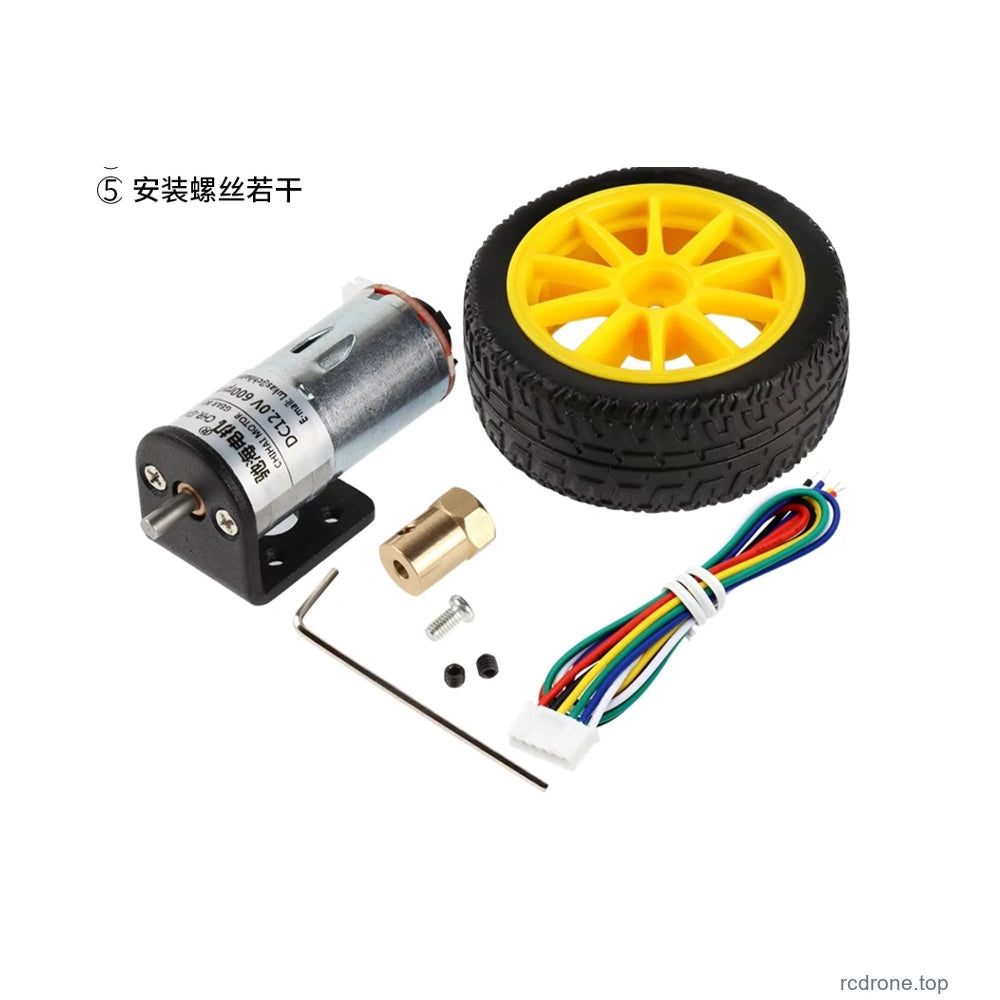
- Motor + soporte de montaje: un motor, cable, soporte y los sujetadores de montaje que se muestran en la imagen.
- Kits de ruedas de 65 mm: un motor y cable, una rueda de carretera azul seleccionada, rueda azul de alta adherencia o rueda básica amarilla de 65 mm, un soporte de montaje, un acoplador hexagonal de 18 mm y los tornillos de instalación / llave hexagonal que se muestran en la imagen.
Los paquetes alternativos y los accesorios opcionales que se muestran en las imágenes de comparación no se suministran todos juntos. No se incluye placa de controlador ni controlador de retroalimentación.
Instalación y operación
- Confirme las dimensiones del eje, los agujeros de montaje, la longitud de la caja de engranajes y el espacio disponible antes de la instalación.
- Utilice solo el voltaje nominal del motor seleccionado. La alimentación del codificador es de 3.3V o 5V de forma independiente.
- Verifique la carga de la caja de engranajes y la demanda de corriente antes de conectar un controlador de motor; evite el estancamiento.
- Para el primer encendido, funcione brevemente sin carga y verifique la dirección y la retroalimentación antes de cargar el mecanismo.
- Evite la humedad, el polvo, las vibraciones fuertes y la operación fuera de las condiciones térmicas requeridas.
FAQ
¿Se puede operar el motor de 12V como una versión de 24V?
No. Seleccione el devanado destinado a la alimentación de su motor; las versiones de 6V, 12V y 24V son configuraciones separadas.
¿Se puede alimentar el encoder desde la alimentación del motor?
El VCC del encoder requiere 3.3V o 5V. Mantenlo separado de la tensión del motor.
¿Es suficiente un canal de encoder para detectar la dirección?
No. Lea tanto A como B y su relación de fase para determinar la dirección de rotación.
¿Un kit de ruedas incluye un par de ruedas?
No. Cada kit listado contiene un motor y una rueda seleccionada de 65 mm.
Detalles Visuales