CHIHAI GM25-370 Motorreductor DC con codificador Hall y kits de ruedas, 6V/12V/24V
CHIHAI GM25-370 Motorreductor DC con codificador Hall y kits de ruedas, 6V/12V/24V
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
El MOTOR CHIHAI CHR-GM 25-370ABHL motor de corriente continua con engranaje combina una caja de engranajes de metal de 25 mm con retroalimentación AB Hall de 11PPR. Seleccione el paquete, el voltaje nominal del motor y la configuración exacta de velocidad/relación. Elija un motor con encoder desnudo o un kit de motor con una rueda de 65 mm o una rueda Mecanum de 60 mm.
Características
- Engranajes de reducción de metal y eje de salida en forma de D de 4 mm.
- Retroalimentación magnética cuadratura AB con cable correspondiente.
- Opciones de bobinado/velocidad distintas, incluyendo diferentes velocidades en la misma reducción nominal.
- Paquetes de rueda de banda de rodadura azul/roja, básica amarilla, alta adherencia azul y rueda Mecanum.
Especificaciones
| Marca / modelo | CHIHAI MOTOR / CHR-GM 25-370ABHL |
| Motor | Motor de corriente continua con escobillas y engranajes de reducción metálicos y retroalimentación magnética Hall AB |
| Conducción seleccionable | Bobinado de 6 V, 12 V o 24 V; el voltaje, la velocidad y la relación deben coincidir con la configuración seleccionada |
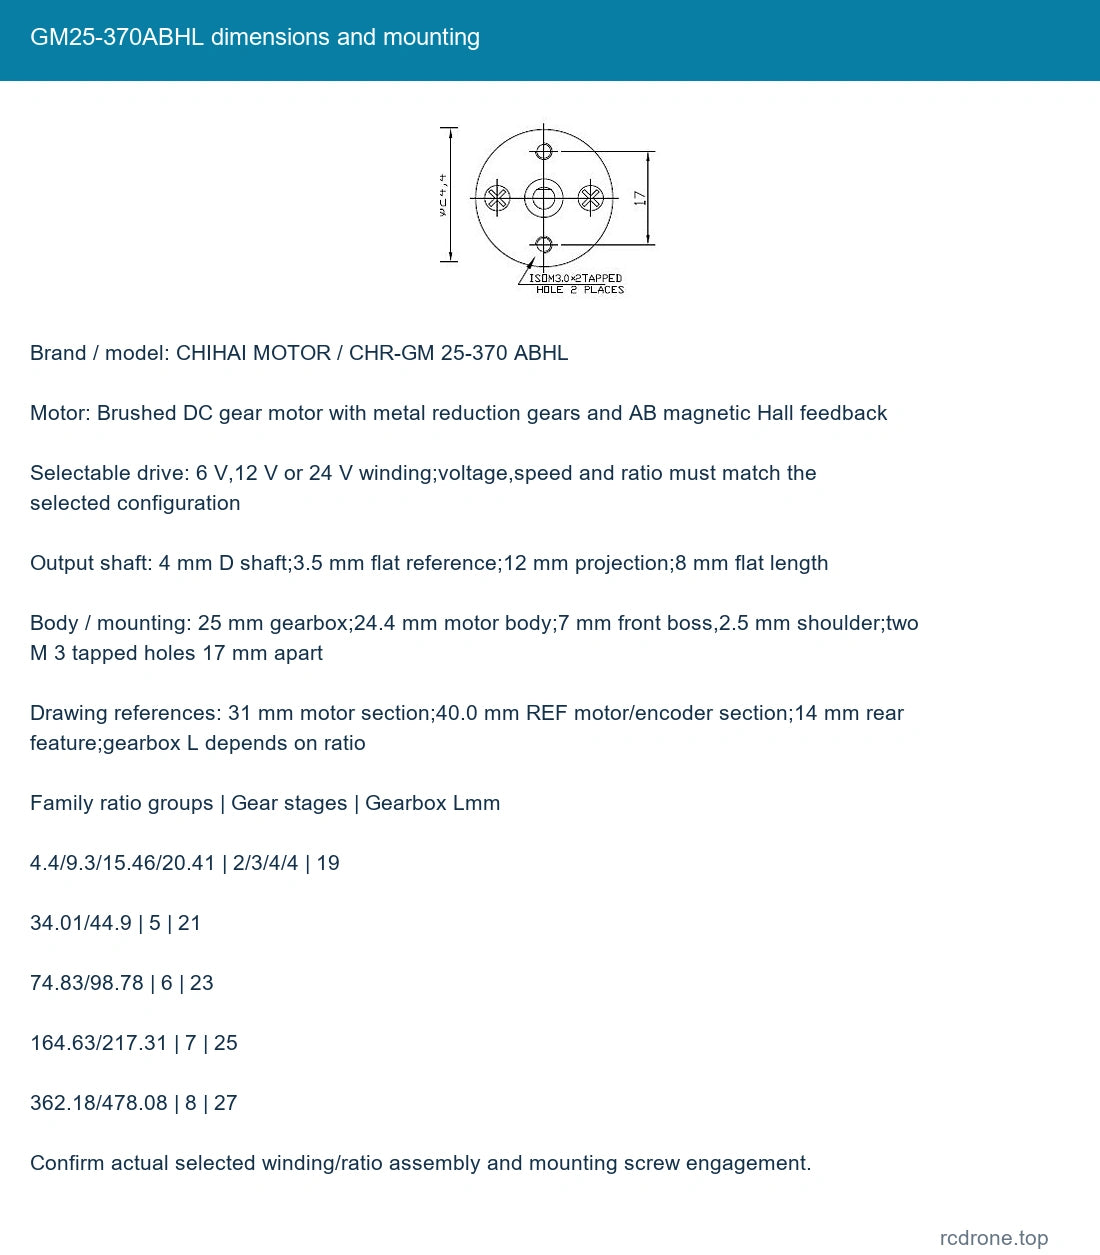
| Eje de salida | Eje D de 4 mm; referencia plana de 3.5 mm; proyección de 12 mm; longitud plana de 8 mm |
| Cuerpo / montaje | Caja de engranajes de 25 mm; cuerpo del motor de 24.4 mm; saliente frontal de 7 mm, hombro de 2.5 mm; dos orificios roscados M 3 separados 17 mm |
| Referencias de dibujo | Sección del motor de 31 mm; 40.0 mm REF motor/encoder sección; 14 mm característica trasera; la relación de la caja de engranajes L depende de la relación |
| Encoder | 11PPR en el eje del motor, onda cuadrada de cuadratura AB; 22 polos magnéticos/11 pares de polos |
| Fuente de alimentación/respuesta del encoder | Logica DC separada de 3.3 V o 5 V; referencia de 100kHz; resistencias de pull-up/modelado a bordo |
| Conexión | Conexión de seis posiciones PH 2.0 con cableado correspondiente; seguir la orientación marcada en la placa |
| Referencias de masa | Aproximadamente 100–200 g dependiendo de la relación/paquete; el peso de envío difiere |
Rendimiento específico de voltaje
Las siguientes columnas de operación de la familia distinguen la velocidad sin carga, la velocidad nominal y el par. Coincidir voltaje, relación y velocidad sin carga juntos; las etiquetas de relación iguales no identifican el mismo devanado.Los puntos de operación no seleccionables permanecen como referencias familiares en lugar de combinaciones adicionales comprables.
Referencias de bobinado de 6 V
| Relación: 1 | rpm sin carga | mA sin carga | Clasificado kgf.cm | Clasificado N.m | rpm clasificado | A clasificado | A de estancamiento | Estancamiento kgf.cm | Referencia de salida Hall | Reductor Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 10 | 600 | ≤60 | 0.9 | 0.09 | 310 | ≤0.8 | ≤2.7 | 1.8 | 102.3 | 19 |
| 20 | 300 | ≤100 | 1.8 | 0.177 | 160 | ≤0.8 | ≤2.7 | 3.6 | 224.5 | 19 |
| 34 | 210 | ≤130 | 5.2 | 0.5 | 110 | ≤1.1 | ≤3.5 | 10 | 341.2 | 21 |
| 34 | 175 | ≤130 | 2.9 | 0.28 | 90 | ≤1.1 | ≤3.0 | 6 | 341.2 | 21 |
| 75 | 100 | ≤130 | 7 | 0.69 | 55 | ≤1.5 | ≤3.5 | 10 | 823.1 | 23 |
Referencias de bobinado de 12 V
| Relación: 1 | rpm sin carga | mA sin carga | Clasificado kgf.cm | Clasificado N.m | rpm clasificado | A clasificado | A de estancamiento | Estancamiento kgf.cm | Referencia de salida Hall | Reductor Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤200 | 0.8 | 0.08 | 1600 | ≤1.5 | ≤5.6 | 1.8 | 44 | 19 |
| 10 | 1280 | ≤200 | 1.7 | 0.17 | 700 | ≤1.5 | ≤5.6 | 3.5 | 102.3 | 19 |
| 20 | 600 | ≤200 | 3.5 | 0.34 | 350 | ≤1.5 | ≤5.6 | 7 | 224.5 | 19 |
| 34 | 350 | ≤200 | 5.8 | 0.57 | 180 | ≤1.7 | ≤5.6 | 12 | 341.2 | 21 |
| 20 | 220 | ≤130 | 2.9 | 0.28 | 130 | ≤1.0 | ≤2.5 | 5 | 224.5 | 19 |
| 45 | 140 | ≤150 | 4.3 | 0.42 | 70 | ≤0.8 | ≤2.5 | 8.5 | 493.9 | 21 |
Referencias de bobinado de 24 V
| Relación: 1 | rpm sin carga | mA sin carga | Clasificado kgf.cm | Clasificado N.m | rpm clasificado | A clasificado | A de estancamiento | Estancamiento kgf.cm | Referencia de salida Hall | Reductor Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤150 | 0.6 | 0.059 | 1200 | ≤2.4 | ≤5.0 | 1 | 44 | 19 |
| 10 | 1280 | ≤150 | 1.4 | 0.14 | 580 | ≤2.4 | ≤5.0 | 2.2 | 102.3 | 19 |
| 20 | 600 | ≤150 | 2.8 | 0.27 | 300 | ≤2.4 | ≤5.0 | 4.5 | 224.5 | 19 |
| 34 | 350 | ≤150 | 5 | 0.49 | 170 | ≤2.4 | ≤5.0 | 8 | 341.2 | 21 |
| 45 | 265 | ≤150 | 6.5 | 0.64 | 130 | ≤2.4 | ≤5.0 | 10 | 493.9 | 21 |
| 24(ref; verificar 180 rpm) | 180 | ≤100 | 3 | 0.29 | 110 | ≤1.3 | ≤2.5 | 6 | 341.2 | 21 |
La selección de 24 V 180 rpm mantiene su etiqueta de 34: 1, pero su columna de referencia de operación lleva 24: 1. Confirme la reducción de ensamblaje real antes de cálculos de diseño o conteo de salida dependientes de la relación. La elección de voltaje/velocidad se conserva; no se asume una relación corregida. Los valores de estancamiento no son calificaciones continuas; evite sobrecargas y operación en estancamiento.
La referencia de salida Hall es igual a 11 pulsos base por revolución del motor multiplicados por la reducción real; la relación nominal del selector y la convención de conteo del decodificador pueden diferir. No infiera la precisión de posicionamiento de bucle cerrado solo a partir del conteo de pulsos.
Conexión del codificador y motor
| Orden del diagrama / señal marcada | Función |
|---|---|
| M 1 | Terminal del motor 1 |
| GND | Tierra lógica del codificador |
| C 1 | Salida A del codificador |
| C 2 | Salida B del codificador |
| VCC | Lógica del codificador 3.3 V / 5 V |
| M 2 | Terminal del motor 2 |
Lea el conector desde la dirección de visualización de la placa marcada; no infiera los colores de los cables de otro modelo. Suministre VCC del codificador con 3.3 V o 5 V y mantenga la polaridad correcta de GND. El voltaje del motor pertenece solo a M 1/M 2.Invierta M 1/M 2 después de detenerse para invertir la dirección del motor; no invierta la lógica de potencia del encoder. Un controlador de motor, MCU, procesador de retroalimentación y fuente de alimentación son separados.
Encaje mecánico y accesorios
| Ratios familiares precisos: 1 | Referencias de etapa de engranaje | Caja de engranajes Lmm |
|---|---|---|
| 4.4/9.3/15.46/20.41 | 2/3/4/4 | 19 |
| 34.01/44.9 | 5 | 21 |
| 74.83/98.78 | 6 | 23 |
| 164.63/217.31 | 7 | 25 |
| 362.18/478.08 | 8 | 27 |
Verifique el ensamblaje de bobinado/relación seleccionado, el ajuste del eje, la profundidad del tornillo y el espacio del codificador trasero. Las longitudes de la familia mencionadas superan las selecciones minoristas. El soporte de montaje tiene un ancho de 26.5 mm, una altura/longitud del pie de 33 mm, un grosor de 3 mm, una apertura frontal de 8 mm, dos agujeros frontales de 3.2 mm separados por 17 mm, una apertura de pie de 10 mm y cuatro agujeros de pie de 3.4 mm con un espaciado de 16 x 14 mm. El acoplamiento hexagonal tiene una longitud de 18 mm, 12 mm de ancho entre caras, 13.75 mm de ancho entre esquinas, un diámetro de eje de 4 mm y un hilo de sujeción transversal M 4.
Los cuatro kits de ruedas convencionales utilizan ruedas de 65 mm de diámetro x 27 mm de ancho. La rueda Mecanum tiene un diámetro de 60 mm x 32 mm de ancho. Para una plataforma omnidireccional, coordine un conjunto de cuatro ruedas con la mano izquierda/derecha apropiada; cada paquete de Mecanum listado contiene solo una rueda, y la mano no es un selector separado aquí.
Qué está incluido
- Motor de codificador solamente: un motor seleccionado con retroalimentación Hall y cable correspondiente.
- Cada kit de 65 mm: un motor/cable seleccionado, una rueda seleccionada, un soporte, un acoplamiento hexagonal y los tornillos, tornillos de fijación y llave hexagonal mostrados en la imagen.
- Kit Mecanum de 60 mm: un motor/cable seleccionado, una rueda Mecanum, soporte, acoplamiento y hardware de montaje/llave hexagonal mostrados en la imagen.
Las fotos del paquete muestran configuraciones alternativas, no un paquete de múltiples motores. Un vehículo completo, chasis, controlador, controlador y fuente de alimentación no están incluidos.
Aplicaciones
Accionamientos de robots pequeños, desarrollo de vehículos de seguimiento de línea y equilibrio, mecanismos de hogar inteligente, accesorios motorizados y movimiento de cámara compacta donde la carga seleccionada, velocidad, eje e interfaz de retroalimentación se ajustan al diseño. Ejemplos de impresoras, robots de limpieza, cerraduras y equipos industriales ilustran aplicaciones posibles; máquinas completas y software no se suministran.
Instalación y Operación
Utilice el voltaje del motor seleccionado; por ejemplo, un devanado de 12 V no es un devanado de 24 V. Verifique el cableado y el espacio mecánico antes de la operación, mantenga los tornillos alejados de los engranajes y evite la sobrecarga o el estancamiento prolongado. El ruido del engranaje y el par disponible varían con la velocidad y la carga.
Preguntas Frecuentes
¿Son intercambiables dos configuraciones 34:1 a un mismo voltaje?
No. Sus puntos de devanado y velocidad/carga pueden diferir; iguale la velocidad sin carga seleccionada exacta y la tabla específica de voltaje.
¿Incluye el kit Mecanum cuatro ruedas?
No. Incluye una rueda y un motor. Un conjunto completo de ruedas omnidireccionales requiere ruedas coordinadas izquierda/derecha.
¿Puede el encoder funcionar con el voltaje del motor?
No. Su suministro lógico es de 3.3 V o 5 V, independiente del devanado de motor seleccionado de 6 V/12 V/24 V.
Detalles Visuales