Motor de engranajes de gusano DC CHIHAI MOTOR GW12T-050, opciones de codificador Hall
Motor de engranajes de gusano DC CHIHAI MOTOR GW12T-050, opciones de codificador Hall
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
El MOTOR CHIHAI CHF-GW12T-050 compacto motor de engranaje DC combina una caja de engranaje de tornillo sin fin de metal en ángulo recto con opciones de bobinado de 6V o 12V y seis relaciones de reducción. Elija la versión con encoder Hall AB con terminales de motor del mismo lado o del lado opuesto, o el motor de eje trasero sin una placa de encoder.
Características
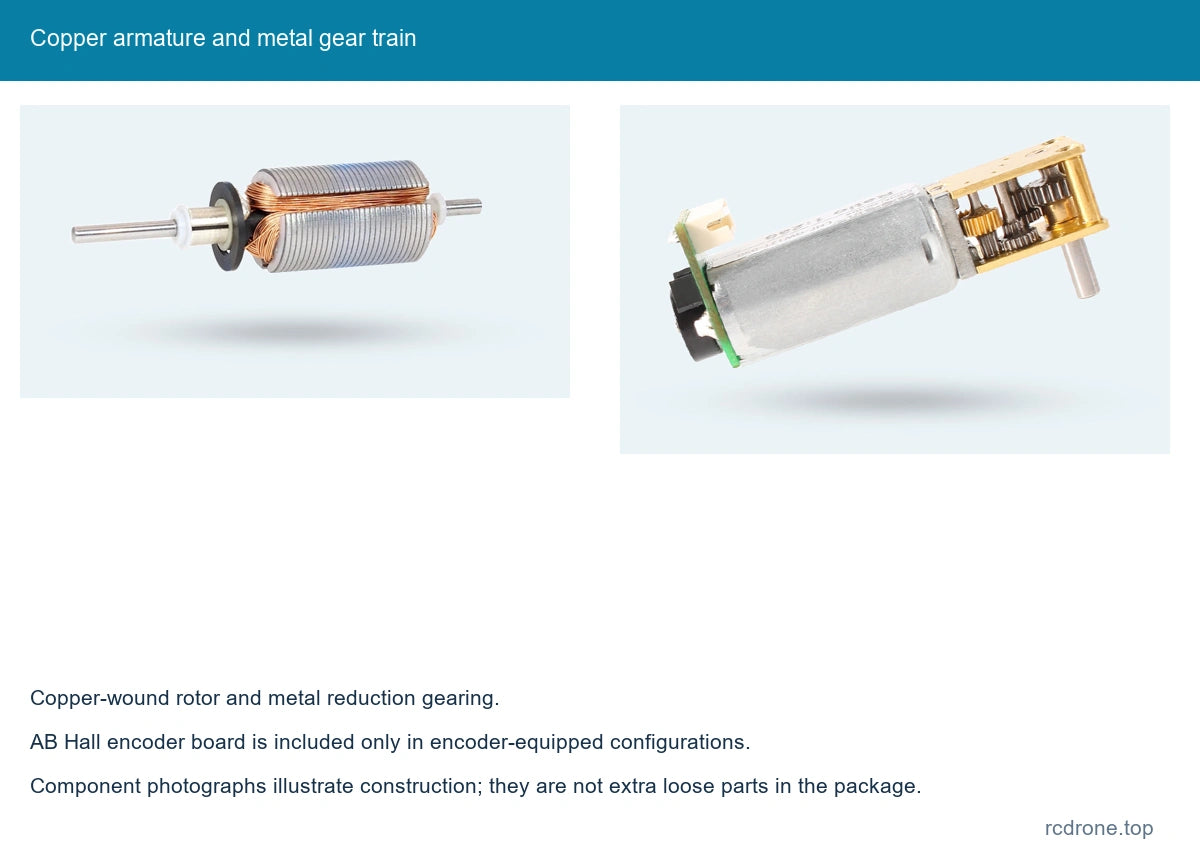
- Reducción de engranaje de metal compacta y armadura de motor enrollada en cobre.
- Seis relaciones de salida de 42:1 a 1030:1 para selección de velocidad y par.
- Las configuraciones equipadas con encoder proporcionan retroalimentación de dos fases A/B para detección de dirección y rotación.
- Eje de salida en forma de D de 3 mm y geometría de montaje compacta.
- Conector de seis pines que coincide mostrado con opciones de motor equipadas con encoder.
Especificaciones
| Marca / modelo | CHIHAI MOTOR / CHF-GW12T-050ABHL familia de codificadores; opción de motor de eje trasero también ofrecida |
|---|---|
| Suministro del motor | Seleccione bobinado de 6V o 12V CC; el suministro del codificador es separado |
| Tren de engranajes | Engranajes de tornillo sin fin y reducción de metal; construcción de placa de acero explícitamente listada en las relaciones 42, 236, 302, 603 y 1030; material de la carcasa 118 no especificado en el selector |
| Relaciones de reducción | 42:1, 118:1, 236:1, 302:1, 603:1, 1030:1 |
| Eje de salida | Diámetro de 3 mm (+0 / −0.03); D-plano de 2.5 mm (+0 / −0.05); proyección de 8.0 ±0.3 mm |
| Dimensiones de referencia | 50.0 mm de referencia total; 32.0 mm de referencia del motor; 18.0 ×12.0 mm referencia de placa de engranaje |
| Dibujo de detalles | Desplazamiento del extremo del eje de 4.0 mm; separación de agujeros de montaje de 8.50 mm; 2 ×1.4 mm agujeros; desplazamiento de borde de 1.8 mm; característica de collar de 0.5 mm; hombro de 7.5 mm (+0.03 / 0) |
| Sección de referencia | Separación de placa de 10.0 mm; altura externa de 11.8 mm; referencia diagonal de 15.5 mm; ancho de placa de codificador de 18.5 mm |
| Masa del motor de referencia | Aproximadamente 25 g; la relación y la configuración afectan la masa real |
| Tipo de codificador | Codificador magnético Hall incremental de doble canal AB, solo en opciones equipadas con codificador |
| Suministro del codificador | 3.3V DC o 5.0V DC |
| Conector del codificador | ZH1.5-6PIN, cable coincidente incluido con las opciones de codificador mostradas |
| Señal del codificador | Señales cuadradas A/B; resistencias de pull-up / modelado de señal a bordo; conectar a niveles de entrada de MCU compatibles |
| Pulsos base del codificador | 7 PPR en el eje del motor; referencia de pulso del eje de salida = 7 × relación de reducción |
| Anillo magnético del codificador | 14 polos / 7 pares de polos |
| Frecuencia de respuesta del codificador | 100 kHz |
| Opciones de orientación | Disposición de terminales del motor del mismo lado o del lado opuesto en relación con el eje de salida, como se muestra; no es una dirección de rotación comandada |
| Opción de eje trasero | Motor con un eje trasero y sin la placa del codificador Hall mostrada en las opciones equipadas con codificador |
Velocidad y Torque por Configuración
Utilice la tabla para el devanado elegido y la relación de reducción.Las referencias de potencia se aplican al motor de entrada de tamaño 11 ilustrado: 0.55 W a 12V y 0.15 W a 6V. La velocidad, la corriente y el par son diferentes cantidades operativas; la velocidad sin carga no es la velocidad nominal.
Rendimiento a 12V
| Relación | rpm sin carga | rpm nominal | kgf·cm nominal | N·m nominal | Referencia de par de estancamiento, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 380 | 300 | 0.1 | 0.01 | ≤0.35 |
| 118:1 | 135 | 105 | 0.3 | 0.03 | ≤1.0 |
| 236:1 | 68 | 53 | 0.65 | 0.064 | ≥2.5 |
| 302:1 | 53 | 41 | 0.8 | 0.079 | No especificado |
| 603:1 | 27 | 20 | 1.6 | 0.16 | No especificado |
| 1030:1 | 16 | 12 | 2.4 | 0.24 | No especificado |
Corriente sin carga ≤85 mA; corriente nominal ≤0.23 A; corriente de bloqueo ≤1.0 A.
Rendimiento de 6V
| Relación | rpm sin carga | rpm nominal | kgf·cm nominal | N·m nominal | Referencia de par de estancamiento, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118:1 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236:1 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302:1 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603:1 | 13 | 10 | 0.8 | 0.079 | No especificado |
| 1030:1 | 8 | 6 | 1.2 | 0.12 | No especificado |
Corriente sin carga ≤65 mA; corriente nominal ≤0.18 A; corriente de bloqueo ≤0.6 A.
Mantenga la carga de salida por debajo de 3 kgf·cm y evite la operación en bloqueo. Las referencias de bloqueo no establecen una clasificación de servicio continuo. Las relaciones sin una figura de par de bloqueo separado utilizan el mismo límite de carga mecánica de 3 kgf·cm; este límite no es un par de bloqueo prometido.
Conexión del encoder
Los colores de los cables siguen el cableado de seis hilos de este motor, incluyendo rojo M− y blanco M+. No asuma un cableado convencional positivo en rojo. Mantenga la alimentación del motor separada de la alimentación Hall de 3.3V/5V.
| Alambre | Marcado | Función |
|---|---|---|
| Rojo | M− | Alimentación del motor negativa |
| Negro | VCC | Alimentación del encoder, 3.3V o 5.0V |
| Amarillo | C2 / B | Fase B del encoder |
| Verde | C1 / A | Fase A del encoder |
| Azul | GND | Tierra del encoder |
| Blanco | M+ | Alimentación del motor positiva |
El encoder tiene 7 pulsos base por revolución del motor.La referencia de pulso del eje de salida es 7 multiplicado por la relación de la caja de cambios seleccionada; las convenciones de conteo de bordes dependen del controlador. Confirme la compatibilidad de nivel lógico antes de la conexión.
Guía de Configuración
Las opciones de orientación describen dónde se encuentra la disposición de los terminales del motor en relación con el eje de salida en las fotos de comparación; no seleccionan un comando fijo en sentido horario o antihorario. La opción de eje trasero es un motor sin la placa del codificador Hall. Las relaciones de placa de acero están etiquetadas individualmente; la opción 118:1 no especifica el material de la placa. La comparación de acero/cobre es una referencia familiar, no un selector de material adicional.
Aplicaciones
- Pequeños robots móviles que utilizan retroalimentación de rotación para el control de ruedas, cuando se selecciona la opción de codificador.
- Mecanismos de seguimiento compactos y ensamblajes de posicionamiento de cámaras que requieren movimiento con engranajes.
- Mecanismos pequeños de manejo de papel y automatización de pasatiempos adaptados al par, velocidad y ciclo de trabajo del motor.
Qué incluye
Un motor con engranaje seleccionado. Las selecciones equipadas con encoder incluyen la placa de encoder Hall mostrada en la imagen y el cable de seis hilos correspondiente. La versión de eje trasero no tiene placa de encoder; no se implica un cable de encoder. El controlador, la fuente de alimentación, las ruedas y el robot o mecanismo completo no están incluidos. Las fotos de comparación muestran alternativas, no un paquete de dos motores.
Preguntas Frecuentes
¿La opción de eje trasero incluye un encoder?
No. Seleccione una opción de terminal del mismo lado o del lado opuesto equipada con encoder para la retroalimentación A/B Hall.
¿Se puede alimentar la placa Hall directamente desde 12V?
No. El encoder utiliza una fuente separada de 3.3V o 5.0V; el devanado del motor utiliza la fuente seleccionada de 6V o 12V.
¿Se mide 7 PPR en la salida de la caja de engranajes?
No. Es la referencia de pulso del eje del motor base.Multiplique por la relación de reducción para la referencia del eje de salida, luego tenga en cuenta la convención de conteo del controlador.
¿Las opciones de orientación seleccionan la dirección de rotación del motor?
No. Identifican la disposición de los terminales en relación con el eje de salida como se muestra.
Detalles Visuales