Motor de engranajes DC CHIHAI GW12T-N20ABHL Worm con codificador Hall de 7 PPR
Motor de engranajes DC CHIHAI GW12T-N20ABHL Worm con codificador Hall de 7 PPR
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
El CHIHAI MOTOR CHF-GW 12T-N 20ABHL es un motor de engranaje de corriente continua en miniatura con reducción de tornillo y un codificador Hall magnético AB. Elija la disposición del cable físico, la relación de reducción y el voltaje/embobinado. Cada opción real incluye el motor equipado con codificador y el cable de conector de seis hilos correspondiente; la lista no es un chasis de robot completo ni un kit de controlador.
Características
- Tren de engranajes de tornillo y reducción de metal en un marco compacto.
- Eje de salida en forma de D de 3 mm con referencia de proyección de 8 mm.
- Retroalimentación AB del eje del motor de 7 PPR para medición de velocidad y rotación relativa.
- Bobinados de motor A 35 y B 45 con datos específicos de voltaje separados.
Especificaciones
| Marca / modelo | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL; las imágenes de la familia también marcan GW 12T-N 20VA |
| Construcción | Motor de corriente continua con escobillas en miniatura y engranaje de tornillo con codificador AB Hall |
| Opciones de bobinado | 12 V A 35, 6 V A 35, 6 V B 45 o 3 V B 45 como combinación en stock real |
| Opciones de relación | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1; combinación de fuente de acero 1030 excluida cuando no hay stock |
| Distribución de cables | Distribución de soldadura del mismo lado o del lado opuesto como se muestra; no es una dirección de rotación comandada |
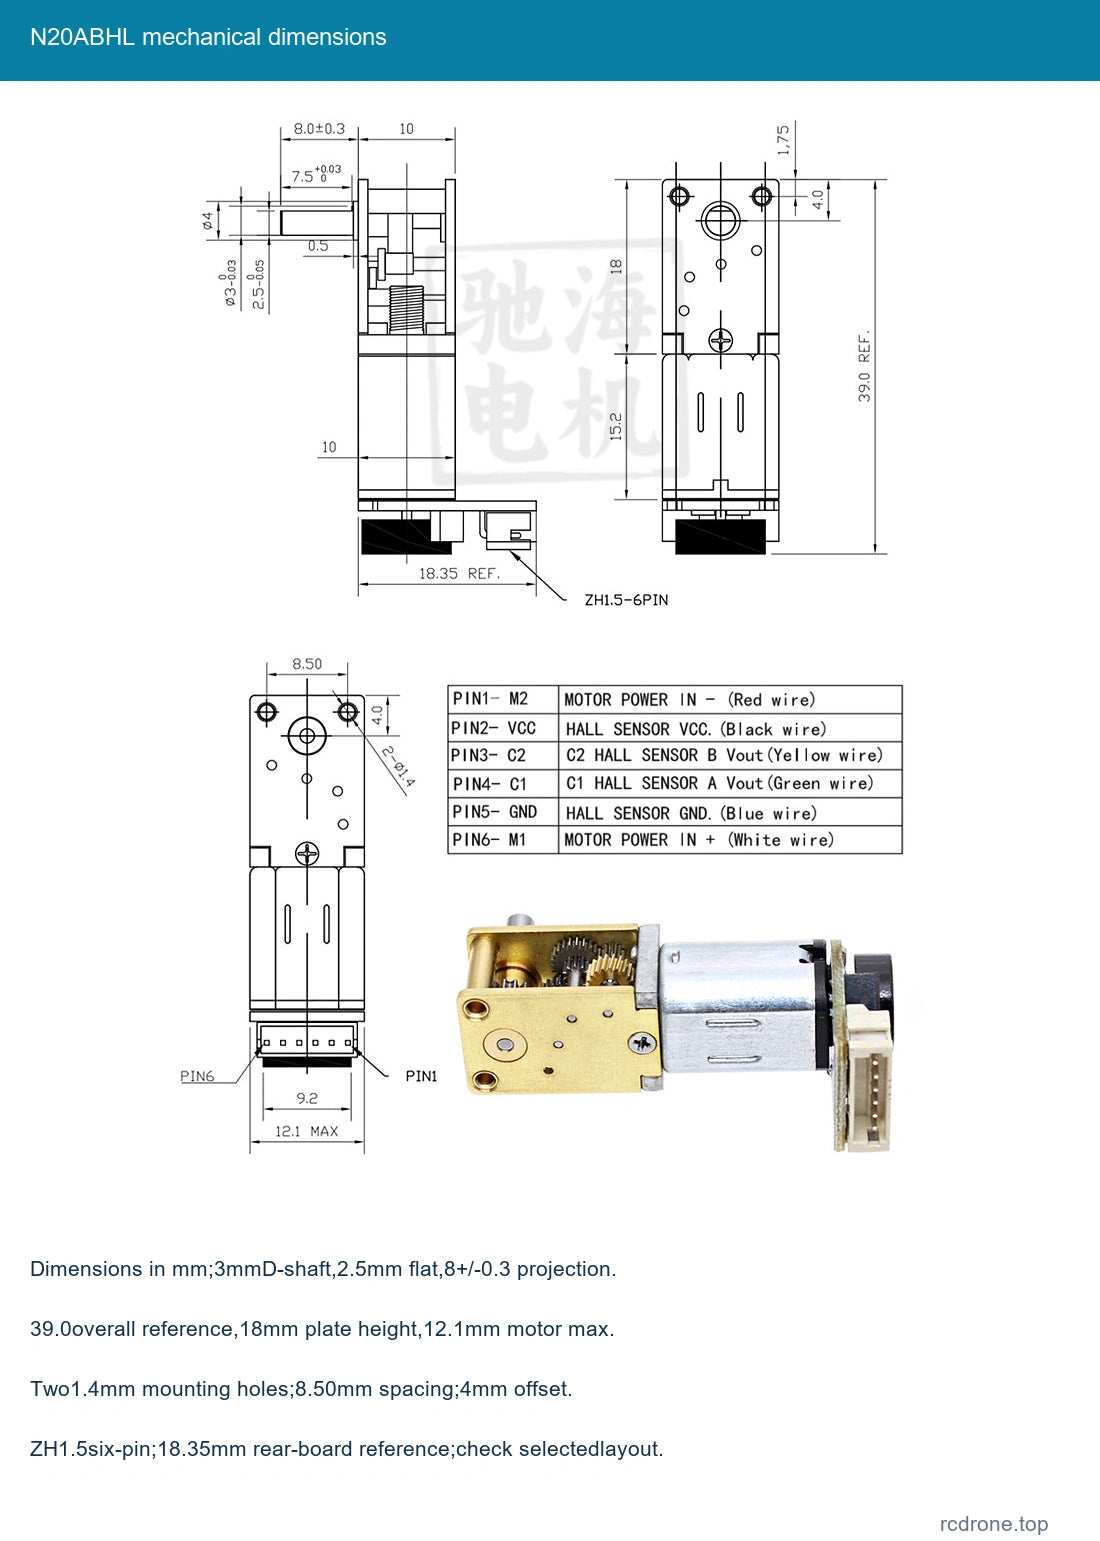
| Eje | Salida en forma de D de 3 mm, 2.5 mm en plano, proyección de 8±0.3 mm |
| Detalles del eje | 7.Referencia de collar de 5 mm,+0.03/0; característica de hombro de 0.5 mm |
| Dibujo mecánico | Referencia total de 39.0 mm; altura de placa de engranaje de 18 mm; sección de engranaje de 10 mm y referencias de motor de 15.2 mm |
| Montaje | Dos agujeros de 1.4 mm; separación de 8.50 mm; desplazamiento de referencia de 4.0 mm; referencia de borde de 1.75 mm |
| Sobre de motor / encoder | Máximo de motor de 12.1 mm; referencia de placa trasera de 18.35 mm; conector de seis pines ZH 1.5 |
| Referencia de masa neta | Approximately 15 g; shipping mass is separate |
| Retroalimentación Hall | AB magnético Hall incremental, 7 PPR eje de motor, 14 polos/7 pares de polos |
| Fuente / salidas Hall | 3.3 V o 5 V suministro separado; ondas cuadradas AB, resistencias de pull-up/modelado de señal a bordo |
| Respuesta / lead | Referencia de 100 kHz; lead ZH 1.5-6PIN incluido |
| Comportamiento de retención | La resistencia del tornillo de avance a la retroalimentación depende de la relación y la carga; no es un freno clasificado para seguridad |
Rendimiento Específico de Bobinado
Utilice la fila para el bobinado y la relación reales. El par nominal y el par de bloqueo son condiciones diferentes. Las cifras de par de bloqueo son referencias de límite superior y no son clasificaciones de carga continua. Las etiquetas de potencia describen cada referencia de bobinado sin garantizar la potencia de salida en cada punto de operación.
12 V A 35
Referencia de 0.2 W.
| Relación | mA sin carga | rpm sin carga | kgf·cm nominal | rpm nominal | A nominal | A de bloqueo | kgf·cm de bloqueo |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W referencia.
| Relación | mA sin carga | rpm sin carga | kgf·cm nominal | rpm nominal | A nominal | A de bloqueo | kgf·cm de bloqueo |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W referencia.
| Relación | mA sin carga | rpm sin carga | kgf·cm nominal | rpm nominal | A nominal | A de bloqueo | kgf·cm de bloqueo |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W referencia.
| Relación | mA sin carga | rpm sin carga | kgf·cm nominal | rpm nominal | A nominal | A de bloqueo | kgf·cm de bloqueo |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302: 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603: 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030: 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
Conexión del Encoder Hall
| Pin | Color del cable | Señal | Función |
|---|---|---|---|
| 1 | Rojo | M 2 | Motor negativo |
| 2 | Negro | VCC | Alimentación positiva del Hall 3.3/5V |
| 3 | Amarillo | C 2 / B | Salida de fase B del Hall |
| 4 | Verde | C 1 / A | Salida de fase A del Hall |
| 5 | Azul | GND | Tierra de alimentación del Hall |
| 6 | Blanco | M 1 | Motor positivo |
El orden de los pines sigue el dibujo del conector mecánico. Coincidir con las marcas reales y la orientación del conector antes de la conexión. Nunca aplique la alimentación del motor a Hall VCC o entradas de señal. Alimente la placa del Hall por separado a 3.3 V o 5 V con lógica de receptor compatible. Cambiar la polaridad de los cables del motor invierte la rotación mientras que la polaridad de la alimentación del Hall permanece fija.
7 PPR es la referencia base del eje del motor.Salida de escalas de referencia de pulso con la relación de reducción real y modo de conteo de bordes del receptor. La tabla detallada proporciona 294, 826.469, 1652.931, 2112.082, 4224.164 y 7212.8 pulsos para sus seis columnas de relación; estas utilizan reducciones reales detrás de las etiquetas de selector nominal. No reemplace estos decimales con una afirmación precisa basada solo en relaciones nominales redondeadas. La retroalimentación incremental es relativa y no proporciona una posición de inicio absoluta.
Selección e Instalación
El diseño de cables del mismo lado y del lado opuesto se refiere a la disposición de soldadura/conector representada en relación con el eje de salida, no a un comando en sentido horario/antihorario. Verifique el diseño seleccionado, el ajuste del eje, los tornillos de montaje y el espacio del codificador antes del ensamblaje. Las combinaciones de placa de acero 1030 no tienen stock de origen y no son seleccionables.
Utilice un controlador de motor adecuado con margen de corriente de arranque y protección.Mantenga los desechos fuera de los engranajes expuestos y del codificador, evite el estancamiento y la reversión abrupta bajo carga, y no utilice el comportamiento de retención del gusano como un freno de seguridad. No se proporciona una clasificación de carga continua o certificada.
Aplicaciones
Mecanismos robóticos compactos, pequeños proyectos de movimiento y ensamblajes de inclinación y ajuste en miniatura que necesitan rotación con engranajes y retroalimentación relativa del codificador. Se requiere un microcontrolador externo compatible y un controlador de motor para el control de retroalimentación.
Qué incluye
Un motor de engranaje de gusano N 20 con codificador Hall seleccionado y un cable de seis hilos correspondiente. Chasis, ruedas, batería, fuente de alimentación, microcontrolador, controlador de motor y robot completo no están incluidos. Las imágenes de construcción interna ilustran las partes dentro de un motor.
Preguntas frecuentes
¿Cada opción incluye el codificador?
Sí. Estas opciones reales son versiones de retroalimentación ABHL.
¿Controlan la rotación del mismo lado y del lado opuesto?
No.Identifican la disposición física de los terminales; la rotación depende de la polaridad del motor.
¿Puedo usar el voltaje del motor para la alimentación del Hall?
Utilice una fuente de alimentación de Hall separada de 3.3 V o 5 V y ajuste el devanado del motor seleccionado de forma independiente.
¿Se incluye un chasis de robot?
No. El paquete contiene un motor y su terminal correspondiente.
Detalles Visuales