CHIHAI GW4632-BL2430 Motorreductor DC sin escobillas, 12V/24V
CHIHAI GW4632-BL2430 Motorreductor DC sin escobillas, 12V/24V
CHIHAI MOTOR
No se pudo cargar la disponibilidad de recogida


Resumen
El MOTOR CHIHAI CHW-GW 4632-BL 2430 es un motor de corriente continua sin escobillas con electrónica de conmutación Hall incorporada y reducción de tornillo en ángulo recto. Elija la relación real, bobinado de 12 V o 24 V, y paquete solo de motor, soporte o controlador de velocidad sin escobillas.
Características
- El controlador incorporado permite la operación sin escobillas alimentada por DC sin un ESC trifásico separado.
- Reducción de tornillo, eje D de 6 mm y centro de eje roscado.
- Conexiones separadas de PWM, dirección y pulso FG a través de una interfaz de cinco hilos.
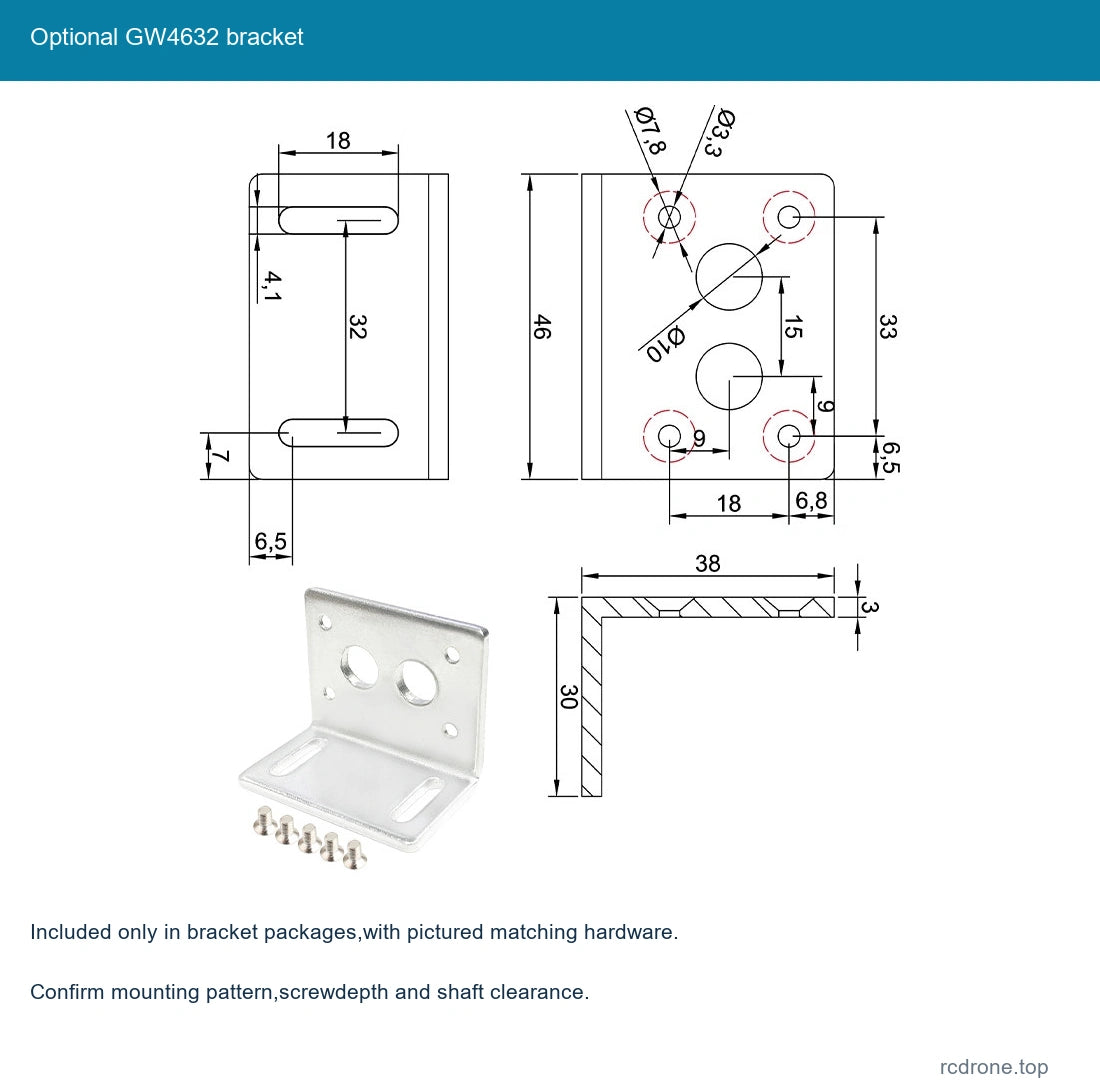
- Soporte opcional a juego y placa de control de velocidad externa.
Especificaciones
| Marca / modelo | CHIHAI MOTOR / CHW-GW 4632-BL 2430 |
| Construcción | Motor DC sin escobillas con controlador de conmutación Hall integrado y reducción de tornillo |
| Fuente de bobinado | 12 V o 24 V DC según se seleccione; el controlador de referencia de entrada de 6–30 V no reemplaza la clasificación del motor |
| Etiquetas de relación al por menor | 32: 1, 65: 1, 158: 1, 200: 1, 337: 1, 564: 1, 1019: 1; la primera columna de rendimiento utiliza 32.5: 1 como referencia real |
| Eje de salida | Eje D de 6 mm,+0/−0.03 de diámetro; 5.4 mm en plano,+0/−0.1 |
| Eje / rosca central | Proyección de 18.5 mm, referencia plana de 12 mm; M 3×0.5 rosca central, 12 mm de profundidad efectiva |
| Referencias de la caja de engranajes | 46×32 mm de contorno; 25.2 mm de grosor de la caja; 18 mm y 33 mm de referencias de montaje |
| Características del dibujo | Cuatro referencias de montaje M 3; cuatro características de rebaje de 7.4 mm; diámetro del motor de 24.4 mm y referencia del motor de 30.8 mm |
| Conector | A 1001WS, interfaz de cinco pines con paso de 1.0 mm |
| Masa neta de referencia | Aproximadamente 165 g; dependiente de la relación y excluyendo accesorios/empaquetado |
| Referencia de protección | La alimentación del motor se corta cuando la corriente de carga excede 0.6 A por tabla eléctrica; no confíe en esto como la única protección del sistema |
| Comentarios | Salida FG Hall 6 pulsos por revolución del motor; referencia de salida de la caja de engranajes 6×relación real |
| Sujeción mecánica | La resistencia del gusano a la retroalimentación depende de la relación/carga; no es un freno de seguridad |
Referencia de rendimiento de bobinado
El selector utiliza la etiqueta nominal 32: 1; su tabla de referencia y el conteo FG utilizan 32.5: 1. Otras columnas mantienen sus relaciones declaradas. El par nominal es kgf·cm. Las etiquetas de potencia máxima son encabezados de referencia en lugar de potencia mecánica garantizada en cada punto de carga. El estancamiento no es una condición de operación continua.
12 V
Referencia de potencia máxima de 4 W; corriente en vacío ≤140 mA. La tabla eléctrica da una referencia de corte por sobrecarga de 0.6 A.
| Relación de referencia | RPM sin carga | Clasificado kgf·cm | RPM nominal | A nominal | Salida de pulsos FG |
|---|---|---|---|---|---|
| 32.5: 1 | 185 | 2 | 150 | ≤0.55 | 195 |
| 65: 1 | 92 | 4 | 75 | ≤0.55 | 390 |
| 158: 1 | 37 | 9 | 30 | ≤0.55 | 948 |
| 200: 1 | 30 | 11 | 24 | ≤0.55 | 1200 |
| 337: 1 | 17 | 18 | 14 | ≤0.55 | 2022 |
| 564: 1 | 10 | 20 | 8.5 | ≤0.55 | 3384 |
| 1019: 1 | 6 | 30 | 4.8 | ≤0.40 | 6114 |
24 V
8 W potencia máxima de referencia; corriente en vacío ≤180 mA. La tabla eléctrica proporciona una referencia de corte por sobrecarga de 0.6 A.
| Relación de referencia | rpm en vacío | kgf·cm nominal | rpm nominal | A nominal | Pulsos de salida FG |
|---|---|---|---|---|---|
| 32.5: 1 | 370 | 2 | 320 | ≤0.55 | 195 |
| 65: 1 | 185 | 4 | 155 | ≤0.55 | 390 |
| 158: 1 | 75 | 9 | 62 | ≤0.55 | 948 |
| 200: 1 | 60 | 11 | 48 | ≤0.55 | 1200 |
| 337: 1 | 35 | 18 | 29 | ≤0.55 | 2022 |
| 564: 1 | 21 | 20 | 17 | ≤0.55 | 3384 |
| 1019: 1 | 12 | 30 | 10 | ≤0.40 | 6114 |
Conexión y lógica del motor
| Cable | Señal | Función |
|---|---|---|
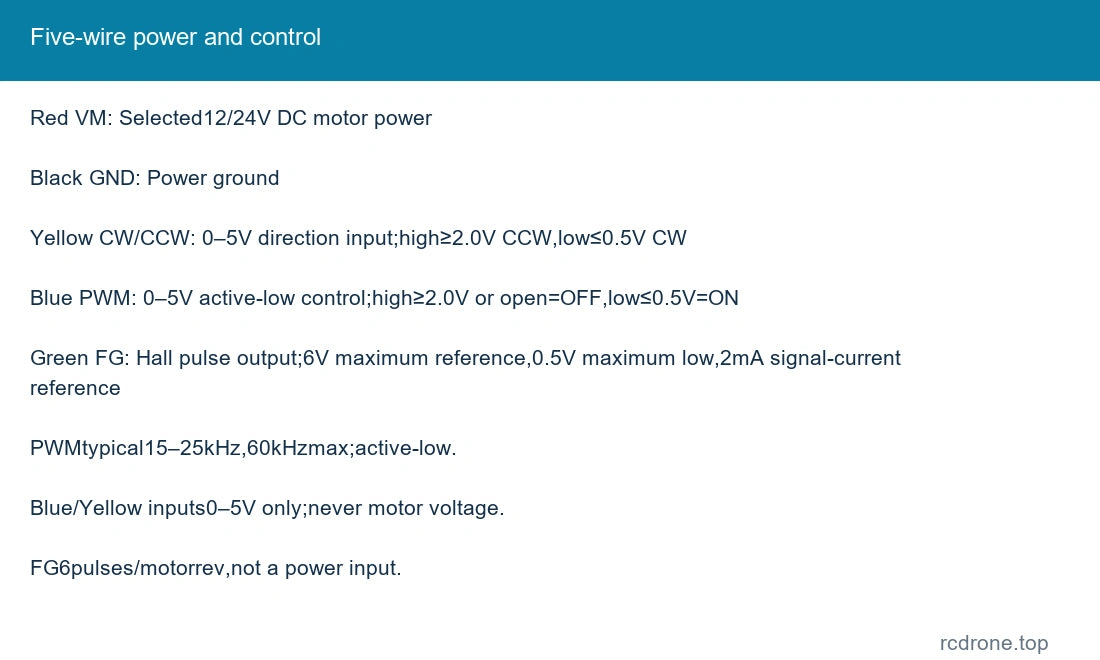
| Rojo | VM | Potencia del motor seleccionada de 12/24V DC |
| Negro | GND | Tierra de potencia |
| Amarillo | CW/CCW | Entrada de dirección 0–5V; alto≥2.0V CCW, bajo≤0.5V CW |
| Azul | PWM | Control activo-bajo 0–5V; alto≥2.0V o abierto=APAGADO, bajo≤0.5V=ON |
| Verde | FG | Salida de pulso de Hall; referencia máxima de 6V, 0.5V mínimo, referencia de corriente de señal de 2mA |
La entrada PWM es de 0–5 V, típicamente 15–25 kHz, con una frecuencia máxima de referencia de 60 kHz. La entrada azul es activa-baja: baja habilita el motor, mientras que alta o abierta lo apaga. La entrada de dirección amarilla también es de 0–5 V; no aplique el voltaje de suministro del motor a ninguna entrada de control o FG. FG proporciona 6 pulsos por revolución del motor; use una entrada de contador compatible y la relación de reducción real para los conteos de salida.
Para operación directa a plena velocidad, la conexión ilustrada une azul, negro y amarillo a negativo de CC y rojo a positivo de CC. Esto selecciona la dirección de baja entrada de la mesa. Mantenga FG verde aislado a menos que esté conectado a electrónica receptora adecuada. Verifique los colores reales de los cables y las etiquetas de los terminales antes de energizar.
Conexión de Placa de Control Opcional
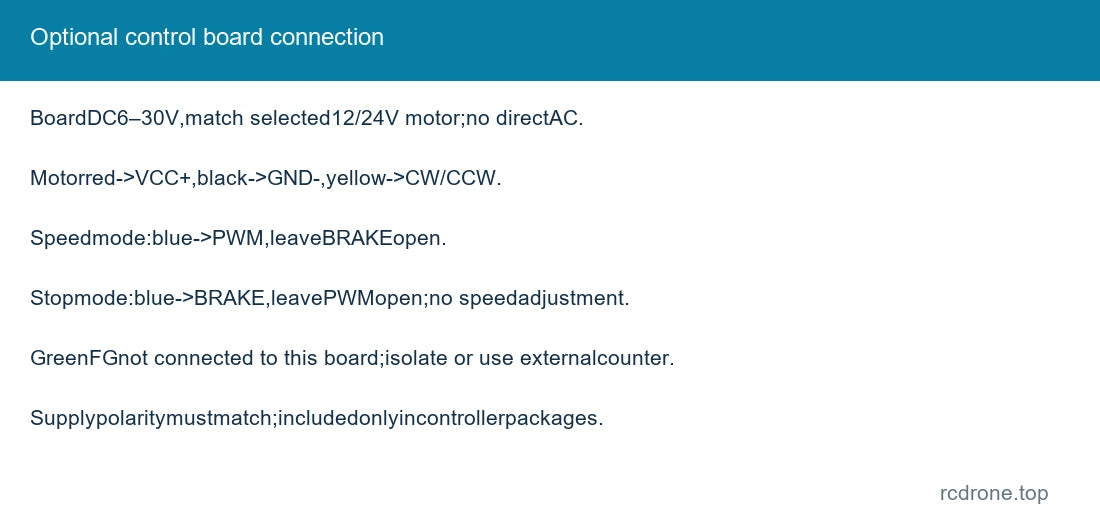
La entrada de la placa es de referencia DC 6–30 V; use el voltaje del motor seleccionado dentro de ese rango. Nunca conecte CA doméstica. Conecte el rojo del motor a motorVCC+, el negro a motorGND− y el amarillo a CW/CCW. Para velocidad ajustable, conecte el azul a PWM y deje BRAKE desconectado. Para la conexión alternativa de control de parada, conecte el azul a BRAKE y deje PWM desconectado; el ajuste de velocidad no está disponible en ese modo. Estos son arreglos de cableado alternativos, no características simultáneas.
La placa ilustrada no mide la velocidad FG. Deje el cable FG verde aislado de la alimentación de la placa, PWM y terminales de freno. Coincida la polaridad de la fuente: invertir la alimentación de la placa puede dañarla. Solo los paquetes que nombran el controlador incluyen esta placa; la protección del controlador y del motor no elimina la necesidad de un cableado adecuado, capacidad de corriente y protección del sistema.
Instalación y operación mecánica
Utilice el dibujo preservado para verificar el ajuste del eje, la profundidad de rosca central M 3, la posición de montaje y el espacio del conector trasero. Evite tornillos demasiado largos, impactos en el eje y cargas laterales. Proteja el eje expuesto y mantenga los desechos fuera de la caja de engranajes. No trate la resistencia de sujeción del gusano como un freno con clasificación de seguridad. Prevenga sobrecargas prolongadas y proporcione ventilación.
Aplicaciones
Automatización compacta, mecanismos robóticos, etapas de ajuste y accionamientos de instrumentos que requieren movimiento con engranaje de ángulo recto y una interfaz simple de CC/PWM. Seleccione la velocidad real, el par, el montaje y el comportamiento de control para el mecanismo.
Qué incluye
Un motor de engranaje sin escobillas seleccionado. El soporte y/o la placa de control de velocidad sin escobillas se incluyen solo donde se mencionan en el paquete, con el hardware correspondiente ilustrado. La fuente de alimentación, el contador FG externo, el robot completo y las piezas internas sueltas adicionales del motor no están incluidos.
FAQ
¿Necesita el motor un ESC trifásico separado?
No. Su controlador de conmutación está integrado; use la fuente de DC seleccionada y las entradas de control.
¿La placa opcional muestra o lee la velocidad de FG?
No. Mantenga FG separado y use electrónica receptora externa compatible si se requiere medición de velocidad.
¿Puedo usar el cableado de ajuste de velocidad y control de parada juntos?
La placa ilustrada utiliza conexiones alternativas de cable azul: azul a PWM para velocidad, o azul a FRENAR para control de parada sin ajuste de velocidad.
¿Por qué la opción 32: 1 tiene 195 pulsos de FG?
La tabla detallada utiliza 32.5: 1 para esa etiqueta de selector nominal, y 6×32.5 da 195 pulsos.
Detalles Visuales