


Motor servo CAN Bus DSpower DS-P008, 14–22 V, 15 kgf·cm para dirección AGV
Motor servo CAN Bus DSpower DS-P008, 14–22 V, 15 kgf·cm para dirección AGV
DSpower
Precio habitual
$127.00 USD
Precio habitual
Precio de venta
$127.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
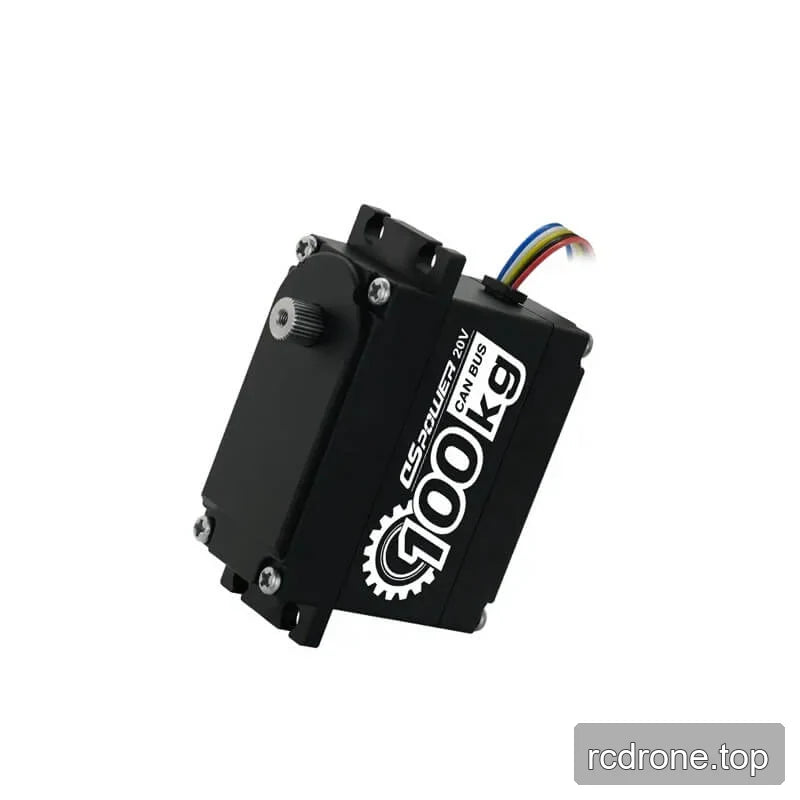
El DSpower DS-P008 motor servo de bus CAN está destinado a tareas de movimiento y dirección robótica, incluyendo la dirección de AGV. Funciona con un voltaje de 14–22 V CC, con adaptación indicada para una fuente de alimentación exterior de 20 V, y proporciona un par nominal de 15 kgf·cm con un recorrido operativo de 360°. La comunicación CAN, un eje de salida de 30T / D8, rotación en sentido antihorario y un retroceso de ≤1° apoyan el control y la integración mecánica.
Características
- Interfaz de comunicación de bus CAN.
- Construcción sin escobillas con codificación magnética.
- Diseño de engranaje de alta precisión y alta resistencia.
- Diseño de embrague de alto par indicado con un rotor bloqueado de 100 kg y un embrague de 50 kg.
- Prueba de rotación continua de 1,000 horas indicada.
- Clasificación de impermeabilidad IPX5 y un cuerpo de aleación de aluminio descrito para la disipación de calor.
- Protección por sobrecarga de rotor bloqueado en capas, temperatura y voltaje, que se dice ayuda a prevenir el sobrecalentamiento del motor o el salto de engranajes por colisiones accidentales.
Especificaciones
| Parámetro | Valor |
|---|---|
| Tensión de operación | 14–22 V CC |
| Adaptación de suministro de energía | 20 V voltaje de suministro de energía exterior |
| Corriente estática | TBD |
| Corriente de bloqueo | ≤3.5 A |
| Par de salida nominal | 15 kgf·cm |
| Dirección de rotación | CCW |
| Velocidad sin carga | ≤0.27 seg/60° |
| Velocidad de control en bucle cerrado | 0.25 seg/60° |
| Rango de ancho de pulso | 0–4096 |
| Ángulo de viaje operativo | 360° |
| L&Desviación del ángulo R | Por determinar |
| Posición virtual mecánica | ≤1° |
| Juego | ≤1° |
| Peso | Por determinar |
| Interfaz de comunicación | CAN |
| Eje de salida | 30T / D8 |
| Protección contra la entrada | IPX5 |
| Condiciones de temperatura y humedad | -25 °C a +70 °C; ≤90% HR |
DS P008 1 DSpower Servo Motor — Documento del producto (PDF)
Aplicaciones
- Vehículos AGV y dirección de coches AGV: Control CAN y soporte de viaje operativo de 360° para la integración del actuador.
- Dirección de vehículos pequeños con tracción en las cuatro ruedas: las funciones de embrague y protección indicadas son relevantes para los mecanismos de dirección sujetos a eventos de rotor bloqueado o colisión.
- Brazos robóticos, robots humanoides, exoesqueletos, robots cuadrúpedos, robots ARU y robots de inspección: adecuados para tareas de movimiento rotatorio controlado que requieren la interfaz CAN y el formato de eje de salida listados.
Detalles Visuales
Ejemplos de Aplicación





