


EYOU PH08N Motor de Par Interno con Rotor, Relación de Engranajes 51/101, Doble Codificador para Robótica
EYOU PH08N Motor de Par Interno con Rotor, Relación de Engranajes 51/101, Doble Codificador para Robótica
EYOU
Precio habitual
$609.00 USD
Precio habitual
Precio de venta
$609.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
El EYOU PH08N es un motor de torque de rotor interno ofrecido sin freno, con opciones de relación de engranaje seleccionables de 51 o 101 para robots humanoides, brazos robóticos, exoesqueletos, robots cuadrúpedos, vehículos AGV y robots ARU. Ambas opciones utilizan un voltaje de operación de 24–36 V, potencia nominal de 36 W, un encoder magnético dual de 19 bits y un diámetro listado de 40 mm. Elija la relación de acuerdo con su velocidad listada, torque nominal y torque máximo.
Características
- Motor de torque de rotor interno con un encoder magnético dual.
- Extremo orientado a la salida con una abertura circular central, patrón de orificios de montaje circular y sujetadores perimetrales.
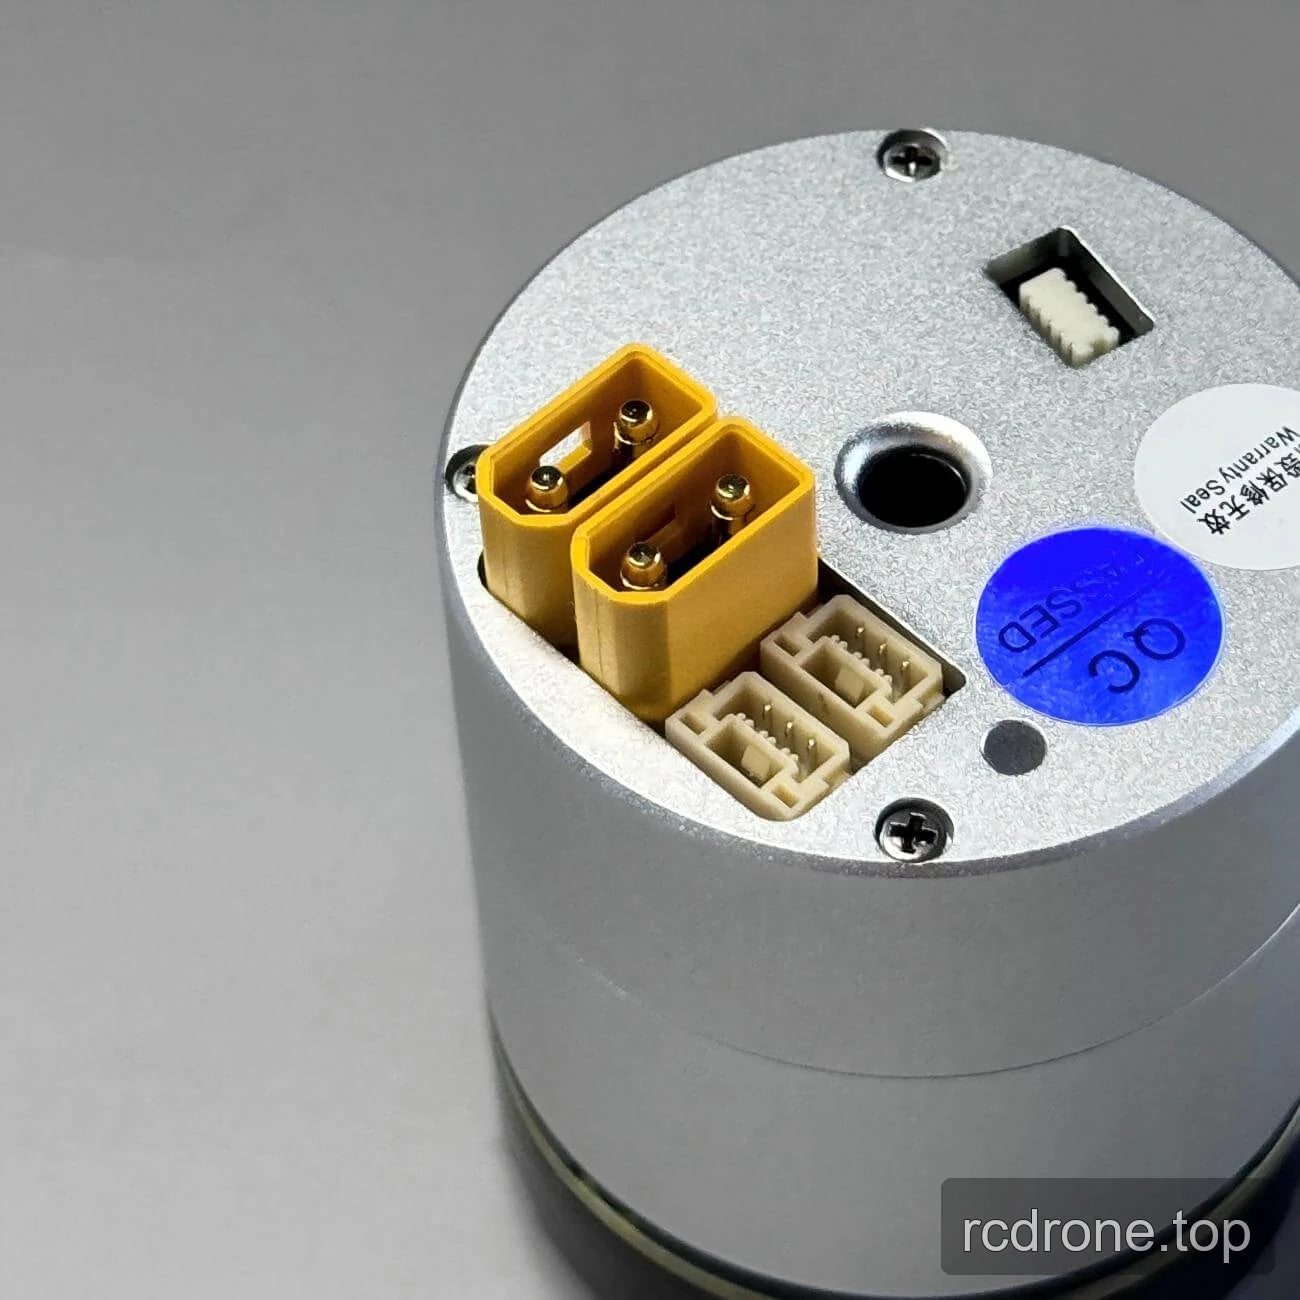
- Panel trasero con dos conectores amarillos de dos contactos, dos conectores multipin blancos, un pequeño puerto o hueco rectangular y un conector dentado blanco enrasado.
- Cuerpo cilíndrico plateado con un anillo negro en el extremo de salida.
Especificaciones
Especificaciones de rendimiento y eléctricas
| Parámetro | Relación de engranaje 51 | Relación de engranaje 101 |
|---|---|---|
| Modelo | PH08 | PH08 |
| Tipo de motor | Motor de par de rotor interno | Motor de par de rotor interno |
| Diámetro | 40 mm | 40 mm |
| Diámetro del orificio | 4.6 mm | 4.6 mm |
| Peso (Con Freno / Sin Freno) | /185 g | /185 g |
| Retroceso | 15 arcsec | 15 arcsec |
| Ruido | <70 dB | <70 dB |
| Rango de Temperatura | -20 a 80 °C | -20 a 80 °C |
| Tensión de Funcionamiento | 24–36 V | 24–36 V |
| Potencia Nominal | 36 W | 36 W |
| Relación de Transmisión | 51 | 101 |
| Velocidad Nominal | 60 rpm | 30 rpm |
| Par Nominal | 1 N·m | 1.6 N·m |
| Par de pico | 2.8 N·m | 3.5 N·m |
| Precisión del codificador | 19 bits | 19 bits |
| Tipo de codificador | Codificador magnético dual | Codificador magnético dual |
Dimensiones del dibujo de instalación
Las siguientes dimensiones y referencias de montaje se indican en el dibujo de instalación PH08.
| Referencia del dibujo | Valor |
|---|---|
| Diámetro total del cuerpo | Ø39.5 ±0.1 |
| Longitud total | 43.8 ±0.05 |
| Patrón de montaje | Ø36 con 8 orificios roscados M2, profundidad 4 |
| Patrón de montaje | Ø26 con 8 orificios roscados M1.6, profundidad 3 |
| Orificios | Ocho orificios Ø2, profundidad 5 |
| Abertura central en la cara trasera | Ø4.4 |
| Referencia angular de la cara de montaje frontal | 22.5° |
| Diámetro de la interfaz lateral | Ø29.5 |
| Dimensión del área de interfaz | 30 |
| Dimensiones del área de interfaz frontal | 9 y 4.5 |
| Sección de interfaz detallada | 2.5 ±0.02 |
| Sección de interfaz detallada | 3.5 |
| Referencia de posición | “Posicionar usando esta ubicación.” |
Motor EYOU PH08 — Modelo 3D (STP)
Dibujo de instalación PH08 (PDF)
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Detalles visuales
Vistas del producto


Interfaces y Conexiones


Dimensiones y Construcción



