Motor de par interno EYOU PH11, 24–36 V, para robots humanoides
Motor de par interno EYOU PH11, 24–36 V, para robots humanoides
EYOU
Precio habitual
$759.00 USD
Precio habitual
Precio de venta
$759.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Descripción
El EYOU PH11 es un motor de torque de rotor interno para robots humanoides, brazos robóticos, exoesqueletos, robots cuadrúpedos, vehículos AGV y robots ARU. Funciona a 24–36 V y se ofrece como PH11B con freno o PH11N sin freno, con selecciones de relación de engranaje de 51 o 101. Las selecciones de relación proporcionan valores de velocidad y torque nominales distintos para adaptar el motor al perfil de movimiento requerido.
Características
- Motor de par de rotor interno motor diseño
- Encoder magnético dual con precisión de 19 bits
- 6 mm de diámetro de paso
- 15 arcsec de retroceso
- Ruido: <70 dB
- Rango de temperatura de operación: −20 a 80 °C
Especificaciones
| Parámetro | Relación de transmisión 51 | Relación de transmisión 101 |
|---|---|---|
| Modelo | PH11 | PH11 |
| Tipo de motor | Motor de par de rotor interno | Motor de par de rotor interno |
| Diámetro | 52 mm | 52 mm |
| Diámetro del orificio | 6 mm | 6 mm |
| Peso (con freno / sin freno) | 495 / 434 g | 495 / 434 g |
| Retroceso | 15 arcsec | 15 arcsec |
| Ruido | <70 dB | <70 dB |
| Rango de temperatura | −20 a 80 °C | −20 a 80 °C |
| Tensión de operación | 24–36 V | 24–36 V |
| Potencia nominal | 120 W | 120 W |
| Relación de transmisión | 51 | 101 |
| Velocidad nominal | 60 rpm | 30 rpm |
| Par nominal | 3.5 N·m | 6.8 N·m |
| Par de pico | 6.8 N·m | 13 N·m |
| Precisión del encoder | 19-bit | 19-bit |
| Tipo de encoder | Encoder magnético dual | Encoder magnético dual |
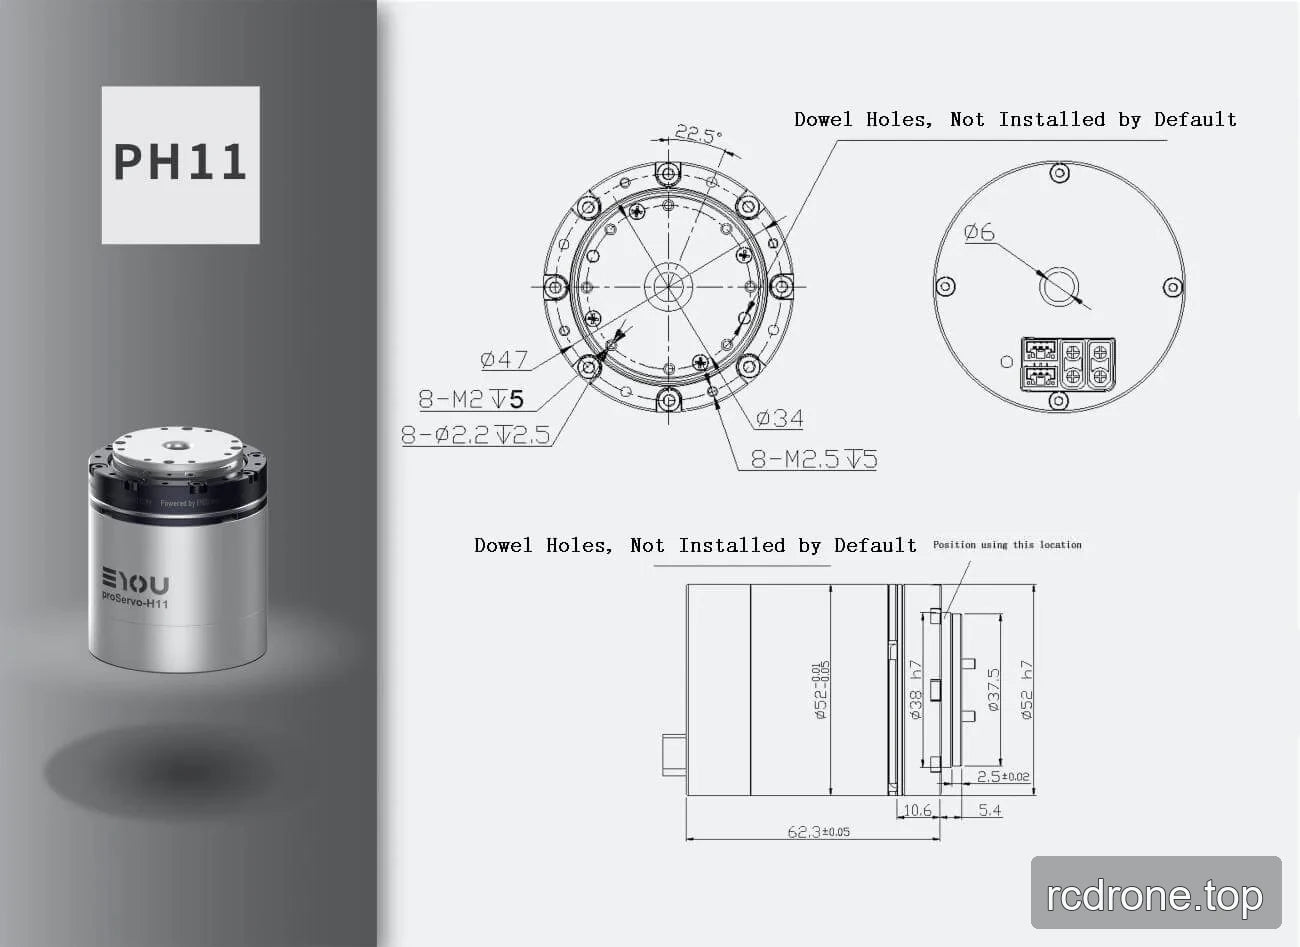
Detalles del dibujo de instalación
| Elemento del dibujo | Valor especificado |
|---|---|
| Longitud total | 62.3 ±0.05 |
| Diámetro de la carcasa | Ø58 ±0.2 |
| Dimensión del círculo de montaje | Ø47 |
| Dimensión | Ø34 |
| Característica central | Ø6 |
| Característica | Ø38 H7 |
| Característica | Ø52 H7 |
| Dimensión | 23.7 |
| Dimensión | 2.5 ±0.02 |
| Dimensiones | 10.6 y 5.4 |
| Orificios roscados | 8 × M2, profundidad 5 |
| Orificios | 8 × Ø2.2, profundidad 2.5 |
| Orificios roscados | 8 × M2.5, profundidad 5 |
| Patrón de espaciado de orificios de montaje | 22.5° |
| Orificios de espiga | No instalado por defecto |
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Documentos técnicos
Motor EYOU PH11 — Modelo 3D (STP)
Dibujo de instalación PH11 (PDF)
Detalles visuales
Detalles adicionales del producto
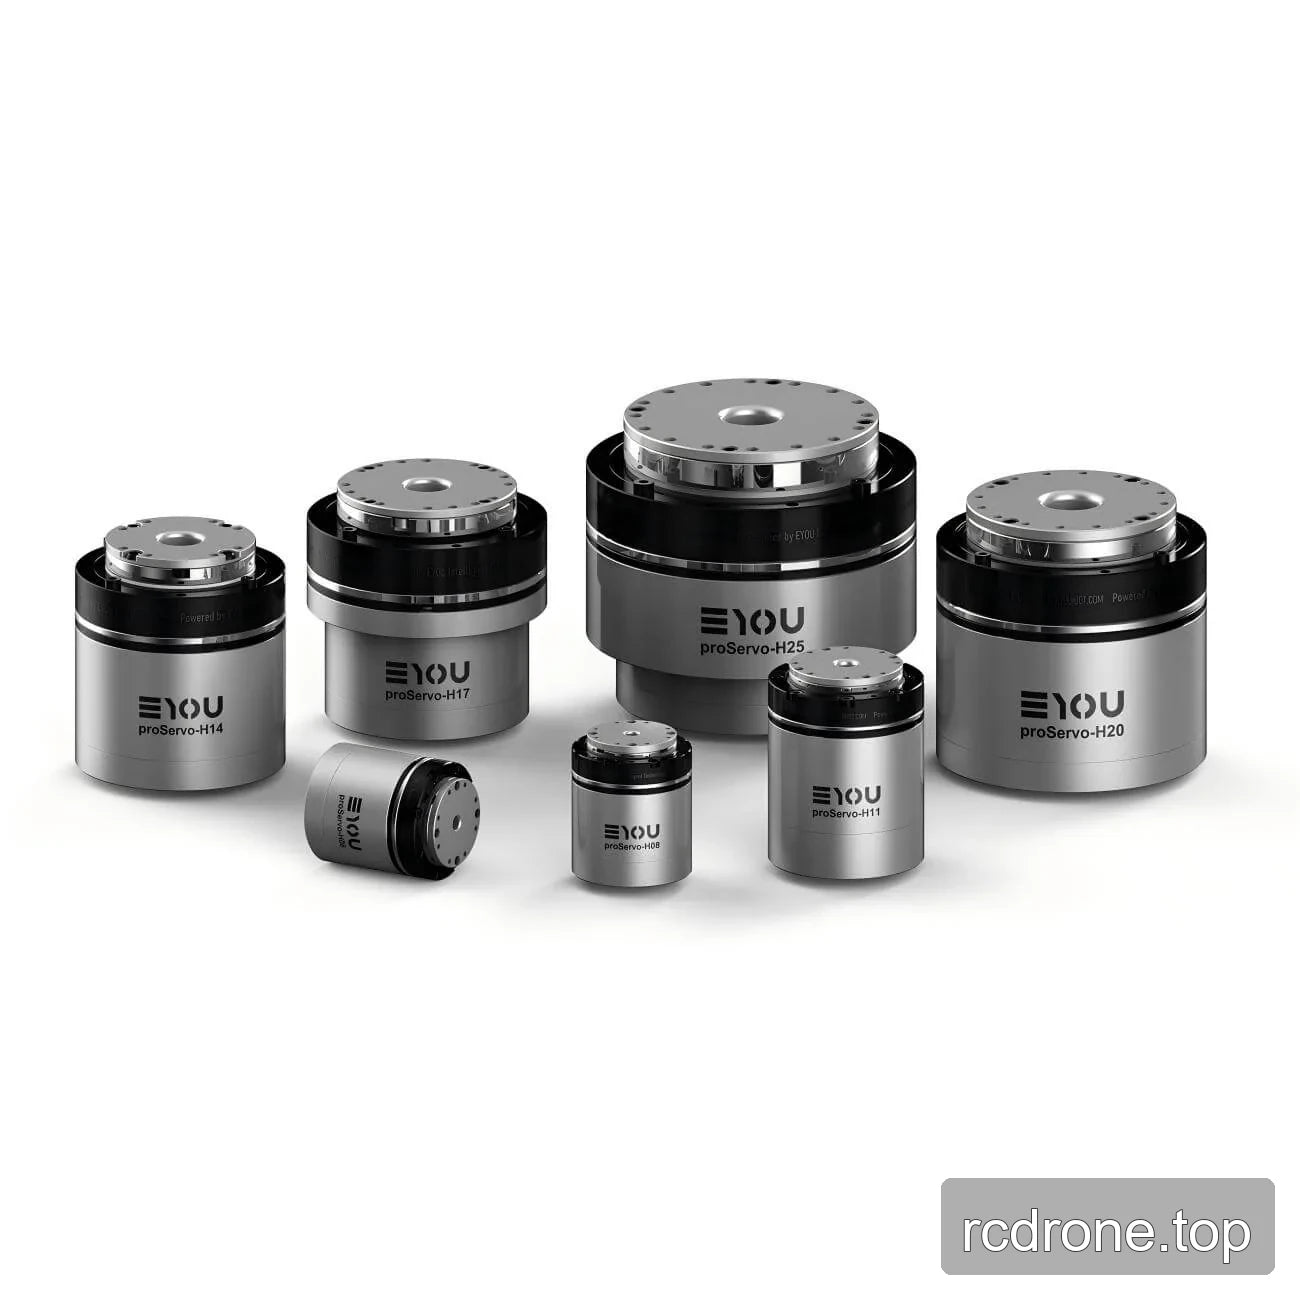
Interfaces y conexiones
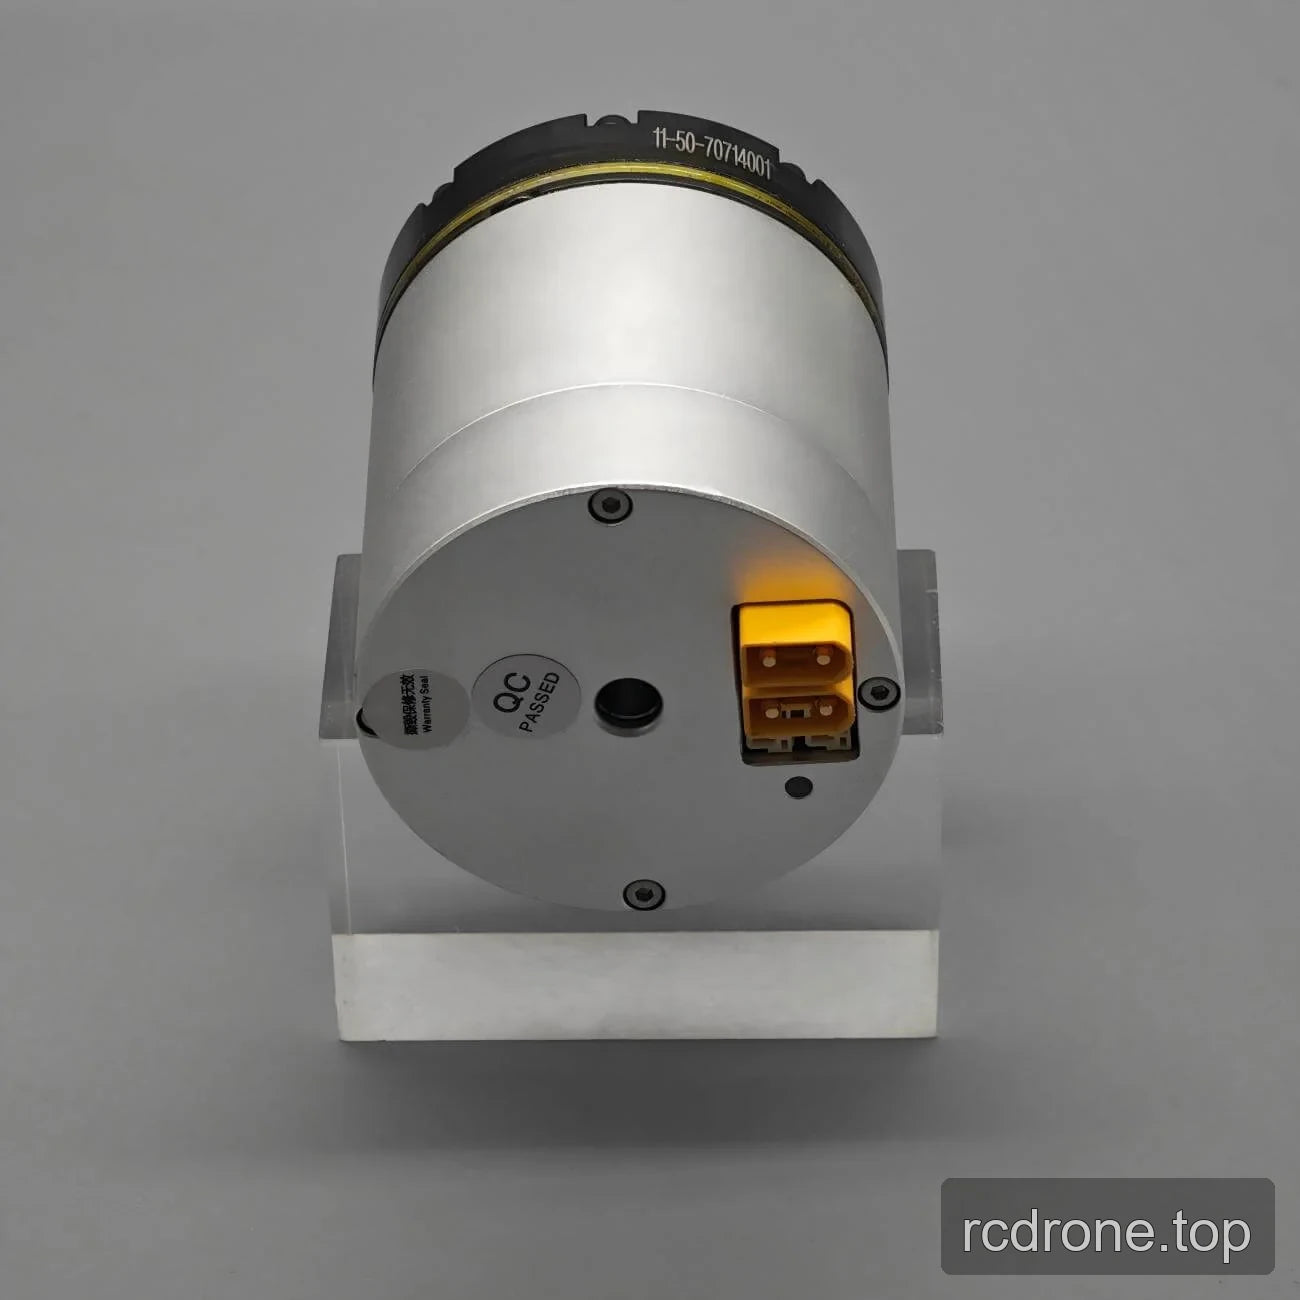
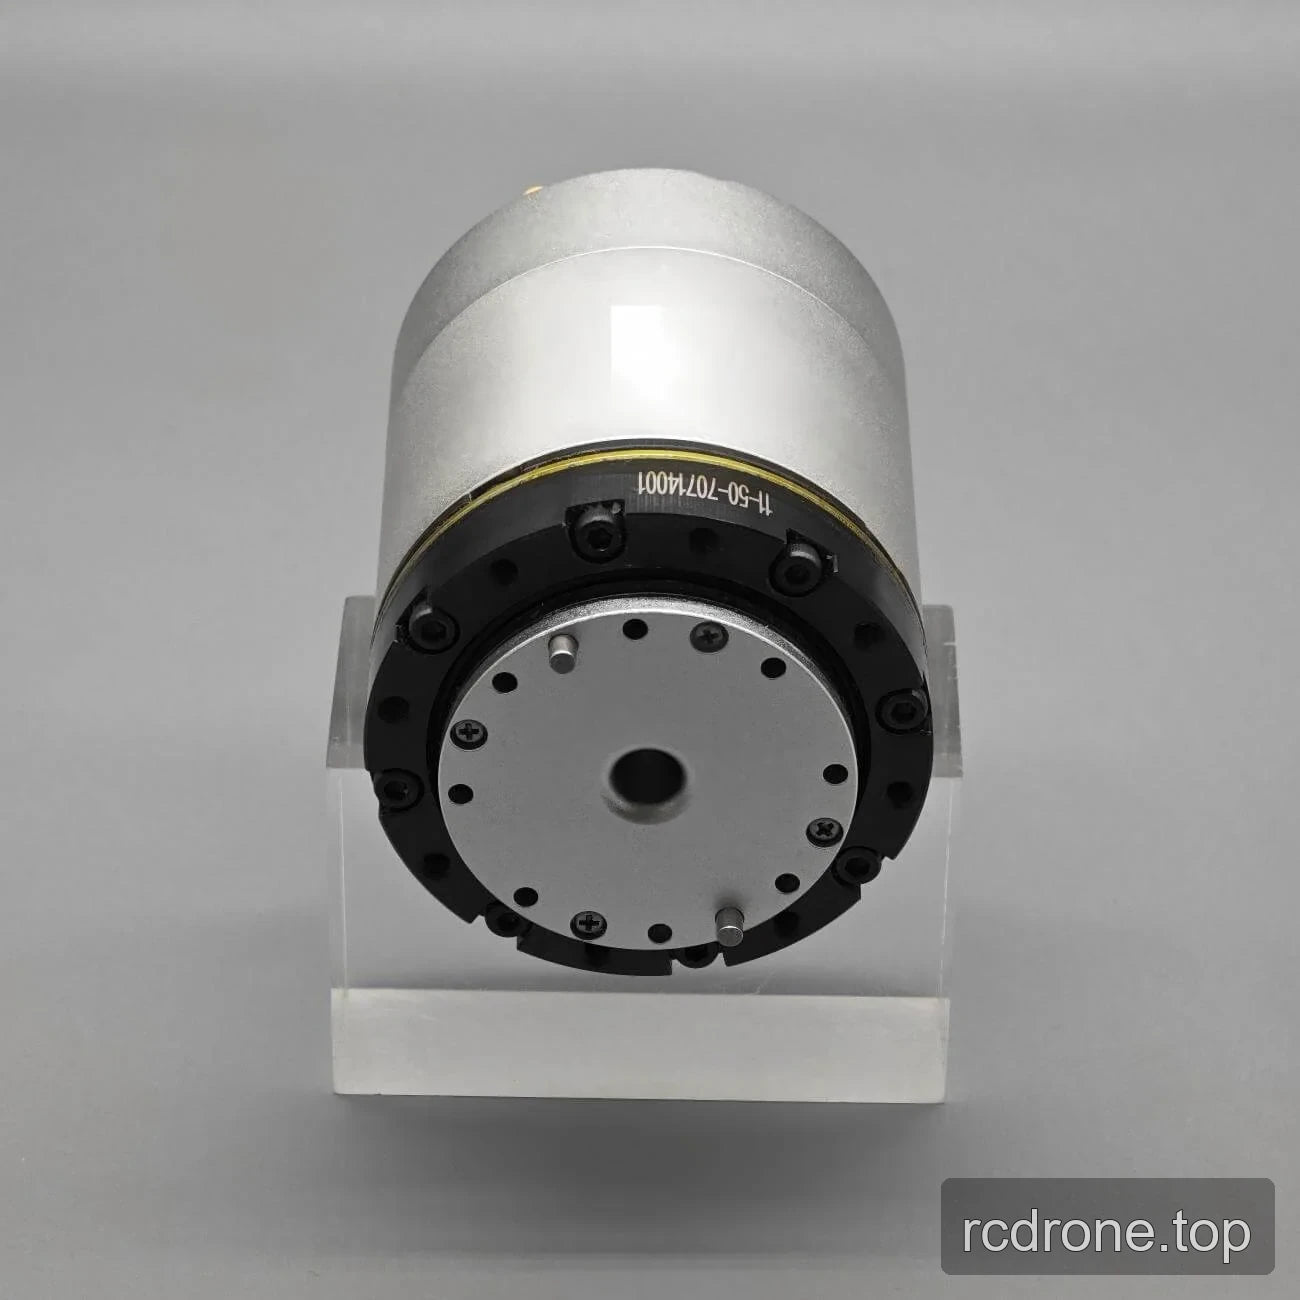
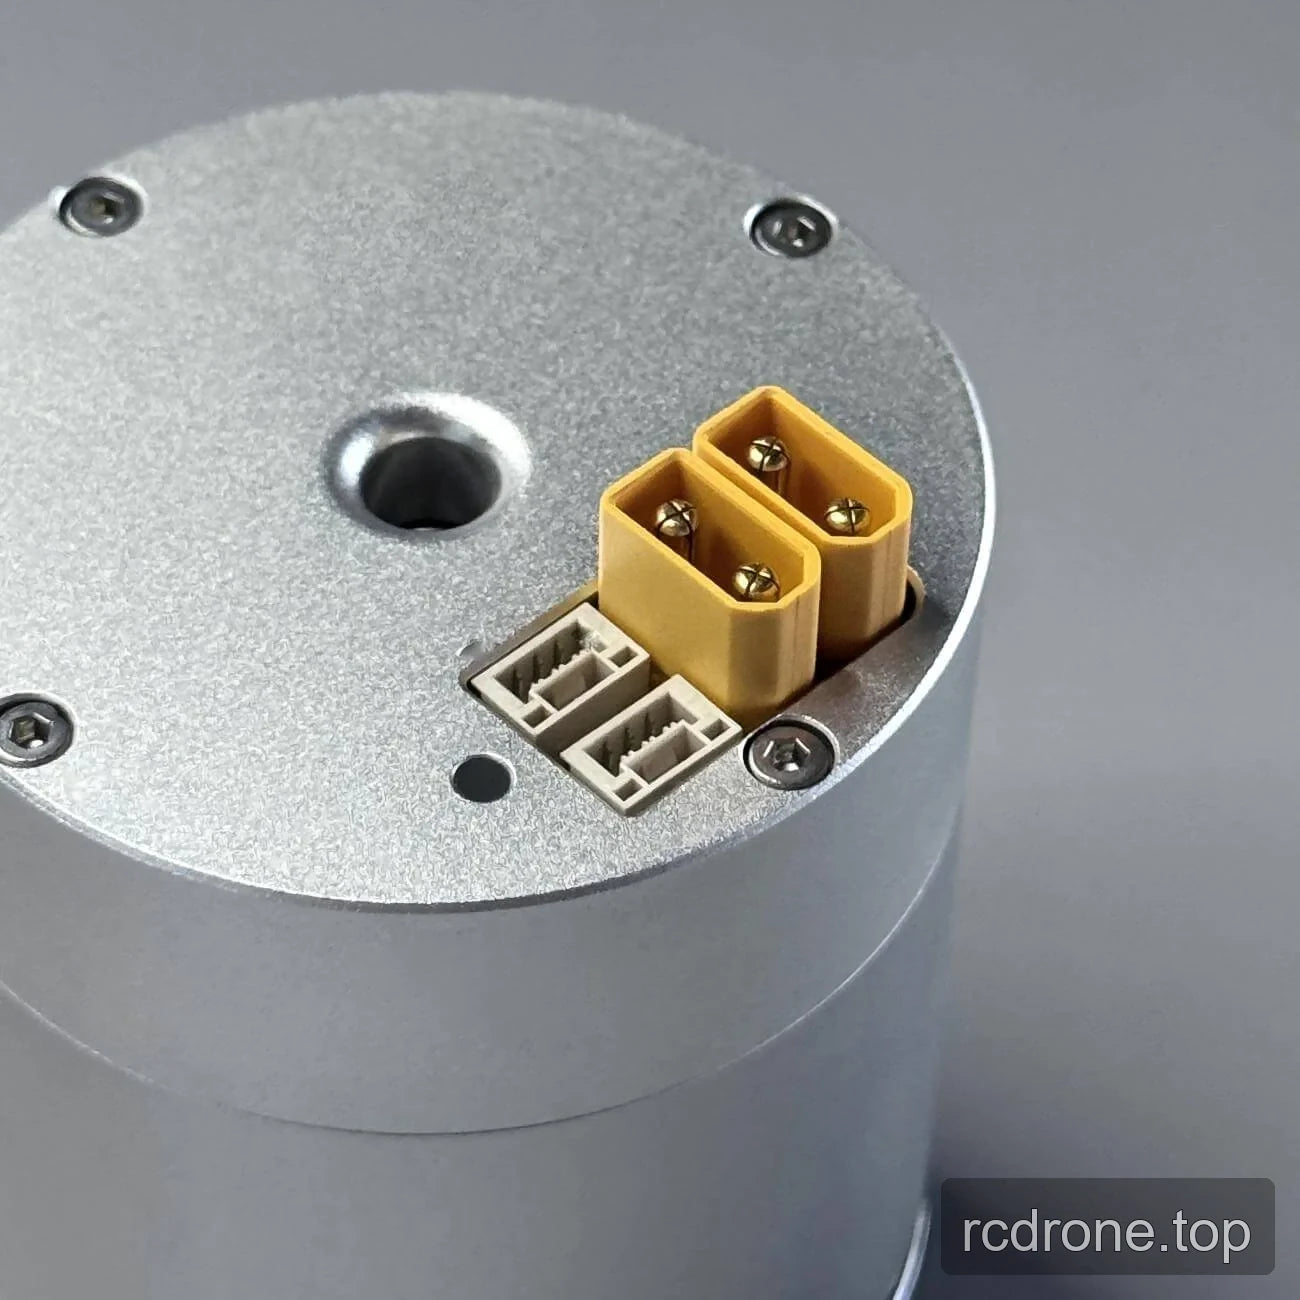
Vistas del producto
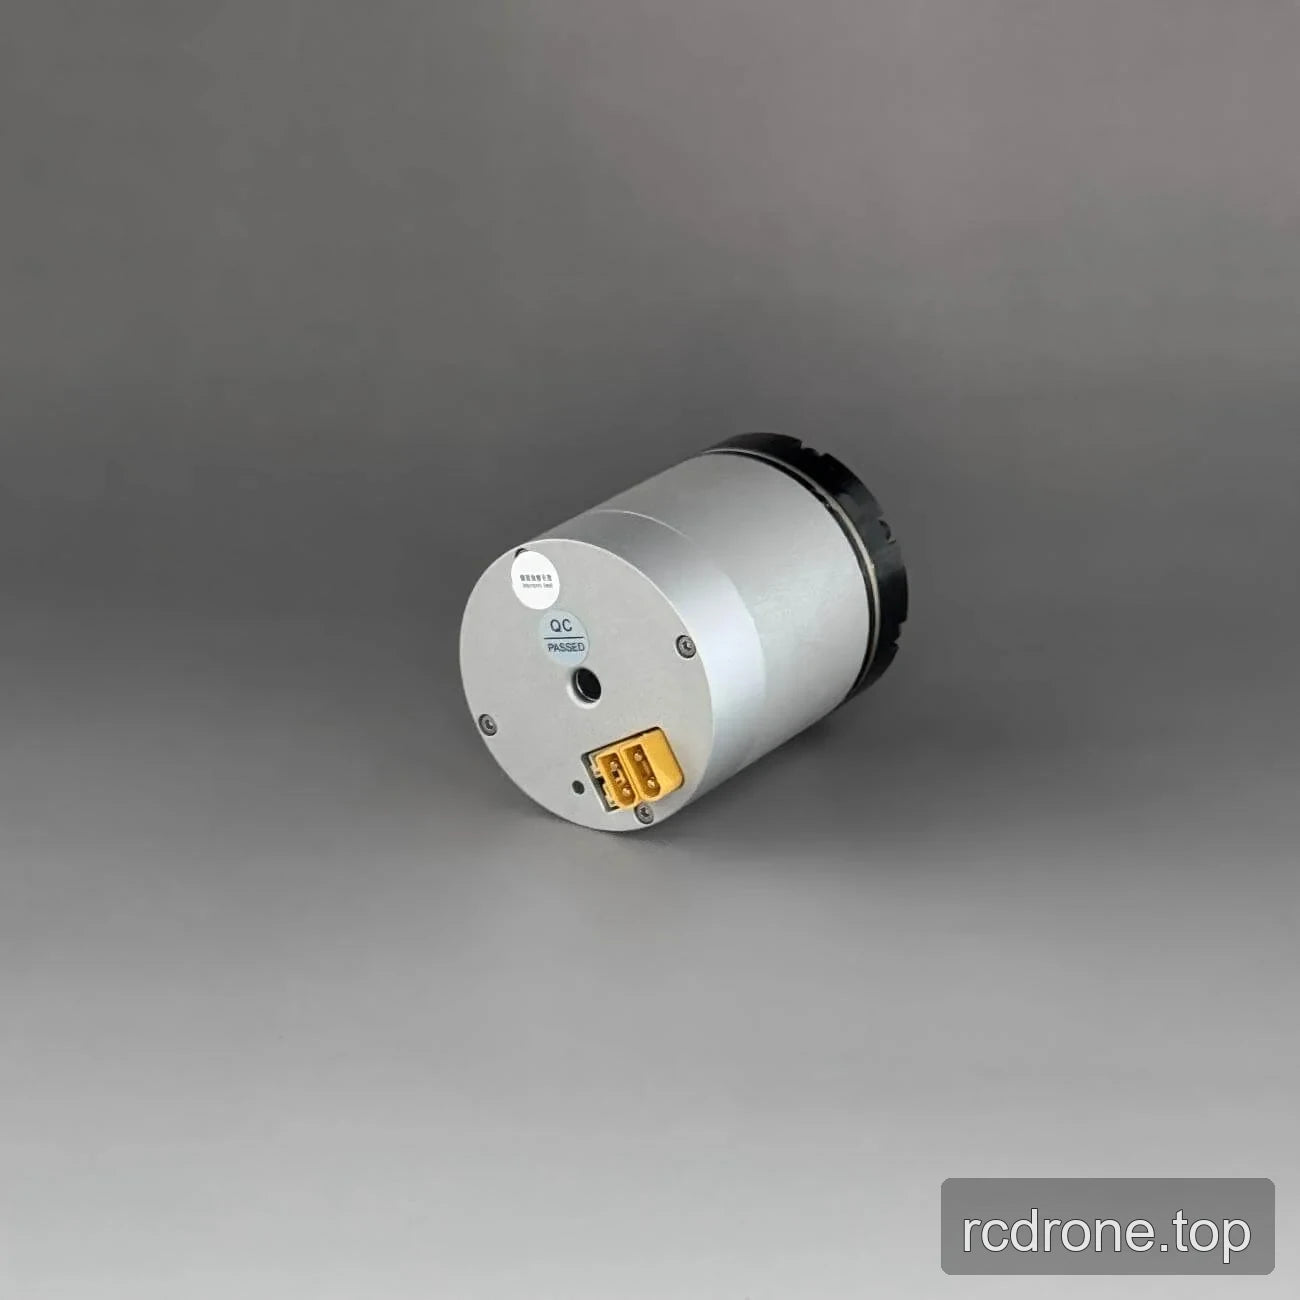
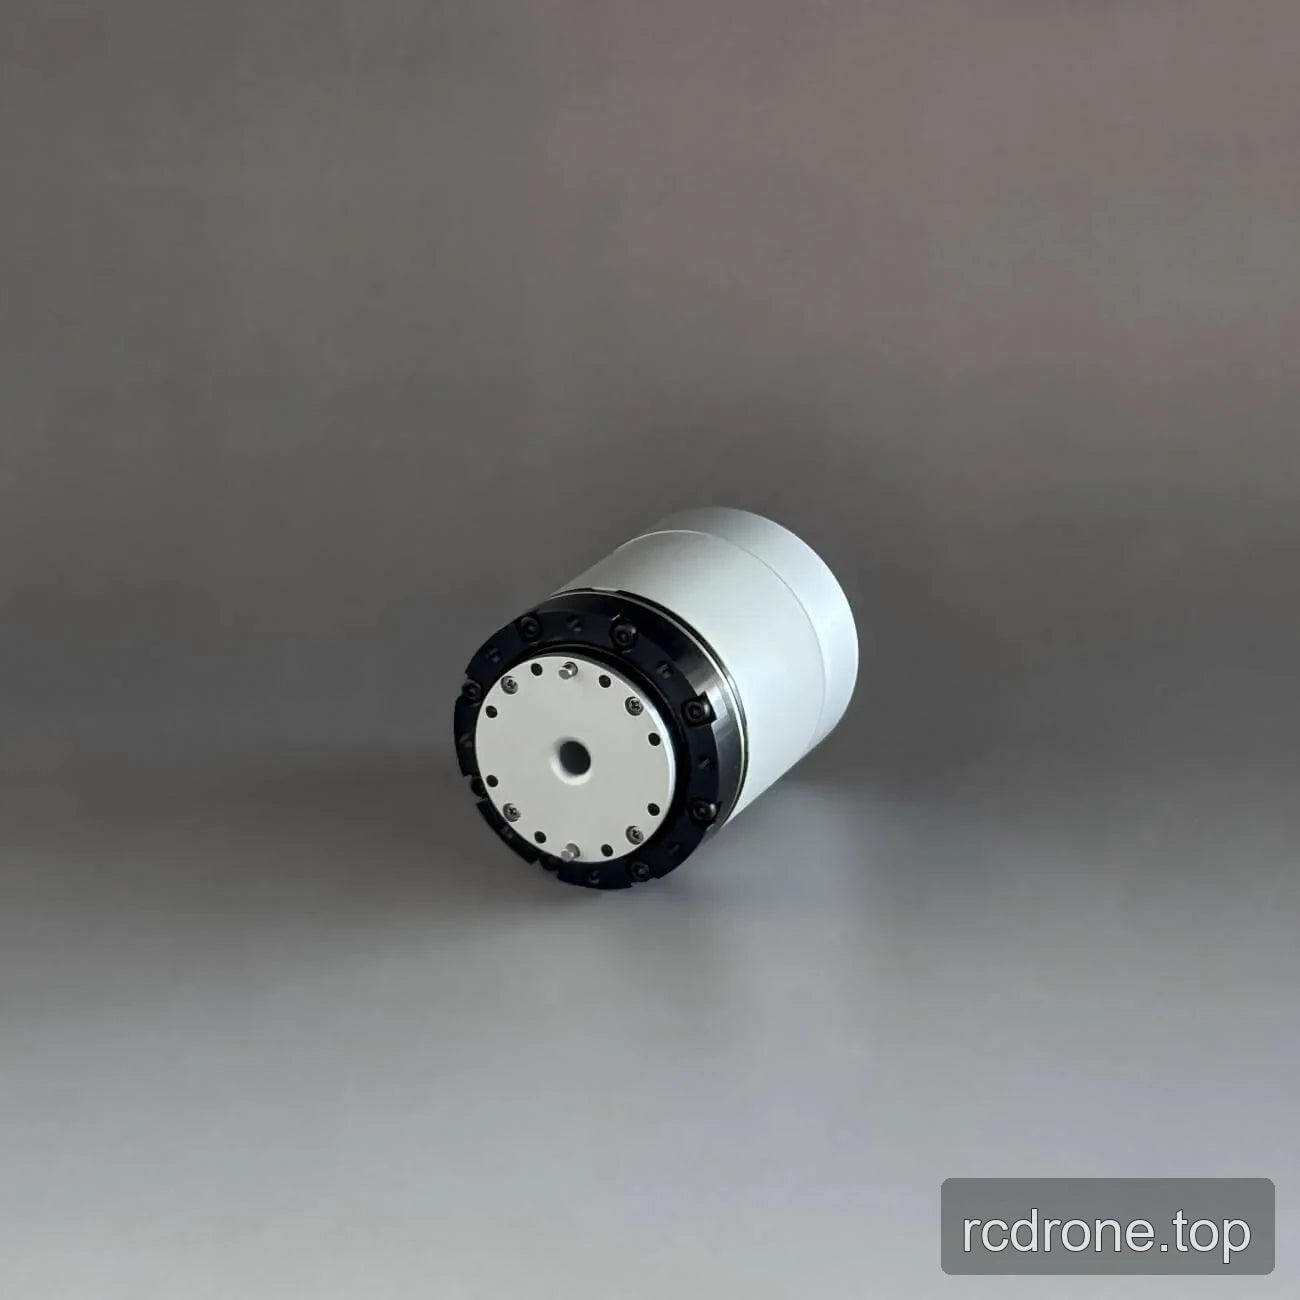
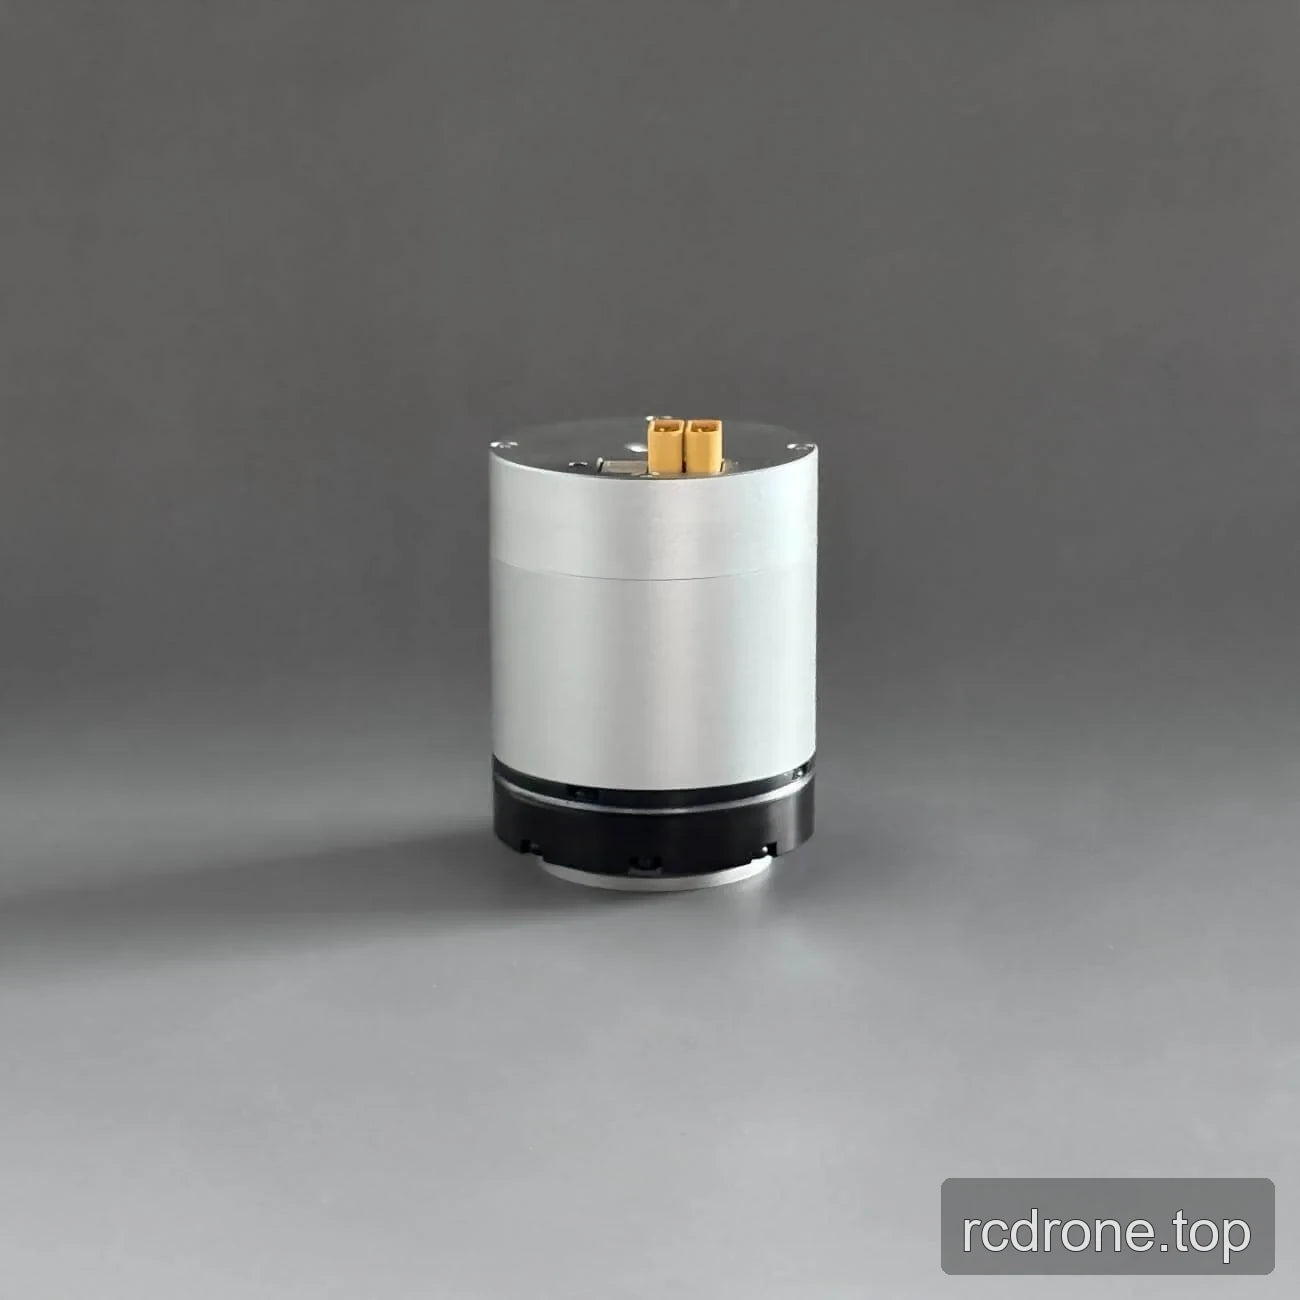
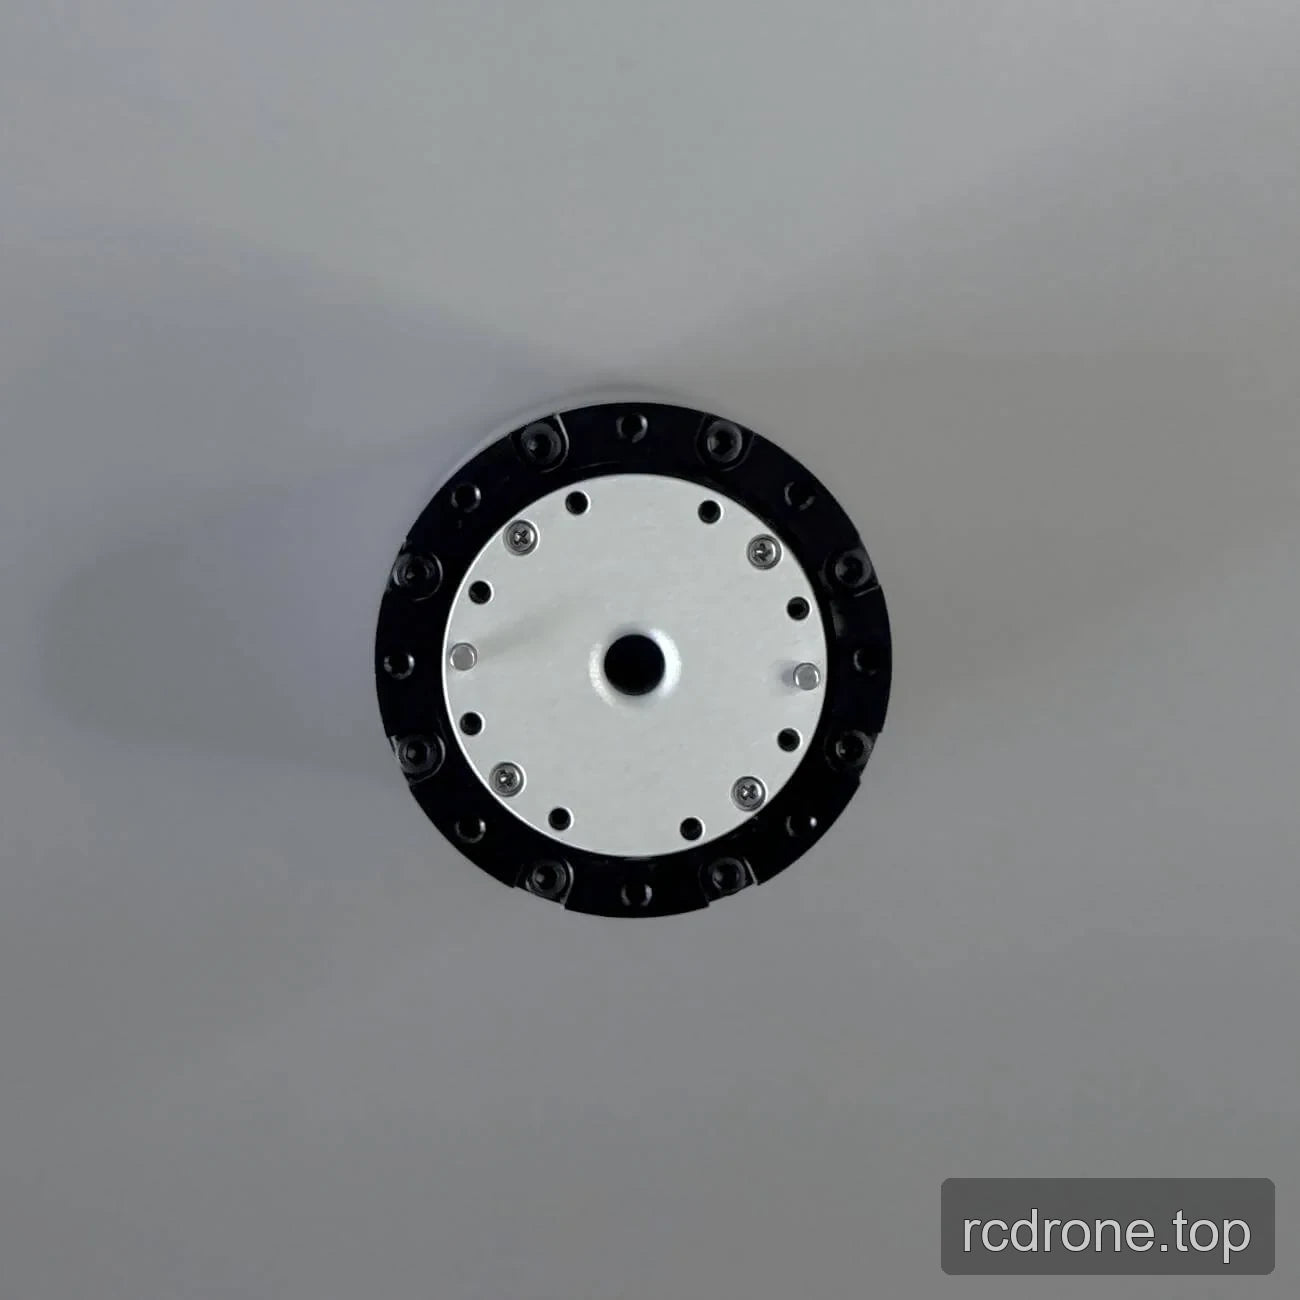
Dimensiones y Construcción