Motor de articulación robótica EYOU PH17, motor de par de rotor interno de 80 mm, relación 51/101
Motor de articulación robótica EYOU PH17, motor de par de rotor interno de 80 mm, relación 51/101
EYOU
Precio habitual
$873.00 USD
Precio habitual
Precio de venta
$873.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Descripción
El EYOU PH17 Motor de Junta Robótica es un motor de torque de rotor interno para juntas robóticas, con una carcasa cilíndrica de 80 mm, un orificio pasante de 14 mm, un codificador magnético dual y una relación de engranaje seleccionable de 51 o 101.
Seleccione la versión PH17B con freno o la versión PH17N sin freno, luego elija la relación de engranaje de 51 o 101. La relación de 51 proporciona una velocidad nominal de 60 rpm y un torque nominal de 22 N·m; la relación de 101 proporciona 30 rpm y 38 N·m.
Características
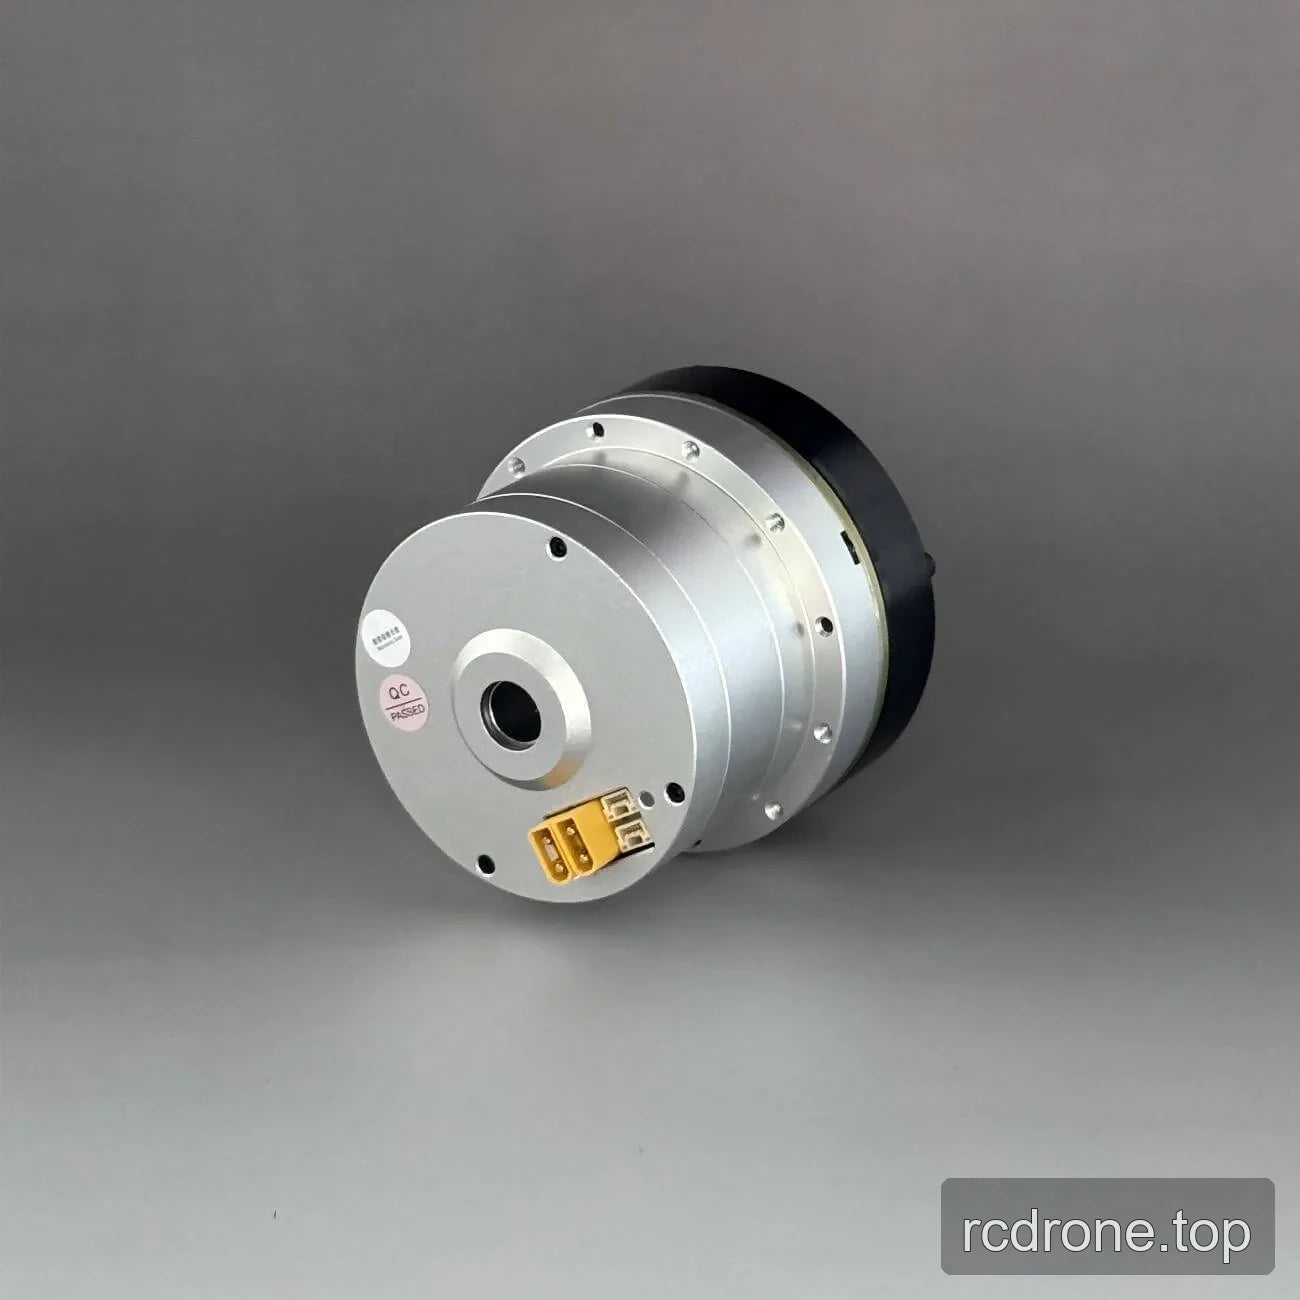
- Diseño de motor de torque de rotor interno con una carcasa cilíndrica y brida de salida circular.
- Orificio pasante de 14 mm y diámetro nominal de 80 mm.
- Codificador magnético dual con precisión de codificador de 19 bits.
- Versión PH17B seleccionable con freno o versión PH17N sin freno.
- Relaciones de engranaje seleccionables de 51 y 101.
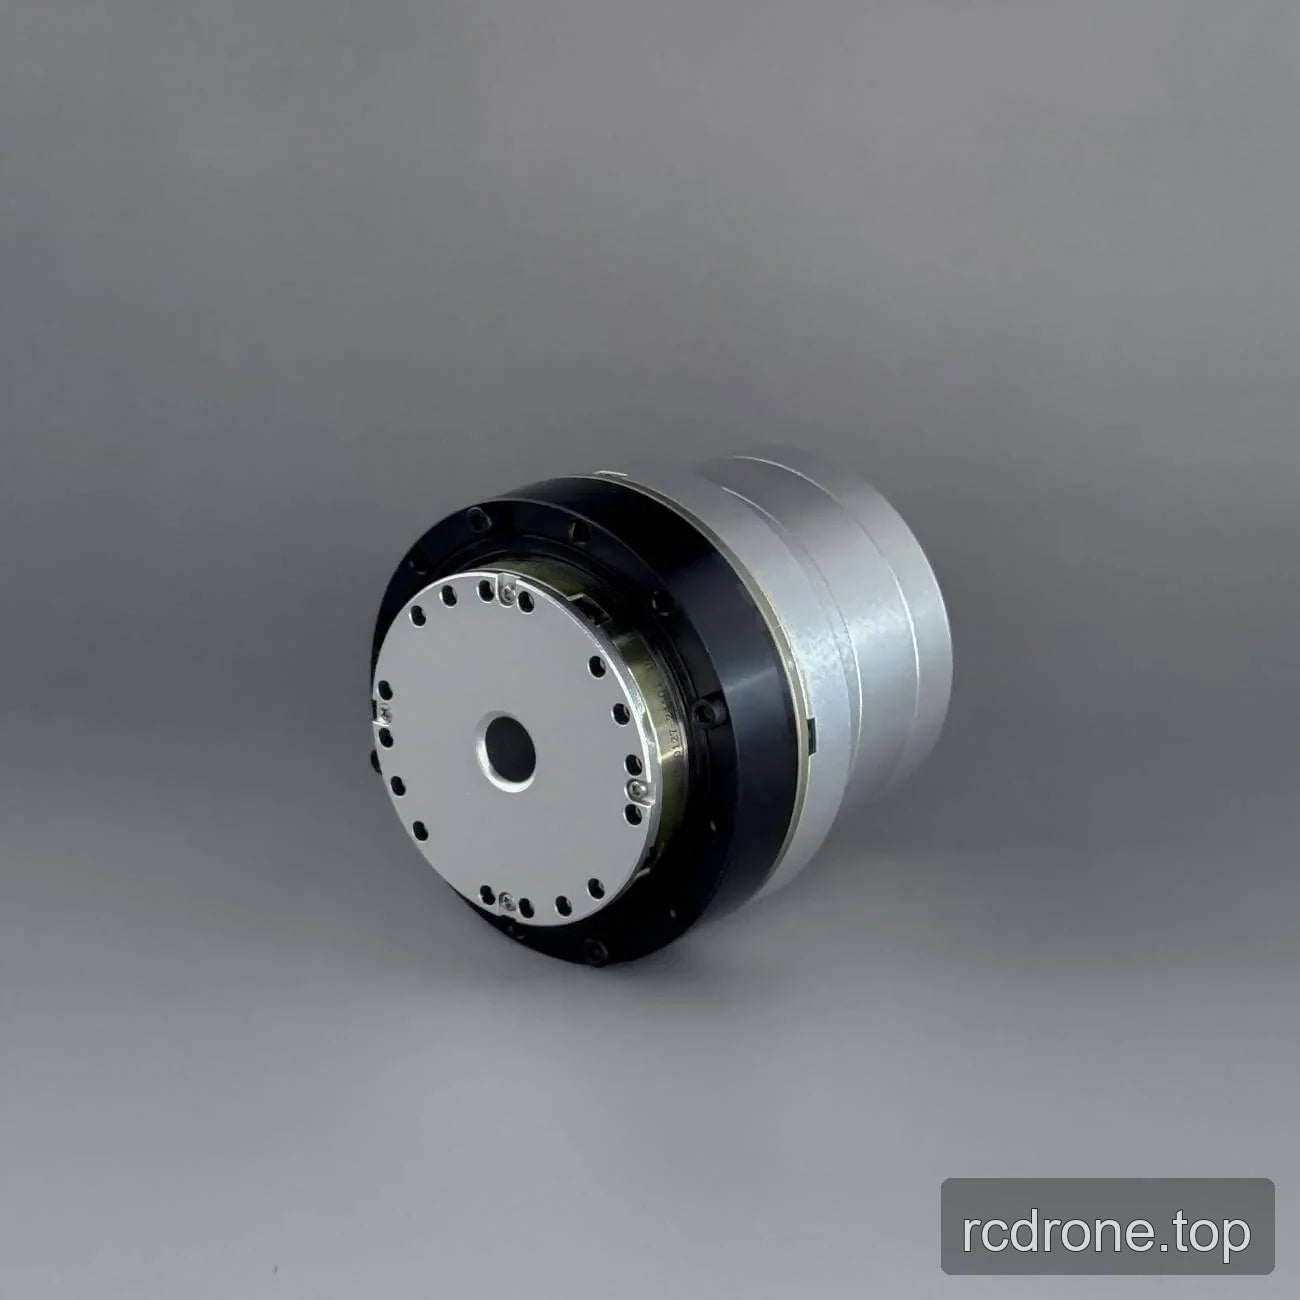
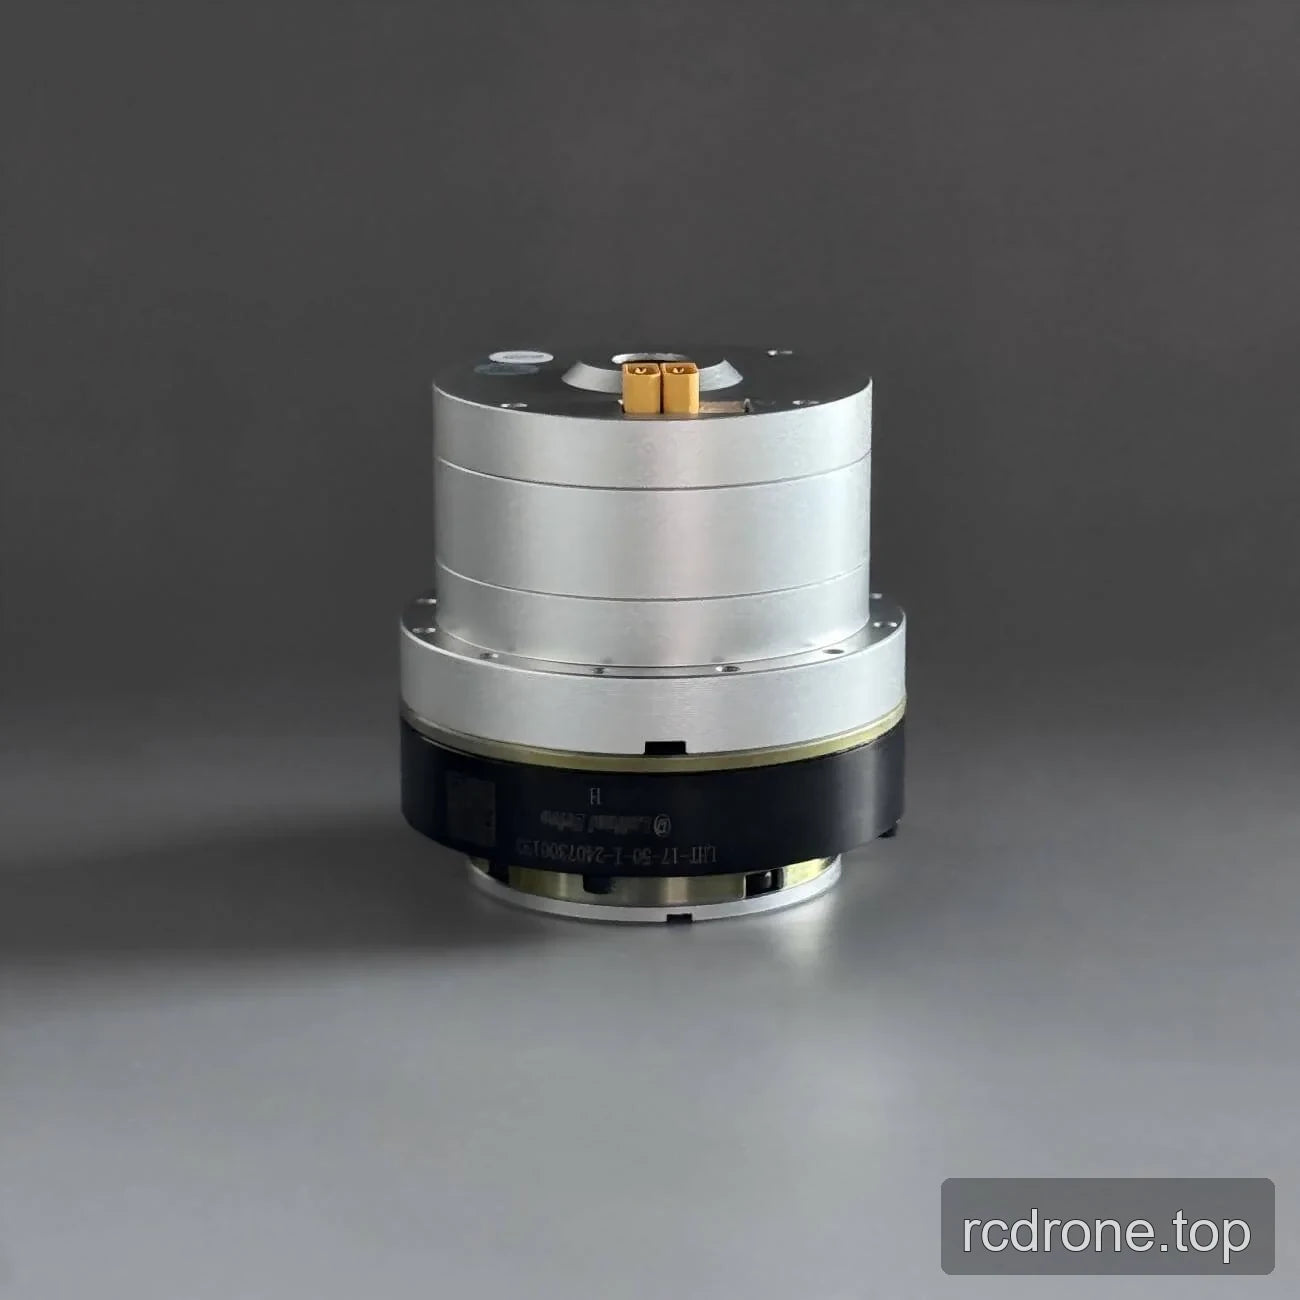
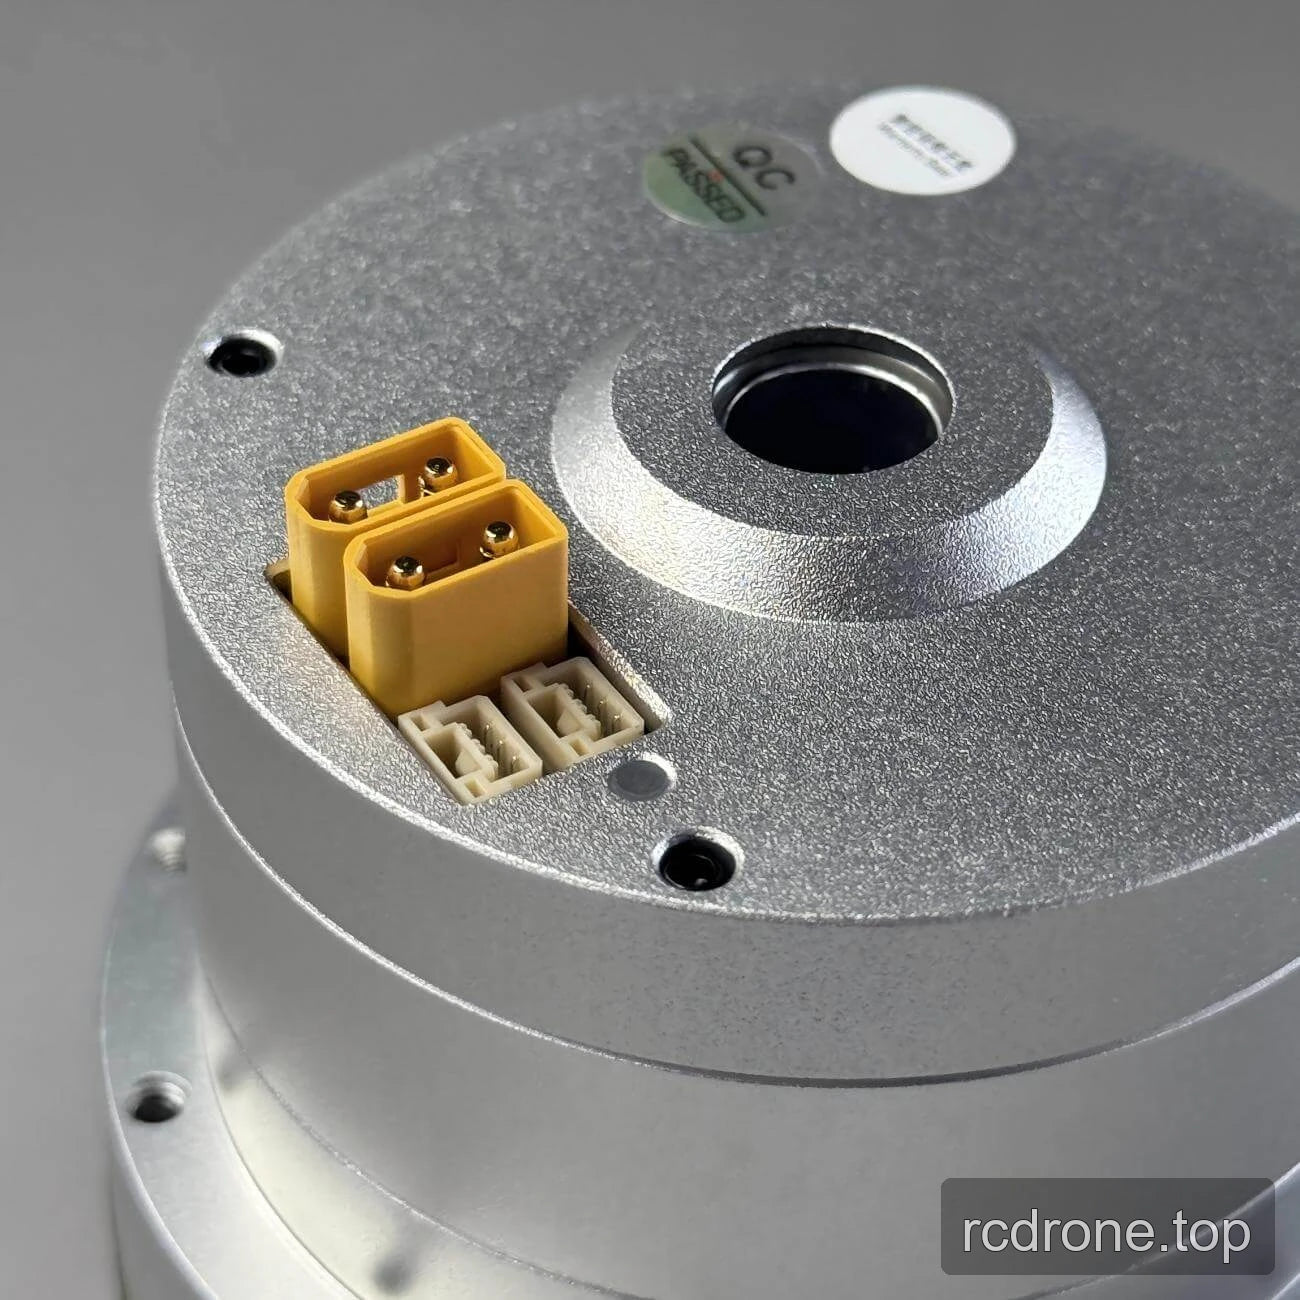
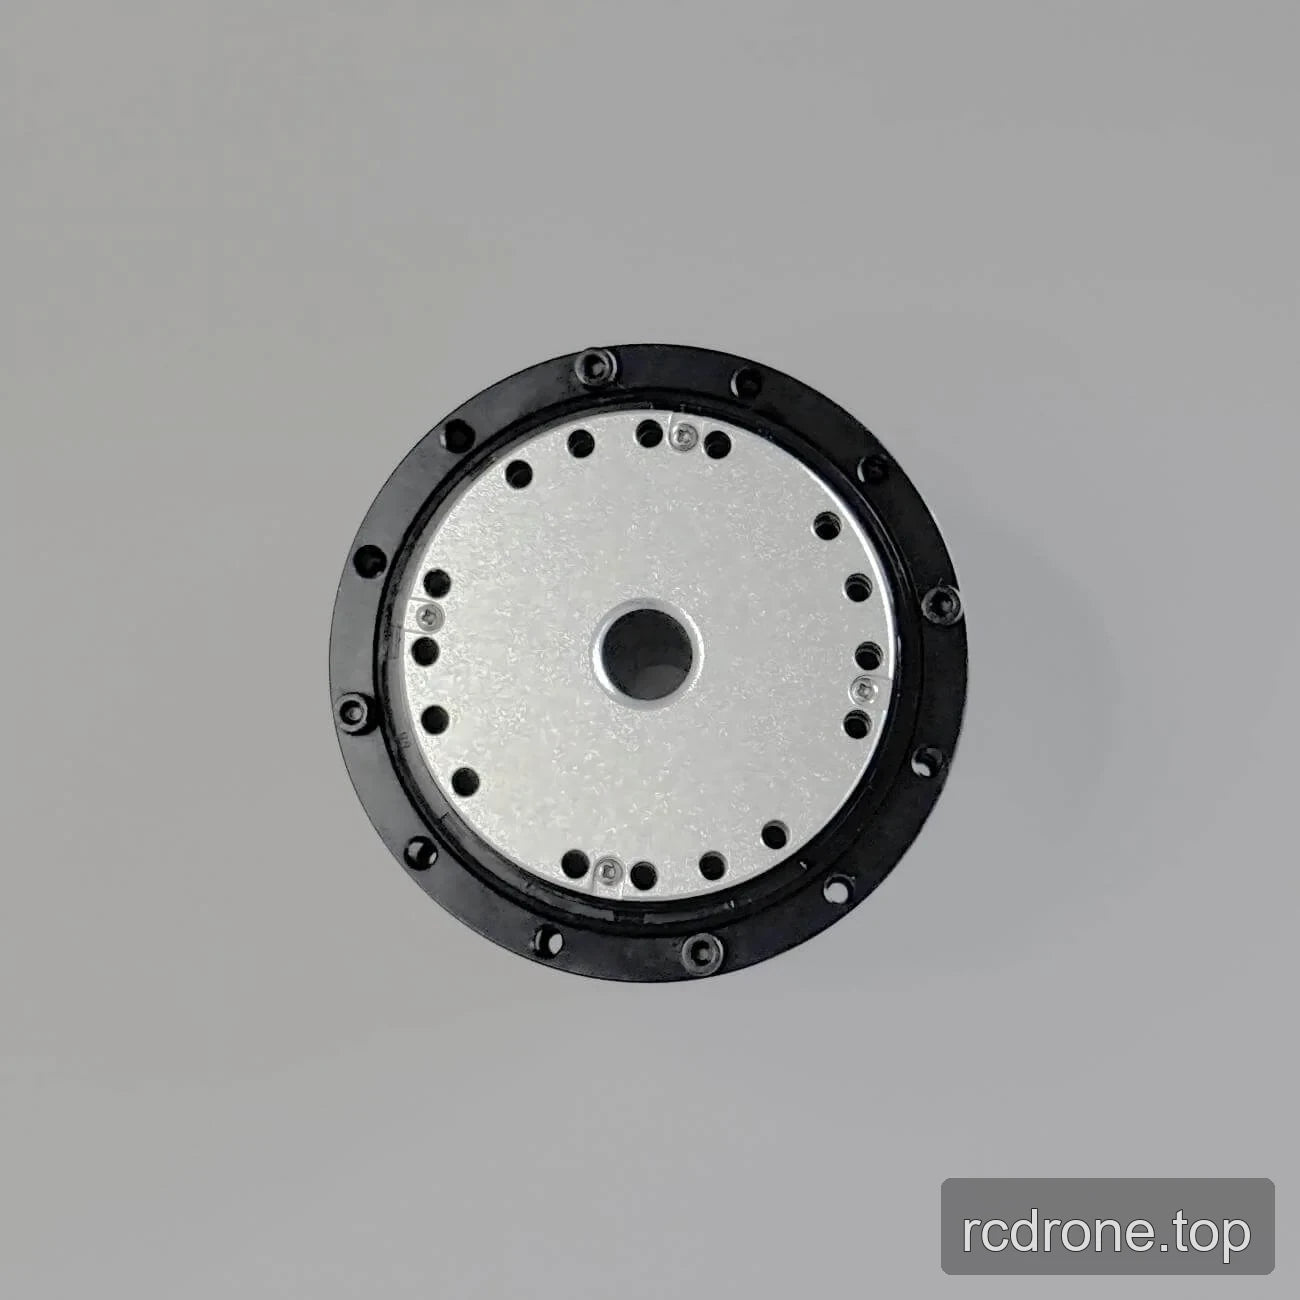
- Las vistas del producto incluyen bridas de montaje circulares, patrones de agujeros radiales y múltiples carcasas de conectores eléctricos.
Especificaciones
| Parámetro | PH17, Relación de engranaje 51 | PH17, Relación de engranaje 101 |
|---|---|---|
| Modelo | PH17 | PH17 |
| Tipo de motor | Motor de par de rotor interno | Motor de par de rotor interno |
| Diámetro | 80 mm | 80 mm |
| Diámetro del orificio | 14 mm | 14 mm |
| Peso | 1,350 g con freno / 1,223 g sin freno | 1,350 g con freno / 1,223 g sin freno |
| Juego | 15 arcsec | 15 arcsec |
| Ruido | <70 dB | <70 dB |
| Rango de temperatura | -20 a 80 °C | -20 a 80 °C |
| Tensión de funcionamiento | 24 a 48 V | 24 a 48 V |
| Potencia nominal | 200 W | 200 W |
| Relación de engranaje | 51 | 101 |
| Velocidad nominal | 60 rpm | 30 rpm |
| Par nominal | 22 N·m | 38 N·m |
| Par máximo | 52 N·m | 66 N·m |
| Precisión del encoder | 19 bit | 19 bit |
| Tipo de encoder | Encoder magnético dual | Encoder magnético dual |
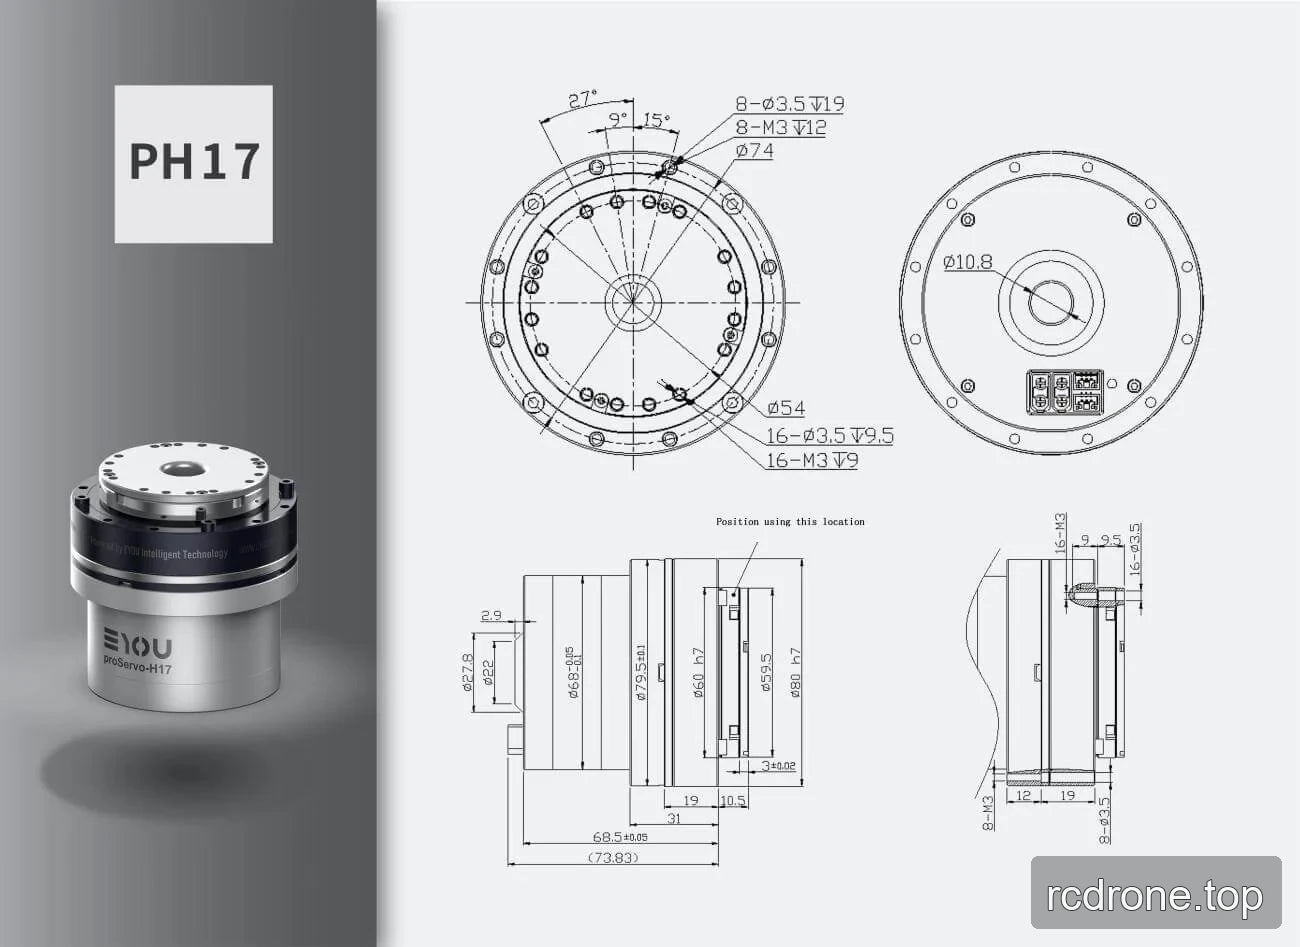
Dimensiones del dibujo PH17 y detalles de montaje
| Característica del dibujo | Detalle soportado |
|---|---|
| Patrón de montaje frontal | 8 agujeros, 3.5 mm de diámetro, 19 mm de profundidad; 8 agujeros roscados M3, 12 mm de profundidad |
| Dimensiones circulares frontales | Ø74 mm y Ø54 mm |
| Segundo patrón de montaje | 16 agujeros, 3.5 mm de diámetro, 9.5 mm de profundidad; 16 agujeros roscados M3, 9 mm de profundidad |
| Diámetros del perfil lateral | Ø27.8 mm, Ø22 mm, Ø68 mm (+0.1/-0.1 de tolerancia), Ø79.5 mm (±0.1 de tolerancia), Ø60 h7, Ø58.5 mm, y Ø80 h7 |
| Dimensiones axiales del perfil lateral | 2.9 mm; 68.5 mm (±0.05 de tolerancia); 73.83 mm dimensión de referencia; 31 mm; 19 mm; 10.5 mm; y 3 mm (±0.02 de tolerancia) |
| Detalles de montaje del lado trasero | 16 agujeros roscados M3, dimensión de 9 mm, y 16 agujeros con 3.5 mm de diámetro; 8 agujeros roscados M3 y 8 agujeros con 3.5 mm de diámetro |
| Dimensiones axiales del lado trasero | 12 mm y 19 mm |
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Detalles visuales
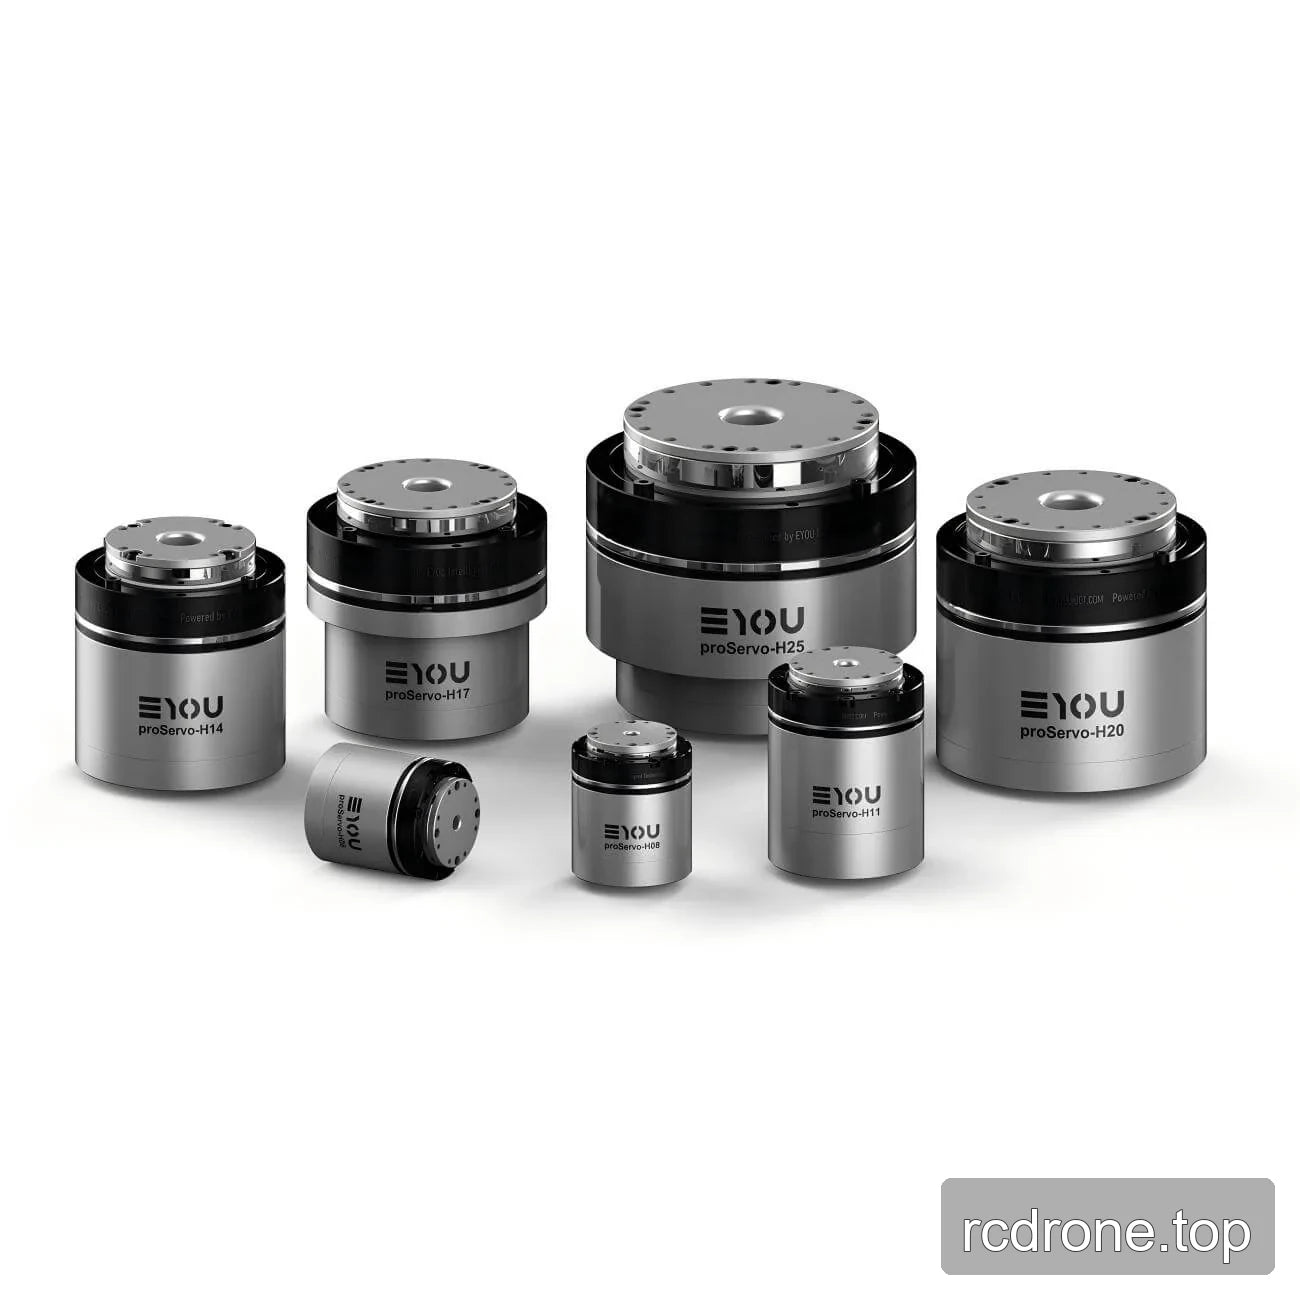
Vistas del producto
Interfaces y Conexiones
Dimensiones y Construcción