EYOU PP05 24 V CAN Motor sin escobillas de par con reducción 6:1 para articulaciones de robots
EYOU PP05 24 V CAN Motor sin escobillas de par con reducción 6:1 para articulaciones de robots
EYOU
Precio habitual
$211.00 USD
Precio habitual
Precio de venta
$211.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida

Resumen
El EYOU PP05 es un motor de par sin escobillas de 24 V con una relación de reducción de 6:1, codificador absoluto y protocolo de comunicación CAN. Su diámetro compacto de 32 mm, longitud de 33.4 mm y peso de 86 g permiten la integración en sistemas de articulaciones robóticas. La velocidad nominal de 50 rpm, el par nominal de 0.2 N·m y el par máximo de 0.48 N·m ayudan a los compradores a evaluarlo para robots humanoides, brazos robóticos, exoesqueletos, robots cuadrúpedos, vehículos AGV y robots ARU.
Características
- Diseño de motor de par sin escobillas con una presentación de articulación integrada planetaria y solución de conducción FOC.
- Codificador absoluto; la presentación del producto también identifica datos de retroalimentación de precisión de doble codificador.
- Protocolo de comunicación CAN; la presentación del producto identifica comunicación de bus CAN 2.0.
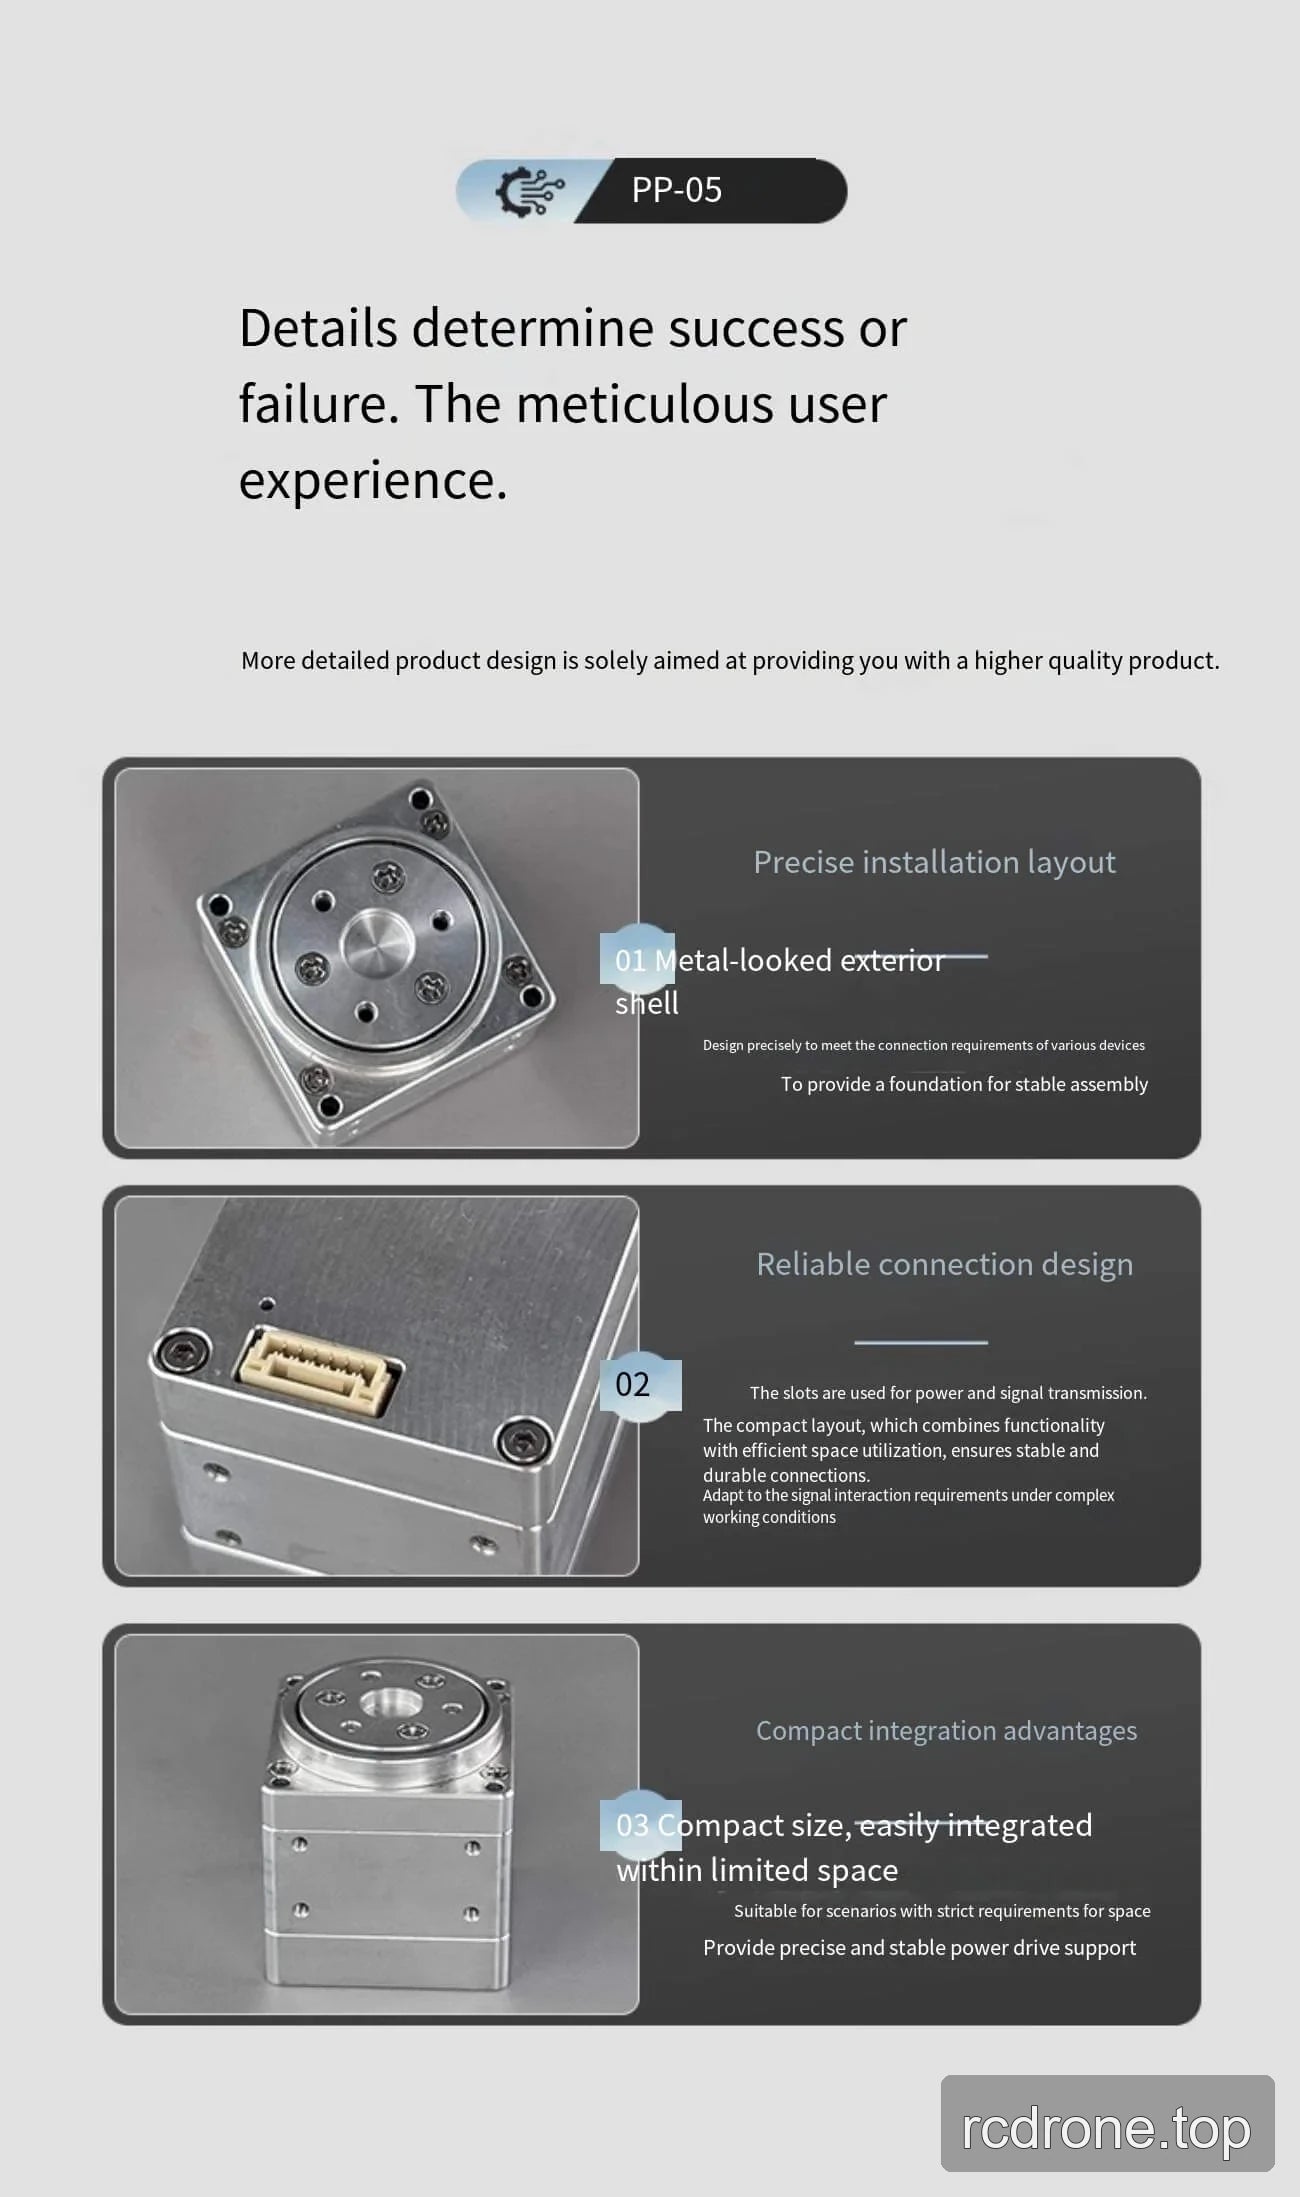
- Se identifican ranuras de transmisión de energía y señal y un diseño de instalación en la presentación del producto.
- Grado de protección: IP54.
Especificaciones
| Parámetro | Valor |
|---|---|
| Modelo | PP05 |
| Tipo de motor | Motor de par sin escobillas |
| Tipo de encoder | Encoder absoluto |
| Diámetro | 32 mm |
| Longitud | 33.4 mm |
| Peso | 86 g |
| Relación de Reducción | 6:1 |
| Juego | 12 arcmin |
| Ruido | <60 dB |
| Rango de Temperatura | -20 a 80 °C |
| Tensión de Funcionamiento | 24 V |
| Potencia Máxima | 35 W |
| Velocidad Nominal | 50 rpm |
| Par Nominal | 0.2 N·m |
| Par Máximo | 0.48 N·m |
| Grado de Protección | IP54 |
| Protocolo de Comunicación | CAN |
Instalación del Motor EYOU PP05 — Dibujo de Instalación (PDF)
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Detalles Visuales
Video del Producto
Características y Diseño
Interfaces y Conexiones