EYOU Serie PP11 Motor planetario sin escobillas de 24 V, relación 36:1
EYOU Serie PP11 Motor planetario sin escobillas de 24 V, relación 36:1
EYOU
Precio habitual
$375.00 USD
Precio habitual
Precio de venta
$375.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Descripción
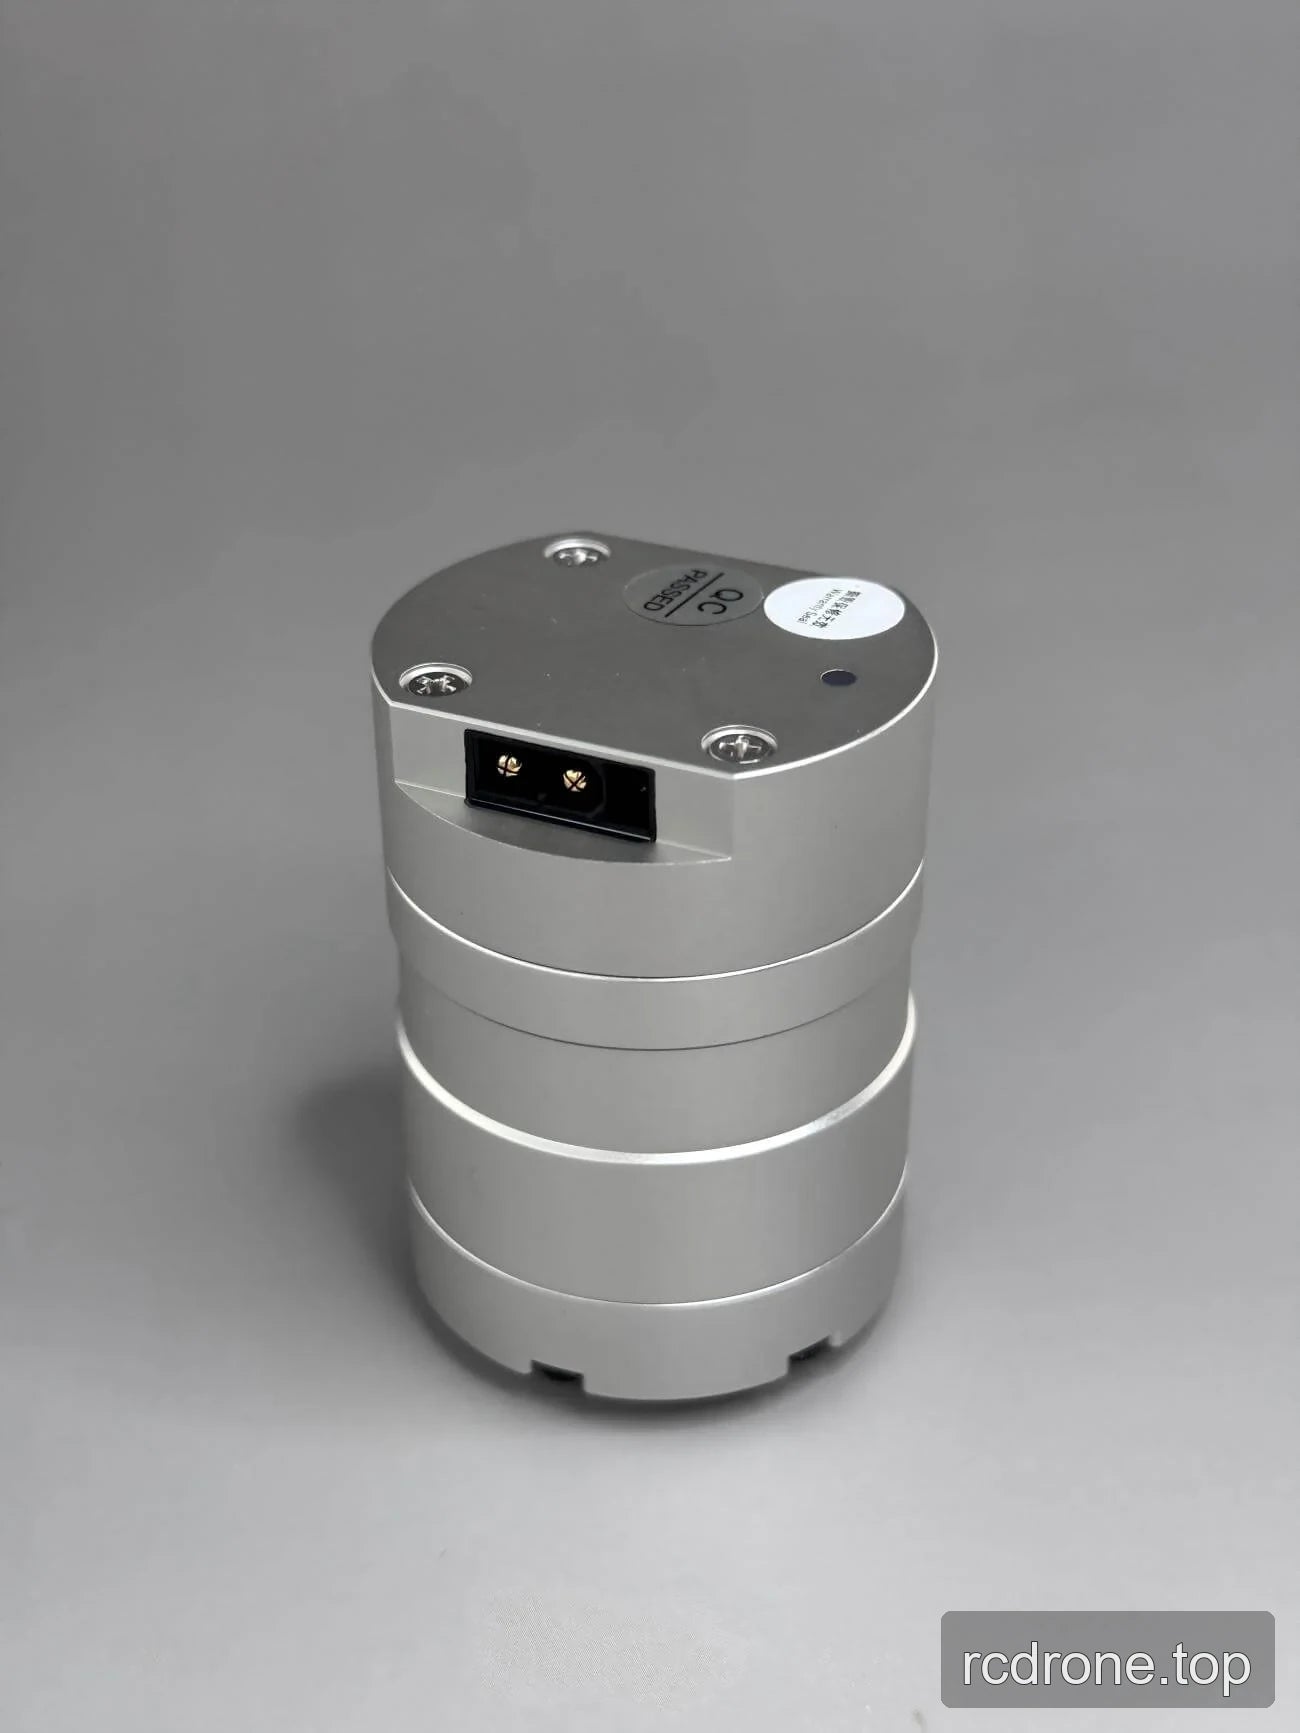
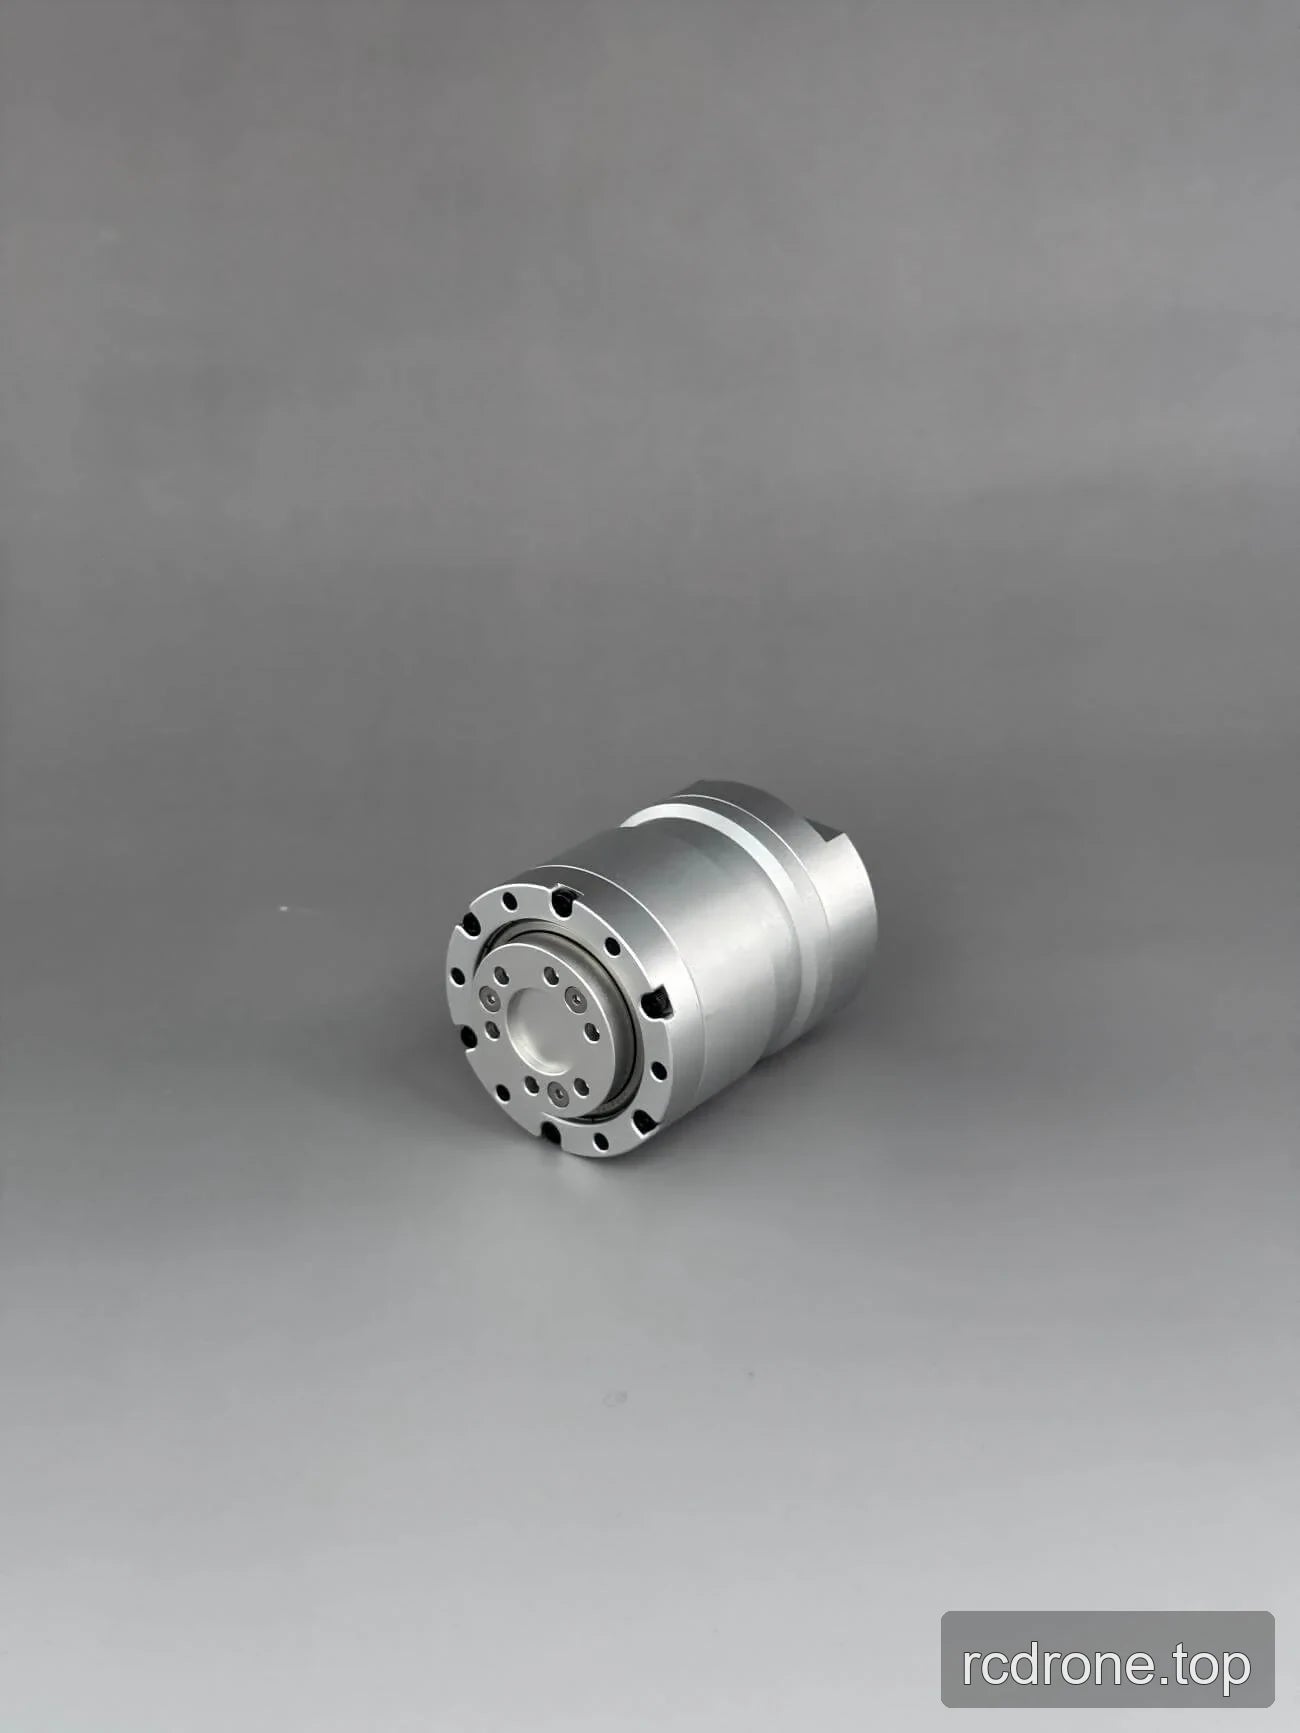
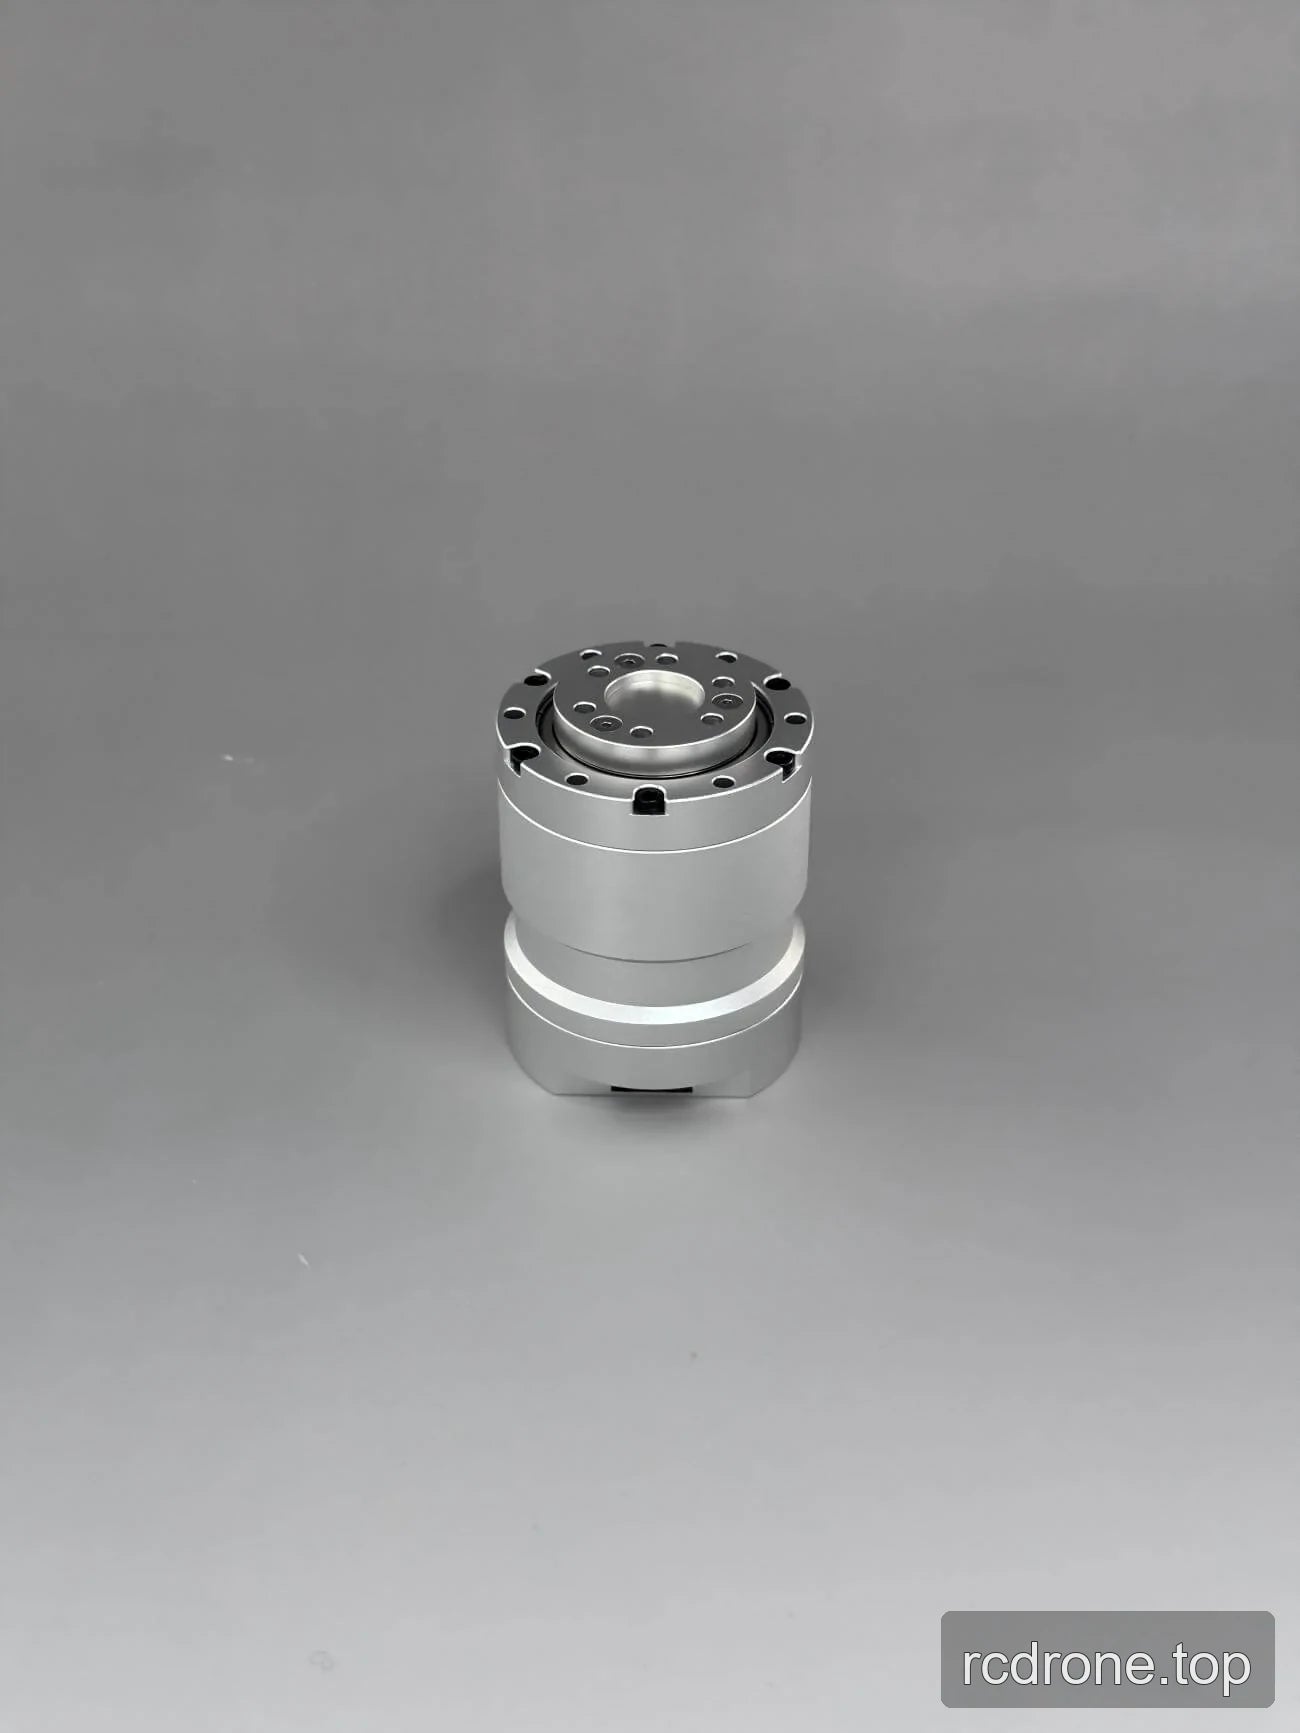
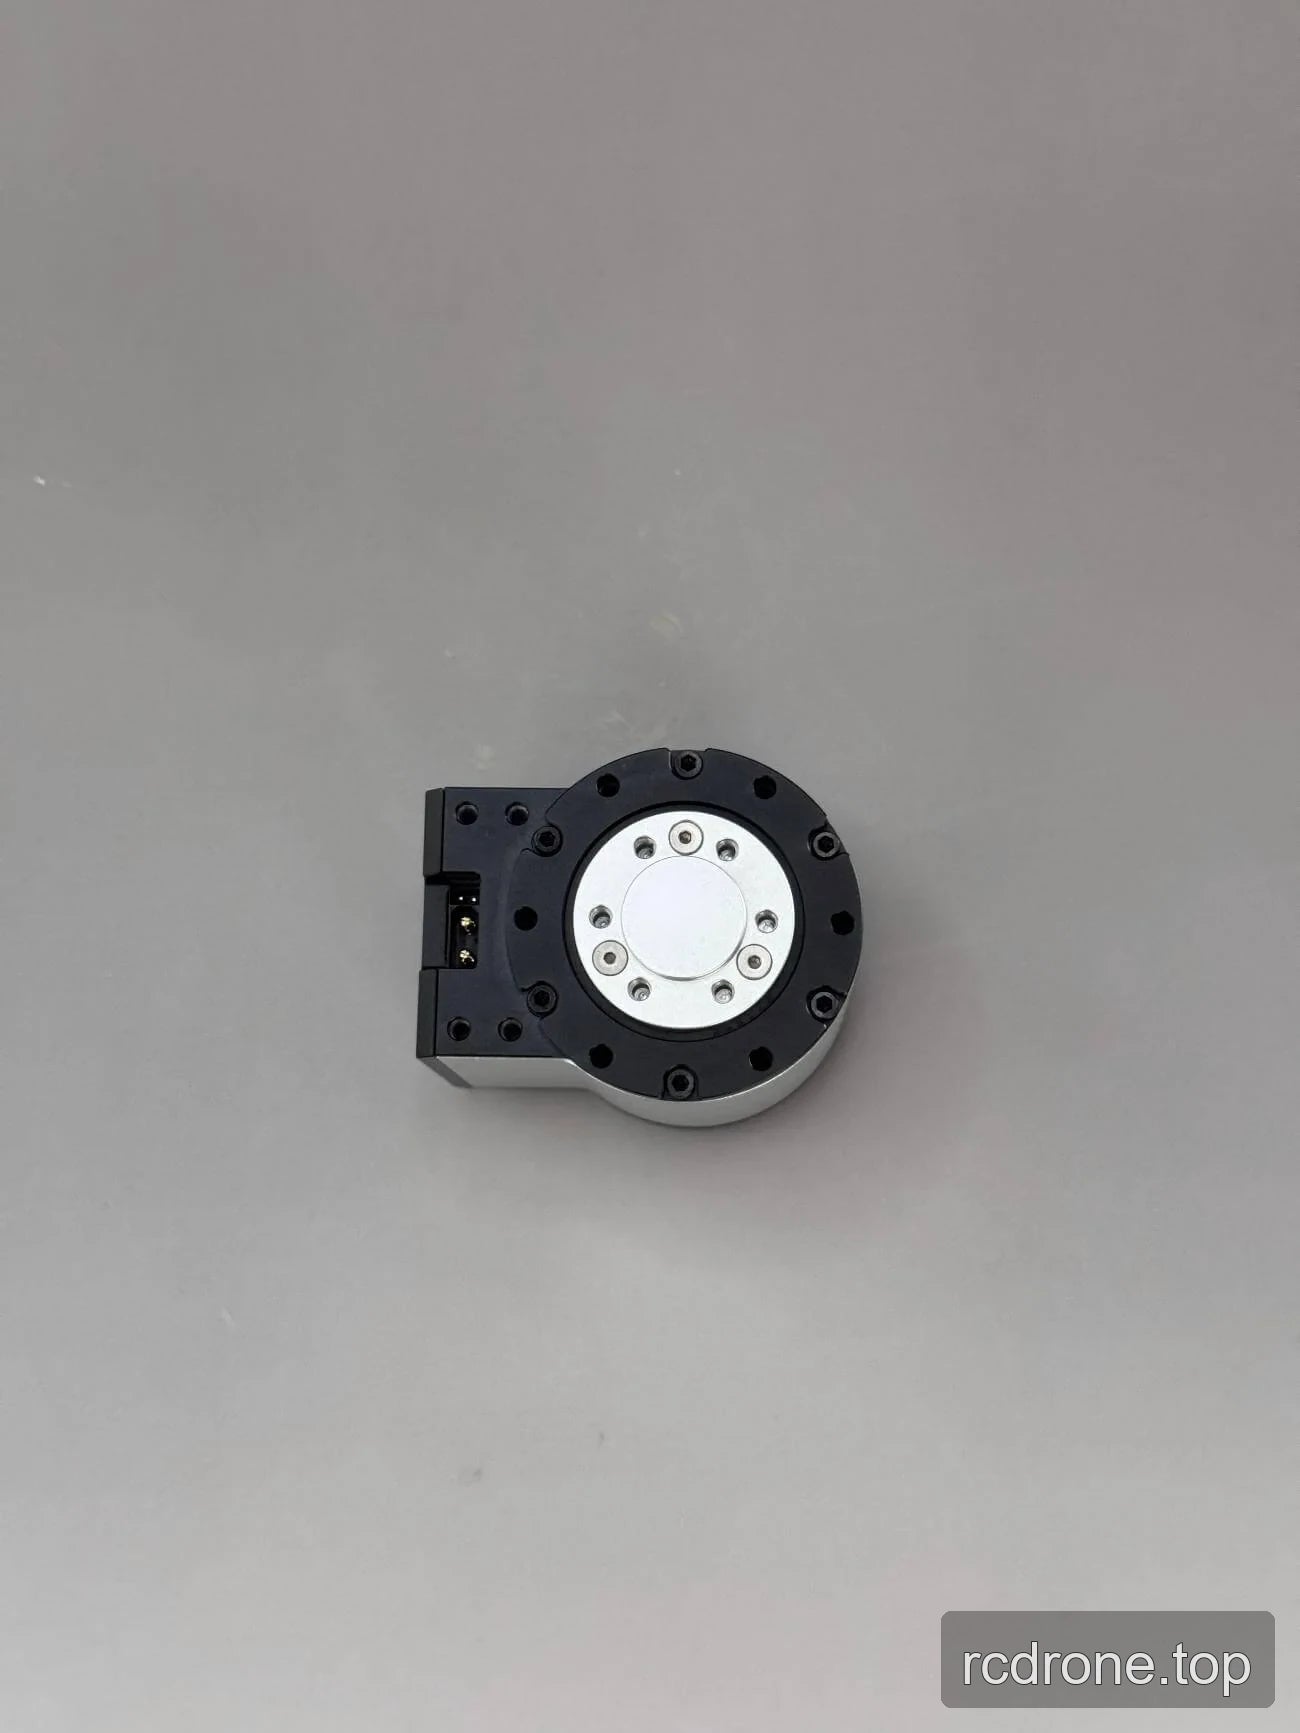
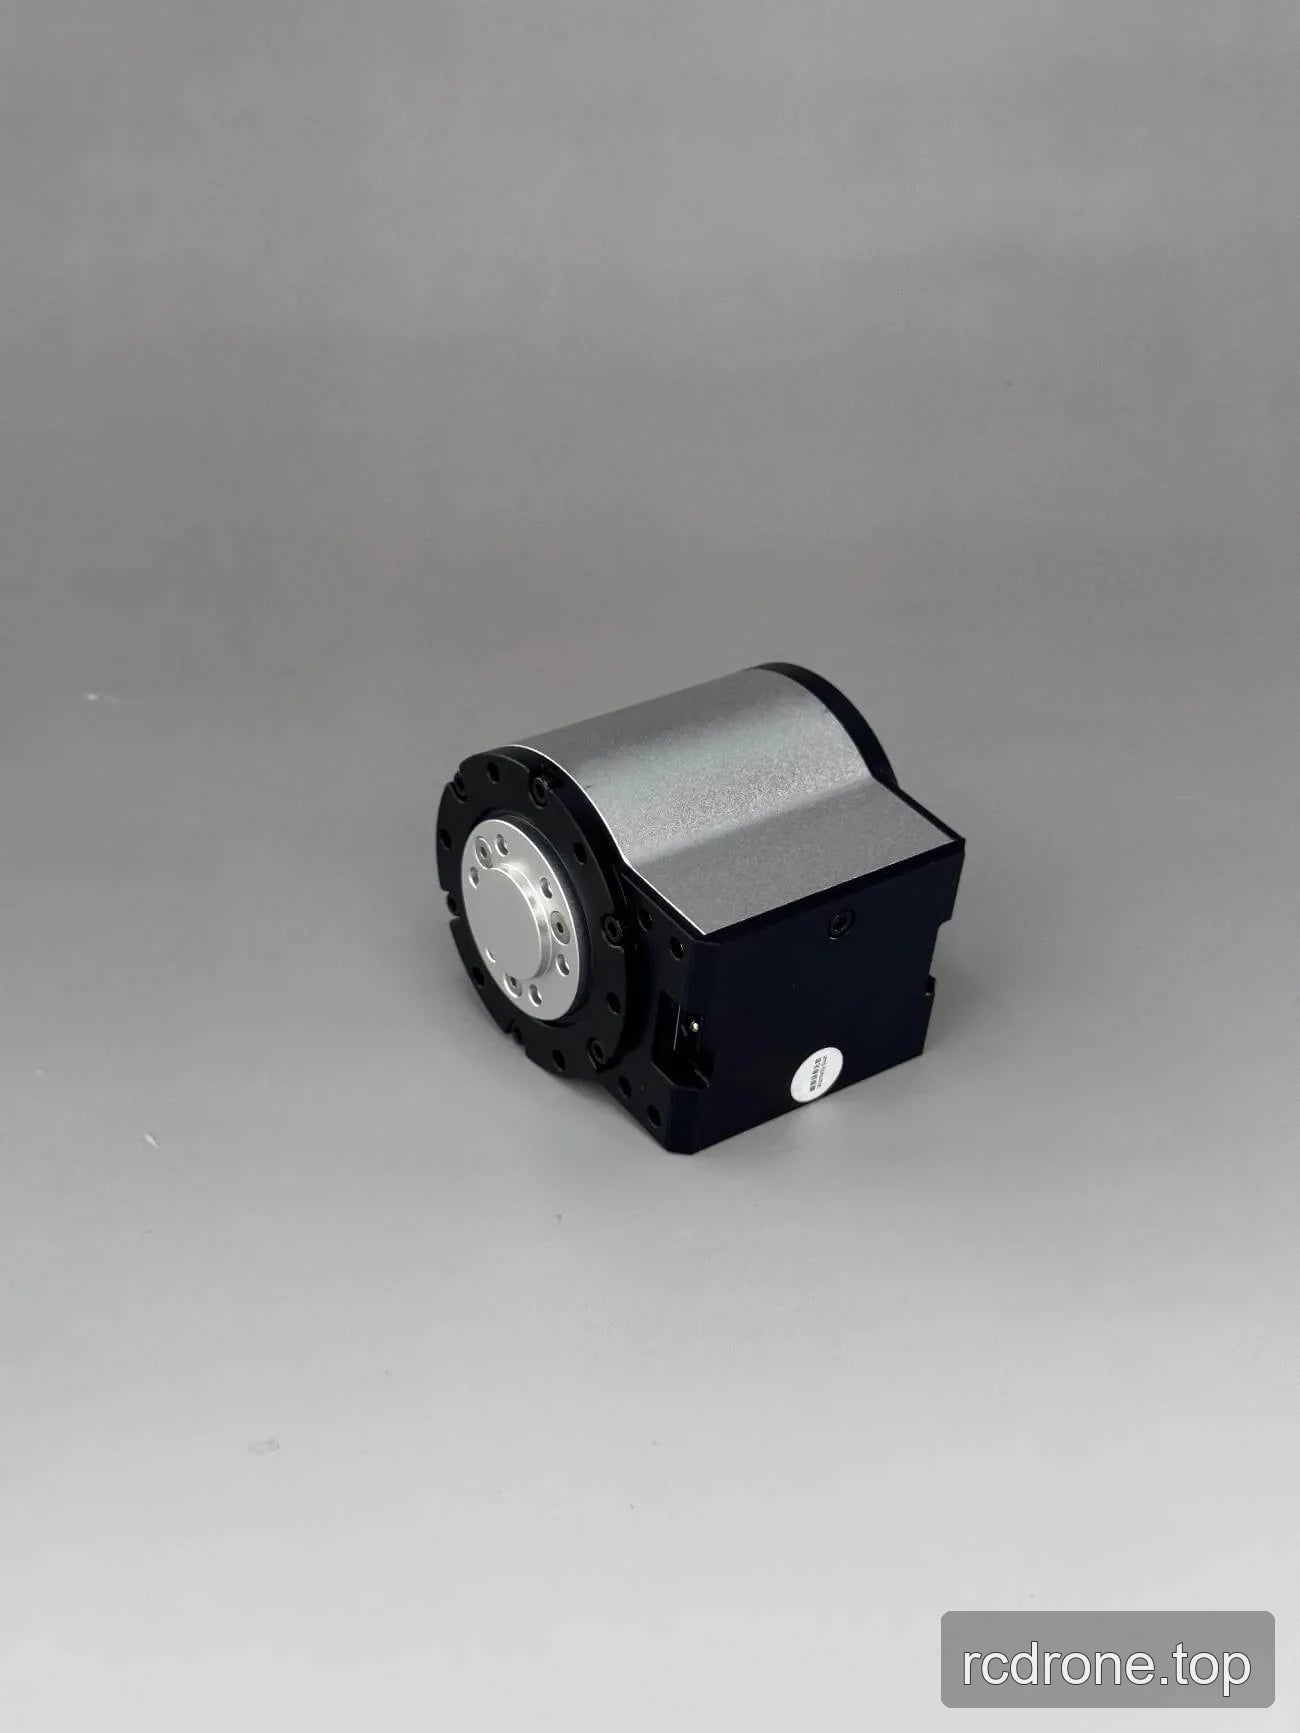
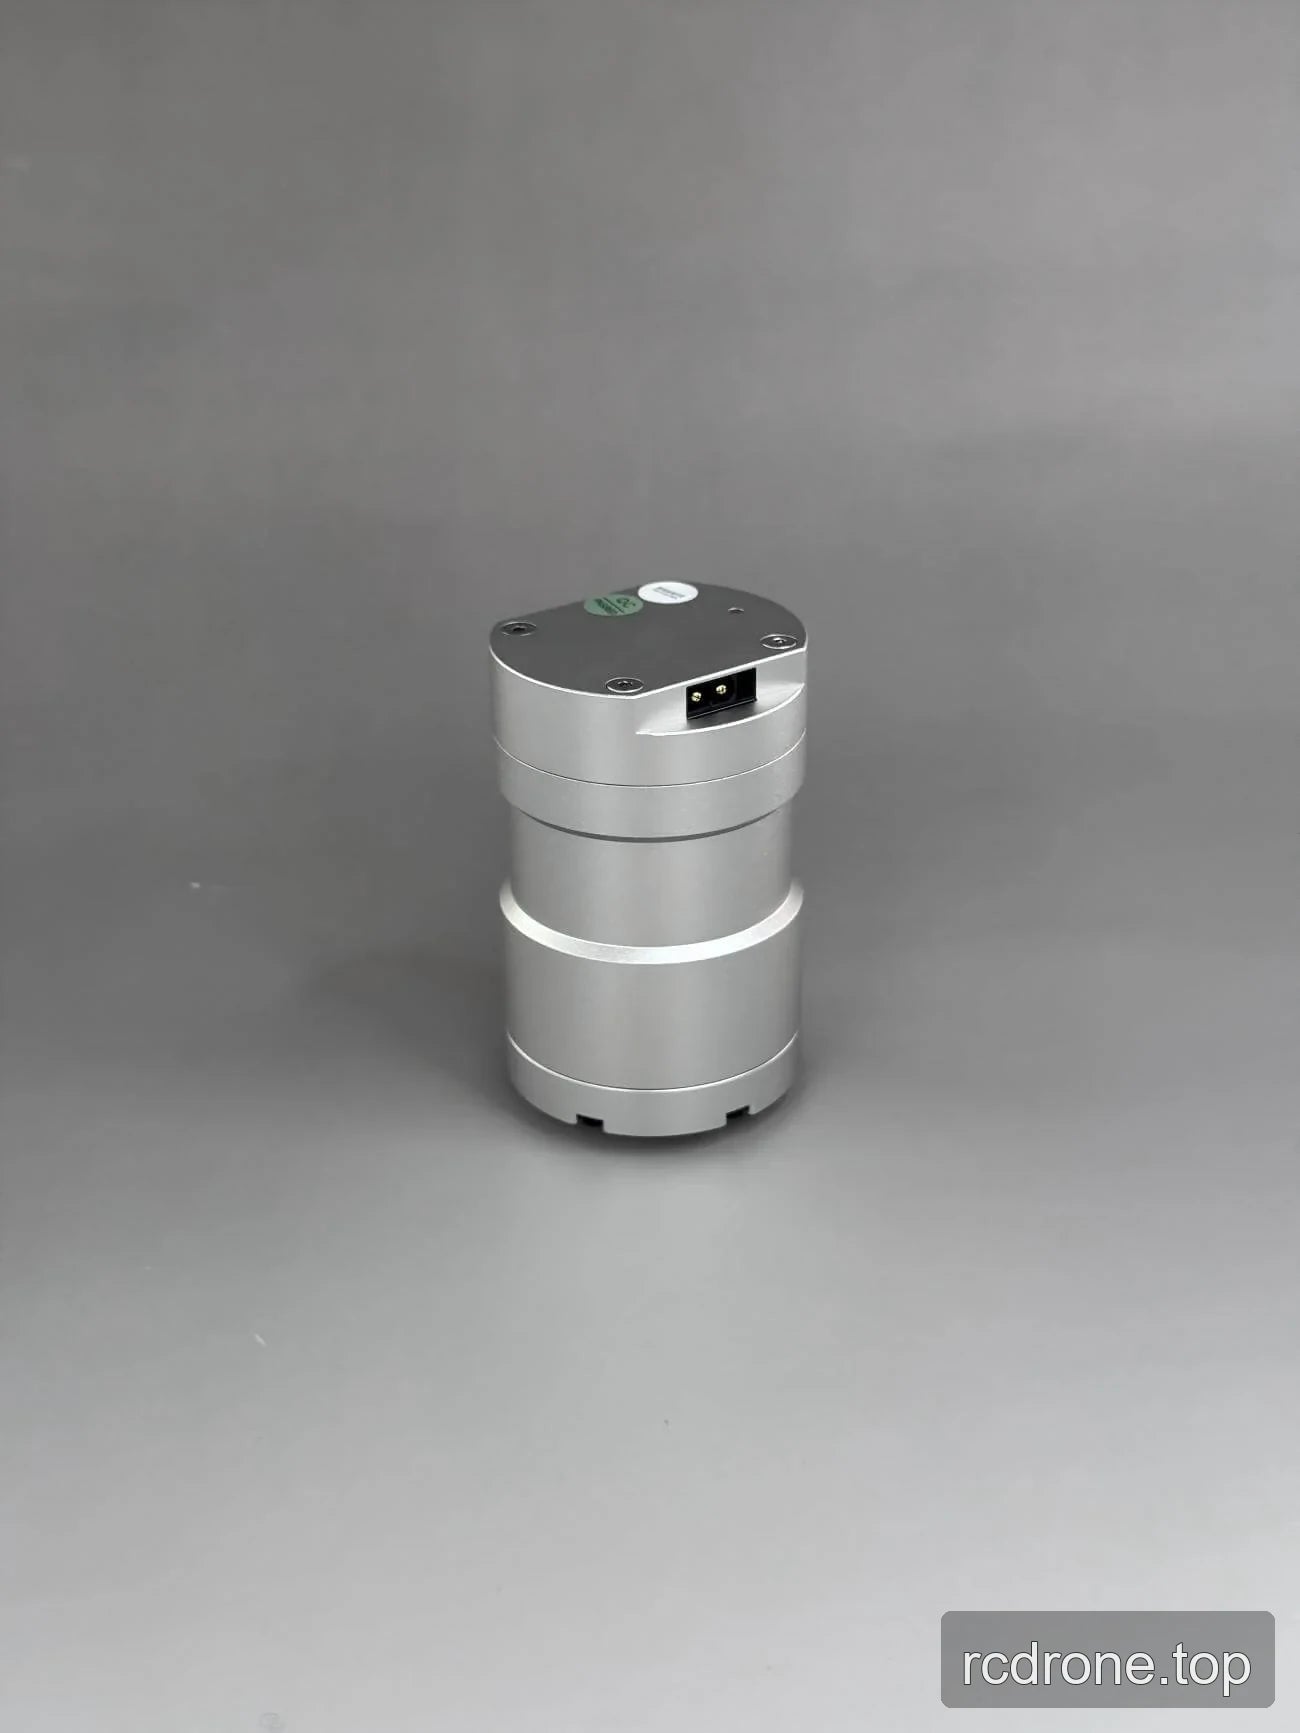
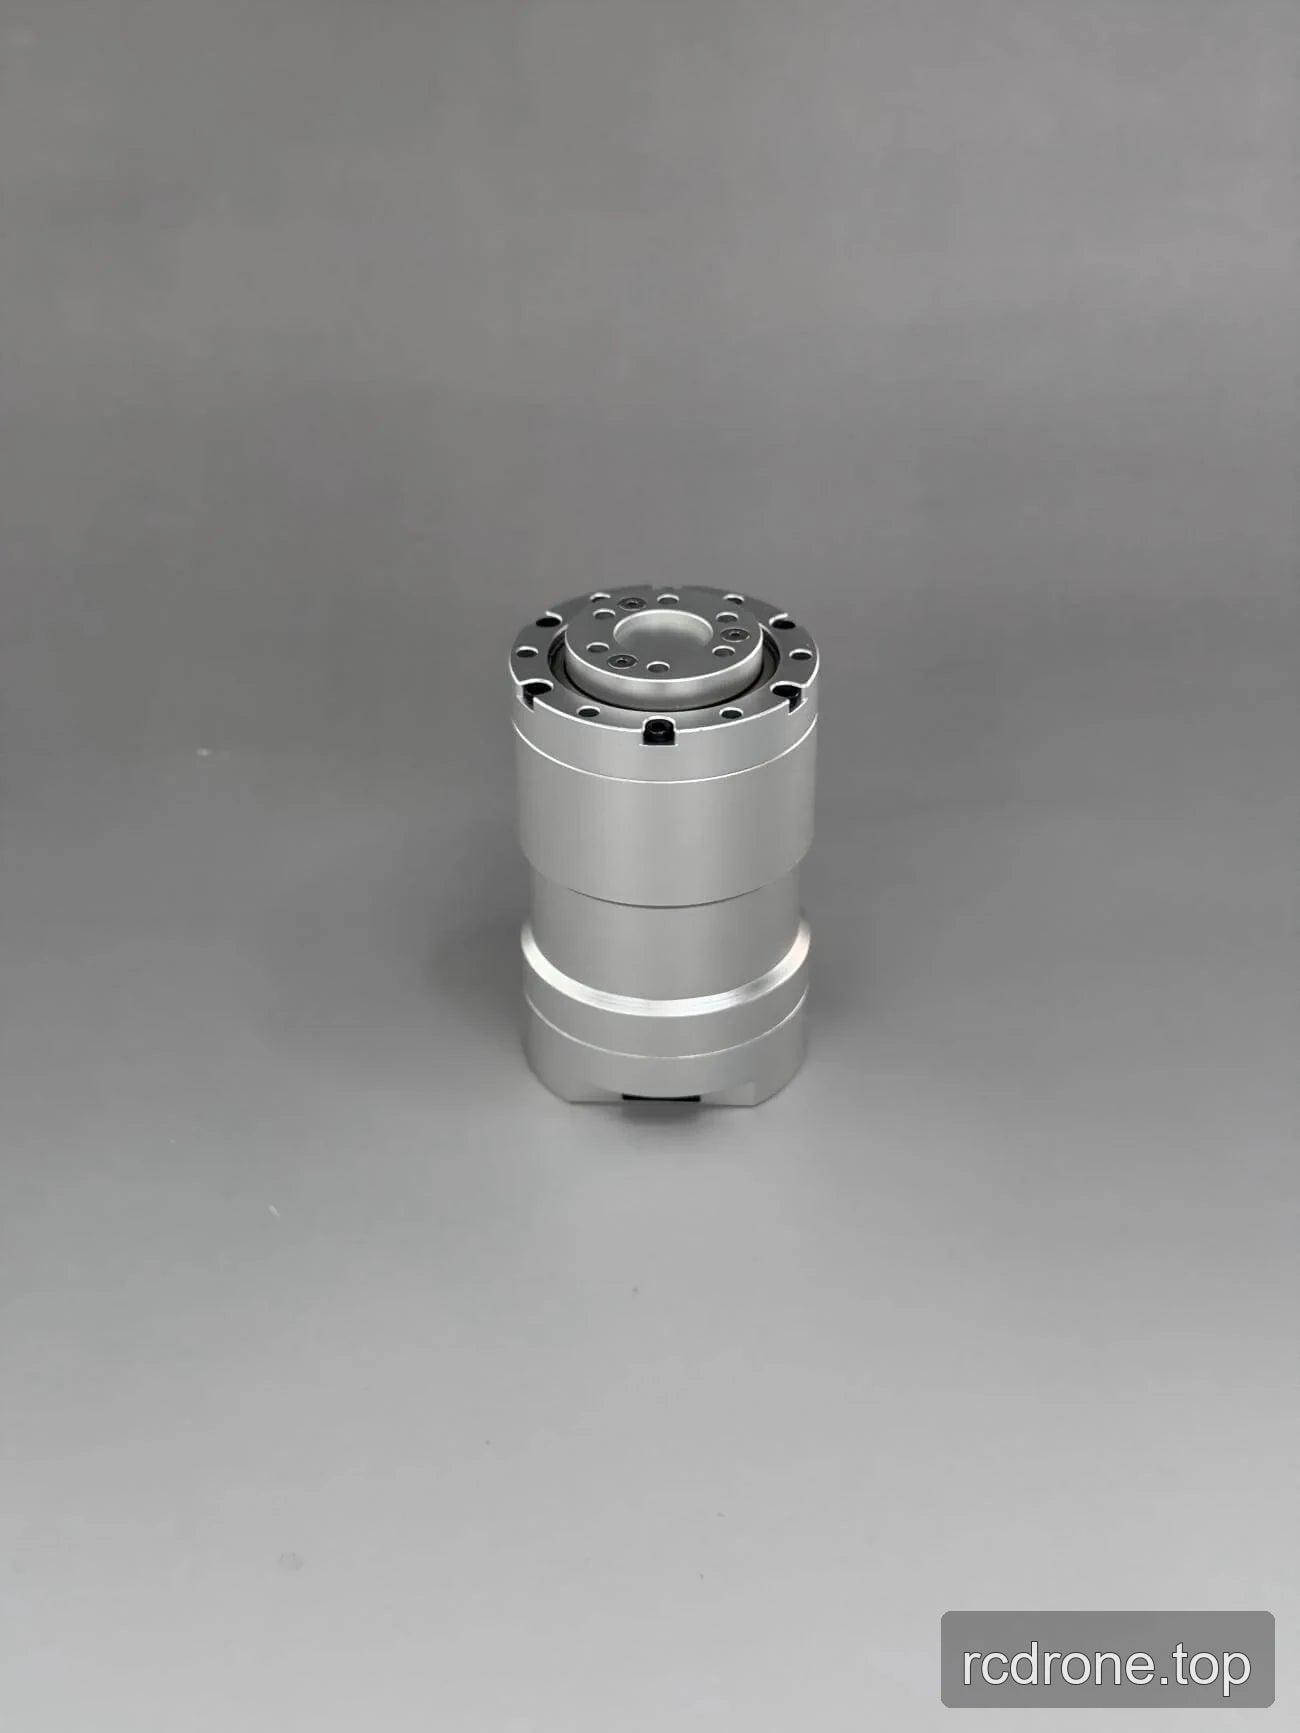
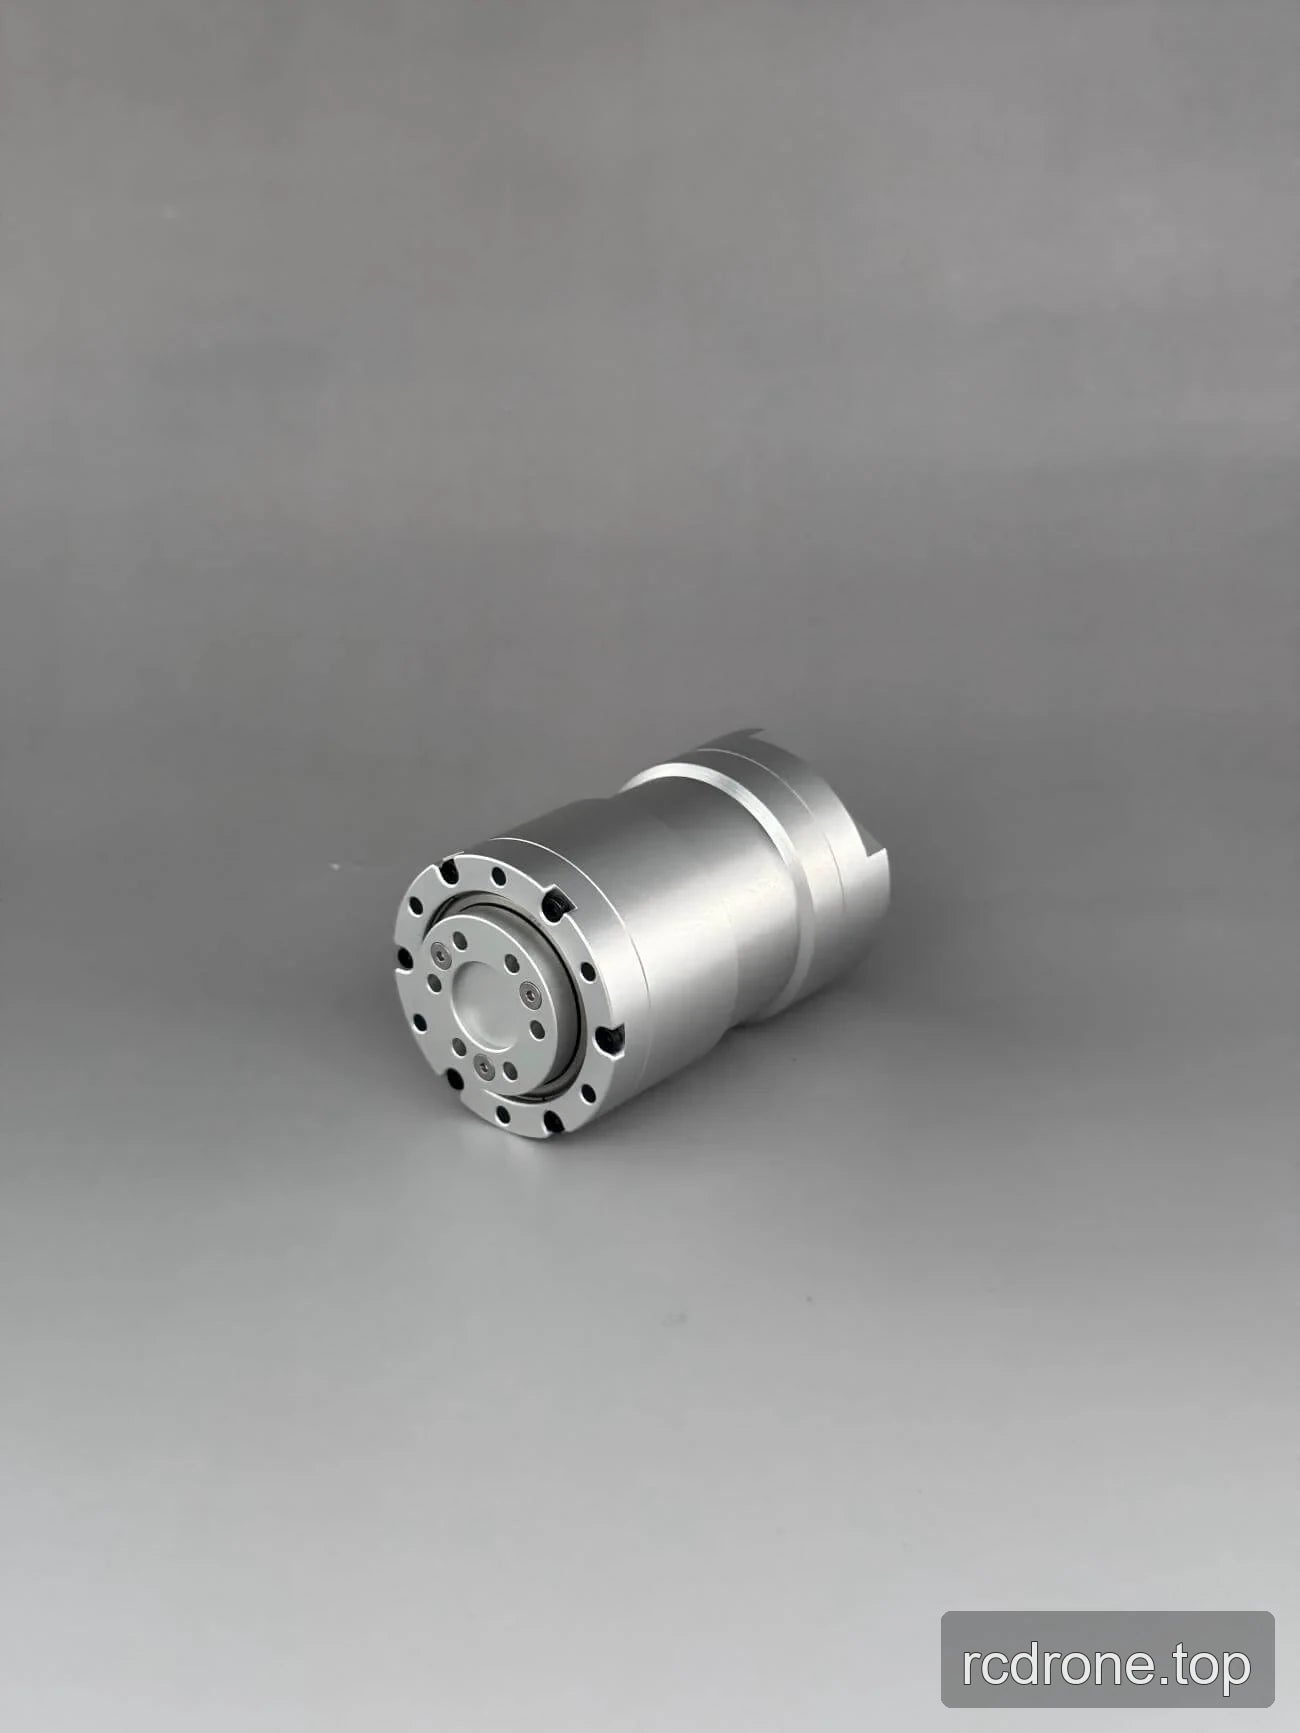
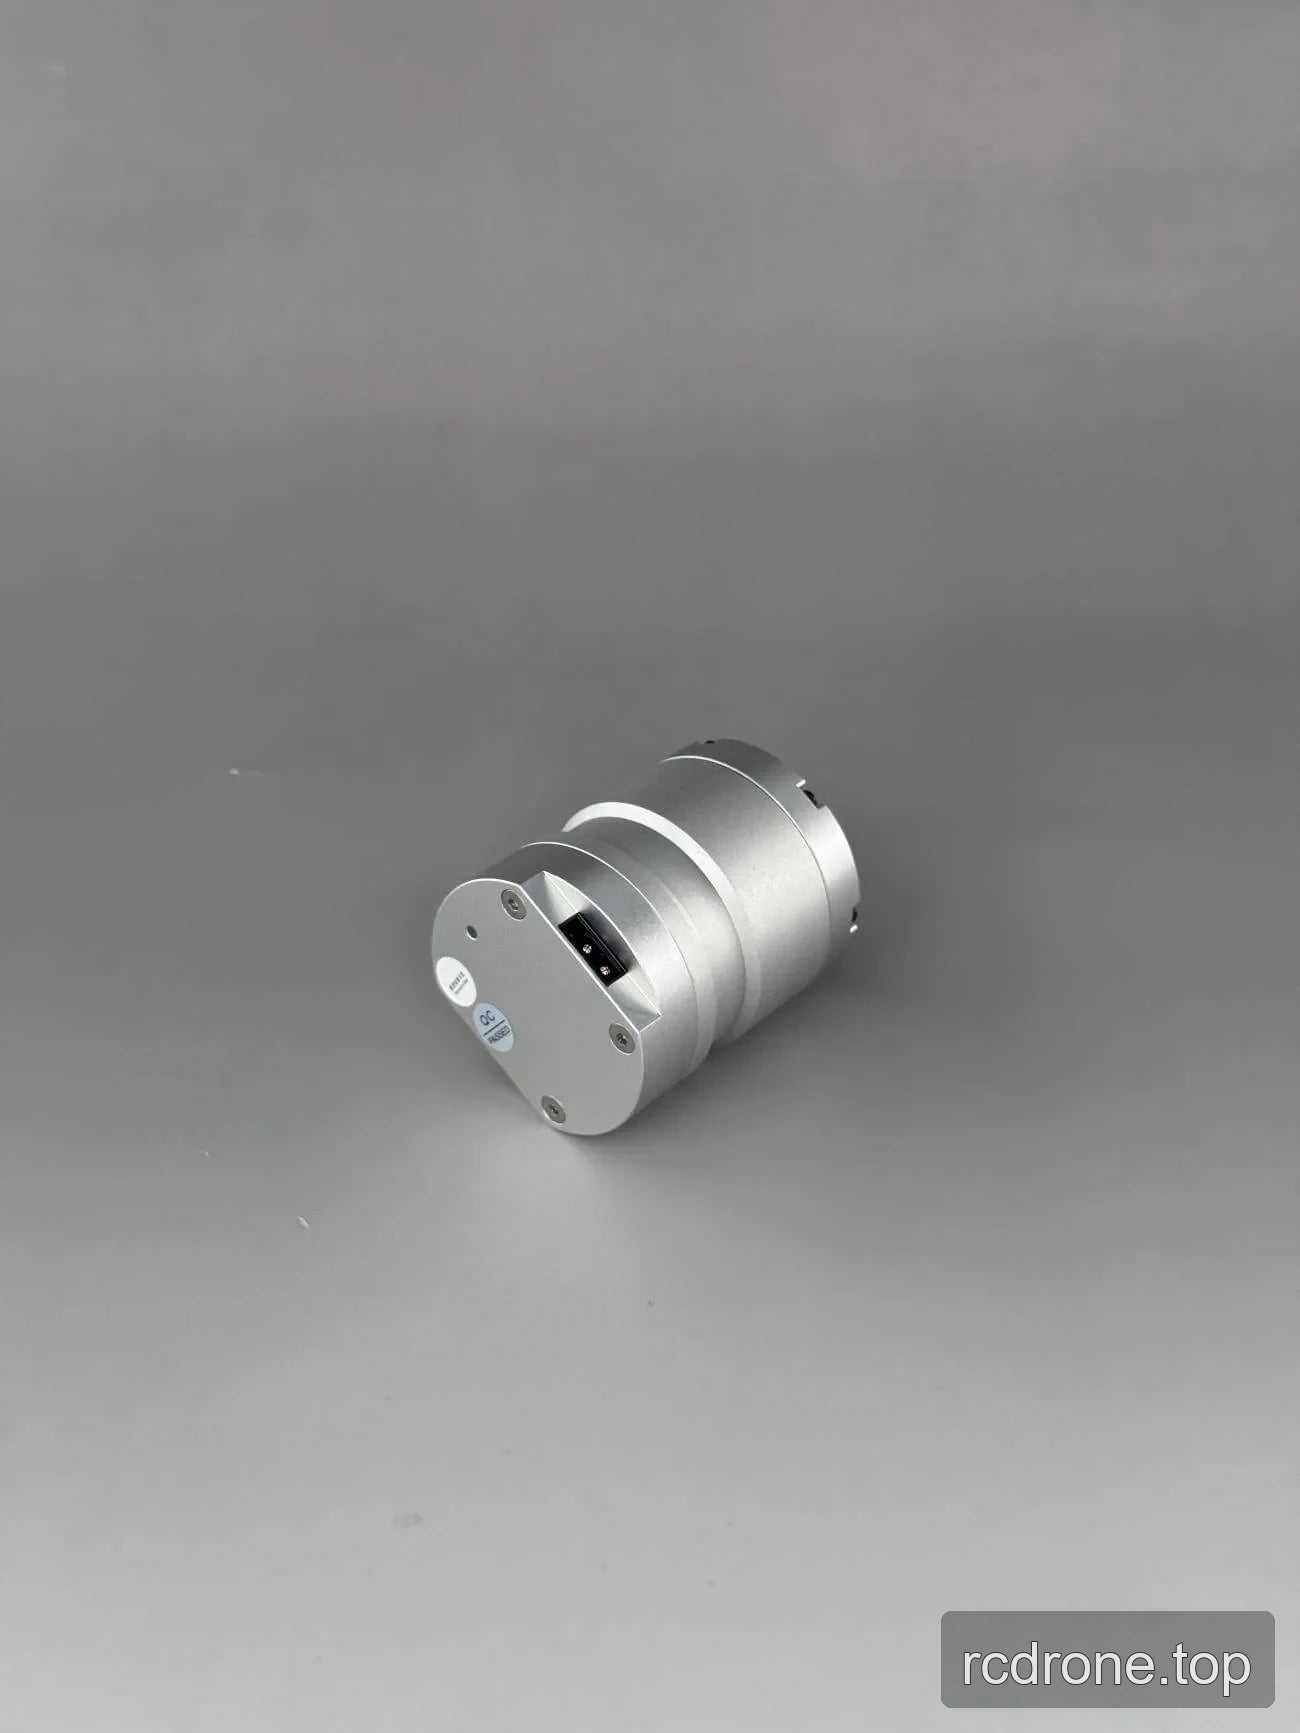
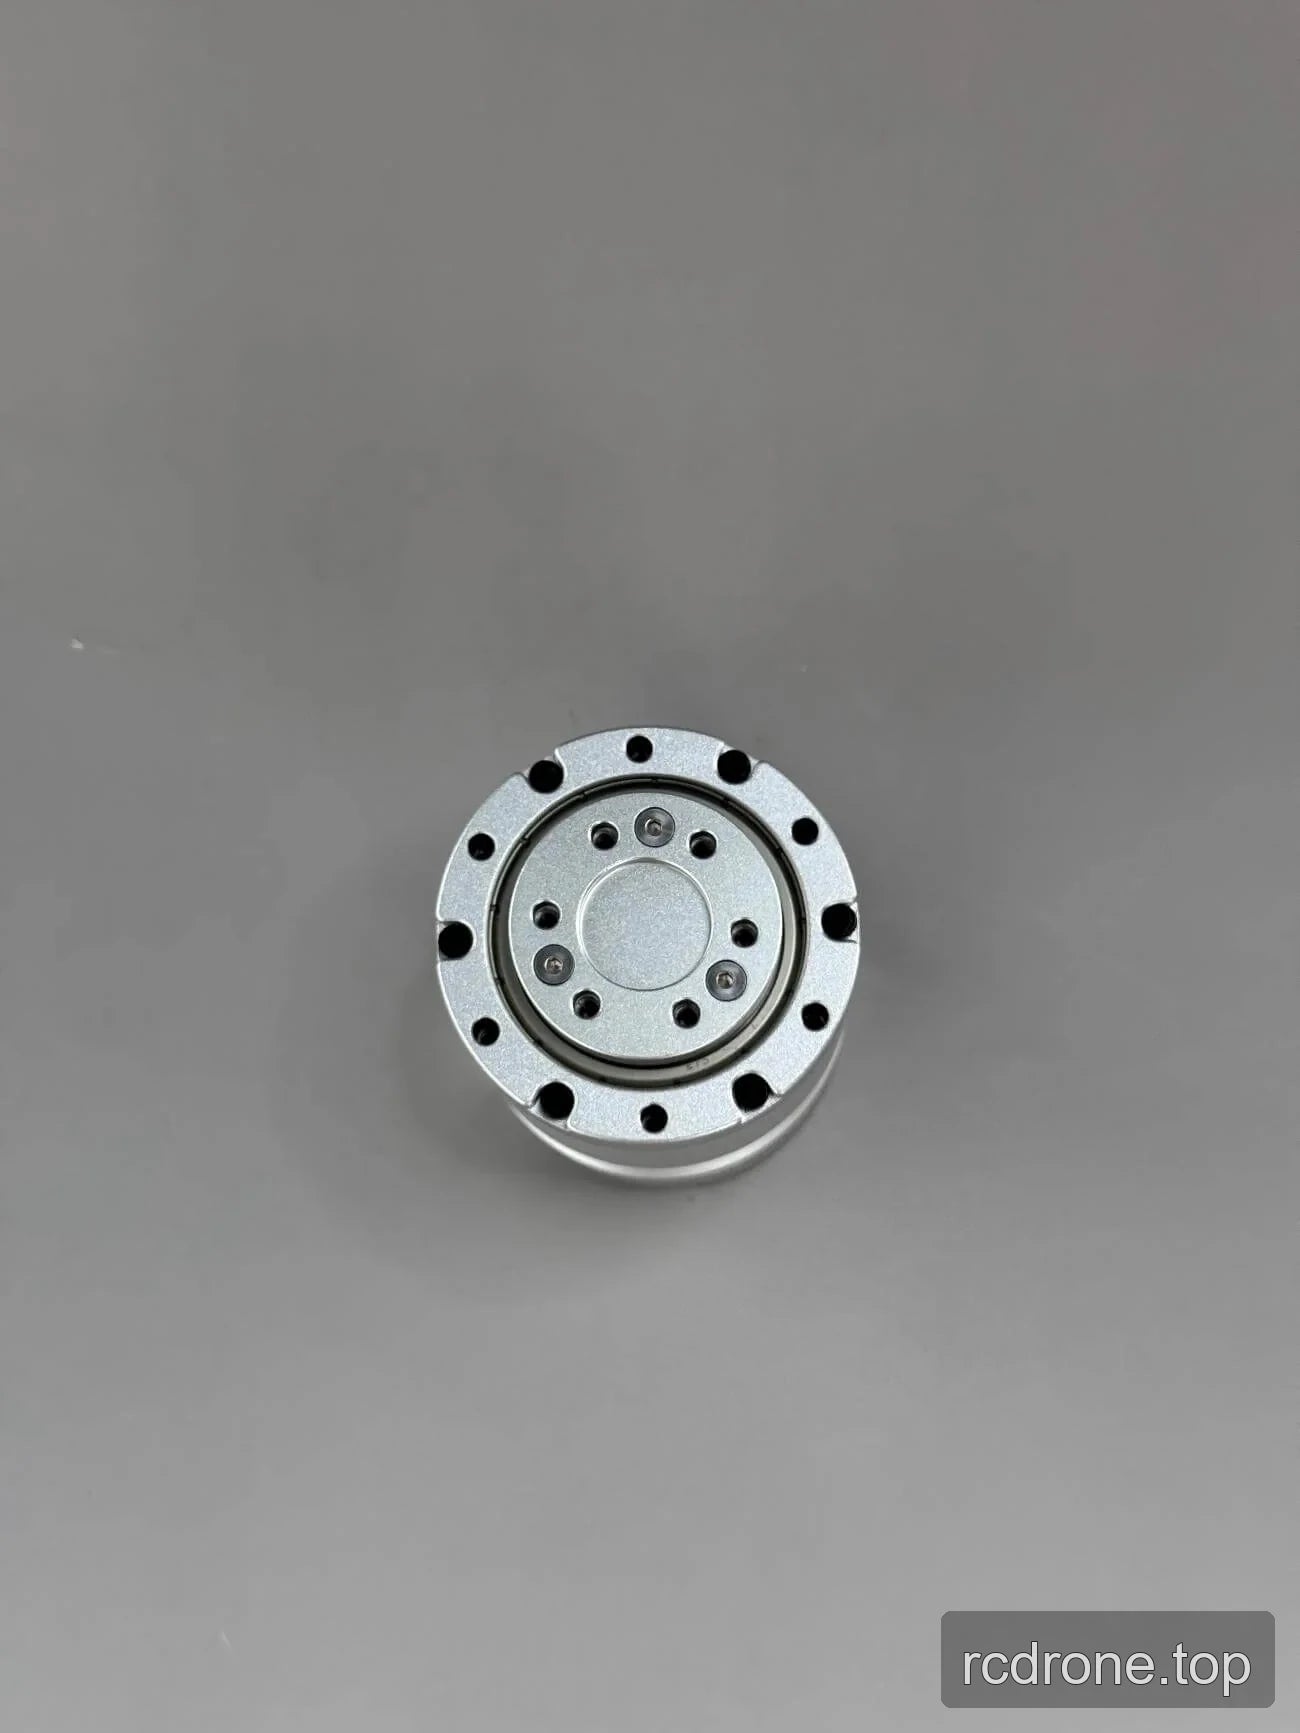
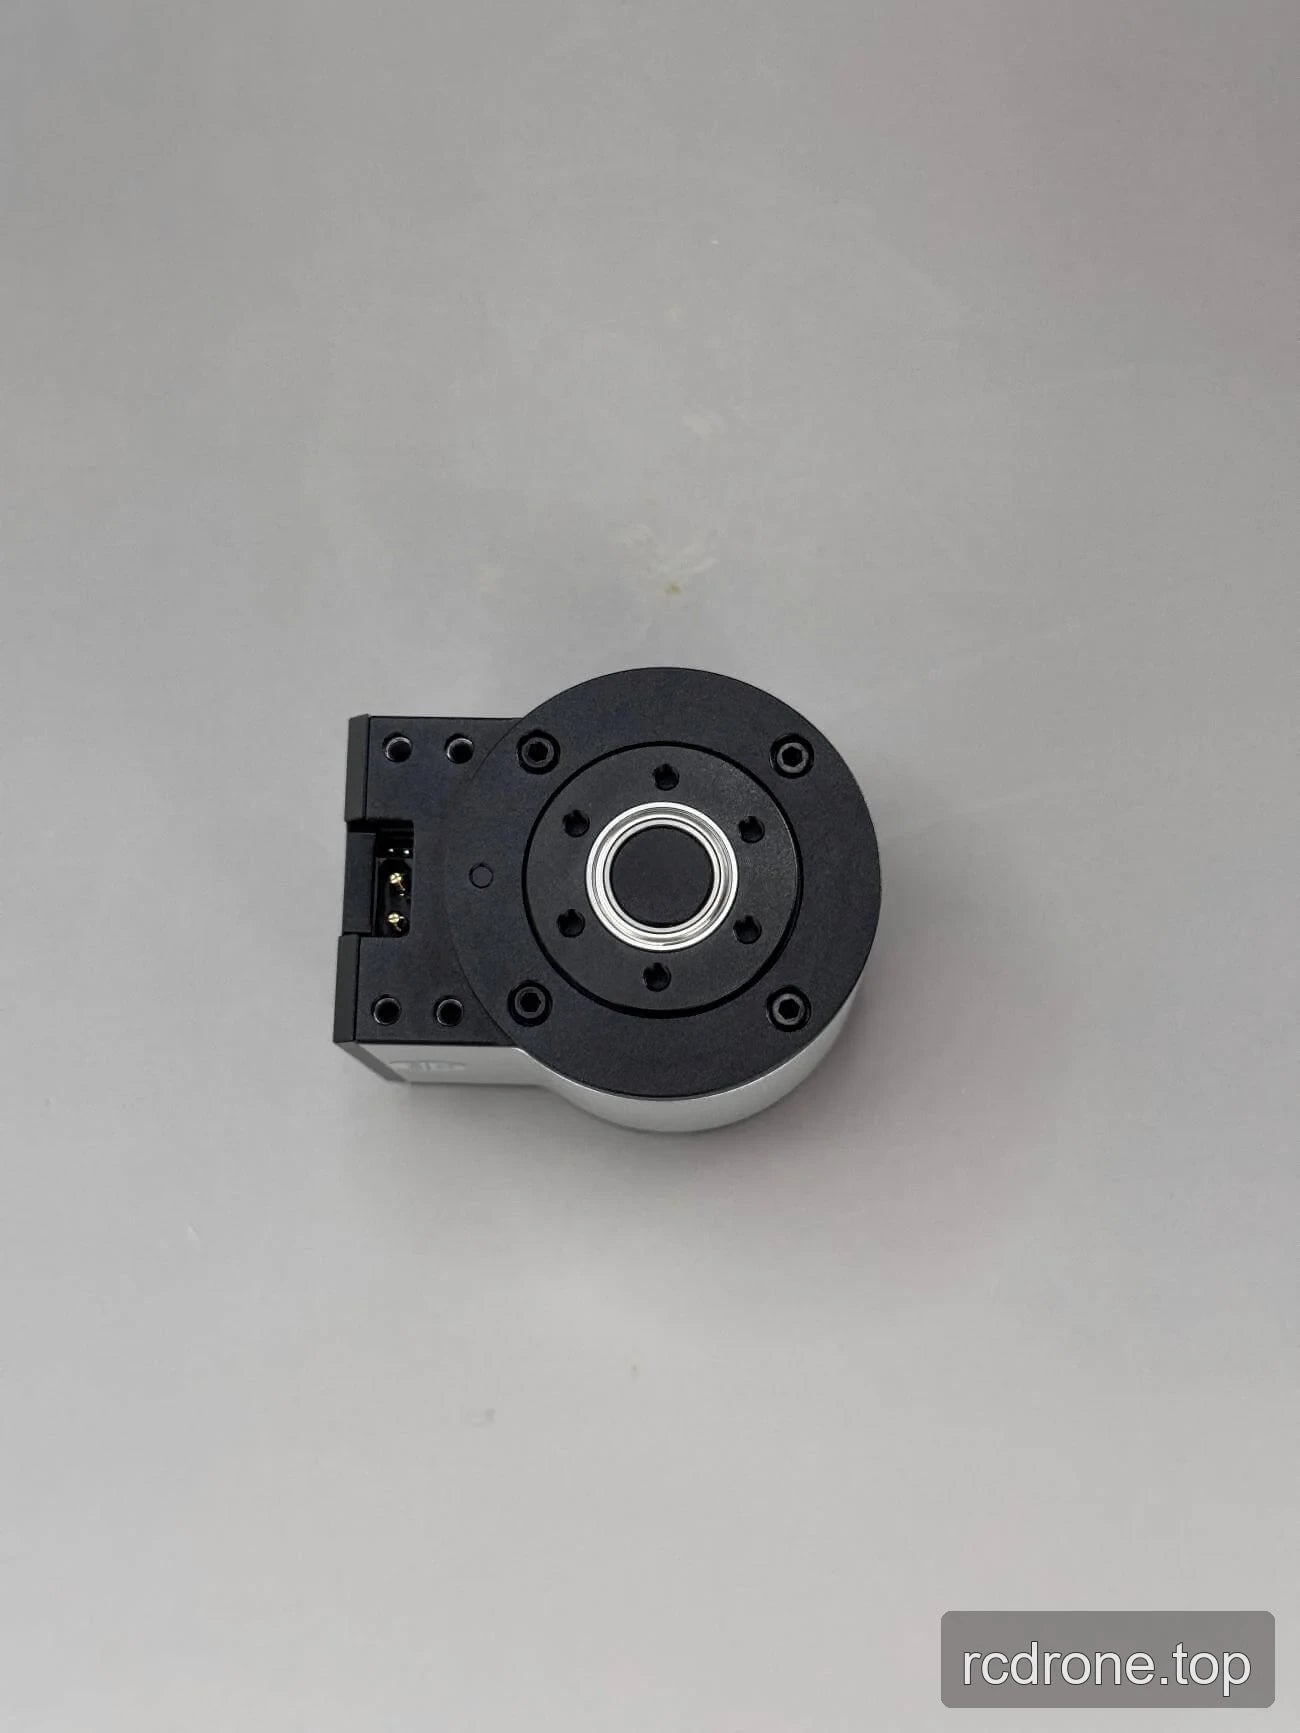
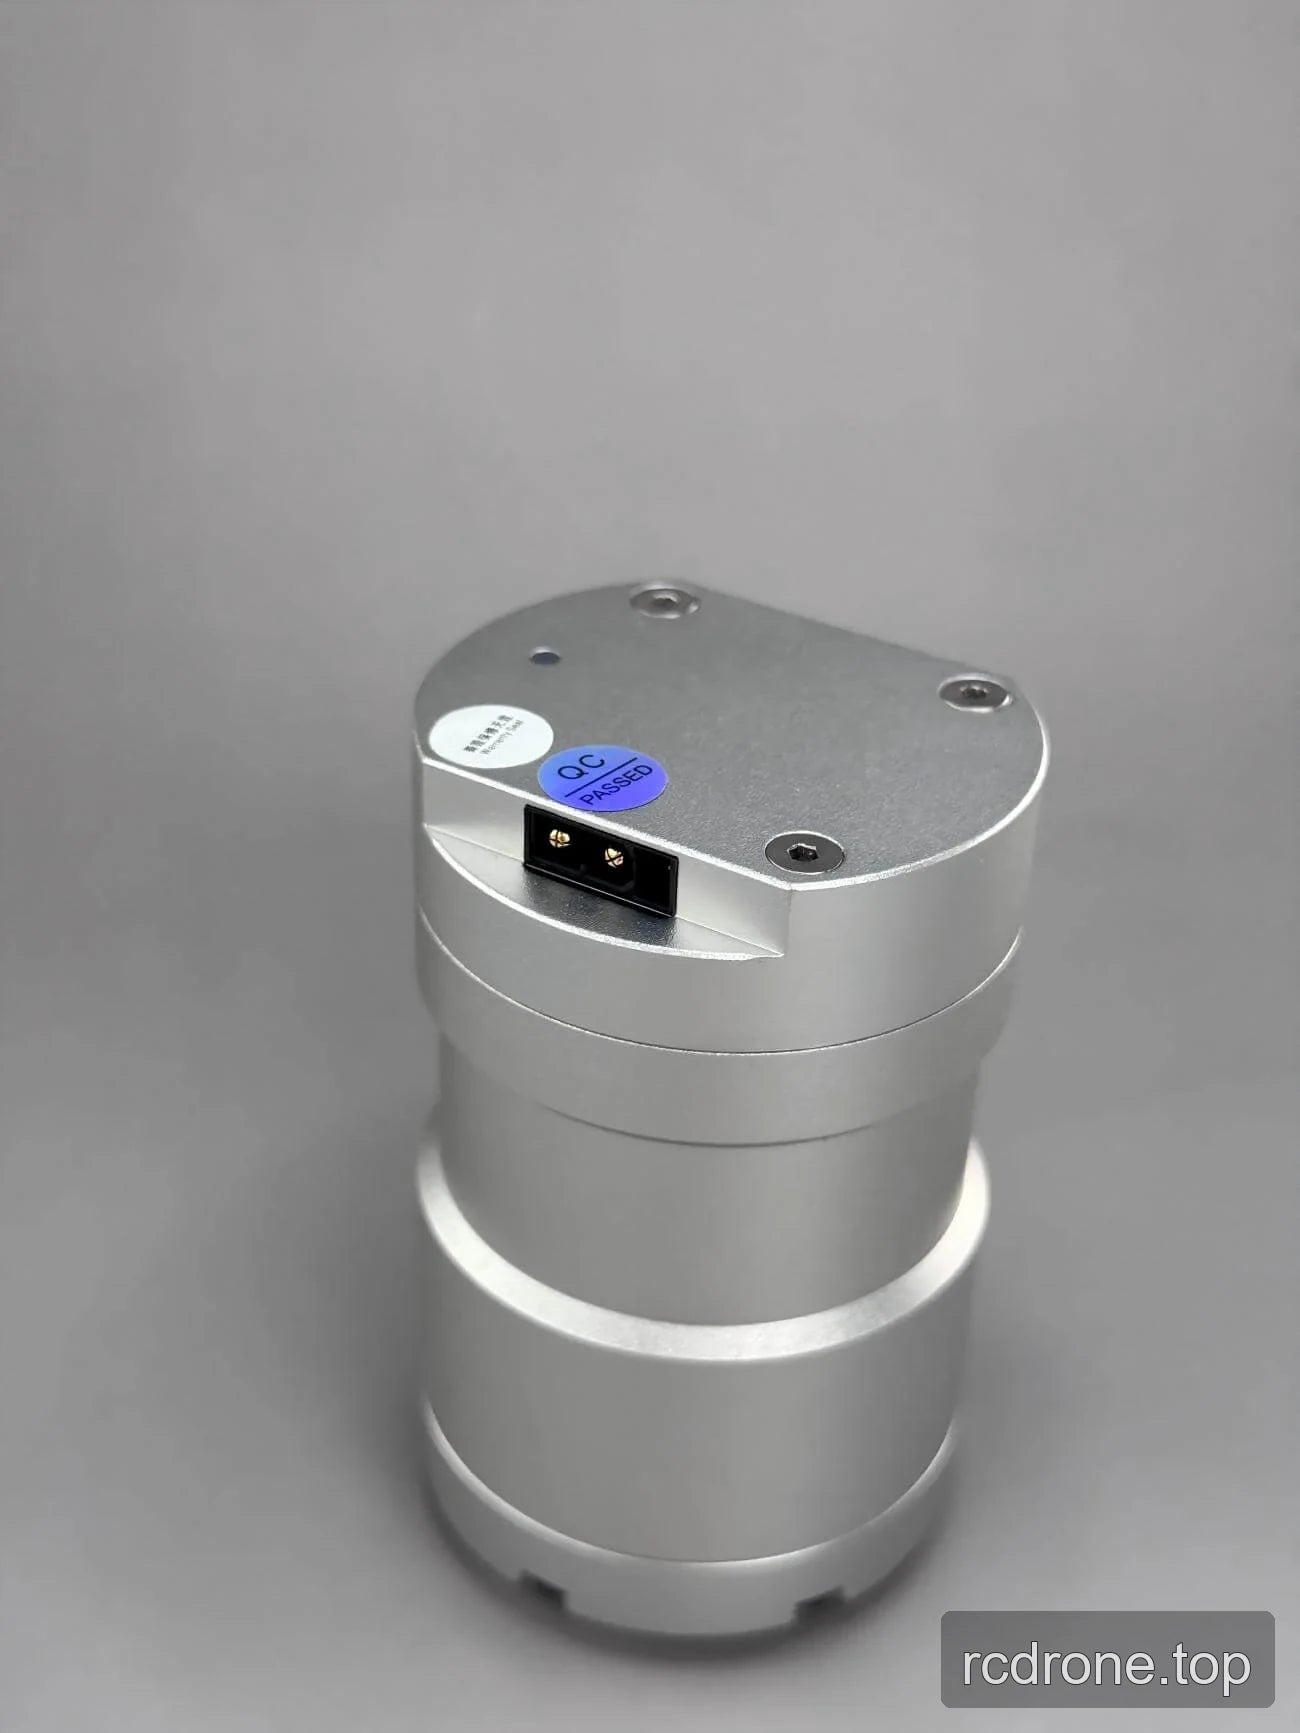
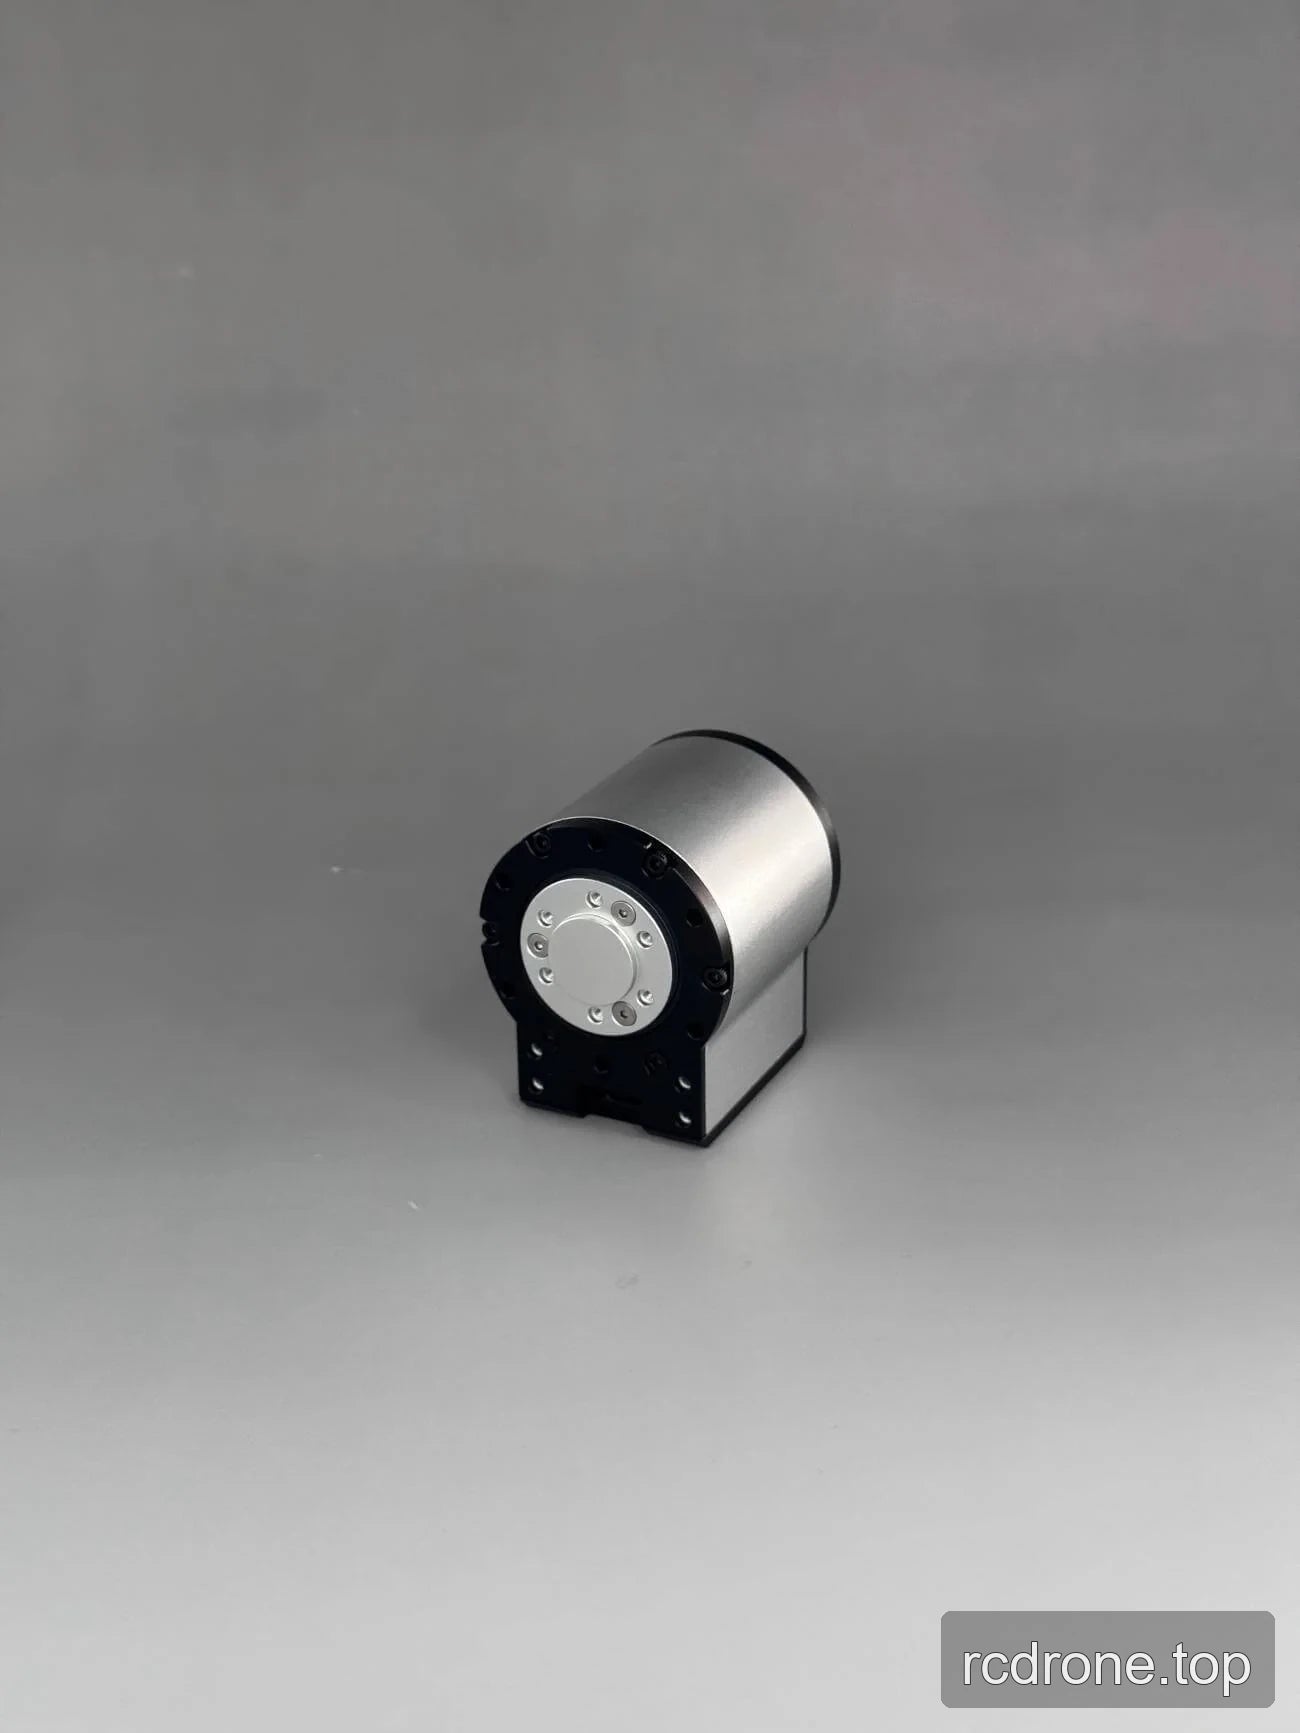
La EYOU serie PP11 es una familia de motores sin escobillas con engranaje planetario de 24 V, con una caja de engranajes planetaria de 36:1, ofrecida en versiones PP11-36, PP11D-36 y PP11L-36.
Características
- Motor sin escobillas con engranaje planetario con una relación de reducción de 36:1.
- Diámetro de 52 mm y relación de reducción de 36:1 en todas las versiones listadas.
- Retroceso especificado de 12 arcmin, ruido por debajo de 70 dB y rango de temperatura de −20 a 80 °C.
Especificaciones
| Parámetro | PP11-36 | PP11D-36 | PP11L-36 |
|---|---|---|---|
| Tipo de motor | Motor de par sin escobillas | Motor de par sin escobillas | Motor de par sin escobillas |
| Tipo de caja de engranajes | Caja de engranajes planetaria | Caja de engranajes planetaria | Caja de engranajes planetaria |
| Diámetro | 52 mm | 52 mm | 52 mm |
| Longitud | 64 mm | 61 mm | 82 mm |
| Peso | 391 g | 436 g | 517 g |
| Relación de reducción | 36:1 | 36:1 | 36:1 |
| Juego | 12 arcmin | 12 arcmin | 12 arcmin |
| Ruido | <70 dB | <70 dB | <70 dB |
| Rango de temperatura | −20 a 80 °C | −20 a 80 °C | −20 a 80 °C |
| Tensión de funcionamiento | 24 V | 24 V | 24 V |
| Poder máximo | 60 W | 60 W | 72 W |
| Velocidad nominal | 50 rpm | 50 rpm | 50 rpm |
| Par nominal | 6.6 N·m | 6.6 N·m | 12 N·m |
| Par de pico | 14 N·m | 14 N·m | 18 N·m |
| Constante de par | 2.2 N·m/A | 2.2 N·m/A | 6 N·m/A |
| Capacidad de carga axial | 1605 N | 1605 N | 1605 N |
| Capacidad de carga radial | 3150 N | 3150 N | 3150 N |
Dibujos de instalación y llamadas de montaje
Seleccione el dibujo de instalación específico de la versión para detalles de dimensiones y referencias de montaje. Las llamadas del dibujo a continuación se mantienen separadas de los valores de longitud de resumen en la tabla de especificaciones.
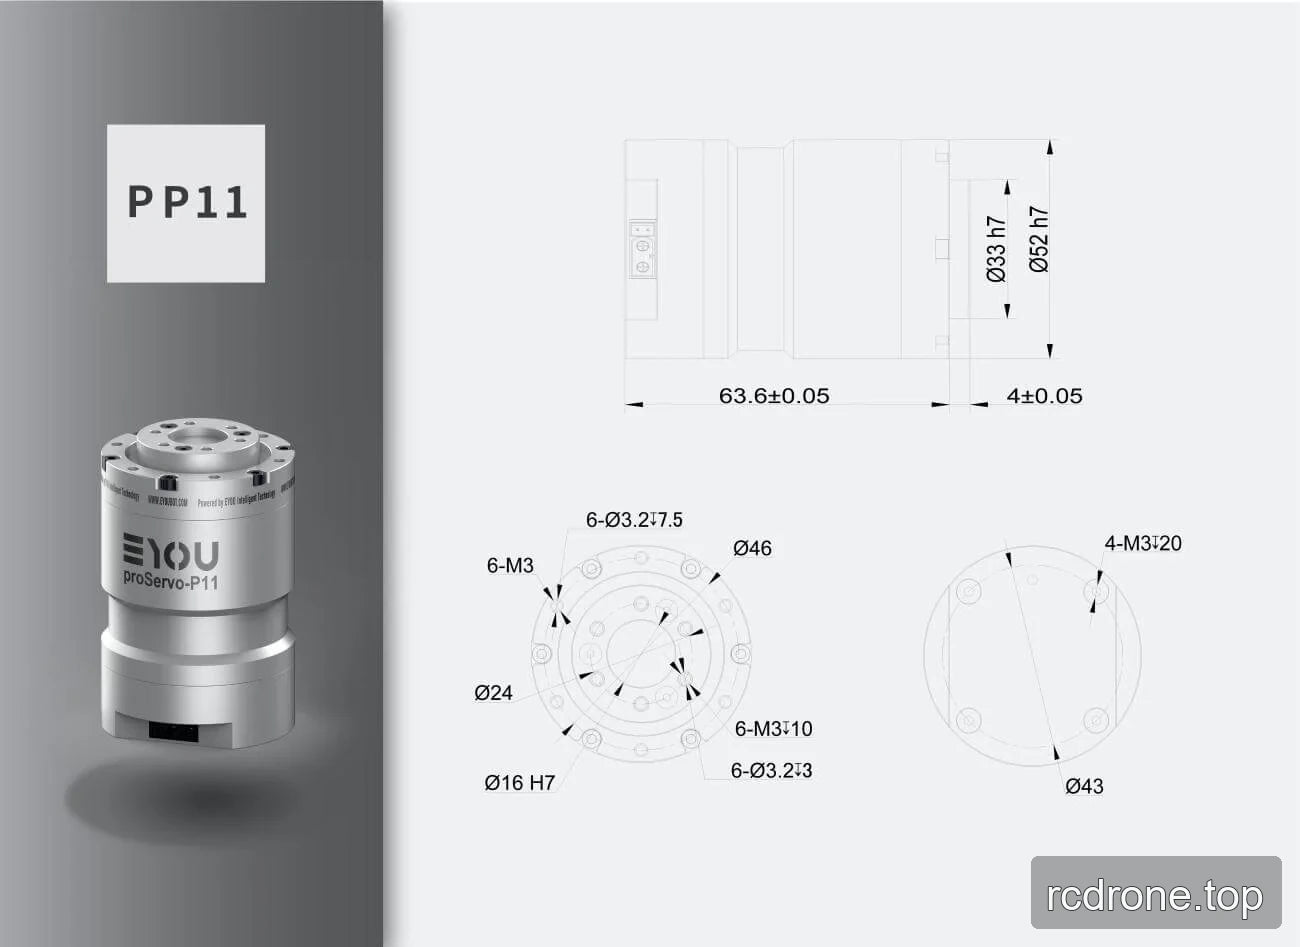
PP11-36
| Referencia de dibujo | Valor |
|---|---|
| Longitud total | 63.6 ±0.05 |
| Dimensión de la sección final | 4 ±0.05 |
| Diámetros cilíndricos | Ø33 h7; Ø52 h7 |
| Dimensiones circulares frontales | Ø46; Ø24 |
| Característica | Ø16 H7 |
| Patrón de montaje frontal | 6 orificios roscados M3; 6 orificios Ø3.2, 7.5 de profundidad; 6 orificios M3, 10 de profundidad; 6-Ø3.2 agujeros, 3 profundidad |
| Montaje en cara opuesta | 4 agujeros M3, 20 profundidad; dimensión circular Ø43 |
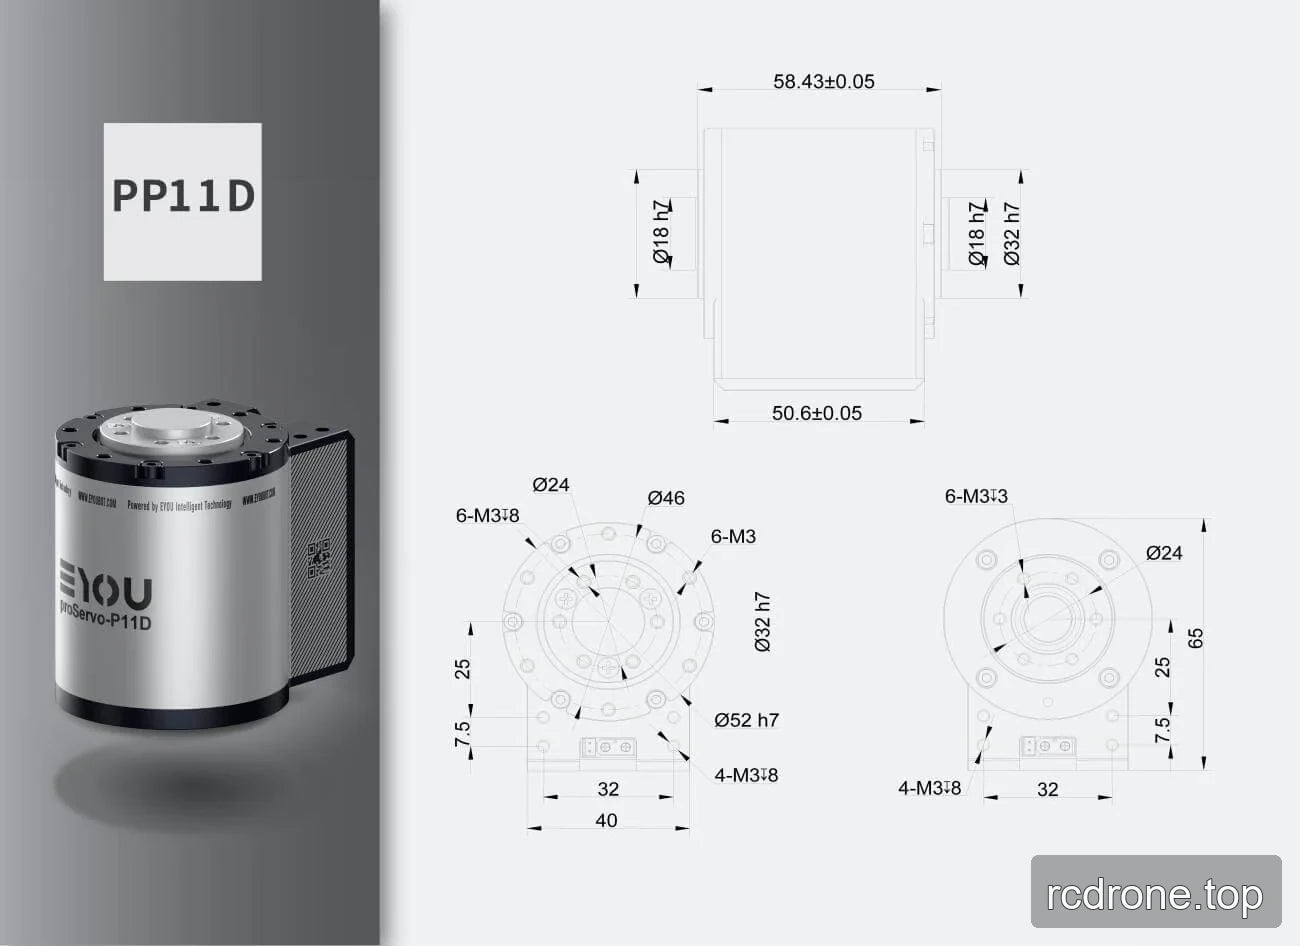
PP11D-36
| Llamada de dibujo | Valor |
|---|---|
| Longitud total | 58.43 ±0.05 |
| Dimensión del cuerpo inferior | 50.6 ±0.05 |
| Características cilíndricas | Ø18 h7; Ø32 h7 |
| Dimensiones circulares | Ø24; Ø46 |
| Dimensiones de diseño | En total 65; 25; 7.5; 32; 40 |
| Patrón de montaje | 6 agujeros M3; 6 agujeros M3, 8 de profundidad; 6 agujeros M3, 3 de profundidad; 4 agujeros M3, 8 de profundidad |
| Detalle de ensamblaje del lado inferior | Conector o bloque de terminales representado |
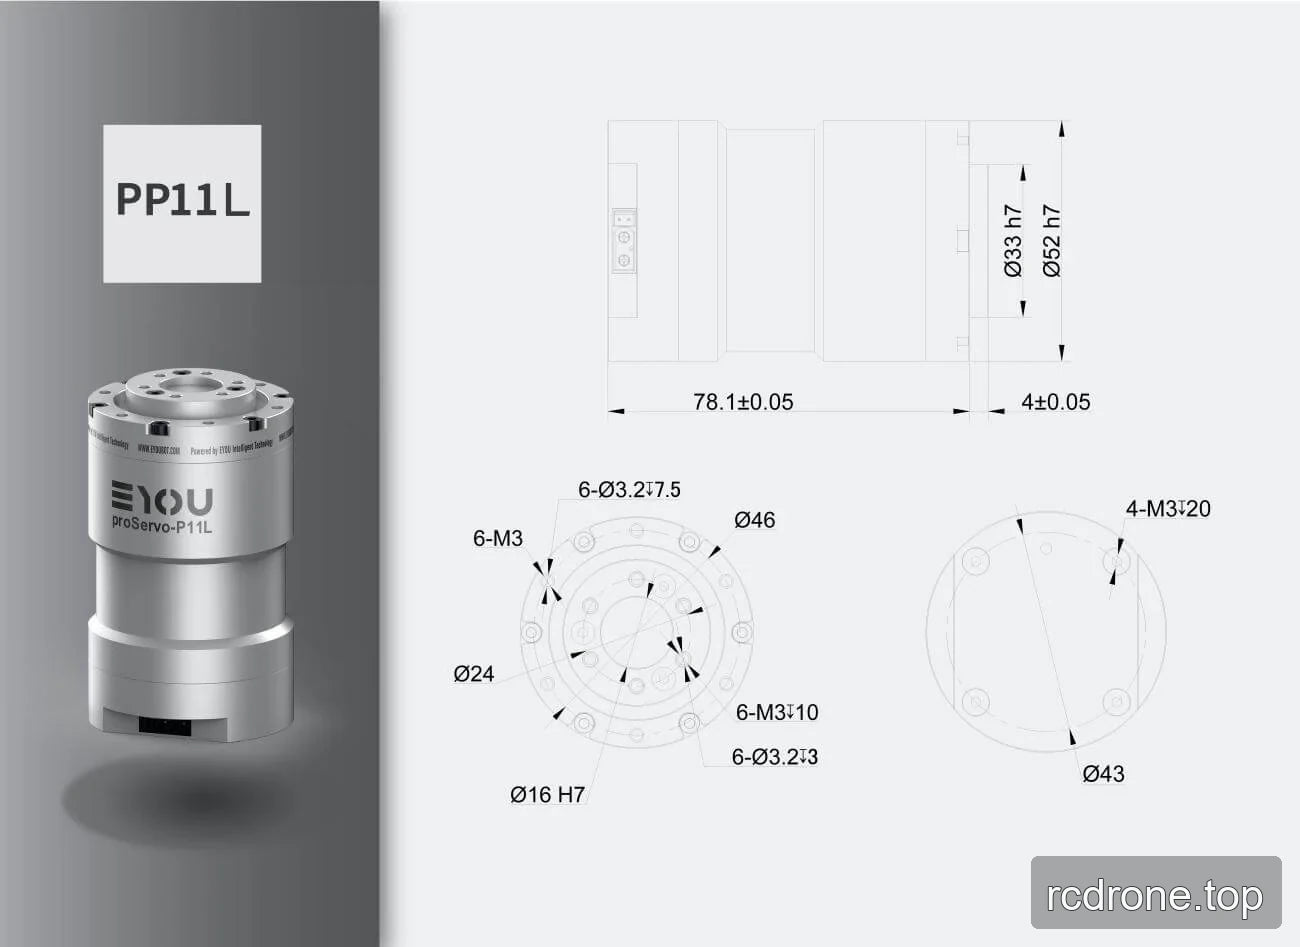
PP11L-36
| Llamada de dibujo | Valor |
|---|---|
| Longitud total | 78.1 ±0.05 |
| Dimensión de la sección final | 4 ±0.05 |
| Diámetros cilíndricos | Ø33 h7; Ø52 h7 |
| Dimensiones circulares frontales | Ø46; Ø24 |
| Característica | Ø16 H7 |
| Patrón de montaje frontal | 6 orificios roscados M3; 6 orificios Ø3.2, 7.5 de profundidad; 6 orificios M3, 10 de profundidad; 6-Ø3.2 agujeros, 3 profundidad |
| Montaje en cara opuesta | 4 agujeros M3, 20 profundidad; dimensión circular Ø43 |
PP11 — Dibujo de instalación (PDF)
PP11D — Dibujo de instalación (PDF)
PP11L — Dibujo de instalación (PDF)
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Detalles visuales
Vistas del producto
Interfaces y Conexiones
Opciones y Comparación de Modelos
Dimensiones y Construcción