


EYOU RP70L Actuador de articulación robótica planetaria, 20:1, 48 VCC, para robótica
EYOU RP70L Actuador de articulación robótica planetaria, 20:1, 48 VCC, para robótica
EYOU
No se pudo cargar la disponibilidad de recogida


Resumen
El EYOU RP70L es un actuador de junta robótica planetario con una relación de reducción de 20:1, voltaje de operación de 48 VDC, controlador FOC integrado y capacidad de comunicación CANopen/CAN FD. Está especificado para aplicaciones robóticas que incluyen robots humanoides, brazos robóticos, exoesqueletos, robots cuadrúpedos, vehículos AGV y robots ARU. El módulo proporciona un par nominal de 12 N·m, un par máximo de 36 N·m y velocidades de salida de hasta 160 rpm.
Características
- Reductor planetario con una relación de reducción de 20:1.
- Controlador FOC integrado con modos de control de corriente, velocidad, posición y MIT.
- Encoder absoluto dual: entrada de 17 bits y salida de 19 bits.
- Interfaces de entrada/salida de potencia DC y CAN FD.
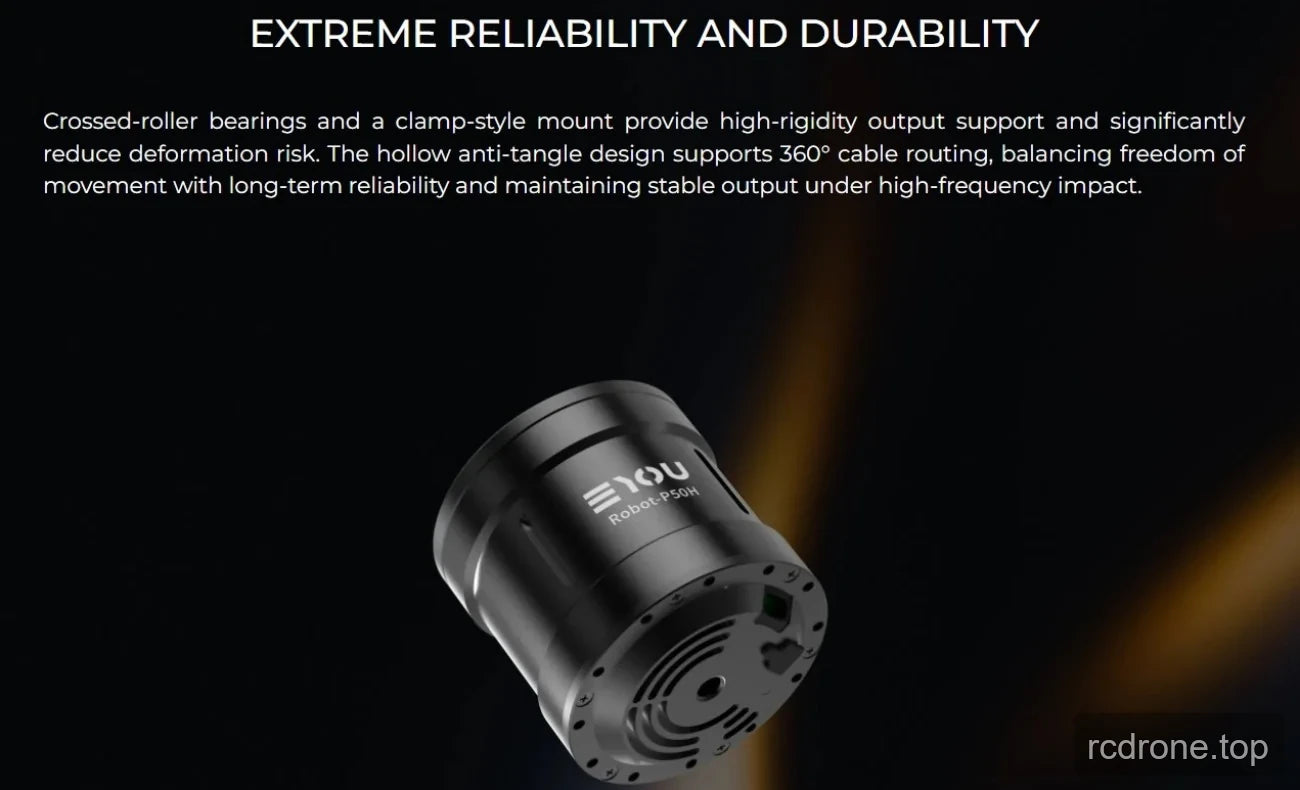
- Rodamiento de rodillos cruzados y un diámetro hueco de 6 mm.
- Acabado de carcasa negro mate regular.
Especificaciones
| Parámetro | Valor |
|---|---|
| Modelo del módulo | RP70L |
| Modo reductor | Planetario |
| Motor potencia nominal | 191 W |
| Relación de reducción | 20 |
| Par nominal | 12 N·m |
| Par máximo | 36 N·m |
| Potencia nominal de la junta | 163 W |
| Juego | ≤12 arcmin |
| Velocidad nominal del extremo de salida | 130 rpm |
| Velocidad máxima de salida | 160 rpm |
| Dimensiones (diámetro exterior × axial) | Φ77 × 52.5 mm |
| Peso (excluyendo el cable) | 670 g |
| Eficiencia nominal de la junta | 78% |
| Diámetro hueco | 6 mm |
| Apariencia de la carcasa (color del proceso) | Negro mate regular |
| Momento de inercia | 72.97 kg·m² |
| Tipo de rodamiento | Rodamiento de rodillos cruzados |
| Carga radial permitida en el extremo de salida (dinámica/estática) | 2430/3490 N |
| Carga axial permitida en el extremo de salida (dinámica/estática) | 5500/22700 N |
| Momento de flexión del eje de salida | 38.3 N·m |
| Tensión de operación | 48 VDC ±10% |
| Tensión máxima de resistencia | 90 VDC |
| Corriente del bus | 5.5 Brazos |
| Conducción | FOC incorporado |
| Encoder/bit | Dual Absoluto / 17 (entrada), 19 (salida) |
| Longitud del cable de alimentación | ≥35 cm |
| Interfaz de conducción | Potencia (DC in, DC out), CAN FD (Entrada, Salida) |
| Protocolo de comunicación | CANopen / CAN FD (se requiere desarrollo personalizado) |
| Modo de control | Corriente, Velocidad, Posición, Modo MIT |
| Temperatura del entorno de trabajo | -10 a 45 °C |
| Aumento de temperatura de funcionamiento del recinto | ≤60 °C |
| Ruido a 1 m | ≤60 dB |
| Clasificación IP | IP54 |
| Vida | >3000 h |
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Descargas
EYOU CANable — Manual del usuario (PDF)
EYOU RP70L Dibujo — Dibujo (PDF)
EYOU RP Series EN V1.0 20260608 — Manual del Usuario (PDF)
EYOU RP Series — Especificaciones (PDF)
EYOU CANable — Manual del Usuario (PDF)
EYOU Robot Joint Catalog — Catálogo de Productos de Juntas de Robot (PDF)
EYOU RP Series EN V1.0 20260608 — Manual del Usuario (PDF)
EYOU UART Debug Module — Manual del Usuario (PDF)
Detalles Visuales
Vistas del Producto


Características y Diseño


Interfaces y Conexiones

Detalles Adicionales del Producto




