


Sensor de fuerza/par de seis ejes hueco Hangkai HKVL-55, RS485
Sensor de fuerza/par de seis ejes hueco Hangkai HKVL-55, RS485
Hangkai Microelectronic
No se pudo cargar la disponibilidad de recogida


El Hangkai Microelectronic HKVL-55 es un sensor de fuerza/torque de seis ejeshollow compacto para muñecas robóticas, integración en líneas de producción y pruebas de maquinaria. Su cuerpo de aleación de aluminio mide 55 mm de diámetro y 15 mm de altura, con un orificio central de 15 mm. Elija un sensor de bajo rango 55A, 55B o 55C; las tres opciones de sensor listadas son configuraciones RS485.
Elija su rango de medición
| Modelo | Fx / Fy / Fz, cada uno | Mx / My / Mz, cada uno | Interfaz listada |
|---|---|---|---|
| 55A | 30N | 1.5N·m | RS485 |
| 55B | 50N | 2N·m | RS485 |
| 55C | 100N | 4N·m | RS485 |
Las calificaciones se aplican por separado a cada eje nombrado. Seleccione un rango para los componentes de fuerza y momento esperados, incluyendo la masa de la herramienta y la palanca de montaje. Estas calificaciones no son especificaciones de carga útil del robot.
Especificaciones del proveedor
| Diámetro / altura del cuerpo | 55 / 15mm |
|---|---|
| Orificio central | 15mm |
| Masa del sensor | ≤0.3kg |
| Material | Aleación de aluminio |
| Nivel de sobrecarga | 300% FS |
| Resolución | <0.03% FS |
| Precisión | 0.5% FS |
| Repetibilidad | 0.1% FS |
| Frecuencia de muestreo | 150–1000Hz, personalizable |
| Suministro | 12–36VDC |
| Capacidades de comunicación en serie | RS485 / CAN-FD / EtherCAT, personalizable |
FS significa escala completa. Las especificaciones son datos del proveedor. La resolución y la precisión describen diferentes propiedades; el nivel de sobrecarga no es una carga de trabajo continua recomendada.
Estructura hueca y montaje
La apertura central puede ayudar en el enrutamiento y la integración compacta de herramientas finales. Los materiales del proveedor describen la calibración multi-eje, bajo cruce de señales, adquisición de alta relación señal-ruido, electrónica integrada y protección contra sobrecarga.No se proporciona un límite de cruce numérico.
El dibujo suministrado muestra un cuerpo de 55 mm, un orificio central de 15 mm y una llamada de círculo de paso de 20 mm. El montaje frontal incluye tres roscas M3 con una profundidad de rosca de 5 mm y una profundidad de taladro de 6 mm, además de tres orificios de localización de 3 mm con una profundidad de 3 mm. El montaje trasero incluye seis roscas M3 con las mismas profundidades de rosca/taladro y dos orificios de localización de 3 mm con una profundidad de 3 mm. Revise el dibujo completo en Detalles Visuales para el espaciado, la orientación y la llamada lateral de 14.50 mm antes de mecanizar una placa de montaje.
Interfaz y Conexión de PC
La Galería y la literatura de la serie ilustran las capacidades RS485, CAN y EtherCAT. Las etiquetas de ventas reales 55A/55B/55C ofrecidas aquí especifican RS485; no incluyen todos los protocolos simultáneamente. Confirme el protocolo RS485 entregado, la asignación de pines del conector, el cable, la configuración de la tasa de muestreo y el software de PC disponible antes de la integración.
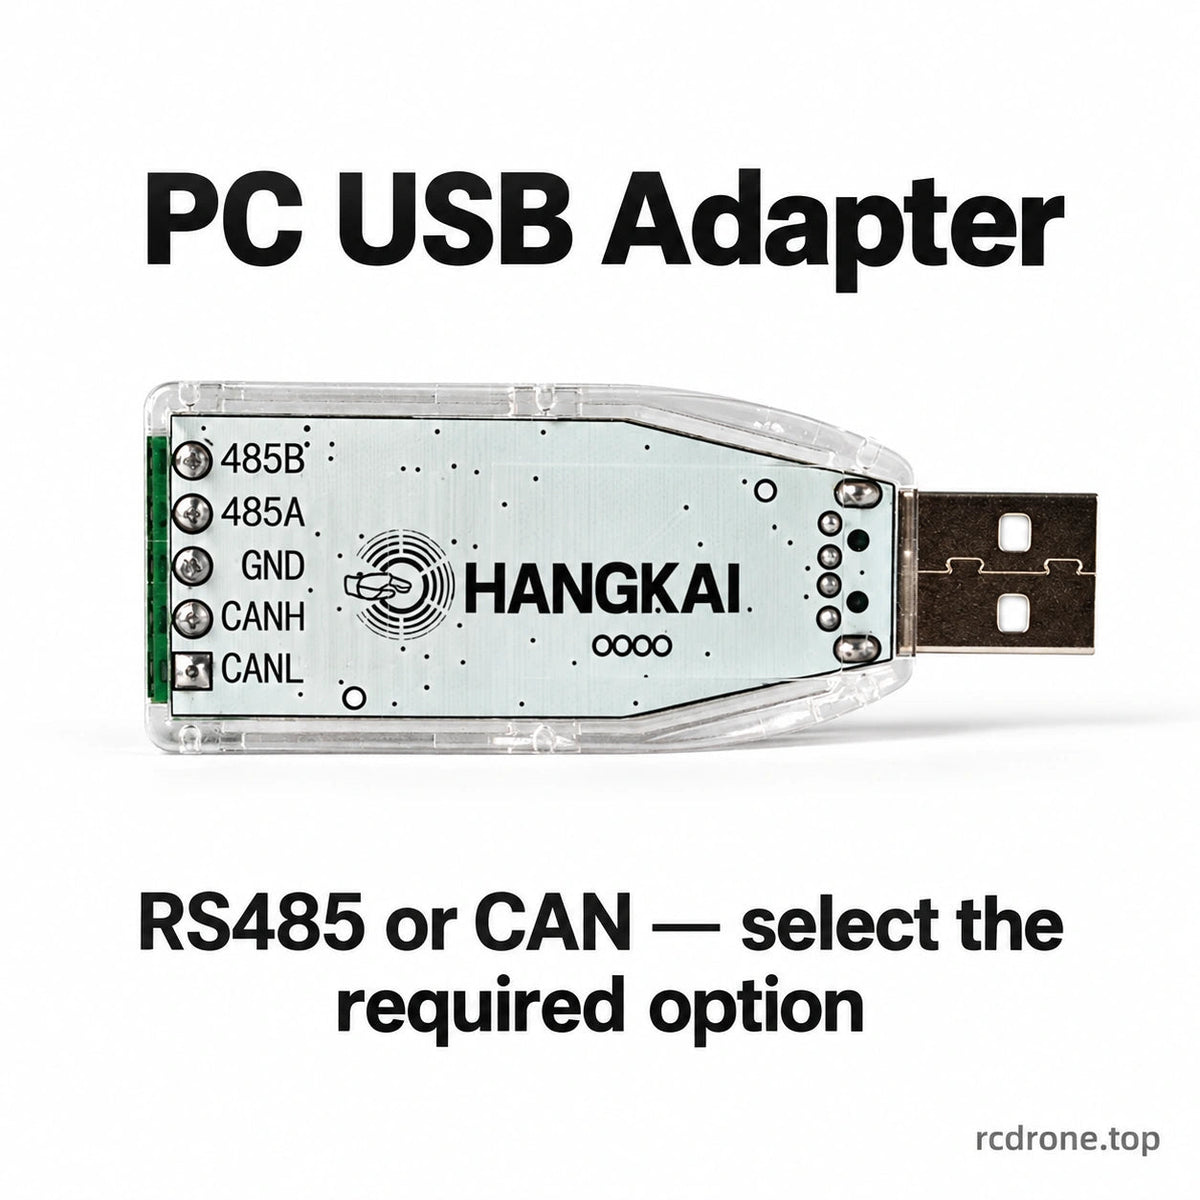
Los adaptadores RS485 a USB y CAN a USB son opciones de accesorios separadas, cada una suministrada sin un sensor de fuerza. Seleccione el adaptador RS485 para una conexión adecuada de PC RS485. El adaptador CAN es para una configuración CAN compatible y no convierte un sensor RS485 en CAN ni establece soporte CAN-FD.
Alcance del paquete
- 55A / 55B / 55C RS485: un sensor en el rango de medición seleccionado.
- Adaptador RS485 a USB solamente: un accesorio de interfaz de PC; sensor excluido.
- Adaptador CAN a USB solamente: un accesorio de interfaz de PC; sensor excluido.
Las vistas de sensores emparejados muestran diferentes caras de la serie, no dos sensores en un paquete. Las tres opciones de sensores mantienen su imagen de producto fuente compartida. Se omiten cotizaciones personalizadas y opciones de servicio. Los accesorios de montaje, el brazo robótico y otro equipo de demostración no se enumeran como incluidos.La fuente no especifica un índice de protección IP numérico, rango de temperatura de operación o longitud de cable.
Detalles Visuales



