Sensor de fuerza/par de seis ejes Hangkai HKVL-56, 56mm, 100–400N
Sensor de fuerza/par de seis ejes Hangkai HKVL-56, 56mm, 100–400N
Hangkai Microelectronic
No se pudo cargar la disponibilidad de recogida


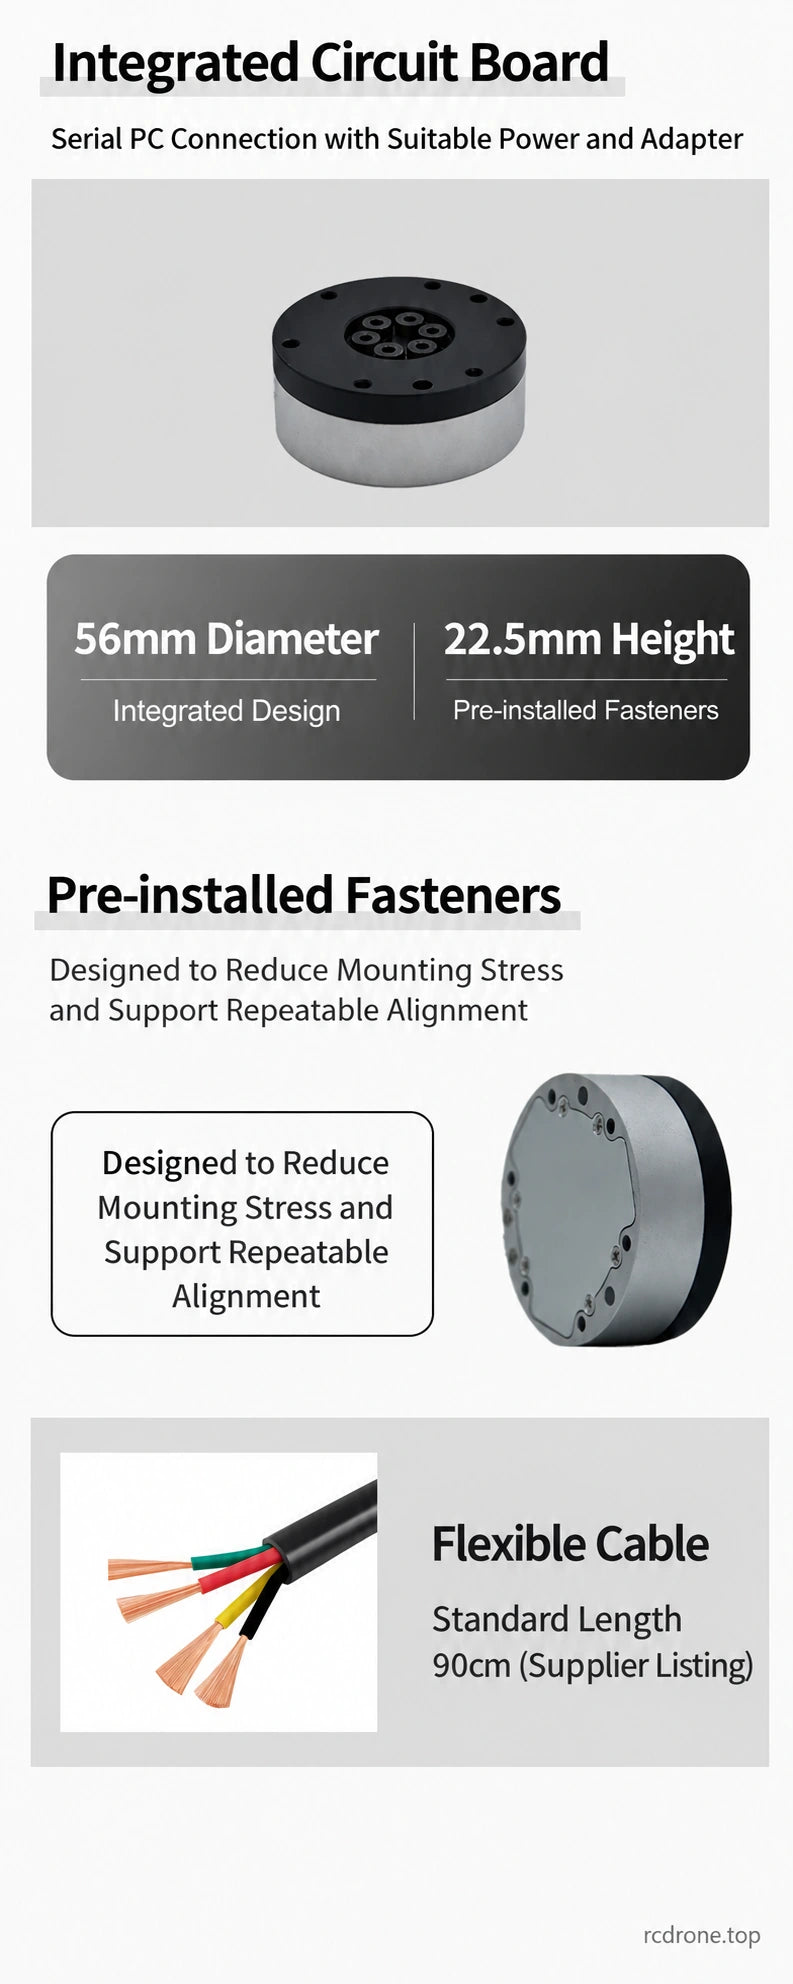
El Hangkai Microelectronic HKVL-56 es un sensor de fuerza/torque de seis ejes compacto para retroalimentación de contacto robótico, integración de robots humanoides, ensamblaje y pulido. Mide Fx, Fy y Fz junto con los momentos Mx, My y Mz en una carcasa de aleación de aluminio de 56 mm de diámetro y 22.5 mm de altura con electrónica de señal integrada.
Seleccione un sensor o adaptador de PC
Elija 56A, 56B, 56C o 56D de acuerdo con los rangos de fuerza y momento en todos los ejes. Las selecciones de RS485 a USB y CAN a USB son solo adaptadores y no incluyen un sensor. La fuente no nombra una interfaz de comunicación en las cuatro etiquetas de opción de modelo: confirme la interfaz y el protocolo suministrados para su controlador antes de realizar el pedido.
Rangos de Medición
| Parámetro | 56A | 56B | 56C | 56D |
|---|---|---|---|---|
| Rango Fx(N) | 100 | 200 | 300 | 400 |
| Rango Fy(N) | 100 | 200 | 300 | 400 |
| Rango Fz(N) | 100 | 200 | 300 | 400 |
| Rango Mx(N·m) | 5 | 7 | 10 | 12 |
| Rango My(N·m) | 5 | 7 | 10 | 12 |
| Rango Mz(N·m) | 5 | 7 | 10 | 12 |
La tabla de origen también muestra una referencia custom56AS a 50N por eje de fuerza y 2N·m por eje de momento.Esa opción personalizada y el marcador de servicio al cliente han sido excluidos de esta lista. Los rangos son calificaciones de medición, no capacidad de carga o elevación del robot; la fuente no proporciona una convención firmada±.
Especificaciones del proveedor compartido
| Diámetro | 56mm |
|---|---|
| Altura | 22.5mm |
| Masa | ≤0.3kg |
| Material | Aleación de aluminio |
| Sobrecarga | 300%FS |
| Resolución | <0.03%FS |
| Precisión | 0.5%FS |
| Repetibilidad | 0.1%FS |
| Tasa de muestreo | 150–1000Hz, rango de personalización del proveedor |
| Suministro | 12–36VDC |
| Capacidades de interfaz | RS485 / CAN-FD / EtherCAT, dependiente de la configuración |
FS significa escala completa. Las cifras son especificaciones del proveedor. La fuente describe un elemento elástico forjado integrado, galgas extensométricas soldadas por láser y una estructura mecánica simétrica diseñada para reducir el estrés de ensamblaje.
Comunicación e Integración
Un gráfico de comunicación además nombra CAN2.0 e ilustra tasas de salida de 150, 250, 500 y 100Hz, con ejemplos de 115200, 460800 y 1000000bps. Su ejemplo de 100Hz difiere del rango de 150–1000Hz de la tabla de especificaciones.Estos ejemplos no establecen una combinación de tasa/interfaz fija ni garantizan todos los modos en cada unidad; confirme el firmware, protocolo y configuraciones entregados. Un adaptador USB no cambia el protocolo propio del sensor.
Montaje y Contenido del Paquete
El proveedor muestra sujetadores preinstalados y un cable flexible estándar de 90 cm. Verifique las dimensiones de la brida, el patrón de tornillos, la documentación de energía y cableado para su robot. Las características de montaje están destinadas a soportar la alineación y reducir el estrés; verifique el cero y la calibración después de la instalación.
- Selecciones de sensores: un sensor HKVL-56 seleccionado; la fuente ilustra un cable adjunto. La fuente de alimentación externa y el adaptador USB no están listados como incluidos.
- Selecciones de adaptadores: un adaptador de comunicación PC del tipo RS485 o CAN seleccionado; no se incluye sensor ni robot.
Detalles Visuales