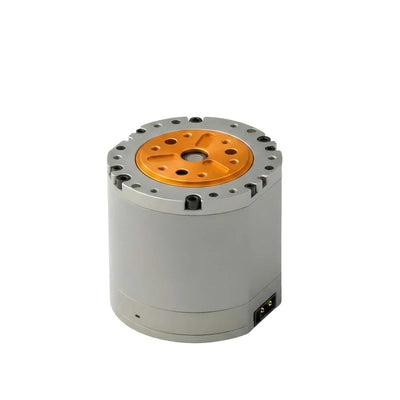
Motor HexFellow HEXMOTOR 4310, 48 V 3 Nm CAN-FD para robótica
Motor HexFellow HEXMOTOR 4310, 48 V 3 Nm CAN-FD para robótica
HexFellow
Precio habitual
$207.99 USD
Precio habitual
Precio de venta
$207.99 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
El HexFellow HEXMOTOR 4310 es un motor de 48 V motor con una relación de reducción de 10:1, codificadores magnéticos de una vuelta y comunicación de control CAN-FD a 5 Mbps.
Características
- Sistema de codificador magnético de una vuelta con resolución de 16 bits y dos codificadores.
- Interfaz de control CAN-FD a 5 Mbps.
- Umbrales de protección especificados para sobretemperatura del controlador y del motor, sobrevoltaje, sobrecorriente de fase, subvoltaje y detección de bloqueo del motor.
Especificaciones
| Parámetro | Valor |
|---|---|
| Rendimiento del Motor | |
| Tensión Nominal | 48 V |
| Corriente Nominal | 3.7 A |
| Velocidad Nominal | 410 rpm |
| Par Nominal | 3 Nm |
| Par Máximo | 7 Nm |
| Corriente Máxima | 7.5 A |
| Velocidad Sin Carga | 500 rpm |
| Parámetros Clave | |
| Pares de Polos | 28 |
| Inductancia de Fase | 0.55 mH |
| Resistencia de Fase | 1.05 Ω |
| Relación de Reducción | 10:1 |
| Sensores | |
| Tipo de Encoder | Magnético (de una vuelta) |
| Bits del Encoder | 16-bit |
| Conteo del Encoder | 2 |
| Interfaz de Comunicación | |
| Interfaz de Control | CAN-FD @ 5 Mbps |
| Dimensiones & Peso | |
| Diámetro Exterior | 57 mm |
| Altura | 45 mm |
| Peso | 310 g |
| Temperatura de Funcionamiento | -20 °C a 40 °C |
| Características de Protección | |
| Sobretemperatura del Controlador | > 120 °C |
| Sobretemperatura del Motor | > 110 °C |
| Sobrevoltaje | > 65 V |
| Sobrecorriente de Fase | > 14 A (PICO) |
| Bajo voltaje | < 14 V |
| Protección contra Estancamiento | El controlador detecta el estancamiento del motor |
Detalles del Dibujo Mecánico
| Llamada de Dibujo | Valor |
|---|---|
| Ancho de base vista frontal | 53 |
| Longitud vista lateral | 45 |
| Longitud total vista lateral | 46 |
| Diámetro vista lateral | Ø35 |
| Diámetros vista frontal | Ø50, Ø27, Ø24 |
| Diámetros vista trasera | Ø53, Ø51, Ø38 |
| Orificios | 3 × Ø4, +0.02 a +0.04 tolerancia |
| Orificios | 4 × Ø3, +0.02 a +0.04 tolerancia, profundidad 5 |
| Orificios roscados | 6 × M3, profundidad 5 (dos llamadas separadas) |
| Orificios roscados | 6 × M3, profundidad 7.5 |
| Orificios | 4 × Ø2, +0.02 a +0.04 tolerancia |
| Orificios roscados | 4 × M3, profundidad 3 |
| Dimensiones angulares | 60° y 15° |
Detalles del gráfico de características
El gráfico de características HEX 4310 traza valores contra el par T en N.m e incluye las siguientes escalas de ejes.
| Parámetro de gráfico | Escala |
|---|---|
| Velocidad n | 320 a 480 r/min |
| Potencia de salida Po | 0 a 210 W |
| Corriente I | 0 a 7 A |
| Eficiencia EFF | 60 a 80% |
| Voltaje U | 48.060 a 48.080 V |
| Potencia de entrada Pi | 40 a 330 W |
Aplicaciones
- Robots humanoides
- Brazos robóticos, incluidos brazos robóticos industriales
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
- Chasis de robots móviles
- Plataformas de educación e investigación
Descargas
HEXFELLOW HEXMOTOR 4310 — Manual del usuario (PDF)
HEXFELLOW HEXMOTOR 4310 — Modelo 3D (STEP)
Dibujo OCServo OCS 351CAN — Dibujo Ocservo Ocs 351 Can (PDF)
Detalles visuales
Ejemplos de aplicación


Detalles Adicionales del Producto


Dimensiones y Construcción

Especificaciones y Rendimiento